
C’est la rentré, et, oui, certains n’ont pas pris de vacances !
Si vous êtes observateur, vous avez vu qu’il y a eu quelques changements sur le site.
Un peu de nettoyage et un nouveau look ?
Juste ça ? 🤔
Non !

C’est la rentré, et, oui, certains n’ont pas pris de vacances !
Si vous êtes observateur, vous avez vu qu’il y a eu quelques changements sur le site.
Un peu de nettoyage et un nouveau look ?
Juste ça ? 🤔
Non !

Vous la reconnaissez ?
Oui, c’est bien elle, la célèbre batterie 18Ah dédiée au BlueRov2 !
Sa production avait été suspendue suite à la pénurie mondiale de cellules ( cadeau de l’épisode Covid ! ) et elle avait été remplacée par la version 15,6Ah , casaque blanche 😉
Elle fait aujourd’hui son retour en avant première chez Syera, profitez en pour booster l’autonomie de votre ROV préféré !

Si vous suivez un peu l’actualité de Blue Robotics, vous avez déjà entendu parler de ce nouveau moyen d’étanchéifier vos entrées de câble. Mais qu’en est il exactement ?
Jusqu’ici, pour réaliser une pénétration de câble dans une enceinte étanche, le moyen le plus couramment employé consistait à utiliser un pénétrateur à résiner. ( je passe volontairement sur les presse-étoupe classiques qui ne sont pas fiables au delà de quelques mètres d’immersion ! )
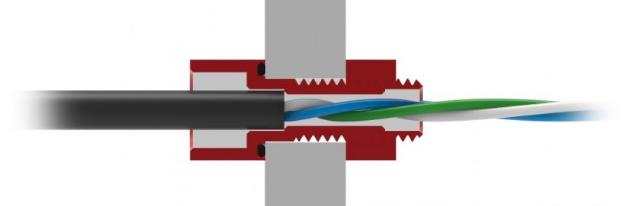
Les inconvénients de ce type de pénétrateurs sont nombreux : mise en œuvre délicate ( dégraissage soigneux / préparation du câble ), injection de la résine, coût de la résine en raison des quantités minimales, temps de mise en œuvre et de séchage, …
Sans compter, qu’en fonction de l’application et de la maitrise de l’opérateur, les résultats en terme d’étanchéité se situent quelque part entre la perfection et la catastrophe !
Il fallait donc simplifier et fiabiliser le processus, ô combien nécessaire en robotique sous-marine, d’étanchéification des entrées de câbles. Après beaucoup de réflexion et encore plus de tests, Blue Robotics a donc créé la gamme Wetlink !
Soyons clair, un pénétrateur WetLink est une version optimisé du classique « presse étoupe », mais, ici comme ailleurs, « le diable est dans les détails » !

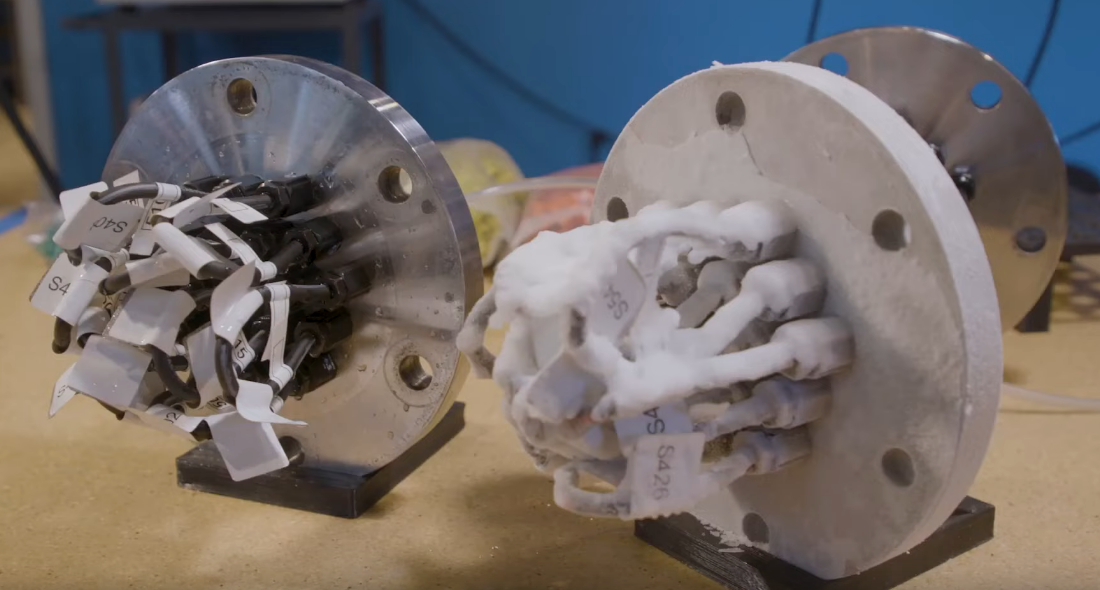
Malgré la simplicité du concept, Blue Robotics a accordé beaucoup d’attention aux détails pour assurer une fiabilité absolue. Les pénétrateurs WetLink ont étés soumis à un processus de test et de validation rigoureux au cours duquel ont étés testés des milliers d’échantillons dans des conditions extrêmes : haute pression, températures chaudes et froides, courant électrique élevé, vieillissement accéléré et contrainte mécanique.
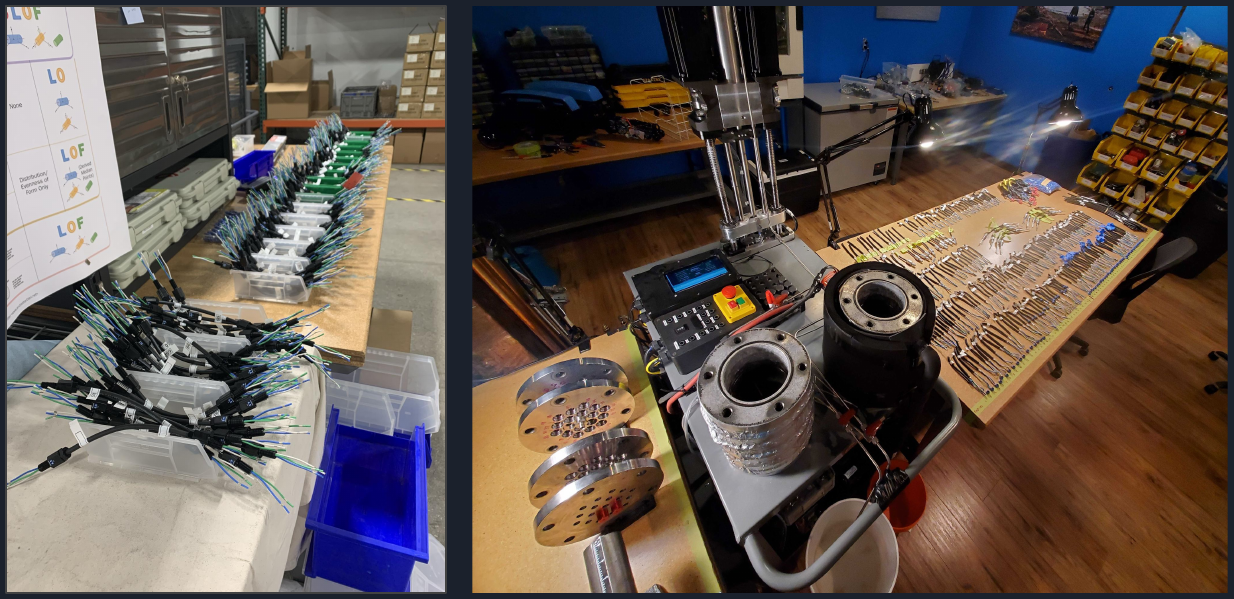
Des tests particulièrement rigoureux ont étés menés à l’aide de caissons étanches spécifiquement conçus pour réaliser des cycles de mise en pression dans une large gamme de température.
Du coté de la simplicité, pour éliminer une source potentielle de problème, un codage couleur est utilisé : chaque couleur correspond à une taille. Par exemple : les pénétrateurs de 6,5mm ( dimension nominale ) sont bleu.
La couleur est reprise à la fois par le joint et par l’embase, ce qui devrait éviter toute erreur. ( à moins d’y mettre beaucoup de mauvaise volonté ! )
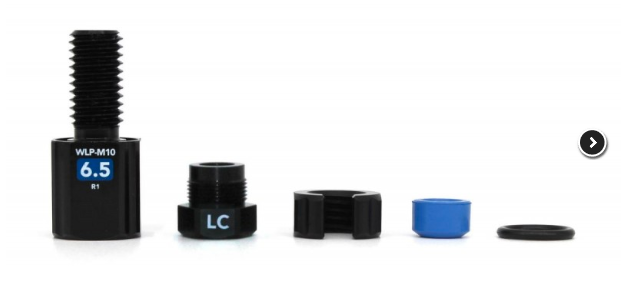
Si vous êtes observateur, vous aurez noté que le bouchon ( la pièce qui comprime le joint à l’intérieur du corps ), est tantôt marqué « LC » , tantôt « HC ». La différence réside dans la longueur du bouchon, afin de comprimer plus ou moins le joint à l’intérieur de l’embase. En changeant ainsi la taille du bouchon, on augmente encore la plage de diamètres de câbles utilisables.
Pour reprendre l’exemple du pénétrateur taille 6,5mm , il s’adaptera à des câbles de diamètre compris entre 6,2 et 6,8mm s’il est équipé d’un bouchon LC et entre 5,7 et 6,3mm avec un bouchon HC.
Les anglophiles l’auront compris, LC signifie « Low Compression » ( compression faible ) et HC signifie « High compression » ( compression forte ).
Dernier détail, la gamme comprend 3 tailles de filetage d’embase : M6 , M10 et M14
Les tailles M6 et M14 correspondent respectivement à un diamètre nominal de câble de 4,5 et 9,5mm , tandis que la taille M10 couvre quasiment tous les diamètres, soit de 4,5 à 8,5mm


Pour plus de clarté, le tableau ci-contre détaille toutes les possibilités de la gamme.
Dans un prochain article nous verrons en détail comme bien choisir et assembler un pénétrateur Wetlink …
Ça y est !
Elles sont enfin arrivées et en stock sur la boutique !

Bien emmitouflées dans leurs emballages, elles sont prêtes à être expédiées !

Vous rappelez vous du Dive Angel ? ce petit accessoire, conçu par REEDS et SYERA, et permettant aux plongeurs de disposer d’un GPS et de communiquer pas SMS comme s’il étaient en surface ?
Les deux premiers prototypes avaient vu le jour en 2019 et avaient apportés leur modeste contribution à l’expédition GOMBESSA 5

Depuis, enrichi par ce retour d’expérience exceptionnel, le développement s’est poursuivi, et de nombreuses améliorations ont étés apportés :
Aujourd’hui, pour l’expédition GOMBESSA 6, le Dive Angel, nom de code DA-55 , est de retour !
L’expédition, nommée « Mystery of the rings » , qui se déroule autour du cap Corse vient de débuter. Si comme nous, vous êtes passionnés par ce qui se passe sous notre belle méditerranée, nous vous recommandons de suivre son actualité, sur YouTube ou sur la page Facebook
Vous pourrez probablement y apercevoir notre nouveau bébé …
Si vous souhaitez en savoir plus sur les fonctionnalités, vous pouvez télécharger cette petite présentation …

Ça faisait un moment que j’en avais envie …
Faire un ROV en impression 3D !
Faire un ROV de type « cage » est (relativement) facile, mais dés que l’on veut faire un engin caréné, la difficulté ( et le prix ! ) augmentent rapidement. L’idée me trottait donc dans la tête depuis un moment : faire un petit ROV avec un carénage entièrement réalisé en impression 3D.
L’occasion m’en a été donné lorsqu’un client m’a demandé si je pouvais réaliser une inspection dans une conduite de DN600 ( diamètre intérieur 60cm ), accessible seulement par une vanne bloquée en position 2/3 fermée. ( moins de 20cm de passage … )
Ainsi est né le projet « Furet » !
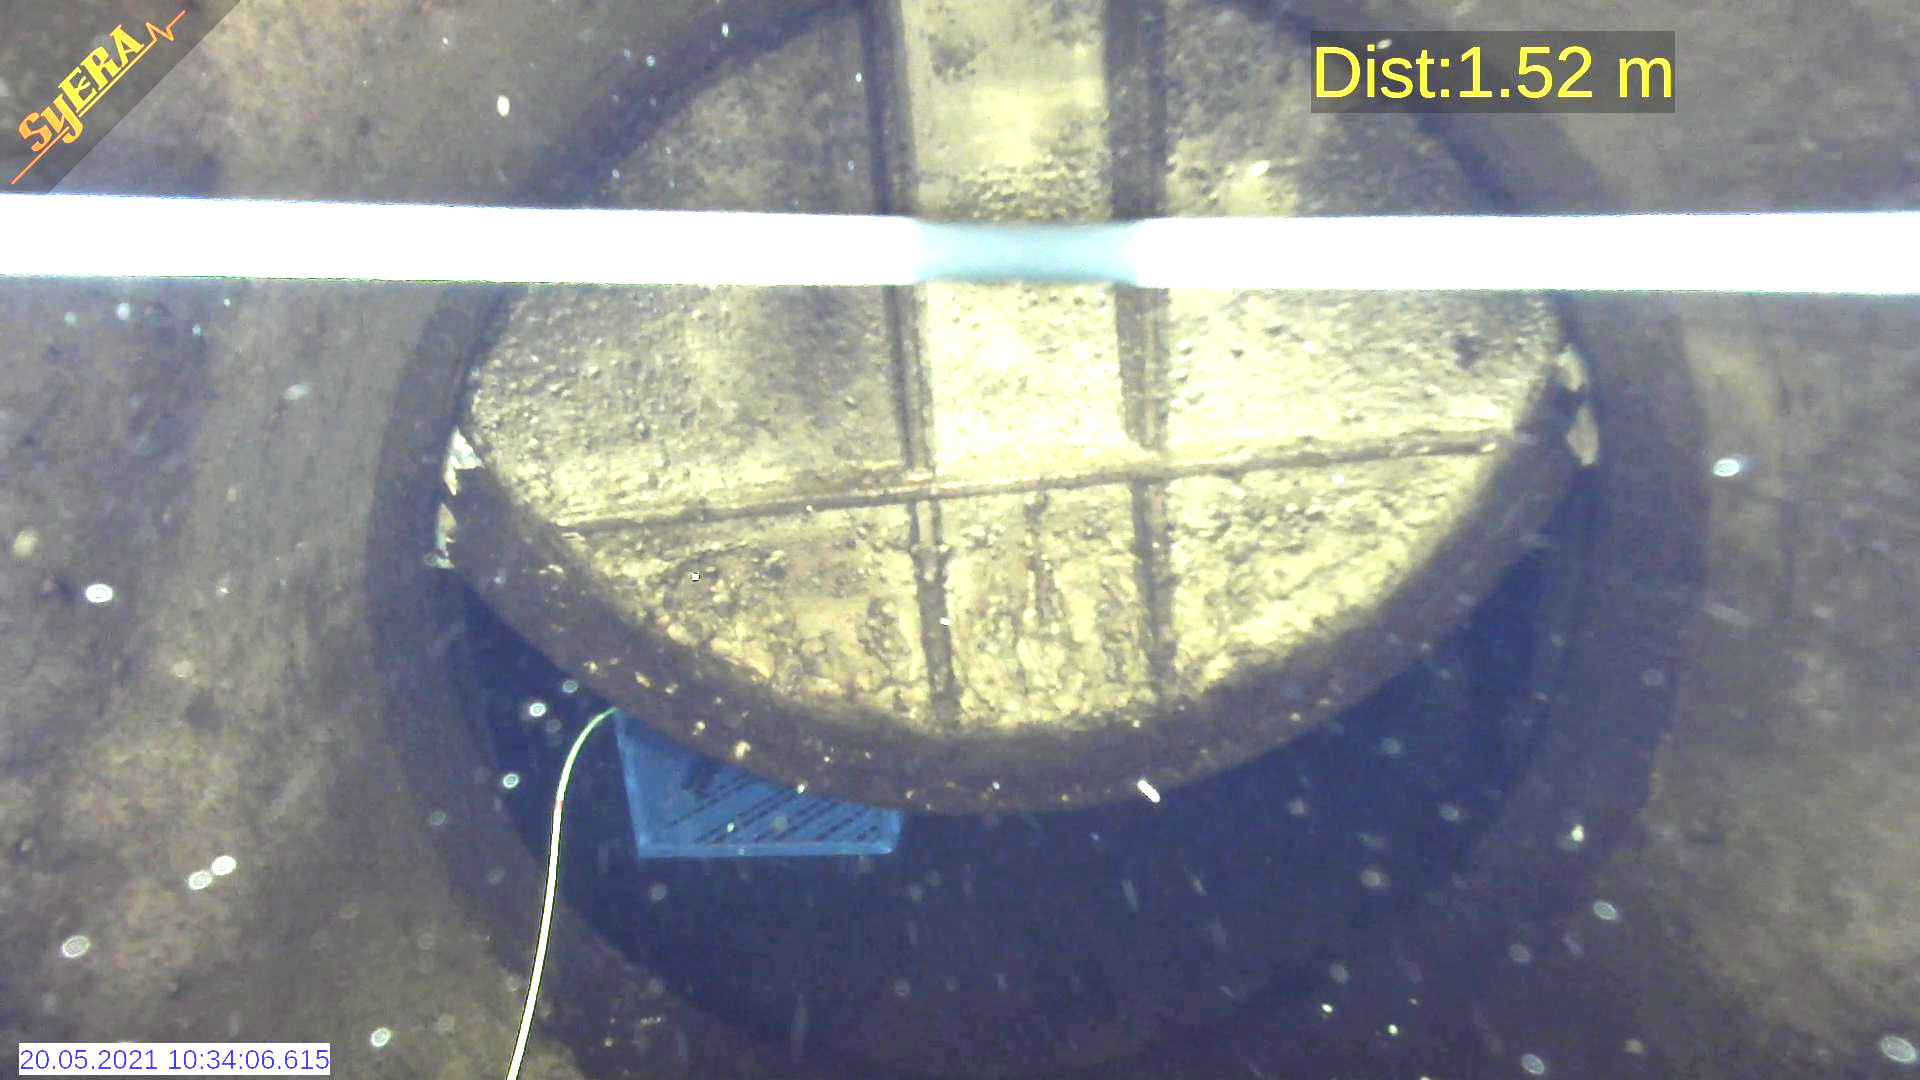

Ce qui fut dit fut fait ! Après pas mal de temps passé sur la conception et la CAO, les premières pièces prirent forme …
Le ROV est conçu autour d’un caisson étanche 4 pouces de Blue Robotics. L’ensemble de l’électronique, ainsi qu’une batterie spécialement conçue y prennent place. Coté propulsion, ce sont 4 propulseurs T200 fortement modifiés ( suppression de la tuyère et des supports moteur, réduction du diamètre des hélices, … ) qui seront intégrés dans les éléments de coque imprimés.
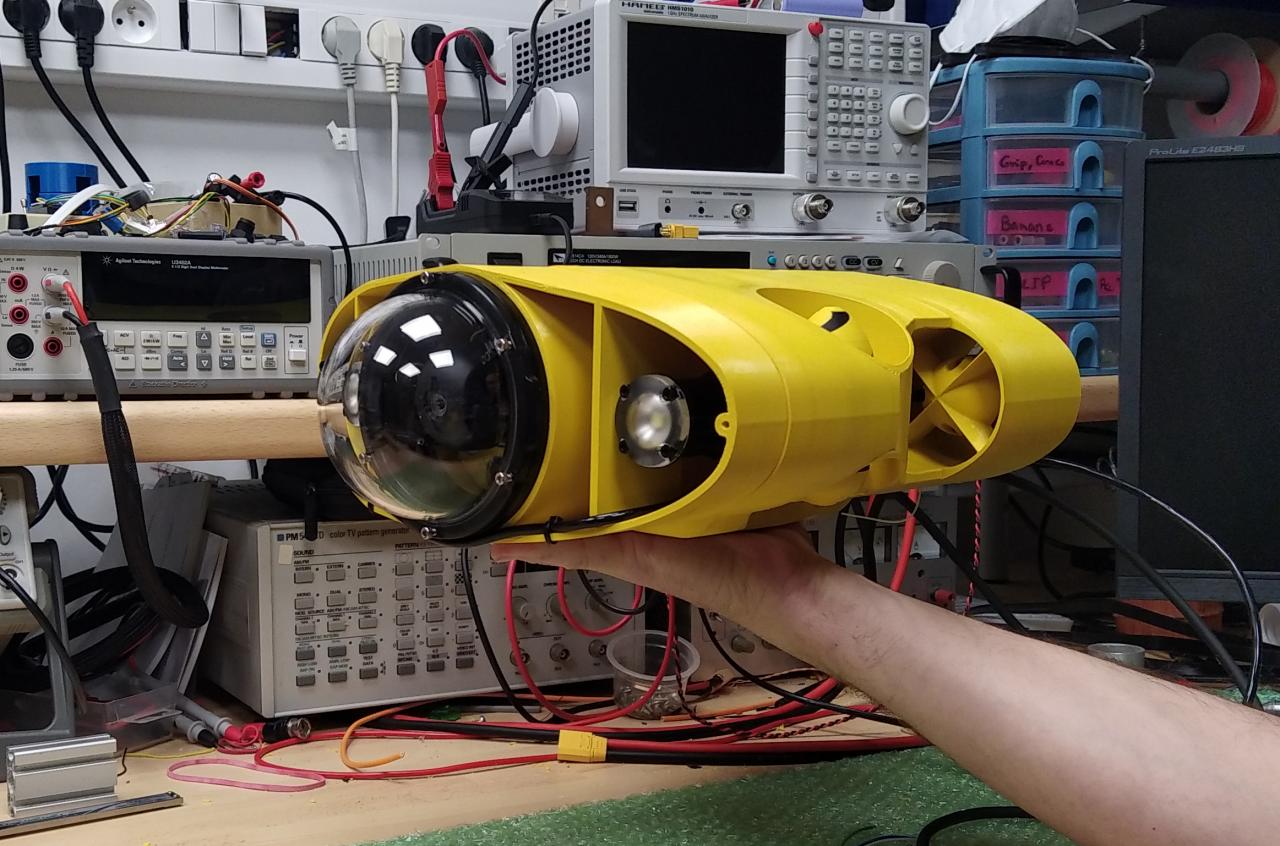
Les tests réalisés sur la première version, bien que concluants, ont mis en évidence quelques problèmes d’équilibrage et de comportement. C’est une des principales difficulté de ce type d’engin très compact : arriver à tout intégrer tout en veillant à une bonne répartition des masses.
Après quelques modifications, dont un petit allongement de l’ensemble, les tests furent concluants, et le bébé autorisé à partir à l’aventure …
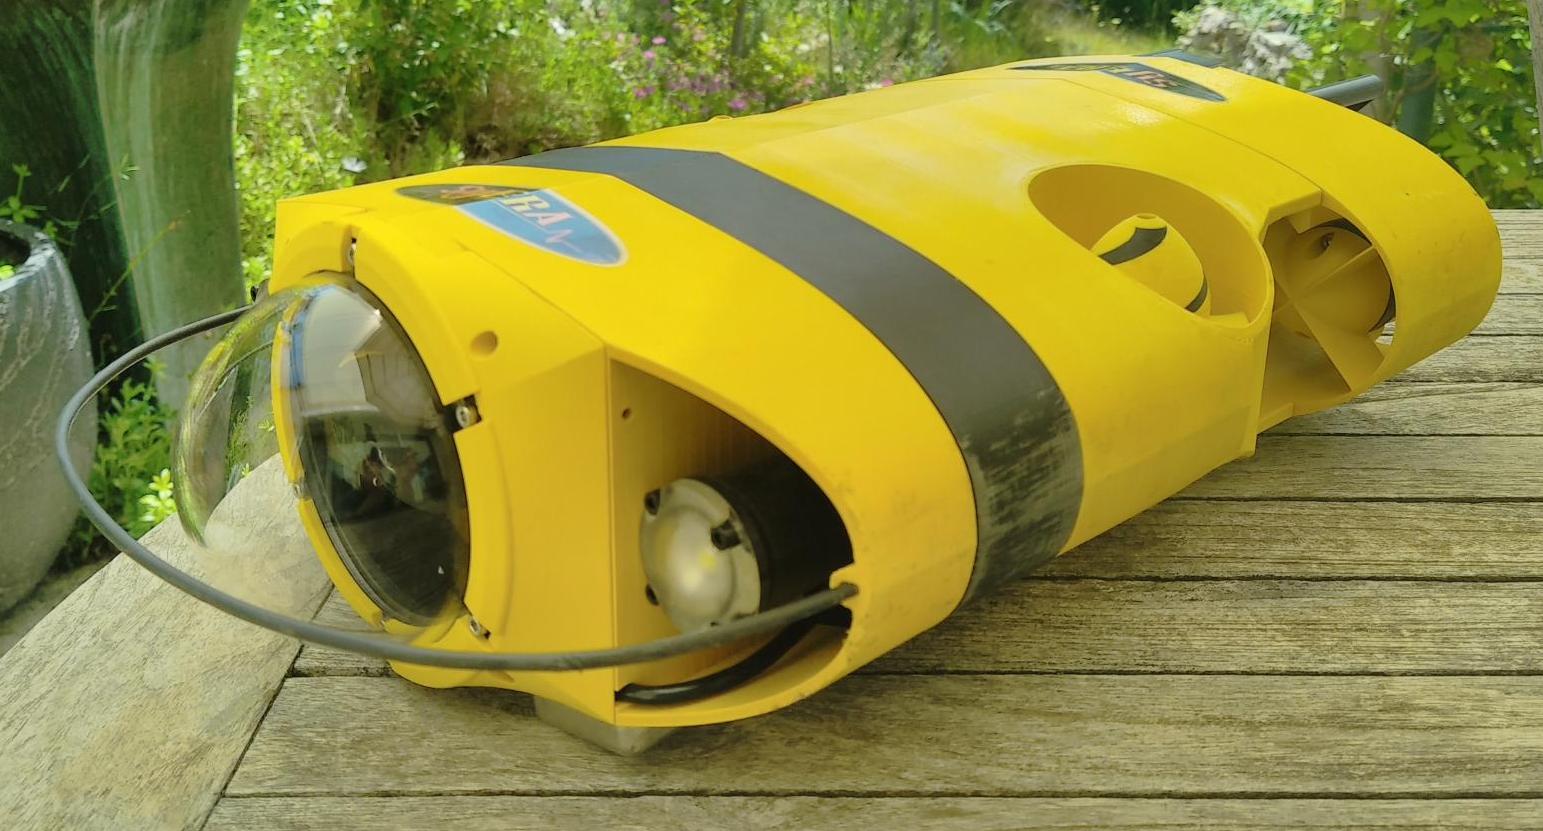
Mais ceci est une autre histoire !

Tient, Syera fait dans le tricot maintenant !?
Non, il s’agit plutôt de partager une méthode simple, efficace et économique pour réaliser un point de fixation sur le câble ombilical de votre ROV préféré.
Mais plutôt que de vous l’expliquer avec un long texte rébarbatif, je vous laisse le découvrir en images …

Bonne nouvelle, après plus d’un an d’attente, le préhenseur ‘Newton’ est de retour dans une version fiabilisée !
Pour mémoire, la première version avait été retirée de la vente suite a des problèmes de motorisation. Sur certains préhenseurs, pour des raisons à l’époque un peu obscures, les moteurs rendaient l’âme assez rapidement, alors que d’autres semblaient ne pas être affectés !

Aujourd’hui, après de nombreuses améliorations ( électronique, logiciel, moteur, butées, … ), et une quantité phénoménale d’essais réalisés par Blue Robotics et ses distributeurs, j’ai le plaisir de vous annoncer que ‘Newton’ est de nouveau disponible !
Vous l’avez probablement constaté : l’énergie c’est le « nerf de la guerre » ! . Et tout particulièrement pour nos mini-ROV, alimentés par batterie.
Pour mémoire, Le BlueRov2 utilise une batterie Li-Ion 4S6P de 18Ah. Cette batterie, développée par Blue Robotics, et fabriquée en Chine, est très spécifique. Elle doit effectivement fournir des courants importants et surtout, tenir à l’intérieur d’une tube de 3 pouces (env. 76mm).
Vous le savez, l’expédition des batteries Li-Ion est un véritable cauchemar ! ( si vous ne le saviez pas, je vous le confirme ! )
Nous avons, avec Blue Robotics, tenté d’importé ces batteries en France depuis les US. Mais, outre la complexité administratives, les frais de transports sont plus que prohibitifs.

Fort de ce constat, Syera, avec l’aval de Blue Robotics, a fait développer un clone de la batterie originale en France. Après quelques essais auprès de différents fournisseurs, Syera à choisit de travailler en partenariat avec l’entreprise Batterizy , Filiale de l’APF34 ( association des paralysés de France de l’Hérault ). C’est ainsi que depuis quelques années, Syera peut vous fournir des batteries de qualité, fabriquées en France.
Malheureusement, aujourd’hui, deux évènements sont venus changer la donne …
Le premier, vous ne serez pas surpris, c’est la pandémie mondiale et ses effets de bords. Pour faire simple, cette pandémie a fait évoluer nos modes de déplacement, avec un boom des vélos, trottinettes et autres engins électriques …
Vous voyez ou je veux en venir ?
Ce boom du transport électrique à créé une forte demande de cellules Li-Ion 18650 ( précisément celles utilisées par nos batteries ! ), d’où pénurie mondiale !
En second lieu, le fabriquant des cellules utilisées ( SAMSUNG ) a des préconisations assez strictes sur la mise en œuvre de ses cellules. Il s’agit notamment de laisser un espace minimum entre les cellules, afin de prévenir tout emballement thermique. Hors, pour des raisons d’encombrement, les batteries Blue Robotics ( et donc Syera ) sont assemblées avec des éléments au contact les uns des autres !
Bref, par force, il est temps de passer à autre chose !
Syera s’est donc attelé à la conception d’une nouvelle batterie .
Cette batterie sera bien sur toujours utilisable dans un caisson 3 pouces de BlueRov2, mais elle utilisera une autre gamme de cellules (type 21700) et présentera quelques améliorations :

Plusieurs prototypes de cette batterie ont étés fabriqués et soumis, avec succès, à des tests rigoureux en laboratoire.
Ci dessous exemple de test : contrôle de la montée en température sur un cycle de décharge à 4 fois la capacité, avec des pointes au maximum du courant assigné (90A).

Cette nouvelle batterie remplacera donc très prochainement la série actuelle, qui ne sera plus fabriquée. La première série devrait être disponible courant Mars 2021 …
Ok, je vous l’accorde, le titre est peut être un peu racoleur …
Dans le club, assez fermé, des connecteurs sous-marins, on trouve pour l’essentiel des connecteurs à usage général. Les connecteurs dédiés a la transmission de données, sont beaucoup plus rare. ( et chers ! )
Quant à trouver des connecteurs « mixtes », c’est quasi mission impossible !
Pourtant, quant vous avez besoin de connecter un périphérique à votre engin sous-marin, la plupart du temps vous avez besoin de l’alimenter ainsi que de communiquer avec lui.
Partant de ce constat, et fort de son partenariat avec BlueTrail Engineering, SYERA a fait fabriquer une série spéciale d’embases Cobalt pour répondre à ce besoin !
C’est ainsi qu’est née la référence COB-1160-SS-SYERA !

Cette embase 6 points est câblée de la façon suivante :
| Broche | Couleur de fil |
| 1 | Noir |
| 2 | Rouge |
| 3 | Vert/Blanc de la paire 3/4 |
| 4 | Vert de la paire 3/4 |
| 5 | Orange/Blanc de la paire 5/6 |
| 6 | Orange de la paire 5/6 |
Vous pourrez donc utiliser cette embase avec une alimentation sur les fils Noirs et Rouges et disposer des deux paires torsadées pour vos liaisons ( Ethernet / USB / Série )
Cerise sur le gâteau, cette embase est au même prix que l’embase standard et est en stock sur la boutique !