Publié le

WetLink , la révolution est en marche …

gamme wetlink

Si vous suivez un peu l’actualité de Blue Robotics, vous avez déjà entendu parler de ce nouveau moyen d’étanchéifier vos entrées de câble. Mais qu’en est il exactement ?

Jusqu’ici, pour réaliser une pénétration de câble dans une enceinte étanche, le moyen le plus couramment employé consistait à utiliser un pénétrateur à résiner. ( je passe volontairement sur les presse-étoupe classiques qui ne sont pas fiables au delà de quelques mètres d’immersion ! )
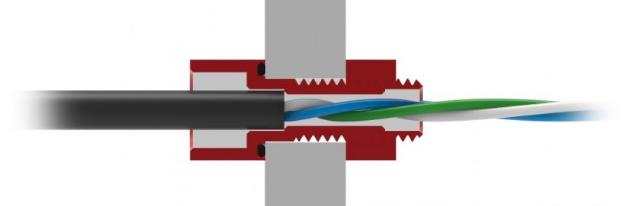
Vue en coupe d’un pénétrateur à résiner

Les inconvénients de ce type de pénétrateurs sont nombreux : mise en œuvre délicate ( dégraissage soigneux / préparation du câble ), injection de la résine, coût de la résine en raison des quantités minimales, temps de mise en œuvre et de séchage, …

Sans compter, qu’en fonction de l’application et de la maitrise de l’opérateur, les résultats en terme d’étanchéité se situent quelque part entre la perfection et la catastrophe !

Il fallait donc simplifier et fiabiliser le processus, ô combien nécessaire en robotique sous-marine, d’étanchéification des entrées de câbles. Après beaucoup de réflexion et encore plus de tests, Blue Robotics a donc créé la gamme Wetlink !

Soyons clair, un pénétrateur WetLink est une version optimisé du classique « presse étoupe », mais, ici comme ailleurs, « le diable est dans les détails » !

Vue éclatée d’un pénétrateur WetLink

Malgré la simplicité du concept, Blue Robotics a accordé beaucoup d’attention aux détails pour assurer une fiabilité absolue. Les pénétrateurs WetLink ont étés soumis à un processus de test et de validation rigoureux au cours duquel ont étés testés des milliers d’échantillons dans des conditions extrêmes : haute pression, températures chaudes et froides, courant électrique élevé, vieillissement accéléré et contrainte mécanique.
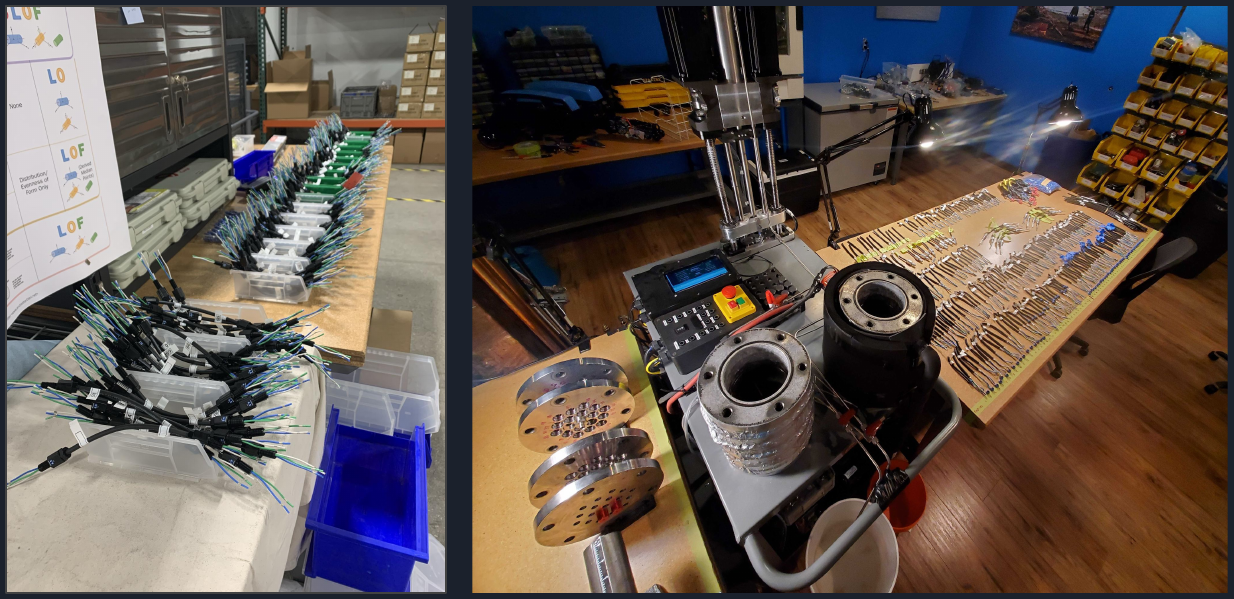
Un petit aperçu des tests réalisés par Blue Robotics

Des tests particulièrement rigoureux ont étés menés à l’aide de caissons étanches spécifiquement conçus pour réaliser des cycles de mise en pression dans une large gamme de température.
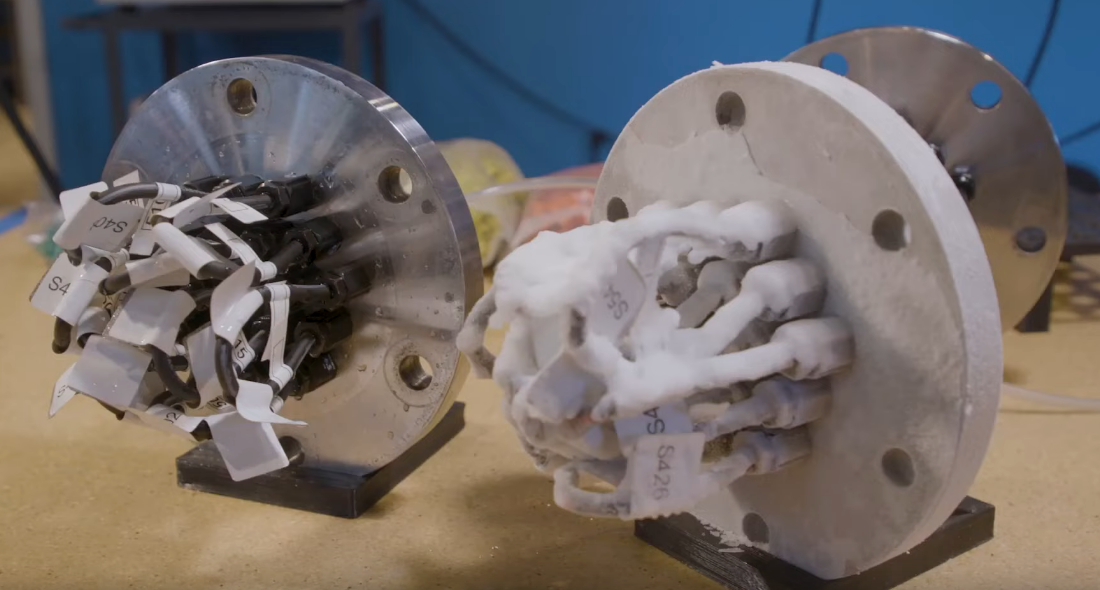
Test en pression à différentes températures

Du coté de la simplicité, pour éliminer une source potentielle de problème, un codage couleur est utilisé : chaque couleur correspond à une taille. Par exemple : les pénétrateurs de 6,5mm ( dimension nominale ) sont bleu.

La couleur est reprise à la fois par le joint et par l’embase, ce qui devrait éviter toute erreur. ( à moins d’y mettre beaucoup de mauvaise volonté ! )
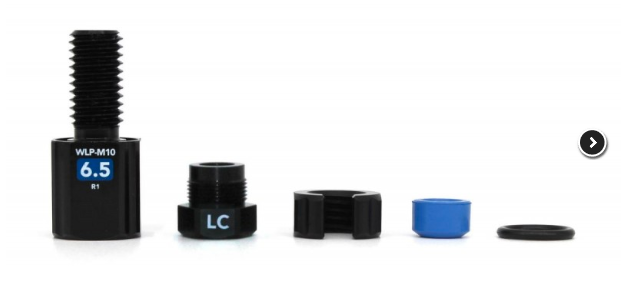
Exemple d’un pénétrateur taille 6,6mm , couleur bleu pour le joint et sur le corps

Si vous êtes observateur, vous aurez noté que le bouchon ( la pièce qui comprime le joint à l’intérieur du corps ), est tantôt marqué « LC » , tantôt « HC ». La différence réside dans la longueur du bouchon, afin de comprimer plus ou moins le joint à l’intérieur de l’embase. En changeant ainsi la taille du bouchon, on augmente encore la plage de diamètres de câbles utilisables.

Pour reprendre l’exemple du pénétrateur taille 6,5mm , il s’adaptera à des câbles de diamètre compris entre 6,2 et 6,8mm s’il est équipé d’un bouchon LC et entre 5,7 et 6,3mm avec un bouchon HC.

Les anglophiles l’auront compris, LC signifie « Low Compression » ( compression faible ) et HC signifie « High compression » ( compression forte ).

Dernier détail, la gamme comprend 3 tailles de filetage d’embase : M6 , M10 et M14

Les tailles M6 et M14 correspondent respectivement à un diamètre nominal de câble de 4,5 et 9,5mm , tandis que la taille M10 couvre quasiment tous les diamètres, soit de 4,5 à 8,5mm

Aperçu de la gamme Wetlink

Pour plus de clarté, le tableau ci-contre détaille toutes les possibilités de la gamme.


Dans un prochain article nous verrons en détail comme bien choisir et assembler un pénétrateur Wetlink …

Publié le

Le ‘Newton’ nouveau est arrivé !

prehenseur Newton

Bonne nouvelle, après plus d’un an d’attente, le préhenseur ‘Newton’ est de retour dans une version fiabilisée !

prehenseur Newton

Pour mémoire, la première version avait été retirée de la vente suite a des problèmes de motorisation. Sur certains préhenseurs, pour des raisons à l’époque un peu obscures, les moteurs rendaient l’âme assez rapidement, alors que d’autres semblaient ne pas être affectés !

Moteur HS newton R1
Un exemple de moteur HS sur un Newton R1

Aujourd’hui, après de nombreuses améliorations ( électronique, logiciel, moteur, butées, … ), et une quantité phénoménale d’essais réalisés par Blue Robotics et ses distributeurs, j’ai le plaisir de vous annoncer que ‘Newton’ est de nouveau disponible !

Ci dessus, une vidéo, réalisée il y a déjà un an de tests réalisés par Syera sur les premières versions améliorées du préhenseur …
Publié le

« Récupération » d’un pénétrateur Blue Robotics

Vous avez un pénétrateur défectueux pour une raison quelconque ( micro fuite, mauvais résinage, … ) et vous souhaitez le récupérer ?

Vous voulez passer de ça :

A ça !?

Cette astuce est pour vous …

A noter : Réglage de température autour de 230 °C . Veillez à travailler dans une zone bien ventilée !

Publié le

Enceintes BlueRobotics : le « Meccano » sous-marin !

Si vous vous égarez de temps en temps sur le site de Syera, vous connaissez déjà BlueRobotics, mais connaissez vous bien la gamme d’enceintes étanches disponibles ?

Jusque là, fabriquer une enceinte étanche pour abriter votre précieuse électronique était un vrai parcours du combattant !

Déterminer et trouvez les bon matériaux, dans les bonnes dimensions, les usiner proprement pour garantir une bonne étanchéité, trouver des joints adaptés, assembler, tester …

Tout cela nécessitait de bonnes connaissances en mécanique, du temps et de l’argent !

Aujourd’hui, c’est beaucoup plus simple :

  • Vous choisissez le diamètre de tube suffisant pour accueillir votre électronique ( de 2 à 8 pouces de diamètre intérieur, soit environ 50 à 200mm ! ) et sa longueur ( standard ou sur mesure )
  • Selon les diamètres, vous avez le choix entre tube transparent et tube aluminium
  • Vous choisissez le type d’extrémité ( tapes ) : pleine ou avec plus ou moins de trous, aluminium ou transparente, ou même un dôme transparent pour les gammes 2, 3 et 4 pouces
  • Vous ajoutez deux brides

Et voilà, votre enceinte est prête !

Il ne vous reste plus qu’à l’équiper grâce à toute une gamme d’accessoires normalisés :

Pénétrateur pour différentes tailles de câbles

Capteurs de température et de pression

Voyants de différentes couleurs

Interrupteur rotatif

Et, un accessoire indispensable, la mise à l’air libre !

Grâce à ce simple mais ingénieux système et une pompe à dépression, vous pourrez tester l’étanchéité de votre enceinte avant de la mettre à l’eau, fini l’angoisse de la fuite !


Exemple de cas concret : la réalisation d’un prototype de test pour un système de prise de vue en stéréo vision. L’ensemble, destiné à une étude scientifique, est monté sur un scooter sous-marin en compagnie de divers capteurs.

Le matériel utilisé pour les caméras : enceinte aluminium et dômes 2 pouces

Pour l’éclairage : enceinte et tapes aluminium 3 pouces, colliers de fixation, interrupteur, pénétrateurs, mise à l’air libre, phares « Lumen » et batterie LiIon 18Ah

Console informatique : Tube transparent 4 pouces, tapes hémisphériques sur mesure (Syera)


Publié le

Comment propulser mon …

Certaines questions reviennent souvent …

Parmi celles-ci, on me demande fréquemment s’il est possible de monter un propulseur Blue Robotics sur tel ou tel engin flottant ou pas ( Planche de surf, kayak, Paddle, plongeur, … ), et , questions subsidiaires, à quelle vitesse va avancer le dis engin ? Quelle autonomie ? , Quelle batterie ? …


Commençons par un peu d’histoire !
Il faut savoir que c’est un projet de ce type qui est à l’origine de Blue Robotics.

L’équipe fondatrice de BR à eu l’idée d’envoyer un drone alimenté par énergie solaire faire la traversée de Los Angeles à Hawai !
Bien vite, ils se sont rendus compte que l’élément clef de leur projet était un propulseur fiable et à faible coût. De là est né le T100 !

Leur projet était basé sur une planche de surf, motorisé par deux T100
( pour les détails, voir solarsurfer )

Donc, oui, il est possible de motoriser une planche de surf ou un SUP ( Stand Up Paddle ) ou tout autre objet, flottant ou pas, avec des T100/T200 !
MAIS …
ne vous attendez pas à atteindre des vitesses « décoiffantes » ou à vous déplacer pendant des journées entières !

Examinons ensemble les questions qui reviennent le plus souvent :

  • A quelle vitesse vais-je pouvoir aller ?
  • Quelle batterie dois-je utiliser pour avoir une autonomie de xx Heures ? ou sa petite sœur :
  • Quelle autonomie aurais-je avec ma batterie de xx Ah ?
  • Comment commander les propulseurs ?


A quelle vitesse vais-je pouvoir aller ?

Celle là, c’est LA question difficile !
Pour y répondre il faut ( au moins ) connaitre la traînée de l’objet à la vitesse de déplacement envisagée ( c’est à dire l’effort qu’il faudra pour vaincre la résistance de l’eau )
Cette traînée dépend bien évidemment, de la forme de la partie immergée, du matériau dont l’objet est fait et de sa vitesse de déplacement.
mais aussi :
– des conditions de mer : houle, vagues, courant, … ( ou de lac, rivière, … )
– de l’effet du vent sur la partie émergée ( en fait, la traînée dans l’air ! )
Il est donc impossible de répondre à cette question de façon simple. Ce n’est pas pour rien que les entreprises spécialisées utilisent des logiciels complexes et dépensent des millions en simulation et essais en bassin !
Alors, le cas est désespéré ?
Si on se contente d’approximations et que l’on ne cherche pas la performance, Non !
Comment faire ?
La méthode empirique la plus simple consiste à remorquer votre engin en ajoutant un peson dans la ligne de remorquage ( ou tout autre instrument de mesure de la traction ) et vous déplacer à la vitesse désirée.
Bien sur il faudra trouver un peson/instrument ayant une gamme de mesure adaptée !
Et vu qu’a la base vous ne connaissez pas l’effort à mesurer …
il faudra surement tâtonner un peu !

Une fois que vous aurez réussi à mesurer la force nécessaire pour déplacer votre engin, il ne vous reste plus qu’à voir si la poussée de vos propulseurs sera suffisante.
Exemple :
il me faut 100N ( environ 10Kgf si vous préférez ) pour déplacer mon engin à la vitesse désirée, mes propulseurs « poussent » 50N , il m’en faut deux !

Hop, Hop, Hop, pas si vite !!!
Il y a encore un MAIS …
Généralement les poussées que donnent les fabricants de propulseurs sont des poussées statiques, donc à vitesse nulle. ( Le propulseur est fixé sur un banc, il ne se déplace pas )
Malheureusement, si le propulseur se déplace, sa poussée diminue !
En résumé : la poussée indiquée est en général une valeur maximale et plus vous voudrez aller vite, moins vous pourrez espérer obtenir cette valeur.
Ici pas de miracle, si le fournisseur ne vous donne pas de courbes de poussée à différentes vitesse, il ne vous restera que l’utilisation du pifomètre ( pour ceux qui ne connaissent pas cet instrument, voir : le pifomètre sur wikipédia )

Pour finir avec le sujet, sachez que la valeur de poussée maximum n’est pas forcément celle à utiliser ! , pourquoi ?
A cause du rendement !
Si on observe (ci-dessous) la courbe d’efficacité d’un T200 on note qu’il est maximal pour une commande d’environ 1600uS avec une valeur d’environ 40gf/W alors qu’il tombe autour de 20gf/w avec la commande maximum (1900uS).

Si on reporte ces valeurs sur la courbe ci-dessous ( poussée en fonction de la commande ) on obtient :

0,5Kgf de poussé pour le rendement maximum, à 40g/w soit 12,5W consommés

5Kgf de poussée maximum , à 20g/w soit 250W consommés

En clair, si vous voulez naviguer longtemps, il faut utiliser le propulseur à une poussée de 0,5Kgf !

Il vous faudra donc choisir aussi entre l’autonomie et la vitesse.

Ce qui nous amène naturellement à la deuxième question :

Quelle batterie dois-je utiliser pour avoir une autonomie de xx Heures ? ou

Quelle autonomie aurais-je avec ma batterie de xx Ah ?

Ici la question peut paraître simple :

il « suffit » de connaitre la consommation du/des propulseur(s) et de diviser la capacité de la batterie par celle-ci.

Exemple : mes propulseurs consomment 50A , ma batterie à une capacité de 25Ah , l’autonomie sera de 25/50 = 1/2 heure

C’est aussi simple ?

… pas tout à fait !

Première hypothèse pour que ce soit vrai : il faut que la consommation de vos propulseurs soit mesurée à la même tension que votre batterie. ( par exemple, Blue robotics donne la consommation des T200 sous 12V et 16V, si vous êtes à 7,2V … )

Deuxième hypothèse : il faut que la capacité de votre batterie soit donnée pour le courant de décharge dont vous aurez besoin.

Une batterie de 100Ah pourra probablement fournir 10A pendant 10 heures, mais plus difficilement 100A pendant une heure !

En effet, la capacité indiquée par les fabricants correspond en général à une décharge avec un courant égal à 1/10 ou 1/20 de la capacité. Si le courant est supérieur, la capacité restituée sera hélas inférieure.

Pour exemple, ci-dessous la capacité restitué pour un élément au plomb en fonction du temps de décharge.

On voit clairement que, pour cet élément, la capacité est donnée pour une décharge en 10 heures. Si on le décharge en 1 heure, on ne récupère que 60% de la capacité !

A noter : la capacité d’une batterie dépend aussi de sa température d’utilisation !


Comment commander les propulseurs ?

Celle-ci, c’est la plus simple !

Pour commander vos propulseurs il suffit de les raccorder à un contrôleur pour moteur brushless (ESC, tel que ceux proposés sur la boutique) et d’envoyer à ce dernier une commande PWM.

Cette commande peut être fournie par une radiocommande type modélisme, ou tout montage électronique à base de microcontrôleur, par exemple avec des cartes type Arduino, Raspberry pi, BeagleBone, …

Il existe également des testeurs de servos autonomes qu’il vous suffira d’intégrer pour avoir une commande complète. ( une recherche avec ces mots clef sur votre moteur de recherche favori devrait vous fournir pléthore de liens )