Ça y est !
Elles sont enfin arrivées et en stock sur la boutique !

Bien emmitouflées dans leurs emballages, elles sont prêtes à être expédiées !
Ça y est !
Elles sont enfin arrivées et en stock sur la boutique !
Bien emmitouflées dans leurs emballages, elles sont prêtes à être expédiées !

Vous rappelez vous du Dive Angel ? ce petit accessoire, conçu par REEDS et SYERA, et permettant aux plongeurs de disposer d’un GPS et de communiquer pas SMS comme s’il étaient en surface ?
Les deux premiers prototypes avaient vu le jour en 2019 et avaient apportés leur modeste contribution à l’expédition GOMBESSA 5

Depuis, enrichi par ce retour d’expérience exceptionnel, le développement s’est poursuivi, et de nombreuses améliorations ont étés apportés :
Aujourd’hui, pour l’expédition GOMBESSA 6, le Dive Angel, nom de code DA-55 , est de retour !
L’expédition, nommée « Mystery of the rings » , qui se déroule autour du cap Corse vient de débuter. Si comme nous, vous êtes passionnés par ce qui se passe sous notre belle méditerranée, nous vous recommandons de suivre son actualité, sur YouTube ou sur la page Facebook
Vous pourrez probablement y apercevoir notre nouveau bébé …
Si vous souhaitez en savoir plus sur les fonctionnalités, vous pouvez télécharger cette petite présentation …

Ça faisait un moment que j’en avais envie …
Faire un ROV en impression 3D !
Faire un ROV de type « cage » est (relativement) facile, mais dés que l’on veut faire un engin caréné, la difficulté ( et le prix ! ) augmentent rapidement. L’idée me trottait donc dans la tête depuis un moment : faire un petit ROV avec un carénage entièrement réalisé en impression 3D.
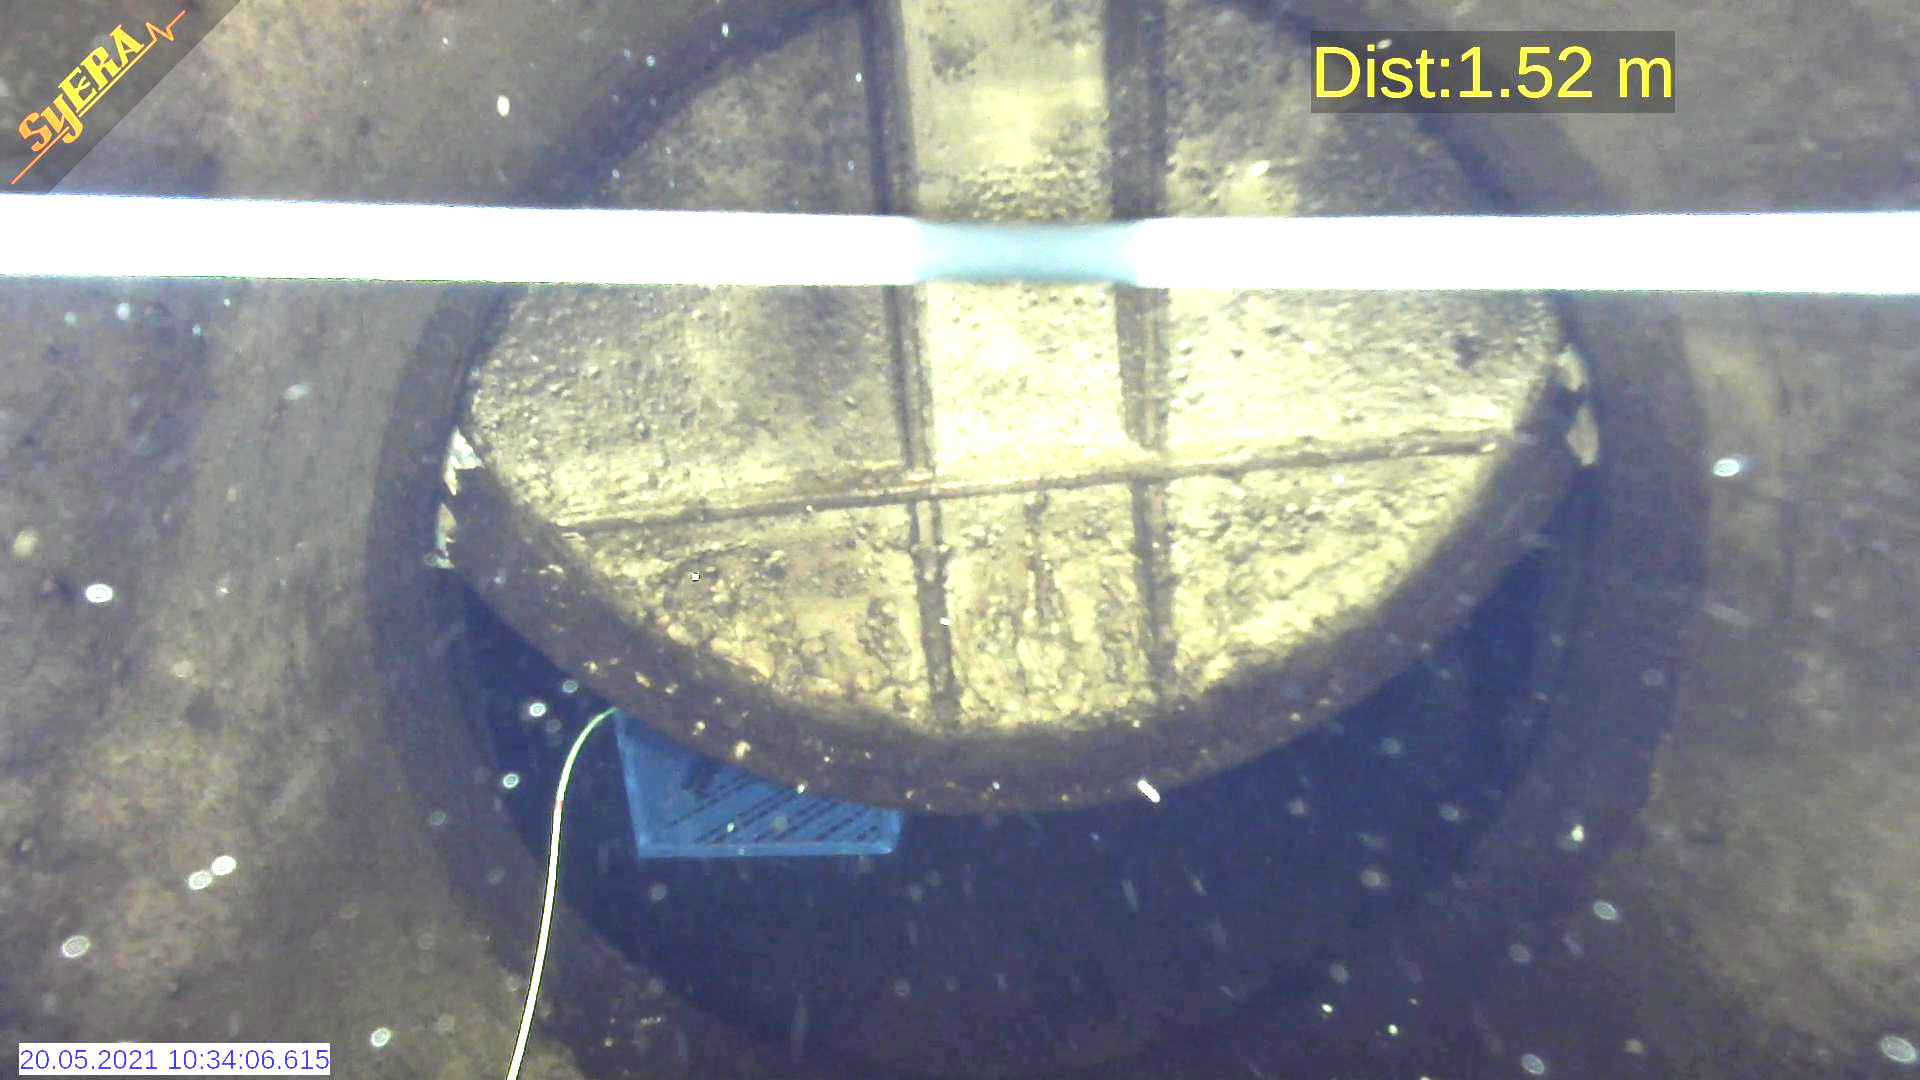
L’occasion m’en a été donné lorsqu’un client m’a demandé si je pouvais réaliser une inspection dans une conduite de DN600 ( diamètre intérieur 60cm ), accessible seulement par une vanne bloquée en position 2/3 fermée. ( moins de 20cm de passage … )
Ainsi est né le projet « Furet » !

Ce qui fut dit fut fait ! Après pas mal de temps passé sur la conception et la CAO, les premières pièces prirent forme …
Le ROV est conçu autour d’un caisson étanche 4 pouces de Blue Robotics. L’ensemble de l’électronique, ainsi qu’une batterie spécialement conçue y prennent place. Coté propulsion, ce sont 4 propulseurs T200 fortement modifiés ( suppression de la tuyère et des supports moteur, réduction du diamètre des hélices, … ) qui seront intégrés dans les éléments de coque imprimés.
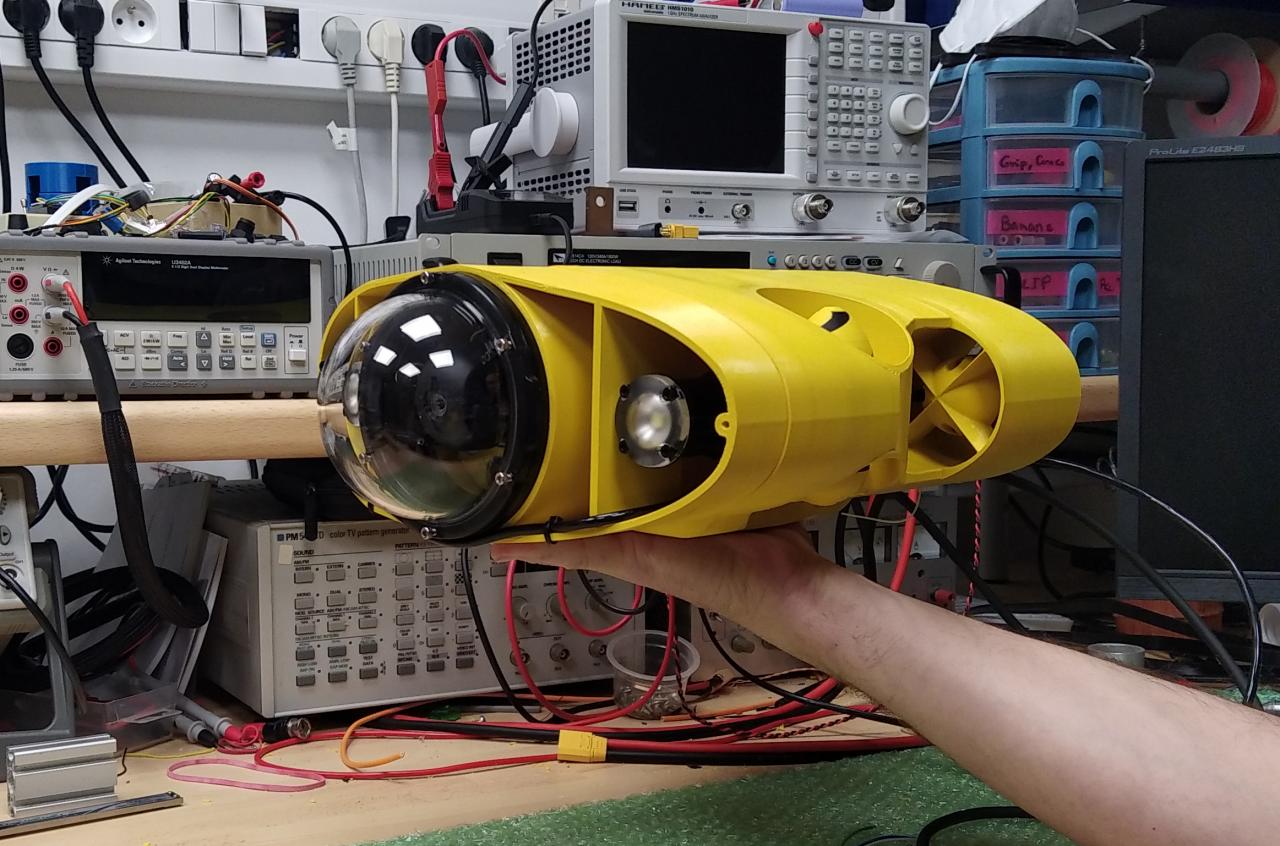
Les tests réalisés sur la première version, bien que concluants, ont mis en évidence quelques problèmes d’équilibrage et de comportement. C’est une des principales difficulté de ce type d’engin très compact : arriver à tout intégrer tout en veillant à une bonne répartition des masses.
Après quelques modifications, dont un petit allongement de l’ensemble, les tests furent concluants, et le bébé autorisé à partir à l’aventure …
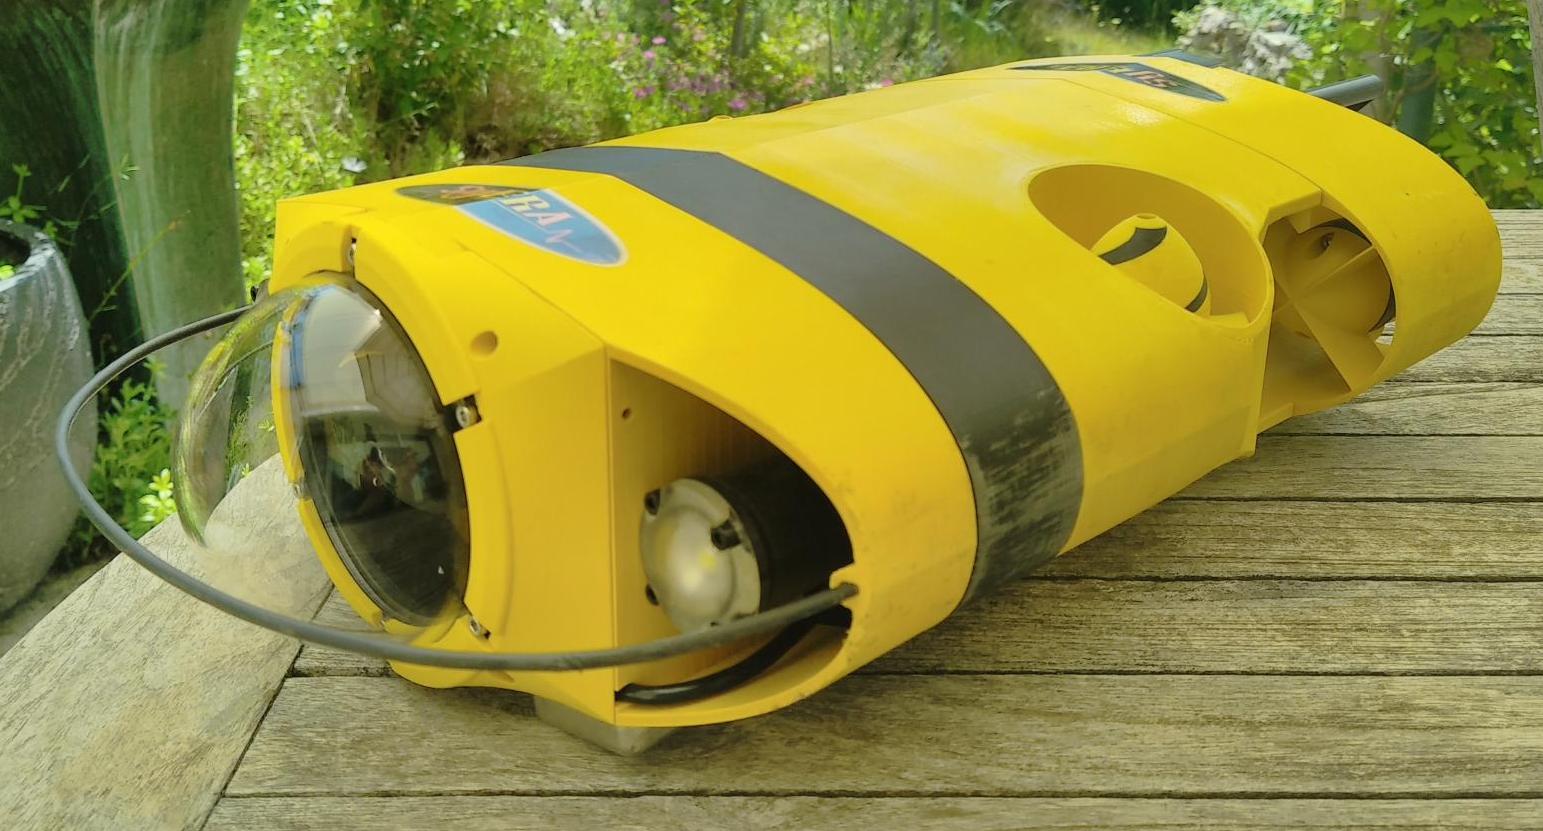
Mais ceci est une autre histoire !

Bonne nouvelle, après plus d’un an d’attente, le préhenseur ‘Newton’ est de retour dans une version fiabilisée !
Pour mémoire, la première version avait été retirée de la vente suite a des problèmes de motorisation. Sur certains préhenseurs, pour des raisons à l’époque un peu obscures, les moteurs rendaient l’âme assez rapidement, alors que d’autres semblaient ne pas être affectés !

Aujourd’hui, après de nombreuses améliorations ( électronique, logiciel, moteur, butées, … ), et une quantité phénoménale d’essais réalisés par Blue Robotics et ses distributeurs, j’ai le plaisir de vous annoncer que ‘Newton’ est de nouveau disponible !

Vous l’avez probablement constaté : l’énergie c’est le « nerf de la guerre » ! . Et tout particulièrement pour nos mini-ROV, alimentés par batterie.
Pour mémoire, Le BlueRov2 utilise une batterie Li-Ion 4S6P de 18Ah. Cette batterie, développée par Blue Robotics, et fabriquée en Chine, est très spécifique. Elle doit effectivement fournir des courants importants et surtout, tenir à l’intérieur d’une tube de 3 pouces (env. 76mm).
Vous le savez, l’expédition des batteries Li-Ion est un véritable cauchemar ! ( si vous ne le saviez pas, je vous le confirme ! )
Nous avons, avec Blue Robotics, tenté d’importé ces batteries en France depuis les US. Mais, outre la complexité administratives, les frais de transports sont plus que prohibitifs.

Fort de ce constat, Syera, avec l’aval de Blue Robotics, a fait développer un clone de la batterie originale en France. Après quelques essais auprès de différents fournisseurs, Syera à choisit de travailler en partenariat avec l’entreprise Batterizy , Filiale de l’APF34 ( association des paralysés de France de l’Hérault ). C’est ainsi que depuis quelques années, Syera peut vous fournir des batteries de qualité, fabriquées en France.
Malheureusement, aujourd’hui, deux évènements sont venus changer la donne …
Le premier, vous ne serez pas surpris, c’est la pandémie mondiale et ses effets de bords. Pour faire simple, cette pandémie a fait évoluer nos modes de déplacement, avec un boom des vélos, trottinettes et autres engins électriques …
Vous voyez ou je veux en venir ?
Ce boom du transport électrique à créé une forte demande de cellules Li-Ion 18650 ( précisément celles utilisées par nos batteries ! ), d’où pénurie mondiale !
En second lieu, le fabriquant des cellules utilisées ( SAMSUNG ) a des préconisations assez strictes sur la mise en œuvre de ses cellules. Il s’agit notamment de laisser un espace minimum entre les cellules, afin de prévenir tout emballement thermique. Hors, pour des raisons d’encombrement, les batteries Blue Robotics ( et donc Syera ) sont assemblées avec des éléments au contact les uns des autres !
Bref, par force, il est temps de passer à autre chose !
Syera s’est donc attelé à la conception d’une nouvelle batterie .
Cette batterie sera bien sur toujours utilisable dans un caisson 3 pouces de BlueRov2, mais elle utilisera une autre gamme de cellules (type 21700) et présentera quelques améliorations :

Plusieurs prototypes de cette batterie ont étés fabriqués et soumis, avec succès, à des tests rigoureux en laboratoire.
Ci dessous exemple de test : contrôle de la montée en température sur un cycle de décharge à 4 fois la capacité, avec des pointes au maximum du courant assigné (90A).

Cette nouvelle batterie remplacera donc très prochainement la série actuelle, qui ne sera plus fabriquée. La première série devrait être disponible courant Mars 2021 …
Ok, je vous l’accorde, le titre est peut être un peu racoleur …
Dans le club, assez fermé, des connecteurs sous-marins, on trouve pour l’essentiel des connecteurs à usage général. Les connecteurs dédiés a la transmission de données, sont beaucoup plus rare. ( et chers ! )
Quant à trouver des connecteurs « mixtes », c’est quasi mission impossible !
Pourtant, quant vous avez besoin de connecter un périphérique à votre engin sous-marin, la plupart du temps vous avez besoin de l’alimenter ainsi que de communiquer avec lui.
Partant de ce constat, et fort de son partenariat avec BlueTrail Engineering, SYERA a fait fabriquer une série spéciale d’embases Cobalt pour répondre à ce besoin !
C’est ainsi qu’est née la référence COB-1160-SS-SYERA !

Cette embase 6 points est câblée de la façon suivante :
| Broche | Couleur de fil |
| 1 | Noir |
| 2 | Rouge |
| 3 | Vert/Blanc de la paire 3/4 |
| 4 | Vert de la paire 3/4 |
| 5 | Orange/Blanc de la paire 5/6 |
| 6 | Orange de la paire 5/6 |
Vous pourrez donc utiliser cette embase avec une alimentation sur les fils Noirs et Rouges et disposer des deux paires torsadées pour vos liaisons ( Ethernet / USB / Série )
Cerise sur le gâteau, cette embase est au même prix que l’embase standard et est en stock sur la boutique !

Vous connaissez peut être Paul Dirac, le physicien, père de la célèbre « impulsion de Dirac » ?
En l’occurrence, nous avons utilisé son nom pour baptiser un nouveau produit Syera, le DIRAC, pour DIspositif de Recherche Aplomb Cavité
J’en profite pour remercier Eric, pour avoir trouvé cet acronyme pertinent ainsi que pour sa participation à l’étude et aux essais !
Le Dirac est donc un système permettant de localiser, à partir de la surface, la verticale d’une balise magnétique situé en sous-sol.
( grottes, souterrains, carrières, … )
Ce type de système a de nombreux usages parmi lesquels la vérification de la topographie d’une cavité ou la recherche de l’aplomb d’une rivière souterraine pour réaliser un forage d’alimentation en eau.

Le principe, bien connu, est d’utiliser les lignes du champ magnétique généré par une bobine en position verticale.
Il existe plusieurs appareils basés sur ce principe, vous pourrez trouver quelques informations sur ceux-ci sur le site Souterweb
L’originalité du Dirac réside dans sa technologie de détection : habituellement l’utilisateur écoute le signal ( impulsion à fréquence audible ) et doit rechercher, à l’oreille, un minimum dans ce signal. Cette méthode présente plusieurs inconvénients, notamment le fait qu’en raison du bruit (électrique) ambiant, il est difficile d’identifier la disparition d’un signal contenu dans un bruit !

En ce qui concerne le Dirac, l’utilisation de méthodes numériques de traitement du signal permet d’observer simplement, sur un écran graphique, l’évolution du niveau de l’impulsion.
De plus, en surface, une l’application couplée au récepteur utilise également un GPS et une IMU pour aider l’opérateur lors de la localisation.

Les premiers essais étant très concluants, le développement se poursuit, la suite au prochain épisode …


Après une année de tests en conditions réelles auprès de quelques clients testeurs ( association, centre de formation, … ) , le kit commutateur pour BlueRov2 est maintenant disponible pour tous.
Ce kit vous permettra de mettre en marche et d’arrêter votre ROV sans avoir à ouvrir le compartiment batterie.

Le montage est très simple et vous prendra moins d’une demi-heure.
( voir les instructions de montage )
Retrouvez le dés maintenant sur la boutique, rubrique ‘Énergie’ …

C’est avec plaisir que je vous annonce aujourd’hui qu’un nouvel accord de distribution a été conclu avec Cerulean Sonar, une startup américaine qui va changer la donne dans le petit monde de la robotique sous-marine !
Nous avons vu, depuis quelques années, comment une entreprise innovante a su redonner à ce secteur d’activité un nouveau dynamisme. Je veux bien sur parler de Blue Robotics, aujourd’hui devenu un acteur incontournable de ce secteur.
Et ce n’est pas un hasard si les liens entre les deux entreprises sont nombreux ! Les fondateurs de Cerulean Sonar ont compris très tôt la petite révolution que Blue Robotics allait déclencher.
On retrouve donc naturellement la même démarche : utiliser intelligemment les dernières innovations technologiques pour baisser sensiblement le coût des produits, et permettre ainsi un large accès à des technologies jusqu’ici réservés au grandes entreprises et autres compagnies pétrolières.

Vous connaissez d’ailleurs probablement déjà un des produits de Cerulean Sonar …
Eh oui, Le « Ping » de Blue Robotics a bien été conçu et réalisé par l’équipe de Cerulean Sonar !
Vous l’avez donc compris, Cerulean Sonar est spécialisé dans la conception de système acoustiques sous marin.

Je vous présenterai donc très bientôt, en détail, leur tout premier produit, un système de positionnement acoustique à moins de 2000$, Le « ROV locator » !
Restés donc connectés, et surtout, prenez soin de vous et de vos proches en cette période si particulière …

Après son petit séjour Ardéchois, c’est plein d’idées que notre petit Glog est rentré à la maison …
Tout d’abord, il fallait améliorer le comportement du module gaz vis à vis de la condensation. Suite à un mini Brainstorming autour d’un sandwich, avec certains participants de l’ANF Ardéchoise ( ils se reconnaitrons … ), fut inventée …
La jupe !


L’idée est d’offrir une surface privilégiée à la condensation, tout en permettant à l’air de circuler librement autour des capteurs.
Sitôt fabriquée, la jupette et le Glog se sont offert un petit test de quelques jours dans une cavité voisine.
Résultat, après quelques jours, une fine condensation s’est déposée sur le tube et les capteurs fonctionnent sans problème ! Prochaine étape, tester le montage sur une durée de plusieurs mois …
Autre nouveauté du mois d’Octobre, l’ajout de la gestion des GPS NMEA. En effet, pour quantité d’applications ( en surface, évidemment ! ) il est intéressant de géo-référencer nos mesures. ( par exemple, pour les eaux de surface, les mesures de conductivité et de température )
Le Glog sait donc à présent dialoguer avec les GPS parlant NMEA (voir ici si cela ne vous dit rien ! ). Grâce à ce nouveau module logiciel, il est également capable de synchroniser son heure sur l’heure GPS et de générer des fichiers de traces au format GPX.

Enfin, les derniers développements se sont concentrés autour de la conductivité et la température. Le but étant d’obtenir un système équipé d’une cellule de mesure de conductivité compacte, utilisable en immersion profonde et d’un prix raisonnable.
La cellule de mesure choisie est constituée d’un substrat céramique sur lequel sont imprimés des électrodes en Platine et une sonde de température Platine Pt1000. Cette technologie permet d’avoir une cellule compacte associée à une mesure de température très réactive ( la compensation en température est indispensable pour la mesure de conductivité ). Cette cellule de mesure a été montée dans le boitier des capteurs de température de Blue Robotics. (ci-contre)
Pour pouvoir utiliser cette sonde, il a fallu développer un autre module logiciel pour l’interfaçage de la sonde de température Pt1000. ( Jusque là le Glog ne gérait que des capteurs de température numériques ). Sans surprise, le choix s’est porté sur un module EZO-RTD de Atlas Scientific, son petit frère ( EZO_COND ) ayant déjà été choisi pour la mesure de conductivité.
A ce jour, le système est fonctionnel et les premiers tests concluants. Étapes suivantes, procéder à une série de tests comparatifs en laboratoire, puis, si tout va bien, sur le terrain …
L’aventure continue !