Livre Robotique sous-marine : science, conception et fabrication
Connectez-vous pour accéder aux prix professionnels
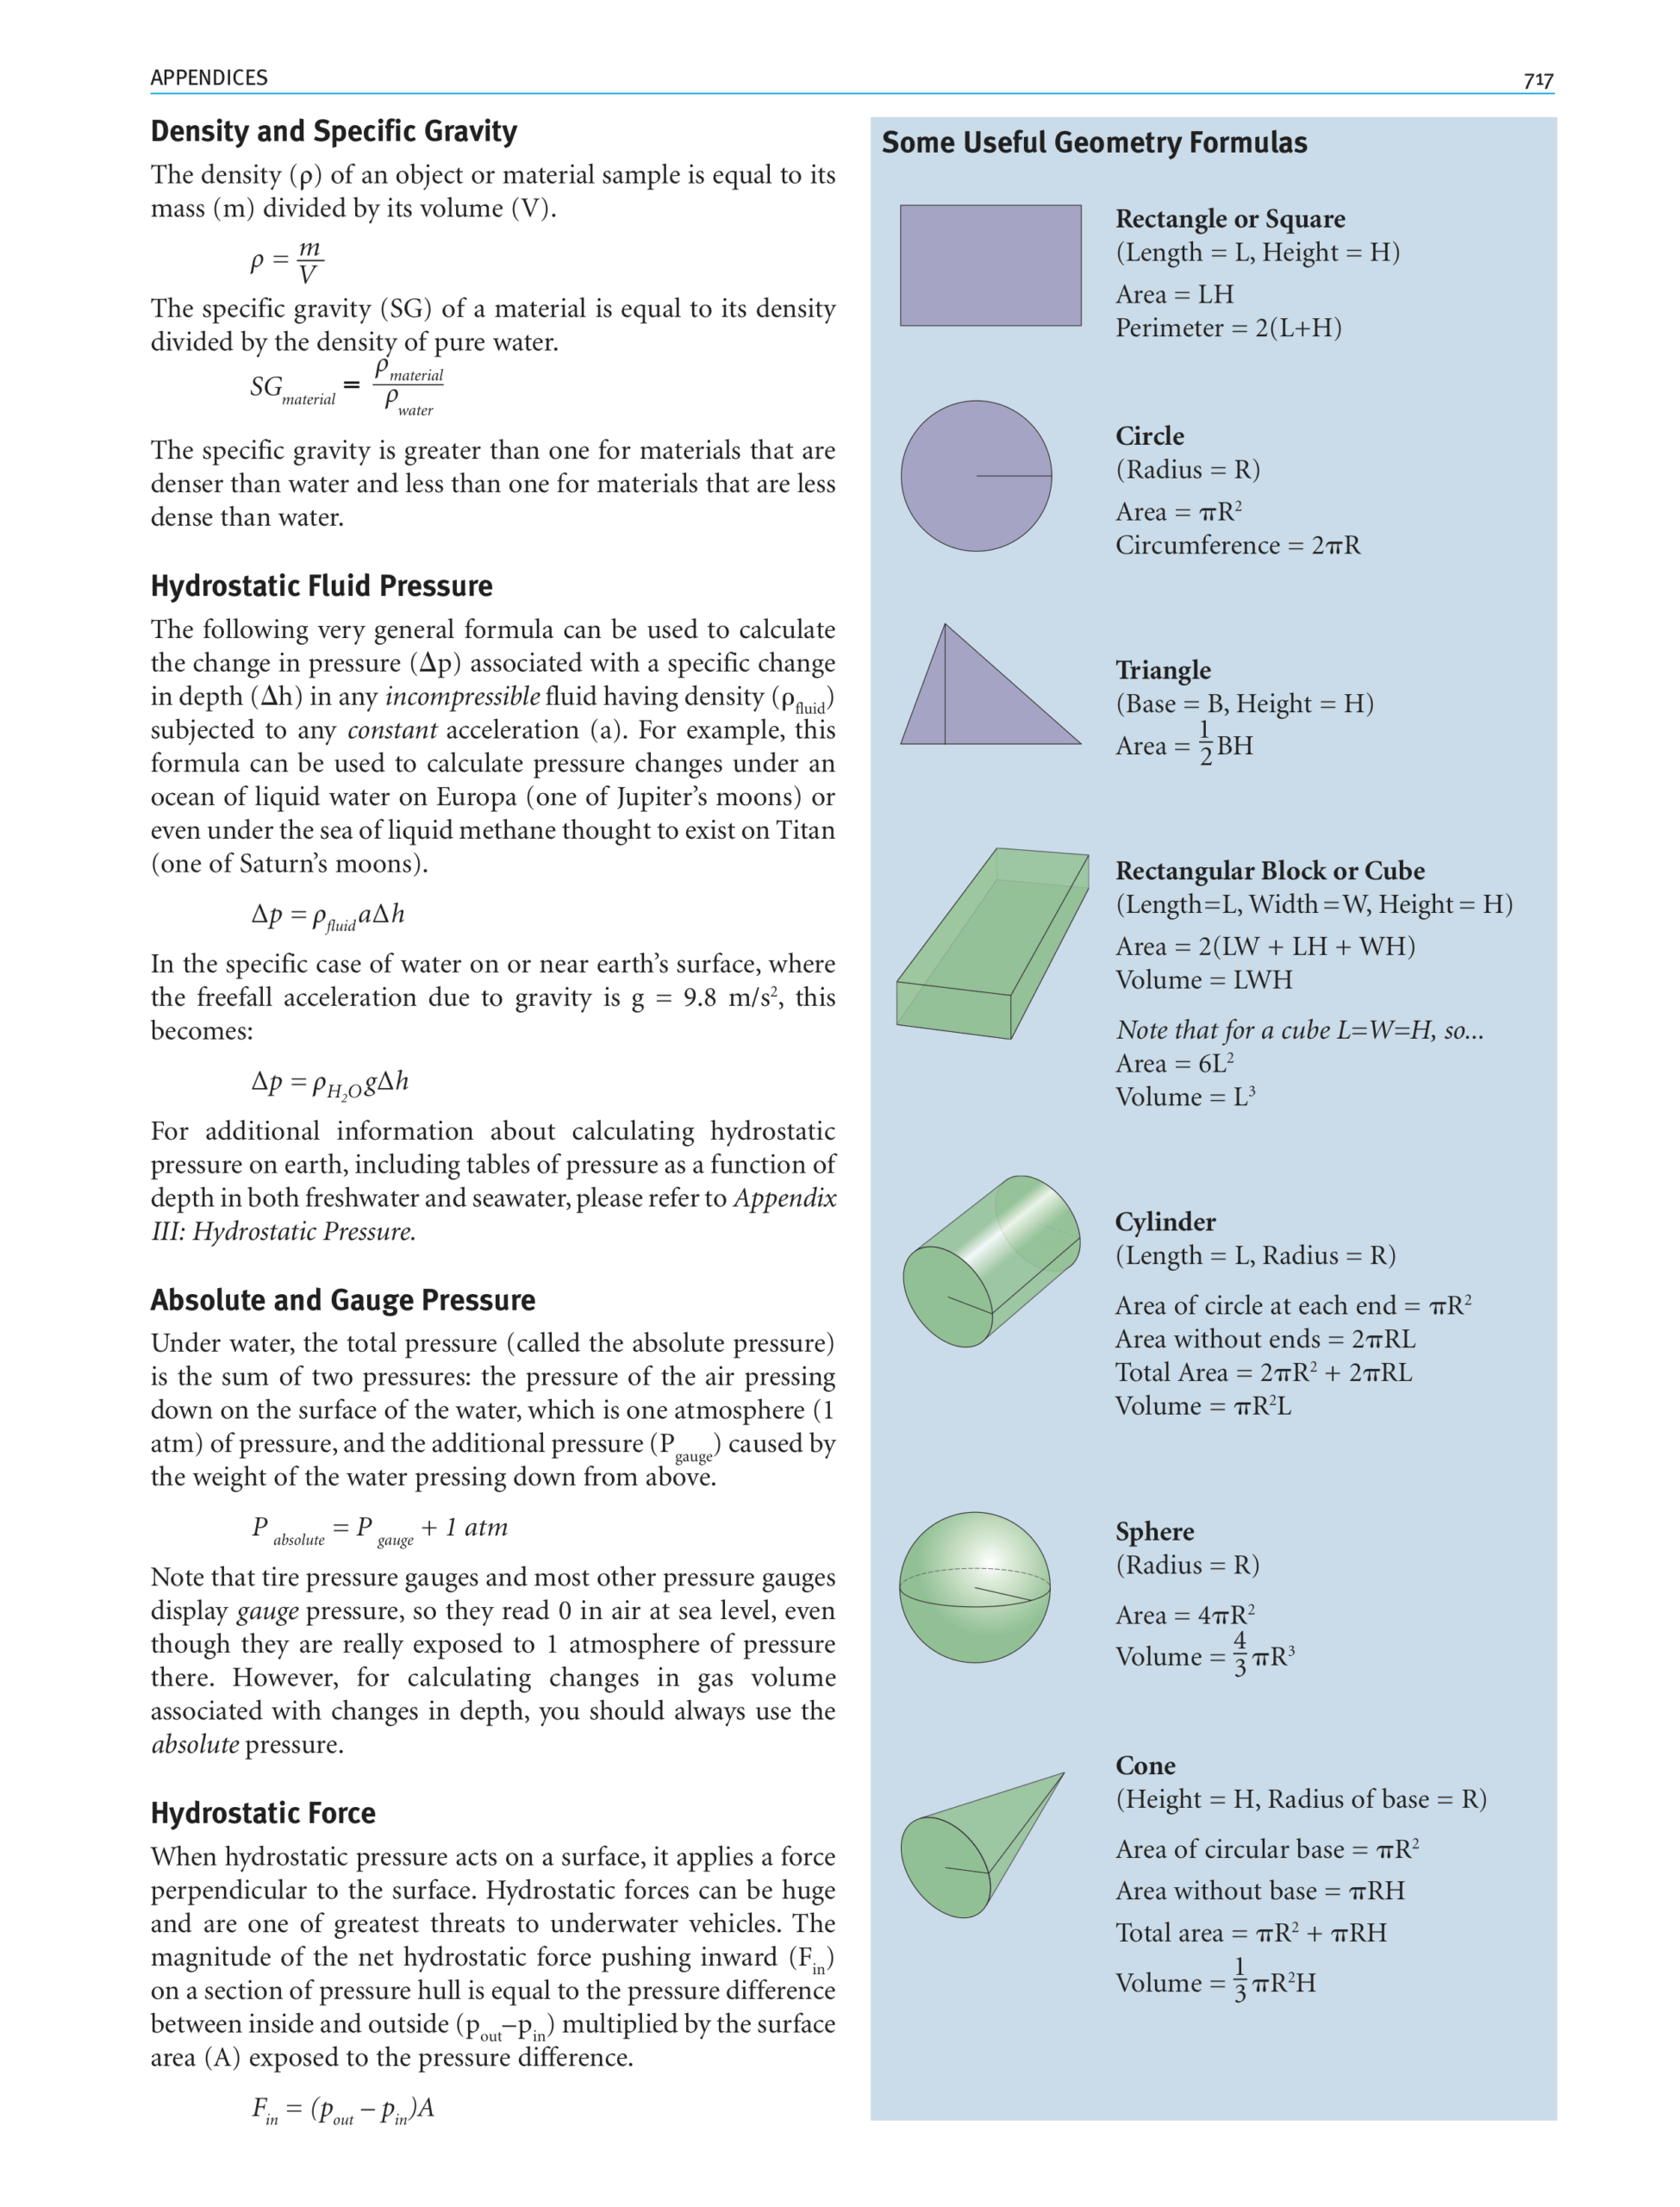
« Underwater Robotics » est un ouvrage formidable qui couvre un large éventail de sujets liés aux ROV et aux AUV, et s’adresse à tous les niveaux, du débutant au plus avancé !
Description
Rédigé en collaboration par Steven W. Moore, Harry Bohm et Vickie Jensen, cet ouvrage ( EN ANGLAIS ) est celui que les enseignants en robotique marine attendaient. Il aborde la physique, la biologie marine, l’océanographie, les mathématiques, la chimie, la construction et bien d’autres domaines encore. La structure de cet ouvrage est extrêmement flexible ; il convient parfaitement aux débutants, tout en restant une référence utile pour les amateurs expérimentés. Cet ouvrage propose un mélange captivant d’histoires tirées de la vie réelle, d’informations techniques actualisées et de conseils pratiques.
Contenu
Table des matières
Chapitre 1 : Véhicules sous-marins
- Types de véhicules sous-marins
- Bref historique de la technologie sous-marine
- Utilisations actuelles des véhicules sous-marins et de la technologie sous-marine
- Présentation détaillée d’un ROV de travail
Chapitre 2 : Boîte à outils de conception
- Défis courants en matière de conception
- Une méthodologie de conception pour les véhicules sous-marins
Chapitre 3 : Travailler dans l’eau
- Propriétés physiques de l’eau
- Mouvements de l’eau
- La vie végétale et animale dans l’eau
- La colonne d’eau
Chapitre 4 : Structure et matériaux
- Aperçu structurel
- Critères de performance structurelle
- Autres considérations relatives à la conception structurelle
- Formes structurelles appropriées
- Matériaux structurels adaptés
- Autres matériaux utiles
- Corrosion des métaux
- Fabrication et assemblage
Chapitre 5 : Coques et conteneurs sous pression
- Pression
- Forces liées à la pression exercées sur des objets immergés
- Principes de base de la conception des coques sous pression
- Calcul des forces liées à la pression sur des sphères et des cylindres
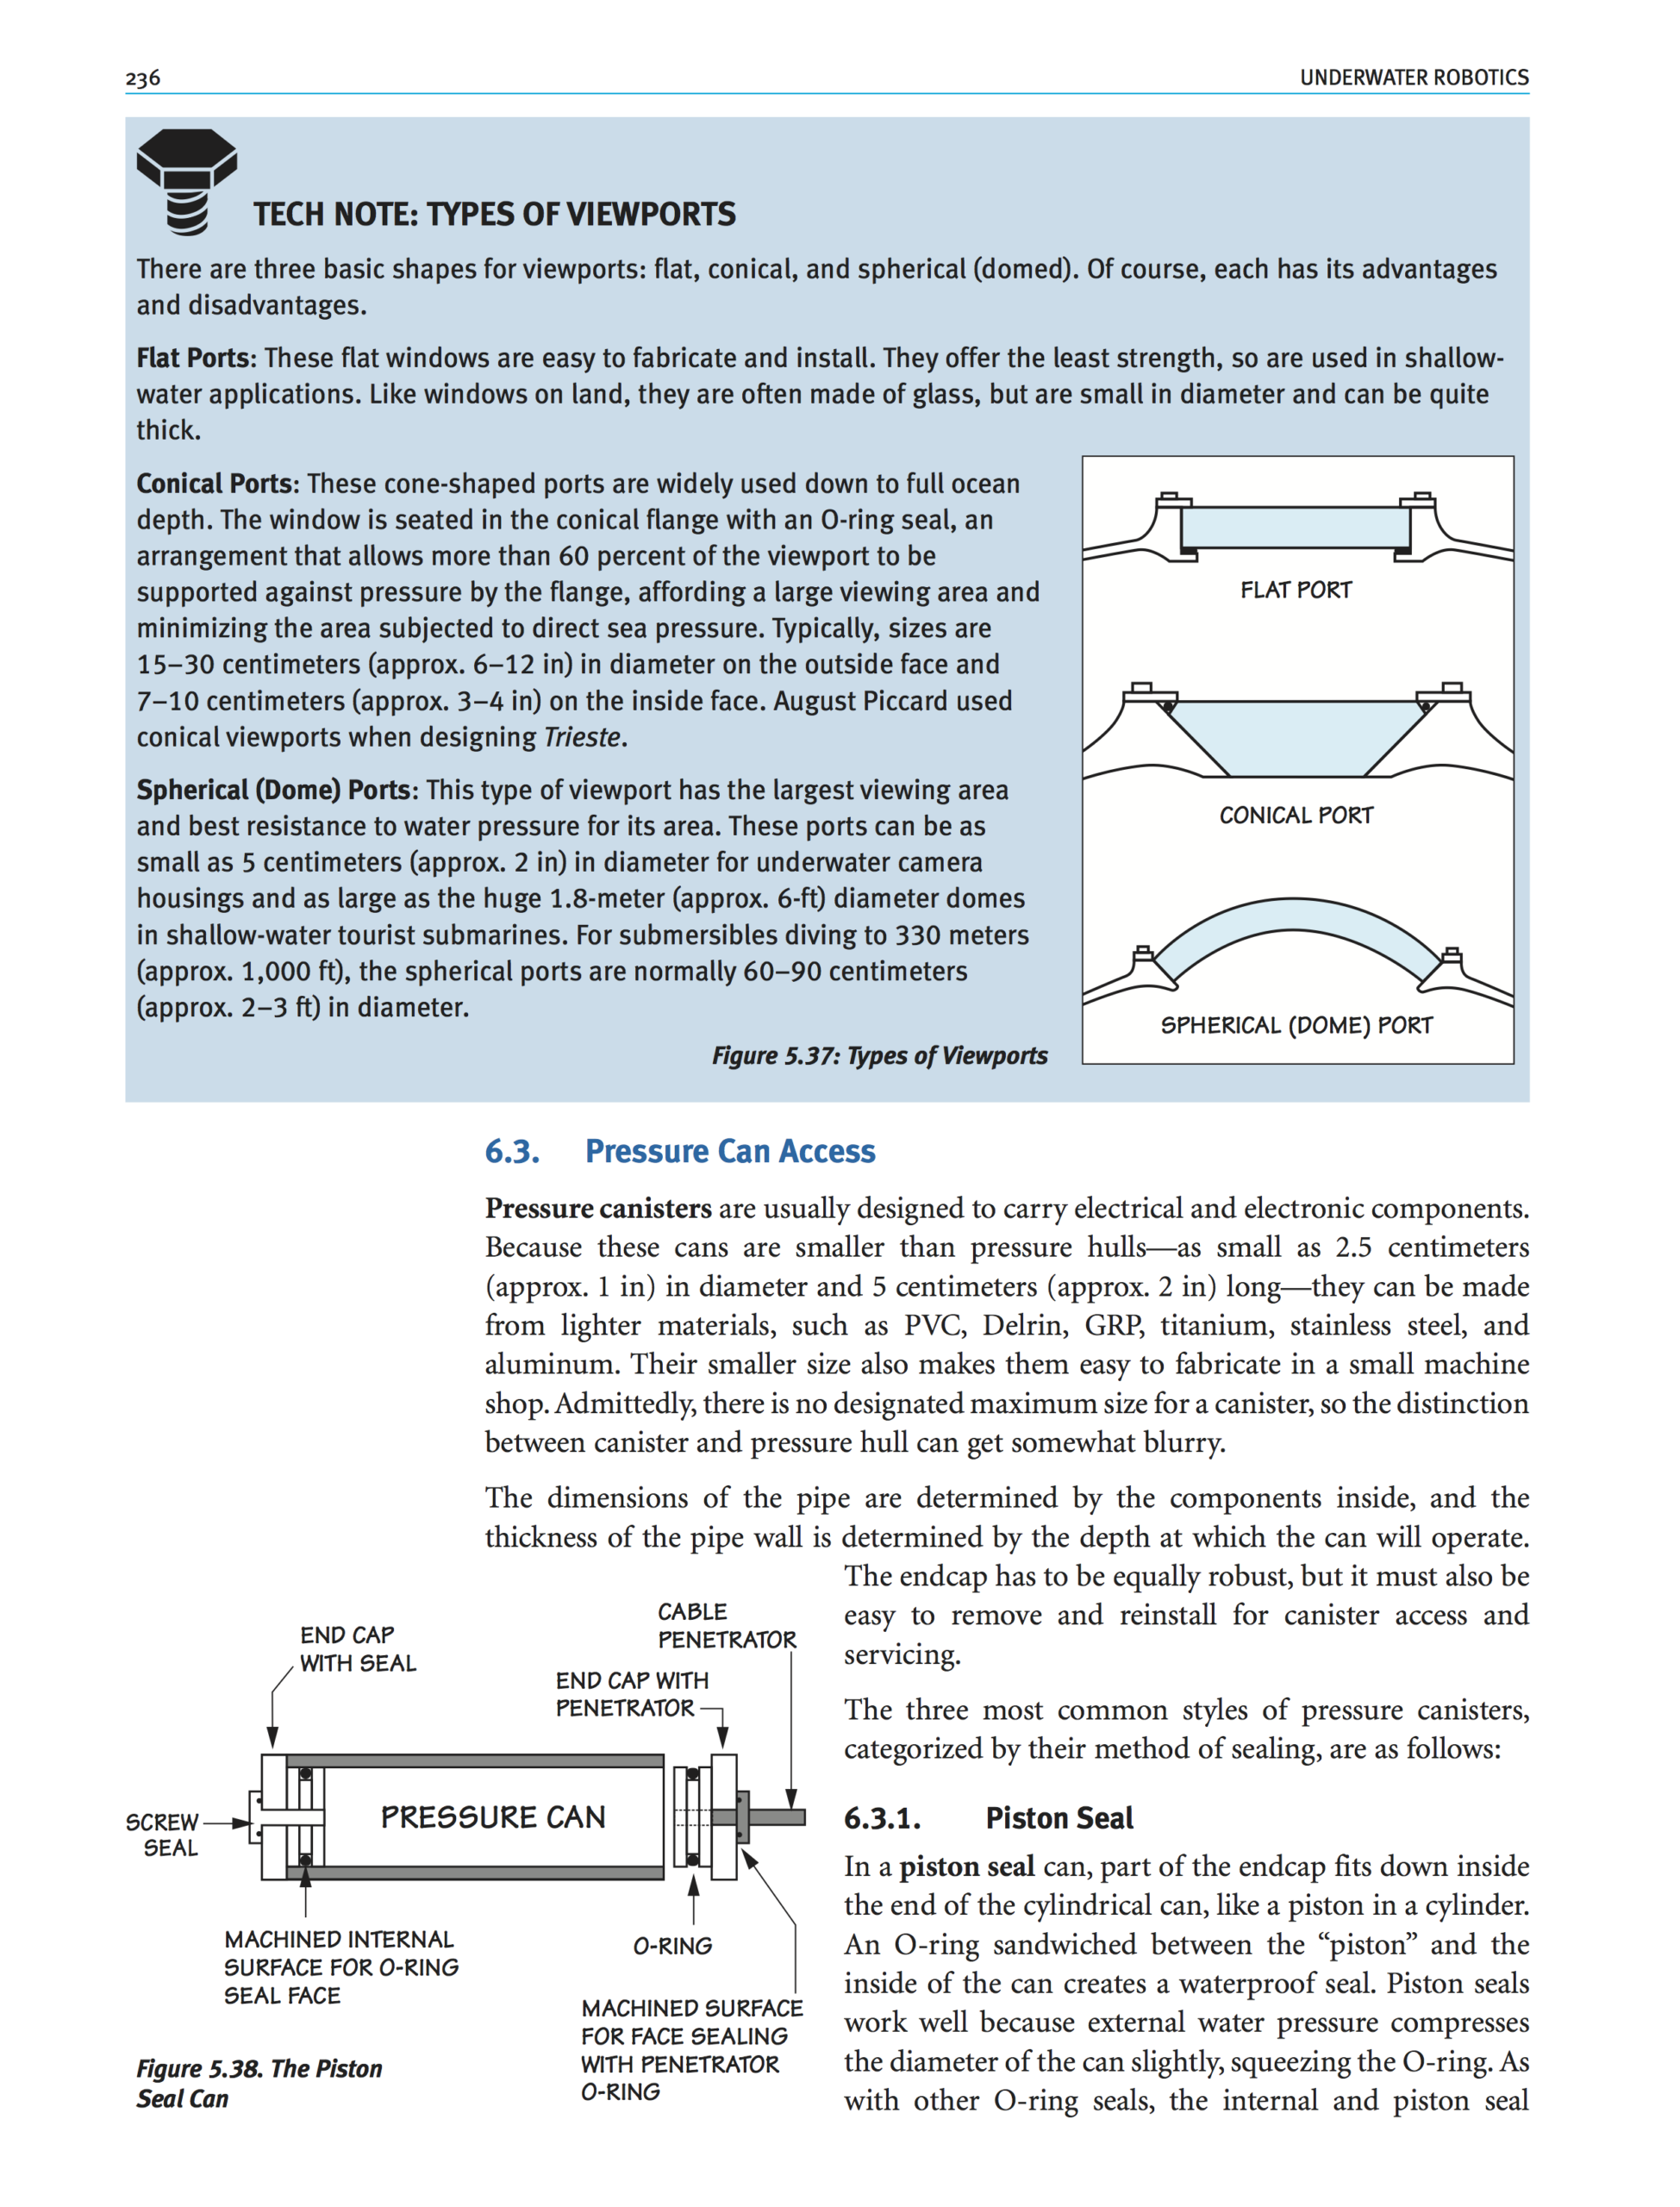
- Réalisation d’ouvertures étanches
- Techniques de compensation de pression
- Encapsulation
- Encapsulation (enrobage)
- Ajout d’un boîtier de cartes
Chapitre 6 : Flottabilité, stabilité et ballast
- Pourquoi les objets flottent-ils ou coulent-ils ?
- Conception pour une flottabilité optimale
- Pourquoi les objets dans l’eau basculent-ils ou se renversent-ils ?
- Réglage de l’assiette d’un véhicule
- Stabilité
- Systèmes de ballast
- Conseils pratiques pour le ballastage et le réglage de l’assiette d’un petit véhicule sous-marin
Chapitre 7 : Déplacement et manœuvres
- Les principes de base du déplacement d’un véhicule dans l’eau
- Estimation des besoins en poussée
- Génération de poussée
- Introduction aux moteurs électriques
- Introduction aux hélices
- Construire vos propres propulseurs
- Emplacement des propulseurs
Chapitre 8 : Systèmes de propulsion
- Énergie, puissance et rendement
- Choix des sources d’énergie pour les véhicules : qu’est-ce qui est réaliste ?
- Introduction à l’électricité et aux circuits électriques
- De quelle quantité d’électricité votre véhicule a-t-il besoin ?
- Sources d’énergie électrique pour les petits véhicules
- Transport et distribution de l’énergie électrique
- Étapes de la conception et de la construction d’un circuit
Chapitre 9 : Navigation et commande
- Systèmes de commande
- Navigation
- Un système de commande et de navigation de base
- Options de commande avancées : aller au-delà de SeaMATE
Chapitre 10 : Système hydraulique et charges utiles
- Mécanismes hydrauliques
- Manipulateurs
- Tâches et outils sous-marins
- Éléments à prendre en compte lors de la conception des charges utiles
- Exemples d’options de charges utiles pour des ROV simples
Chapitre 11 : Opérations
- Aperçu des opérations
- Phases opérationnelles
Chapitre 12 : SeaMATE
- Construction du ROV SeaMATE
- Approvisionnement en matériaux
- Construction du châssis
- Construction du sous-système de ballast
- Fabrication du câble d’amarrage et du boîtier de raccordement
- Fabrication des propulseurs
- Installation d’une caméra sous-marine, d’un éclairage et de capteurs
- Fabrication du boîtier de commande, câblage du boîtier de jonction et essais
- Fabrication des outils de charge utile
- Préparation des essais en mer et des opérations
- Et ensuite ? Aller au-delà de SeaMATE
Annexes :
- Dimensions, unités et facteurs de conversion
- Constantes, formules et équations utiles
- Pression hydrostatique
- Propriétés des matériaux
- Comment trouver des pièces
- Comment trouver des informations complémentaires
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 3,18 kg |
|---|
Produits similaires
-
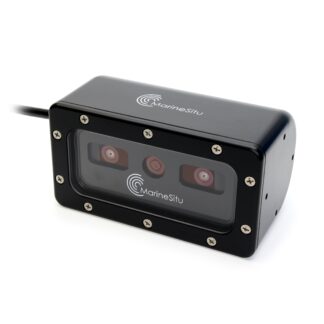
Caméra stéréo MarineSitu C3
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
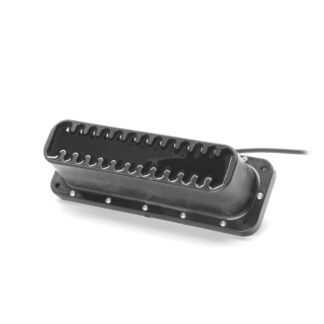
Sonar imageur Omniscan 450 FS Cerulean
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Enrouleur de câble haute puissance pour OTPS
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit