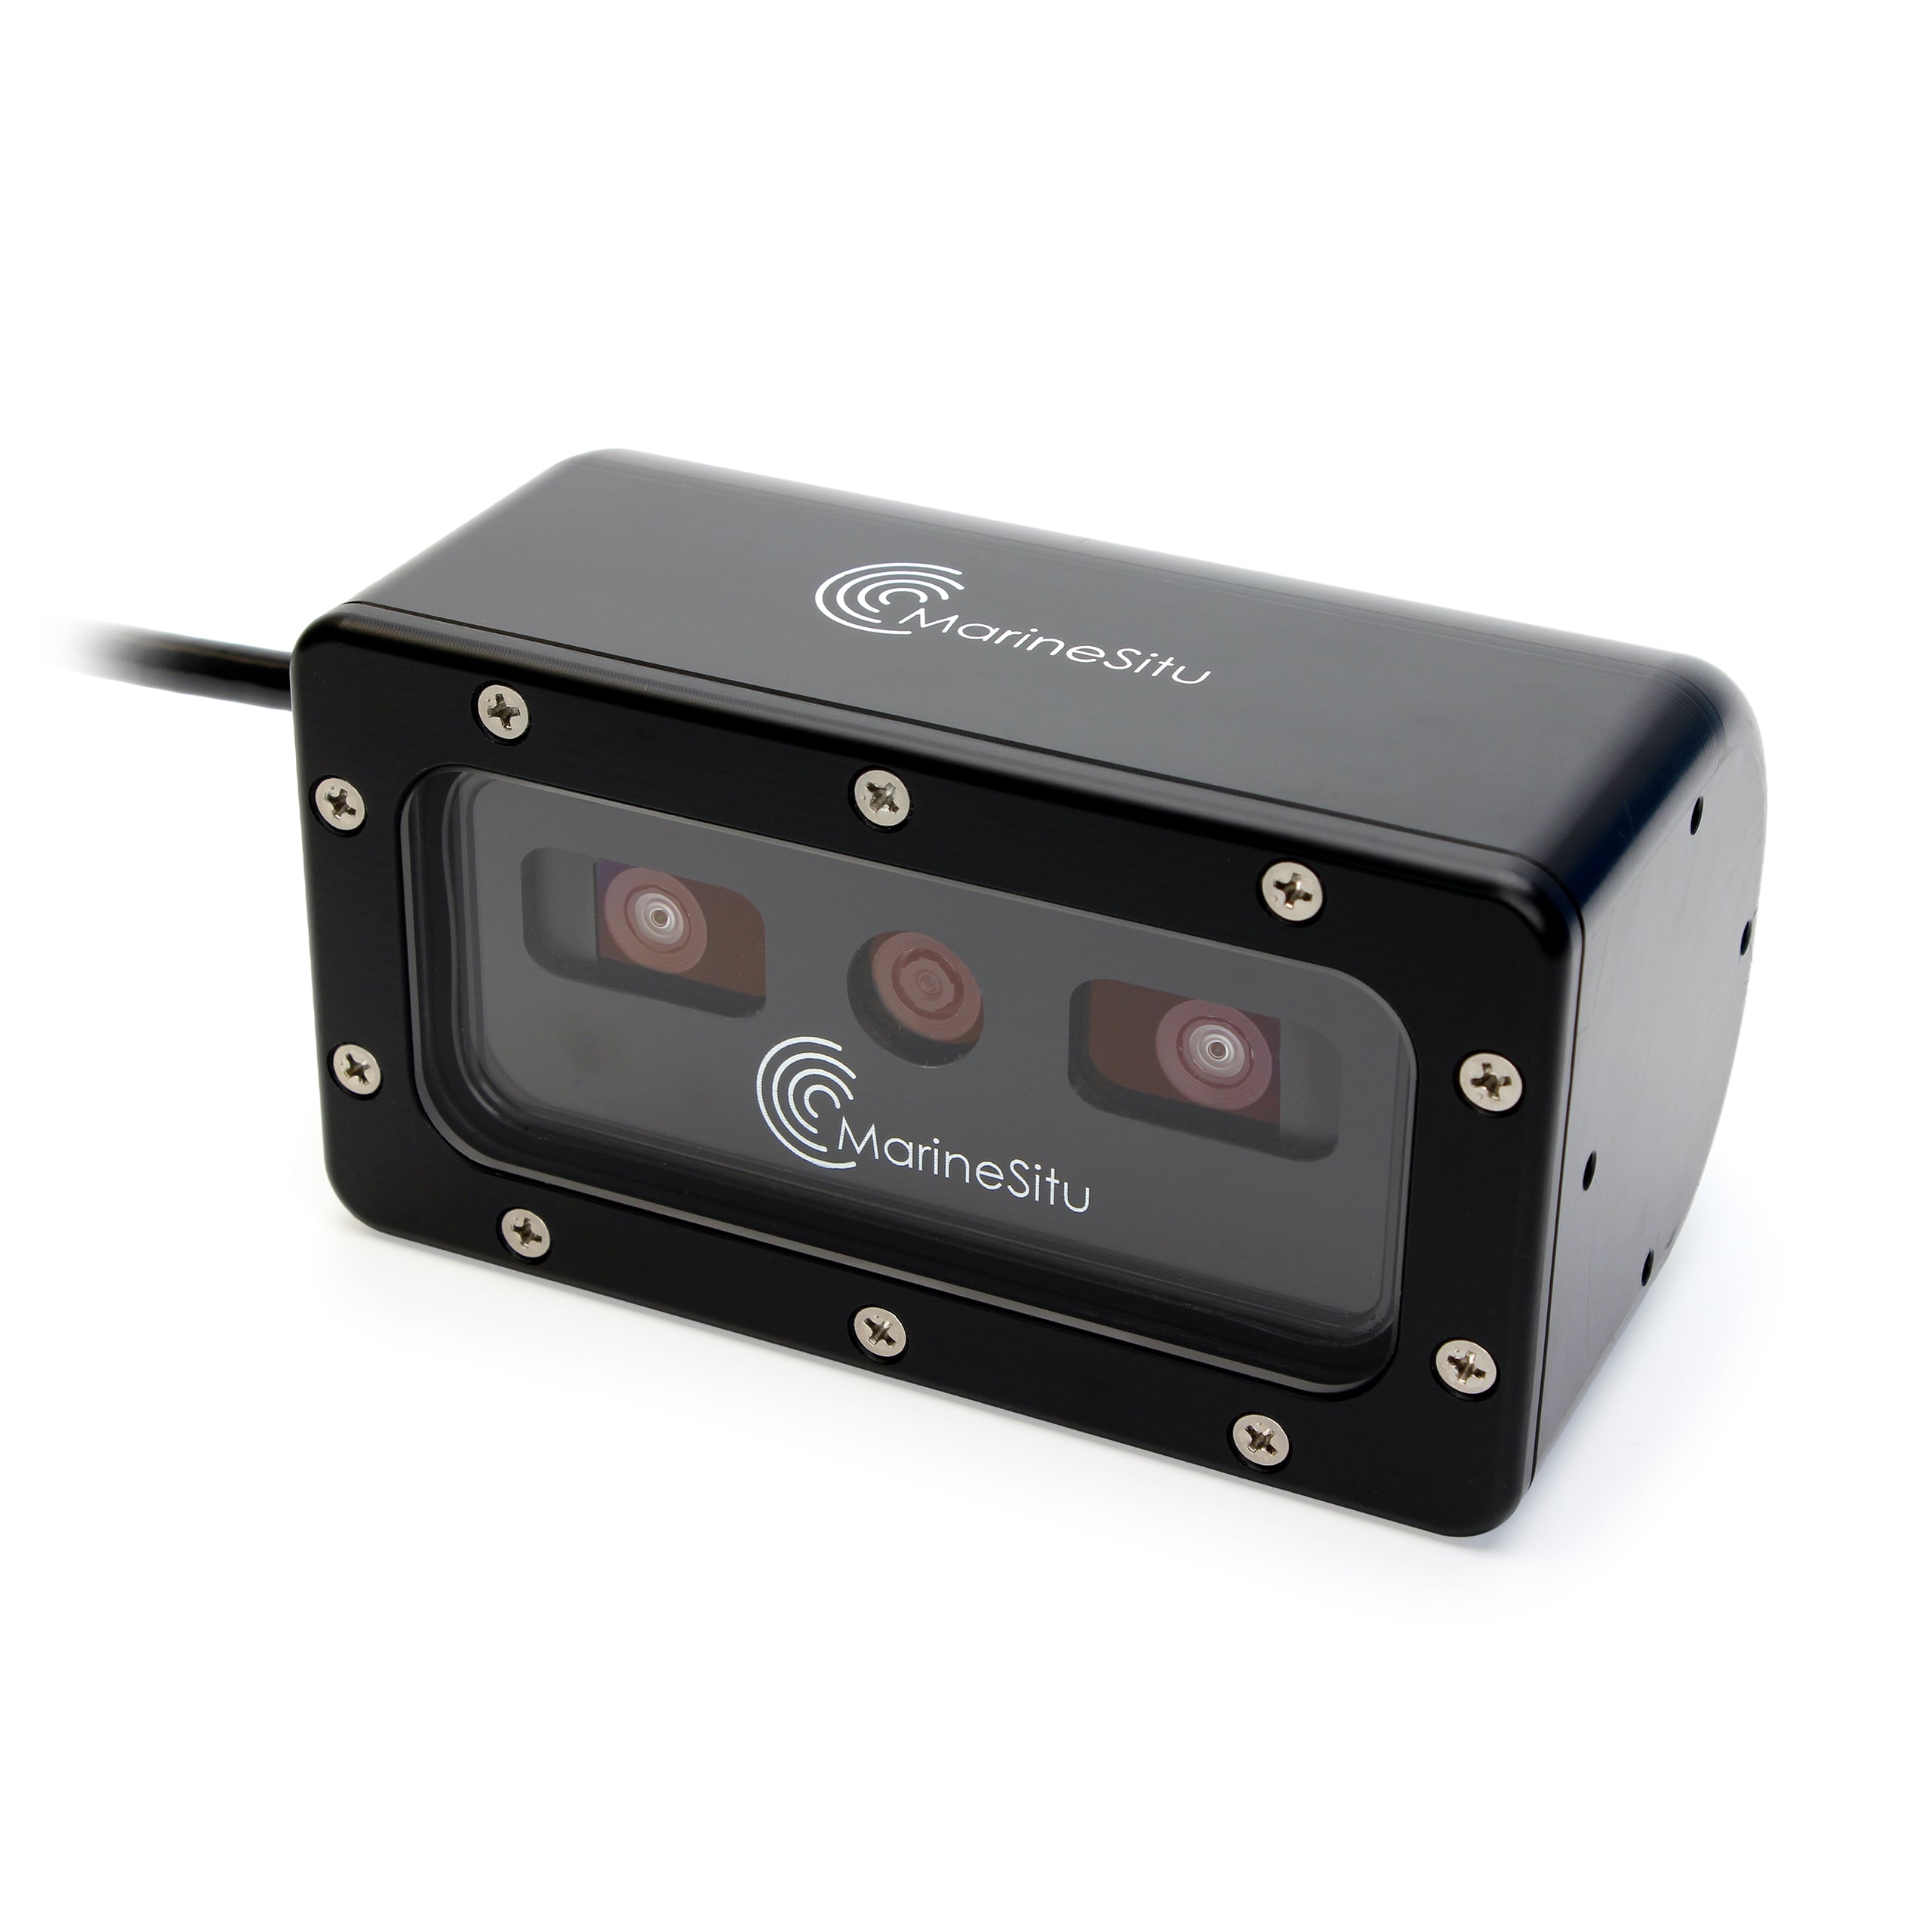
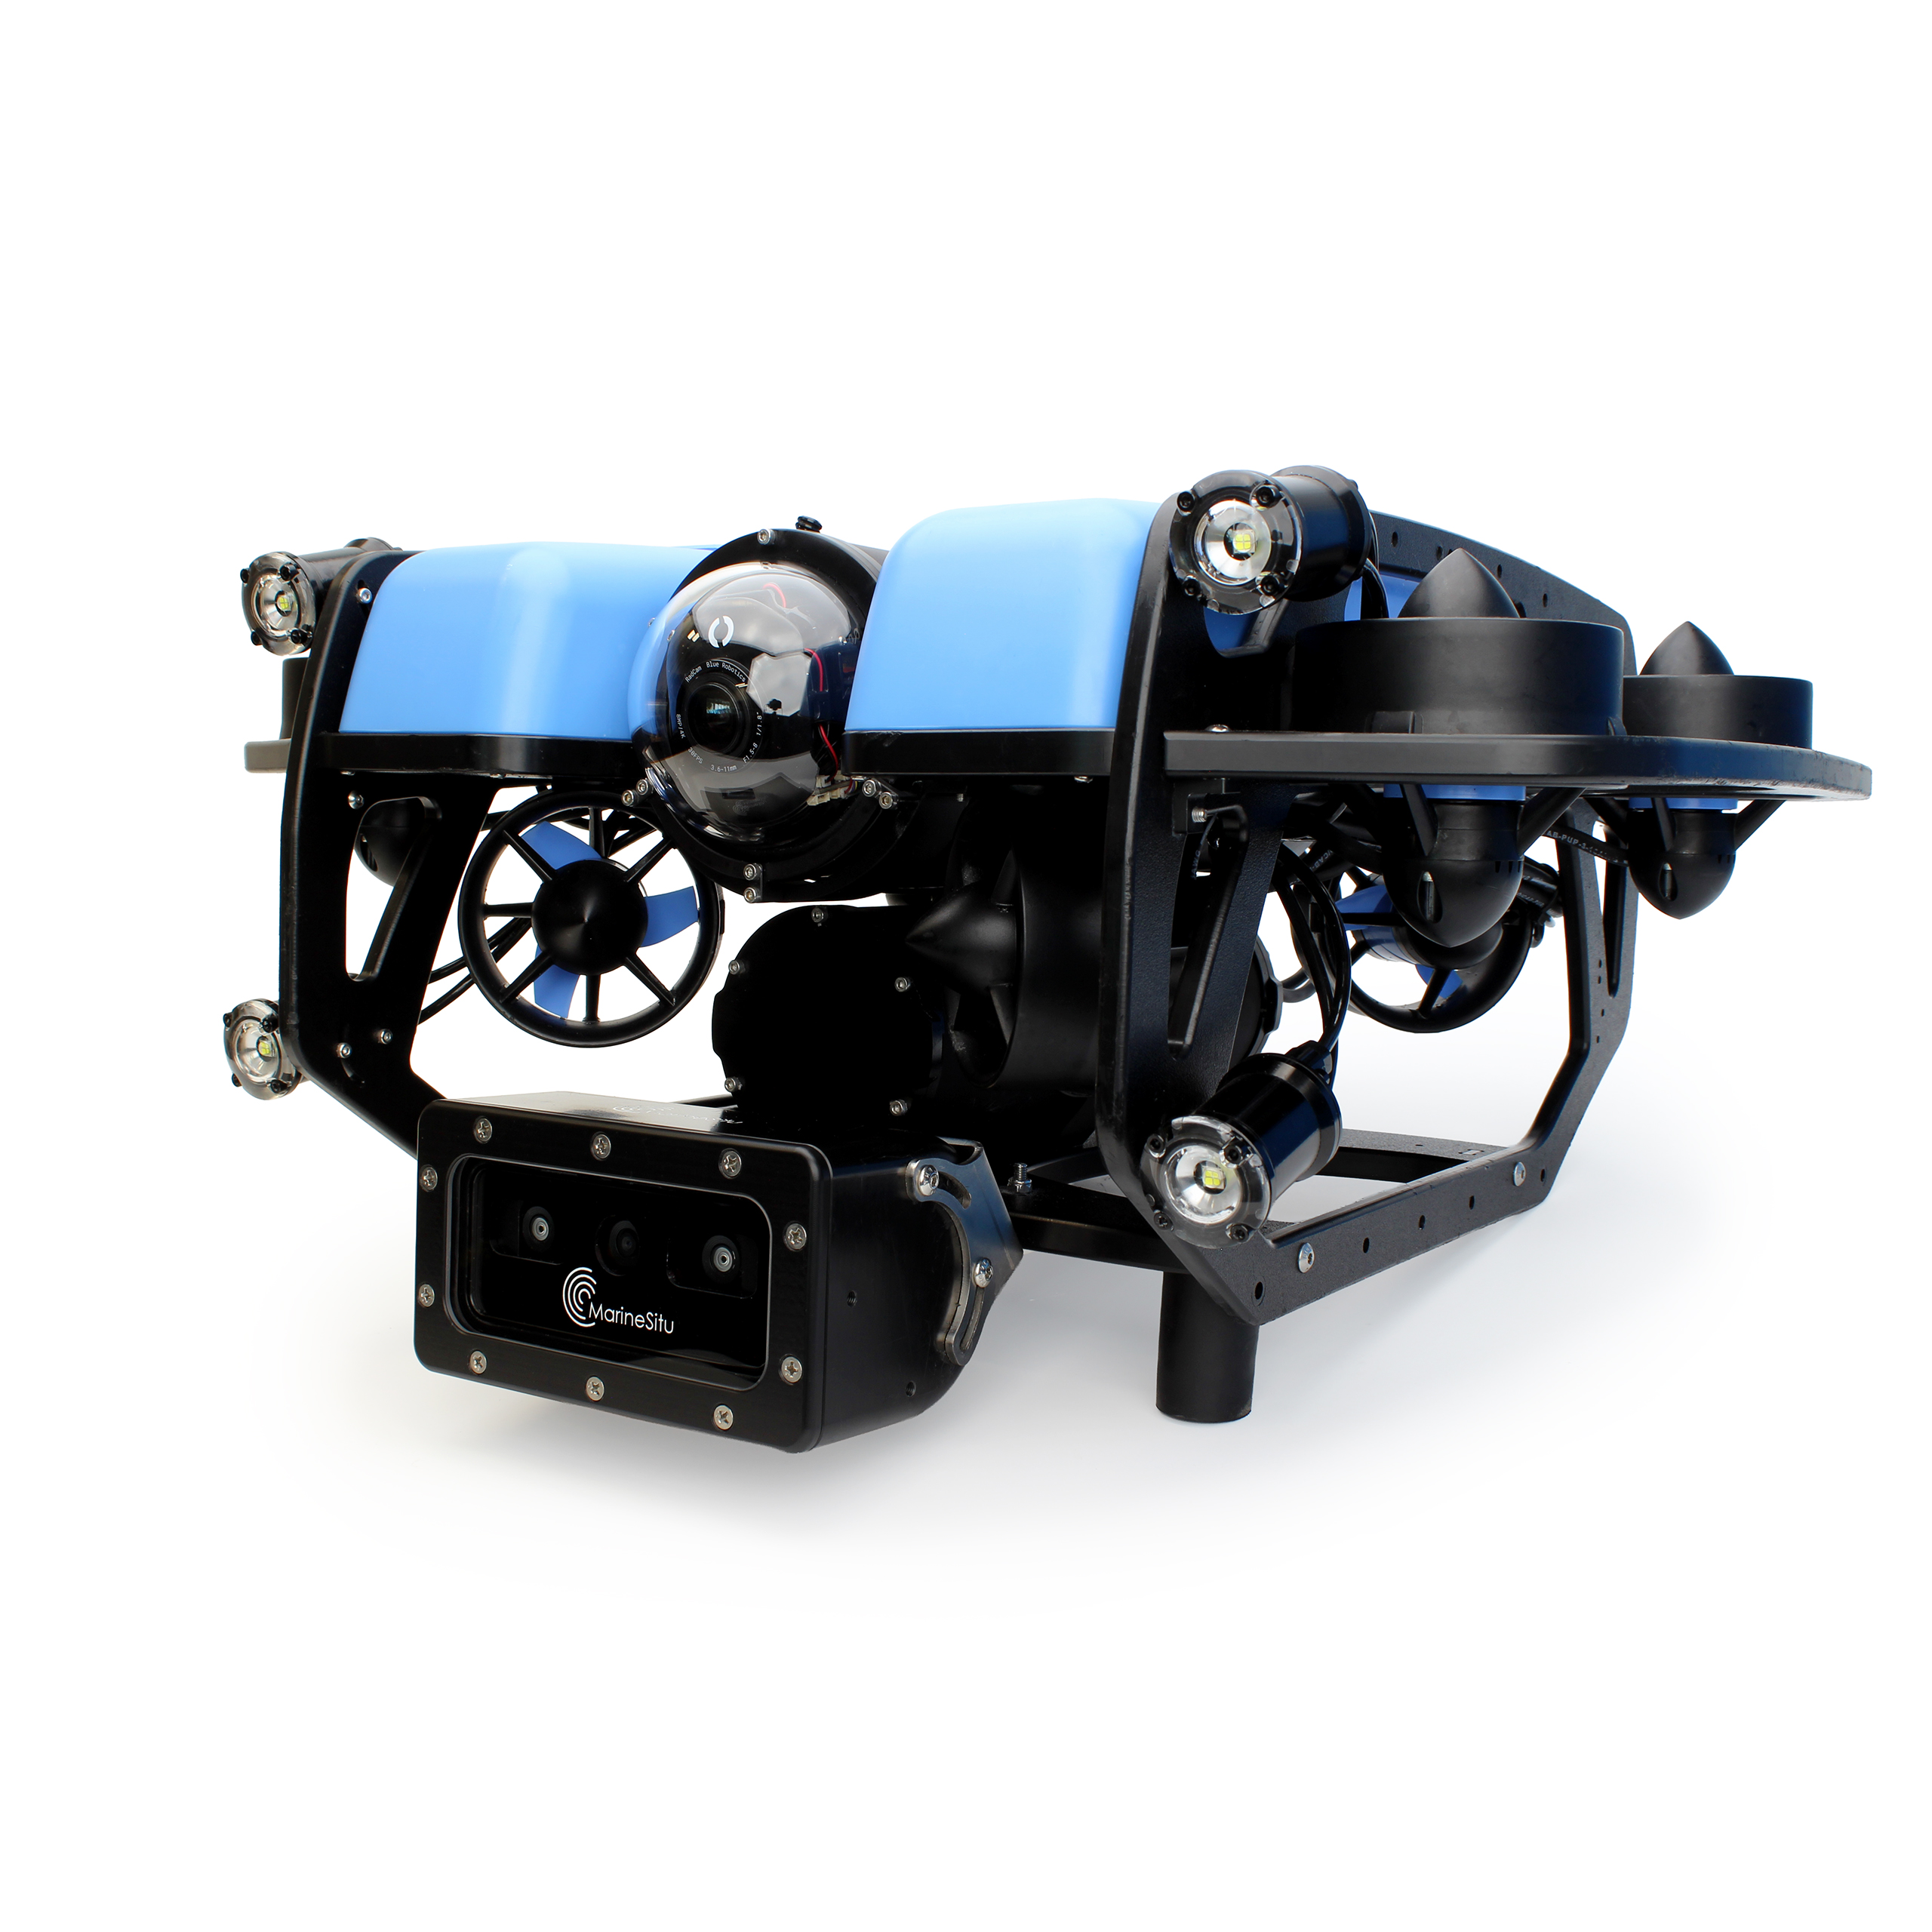
Caméra stéréo MarineSitu C3
Connectez-vous pour accéder aux prix professionnels
La MarineSitu C3 est une caméra sous-marine à vision stéréoscopique qui capture des informations de profondeur et des images couleur en haute résolution. Elle utilise une paire de caméras stéréoscopiques pour percevoir la profondeur, ainsi qu’une caméra couleur centrale pour les images haute résolution, le tout logé dans un boîtier robuste conçu pour résister à une profondeur de 1 000 mètres. Conçue pour la robotique marine et les applications de recherche.
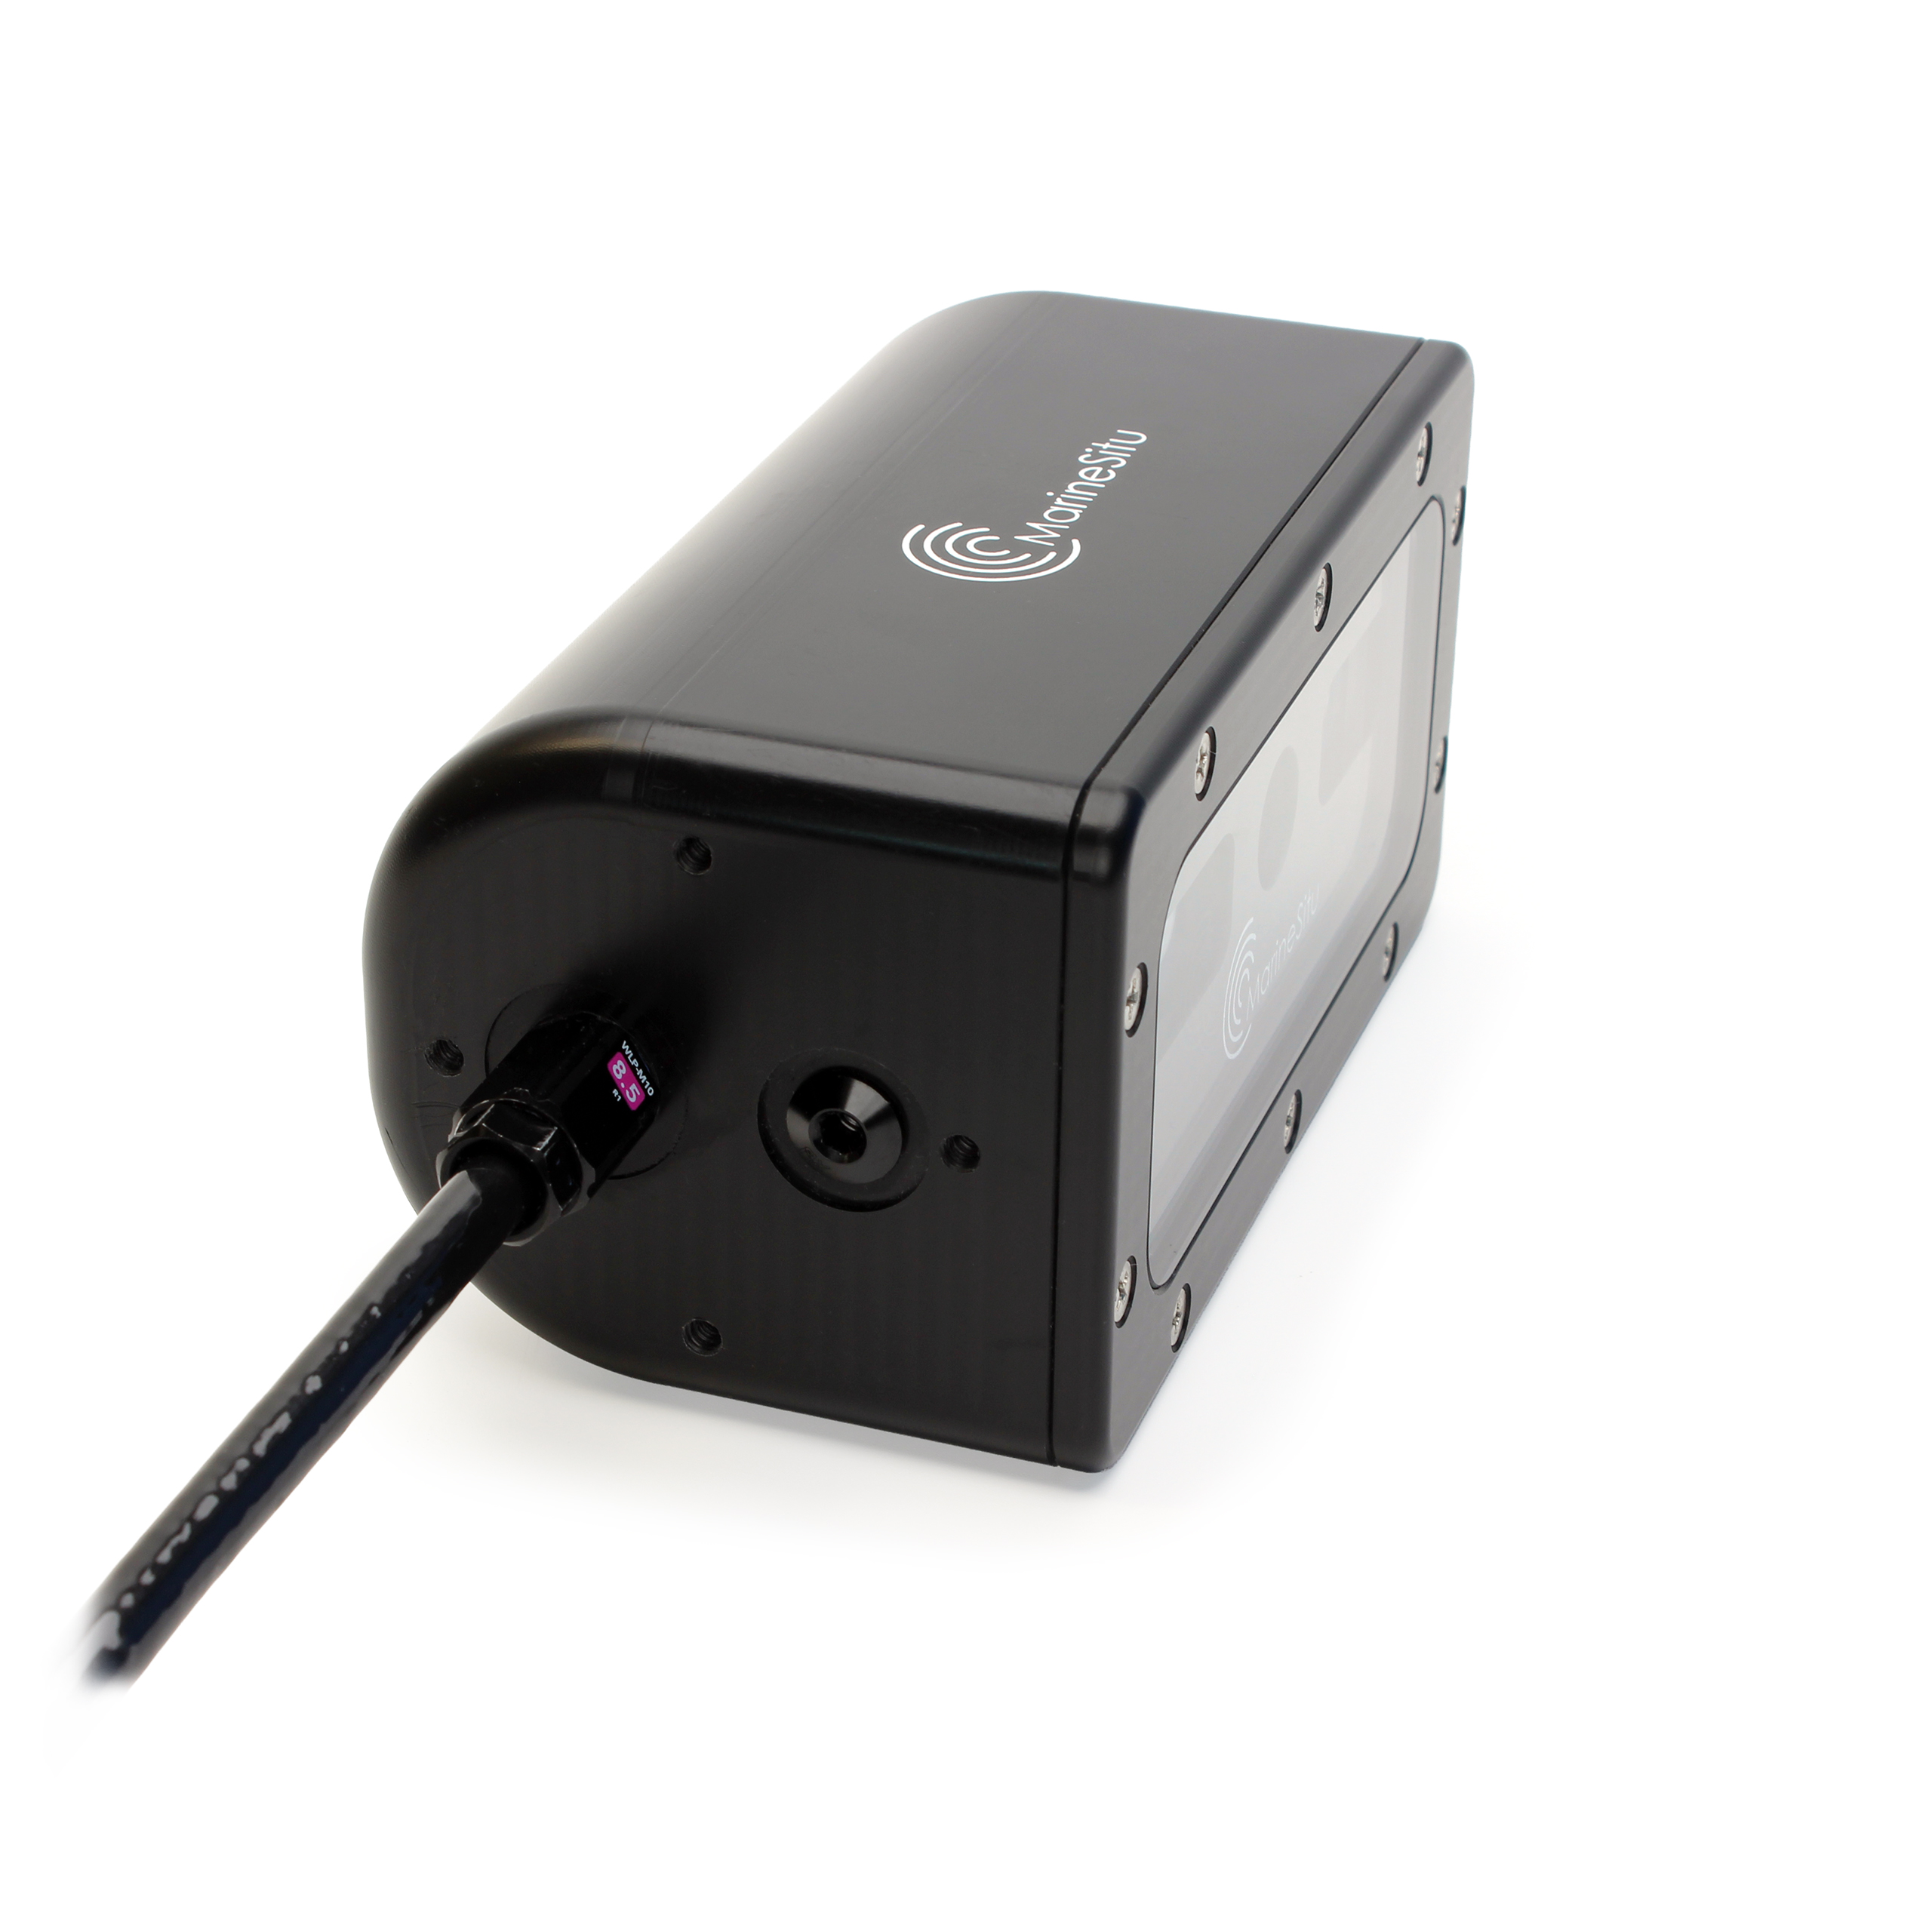
La C3 est livrée prête à être installée, avec un support de fixation pour le BlueROV2 et un WetLink Penetrator préinstallé. Elle se connecte via Ethernet ; un commutateur Ethernet embarqué est donc nécessaire à son fonctionnement.
Description
Une caméra stéréoscopique fonctionne de manière très similaire aux yeux humains. Elle utilise deux objectifs pour capturer des images sous des angles légèrement différents, puis compare les légères différences entre ces images afin de calculer la profondeur et la distance, créant ainsi une perception en 3D. Les caméras étant séparées par une distance fixe, appelée « ligne de base », il est possible de mesurer l’échelle à partir des images. Cela fait des caméras stéréoscopiques un outil puissant pour des applications telles que la navigation des véhicules autonomes, l’exploration robotique, la surveillance environnementale, la mesure de distances et de tailles, ainsi que la cartographie 3D et la photogrammétrie.
Le MarineSitu C3 transpose ces capacités de vision stéréoscopique sous l’eau. Il s’articule autour de la caméra stéréoscopique Luxonis OAK-D, logée dans un boîtier en plastique POM résistant, doté d’une lentille en quartz et certifié pour une profondeur de 1 000 mètres. Chaque unité est calibrée individuellement pour un fonctionnement sous-marin afin de garantir une profondeur et une échelle précises dans les environnements marins.
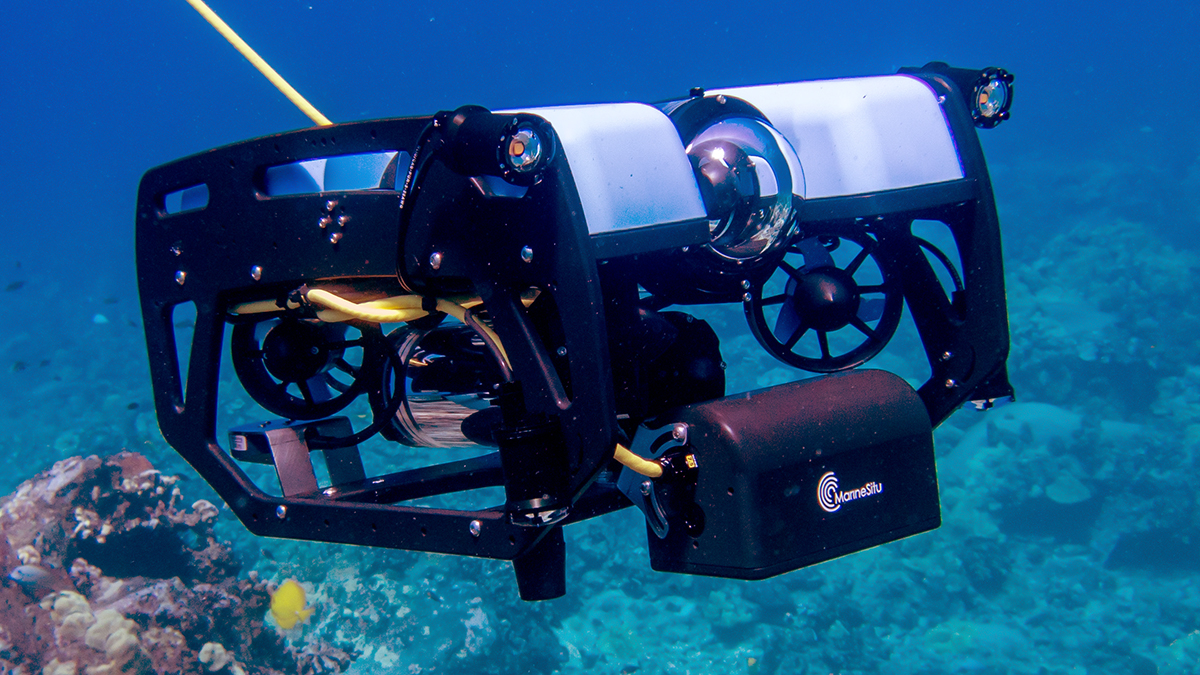
Percevoir la profondeur. En profondeur.
Le C3 utilise deux caméras stéréoscopiques monochromes espacées de 7,5 centimètres pour capturer des données de profondeur, ainsi qu’une caméra couleur centrale de 12 mégapixels pour des images haute résolution. Les capteurs stéréoscopiques à grand champ de vision dotés d’obturateurs globaux fournissent des images nettes et stables, même lorsque le véhicule ou la scène est en mouvement.
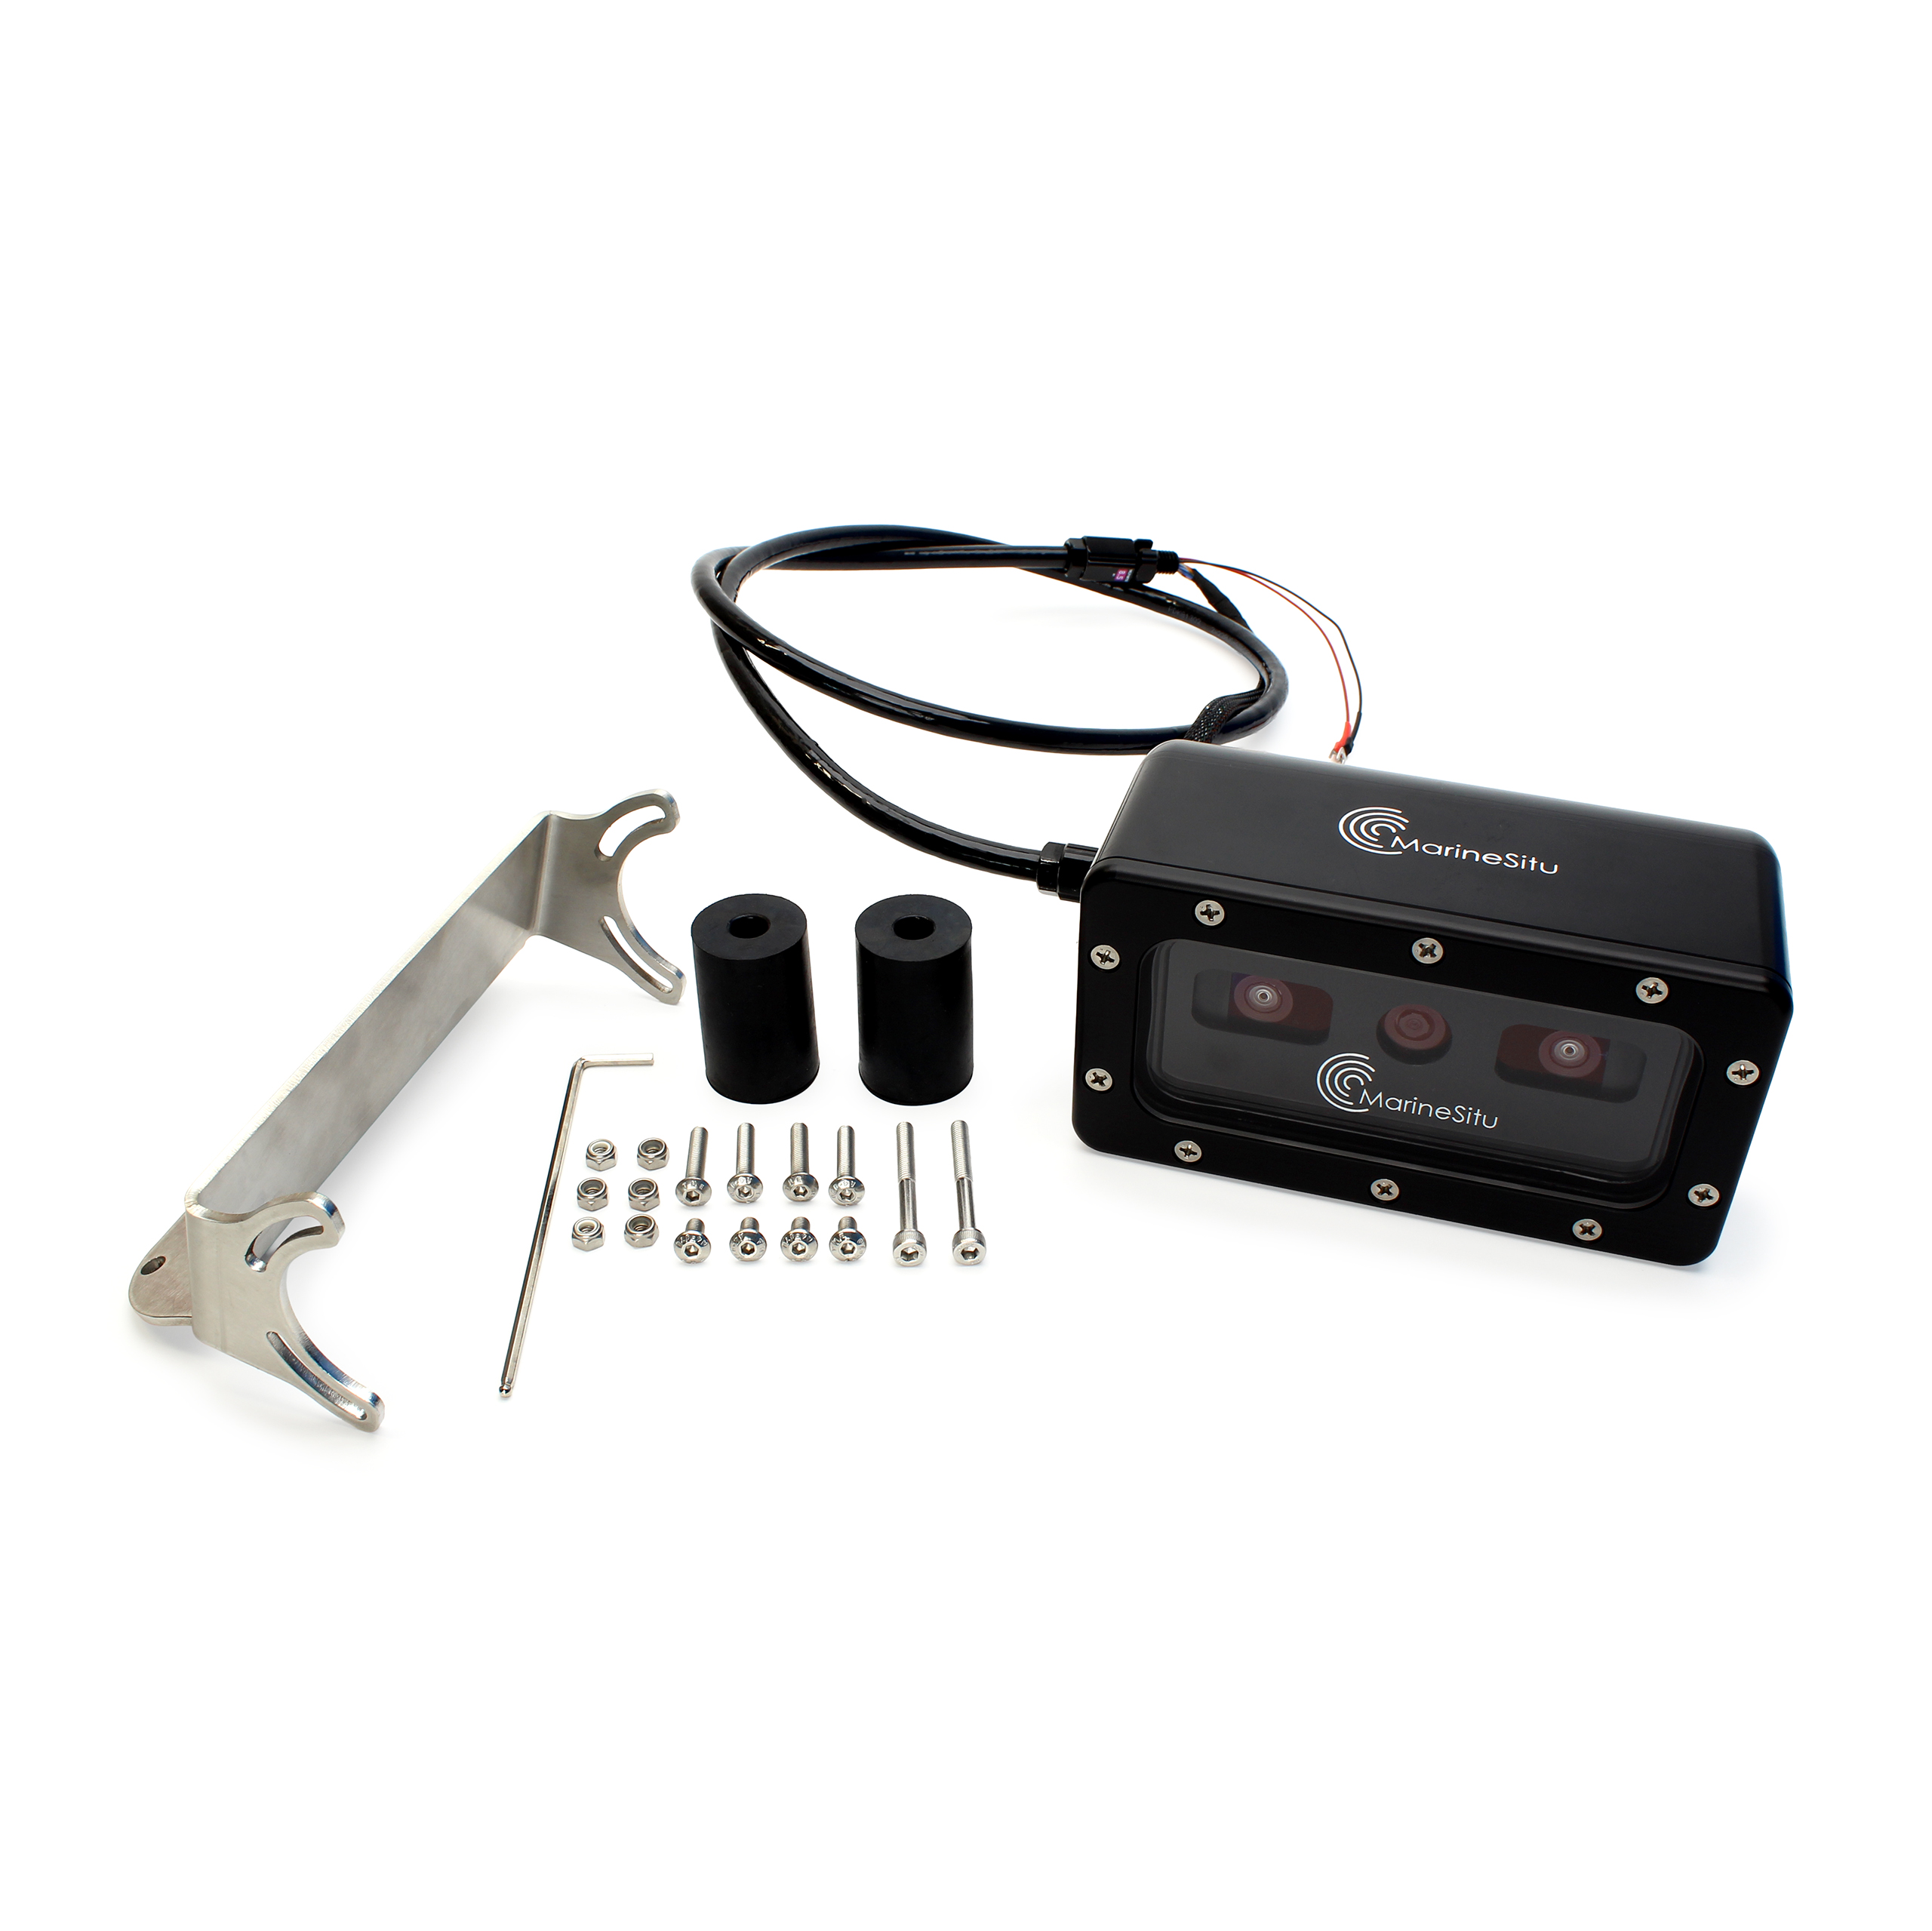
Le MarineSitu C3 est livré avec un WetLink Penetrator préinstallé et un support de fixation en acier inoxydable avec la quincaillerie nécessaire pour une installation aisée sur le BlueROV2. Il se connecte via Ethernet ; vous aurez donc besoin d’un commutateur Ethernet pour l’intégration. Consultez le guide d’intégration complet pour obtenir tous les détails.
Une fois connecté, utilisez l’extension Madrona BlueOS pour configurer les flux vidéo et la capture d’images, puis utilisez l’application gratuite C3 Data Review pour examiner, annoter et mesurer les images capturées après votre plongée.
Pour les développeurs, le C3 est également compatible avec l’écosystème logiciel Luxonis OAK pour des applications avancées de vision par ordinateur et l’intégration ROS.
Contenu
- 1 x caméra stéréo MarineSitu C3
- 1 x écrou de passe-cloison M10 et joint torique -013 (installés sur le câble)
- 1 x protection d’objectif
- 1 x support de montage
- 2 x pieds amortisseurs en caoutchouc
- 2 x vis CHC M5x45
- 4 x vis à tête bombée M5x25
- 4 x vis à tête bombée M5x10
- 6 x écrous-freins M5
- 1 x clé hexagonale de 3 mm
Guide
Caractéristiques techniques
| Paramètre | Valeur |
|---|---|
| Optique | |
| Modèle de caméra | Luxonis Oak-D W PoE Center: IMX378 Stereo pair: OV9282 |
| Résolution de l’image | 12 MP color camera, 1 MP stereo pair cameras |
| Fréquence d’images | Max: 60 FPS color, 120 FPS stereo (1 Gbit bandwidth) Typical¹: 3 FPS color, 5 FPS stereo (15–20 Mbit) |
| DFOV/HFOV/VFOV | Center: 78.7°/66.5°/52.5° Stereo pair: 89.5°/80°/55.5° |
| Plage de mise au point | Center: 60 cm–infinity Stereo pair: 18 cm–infinity |
| Distance de base | 7.5 cm |
| Électrique | |
| Tension d’entrée | 12–24V |
| Consommation électrique | 3 watt nominal, 5 watt max @ 12V |
| Communication | |
| Interface | 1000BASE-T Ethernet ² |
| Consommation de bande passante | Up to 1Gbit (requires gigabit switch) |
| Câble | |
| Longueur du câble | 1000 ±25 mm |
| Type de connecteur | 4-position JST GH (Ethernet) Spade (power) |
| Dimension du pénétrateur WetLink | M10-8.5MM-LC |
| Joint torique de traversée | AS568-013 Buna-N 70A |
| Caractéristiques physiques | |
| Profondeur nominale maximale (eau de mer) | 1000 m |
| Dimensions (L × l × H) | 95 x 165 x 89 mm |
| Matériaux en contact avec l’eau | POM Quartz lens Stainless steel 316 Polyurethane Aluminum Buna N |
| Poids dans l’air ³ | 1700 g |
| Poids dans l’eau ³ | 430 g |
| ¹ Pour l’affichage en direct avec BlueROV2 et le câble ombilical standard. ² BlueROV2 prend en charge jusqu’à 100BASE-T. ³ Sans le support de fixation ni la visserie. | |
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 3,08 kg |
|---|
Produits similaires
-
Système d’inclinaison de la caméra
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Commutateur Ethernet
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Valise d’alimentation pour système OTPS
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte