DVL WATERLINKED
Connectez-vous pour accéder aux prix professionnels
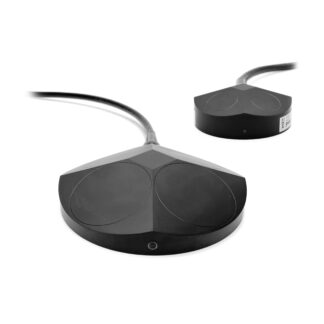
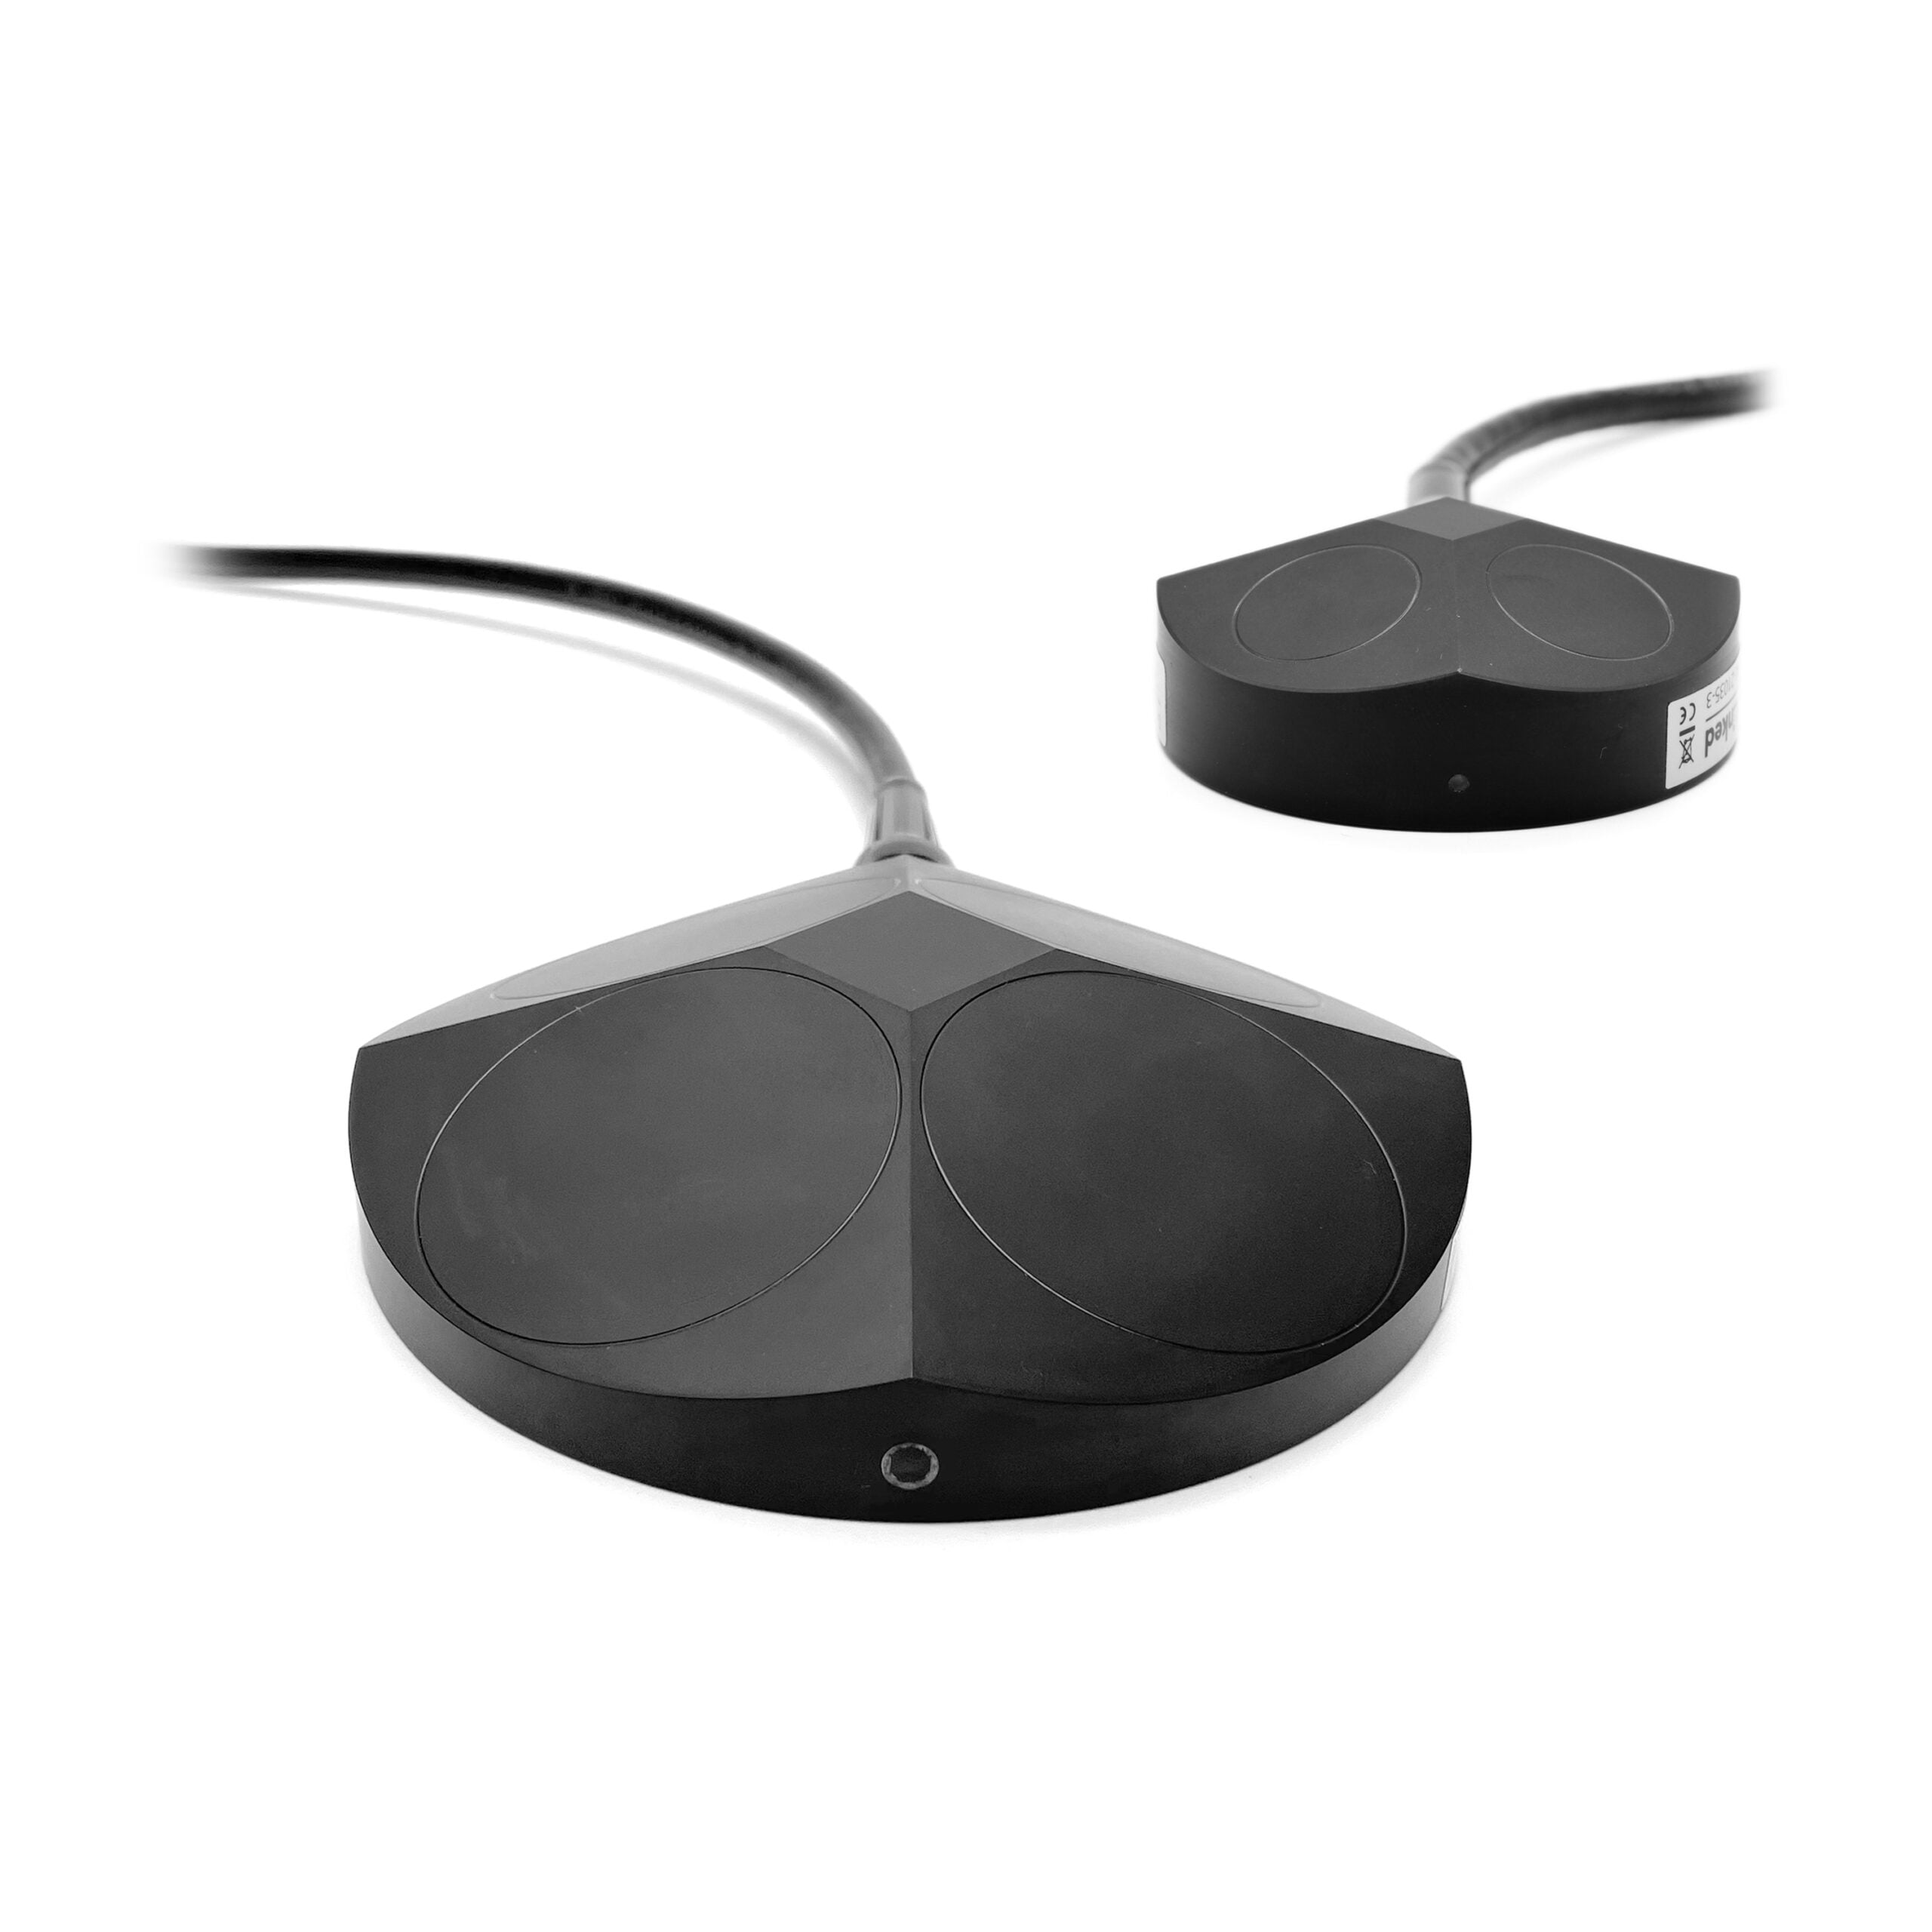
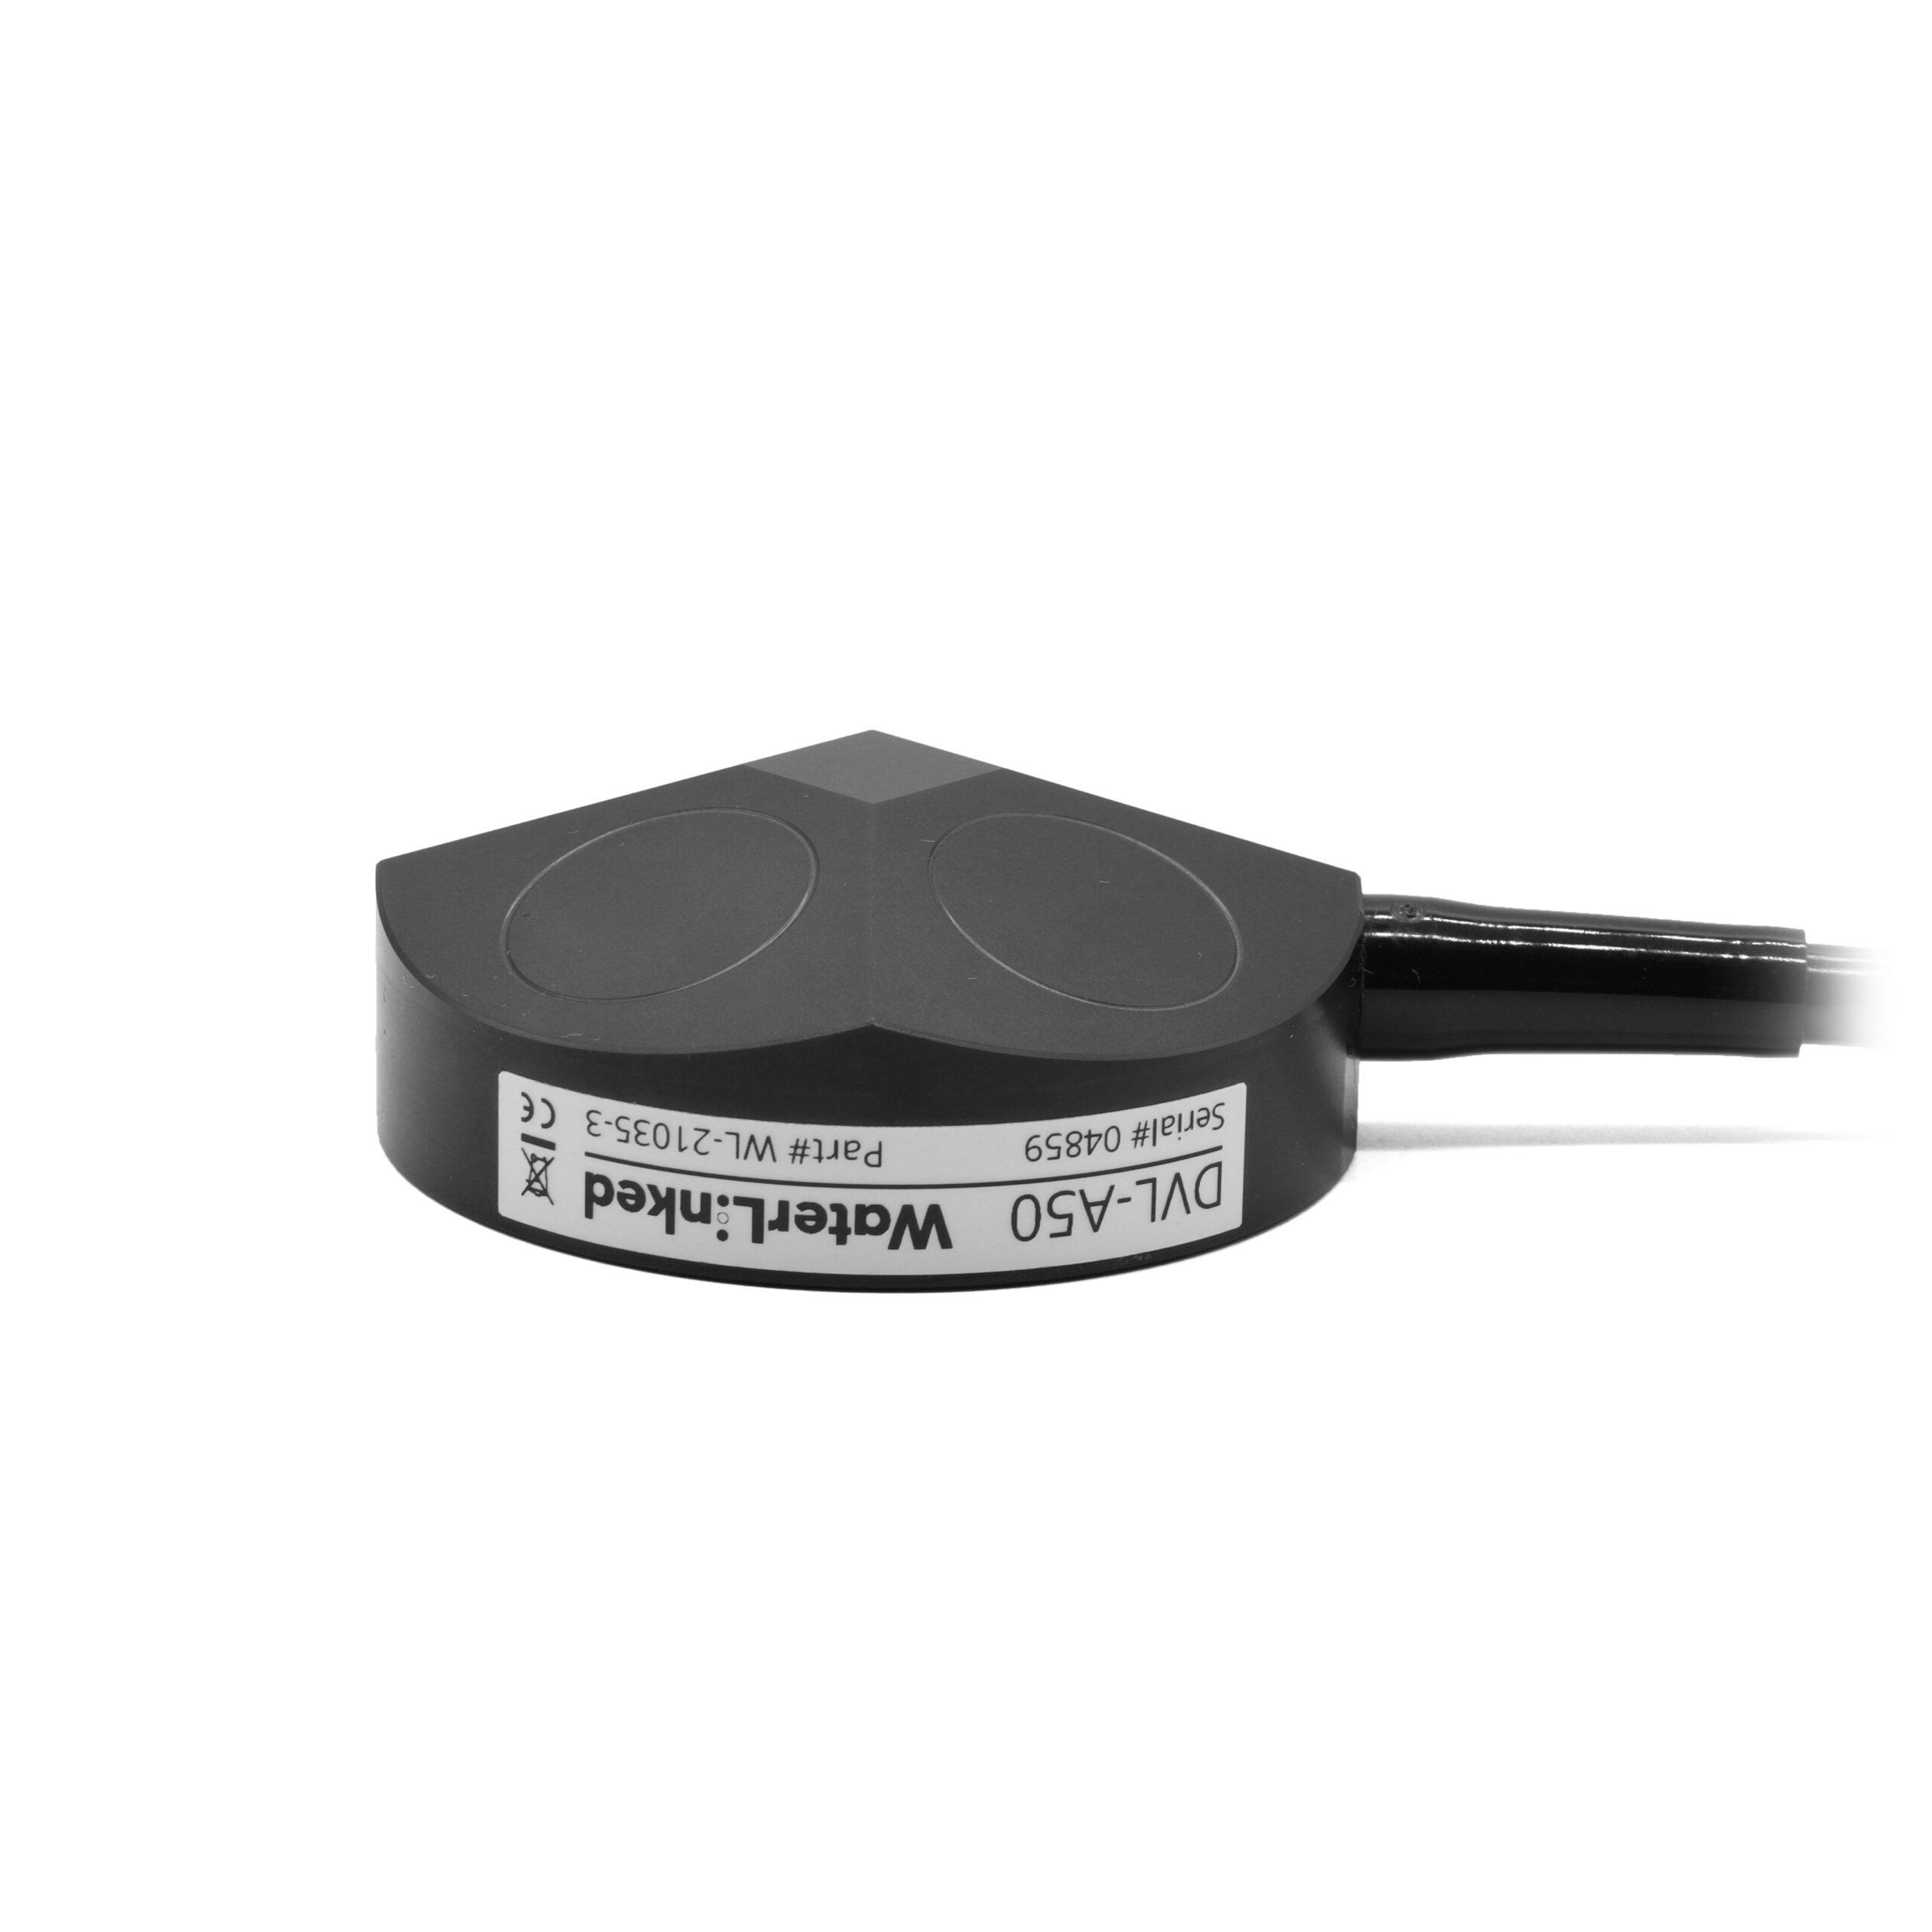
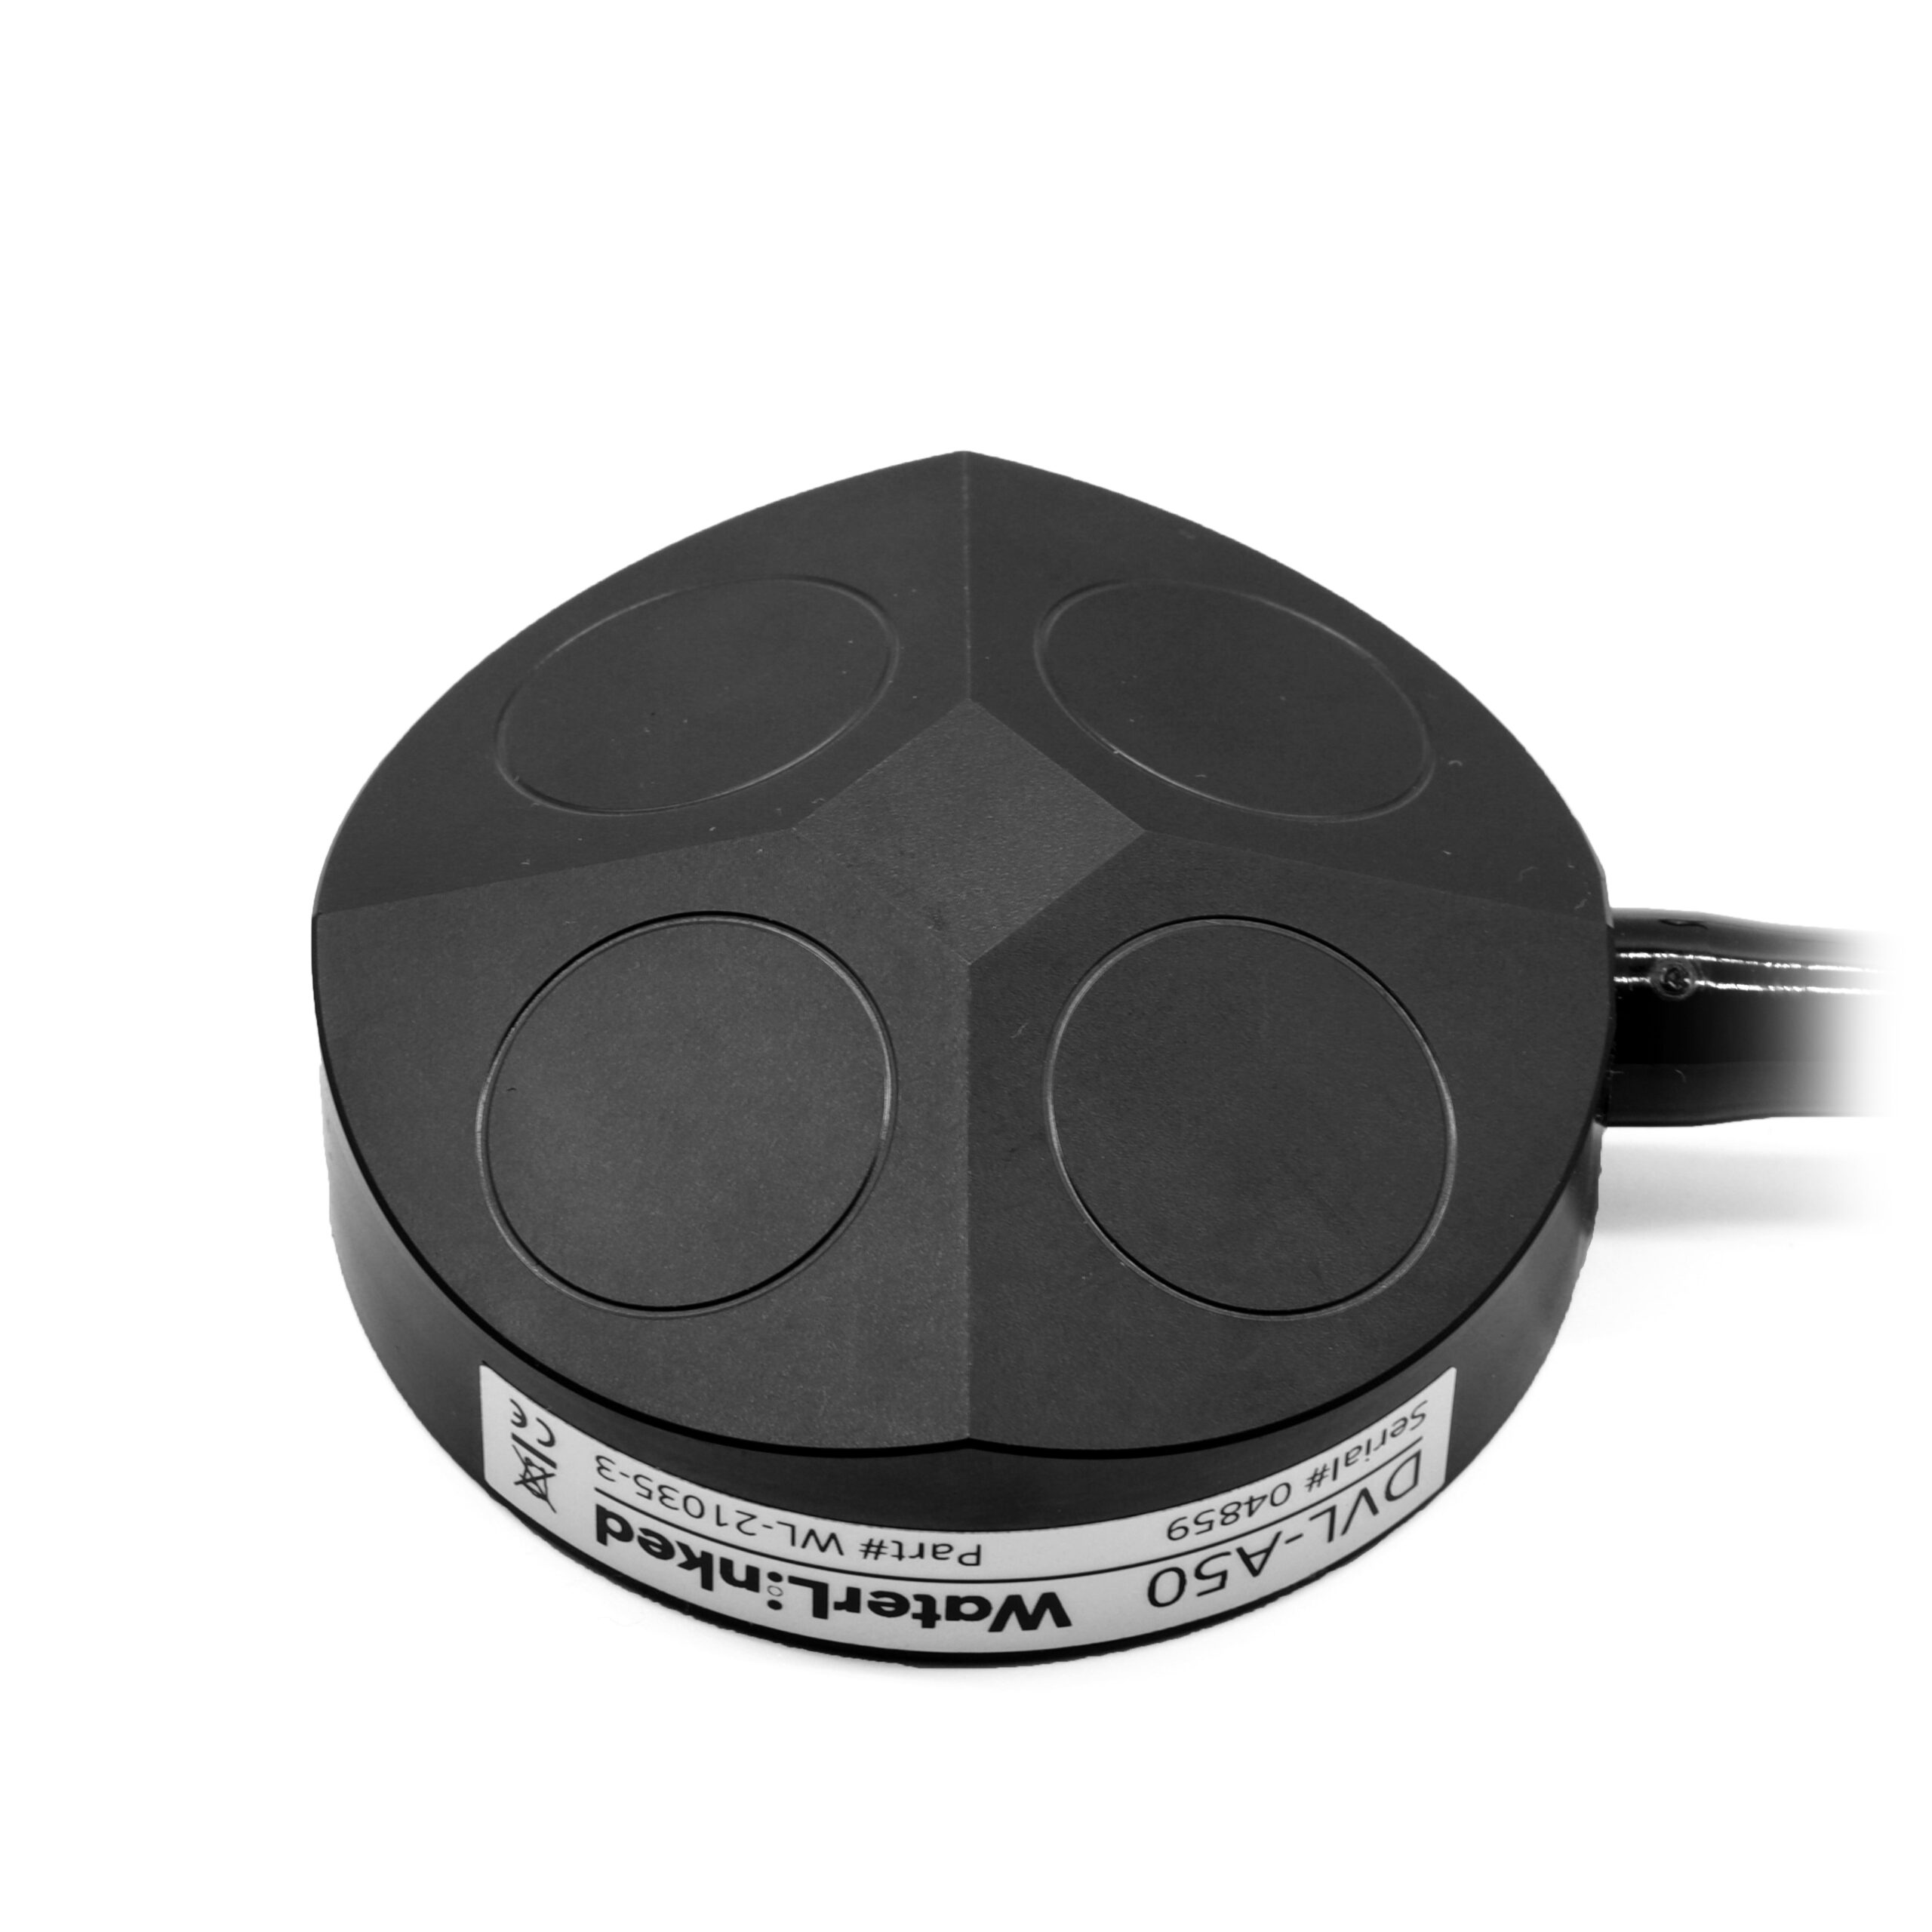
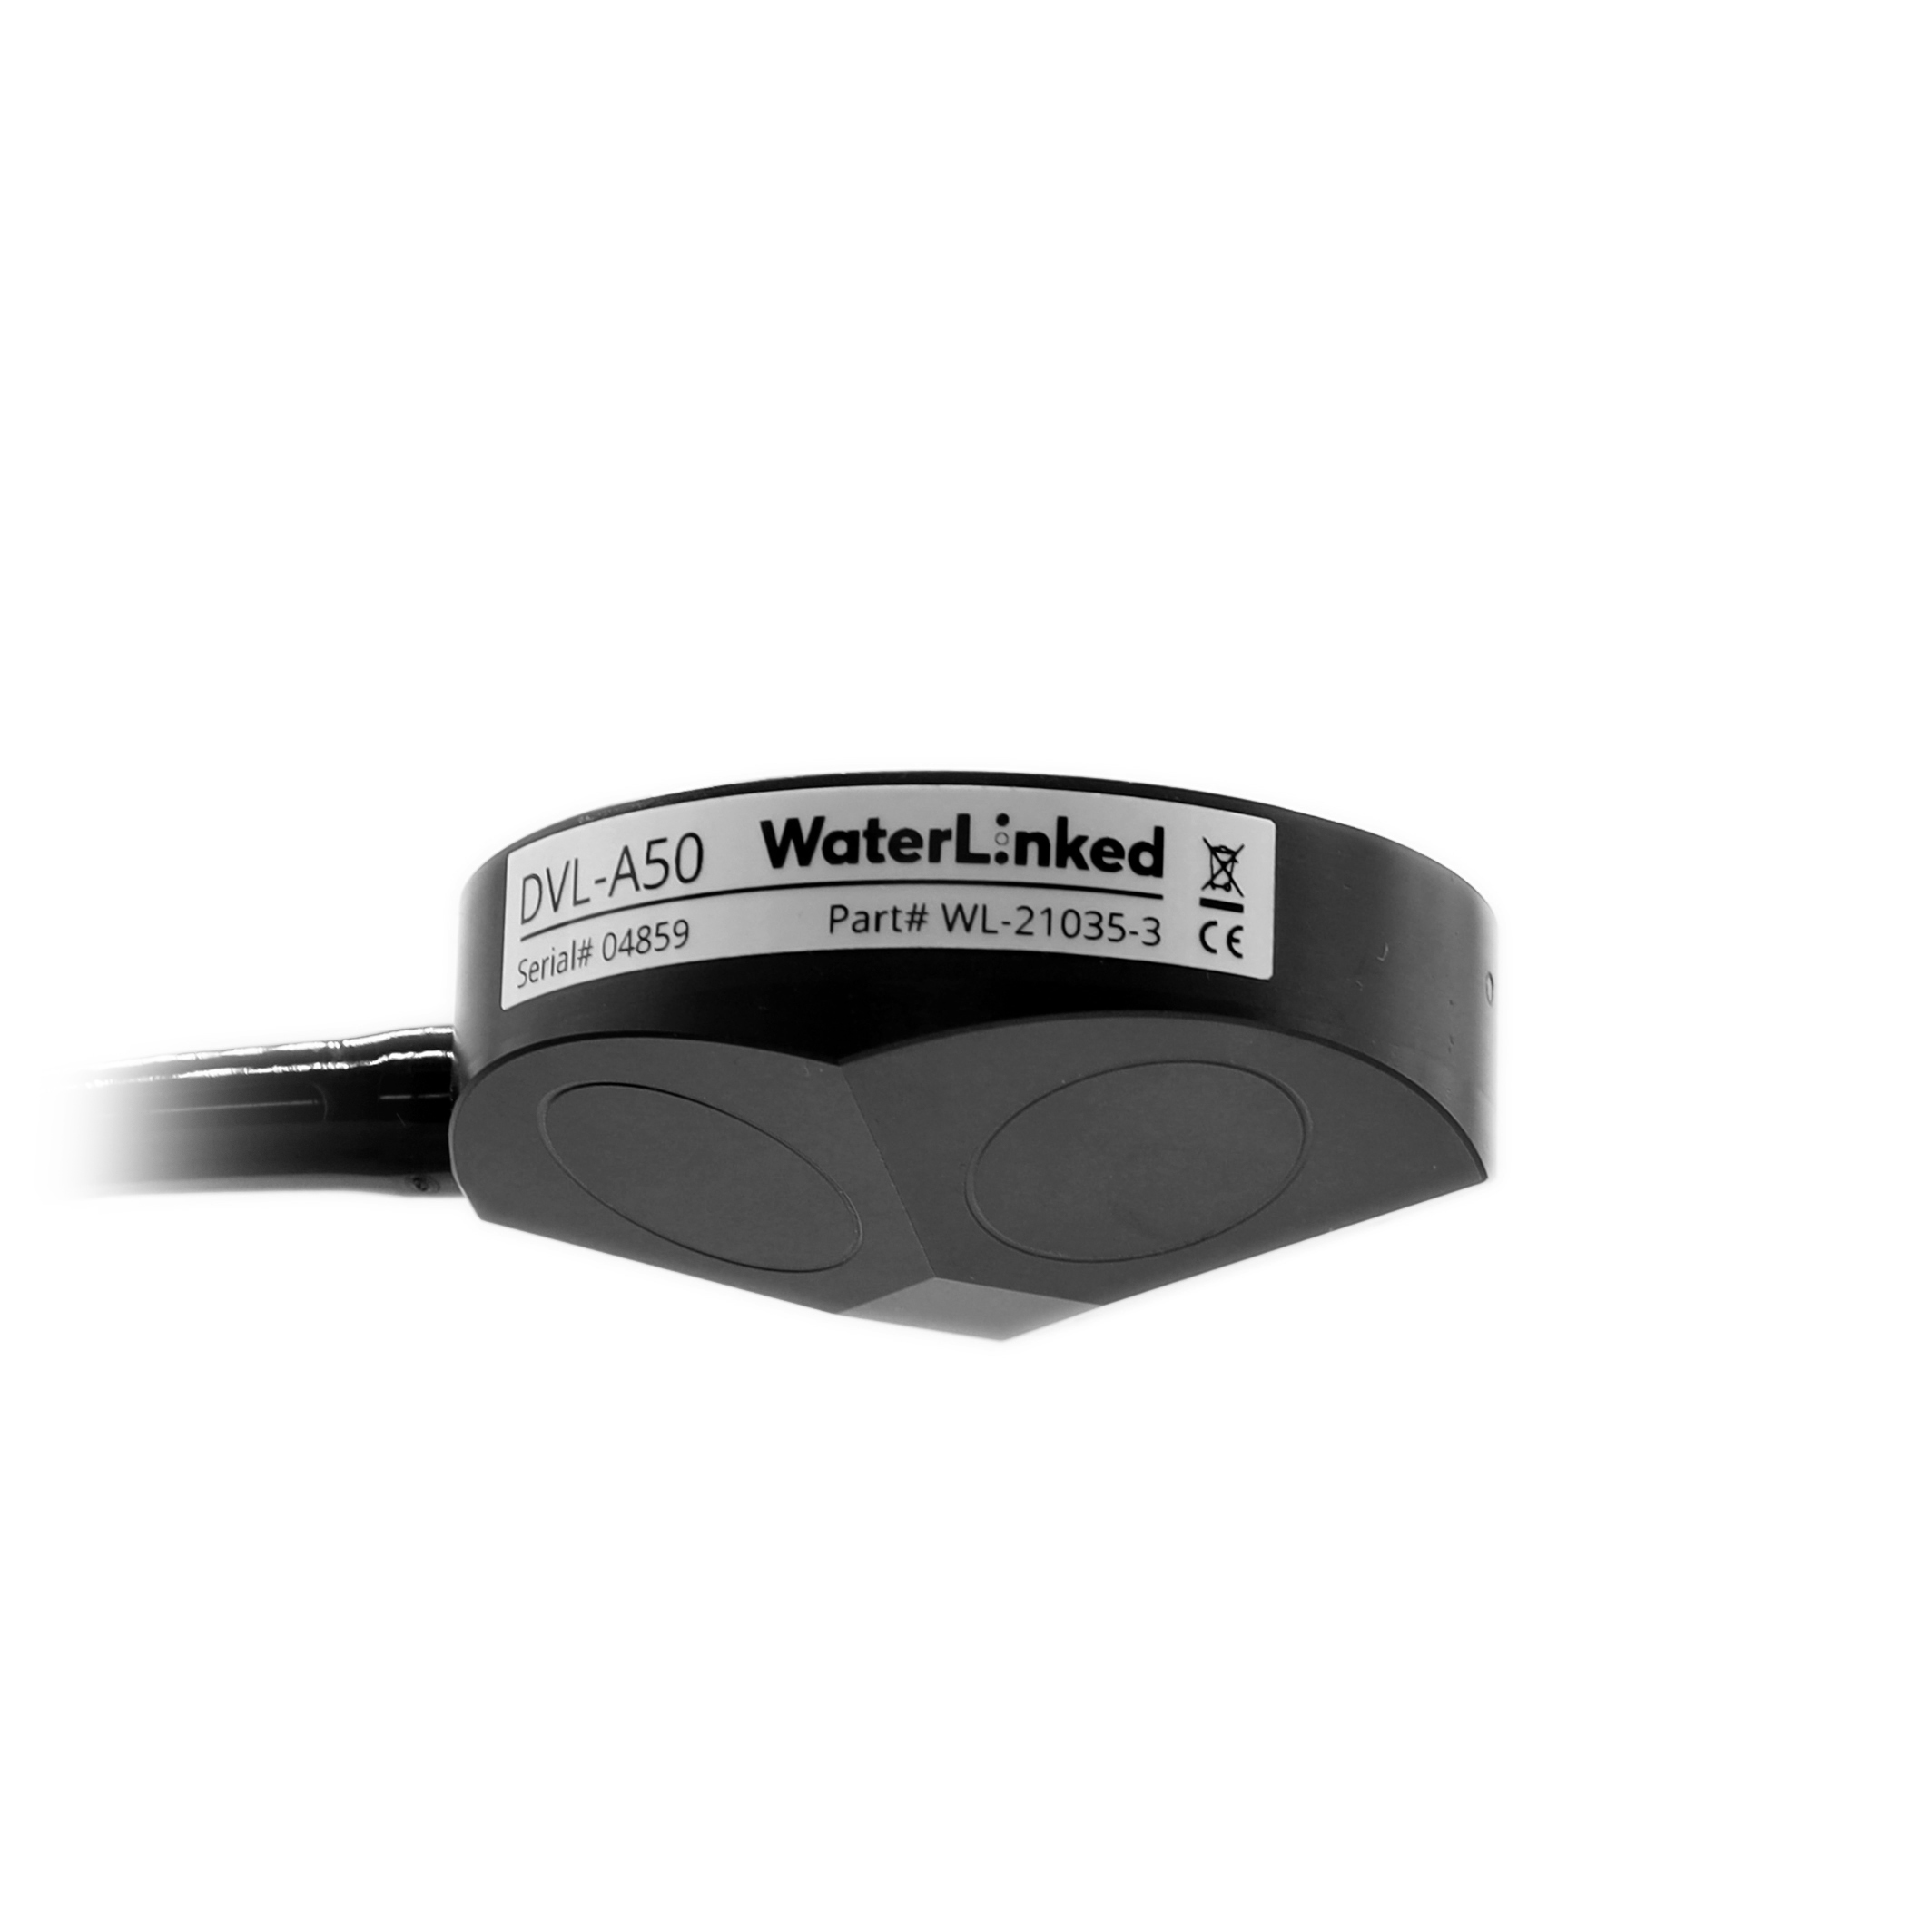
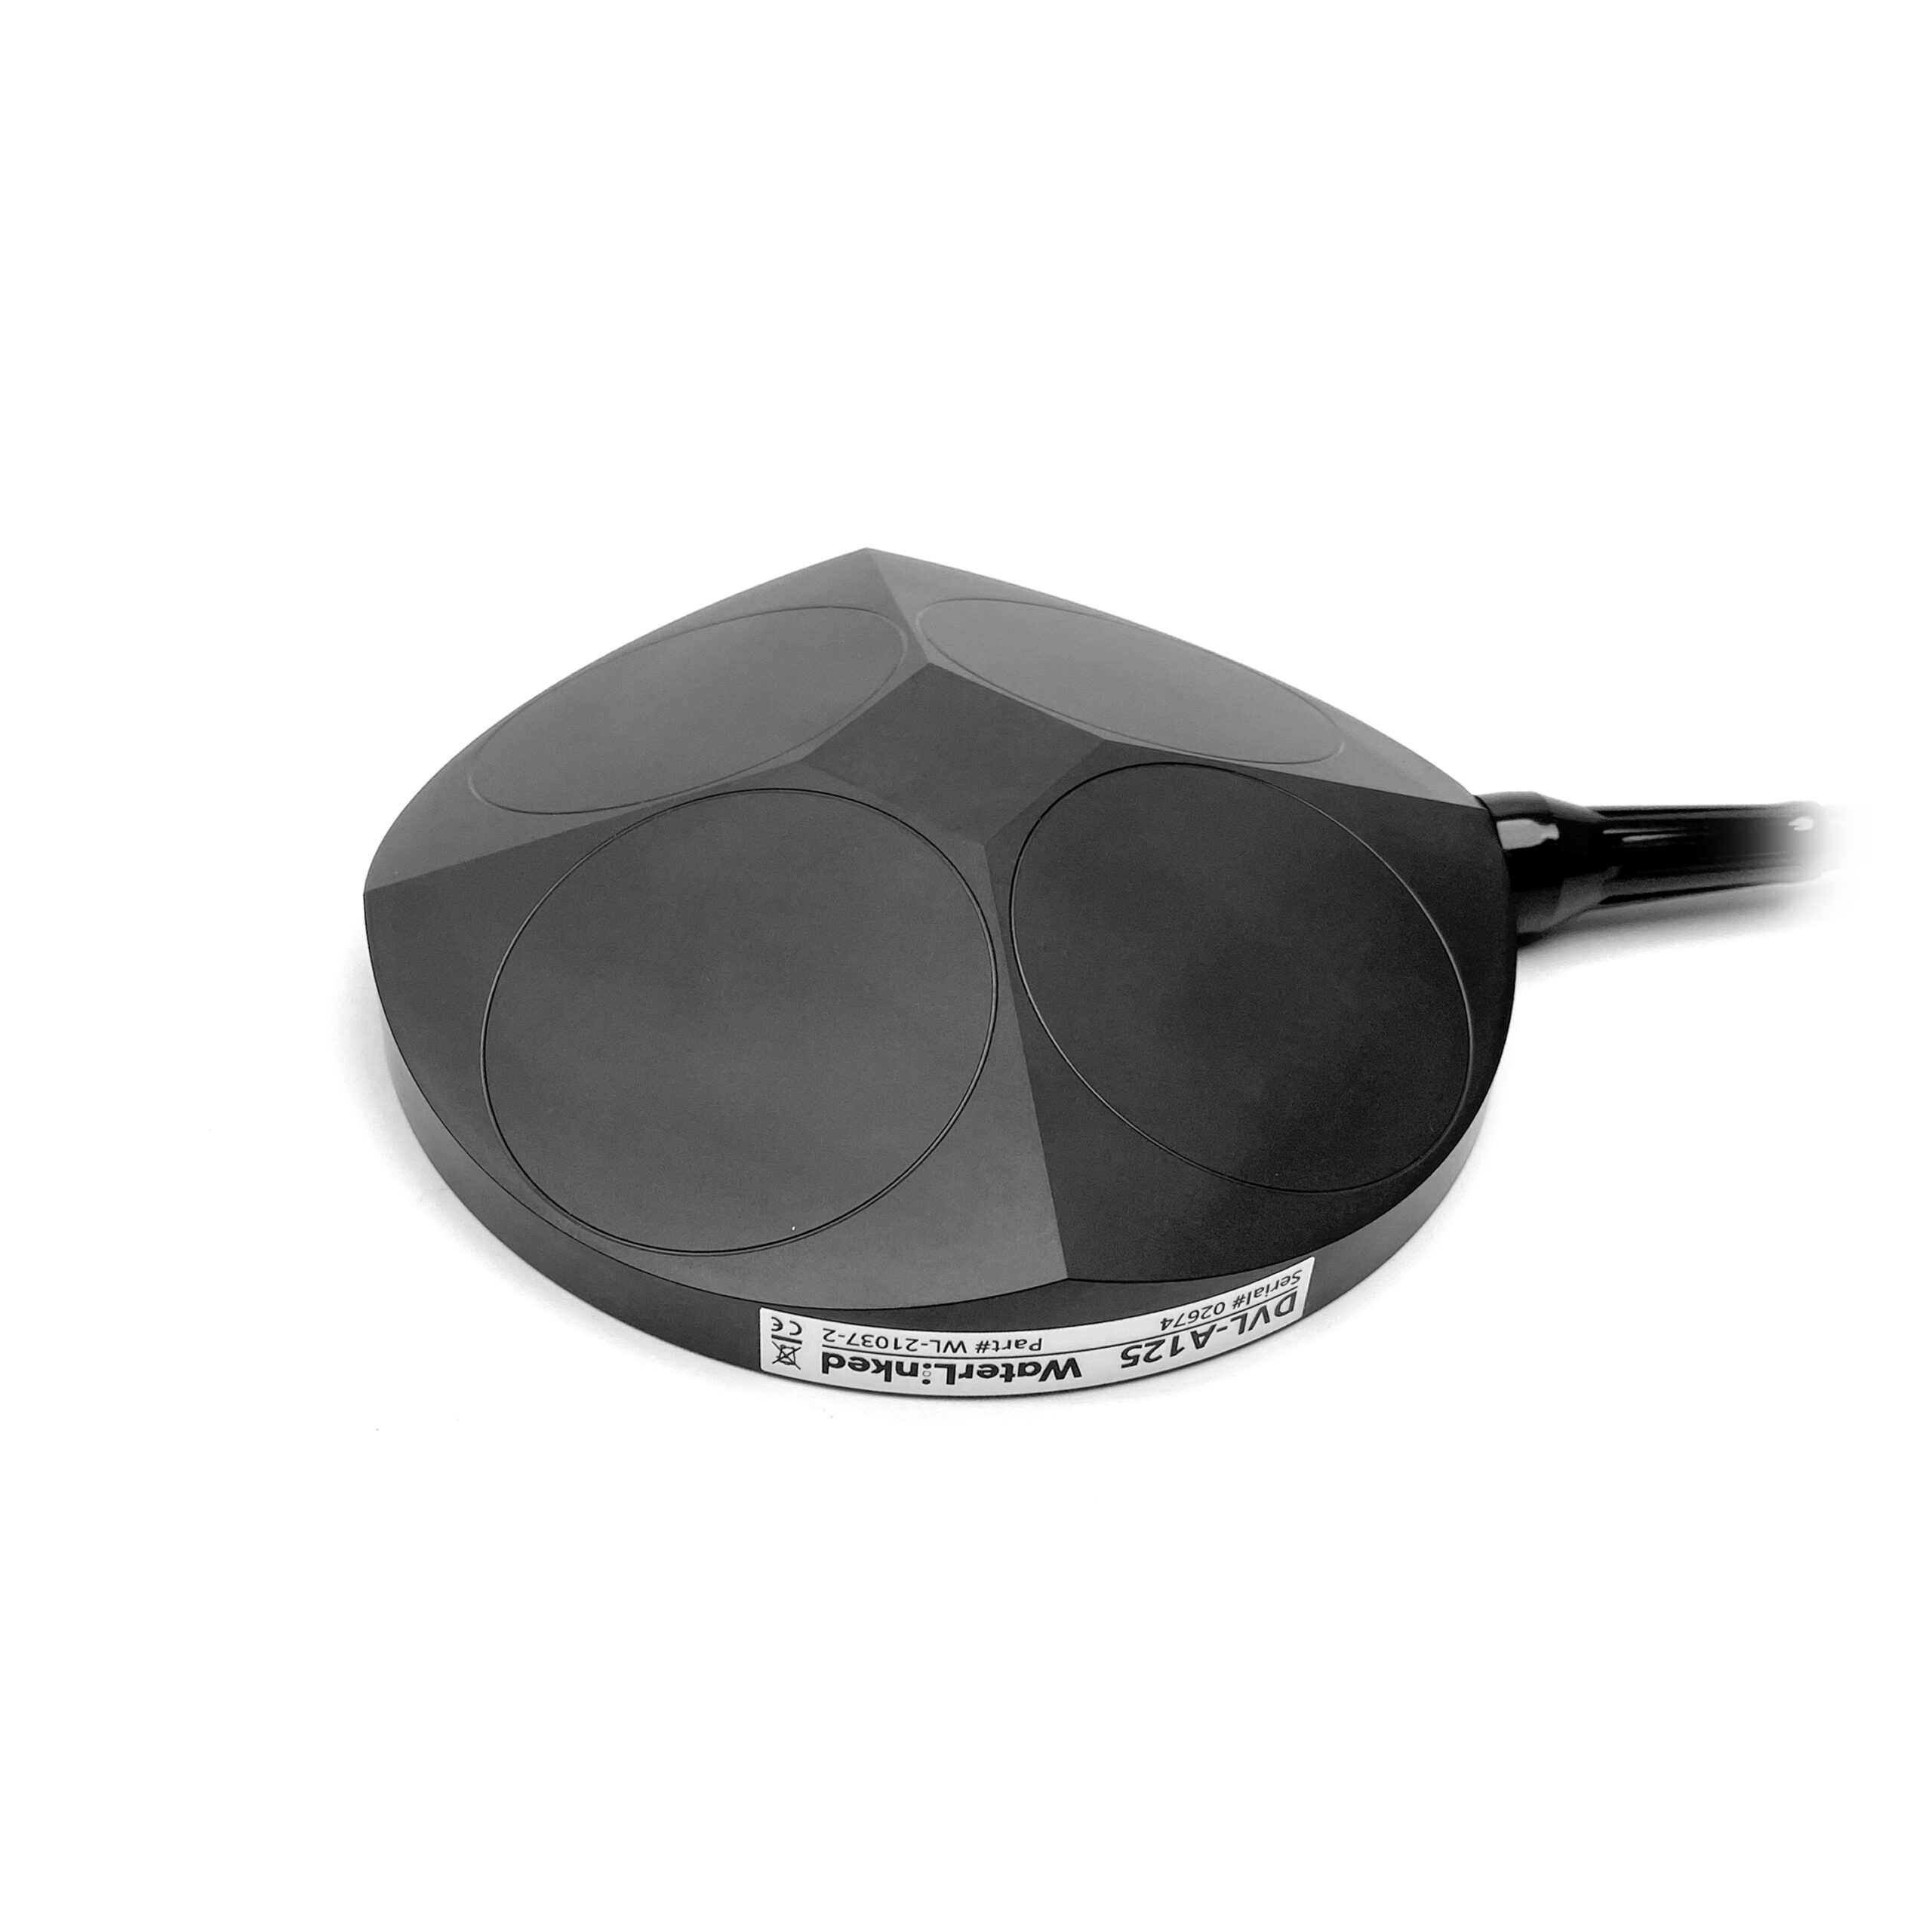
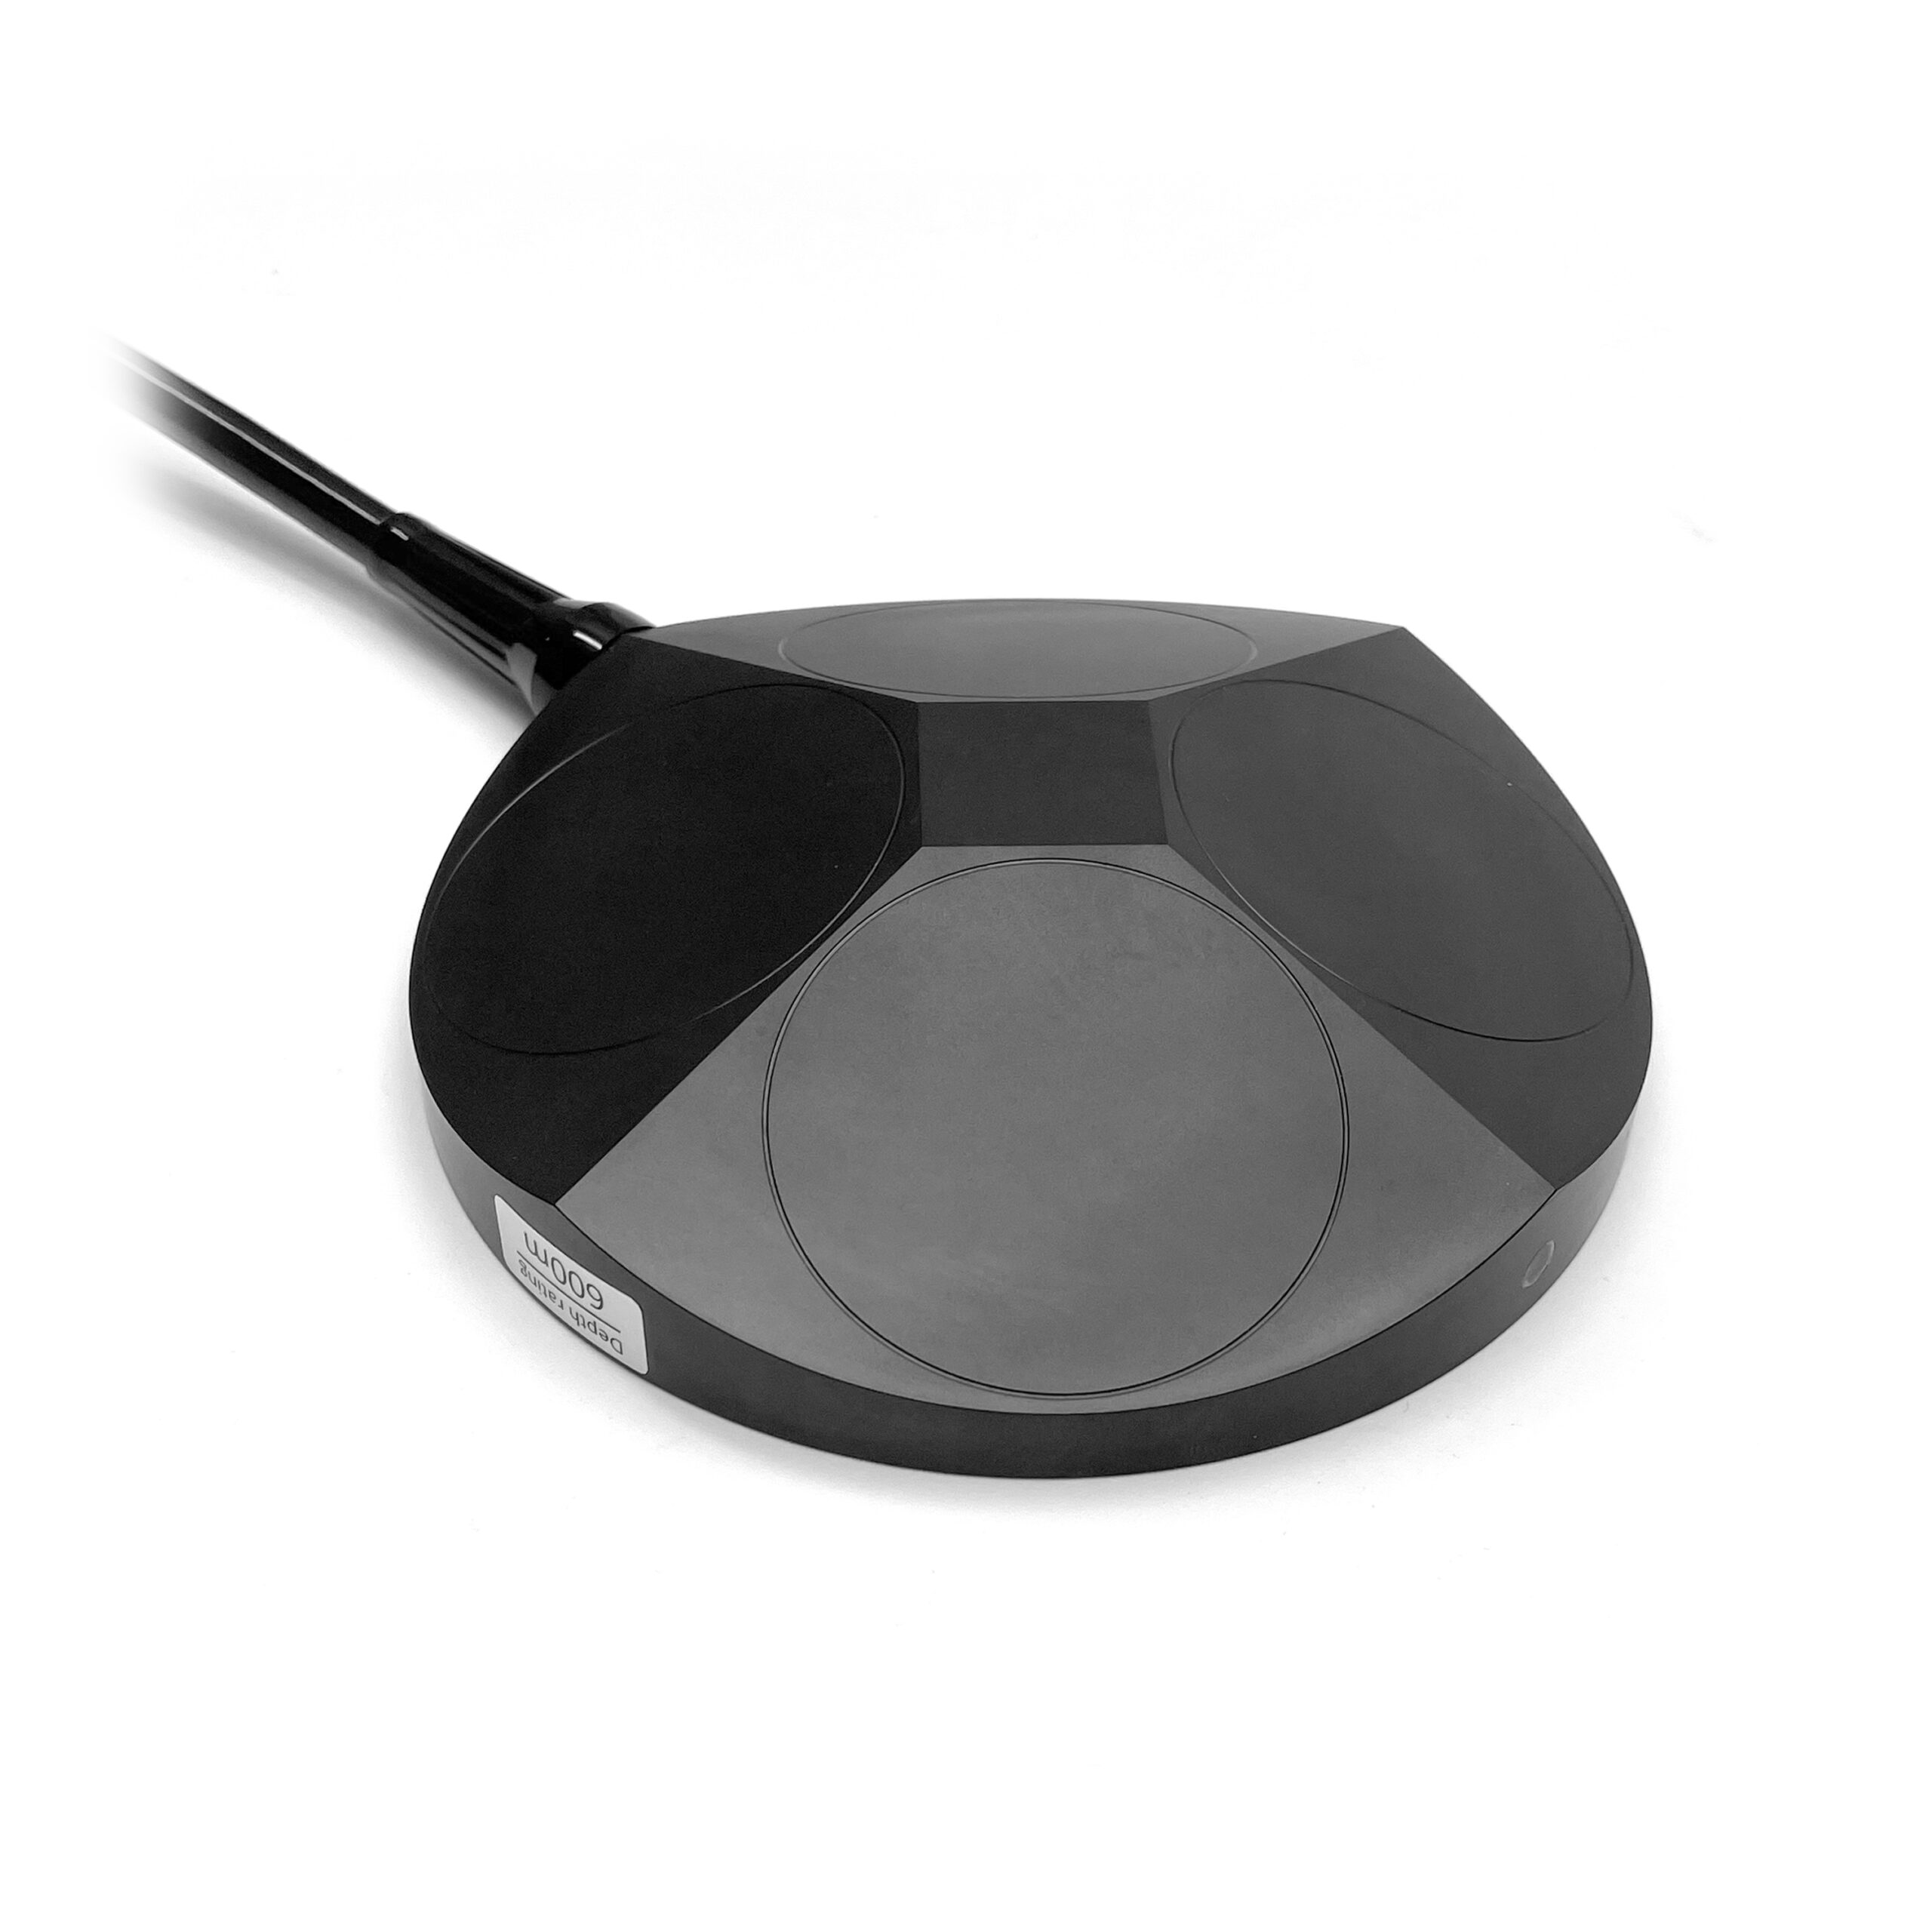
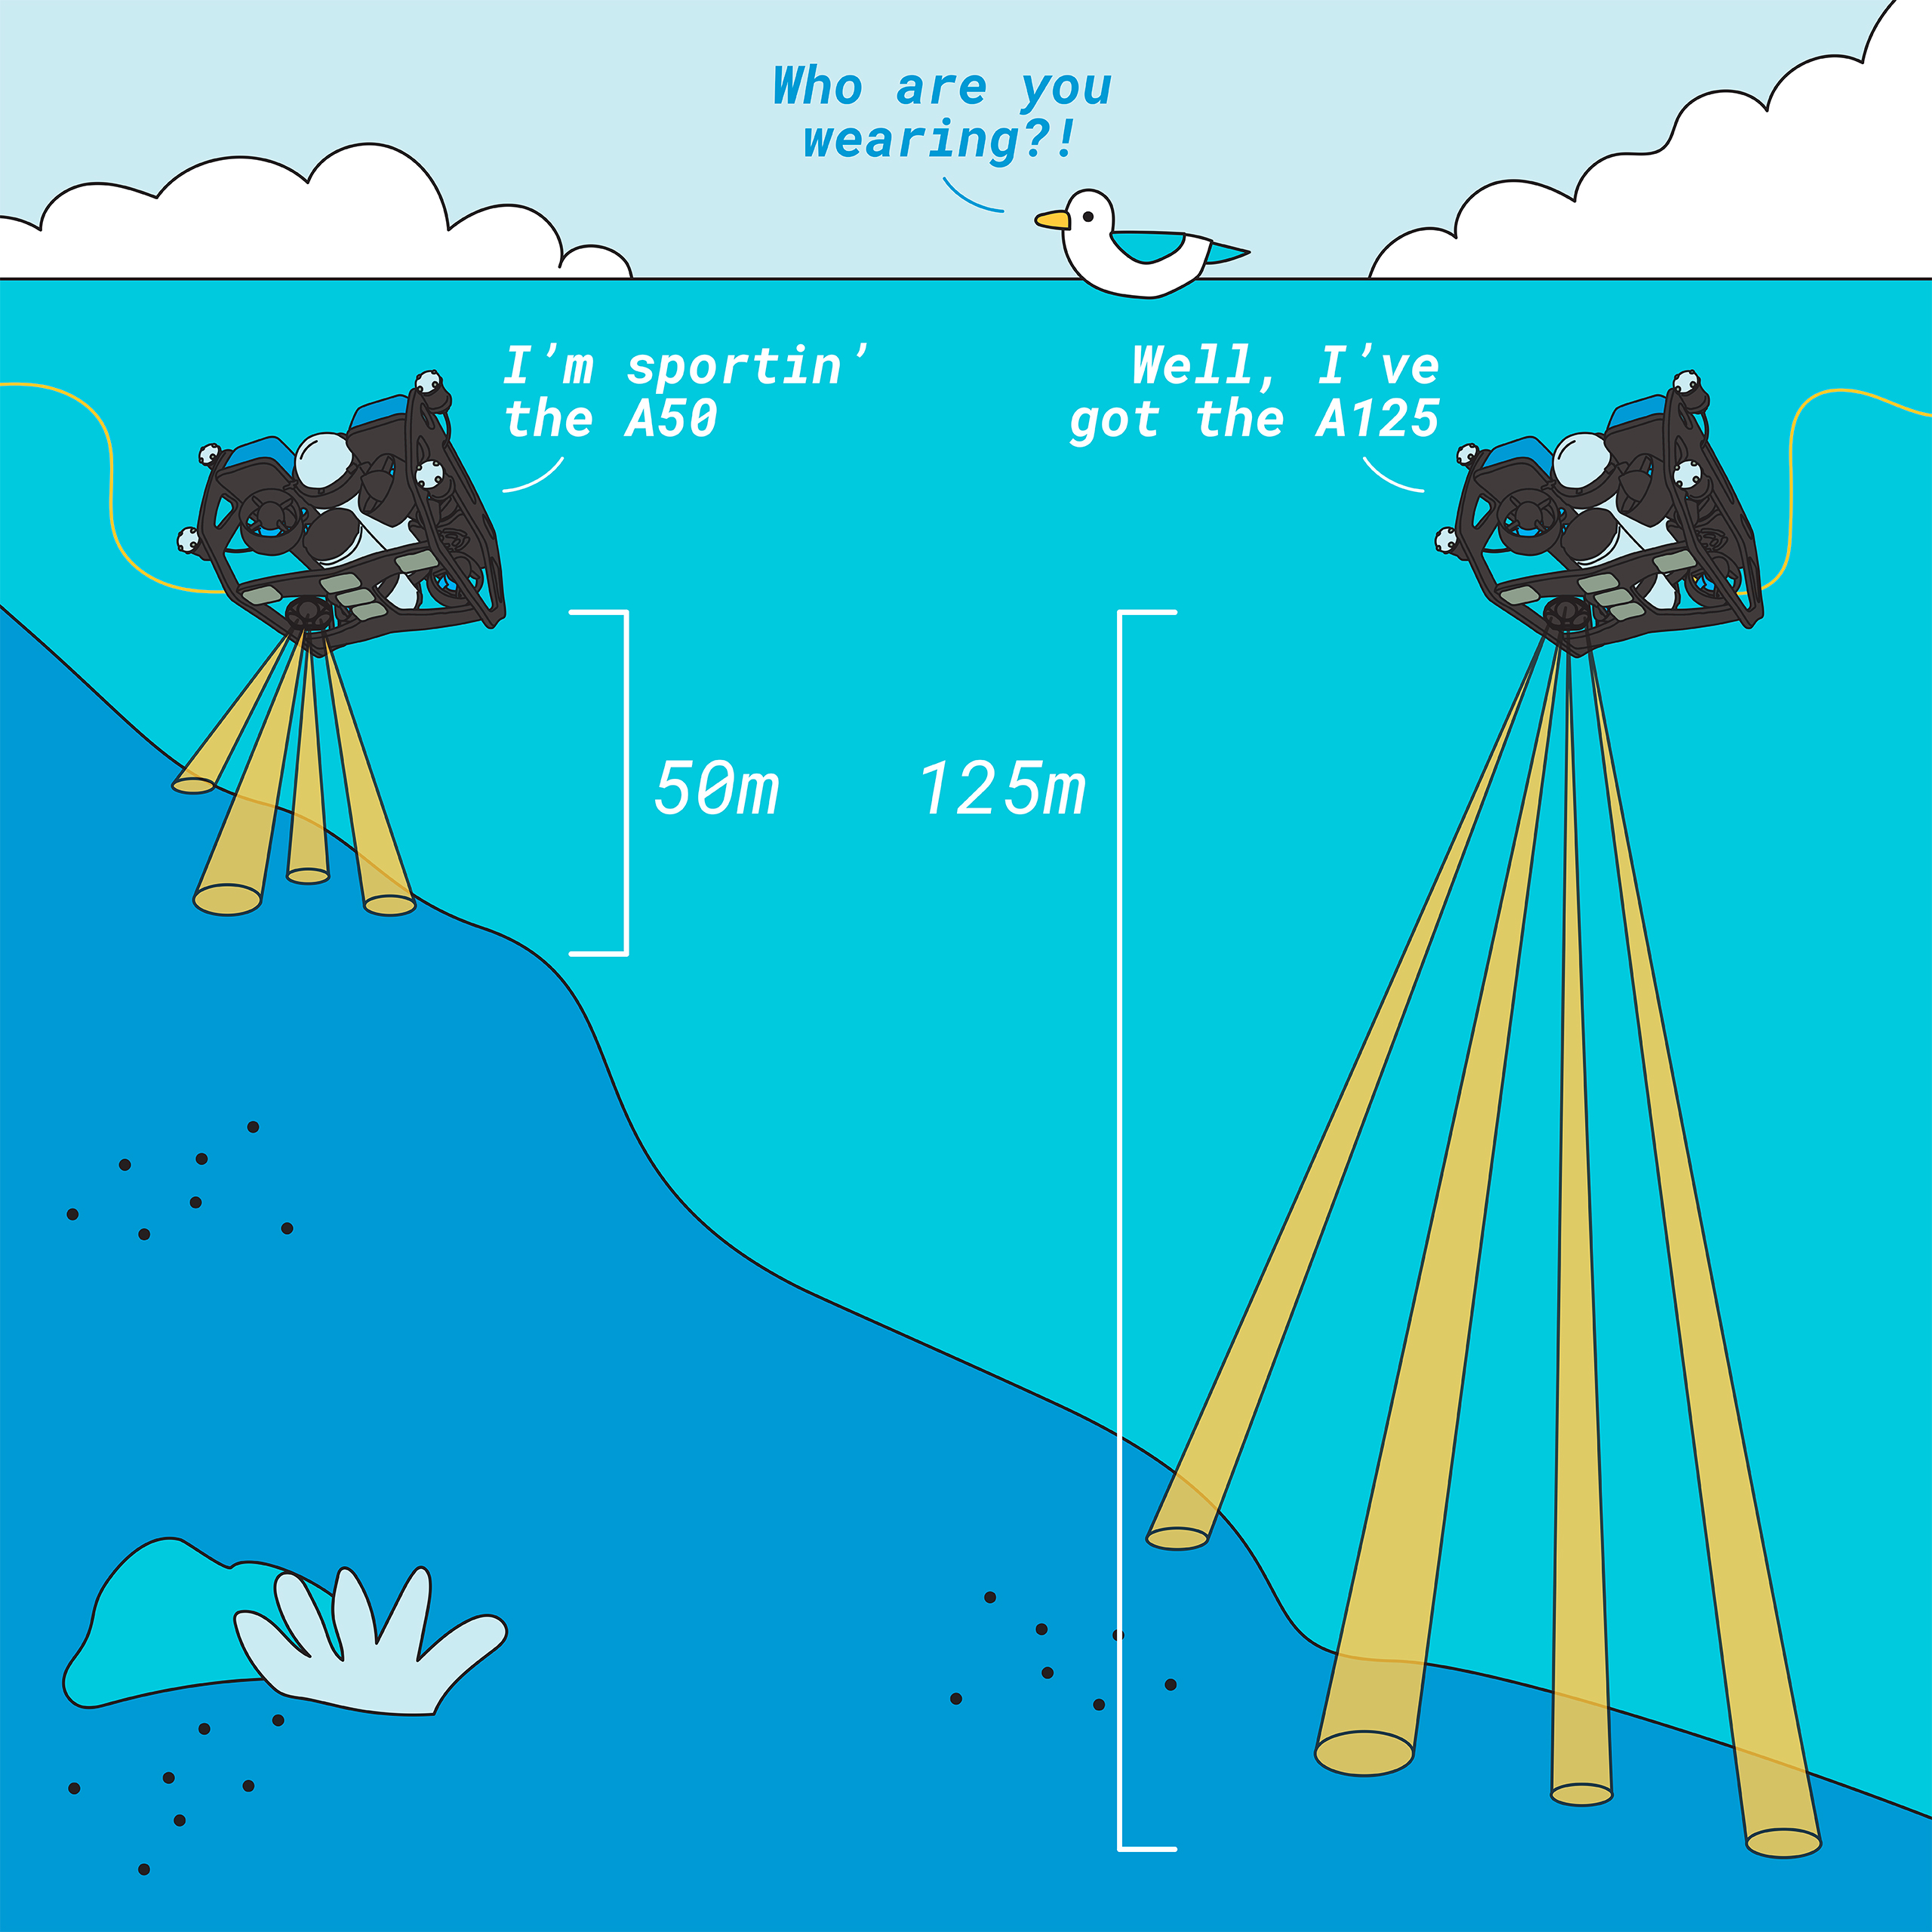
Les DVL ( Doppler Velocity Log ou loch-doppler acoustique ) de Water Linked fournissent des mesures précises de la vitesse de votre véhicule, permettant ainsi le maintien de la position et la navigation autonome sur le BlueROV2 et d’autres véhicules. Le DVL A50 est le plus petit DVL au monde ; il fonctionne entre 5 cm et 50 m au-dessus du fond marin, à des profondeurs pouvant atteindre 300 m. Le DVL A125, plus grand et plus performant, étend la portée à 125 m et est certifié pour une profondeur de 600 m. Les deux modèles offrent une précision à long terme de ±1 %.
Nécessite un commutateur Ethernet pour une utilisation sur le BlueROV2.
Description
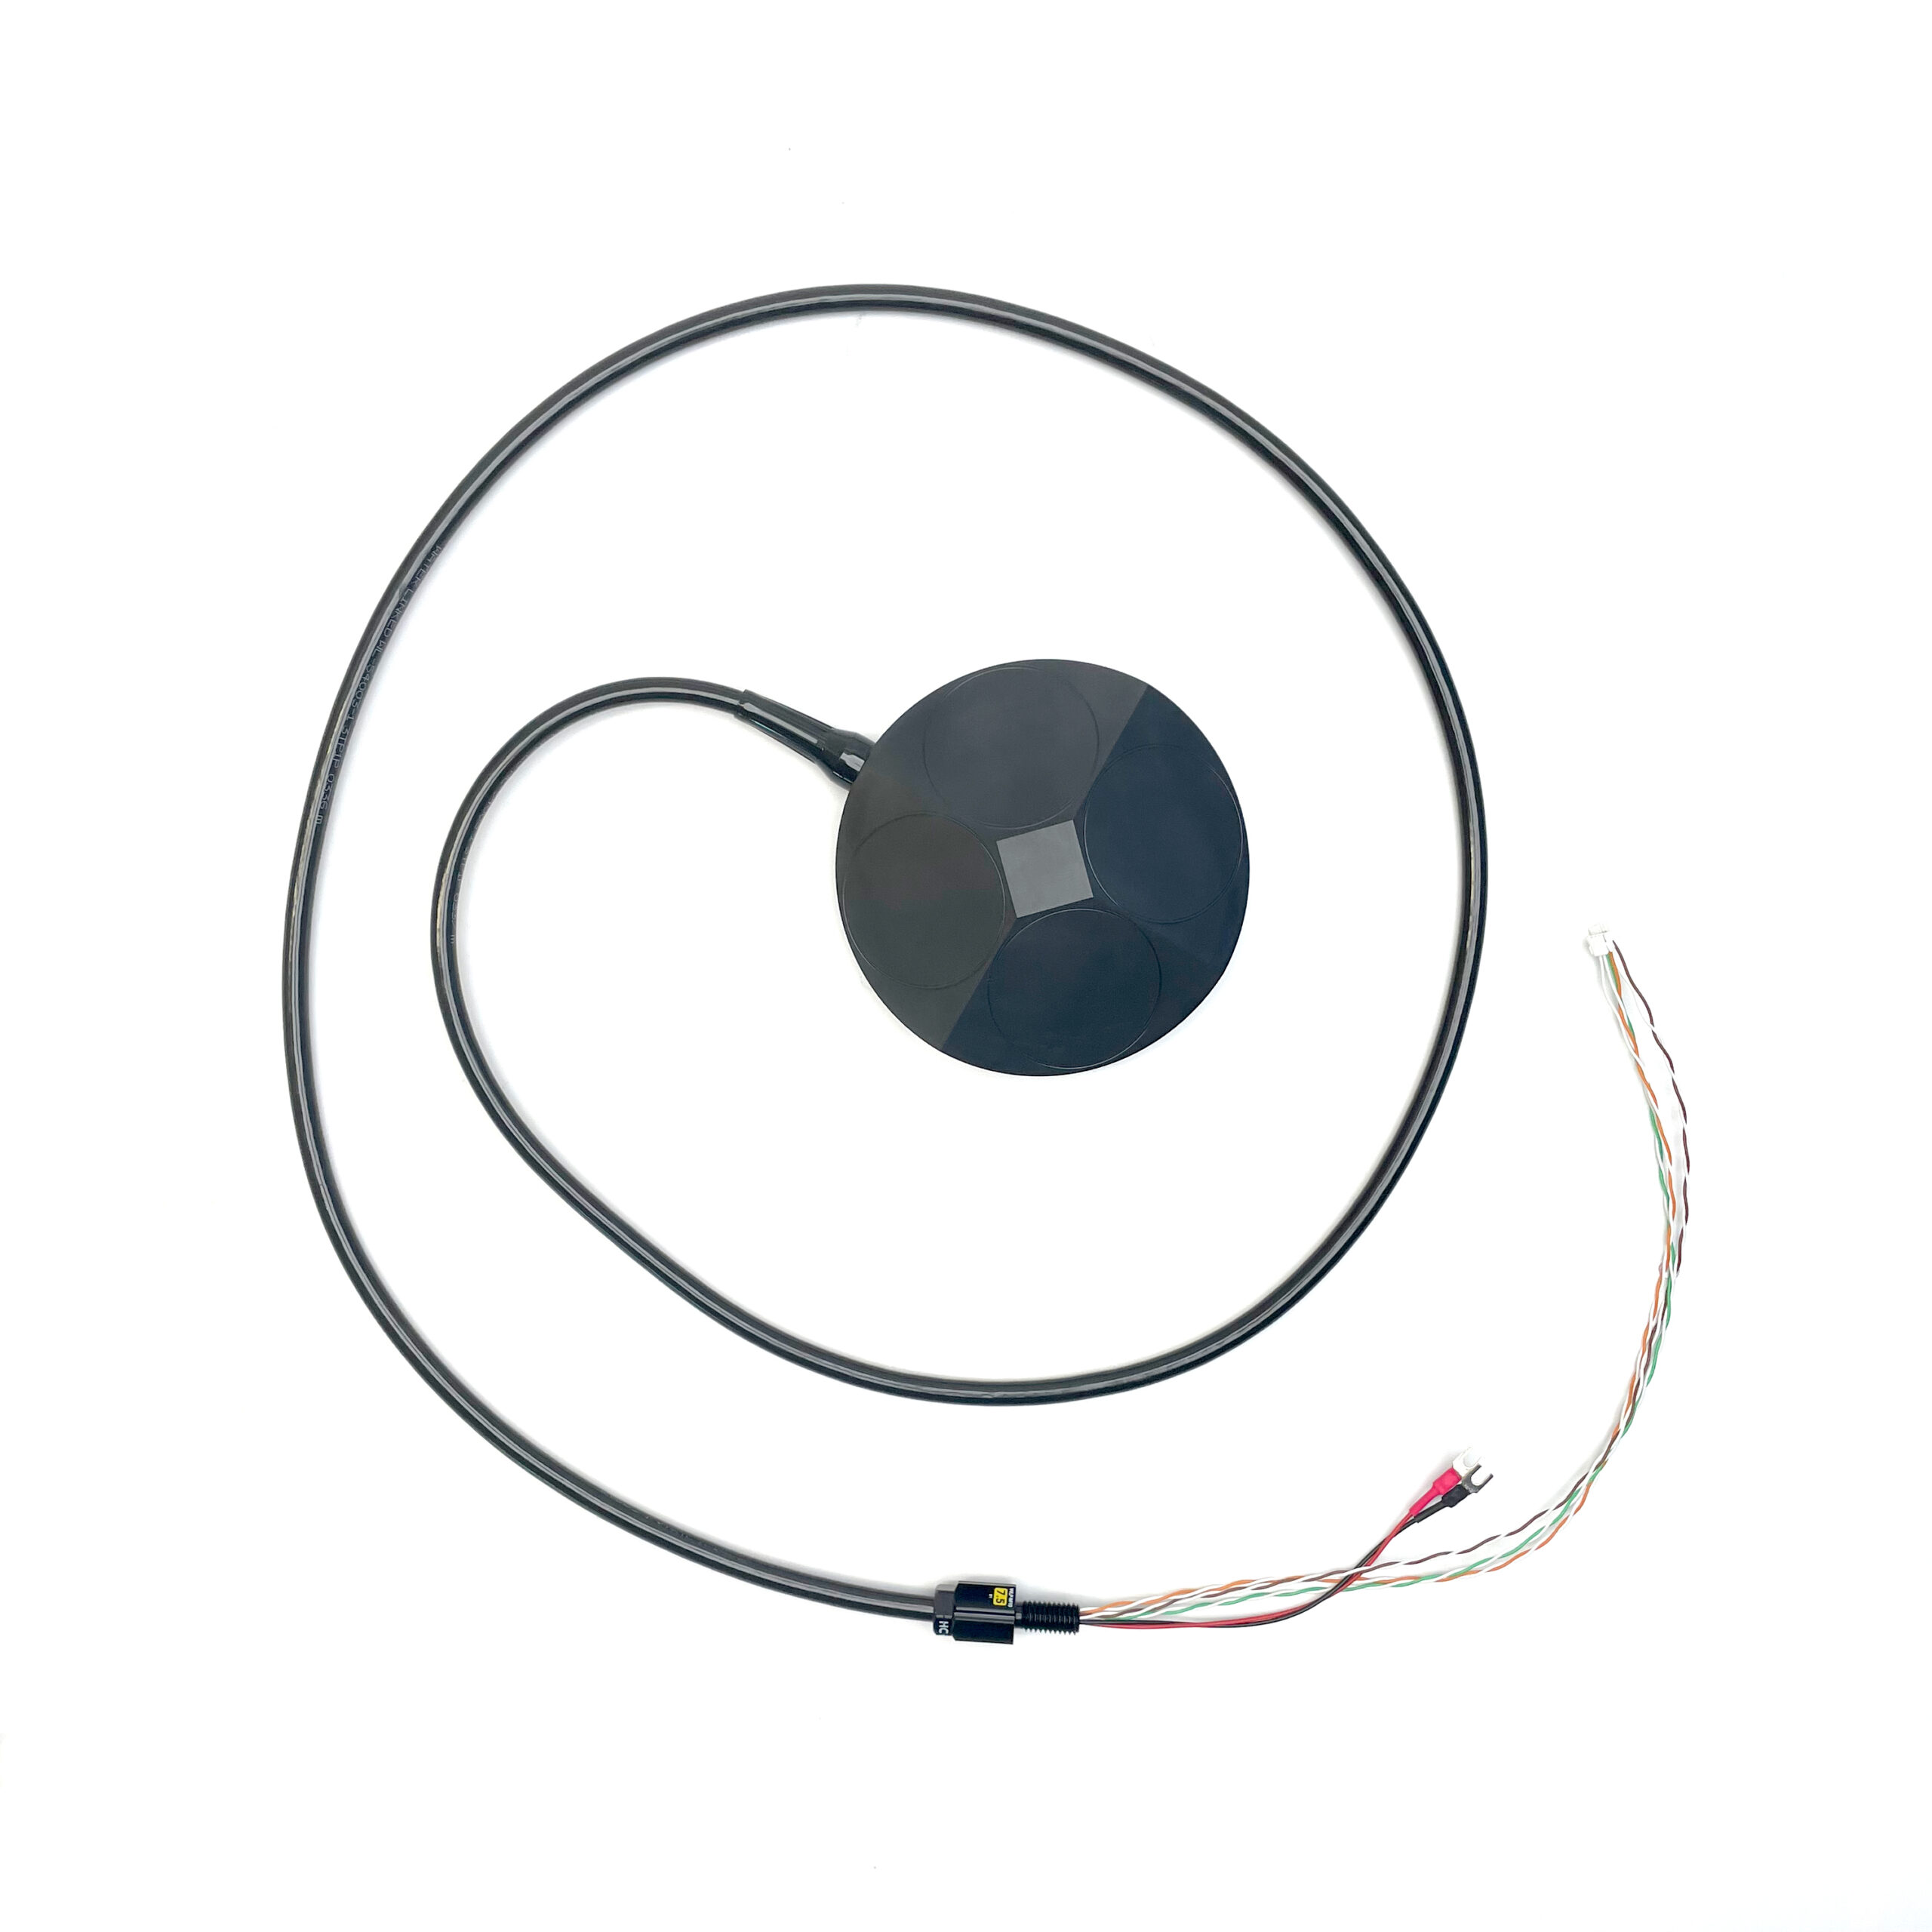
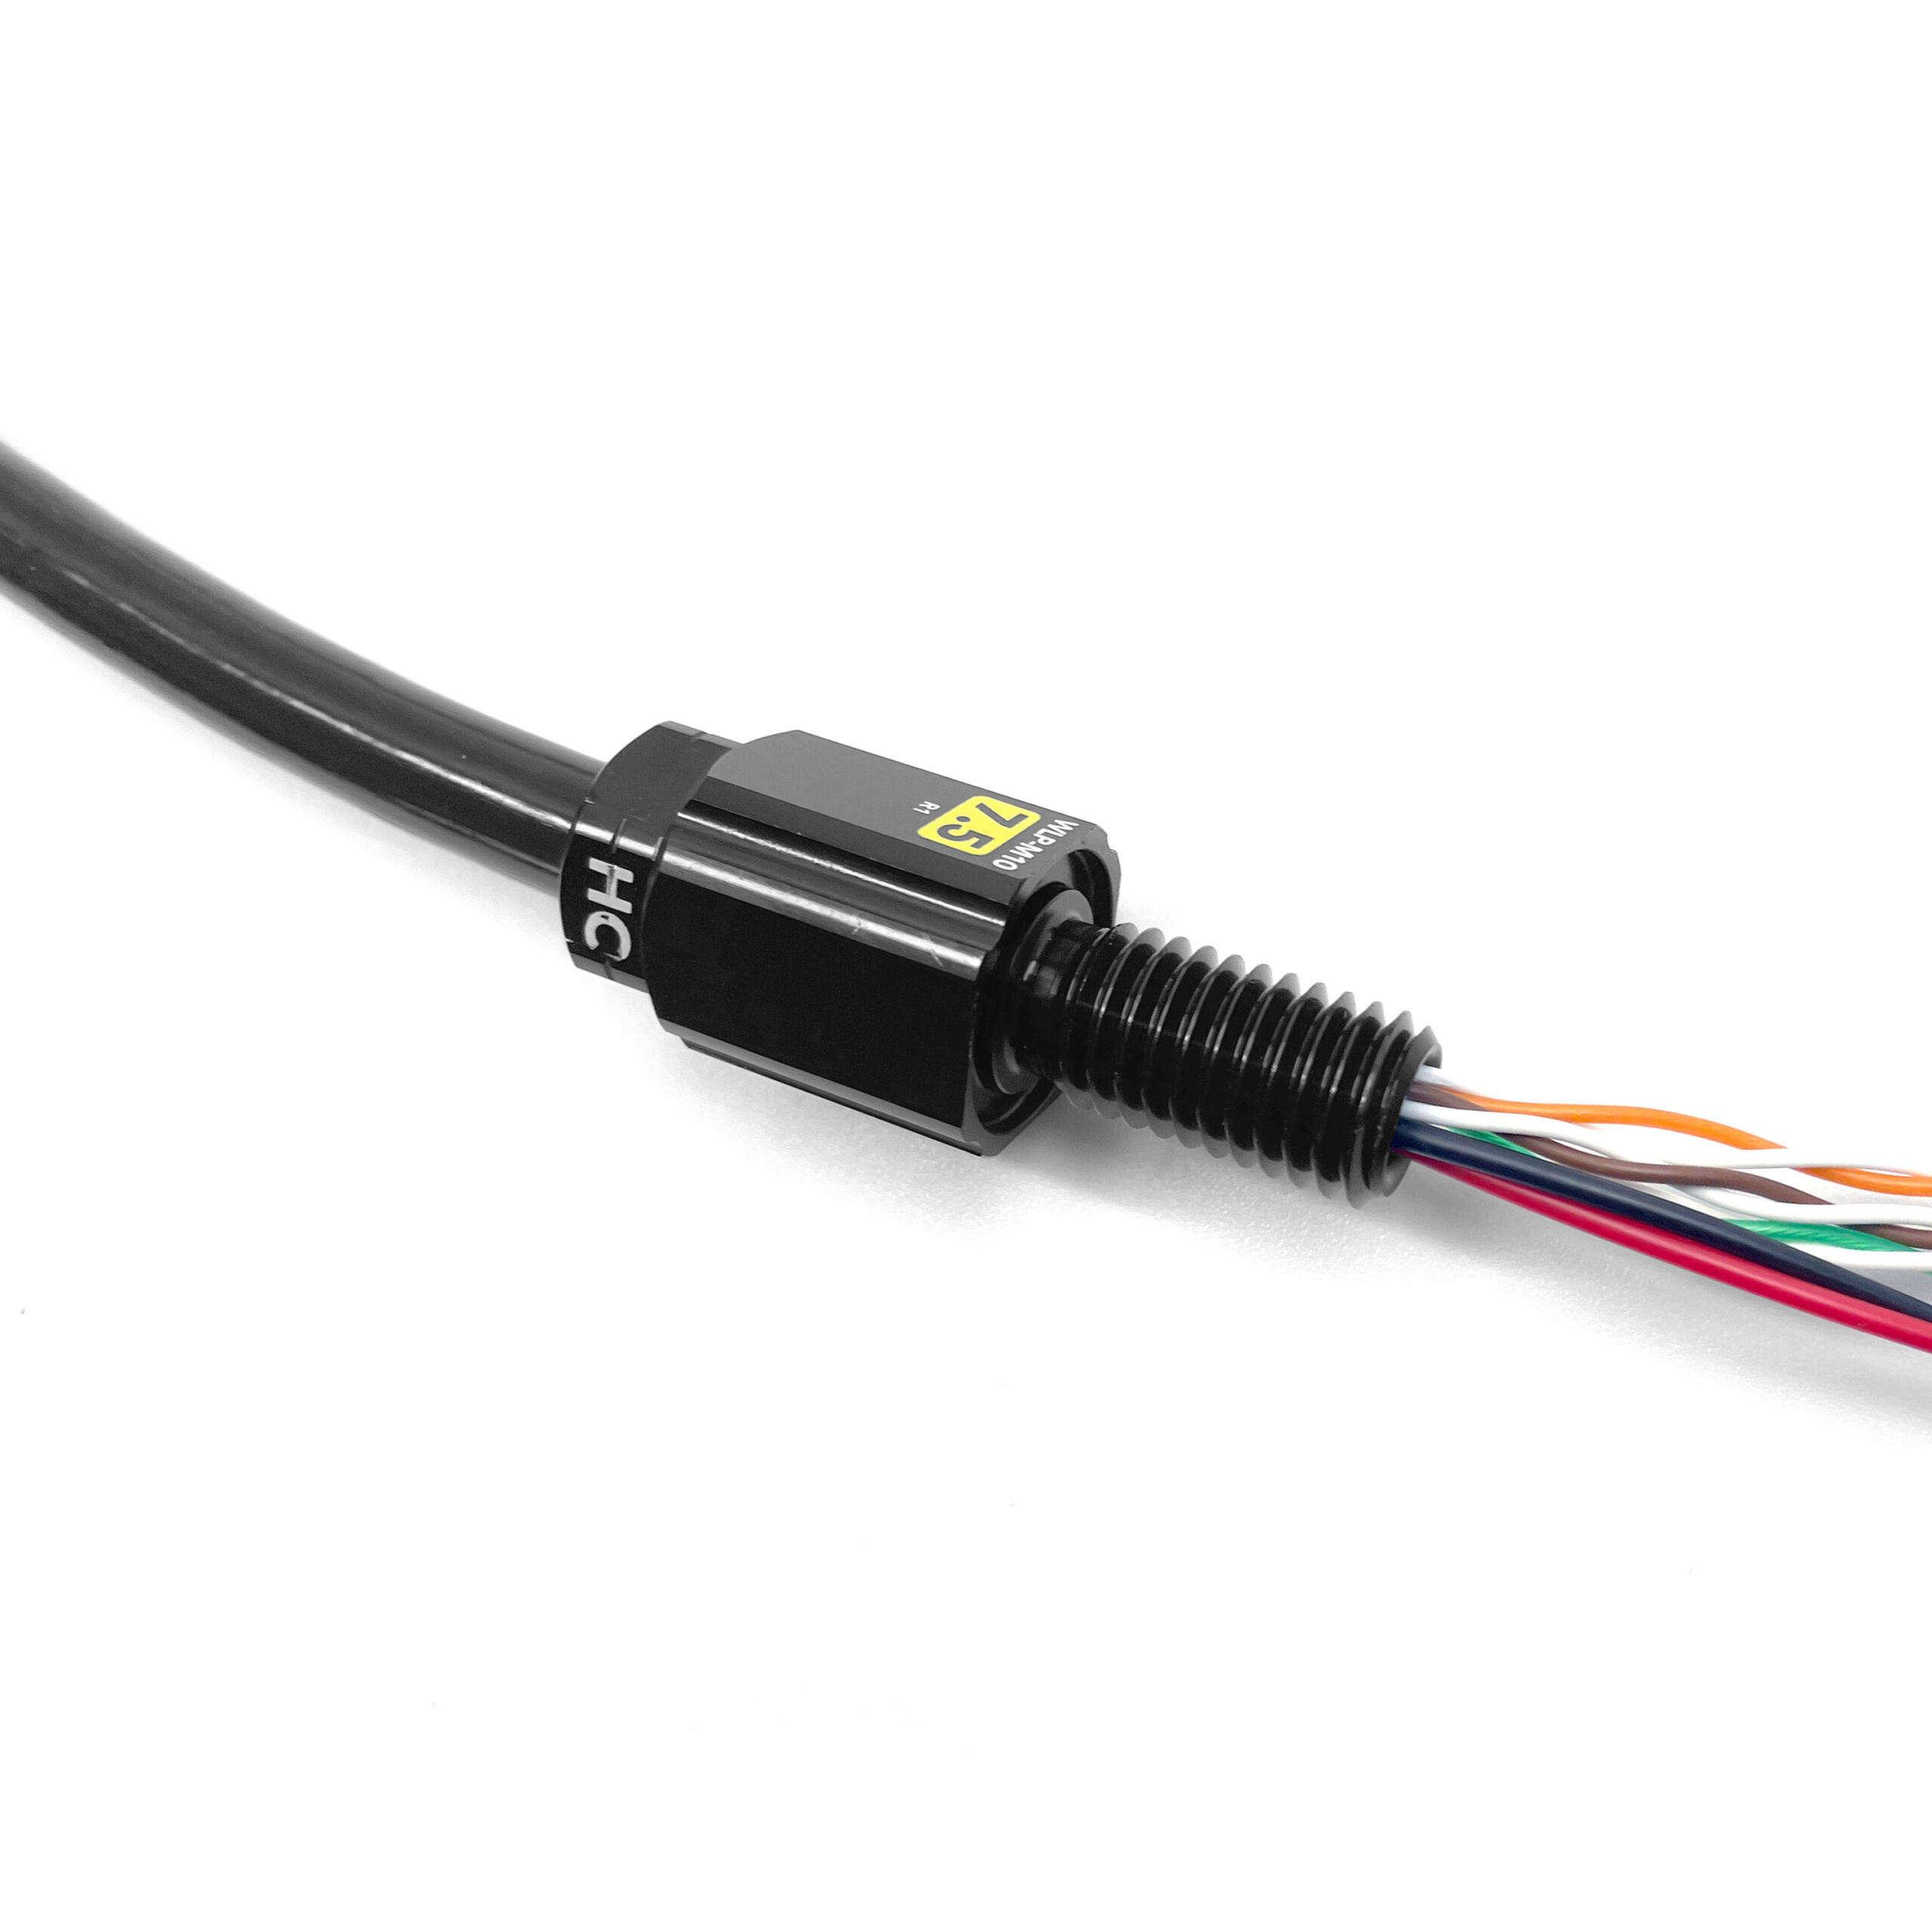
Les modèles DVL A50 et A125 sont des DVL hautes performances au format incroyablement compact qui vous ouvrent les portes de fonctionnalités avancées pour votre ROV ou votre AUV, telles que le maintien de position et la navigation autonome. Chaque modèle est livré avec un WetLink Penetrator préinstallé, des connecteurs JST GH pour les ports Ethernet et série, ainsi que des connecteurs à fourche pour l’alimentation, afin de faciliter au maximum l’intégration avec le BlueROV2 et d’autres véhicules.
Les DVL A50 et A125 sont tous deux pris en charge dans BlueOS via l’extension Water Linked DVL, ce qui permet le maintien de position et la navigation du ROV afin d’enrichir votre expérience de pilotage.
Une vitesse Doppler, c'est quoi ??
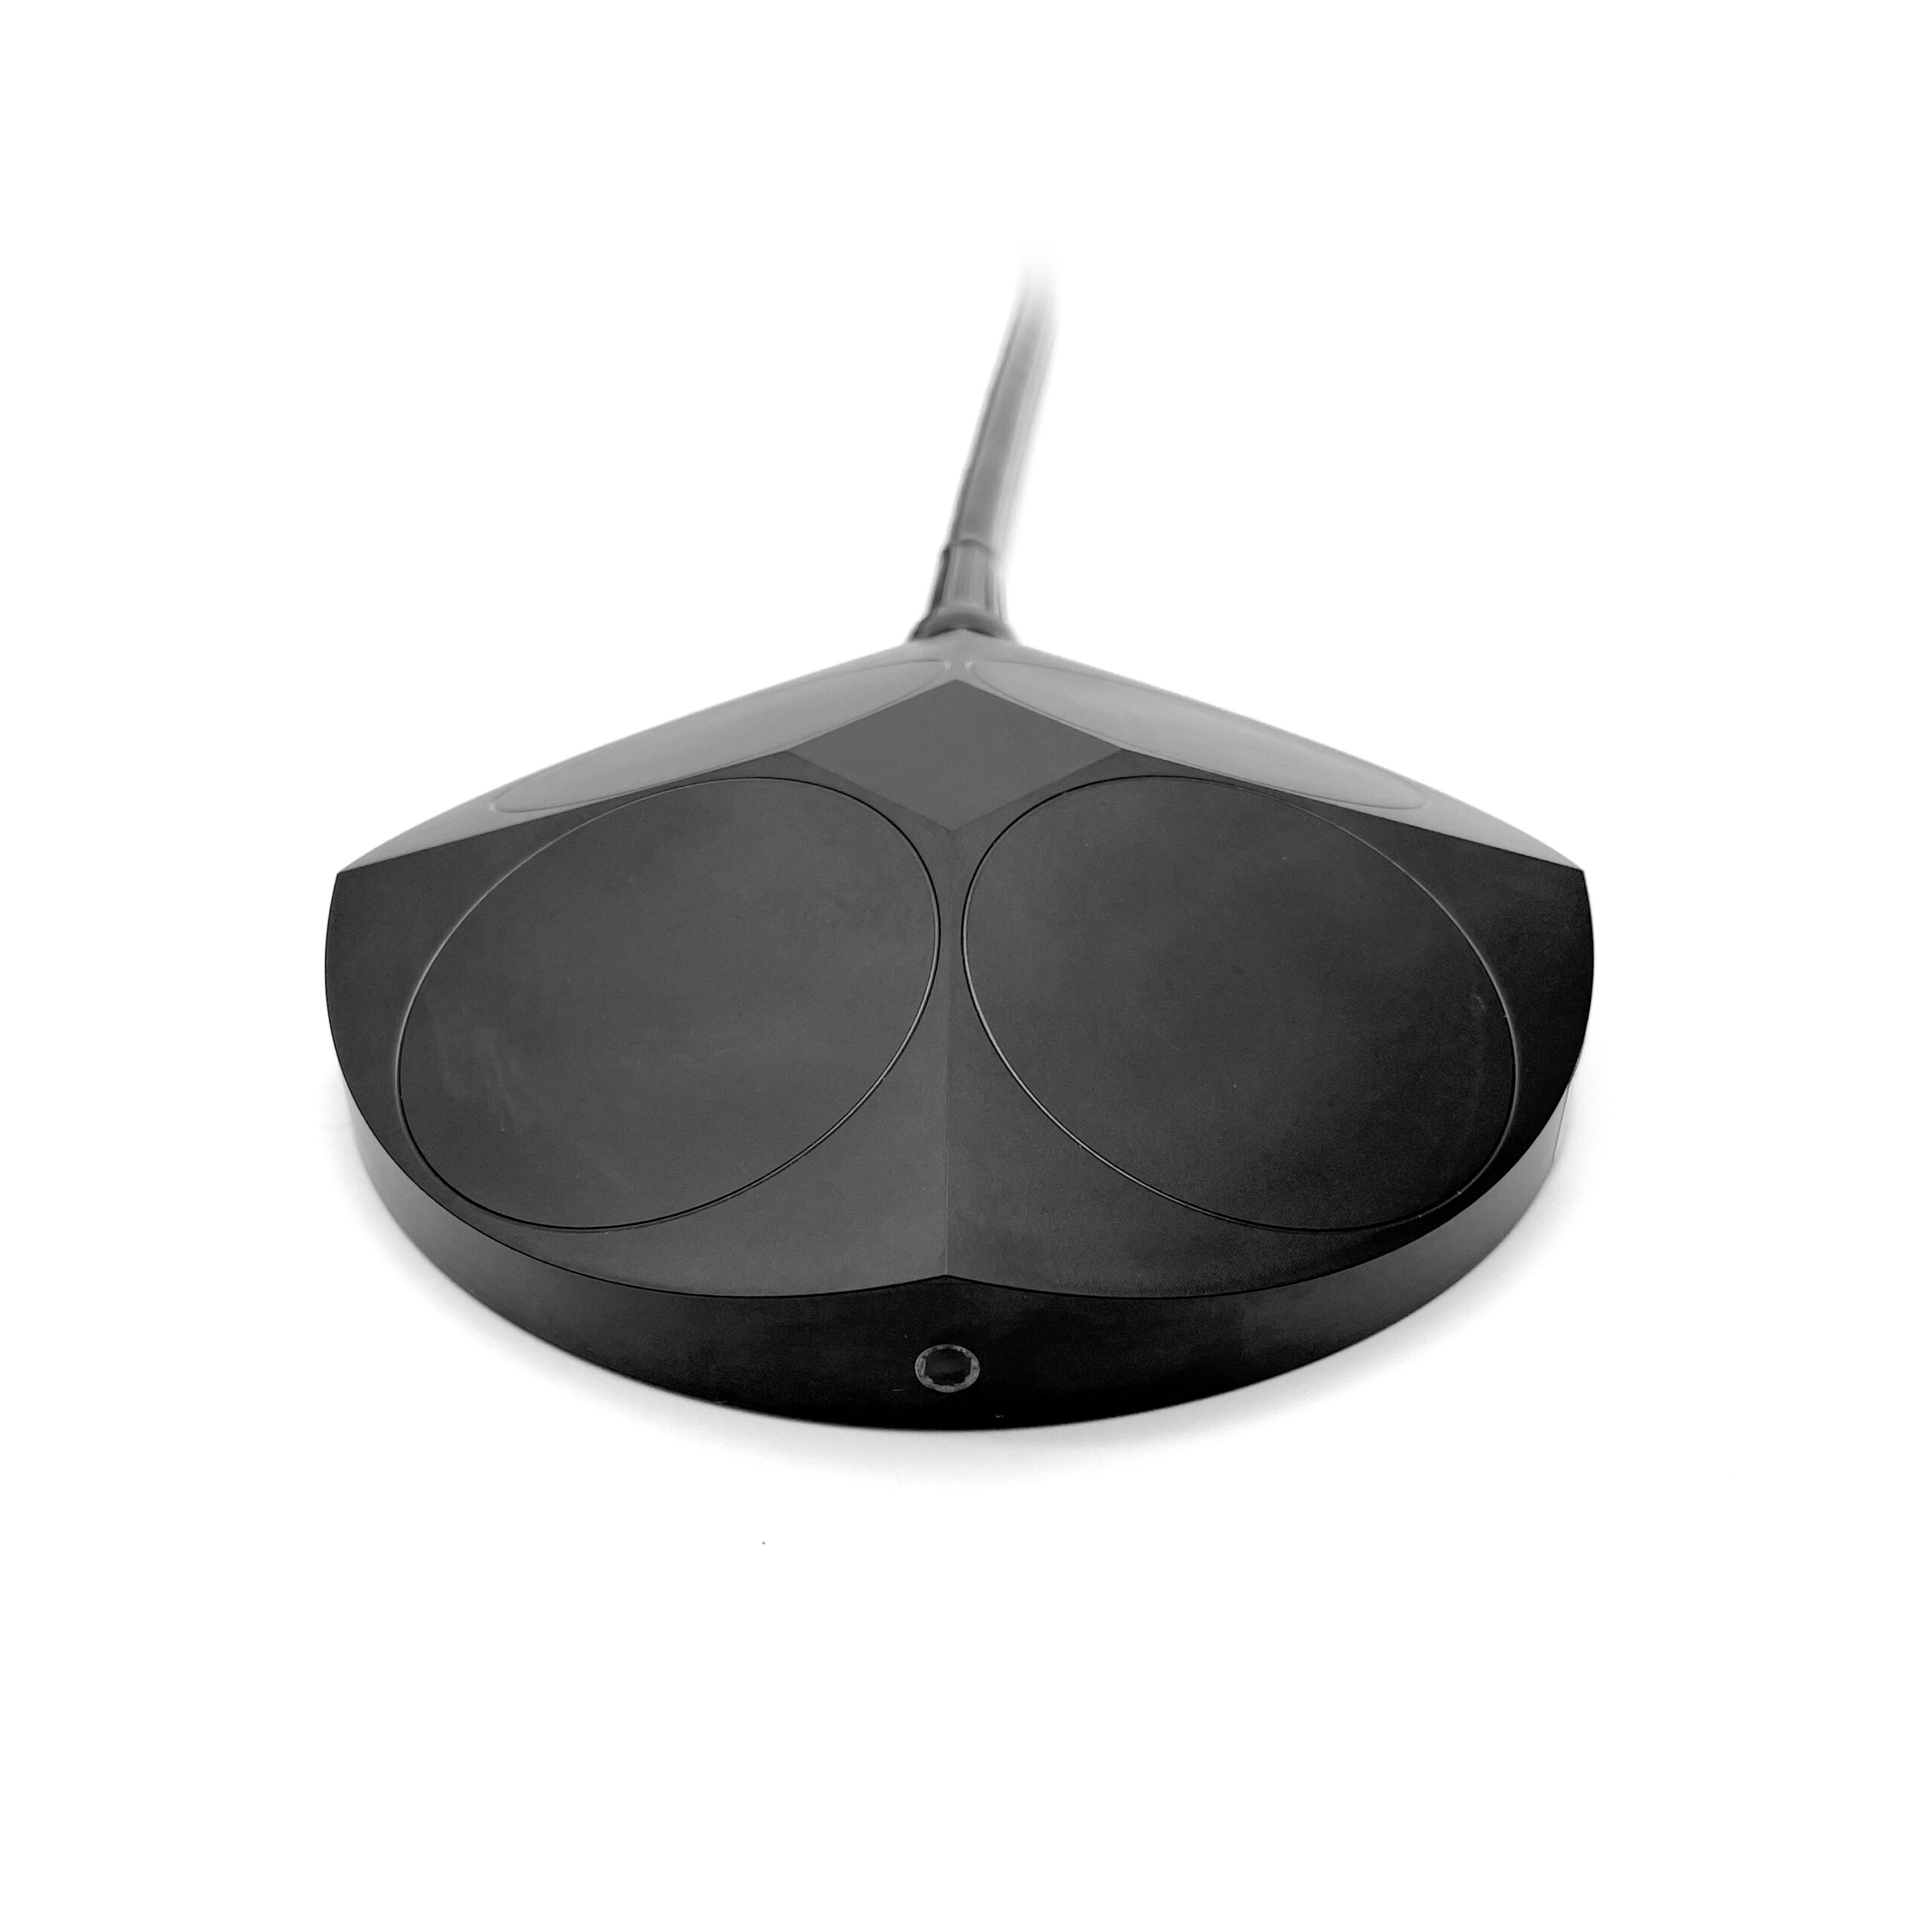
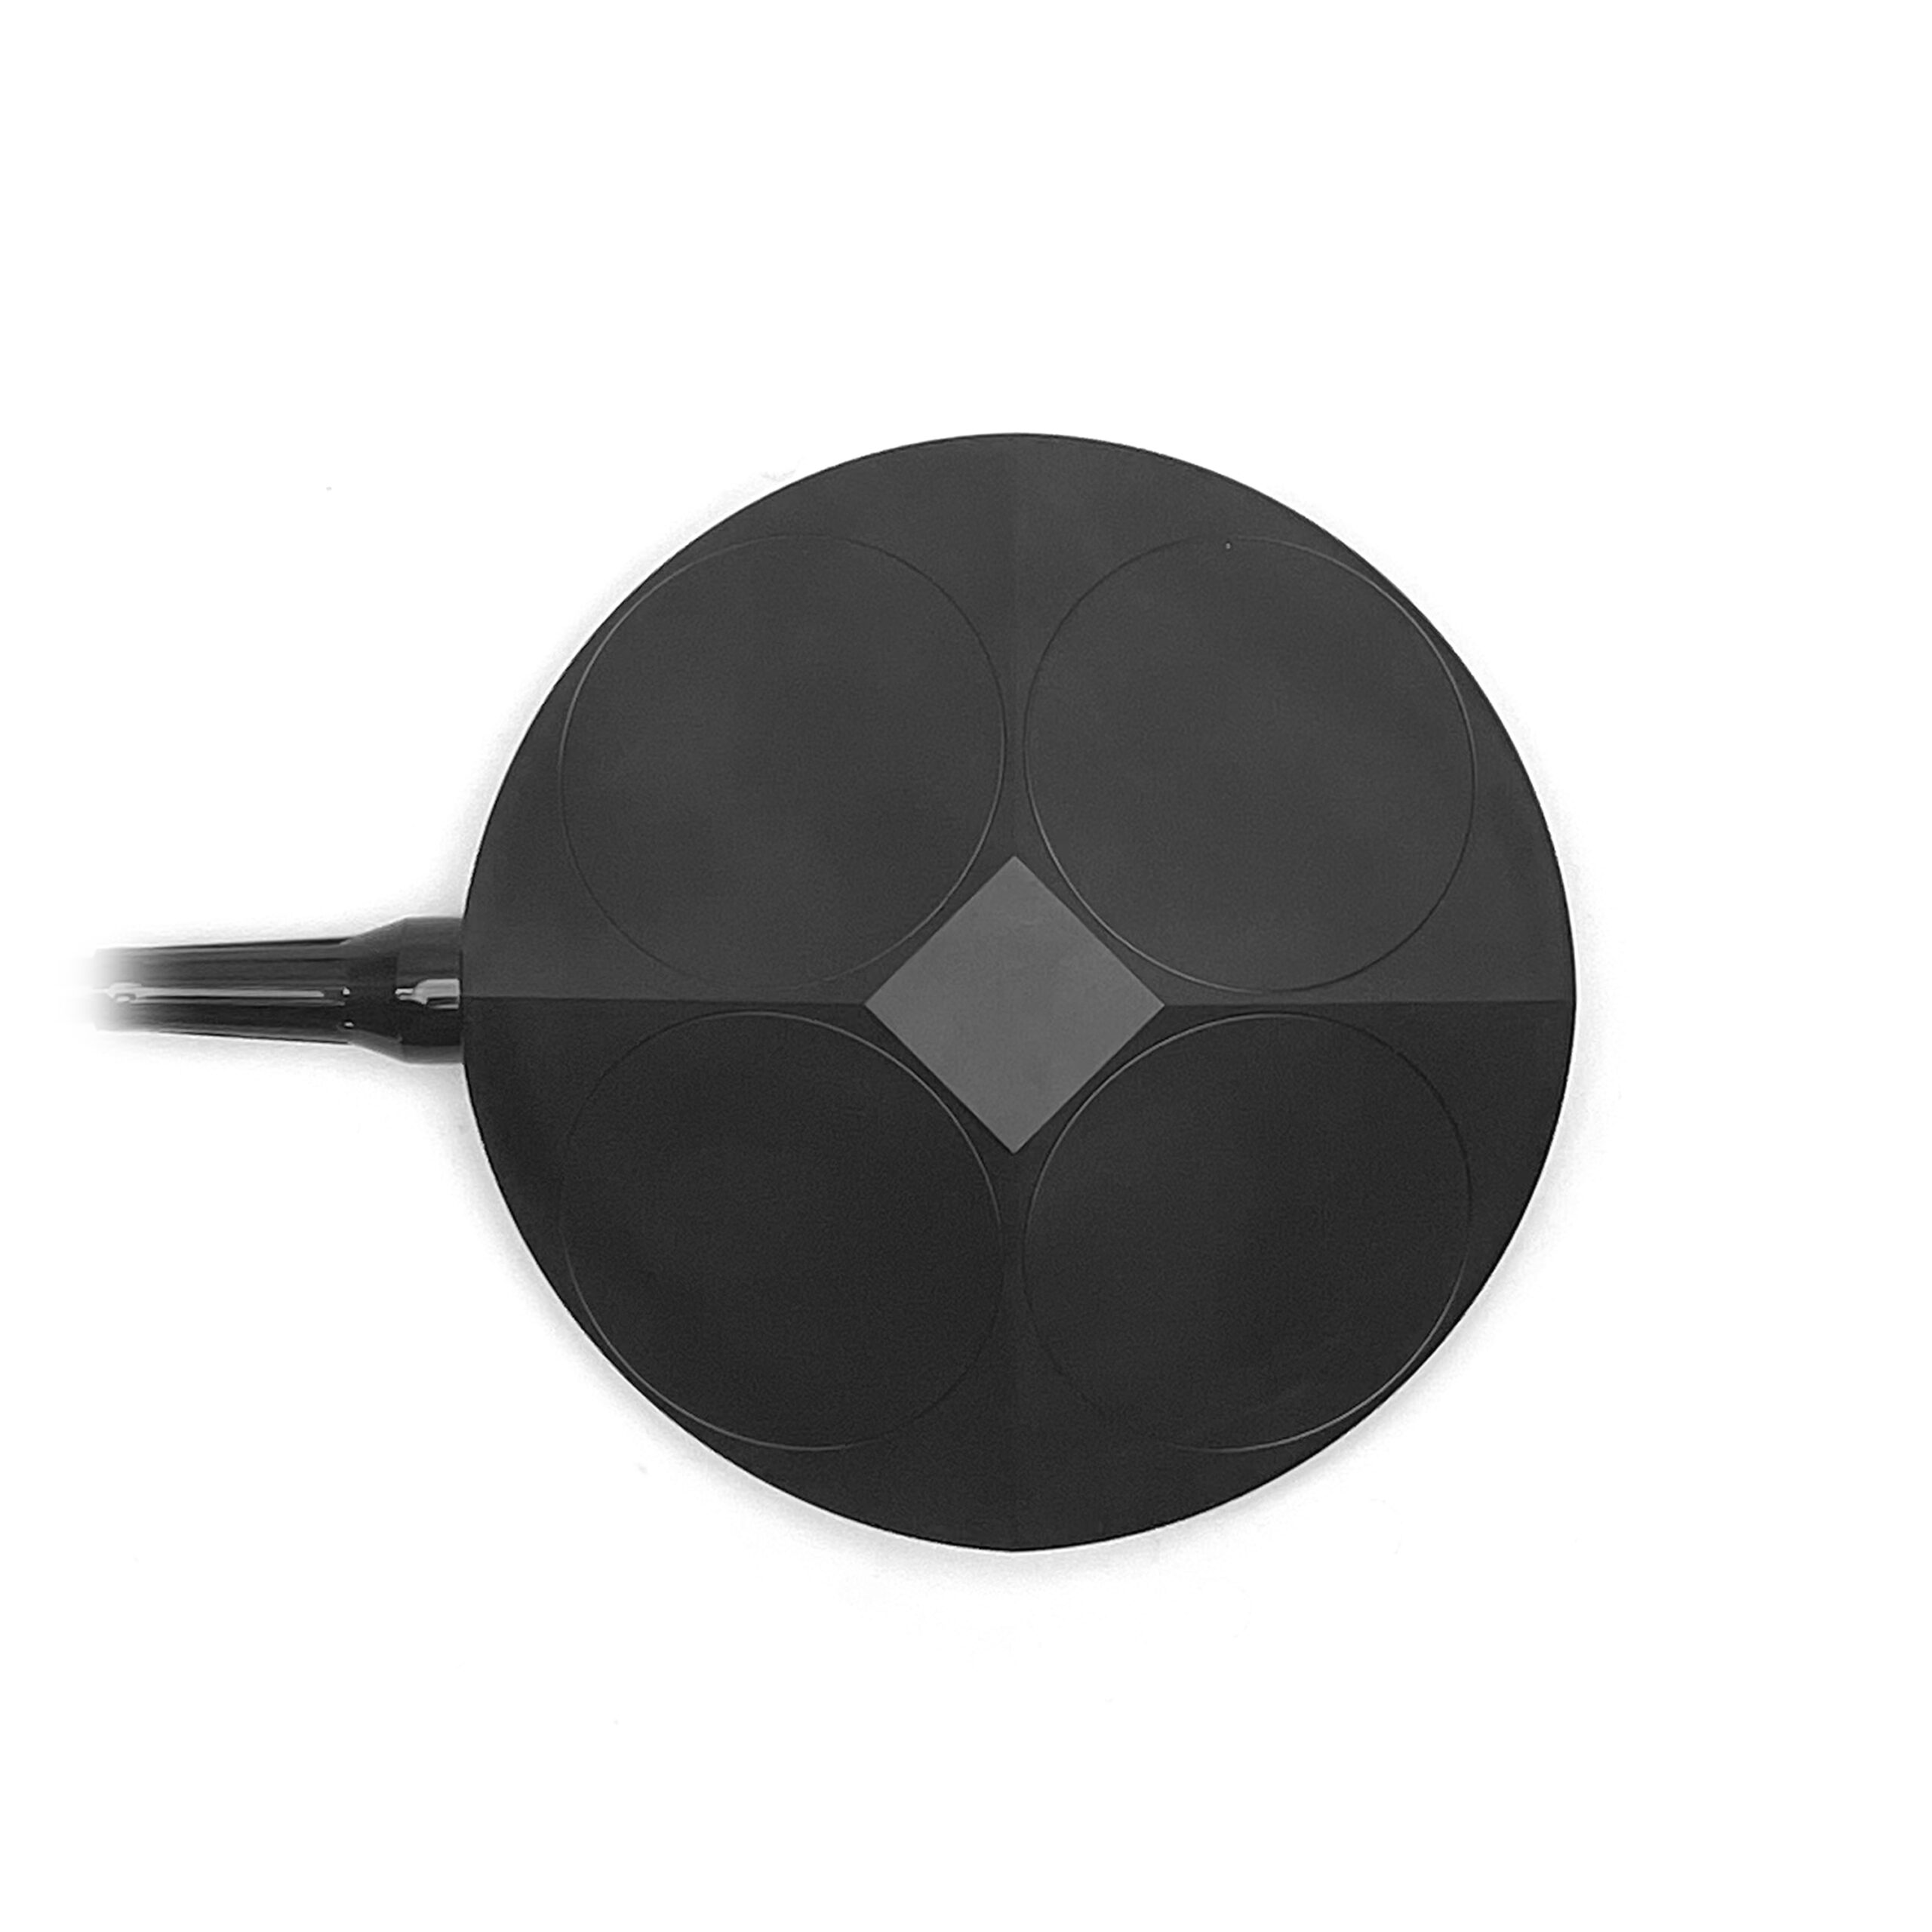
Un enregistreur de vitesse Doppler, ou DVL, mesure la vitesse par rapport au fond marin en utilisant l’effet Doppler. Il est équipé de quatre transducteurs acoustiques inclinés à 15 degrés qui émettent et reçoivent des impulsions vers le fond marin.
Lorsque le véhicule avance, l’effet Doppler entraîne une augmentation de la fréquence renvoyée, et inversement lorsqu’il recule. Une fois mesuré, cet effet permet d’obtenir une mesure extrêmement précise de la vitesse par rapport au fond marin.
C’est important car cela permet un positionnement sous-marin précis et la mesure de faibles variations de position. Il existe des systèmes de positionnement acoustiques tels que les USBL et les SBL, mais ceux-ci ne fournissent qu’une localisation à quelques mètres près, ce qui n’est pas suffisant pour permettre une navigation autonome. Le DVL fournit une mesure de vitesse extrêmement précise qui, lorsqu’elle est intégrée dans le temps, permet d’obtenir une estimation de position très précise.
Veuillez noter que, à lui seul, le DVL fournit une position relative ; toutefois, pour obtenir une position globale précise, vous avez toujours besoin d’un système de positionnement tel qu’un GPS ou un USBL, en complément du DVL.
En matière de DVL, celui-ci est révolutionnaire
Le DVL A50 de Water Linked est unique en son genre, car il marque une avancée révolutionnaire en termes de prix, de taille et de performances de la technologie DVL. Lancé en 2020, Water Linked a poursuivi le développement de mises à jour logicielles afin de l’améliorer encore davantage.
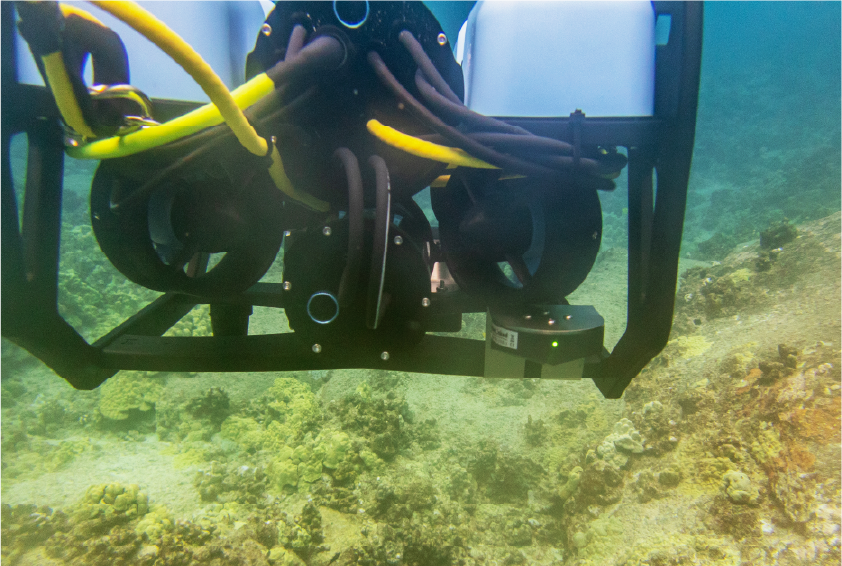
La taille compacte du DVL A50 est véritablement époustouflante et permet de l’utiliser sur de petits véhicules. Vous remarquerez à peine sa présence !
Sa petite taille ne signifie pas pour autant un compromis sur les performances. En effet, l’A50 présente certaines des caractéristiques techniques les plus impressionnantes de tous les DVL disponibles sur le marché, notamment la meilleure portée minimale de tous les appareils, à savoir 5 cm. C’est un critère essentiel pour un ROV, qui opère souvent près du fond, voire en touche la surface, afin de vous assurer de ne pas perdre le repérage de votre position pendant l’opération.
Le DVL A125 renforce ces capacités grâce à une portée étendue jusqu’à 125 m et une profondeur nominale de 600 m, ce qui en fait un excellent choix pour les véhicules de plus grande taille et les conditions d’exploitation difficiles. Il est également plus performant pour mesurer des vitesses élevées allant jusqu’à 9 m/s, ce qui le rend particulièrement adapté aux véhicules rapides.
Activez le pilote automatique… euh, le pilote automatique du ROV
Un DVL monté sur un ROV est la pièce manquante indispensable pour permettre de nombreux comportements avancés.
Le plus fondamental d’entre eux est le maintien de position, qui utilise le DVL pour conserver une position stable lorsque le pilote n’intervient pas. Ceux d’entre vous qui possèdent des drones aériens y sont habitués : il suffit de lâcher les manettes pour que le drone maintienne sa position GPS, même en présence de vent ou de courant. Cela facilite le pilotage et réduit la charge mentale nécessaire à l’accomplissement d’une mission. Vous n’avez pas besoin d’un système de positionnement GPS ou USBL pour bénéficier du maintien de position !
Le DVL permet également d’utiliser des fonctionnalités telles que la navigation par points de passage, la navigation sur grille de levé, le mode guidé, et bien d’autres encore. Ces fonctionnalités nécessitent un système de positionnement global, tel qu’un GPS ou un USBL, ou vous obligent à définir manuellement le point de départ sur une carte.
Une intégration aisée
Le DVL est prêt à être intégré à votre application, qu’il s’agisse d’un BlueROV2 ou d’un autre système. Outre le WetLink Penetrator préinstallé, il est équipé de connecteurs JST GH pour les options de communication Ethernet et par port série. Nous vous recommandons d’utiliser Ethernet dans la mesure du possible, car cela vous permet d’accéder à l’interface de configuration de Water Linked via un navigateur Web.
Des cosses à fourche sont installées sur les câbles d’alimentation et l’appareil peut être alimenté entre 10 et 30 V.
Si vous utilisez un BlueOS, l’installation en un clic de l’extension Water Linked DVL assure la prise en charge du matériel et active les fonctions de maintien de position et de navigation avancée. Si vous l’utilisez dans une autre application, vous pouvez utiliser l’API Water Linked ou les protocoles PD6 pour communiquer avec le DVL.
Évolutif pour les applications les plus précises
Les DVL sont soumis à des contrôles à l’exportation lorsqu’ils présentent une précision supérieure à 1,0 %. Afin d’éviter l’obligation d’obtenir une licence et de se soumettre à ces contrôles, les modèles standard DVL A50 et A125 ont une précision de +/-1,01 %. Si vous avez besoin d’une précision supérieure, une mise à jour logicielle peut améliorer la précision à +/-0,1 %, mais nécessite également des démarches administratives pour obtenir la licence réglementaire appropriée. Veuillez contacter Water Linked si vous souhaitez mettre à niveau votre appareil !
Contenu
- 1 x DVL A50 (performances standard) avec pénétrateur WetLink, connecteurs JST GH et cosses à fourche préinstallés
- 1 x écrou de pénétrateur M10
- 1 x joint torique de pénétrateur
- 1 x adaptateur RJ45 vers JST GH
Documentation Water Linked
Guide d’utilisation du DVL A50
Voyant LED
- Voyant vert éteint : l’alimentation est coupée.
- Voyant vert clignotant lentement : le DVL recherche le verrouillage sur le fond.
- Voyant vert fixe : le DVL est verrouillé sur le fond. La LED reste principalement allumée et clignote rapidement pour indiquer que le système fonctionne.
Communauté
Forum Blue Robotics – Produits acoustiques Water Linked
Forum Water Linked – Communication acoustique
Caractéristiques techniques
| DVL | A50 | A125 |
|---|---|---|
| Électrique | ||
| Tension d’alimentation | 10–30 V | |
| Consommation électrique moyenne | 4 W | |
| Courant d’appel à la mise sous tension | 35 W | |
| Acoustique | ||
| Fréquence du transducteur | 1 MHz | 420 kHz |
| Configuration des transducteurs | 4-beam convex Janus array | |
| Angle du faisceau du transducteur | 22.5° | |
| Fréquence des impulsions | 4–26 Hz (adaptive to altitude) | 2–15 Hz (adaptive to altitude) |
| Assistance par capteurs | Integrated AHRS/IMU (Yost Labs TSS-NANO) | |
| Altitude minimale | 5 cm | |
| Altitude maximale | 50 m (altitude > 35 meters is dependent on seabed conditions, salinity levels etc.) |
125 meters (altitude > 110 meter is dependent on seabed conditions, salinity levels etc.) |
| Vitesse maximale | 3.75 m/s | 9 m/s |
| Résolution en vitesse | 0.1 mm/s | |
| Précision à long terme | ±1.01 % | |
| Communication | ||
| Interfaces | Ethernet Serial UART (115200 baud, 3.3 V) |
|
| Adresse IP préconfigurée | 192.168.2.95 | |
| Protocole | Water Linked API and PD6 | |
| Câble | ||
| Longueur du câble | 950 mm External 350 mm Internal (data) 155 mm Internal (power) |
1500 mm External 350 mm Internal (data) 155 mm Internal (power) |
| Type de connecteur | ||
| Ethernet | 4 position JST GH | |
| UART | 6 position JST GH | |
| Puissance | Spade #6/M3 stud | |
| Brochages des connecteurs | ||
| Ethernet | 1 – White/orange – TX+ 2 – White/green – RX+ 3 – Green – RX- 4 – Orange – TX- |
|
| UART | 1 – Empty 2 – Empty 3 – White/brown – TX (out) 4 – Brown – RX (in) 5 – Empty 6 – Empty |
|
| Puissance | 1 – Red – Vin 2 – Black – Ground |
|
| Dimension du pénétrateur WetLink | M10-7.5mm-HC | |
| Joint torique du pénétrateur | AS568-013 Buna-N 70A | |
| Caractéristiques physiques | ||
| Profondeur nominale | 300 m | 600 m |
| Diamètre de l’appareil | 66 mm | 125 mm |
| Hauteur de l’appareil | 25 mm | 30 mm |
| Poids dans l’air | 170 g | 750 g |
| Poids dans l’eau | 105 g | 500 g |
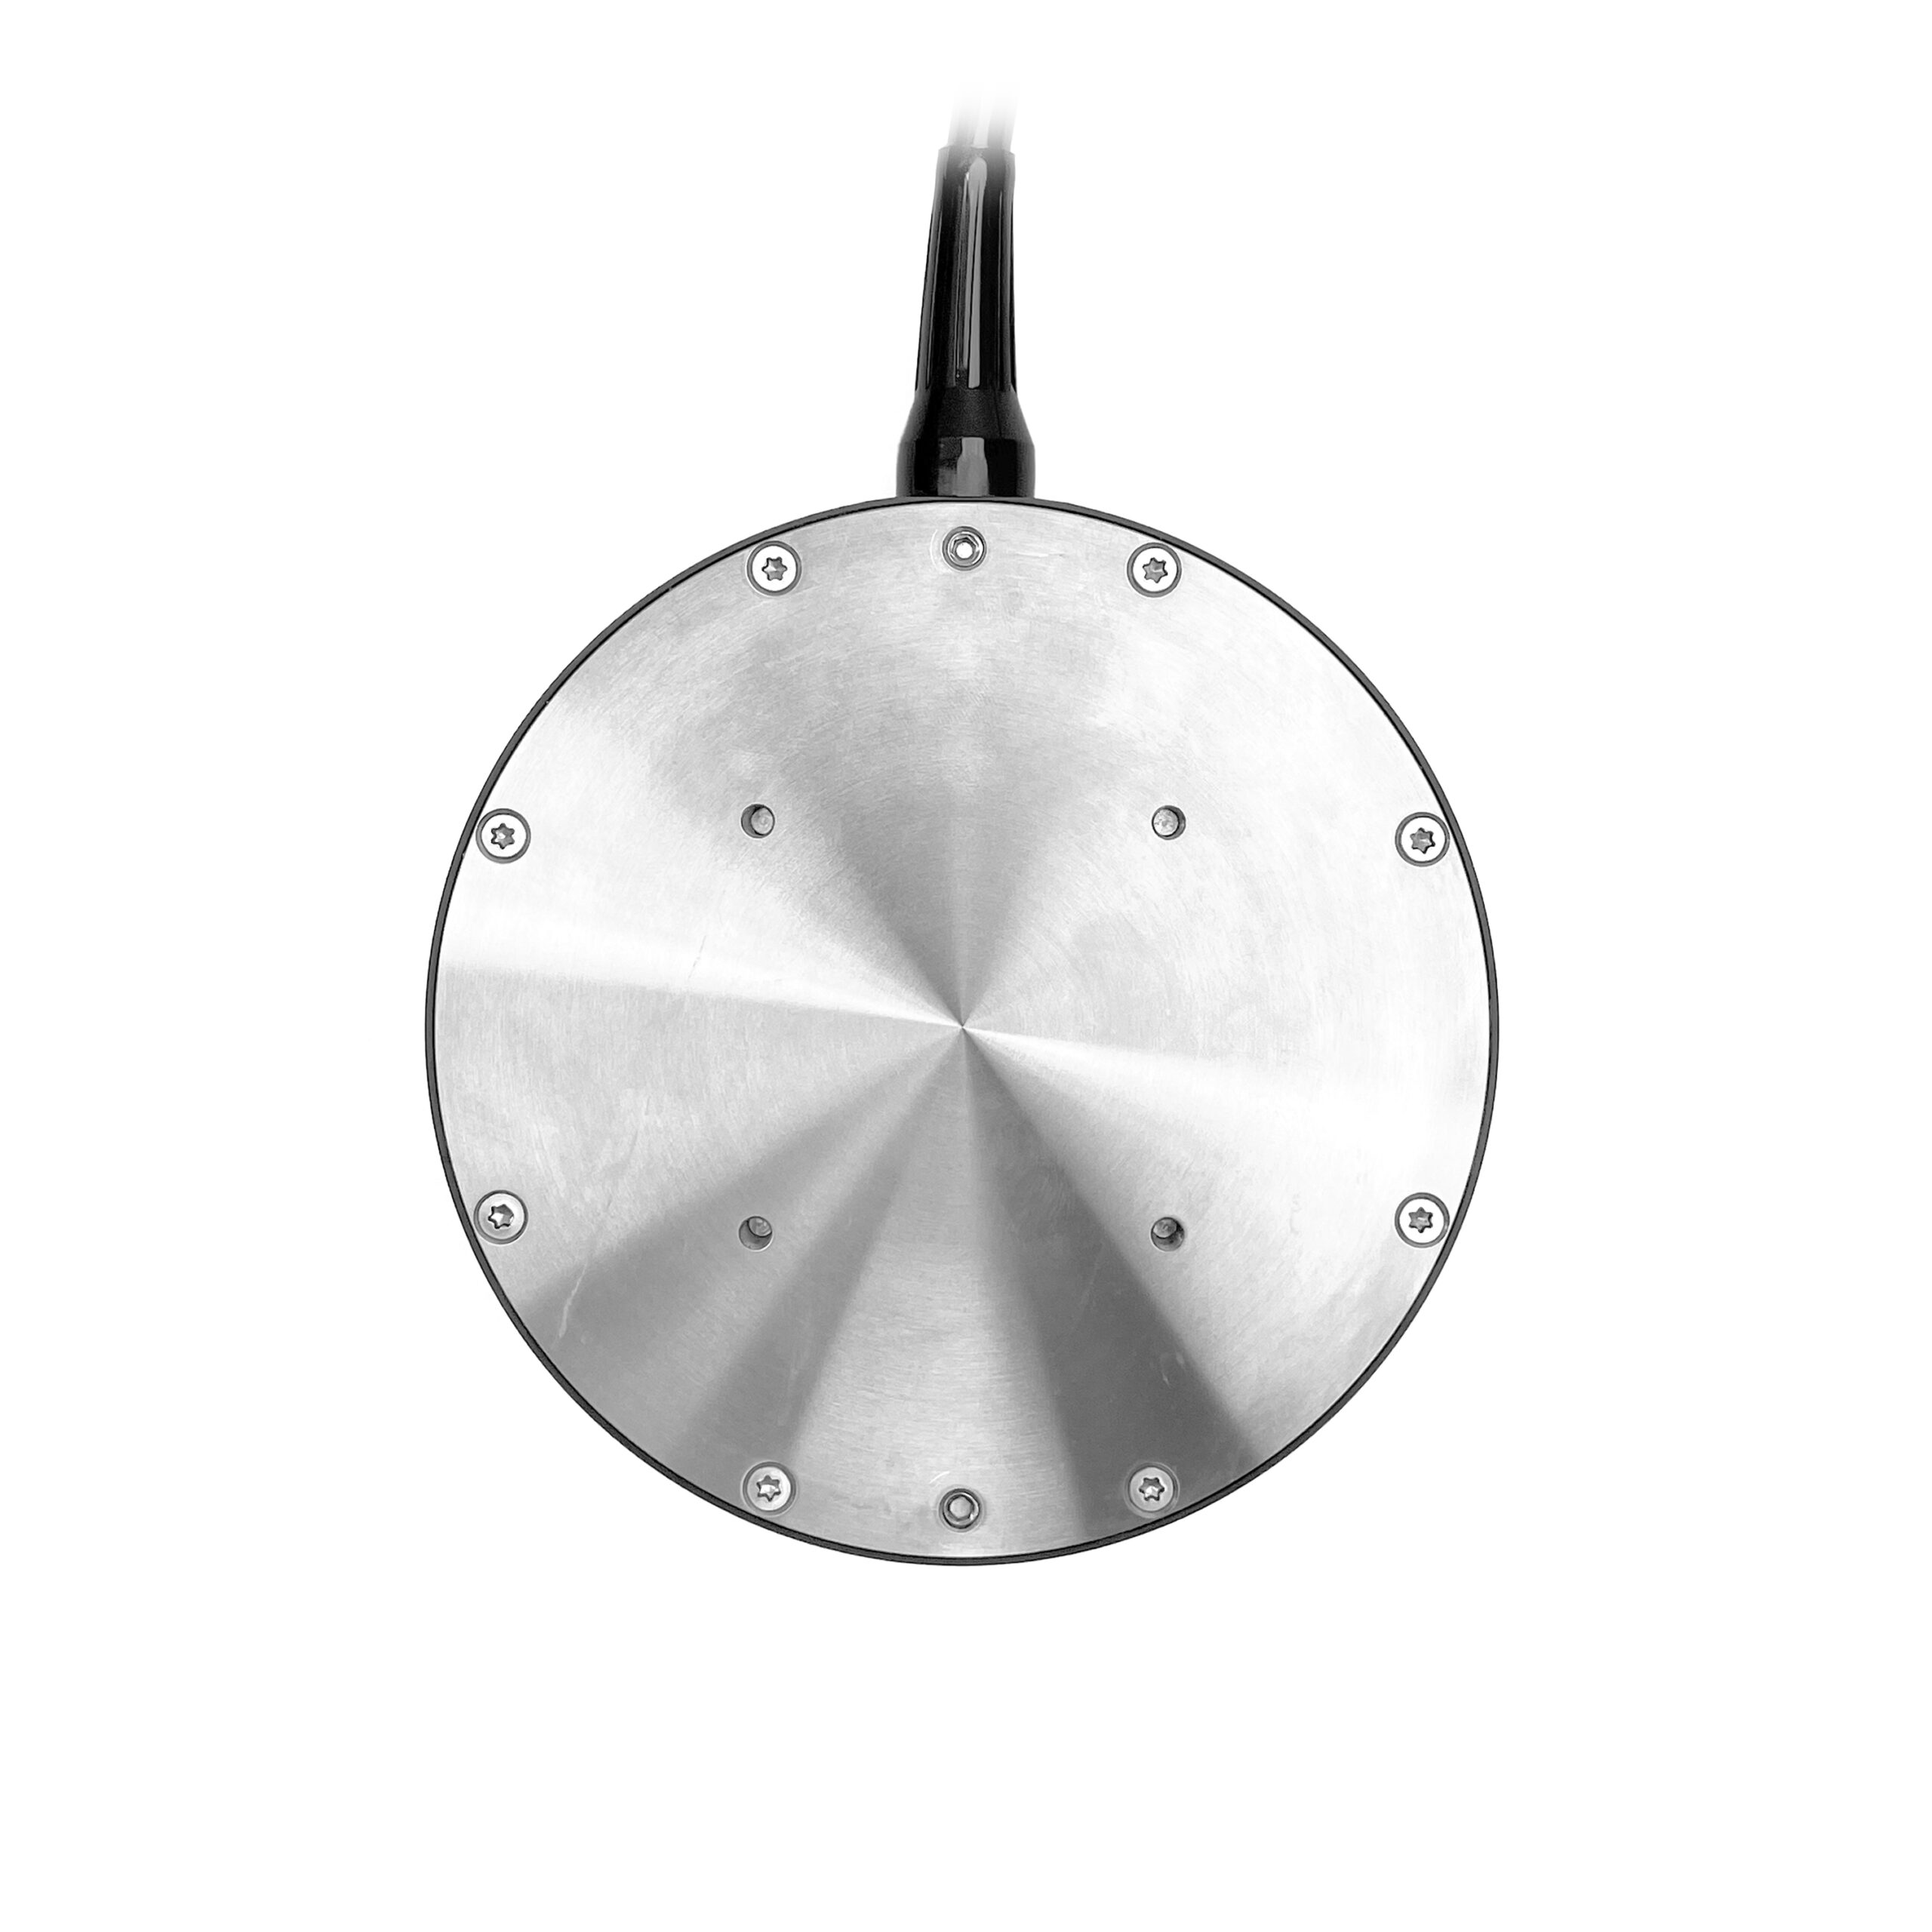
| Matériaux | PEEK 316 Stainless steel |
|
| Température de fonctionnement | -5–60 °C | |
| Trous de fixation | M3x0.5 | M4x0.7 |
| Conformité | ||
| CE | Yes | |
| RoHS | Yes | |
| Toutes les caractéristiques du DVL sont disponibles sur le site WaterLinked | ||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,68 kg |
|---|---|
| Type | A50 (50m range, 300m depth rating), A125 (125m range, 600m depth rating) |
Produits similaires
-
Caméra stéréo MarineSitu C3
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Capteur de pH sans étalonnage ANB Sensors
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Câble ombilical haute puissance avec connecteurs pour système OTPS
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit