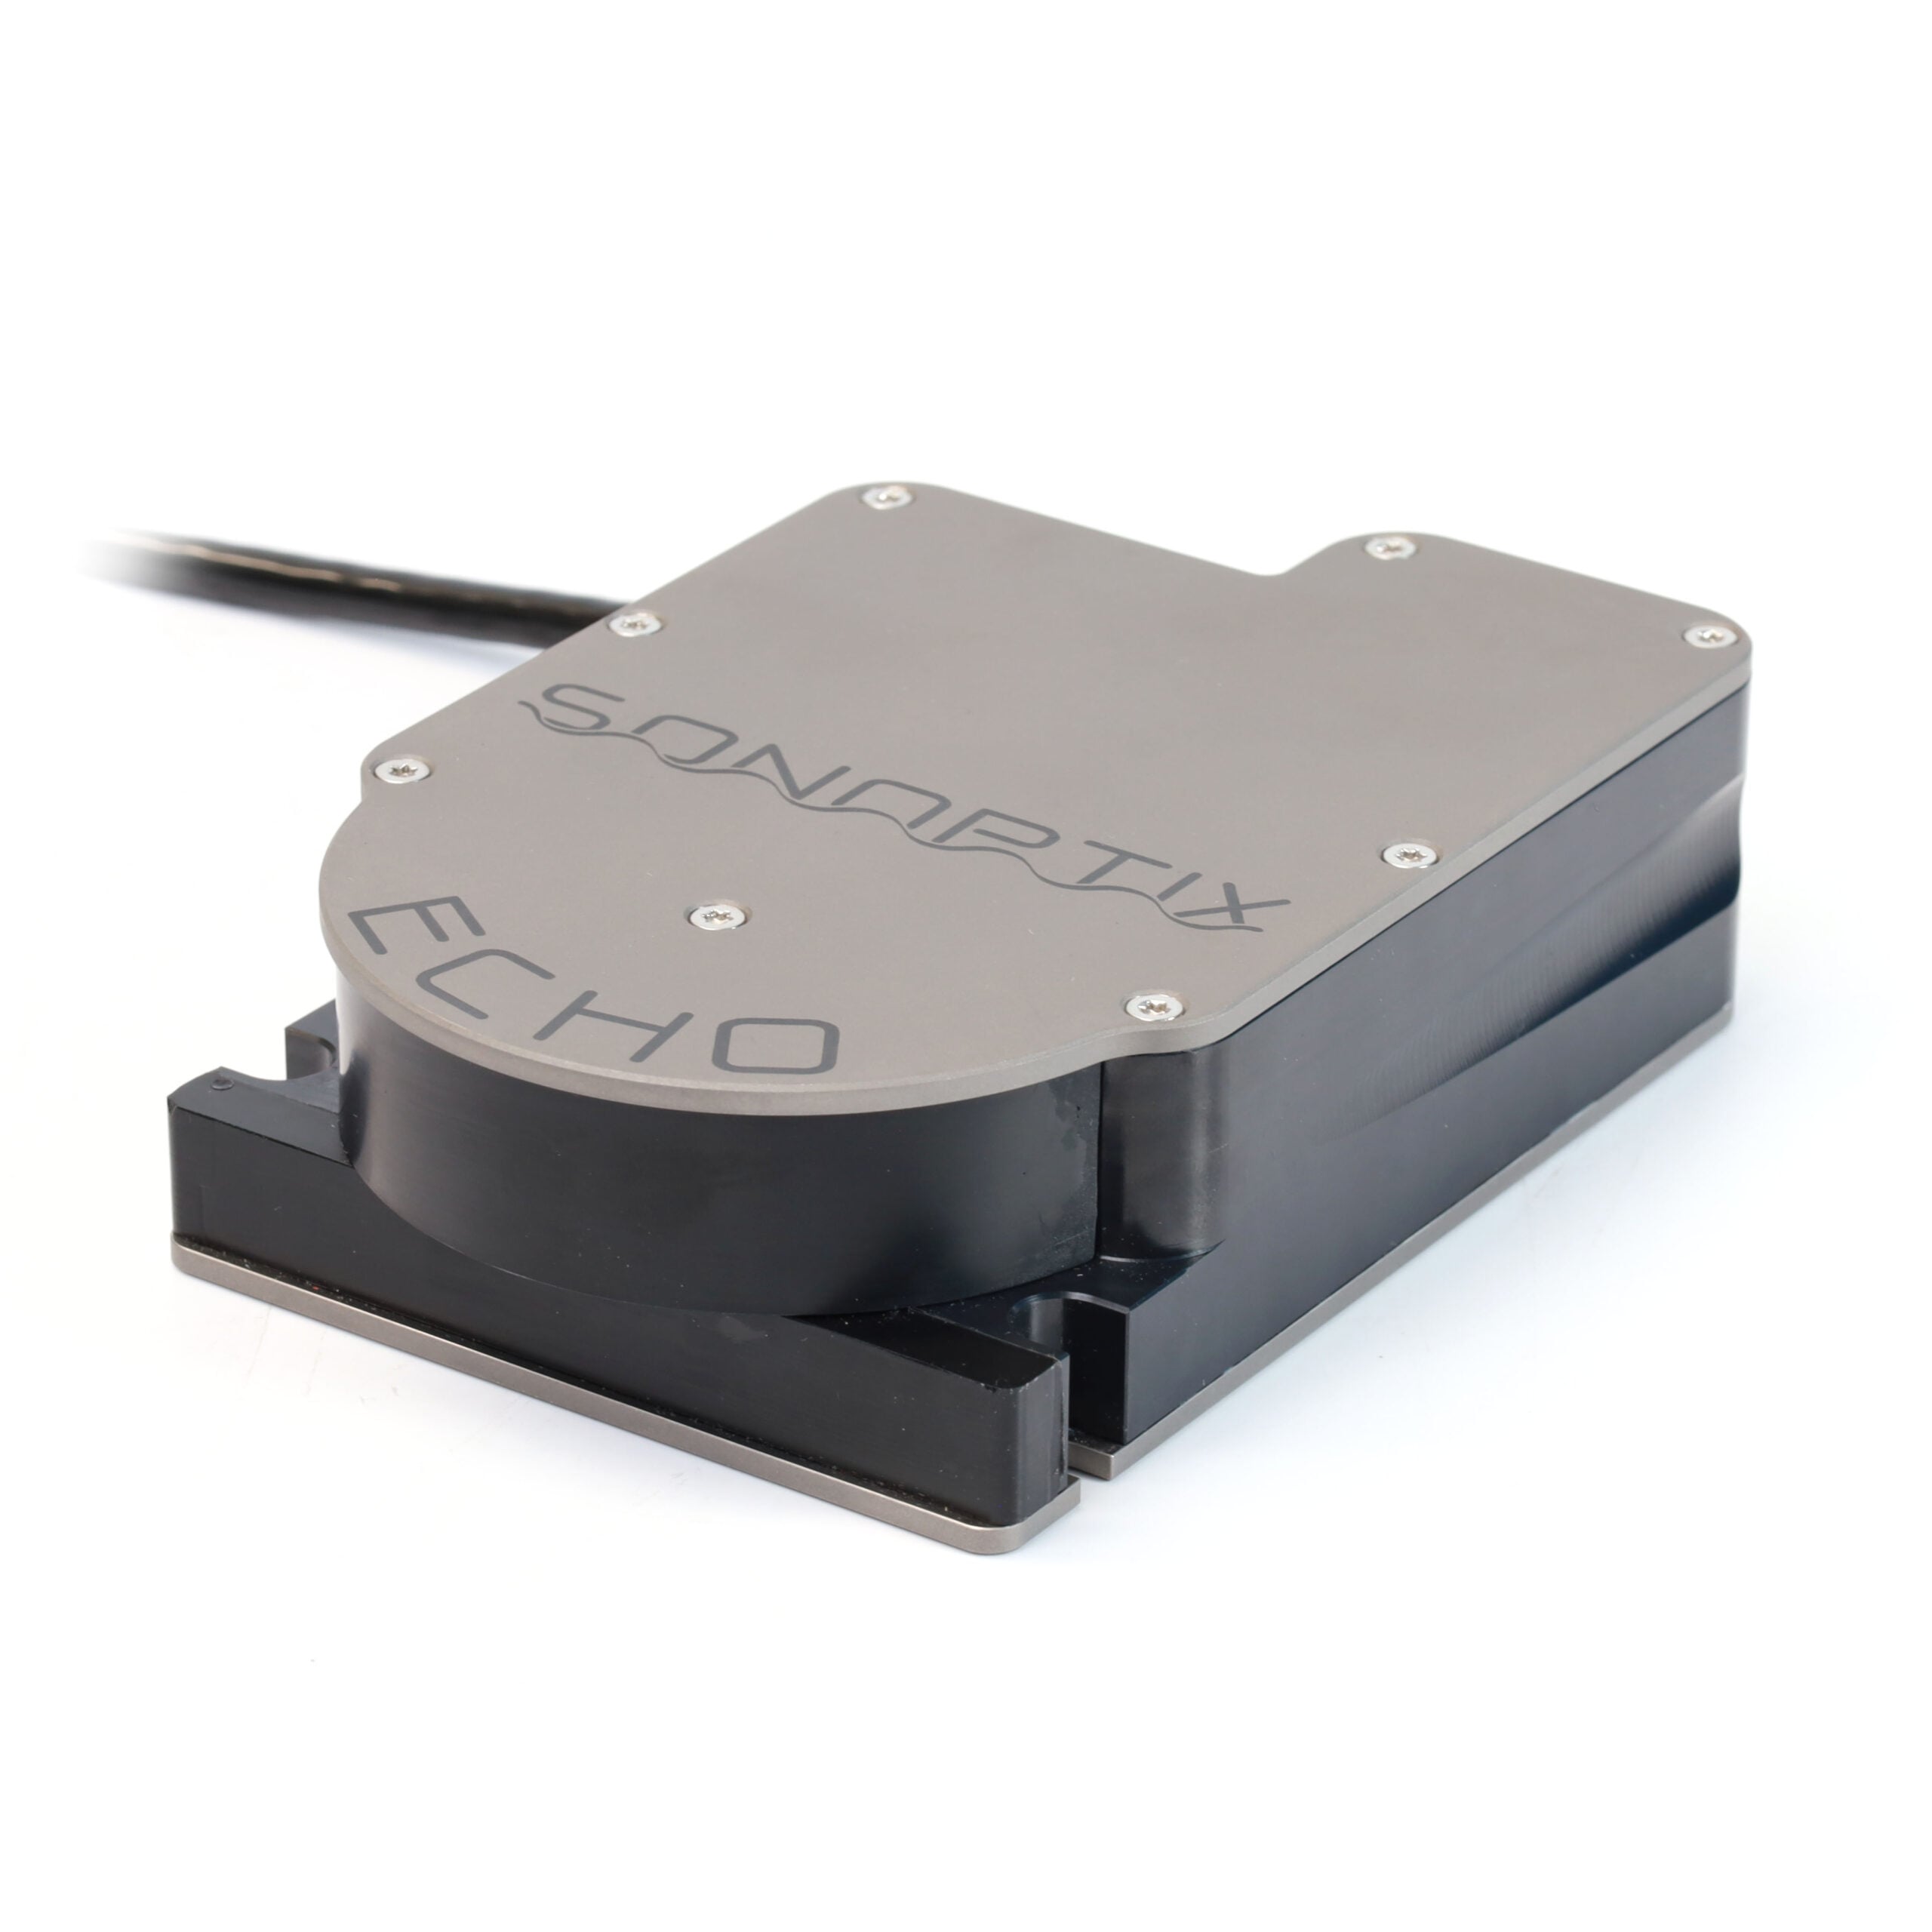
Sonar imageur multifaisceaux Sonoptix ECHO
Connectez-vous pour accéder aux prix professionnels
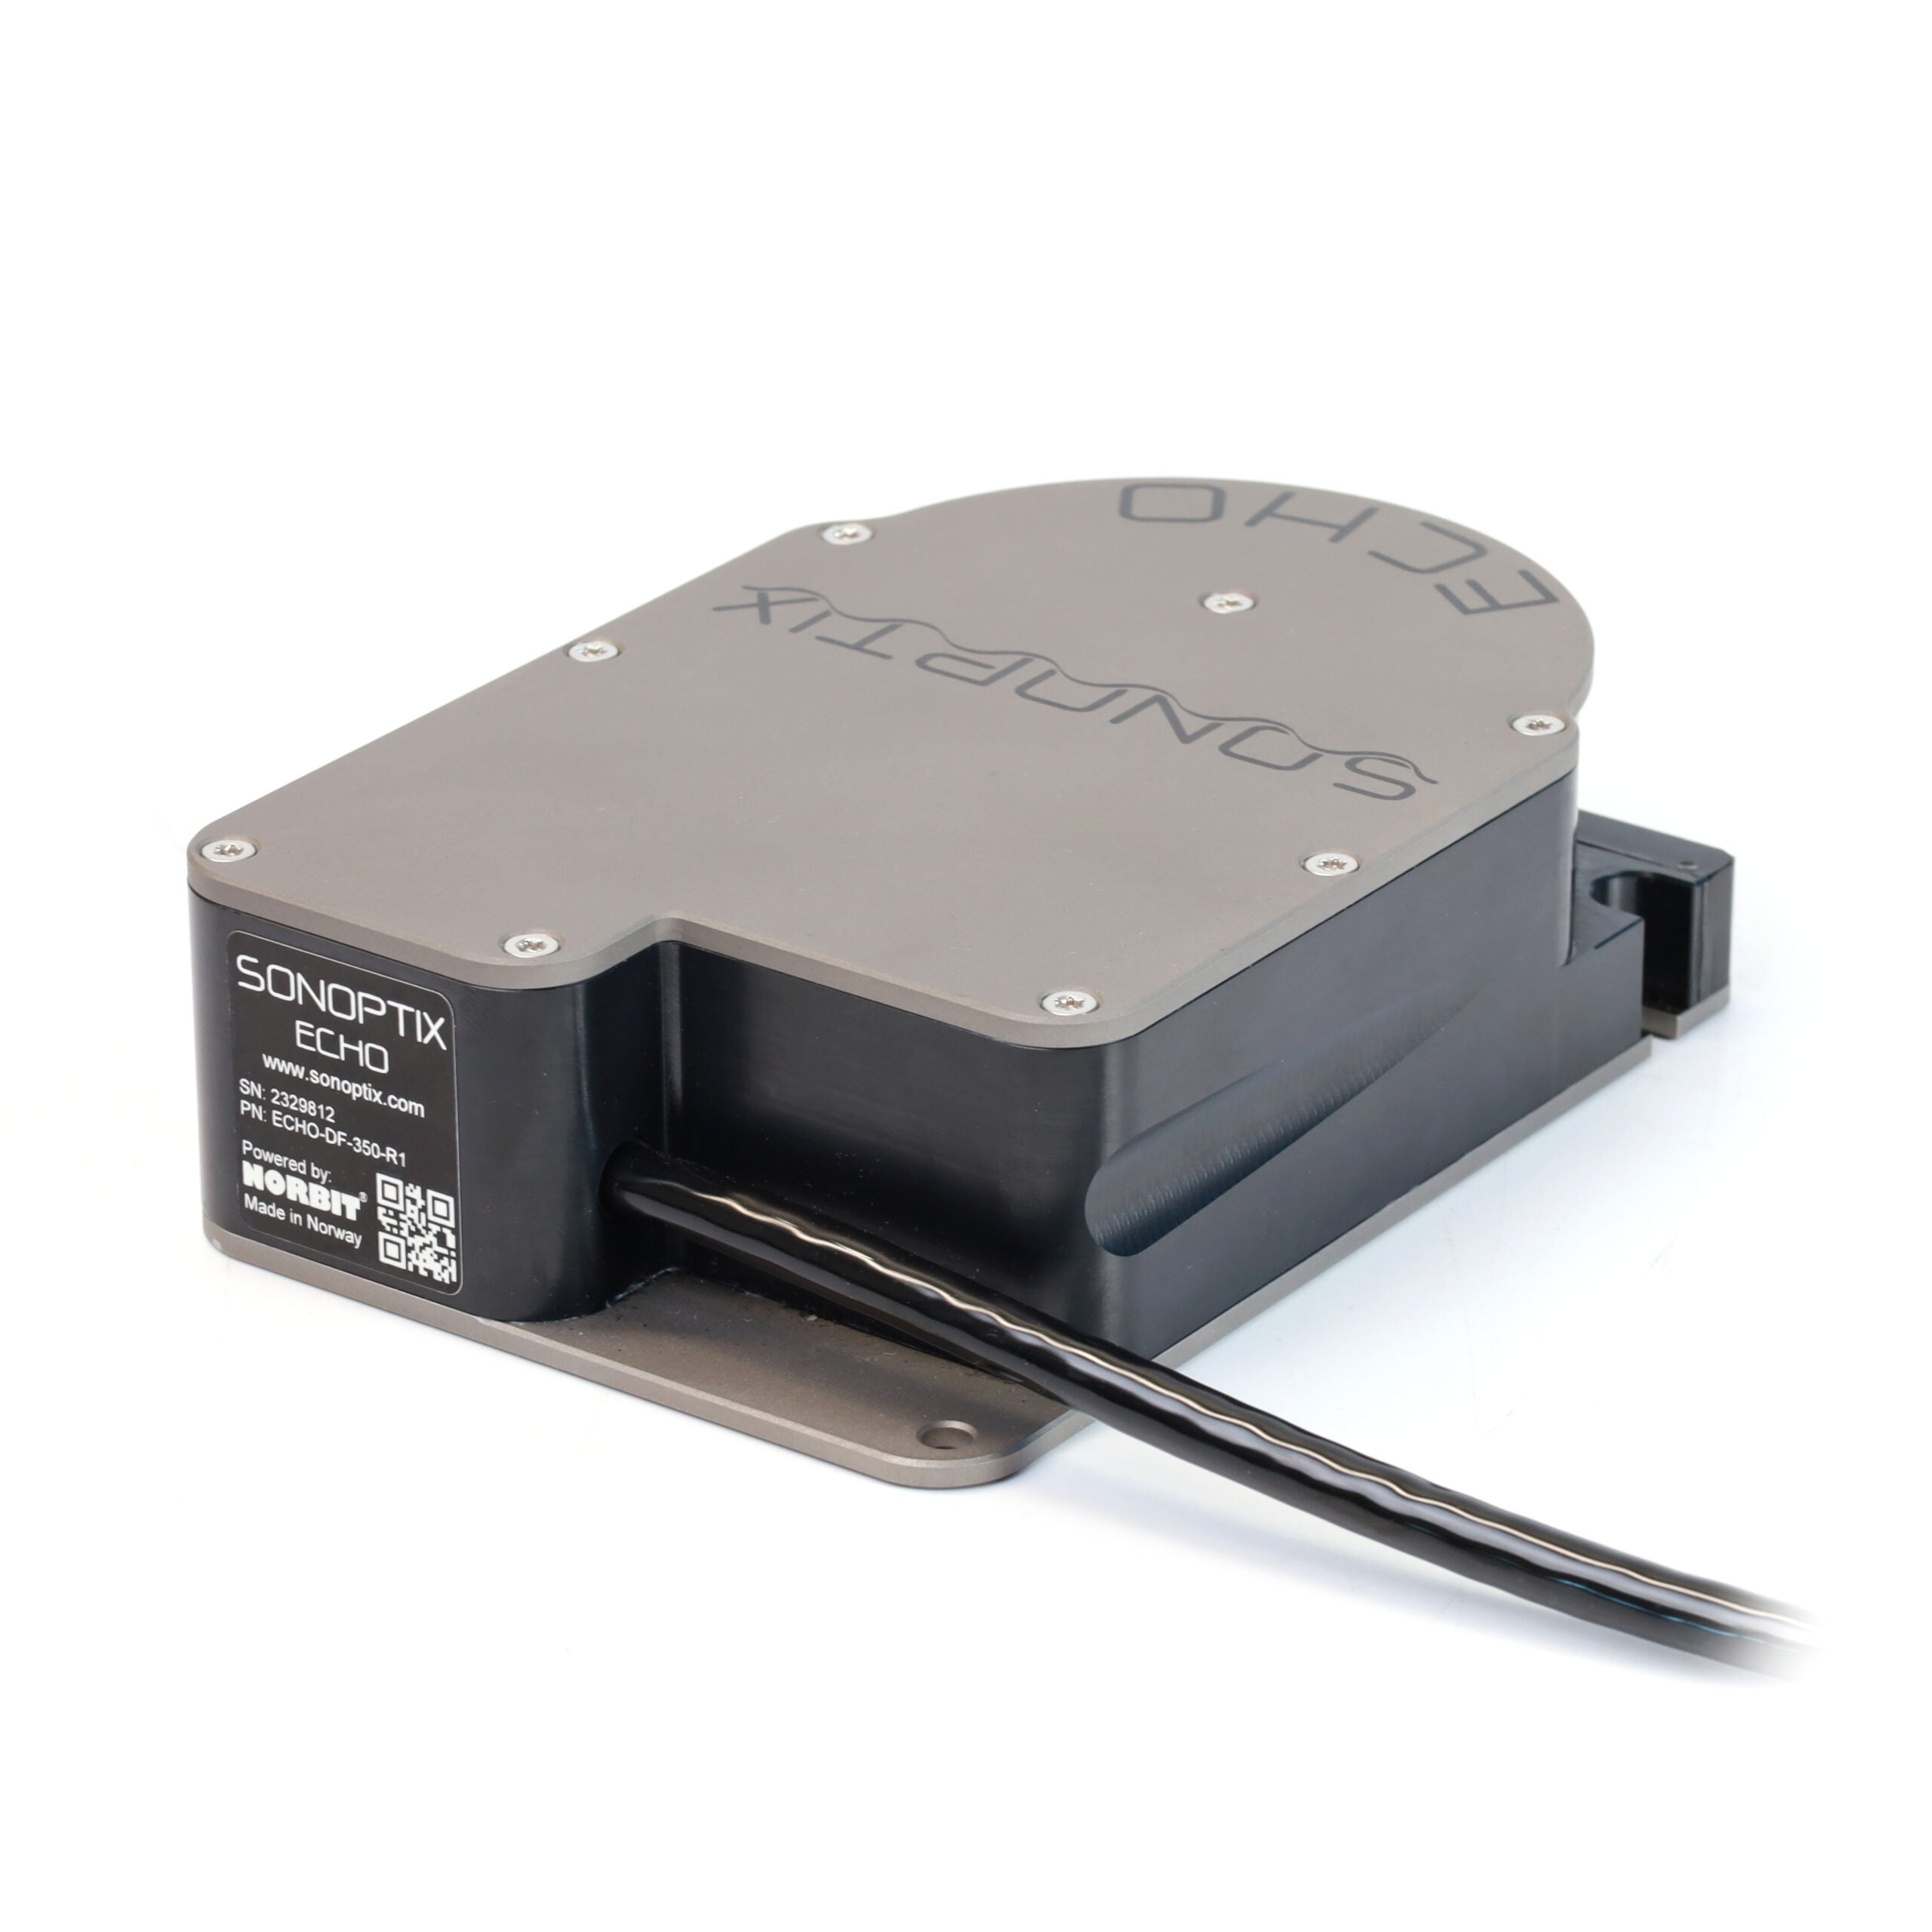
Le Sonoptix ECHO est un sonar imageur multifaisceaux haute performance proposé à un prix qui change la donne. Sa double fréquence offre une résolution fine à courte portée et une imagerie à longue portée pouvant atteindre 200 mètres. Une interface utilisateur intuitive et multiplateforme, ainsi que des connecteurs et un pénétrateur préinstallés, facilitent sa mise en service !
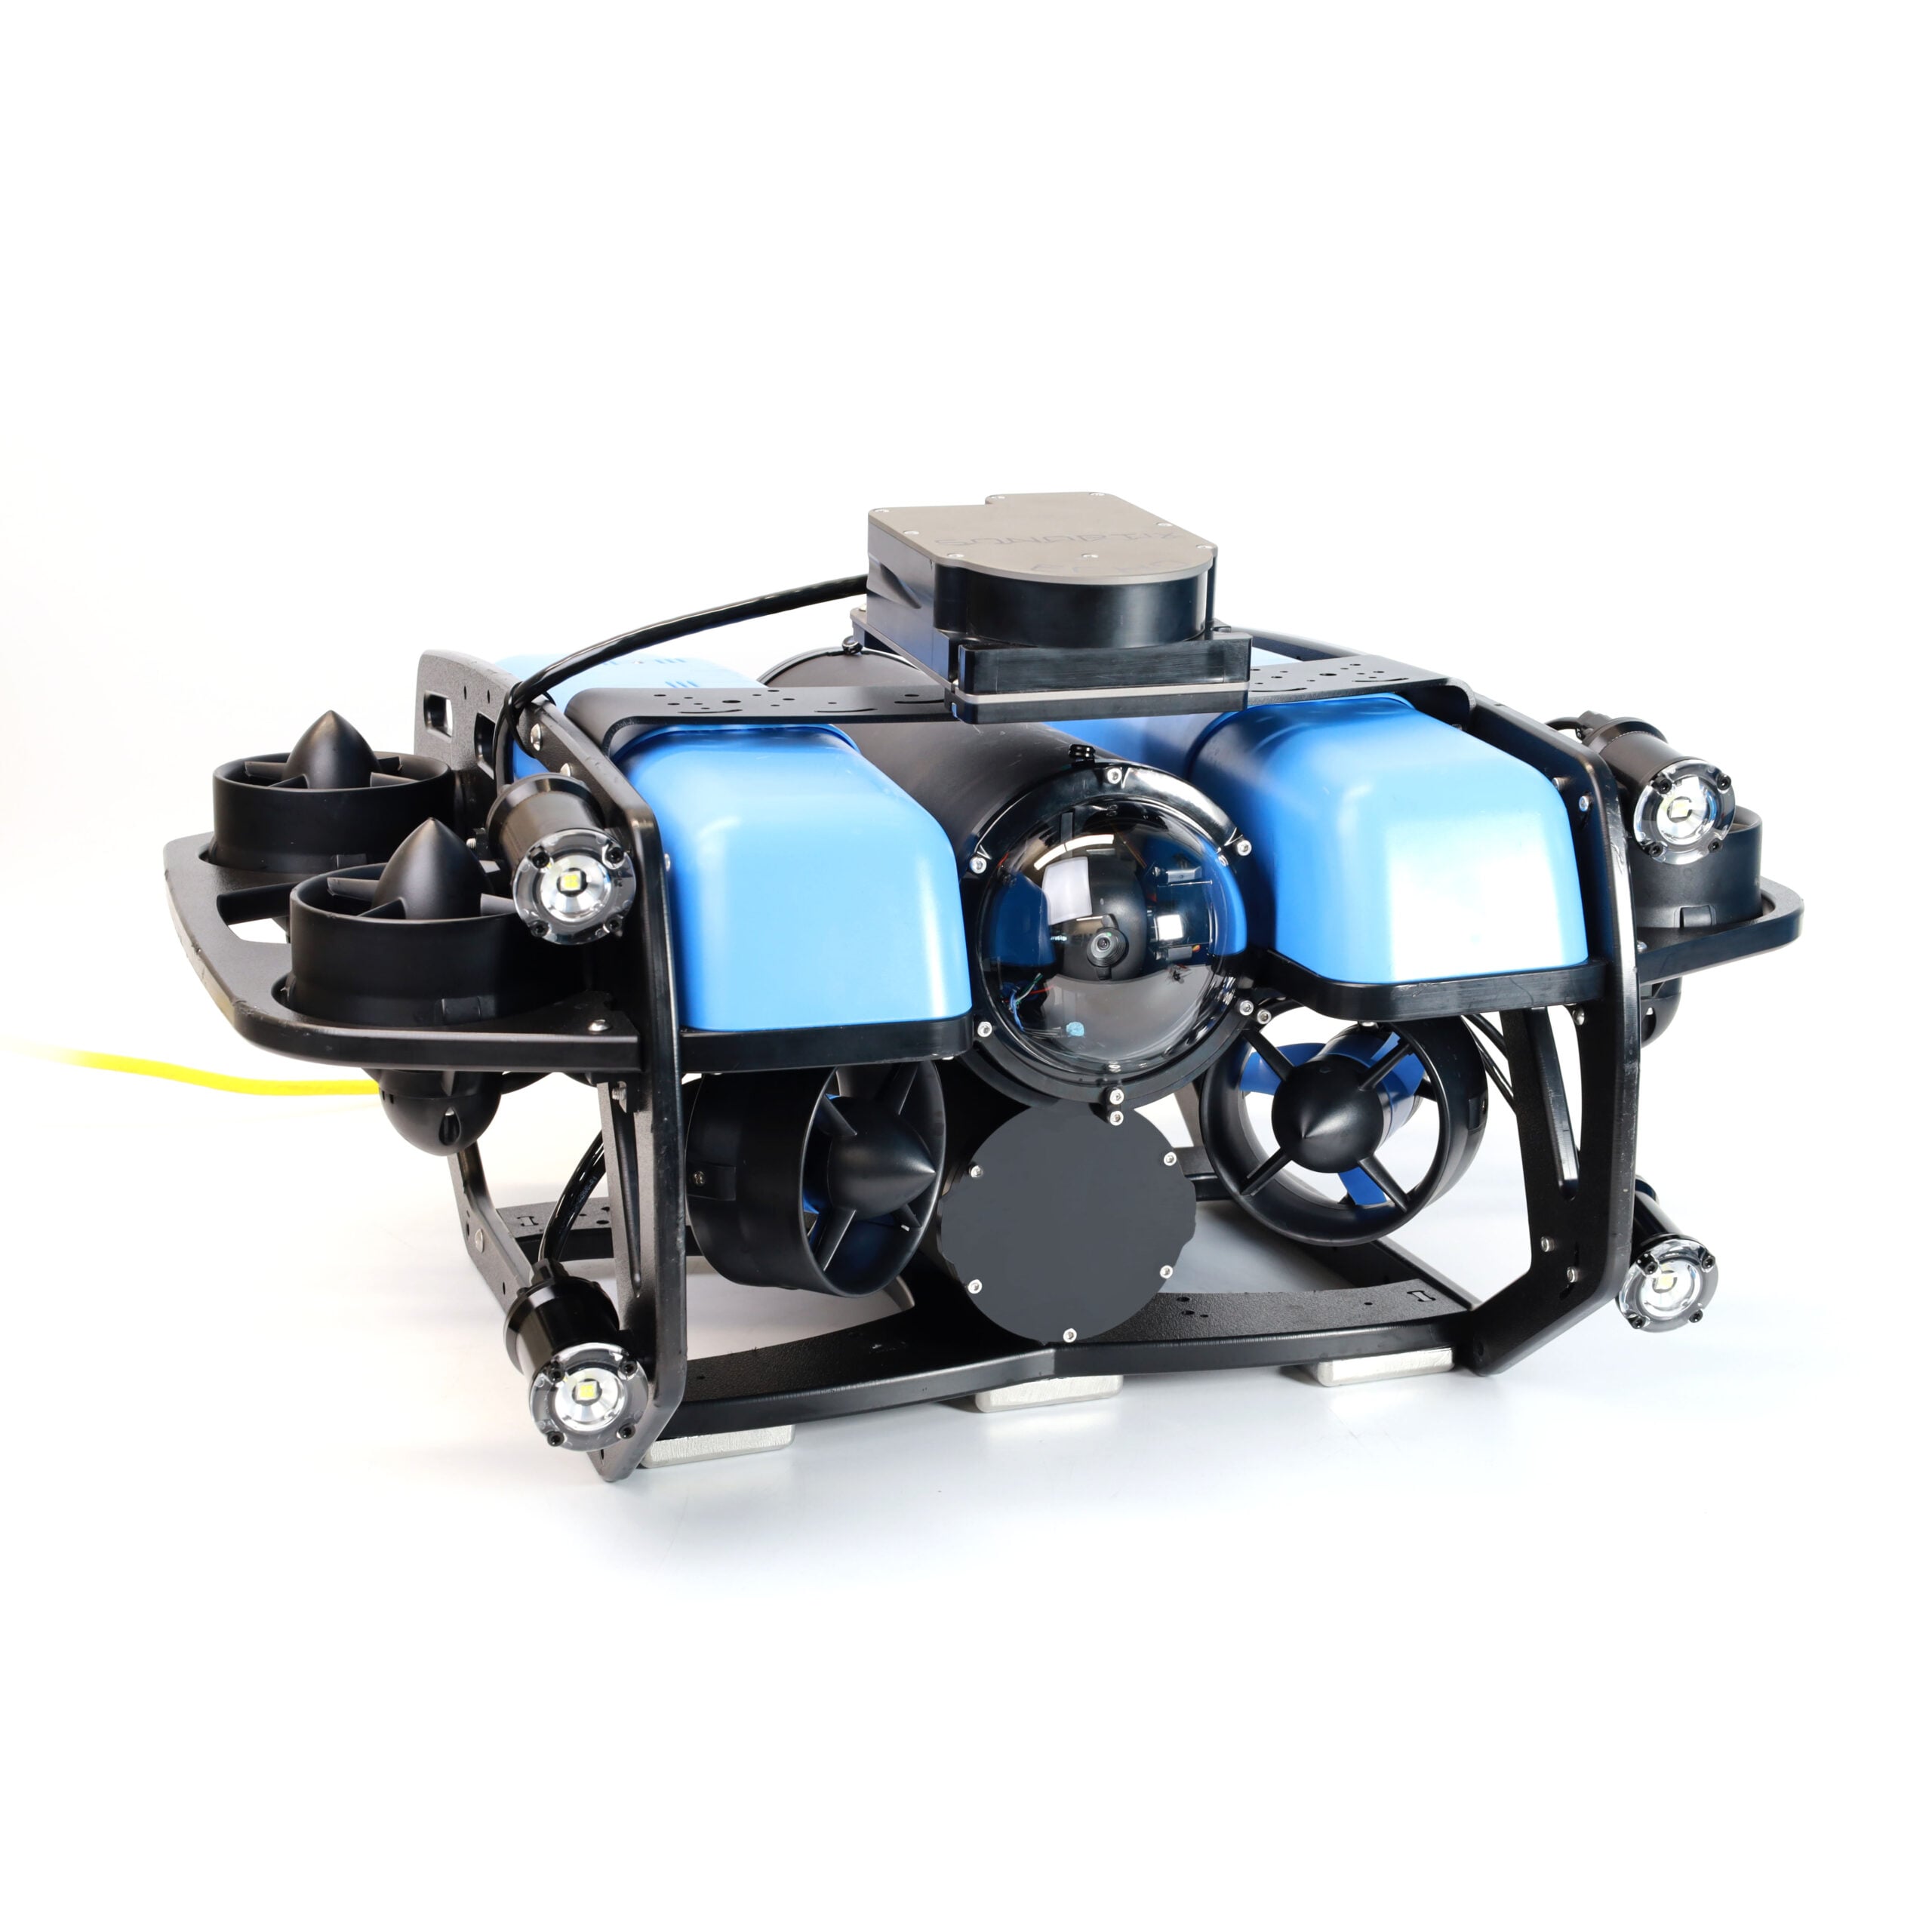
Nécessite un commutateur Ethernet pour une utilisation sur le BlueROV2.
Description
Depuis des années, nous entendons les gens se plaindre : « Ah, si seulement les sonars multifaisceaux n’étaient pas si chers… ». Eh bien, mes amis, vous n’avez plus à vous plaindre.
Nous sommes ravis de vous présenter le sonar imageur multifaisceaux Sonoptix ECHO, qui offre un ensemble impressionnant de fonctionnalités à un prix révolutionnaire, soit moins de la moitié du prix des produits concurrents ! Il est très agréable à utiliser et élève votre expérience de pilotage de ROV à un niveau supérieur.
Sonoptix est une nouvelle marque née d’une collaboration entre des personnes partageant la même vision, qui estiment que l’imagerie multifaisceaux devrait être plus abordable et plus accessible. (Nous étions bien sûr d’accord avec eux.) Malgré le nom de cette nouvelle marque, ce sonar est le fruit d’une expertise approfondie et a fait l’objet de plusieurs années de développement. Nous sommes ravis d’être les premiers à le proposer au monde entier !
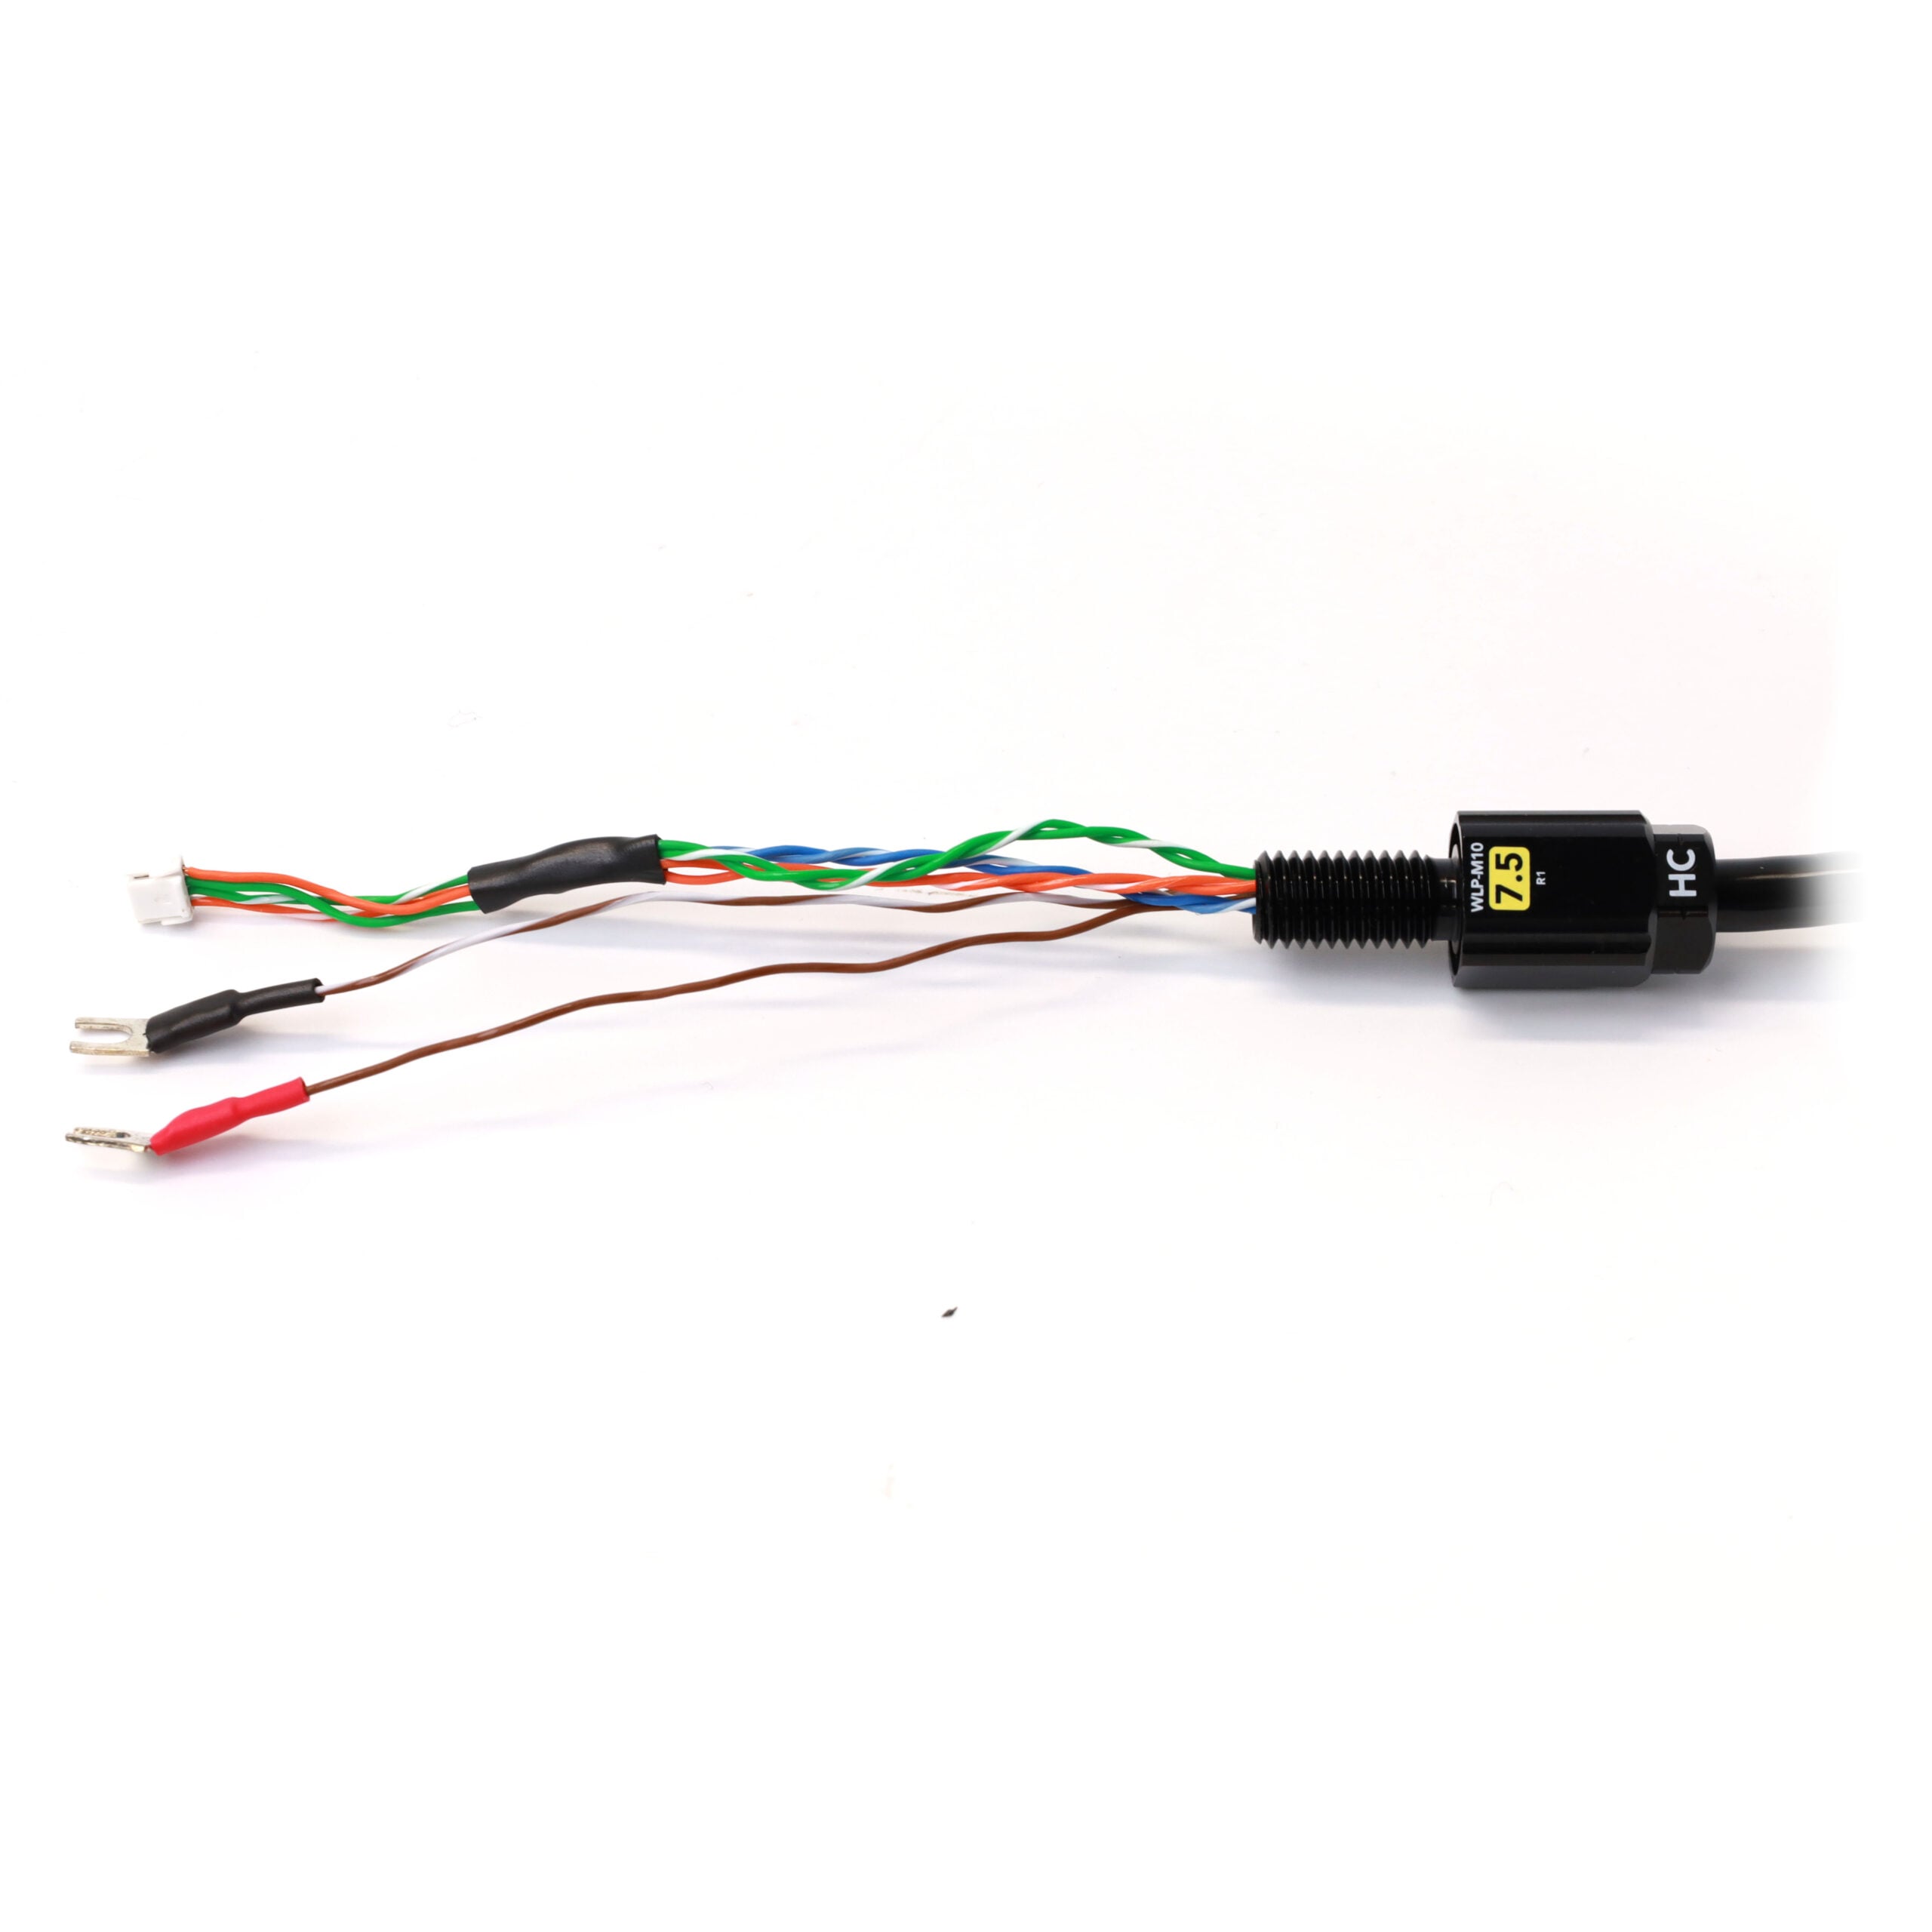
Lorsqu’il est commandé auprès de Blue Robotics, le Sonoptix ECHO est livré avec un WetLink Penetrator et des connecteurs JST GH préinstallés, ce qui le rend prêt à l’emploi avec le BlueROV2 et facile à intégrer à d’autres véhicules.
Pourquoi tout le monde veut-il un sondeur multifaisceaux ?
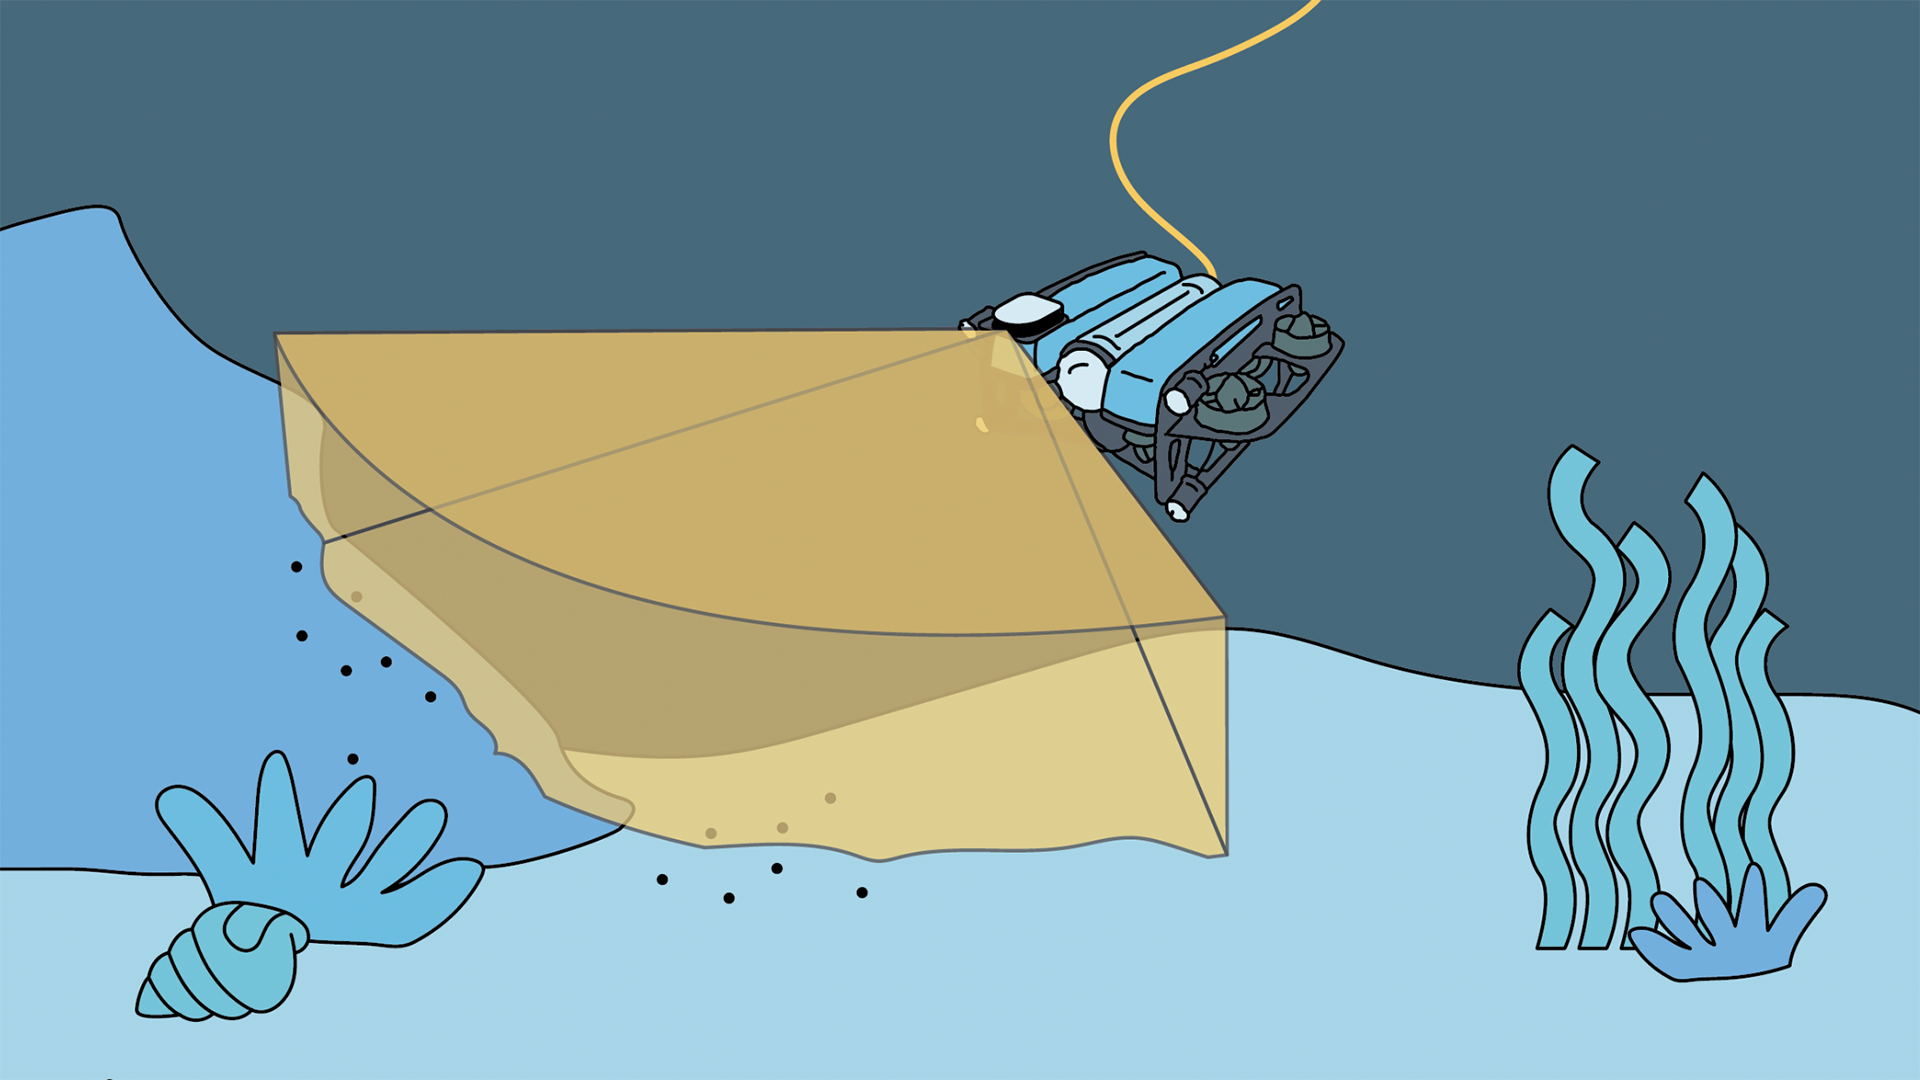
Les sonars imageurs multifaisceaux, parfois appelés caméras acoustiques, constituent un outil de navigation, d’inspection et de détection d’objets. Ils offrent une connaissance de la situation inégalée dans des conditions de faible visibilité, ce qui vous permet de naviguer facilement, de détecter des objets perdus et d’inspecter des infrastructures sous-marines. Ils comptent parmi les accessoires les plus courants des ROV.
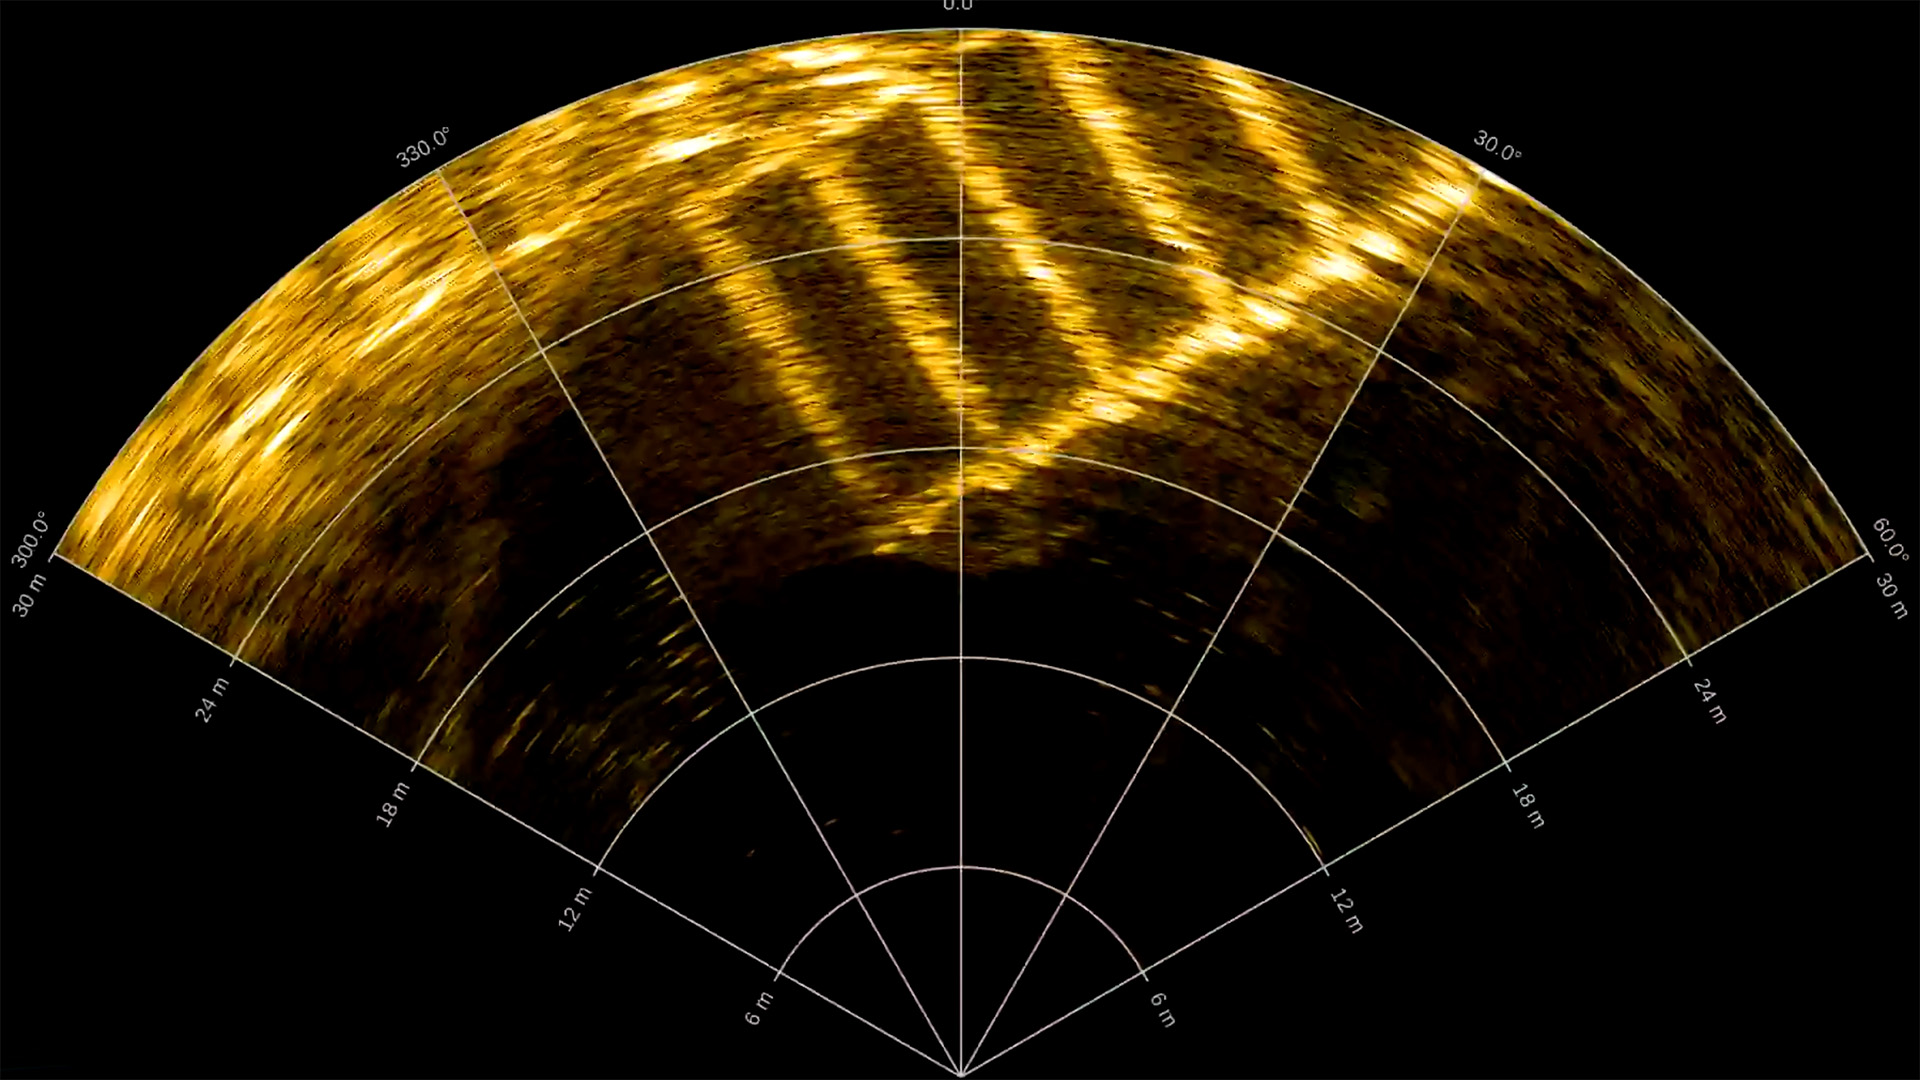
Un sonar imageur multifaisceaux fournit une image vue d’en haut de l’environnement environnant et des fonds marins, à l’instar de notre sonar à imagerie par balayage Ping360. Cependant, ces deux technologies reposent sur des principes sonars totalement différents et présentent des différences importantes. Plutôt que de balayer un angle à la fois, un sonar multifaisceaux est capable de mettre à jour l’image entière en une seule fois, plusieurs fois par seconde, ce qui vous offre une expérience bien plus réactive. Alors qu’un sonar à balayage peut former une image à 360°, le sonar imageur multifaisceaux est limité à un angle plus restreint (120° pour le Sonoptix ECHO).
Vous trouverez un sonar imageur multifaisceaux sur la quasi-totalité des grands véhicules d’inspection et de travail, ainsi que sur de nombreux petits ROV, en particulier ceux utilisés pour la recherche et la récupération, ainsi que dans des conditions de faible visibilité sous l’eau.
Téléportez-moi, Sonoptix
L’ECHO est doté d’une conception à double fréquence. À longue portée, il fonctionne à 400 kHz, offrant une portée allant jusqu’à 200 mètres avec un angle de secteur de 90 degrés. À des distances plus courtes, de 30 mètres et moins, il fonctionne à 700 kHz pour offrir une résolution fine et des détails précis avec un angle de couverture plus large de 120 degrés.
Grâce à ses 64 éléments de réception intégrés au transducteur, il dispose de 256 faisceaux avec une résolution angulaire de 1,5 degré.
L’interface à fréquence d’images élevée et à faible latence offre une expérience réactive qui facilite son utilisation lors du pilotage du ROV.
Matériaux de pointe
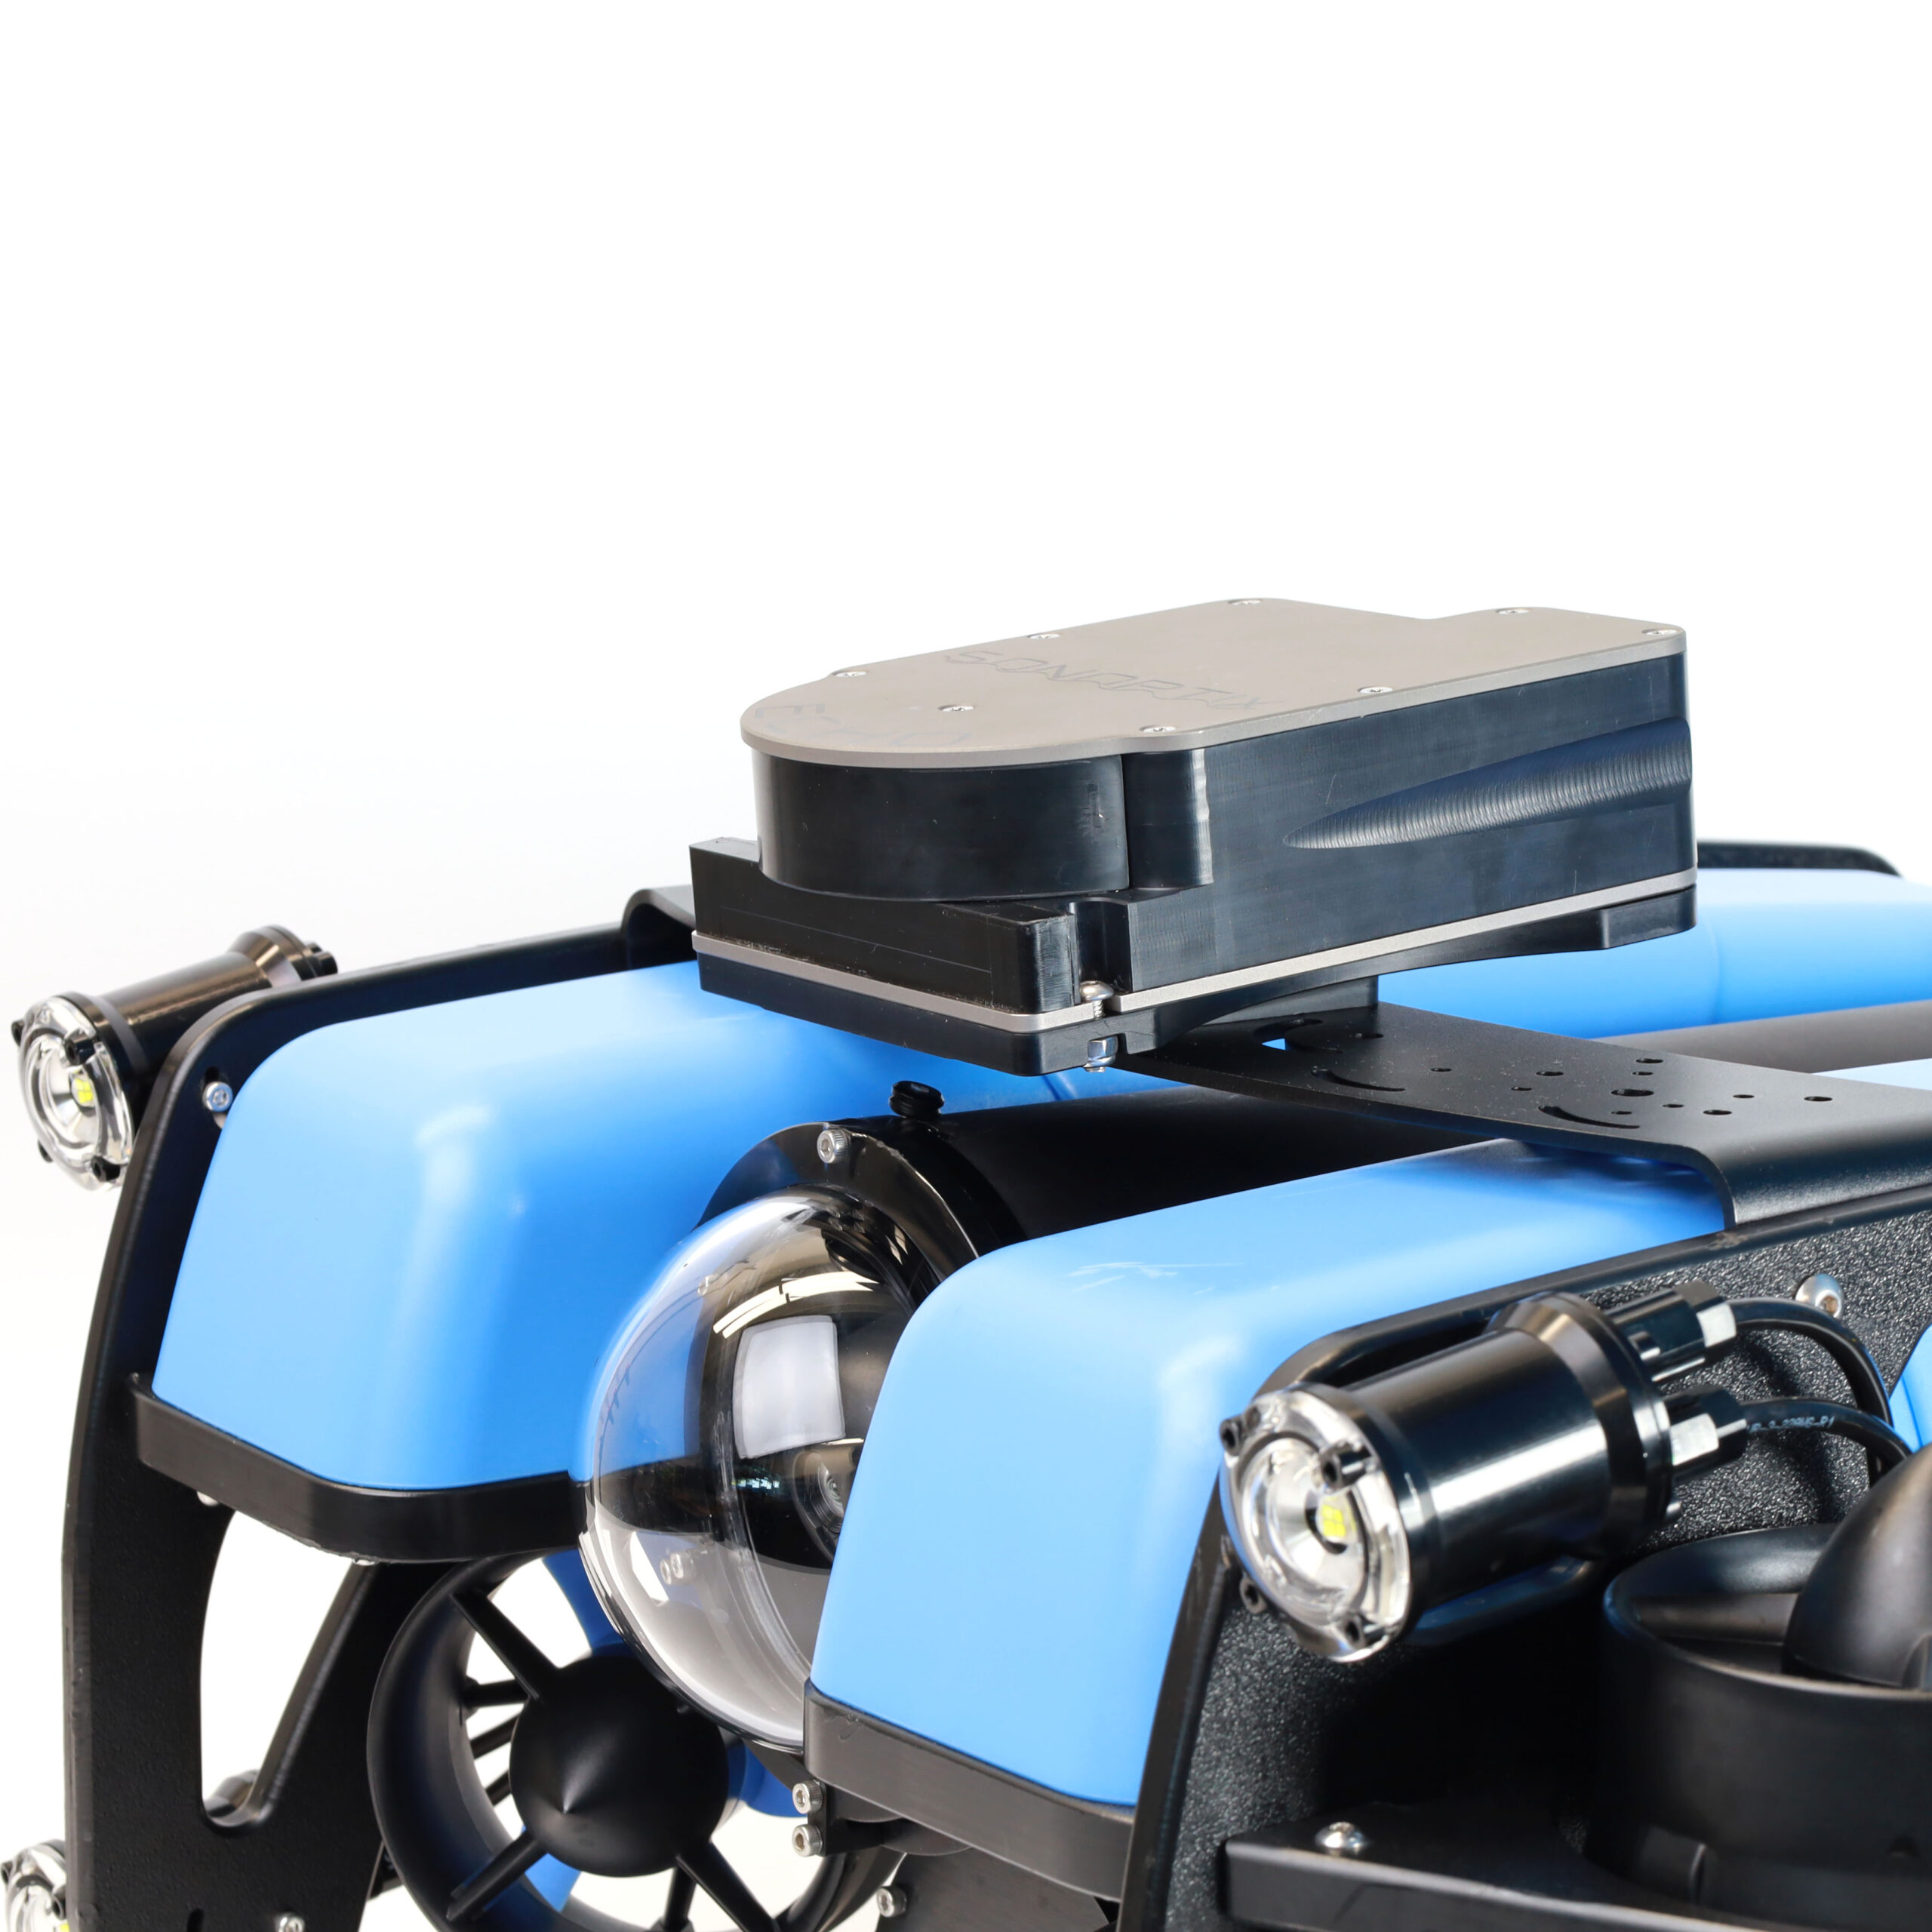
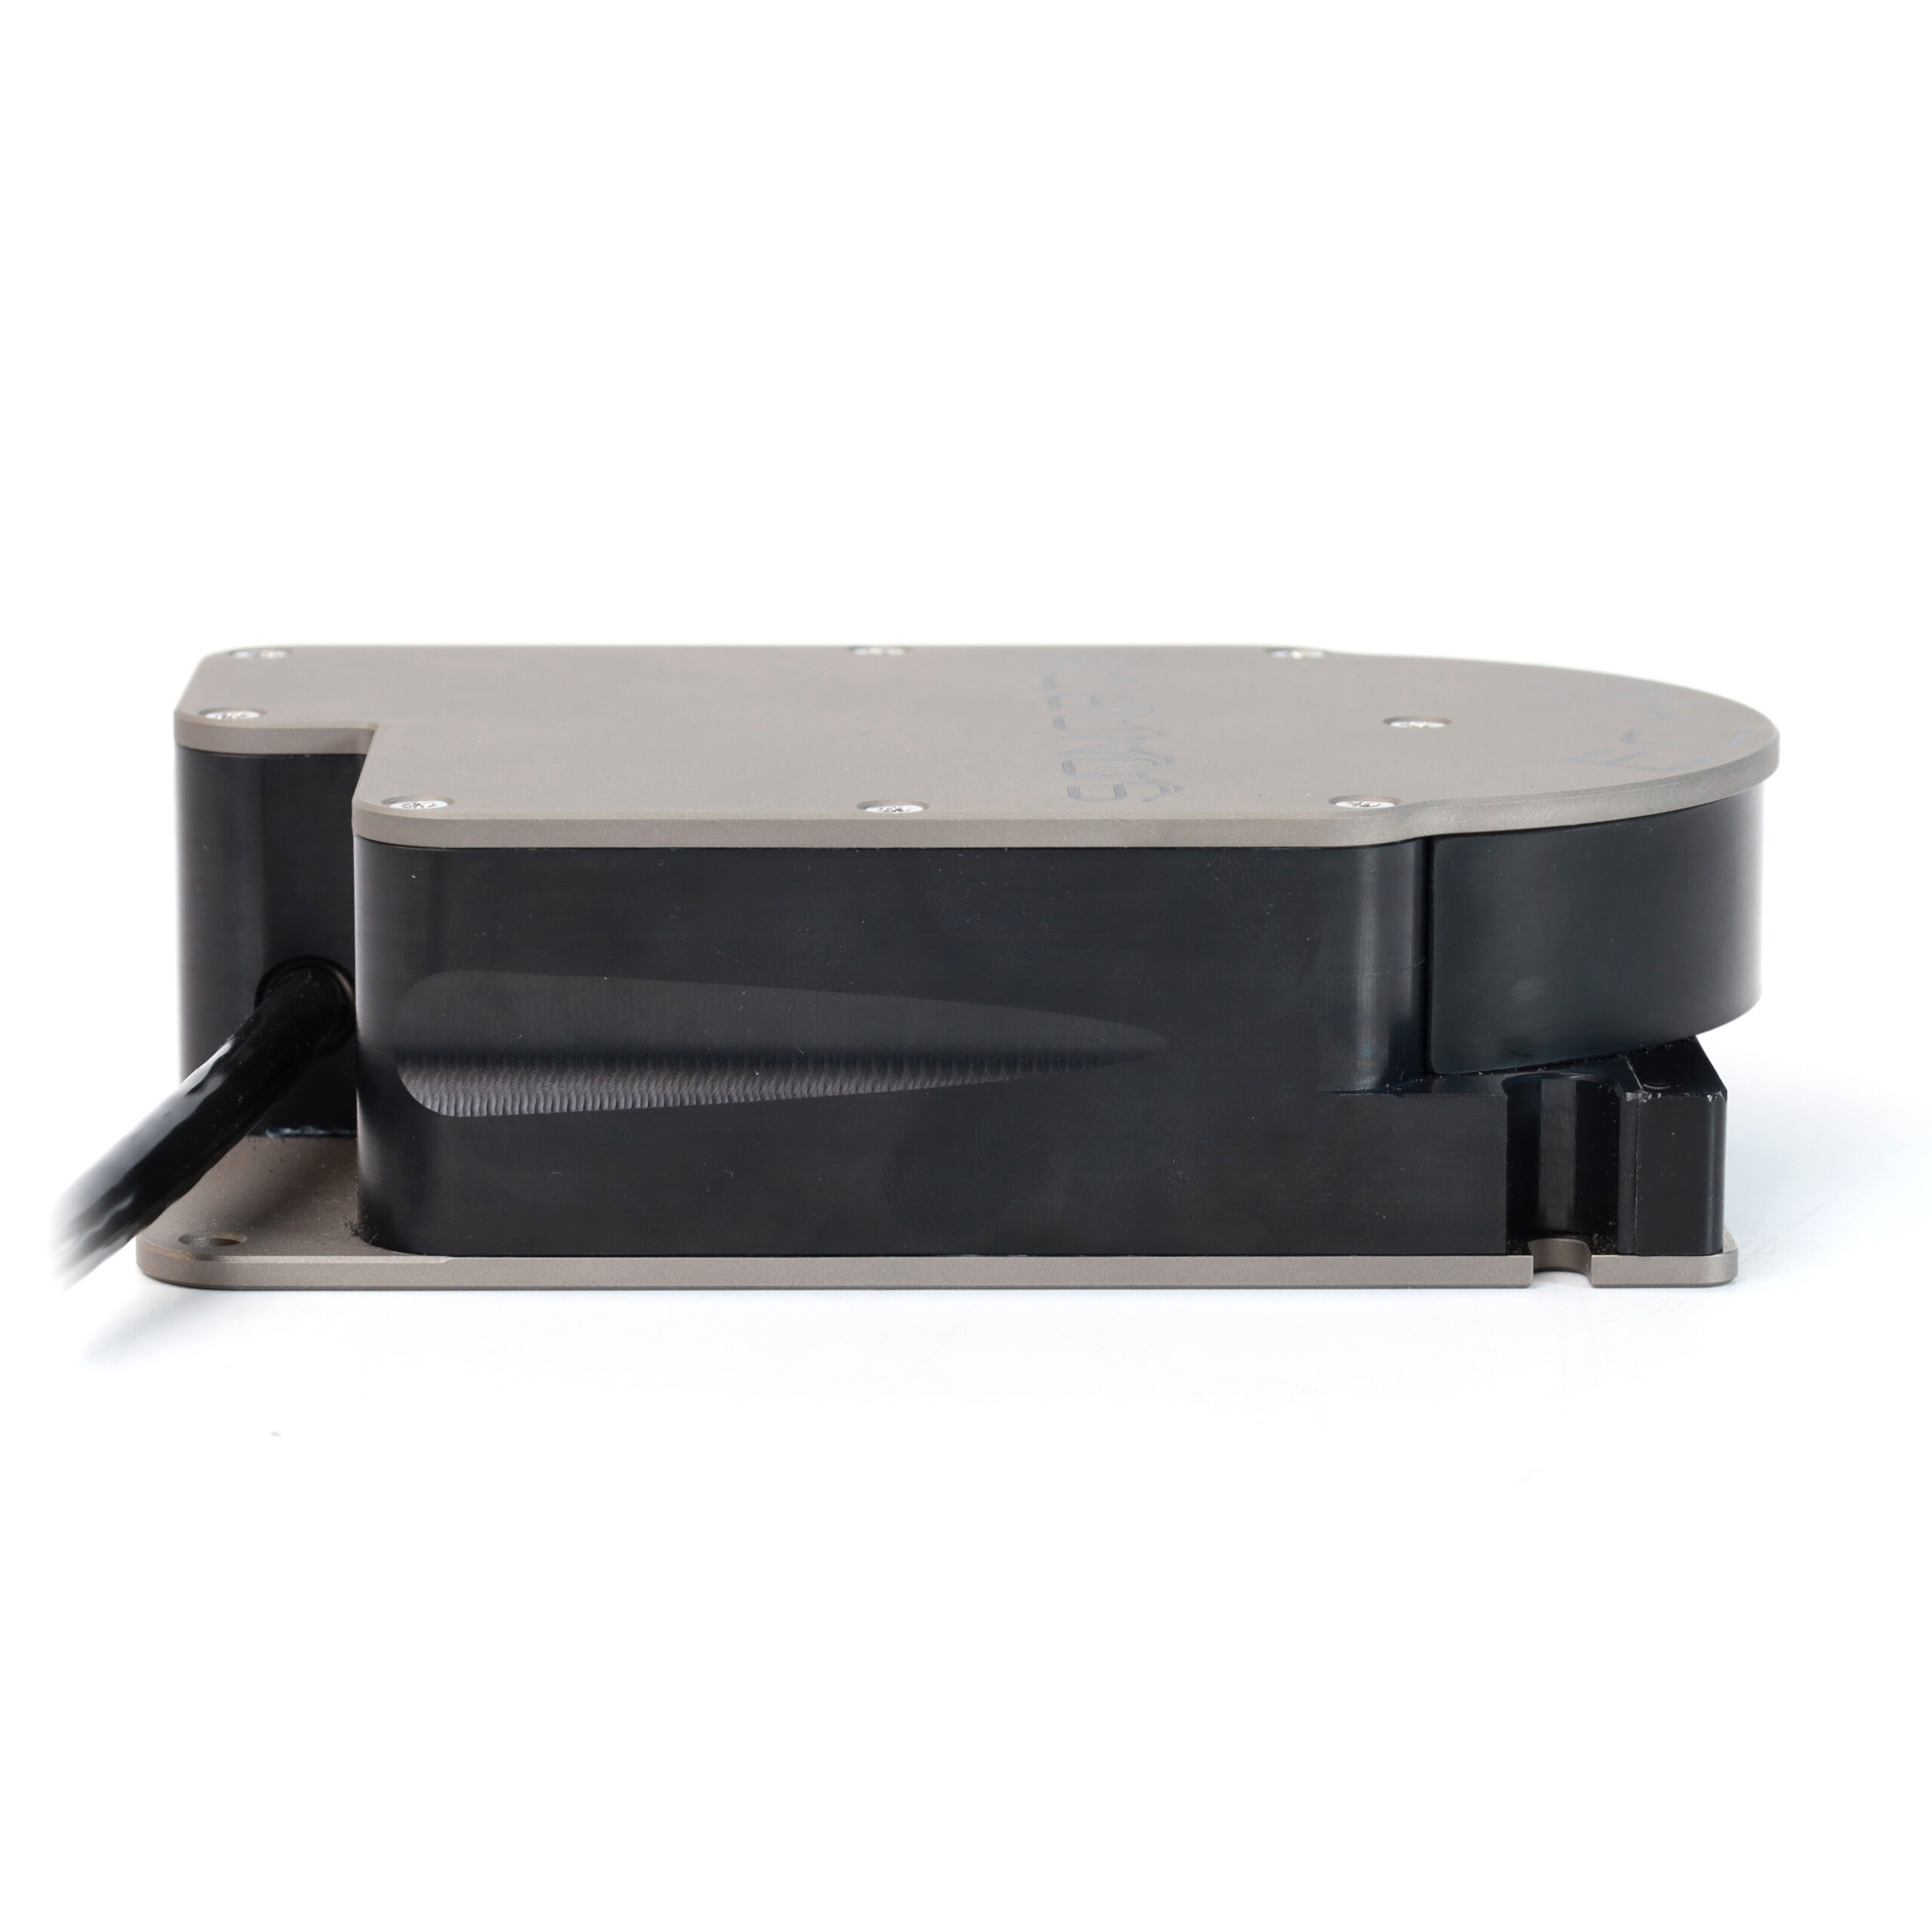
L’ECHO est un appareil compact et robuste, fabriqué en titane et en plastique, et conçu pour une profondeur maximale de 350 mètres. Le support de fixation disponible et le BlueROV2 Roof Rack le maintiennent à un angle de 5 degrés afin d’offrir une visibilité optimale tant vers l’avant que vers les fonds marins.
Il fonctionne sur une tension de 9 à 28 V et consomme jusqu’à 25 W en fonctionnement. Il communique via une interface Ethernet et nécessite un commutateur Ethernet lorsqu’il est utilisé sur le BlueROV2.
Ça fonctionne, tout simplement !
Notre équipe chez Blue Robotics ajoute un WetLink Penetrator et les connecteurs électriques adaptés au sonar afin de le rendre prêt à l’emploi avec le BlueROV2.
Une fois connecté, le Sonoptix ECHO dispose de sa propre interface utilisateur en ligne, ce qui signifie que vous n’avez pas besoin de télécharger de logiciel et qu’il fonctionne immédiatement sur n’importe quel appareil ou ordinateur. L’affichage des données en temps réel est fourni sous forme de flux vidéo RTSP pouvant être intégré à d’autres applications, et des commandes intuitives permettent de régler la portée, le gain, le contraste et la palette de couleurs.
Un guide est disponible !
Consultez le guide d’intégration BlueROV2 pour en savoir plus sur la manière de connecter le sonar à votre ROV et pour découvrir son fonctionnement de base. Si vous en êtes encore à vos débuts, consultez notre guide sur les différents types de sonars pour découvrir toutes les options disponibles.
Contenu
- 1 x sonar d’imagerie multifaisceaux Sonoptix Echo avec pénétrateur WetLink, connecteur JST GH et cosses à fourche préinstallés
- 1 x support de montage Sonoptix Echo à 5 degrés (BR-101847)
- 1 x adaptateur RJ45 vers JST GH
- 1 x circuit adaptateur JST GH 4 broches vers JST GH 4 broches (BR-100509)
- 1 x câble à paire torsadée JST GH vers JST GH de 150 mm (BR-100557)
- 1 x écrou de passe-cloison M10 (BR-100338)
- 1 x joint torique de passe-cloison M10
- 5 x vis CHC à tête bombée M4x12 (BR-102252)
- 5 x écrous-freins M4 à insert nylon (BR-102250)
Guides
- Guide d’intégration Sonoptix ECHO pour BlueROV2 (traduit en français)
- Guide de l’opérateur averti : sonars sous-marins et dispositifs acoustiques (traduit en français)
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Électrique | ||
| Tension d’alimentation | 9–28 V | |
| Consommation électrique | 5–25 W | |
| Intensité | ||
| à 12 V | <~2.5 A (peak, capacitor inrush) ~0.62 A (idle) ~1.2 A (active ping) |
|
| à 24 V | <~1.25 A (peak, capacitor inrush) ~0.31 A (idle) ~0.6 A (active ping) |
|
| Acoustique | ||
| Fréquence de fonctionnement | 400 kHz (>30 m) 700 kHz (<30 m) |
|
| Nombre de faisceaux | 256 | |
| Espacement des faisceaux | 0.47° | |
| Résolution en distance | 8 mm | |
| Résolution angulaire | 1.5°/2.5° | |
| Portée maximale | 200 m @ 400 kHz 1 30 m @ 700 kHz |
|
| Portée minimale | 0.2 m | |
| Fréquence maximale de mise à jour | 25 Hz | |
| Angle de vue vertical | 20° | |
| Angle de vue horizontal | 90° @ 400 kHz 120° @ 700 kHz |
|
| Capteurs intégrés | Compass | |
| Communication | ||
| Interface | Ethernet | |
| Sortie de données | Video Raw data1 |
|
| Câble | ||
| Matériau de la gaine | Polyurethane | |
| Longueur du câble | 950 ±50 mm External 120 ±20 mm Internal (data) 125 ±20 mm Internal (power) |
|
| Type de connecteur | ||
| Ethernet | 4-position JST GH | |
| Puissance | Spade #5/M3 stud | |
| Brochages des connecteurs | ||
| Ethernet | 1 – White/orange – TX+ 2 – White/green – RX+ 3 – Green – RX- 4 – Orange – TX- |
|
| Puissance | 1 – Brown (red heat shrink) – Vin 2 – White/brown (black heat shrink) – Ground |
|
| Dimension du pénétrateur WetLink | M10-7.5mm-HC | |
| Joint torique du pénétrateur | AS568-013 Buna-N 70A | |
| Caractéristiques physiques | ||
| Profondeur nominale | 350 m | |
| Dimensions (L × l × H) | 150 x 100 x 42 mm | |
| Poids dans l’air | 750 g | |
| Plage de température | 0–35°C | |
| Matériau de construction | Titanium Delrin |
|
| 1 Avec firmware mis à jour. | ||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 2 kg |
|---|
Vous aimerez peut-être aussi…
Produits similaires
-
Caméra USB ExploreHD DeepWater Exploration
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Kit d’intégration Cerulean Surveyor
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Capteurs de pH ANB : transducteurs de rechange
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit