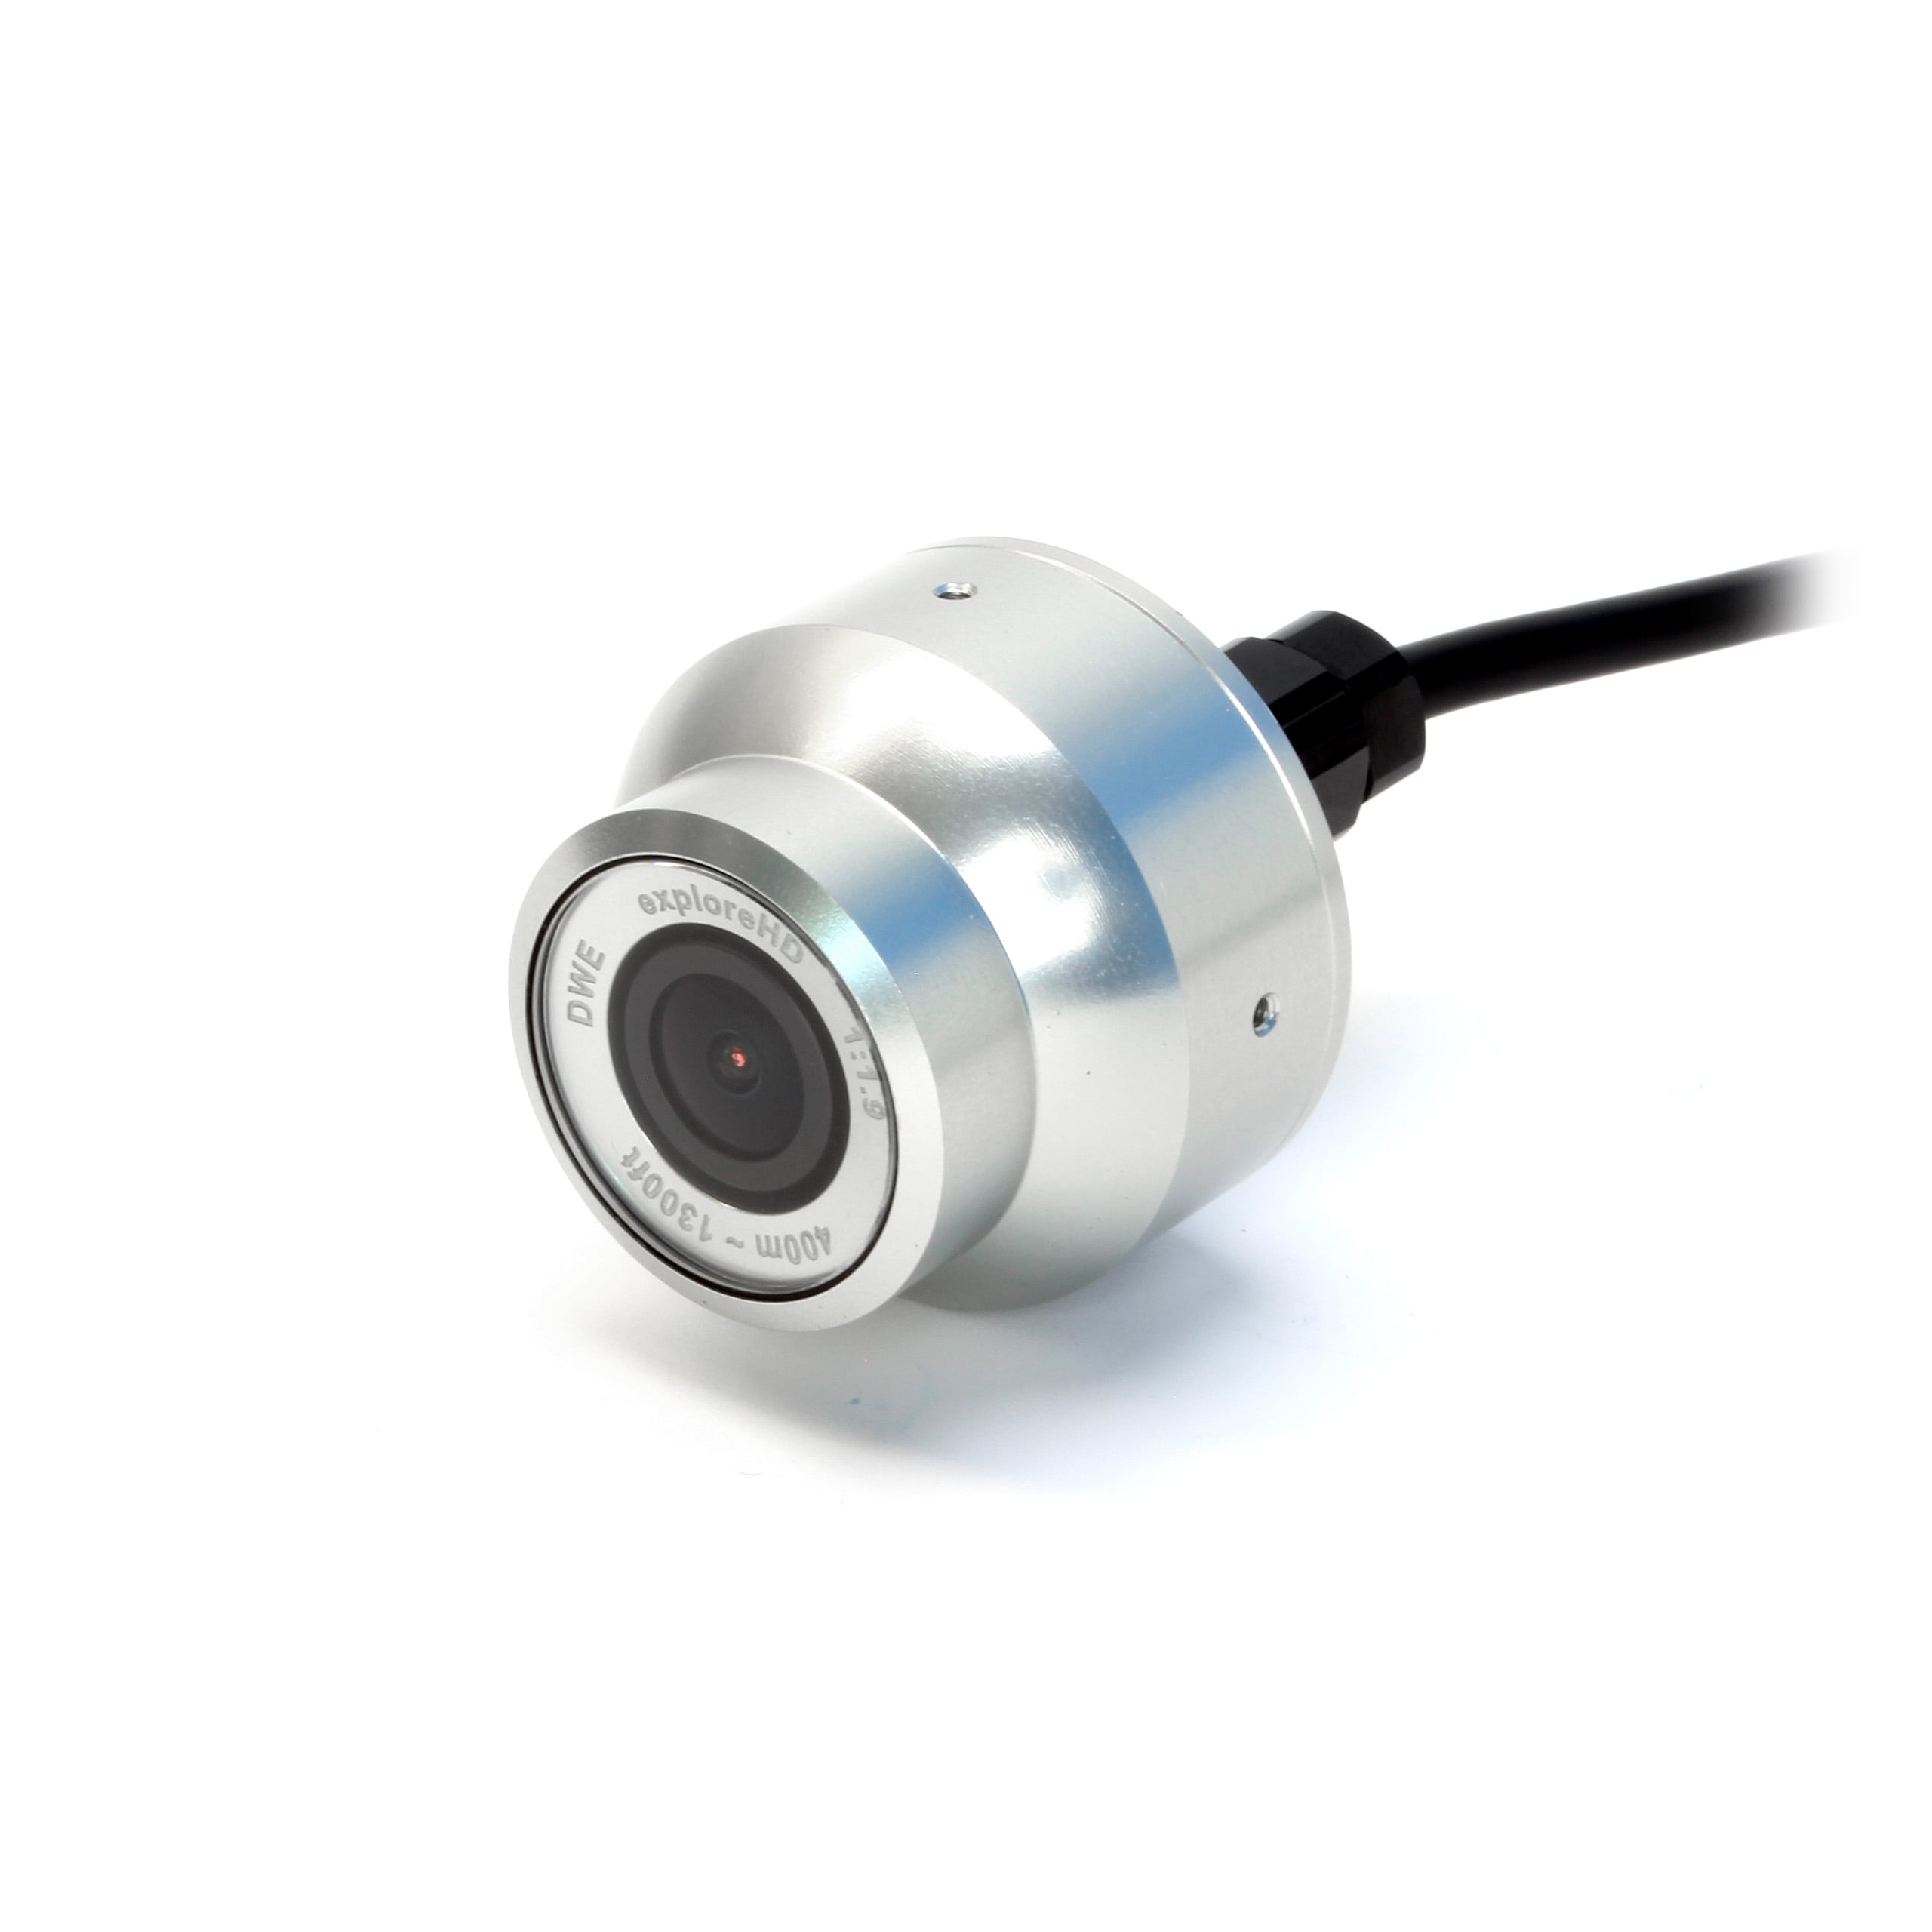
Caméra USB ExploreHD DeepWater Exploration
Connectez-vous pour accéder aux prix professionnels
Gardez un œil sur ce qui se passe derrière, au-dessus ou en dessous de votre véhicule grâce à la caméra DWE exploreHD. Cette caméra USB ajoute une vue en direct supplémentaire à votre BlueROV2, BlueBoat ou tout autre véhicule grâce à une installation simple de type « plug-and-play ». Elle offre une vidéo en 1080p avec traitement intégré pour une visibilité sous-marine claire, des couleurs fidèles et une balance des blancs automatique.
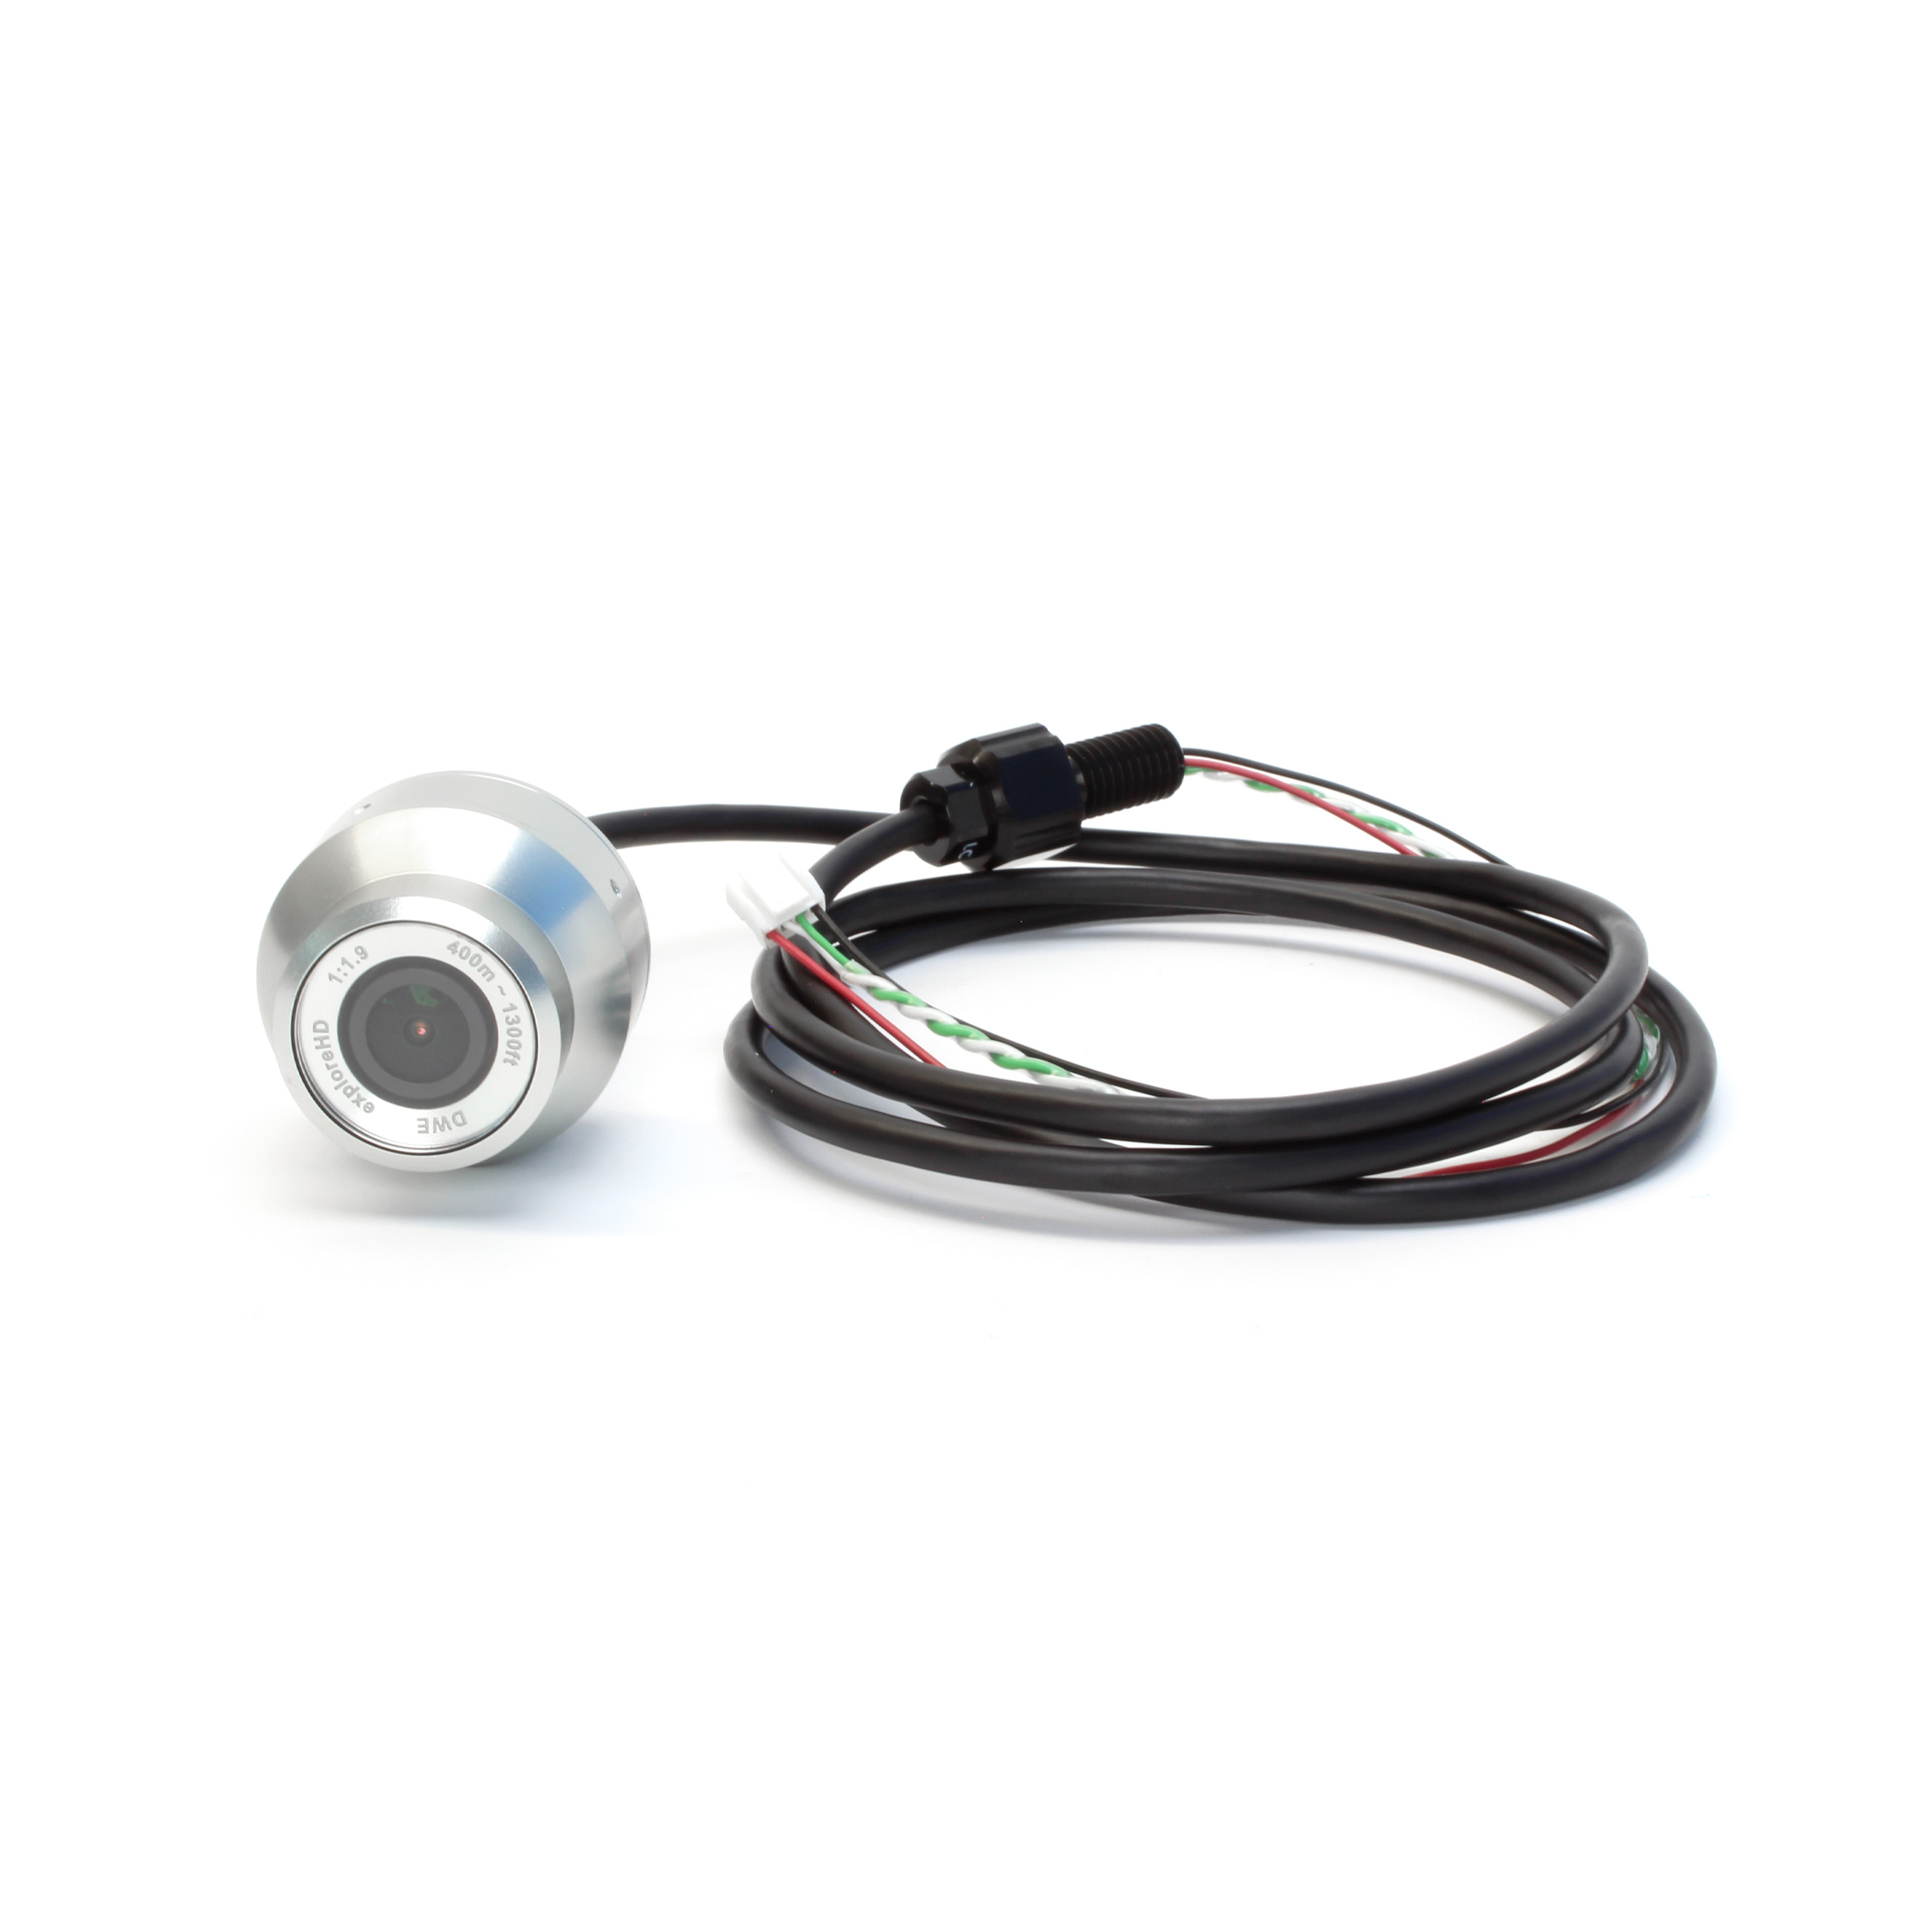
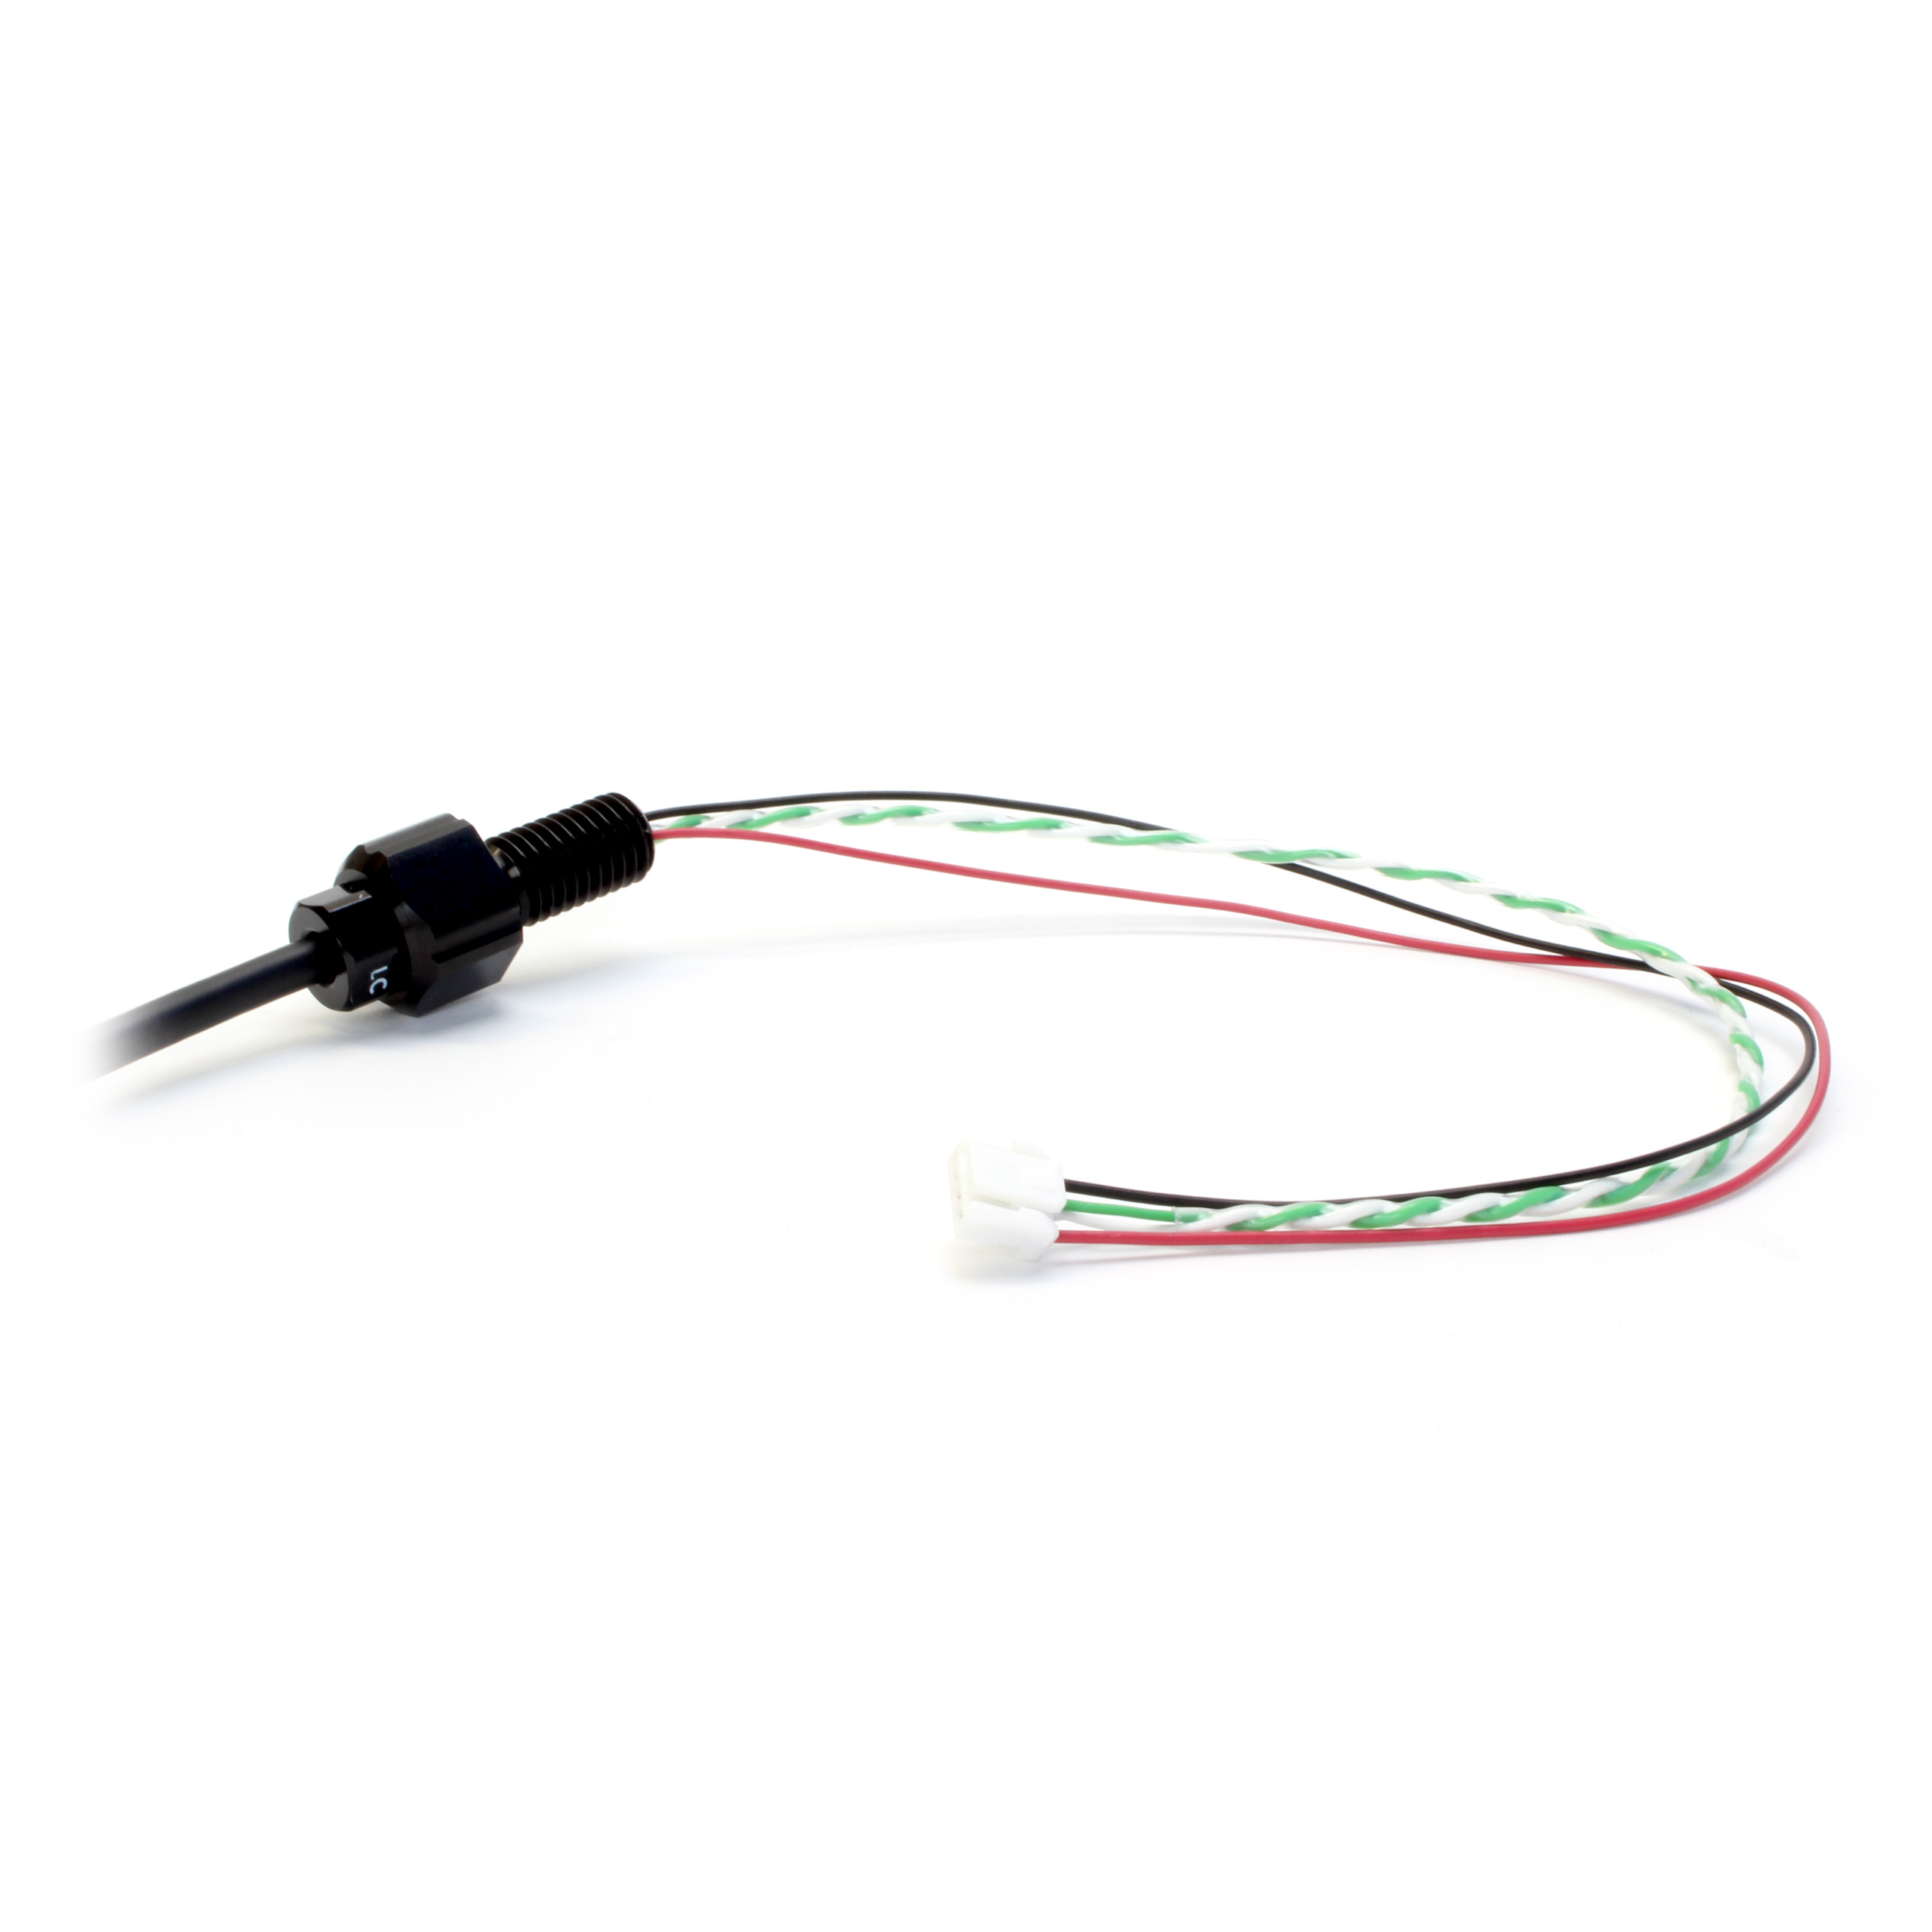
Un WetLink Penetrator et un connecteur USB préinstallés facilitent l’installation. Conçue pour une profondeur maximale de 400 mètres, elle comprend un support réglable permettant un montage sous différents angles et à divers emplacements. Matériel de fixation sur le véhicule non fourni !
Description
La ExploreHD de DeepWater Exploration est une caméra USB certifiée pour une profondeur de 400 mètres qui se connecte facilement à votre BlueROV2, BlueBoat ou à tout autre véhicule afin de vous offrir un flux vidéo en direct supplémentaire.
Elle se branche directement sur le Raspberry Pi embarqué, où BlueOS se charge automatiquement de la détection de la caméra et de la configuration du flux. Même si vous n’utilisez pas BlueOS, cette caméra est compatible UVC, ce qui la rend prête à l’emploi avec la plupart des appareils hôtes.
La caméra utilise un capteur CMOS Sony Exmor de 1/2,9 pouce pour des images de haute qualité et une bonne sensibilité en basse lumière. La compression intégrée prend en charge les formats H.264, MJPEG et YUY2 sans perte de qualité ni latence significative. Le traitement d’image intégré offre des images sous-marines nettes avec une balance des blancs fiable et une grande précision des couleurs.
Installez-le n'importe où, voyez tout
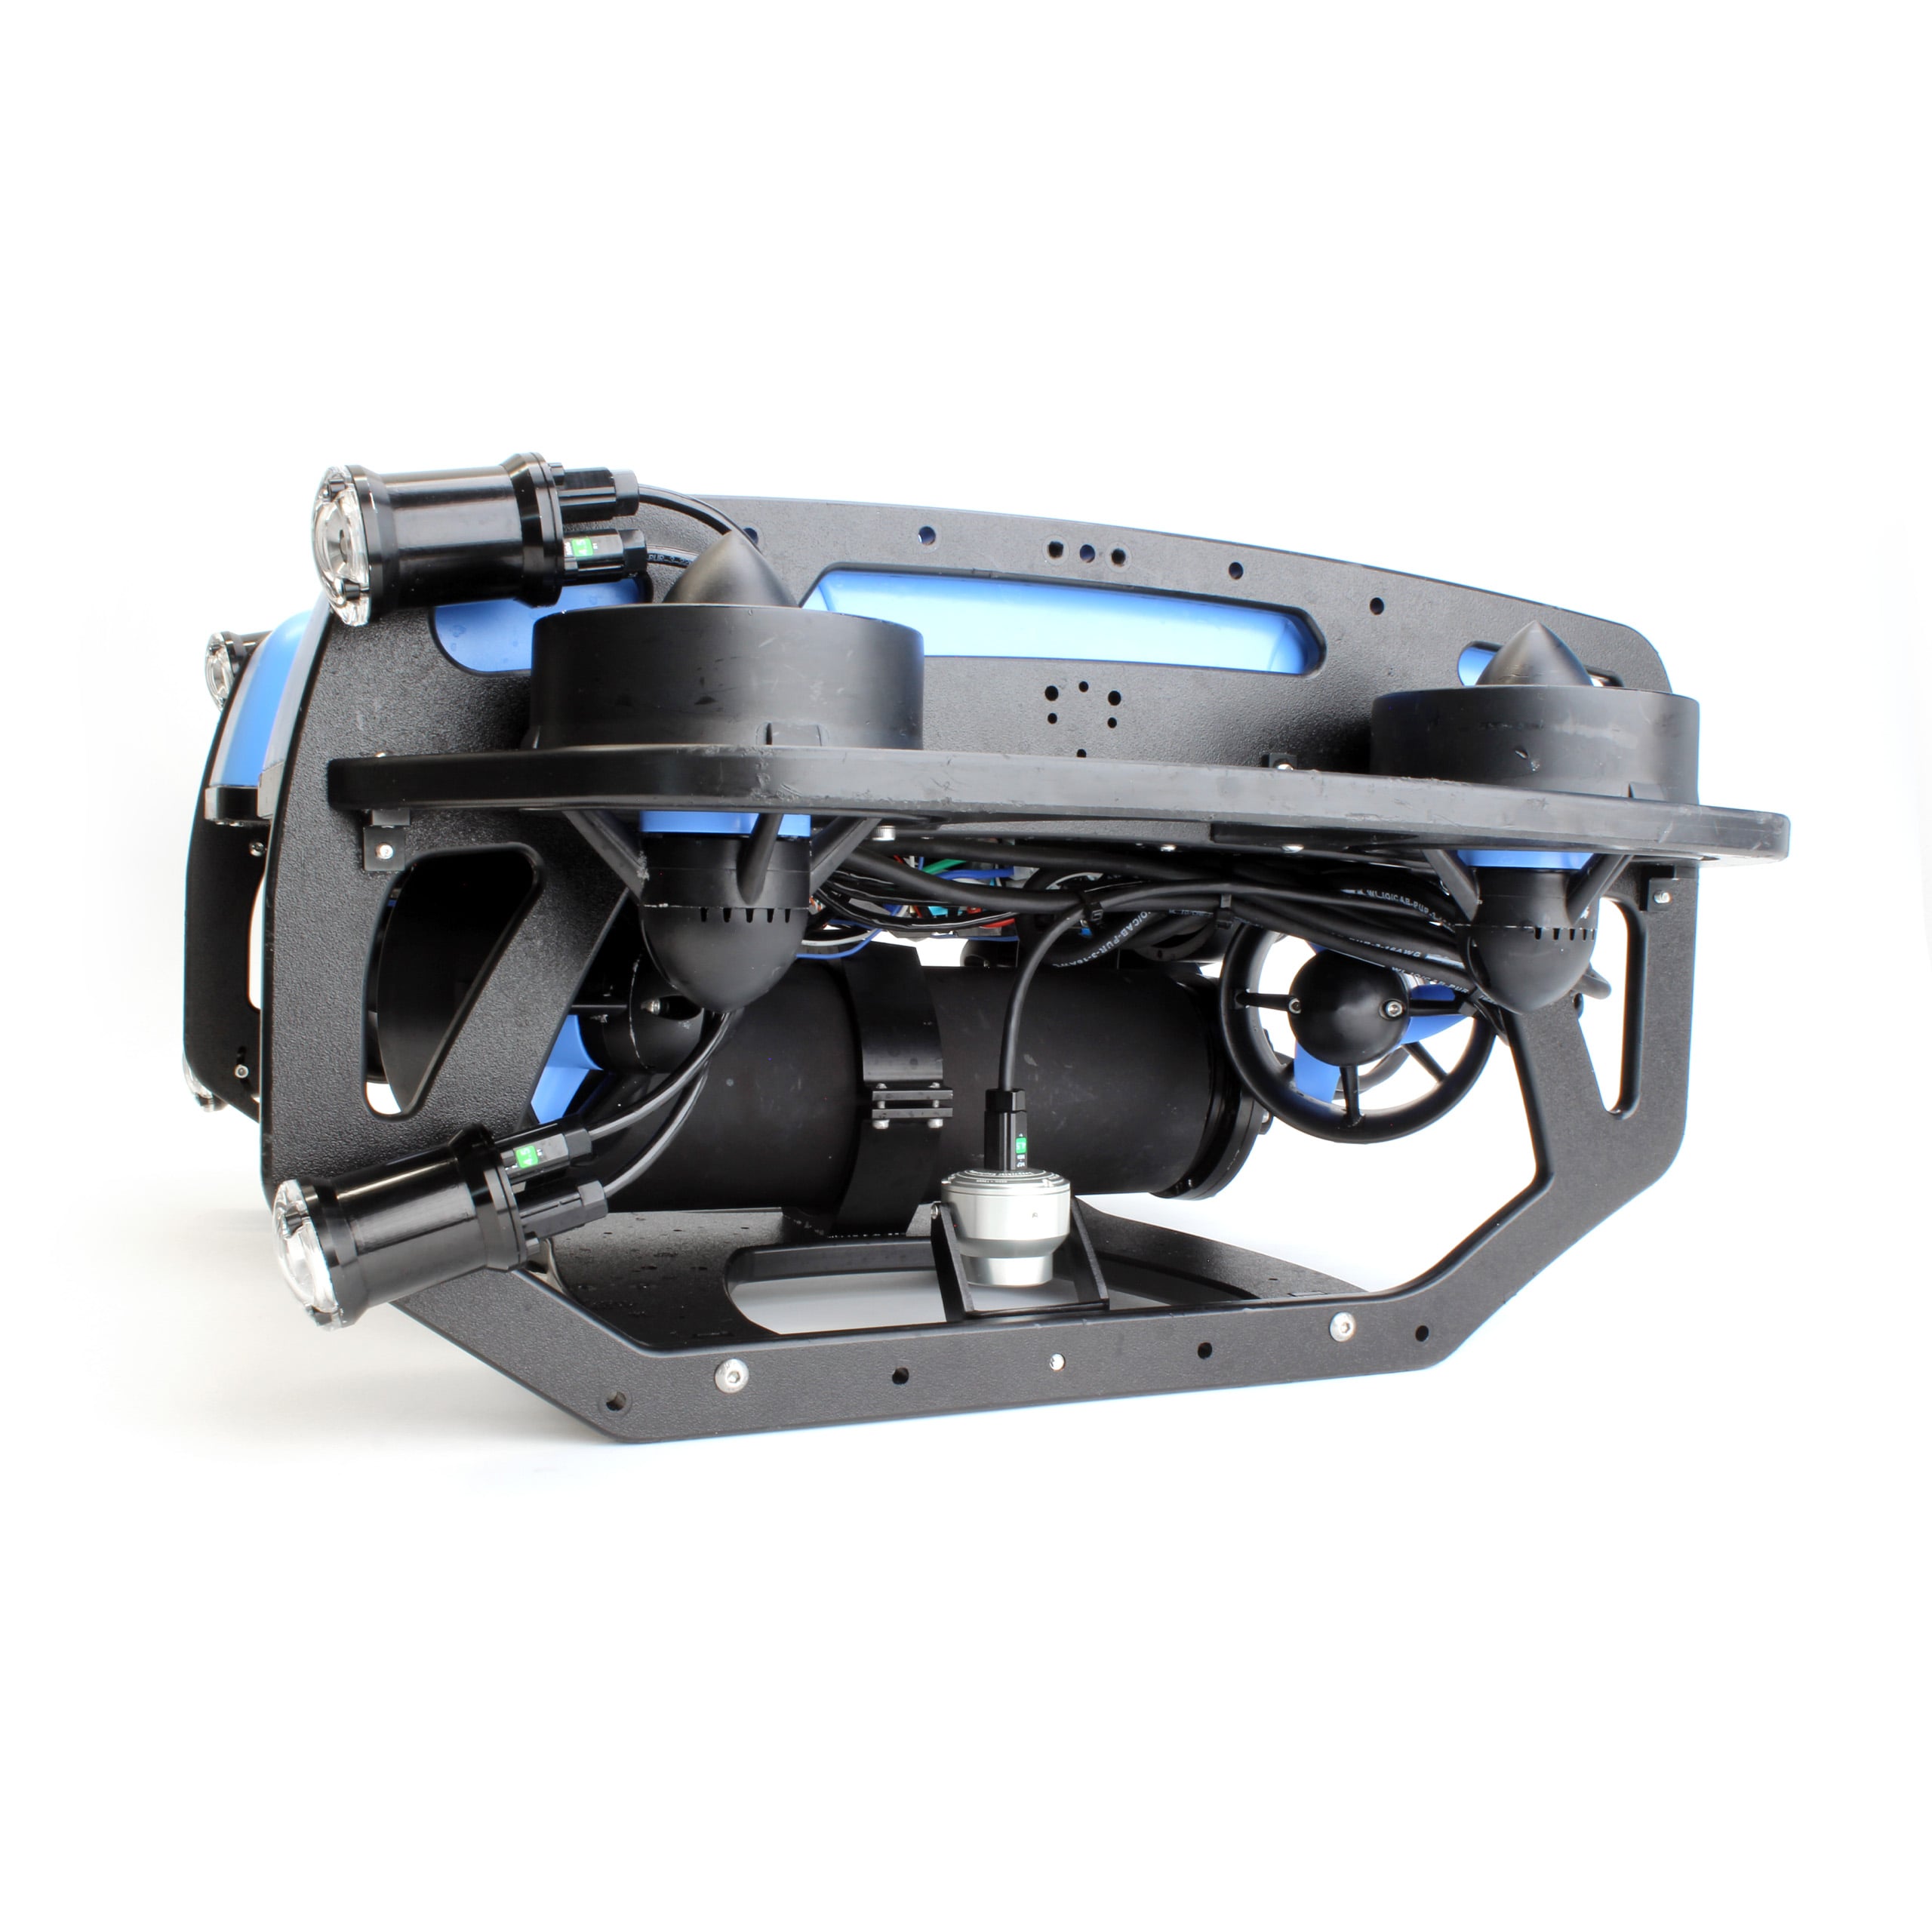
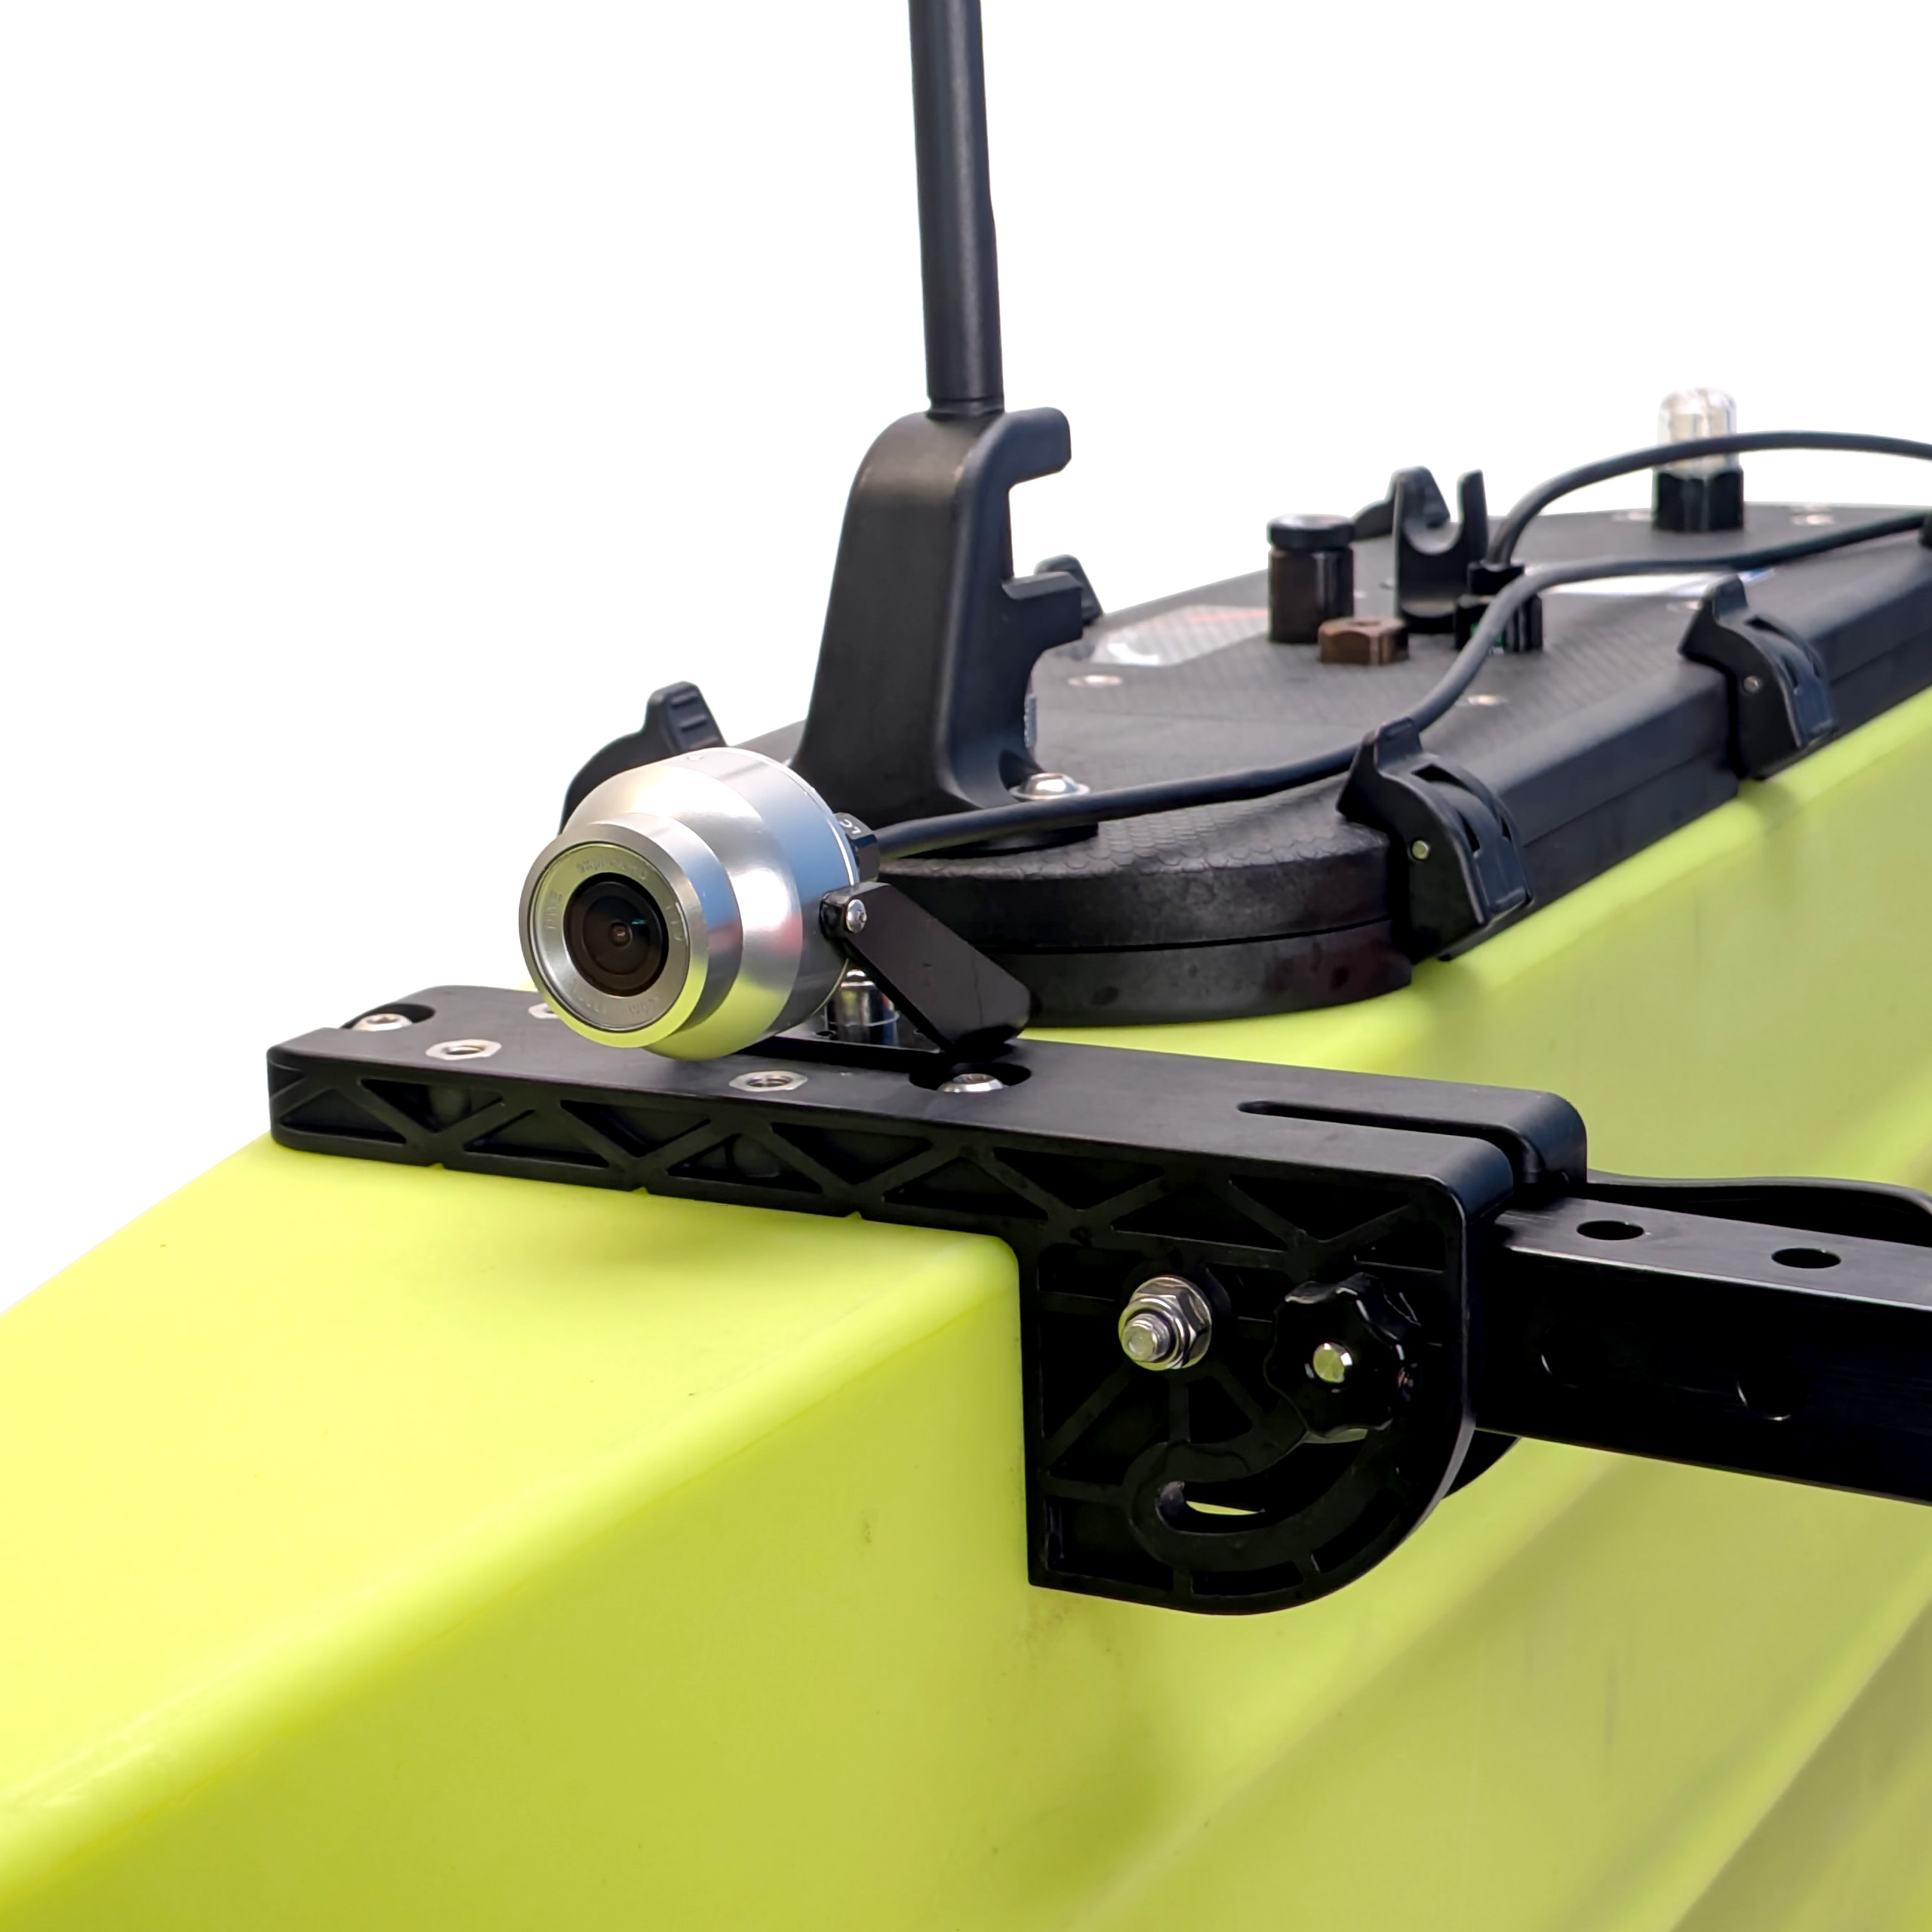
Le exploreHD est ultra-compact et peut être installé pratiquement n’importe où sur un véhicule. Utilisez plusieurs caméras pour obtenir des vues sous tous les angles : installez-en une sous un BlueBoat pour observer les fonds marins lors des levés, surveillez votre câble d’ancrage grâce à une caméra orientée vers l’arrière sur votre BlueROV2, ou utilisez des angles latéraux et supérieurs pour une meilleure perception de la situation. Les flux vidéo peuvent être visionnés directement dans QGroundControl ou Cockpit ; Cockpit prend en charge la fonction « image dans l’image » pour surveiller plusieurs flux simultanément.
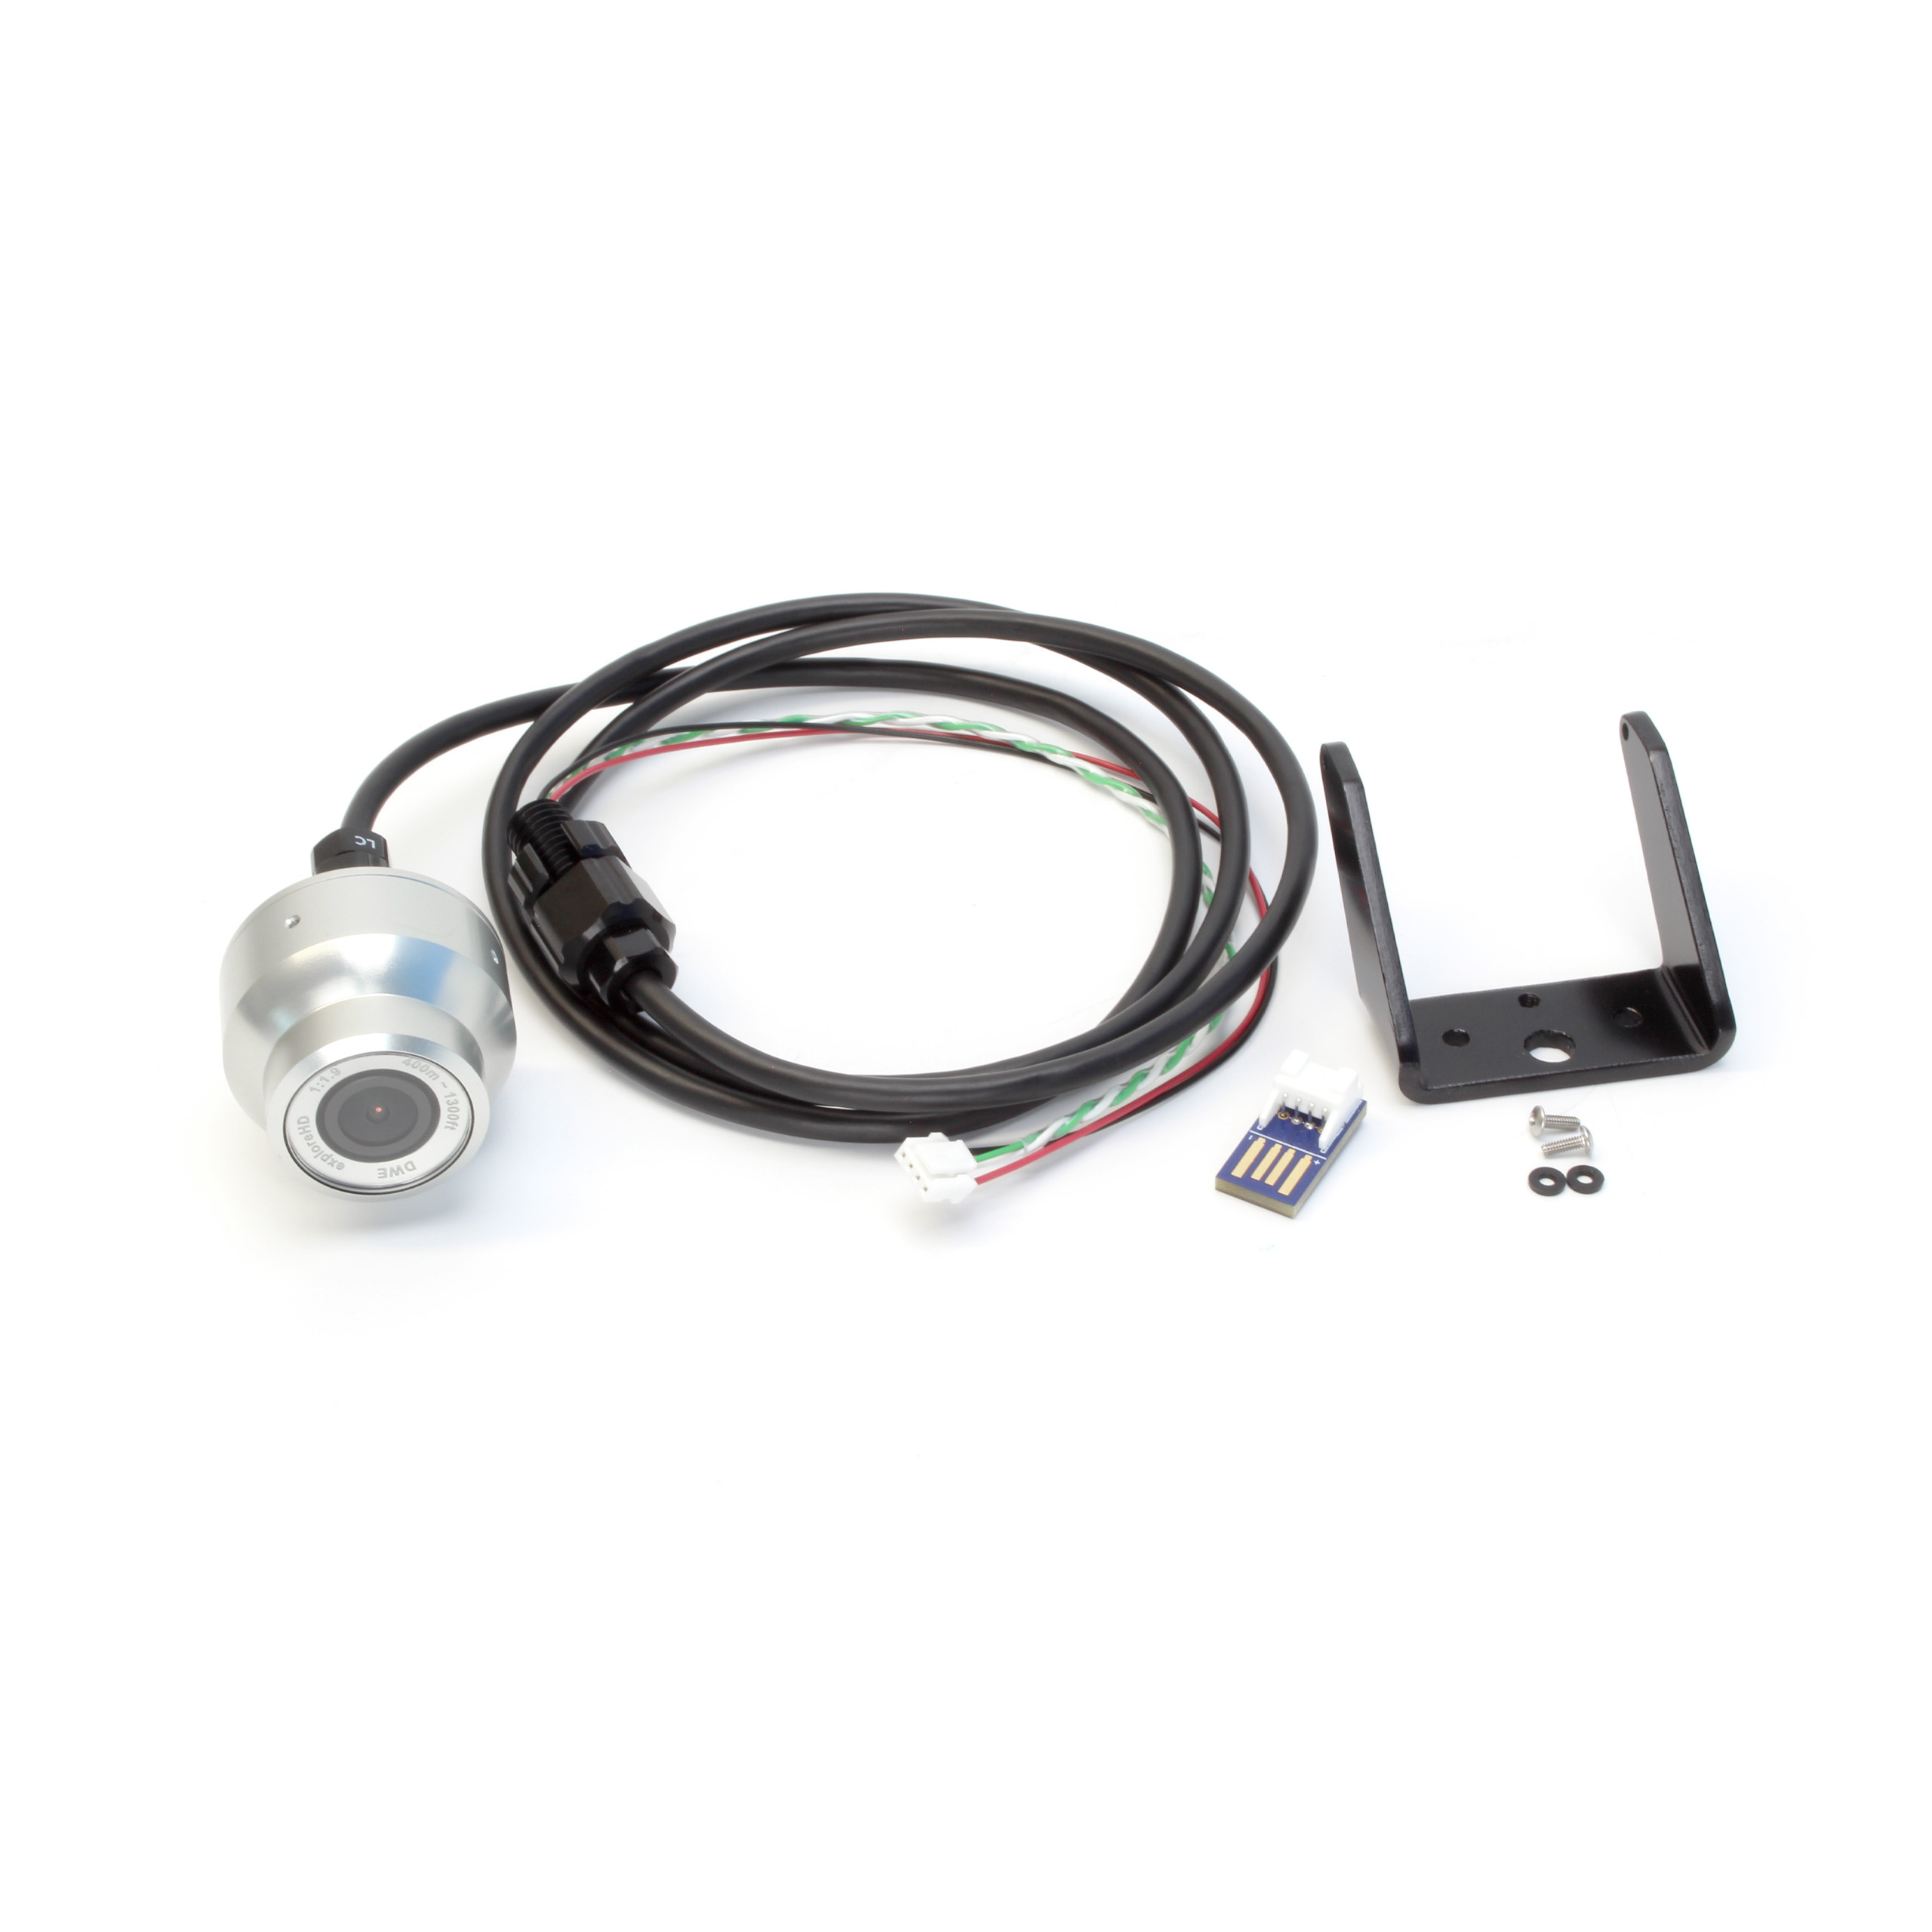
La caméra est équipée d’un câble d’un mètre et d’un WetLink Penetrator préinstallé ; elle est donc prête à être connectée au BlueROV2 ou au BlueBoat dès sa sortie de l’emballage. Elle est logée dans son propre boîtier en aluminium 6061, étanche et certifié jusqu’à une profondeur de 400 mètres. Le support de fixation fourni permet d’orienter la caméra selon n’importe quel angle. Le matériel nécessaire à la fixation du support sur le véhicule n’est pas inclus, mais consultez les guides d’installation pour obtenir des conseils et des suggestions de montage !
Contenu
- 1 x caméra USB DWE exploreHD
- 1 x support de montage de caméra
- 1 x adaptateur JST vers USB-A
- 2 x vis cruciformes M2x6
- 2 x rondelles plastiques M2
- 1 x écrou de passe-cloison M10 et joint torique -013 (BR-100167-010)
Mise en route rapide
Connectez l’adaptateur USB fourni au connecteur JST situé à l’extrémité du câble de la caméra.
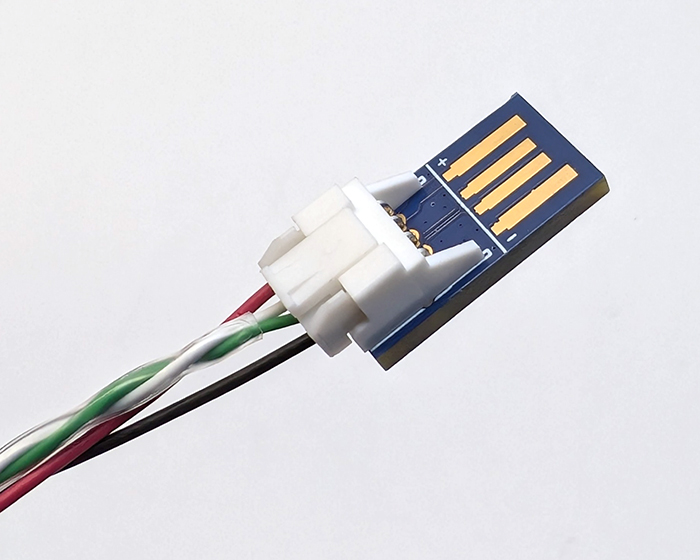 Branchez l’adaptateur USB sur un port USB. La DWE exploreHD peut être connectée à n’importe quel appareil hôte, tel qu’un ordinateur portable ou de bureau ; elle fonctionnera comme une caméra USB classique.
Guides
- Guide d’installation Explore HD sur BlueROV2 (traduit en français)
- Guide d’installation Explore HD sur BlueBoat (traduit en français)
Caractéristiques techniques
| Paramètre | Valeur |
|---|---|
| Capteur | |
| Capteur d’image | 1/2.9” Sony Exmor™ CMOS |
| Couleur du capteur | RGB |
| Type de capteur | Rolling shutter |
| Résolution maximale | 1920×1080 |
| Fréquence d’images maximale | 30fps with H.264/MJPEG |
| Canaux de couleur | 3 |
| Bits par canal | 8 bits |
| Formats de compression | H.264, MJPEG, YUY2 |
| Objectif | |
| Type | Fisheye |
| Distance focale | 2.65mm |
| Ouverture de l’objectif | f/1.9 |
| Distance minimale de mise au point | 20–30cm |
| Champ de vision horizontal (dans l’air) | 138° |
| Champ de vision vertical (dans l’air) | 70° |
| Champ de vision diagonal (dans l’air) | 168° |
| Champ de vision horizontal (dans l’eau) | ~82° |
| Électrique | |
| Tension de fonctionnement | 5V |
| Courant de fonctionnement | MJPEG: 180 mA H.264: 250 mA |
| Courant maximal | MJPEG: 200 mA H.264: 260 mA |
| Puissance de fonctionnement | MJPEG: 0.9 W H.264: 1.2 W |
| Puissance minimale | 0.004 W |
| Puissance maximale | MJPEG: 1 W H.264: 1.3 W |
| Câble | |
| Longueur du câble | 1 m external 250 mm internal |
| Dimension du pénétrateur WetLink | |
| Appareil | M06-4.5MM-LC |
| Extrémité du câble | M10-4.5MM-LC |
| Caractéristiques physiques | |
| Profondeur nominale | 400 m |
| Diamètre extérieur total | 39 mm |
| Matériaux en contact avec l’eau | Aluminum 6061-T6, anodized Aluminum 7075-T6, anodized Glass Polyurethane Buna-N rubber Molykote 111 compound |
| Poids dans l’air (sans écrou/support) | 84 g |
| Poids dans l’eau (sans écrou/support) | 44 g |
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,2 kg |
|---|
Produits similaires
-
Capteurs de pH ANB : transducteurs de rechange
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Support pour caméra USB
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Système d’inclinaison de la caméra
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte