Ping sonar échosondeur
Connectez-vous pour accéder aux prix professionnels
Le sonar Ping est un échosondeur à faisceau unique capable de mesurer des distances allant jusqu’à 100 mètres sous l’eau. Avec une largeur de faisceau de 25 degrés, une profondeur nominale de 300 mètres et une interface logicielle open source, il constitue un outil puissant pour la robotique marine. Il peut se connecter directement au contrôleur de vol Navigator. Pour les connexions USB, nous vous recommandons d’utiliser l’adaptateur BLUART USB vers série et RS485 !
Description
Le sonar Ping est un échosondeur polyvalent monofaisceau. Il peut être utilisé comme altimètre pour les ROV et les AUV, pour des travaux de bathymétrie à bord d’un USV, pour l’évitement d’obstacles sur des véhicules autonomes, ainsi que pour d’autres applications de mesure de distance sous-marine. Le sonar Ping allie un format compact et une profondeur nominale de 300 mètres à un logiciel open source, créant ainsi un nouvel outil puissant pour la robotique marine !
Qu'est-ce qu'un échosondeur monofaisceau ?
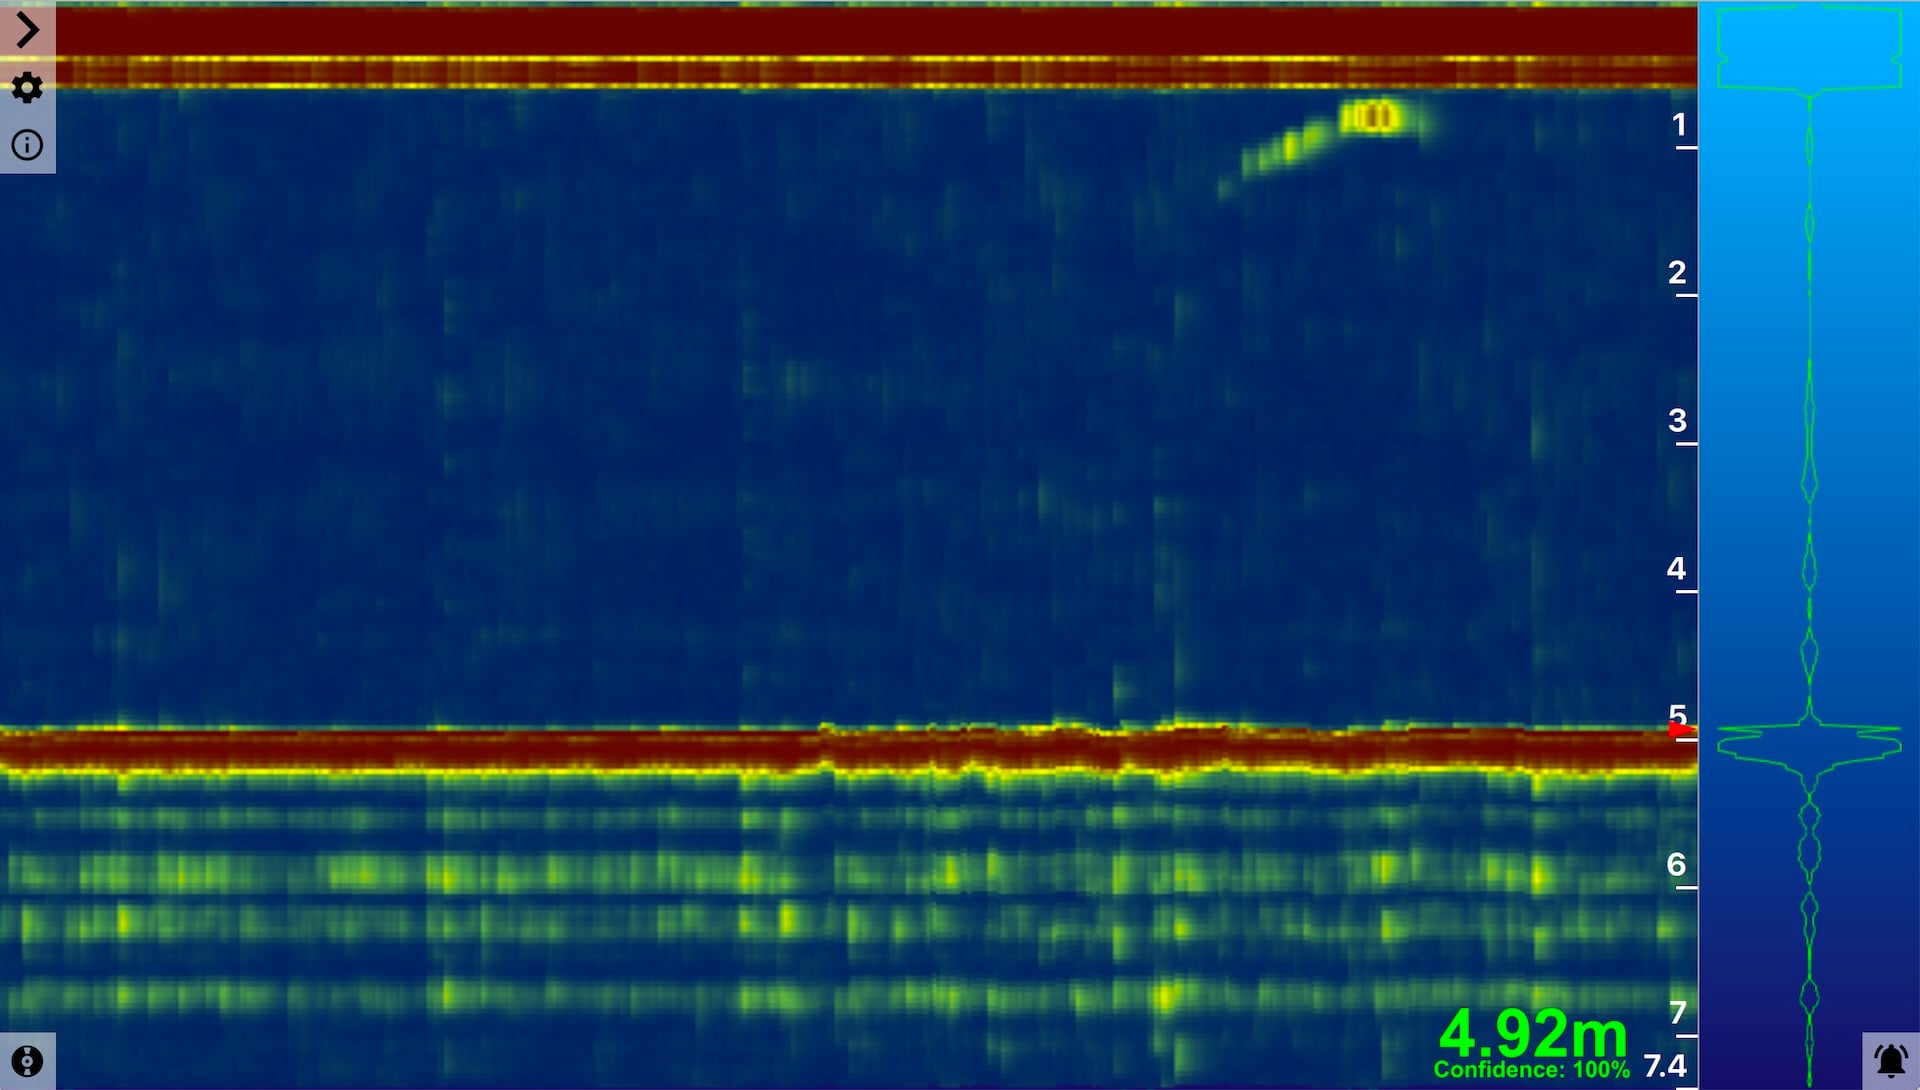
Un échosondeur, tout comme le sonar Ping, est l’une des formes les plus simples de sonar sous-marin. Il fonctionne à l’aide d’un transducteur piézoélectrique qui envoie une impulsion acoustique ultrasonique dans l’eau, puis capte les échos renvoyés. Grâce à ces informations, il peut déterminer la distance par rapport à l’écho le plus puissant, qui correspond généralement au fond marin ou à un objet de grande taille. Il peut également fournir la réponse complète de l’écho (intensité de l’écho en fonction du temps), qui peut être représentée graphiquement, à l’instar de l’affichage d’un sondeur de pêche.
Conçu pour les profondeurs
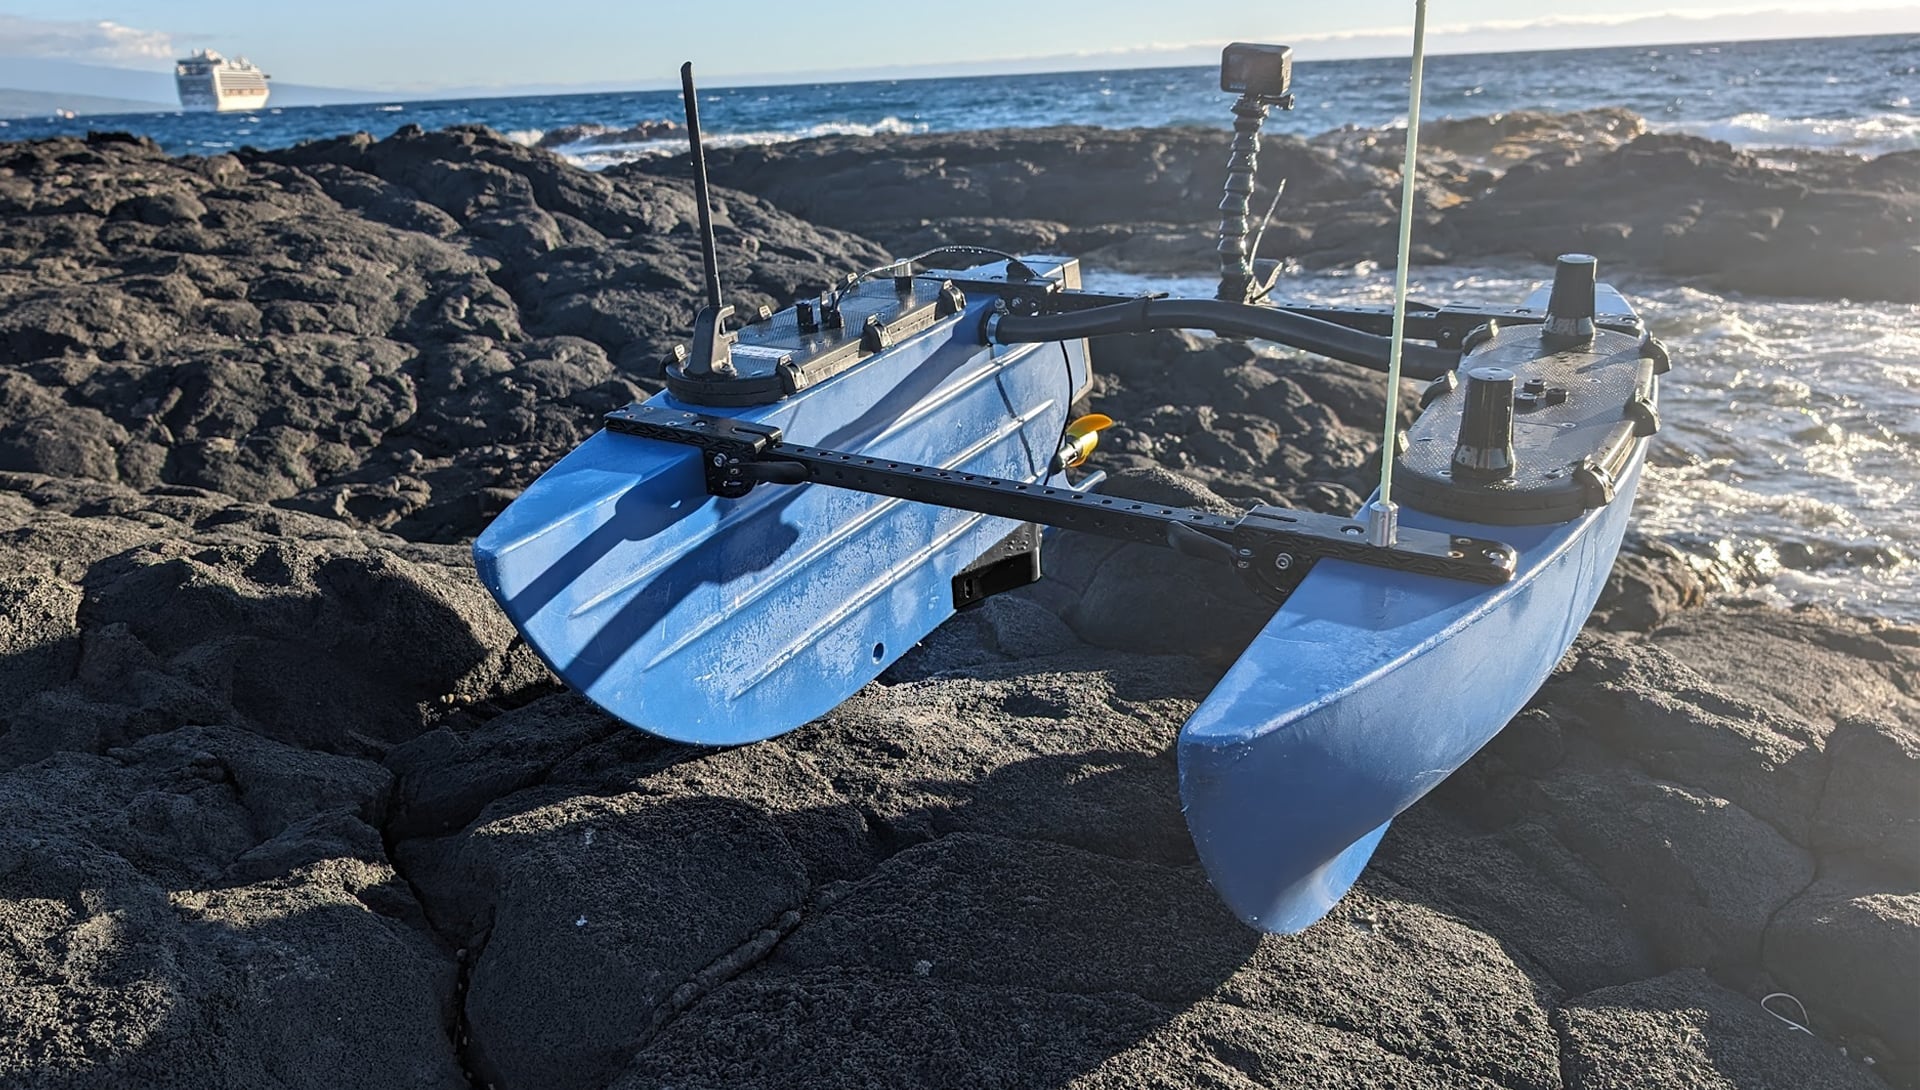
Le sonar Ping utilise une fréquence de transducteur de 115 kHz, différente de celles employées par la plupart des échosondeurs de bateaux, afin d’éviter les interférences. Il dispose d’une portée de mesure de 100 mètres et d’un angle de faisceau de 25 degrés, ce qui est idéal pour une utilisation sur un bateau soumis au tangage ou pour éviter les obstacles. Un algorithme avancé de suivi du fond marin est intégré à l’appareil afin de déterminer la distance par rapport au fond marin, même dans des situations complexes présentant de multiples échos.
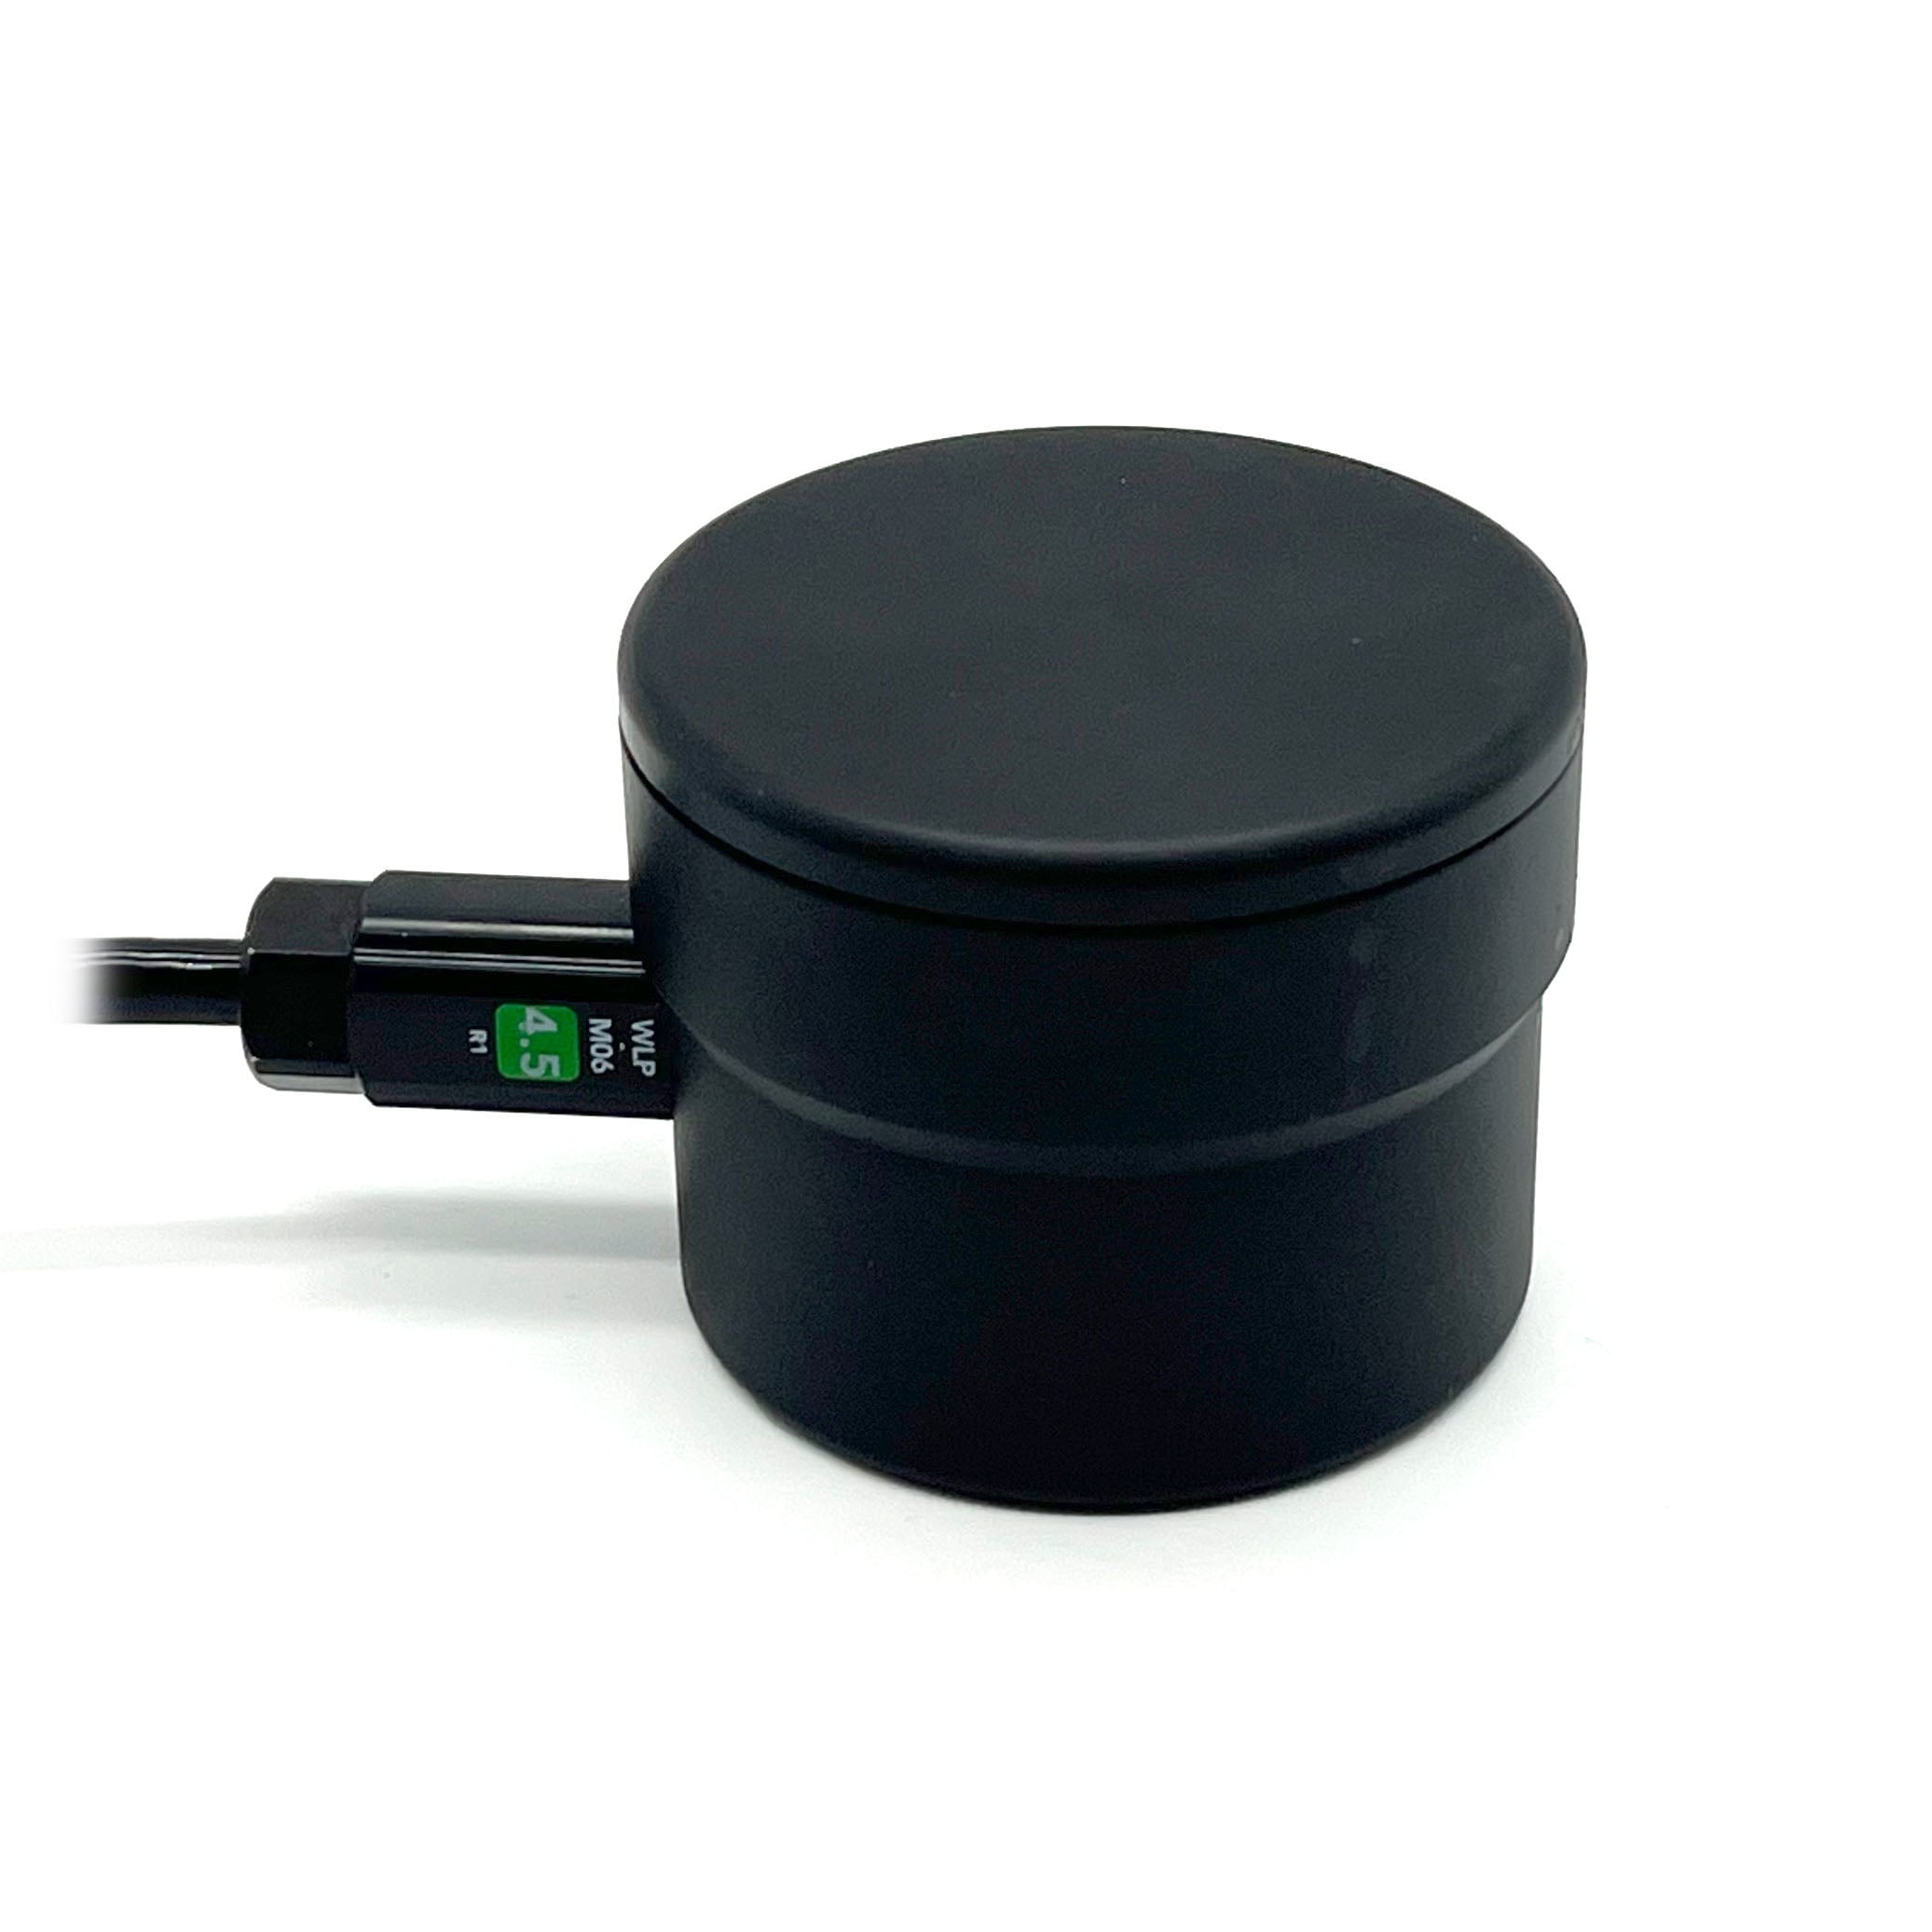
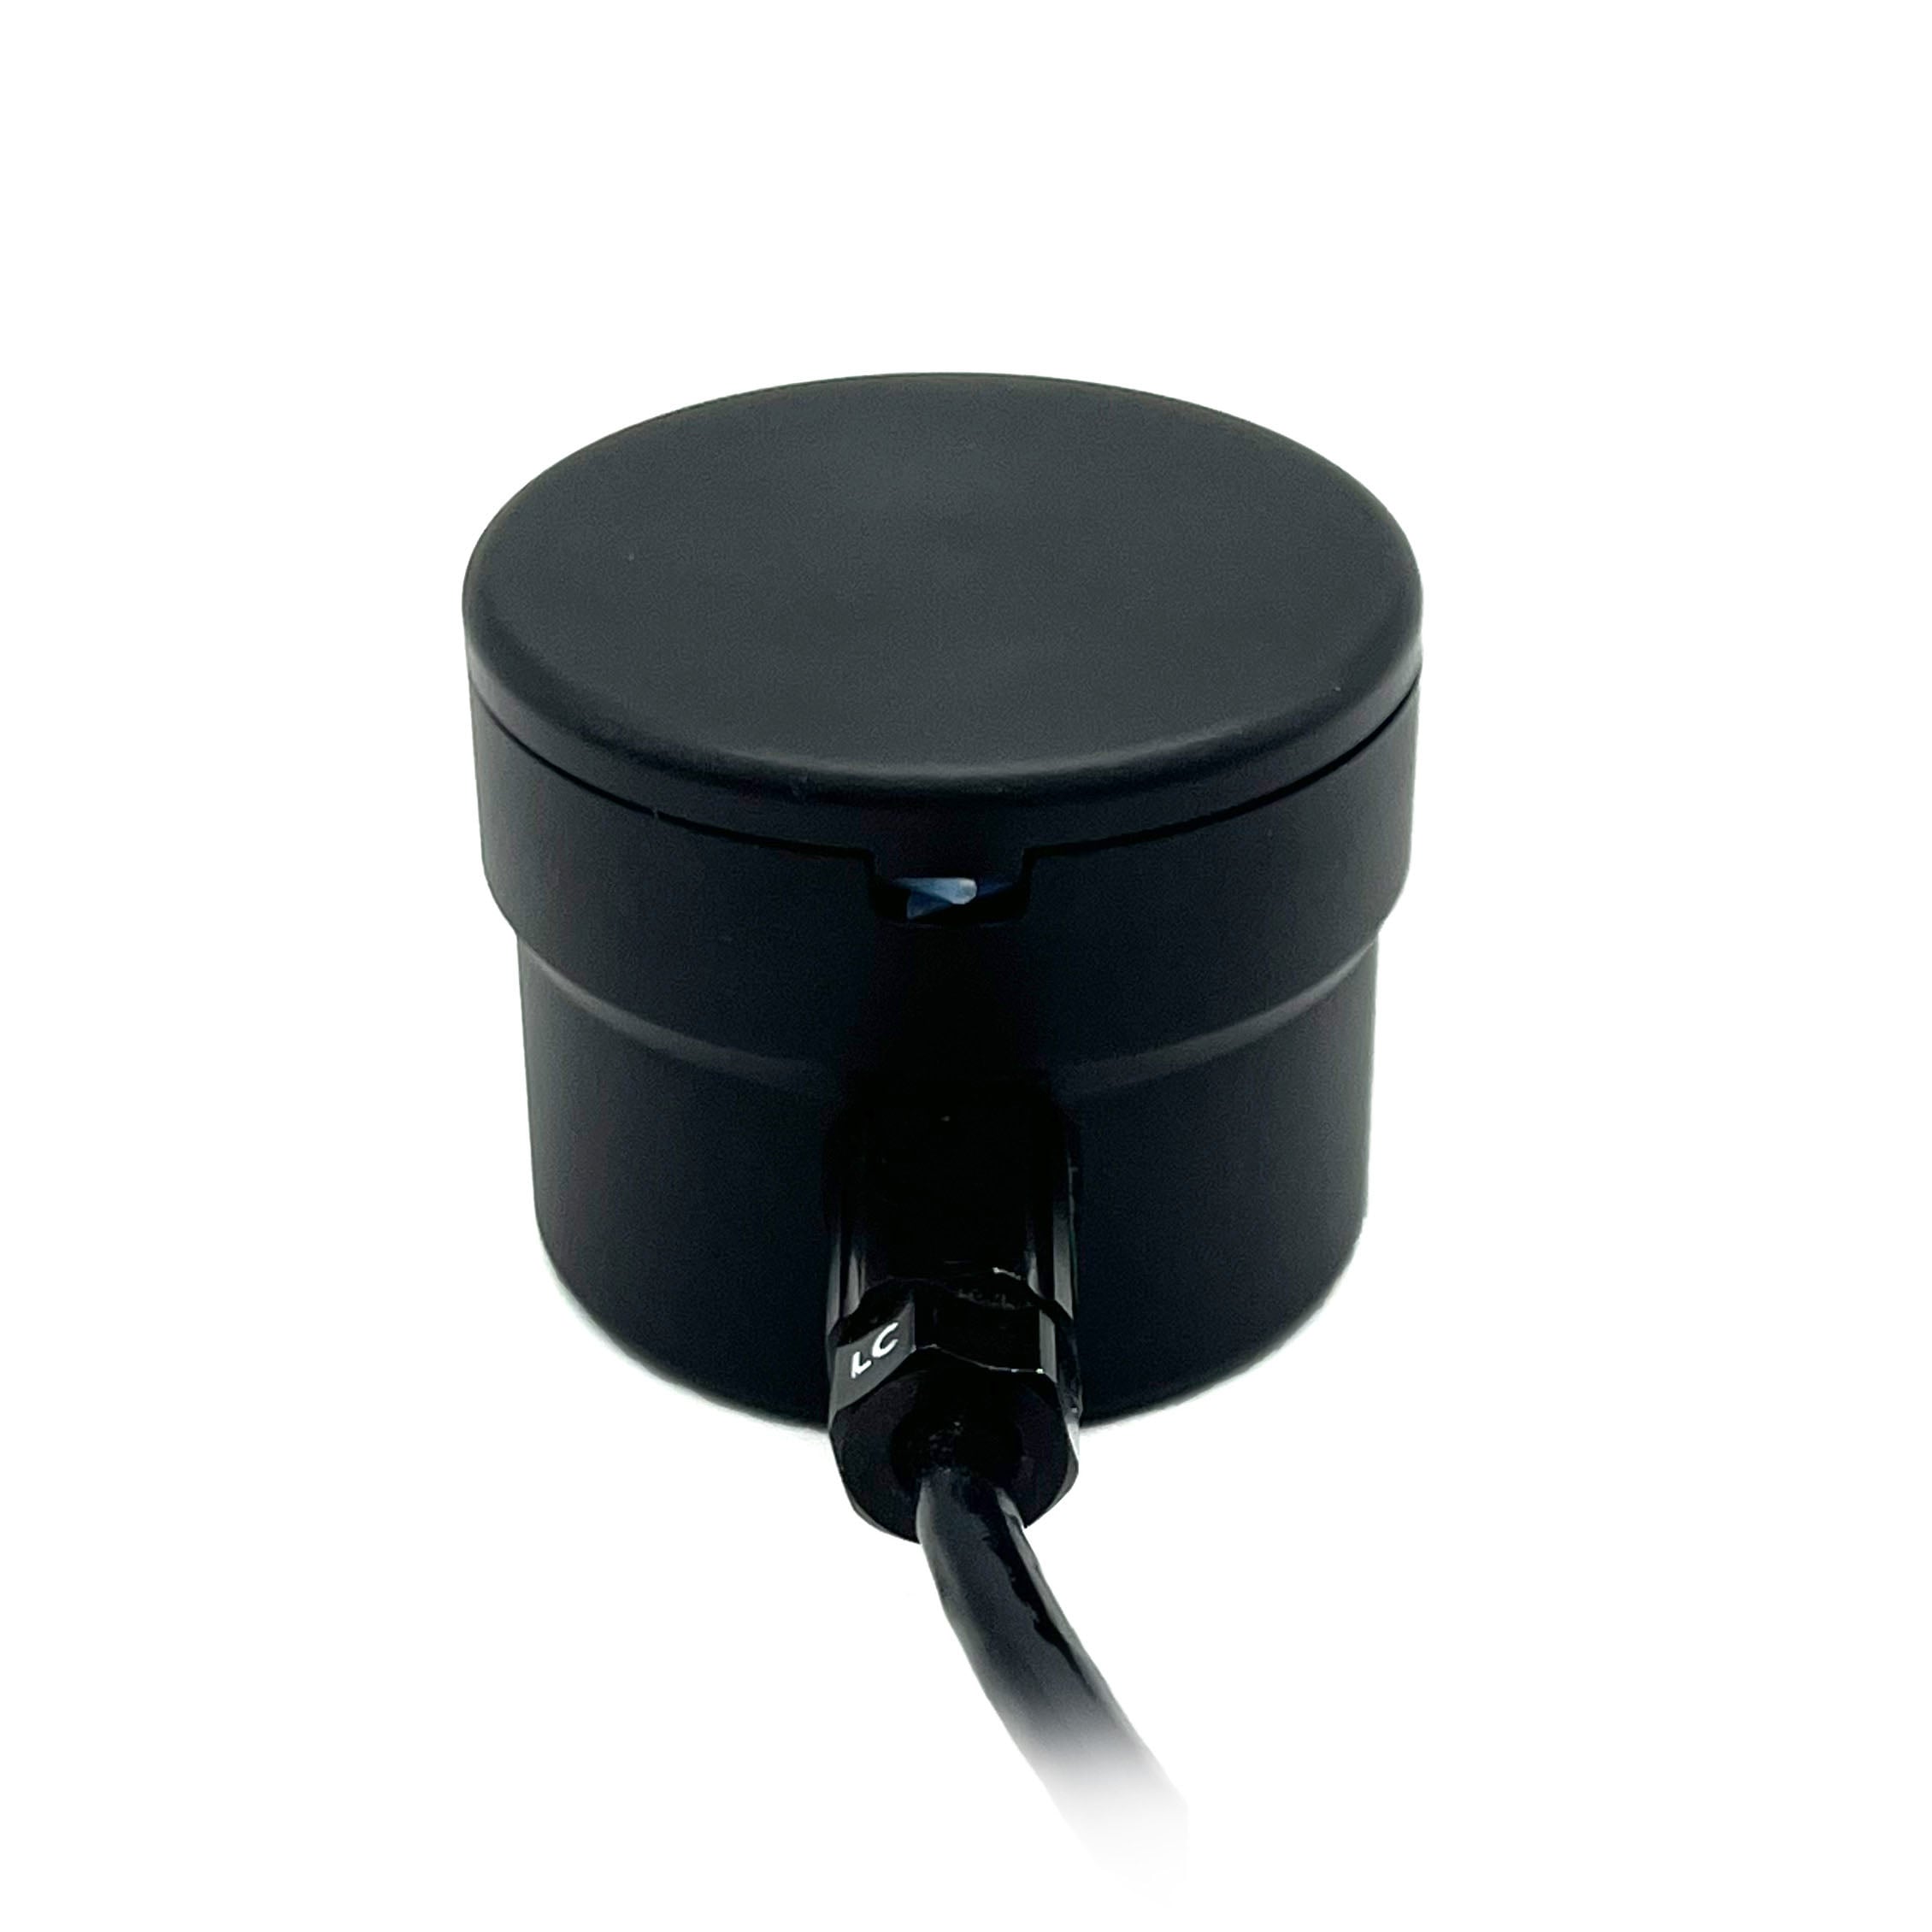
Le sonar Ping est logé dans un boîtier robuste en aluminium anodisé dur, équipé d’un câble de 1 mètre et d’un pénétrateur WetLink préinstallé. Il dispose de quatre trous de fixation filetés et est livré avec un support de montage et le matériel nécessaire pour une installation aisée sur le BlueROV2. Le kit d’intégration Ping est également disponible pour un montage aisé sur le BlueBoat ! L’adaptateur de broches de connecteur vers JST GH fourni facilite la connexion à l’adaptateur USB vers série et RS485.
Utilisation du Ping
Le Ping peut être connecté à un microcontrôleur, tel qu’un Arduino, ou à un ordinateur via un adaptateur BLUART USB vers série.
Une fois connecté, nous vous recommandons de commencer par utiliser Ping Viewer, une application open source développée spécifiquement pour les appareils Ping. Ping Viewer facilite la consultation des résultats, l’enregistrement des données et la modification des paramètres du Ping ; il fonctionne sous Windows, Mac et Linux. Le sonar Ping peut être connecté à Ping Viewer directement ou via une connexion réseau acheminée par le biais de BlueOS, ce qui vous permet d’utiliser le Ping sur le ROV sans avoir à ajouter de câbles supplémentaires au câble de liaison.
Pour ceux qui souhaitent intégrer le sonar Ping à d’autres systèmes, celui-ci communique via un format de message binaire appelé « protocole Ping ». Nous avons développé des bibliothèques de développement en C++, Arduino et Python pour le protocole Ping afin que vous puissiez être opérationnel presque immédiatement.
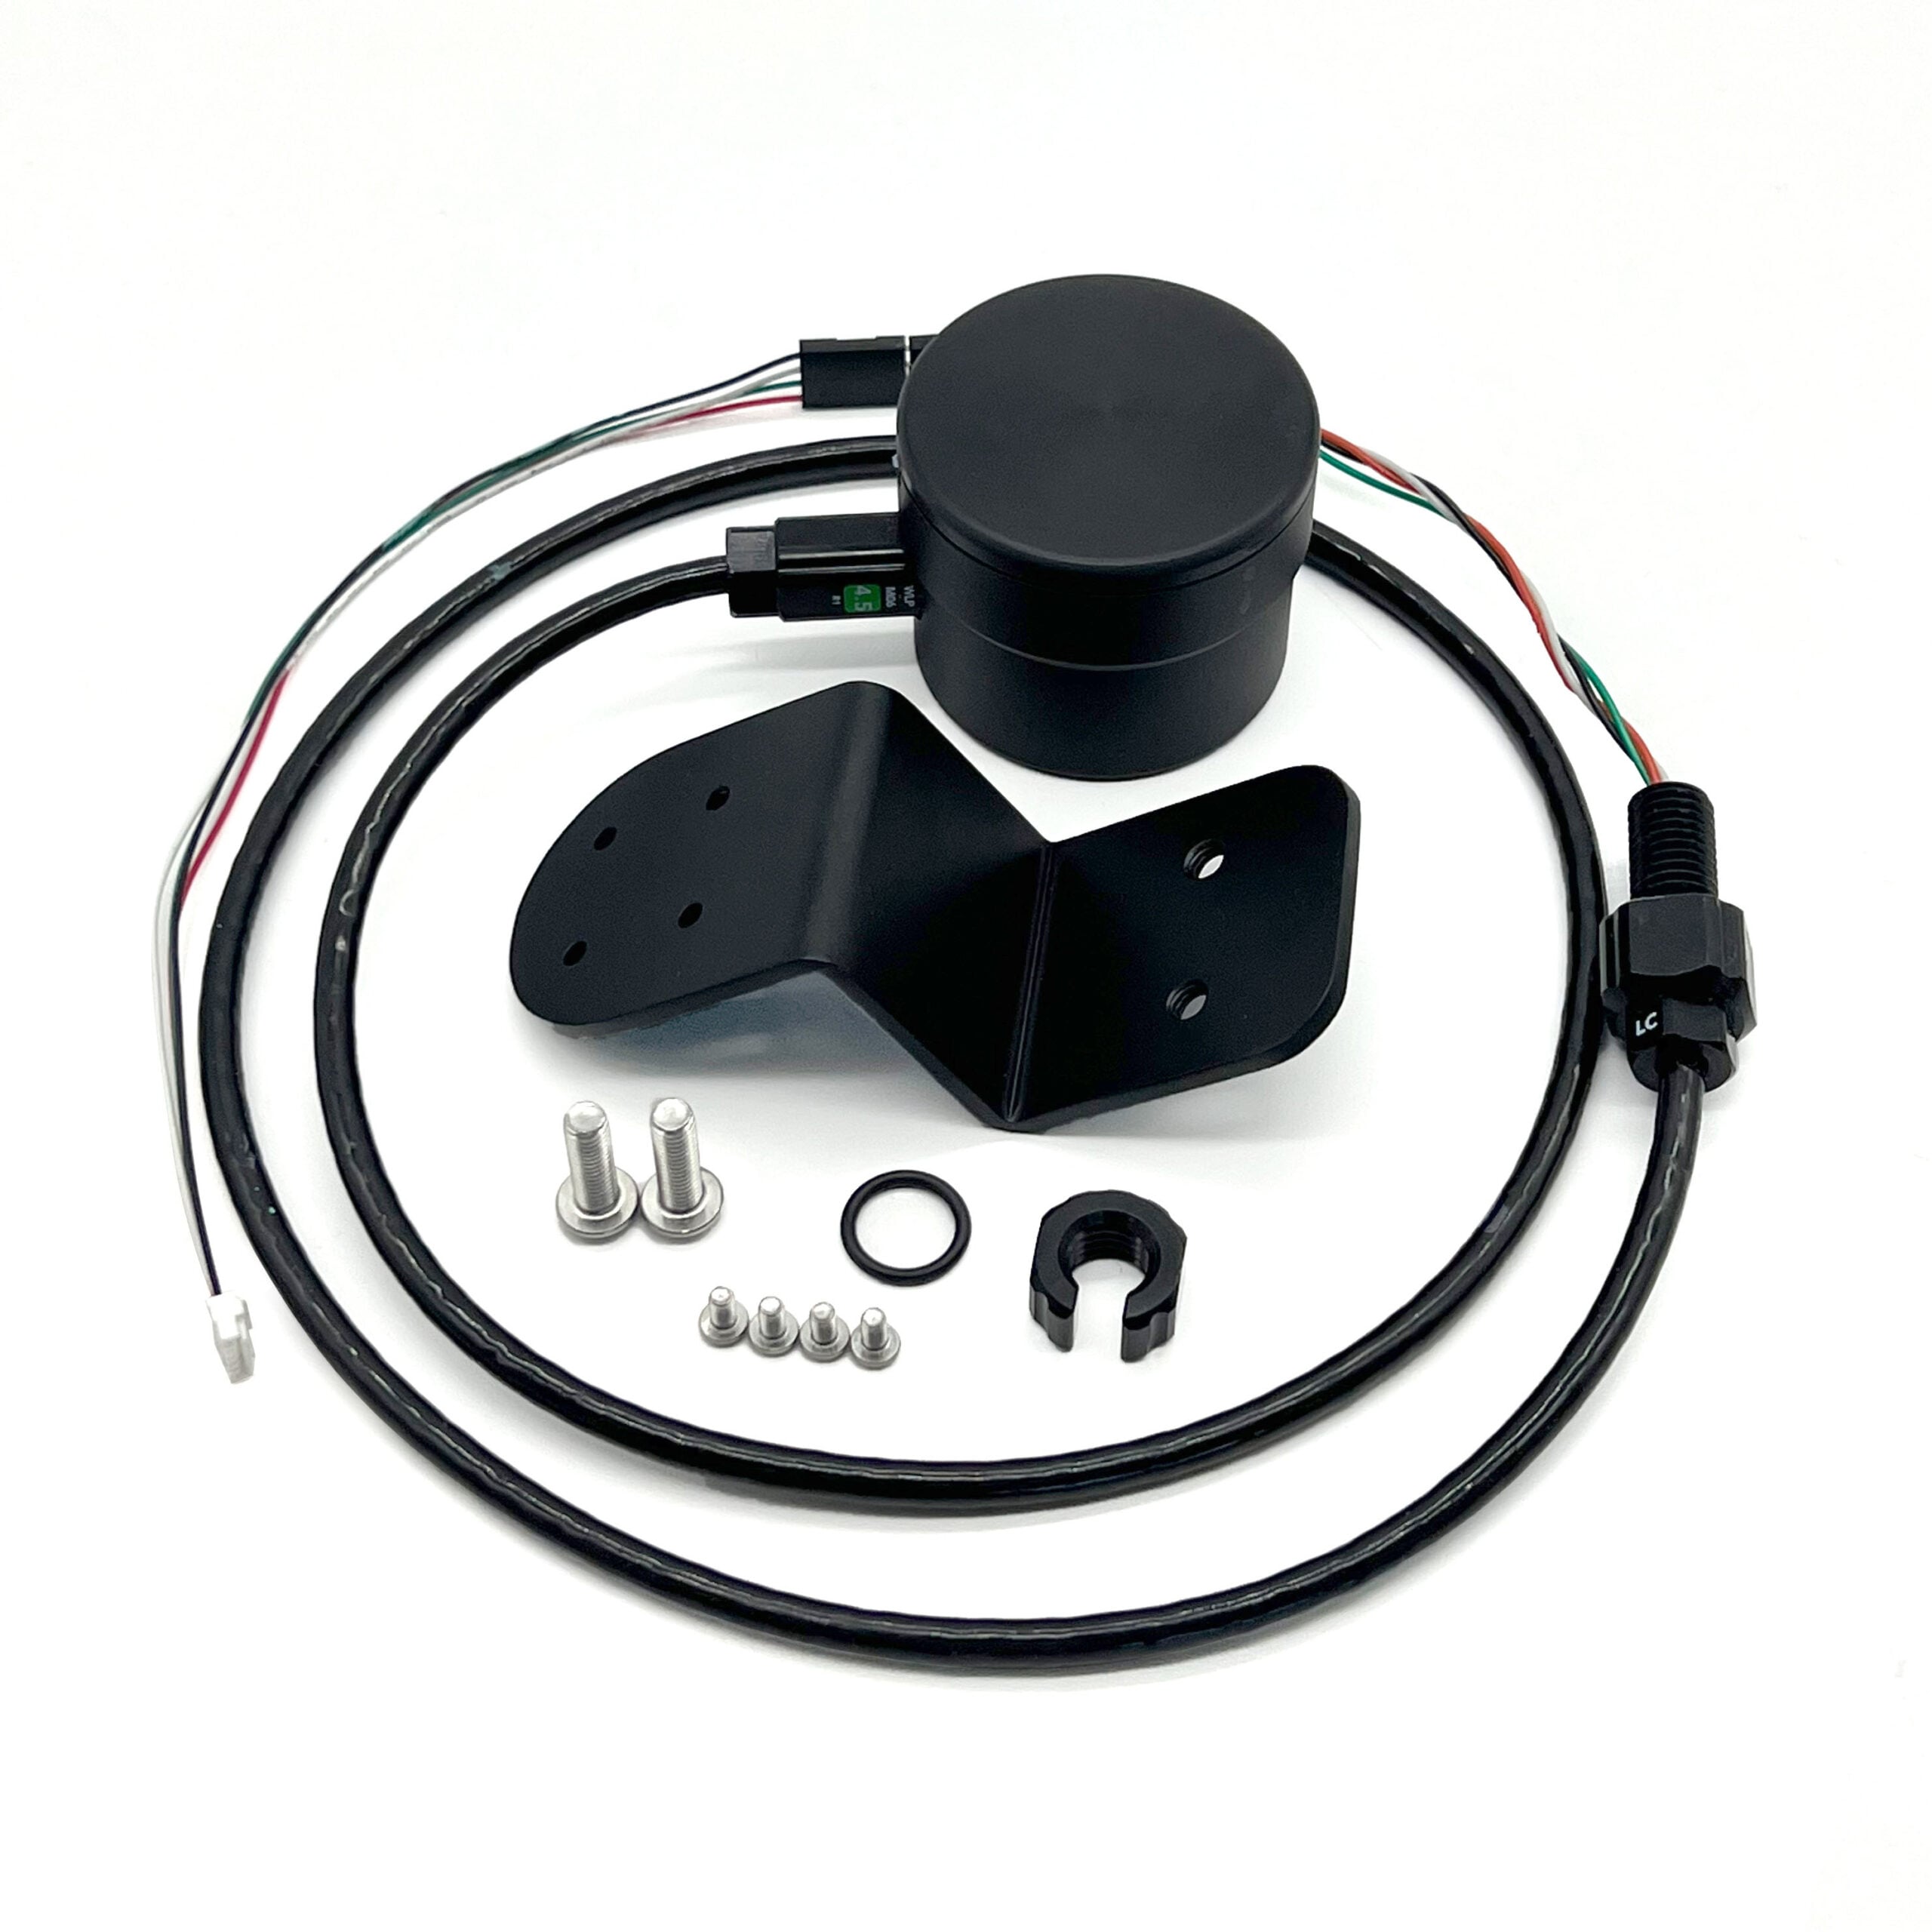
Contenu
- 1 x sonar Ping
- 1 x support de fixation pour sonar Ping (BR-100123)
- 1 x adaptateur de câble de connecteur femelle à 4 broches vers câble JST GH à 6 broches (BR-100112)
- 4 x vis à tête bombée M3x5 (BR-100689)
- 2 vis à tête bombée M5x16 (BR-101091)
- 1 x joint torique pour pénétrateur M10
- 1 x écrou de passe-cloison M10 (BR-100338)
Mise en route rapide
Connexion de Ping à un ordinateur
1. Téléchargez Ping Viewer pour votre système d’exploitation.
2. Branchez les broches mâles du câble du sonar Ping dans le connecteur femelle de l’adaptateur de câble JST GH. Faites correspondre les couleurs de tous les fils : rouge avec rouge, noir avec noir, vert avec vert et blanc avec blanc.
3. Branchez la fiche JST GH à 6 broches dans la prise série JST GH de l’adaptateur BLUART.
4. Branchez le BLUART à l’ordinateur à l’aide d’un câble micro-USB vers USB-A.
5. Lancez Ping Viewer ; le logiciel devrait détecter automatiquement le sonar Ping connecté et l’afficher dans le menu du gestionnaire de périphériques.
6. Sélectionnez le Ping dans le menu du gestionnaire de périphériques ; l’affichage en cascade devrait alors démarrer automatiquement. En cas de problème pour établir la connexion, veuillez consulter nos étapes de dépannage pour Ping Viewer.
Guides
- Manuel technique Ping (traduit en français)
- Ping Viewer Wiki (traduit en français)
- Guide d’installation Ping pour BlueROV2 (traduit en français)
- Guide d’installation Ping pour BlueBoat (traduit en français)
- Guide de dépannage Ping (traduit en français)
- Création de cartes bathymétriques avec le BlueBoat et le Ping (traduit en français)
Exemple de code
Catégories de forum pertinentes
Blue Robotics Forums – Ping Sonar Devices
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Électrique | ||
| Tension d’alimentation | 4.5–5.5 V | |
| Tension du niveau logique | 3.3 V (5 V tolerant) | |
| Tension d’excitation du transducteur | 27 V | |
| Courant consommé | 100 mA (typical) 900 mA (peak) |
|
| Communication | ||
| Protocole du signal | TTL Serial (UART) | |
| Débits en bauds disponibles selon le firmware | 115200 bps (default) 9600 bps |
|
| Protocole des messages | Ping Protocol | |
| Sous-ensembles de messages | common, ping1d | |
| Bibliothèques de développement logiciel | Arduino ArduPilot (limited) C++ Python Rust Custom firmware |
|
| Câble | ||
| Câble utilisé | BR-100452 | |
| Longueur du câble | 875 mm | 34.5 in |
| Longueur maximale du câble | 8 m | 26 ft |
| Section des conducteurs | 24 AWG | |
| Fils | Black Red White Green |
Ground Vin TX (out) RX (in) |
| Pénétrateurs installés | ||
| Côté appareil | M06-4.5mm-LC | |
| Extrémité du câble | M10-4.5mm-LC | |
| Acoustique | ||
| Fréquence | 115 kHz | |
| Niveau de source | 198 dB re 1 uPa @ 1 m | |
| Largeur du faisceau (-3 dB par rapport au maximum) | 25 degrees | |
| Portée minimale typique | 0.3 m | 1 ft |
| Portée utile typique¹ | 100 m | 328 ft |
| Résolution en distance | 0.5% of range | |
| Résolution en distance à 100 m (plage de l’affichage en cascade, et non distance mesurée) | 50 cm | 19.7 in |
| Résolution en distance à 2 m (plage de l’affichage en cascade, et non distance mesurée) | 1 cm | 0.4 in |
| Caractéristiques physiques | ||
| Profondeur nominale | 300 m | 984 ft |
| Plage de température | 0–30°C | 32–86°F |
| Poids dans l’air (avec câble) | 187 g | 0.41 lb |
| Poids dans l’eau (avec câble) | 100 g | 0.22 lb |
| Dimension des vis du support de fixation | M5x16 mm | |
| Composants internes | ||
| Joint torique de la chambre à air | AS568-030, Buna-N, 70A | |
| ¹ La portée utile dépend des conditions de fonctionnement (par exemple, les performances peuvent être réduites en présence de variations de densité dues à une végétation haute, des bancs de poissons, des geysers, etc.). | ||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,2 kg |
|---|
Produits similaires
-
Support de fixation Omniscan 450 FS Cerulean
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Cerulean Surveyor Échosondeur multifaisceaux
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Sonar imageur Omniscan 450 FS Cerulean
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte