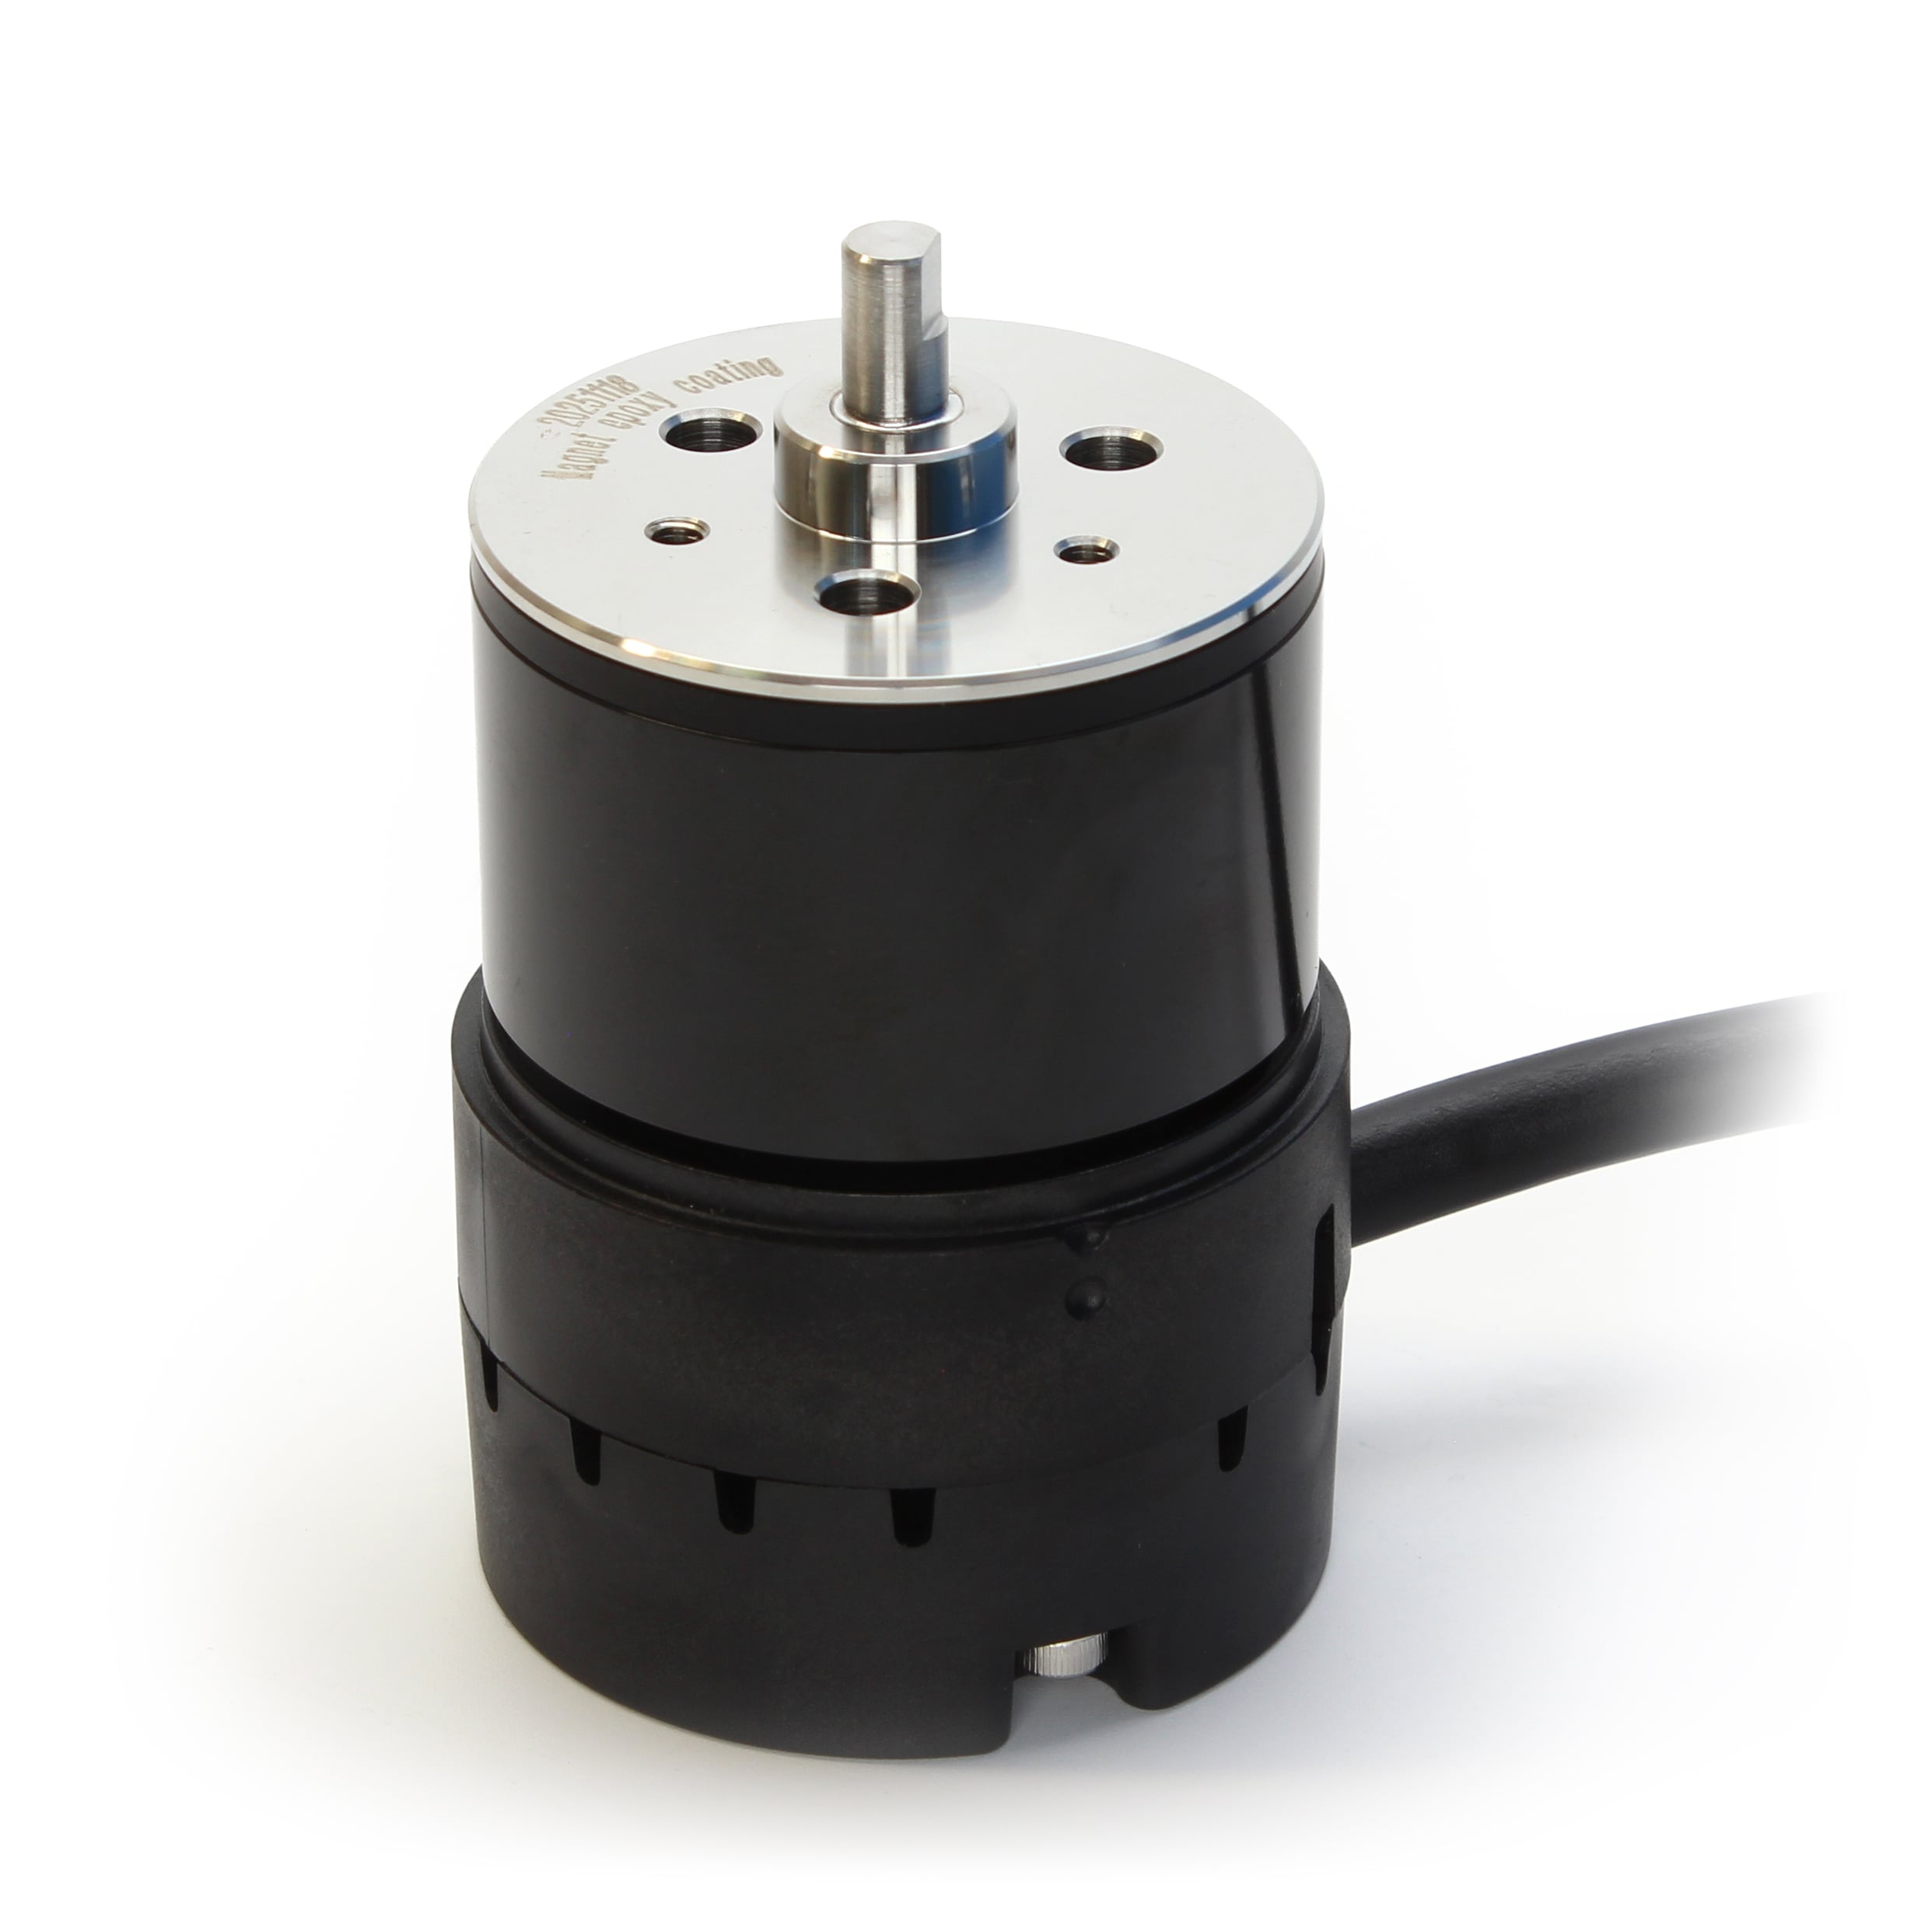
Moteur M500
Connectez-vous pour accéder aux prix professionnels
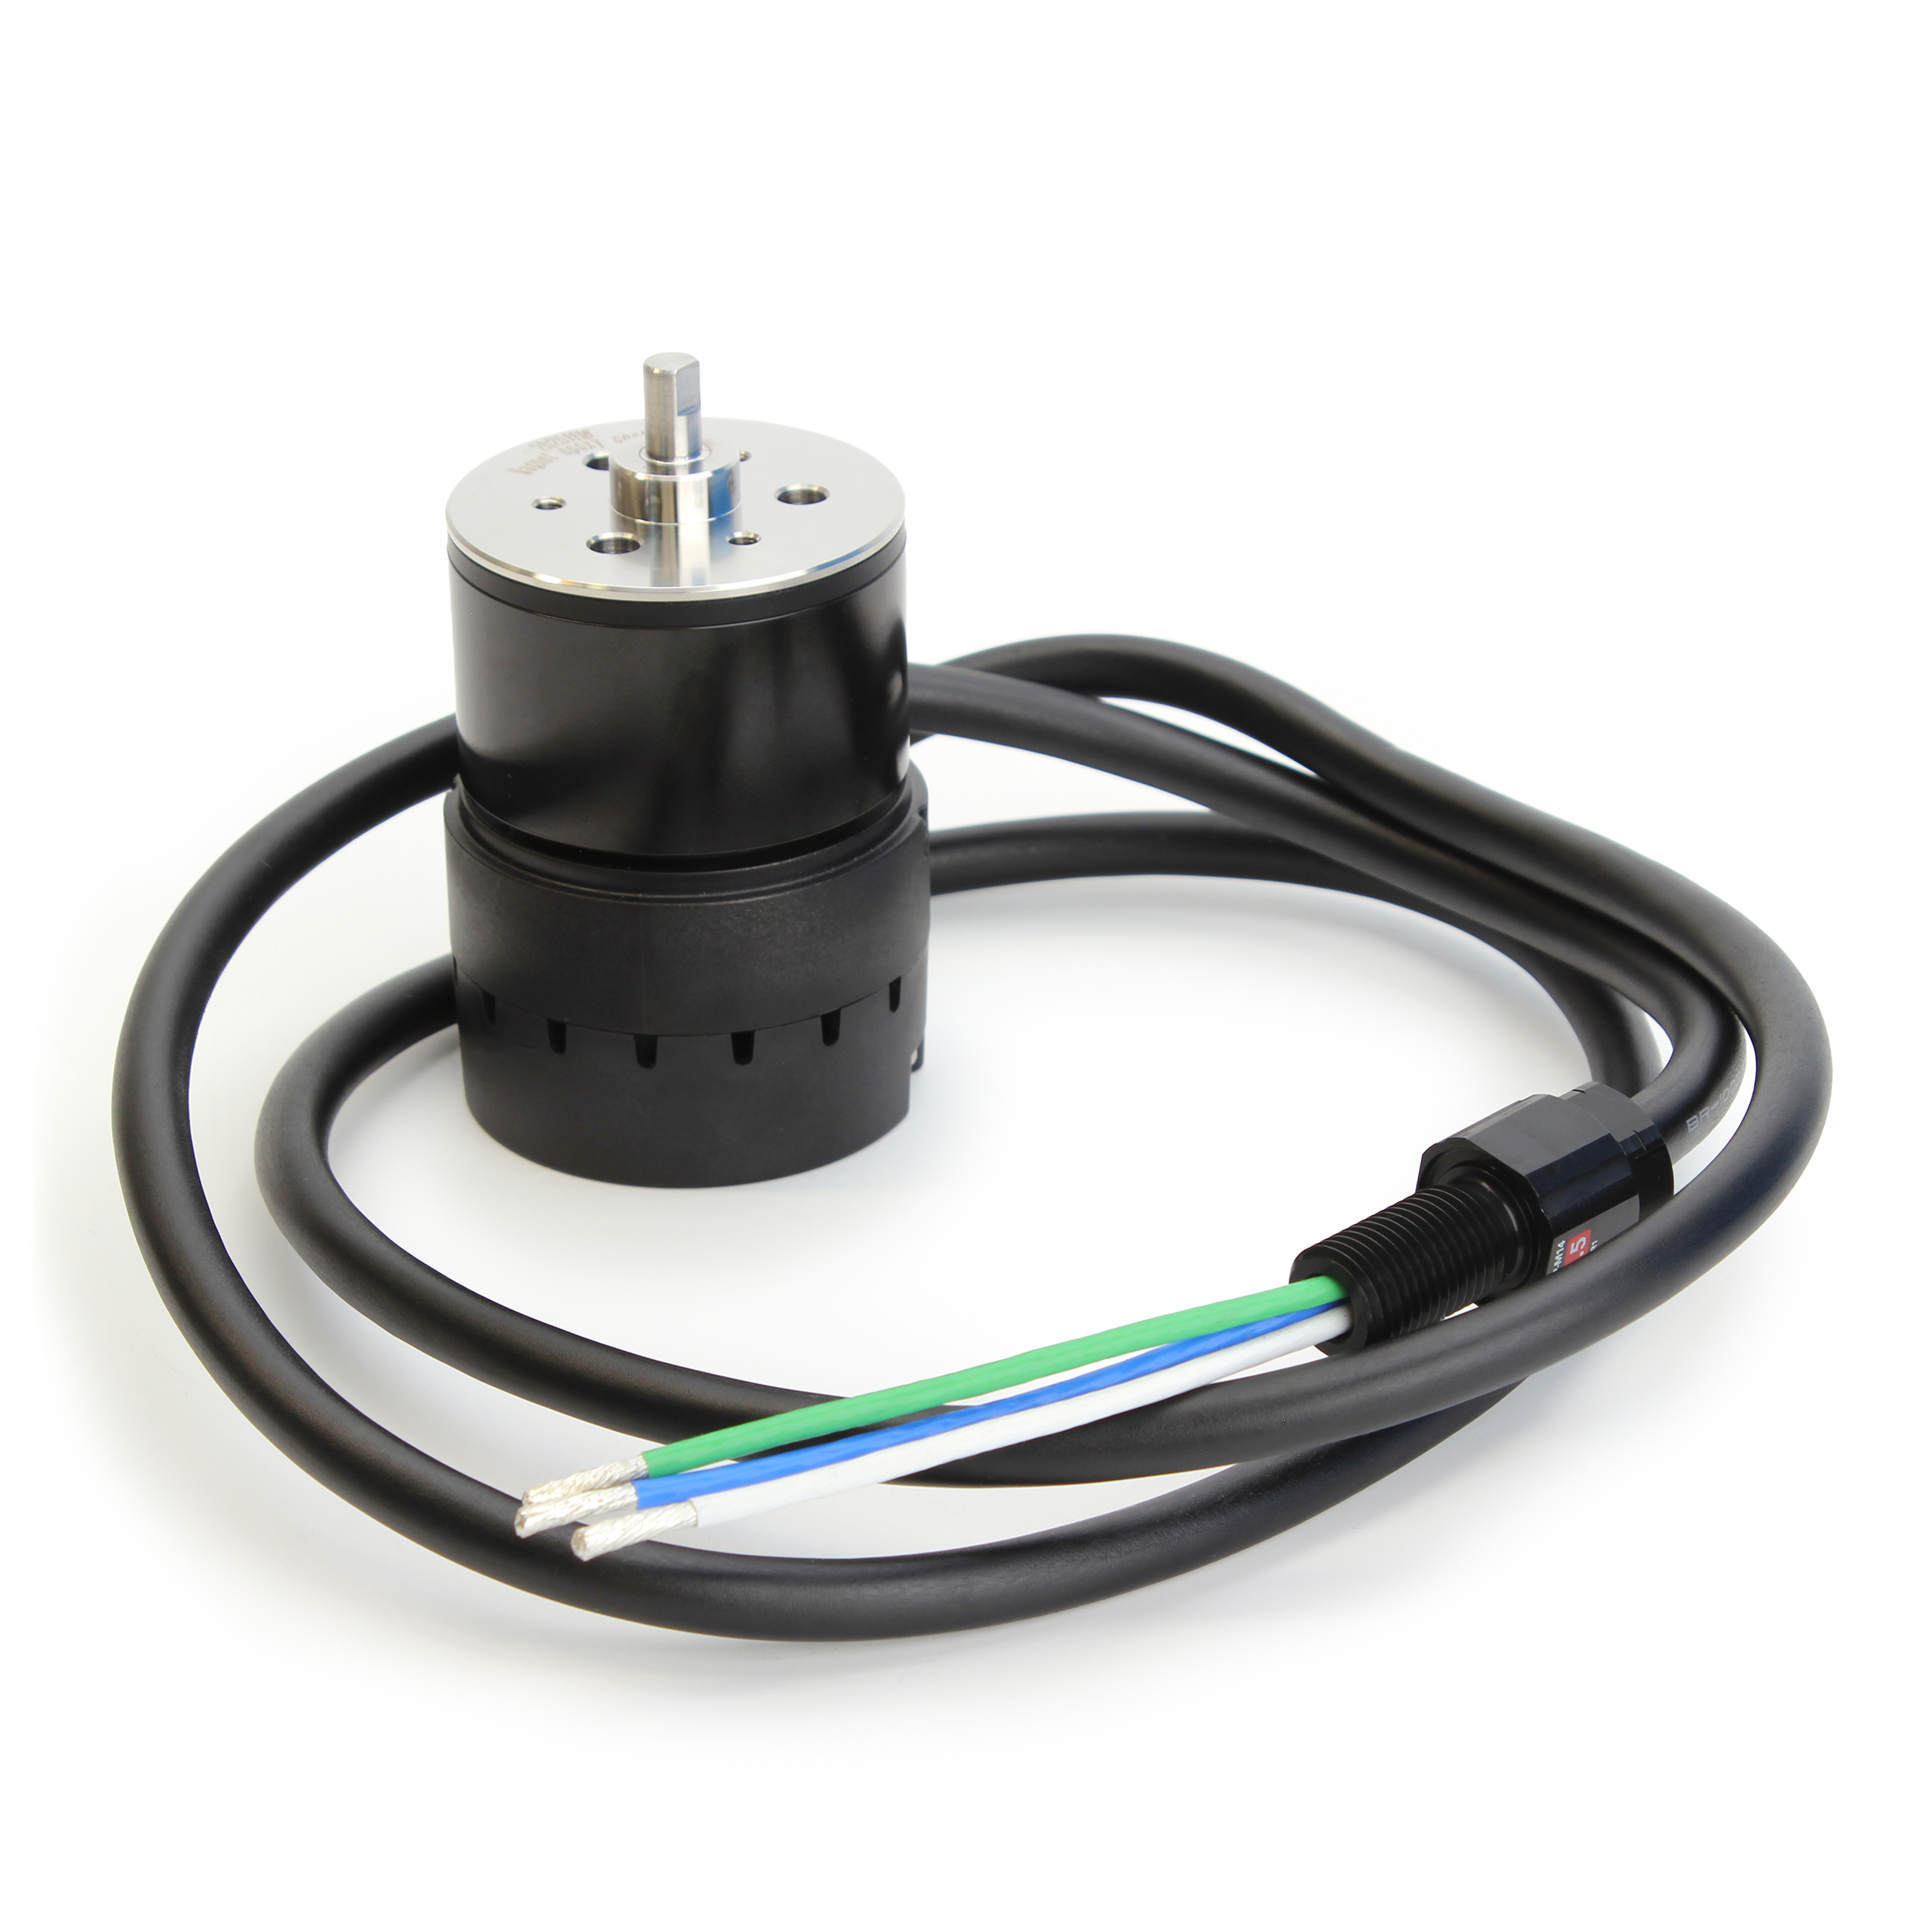
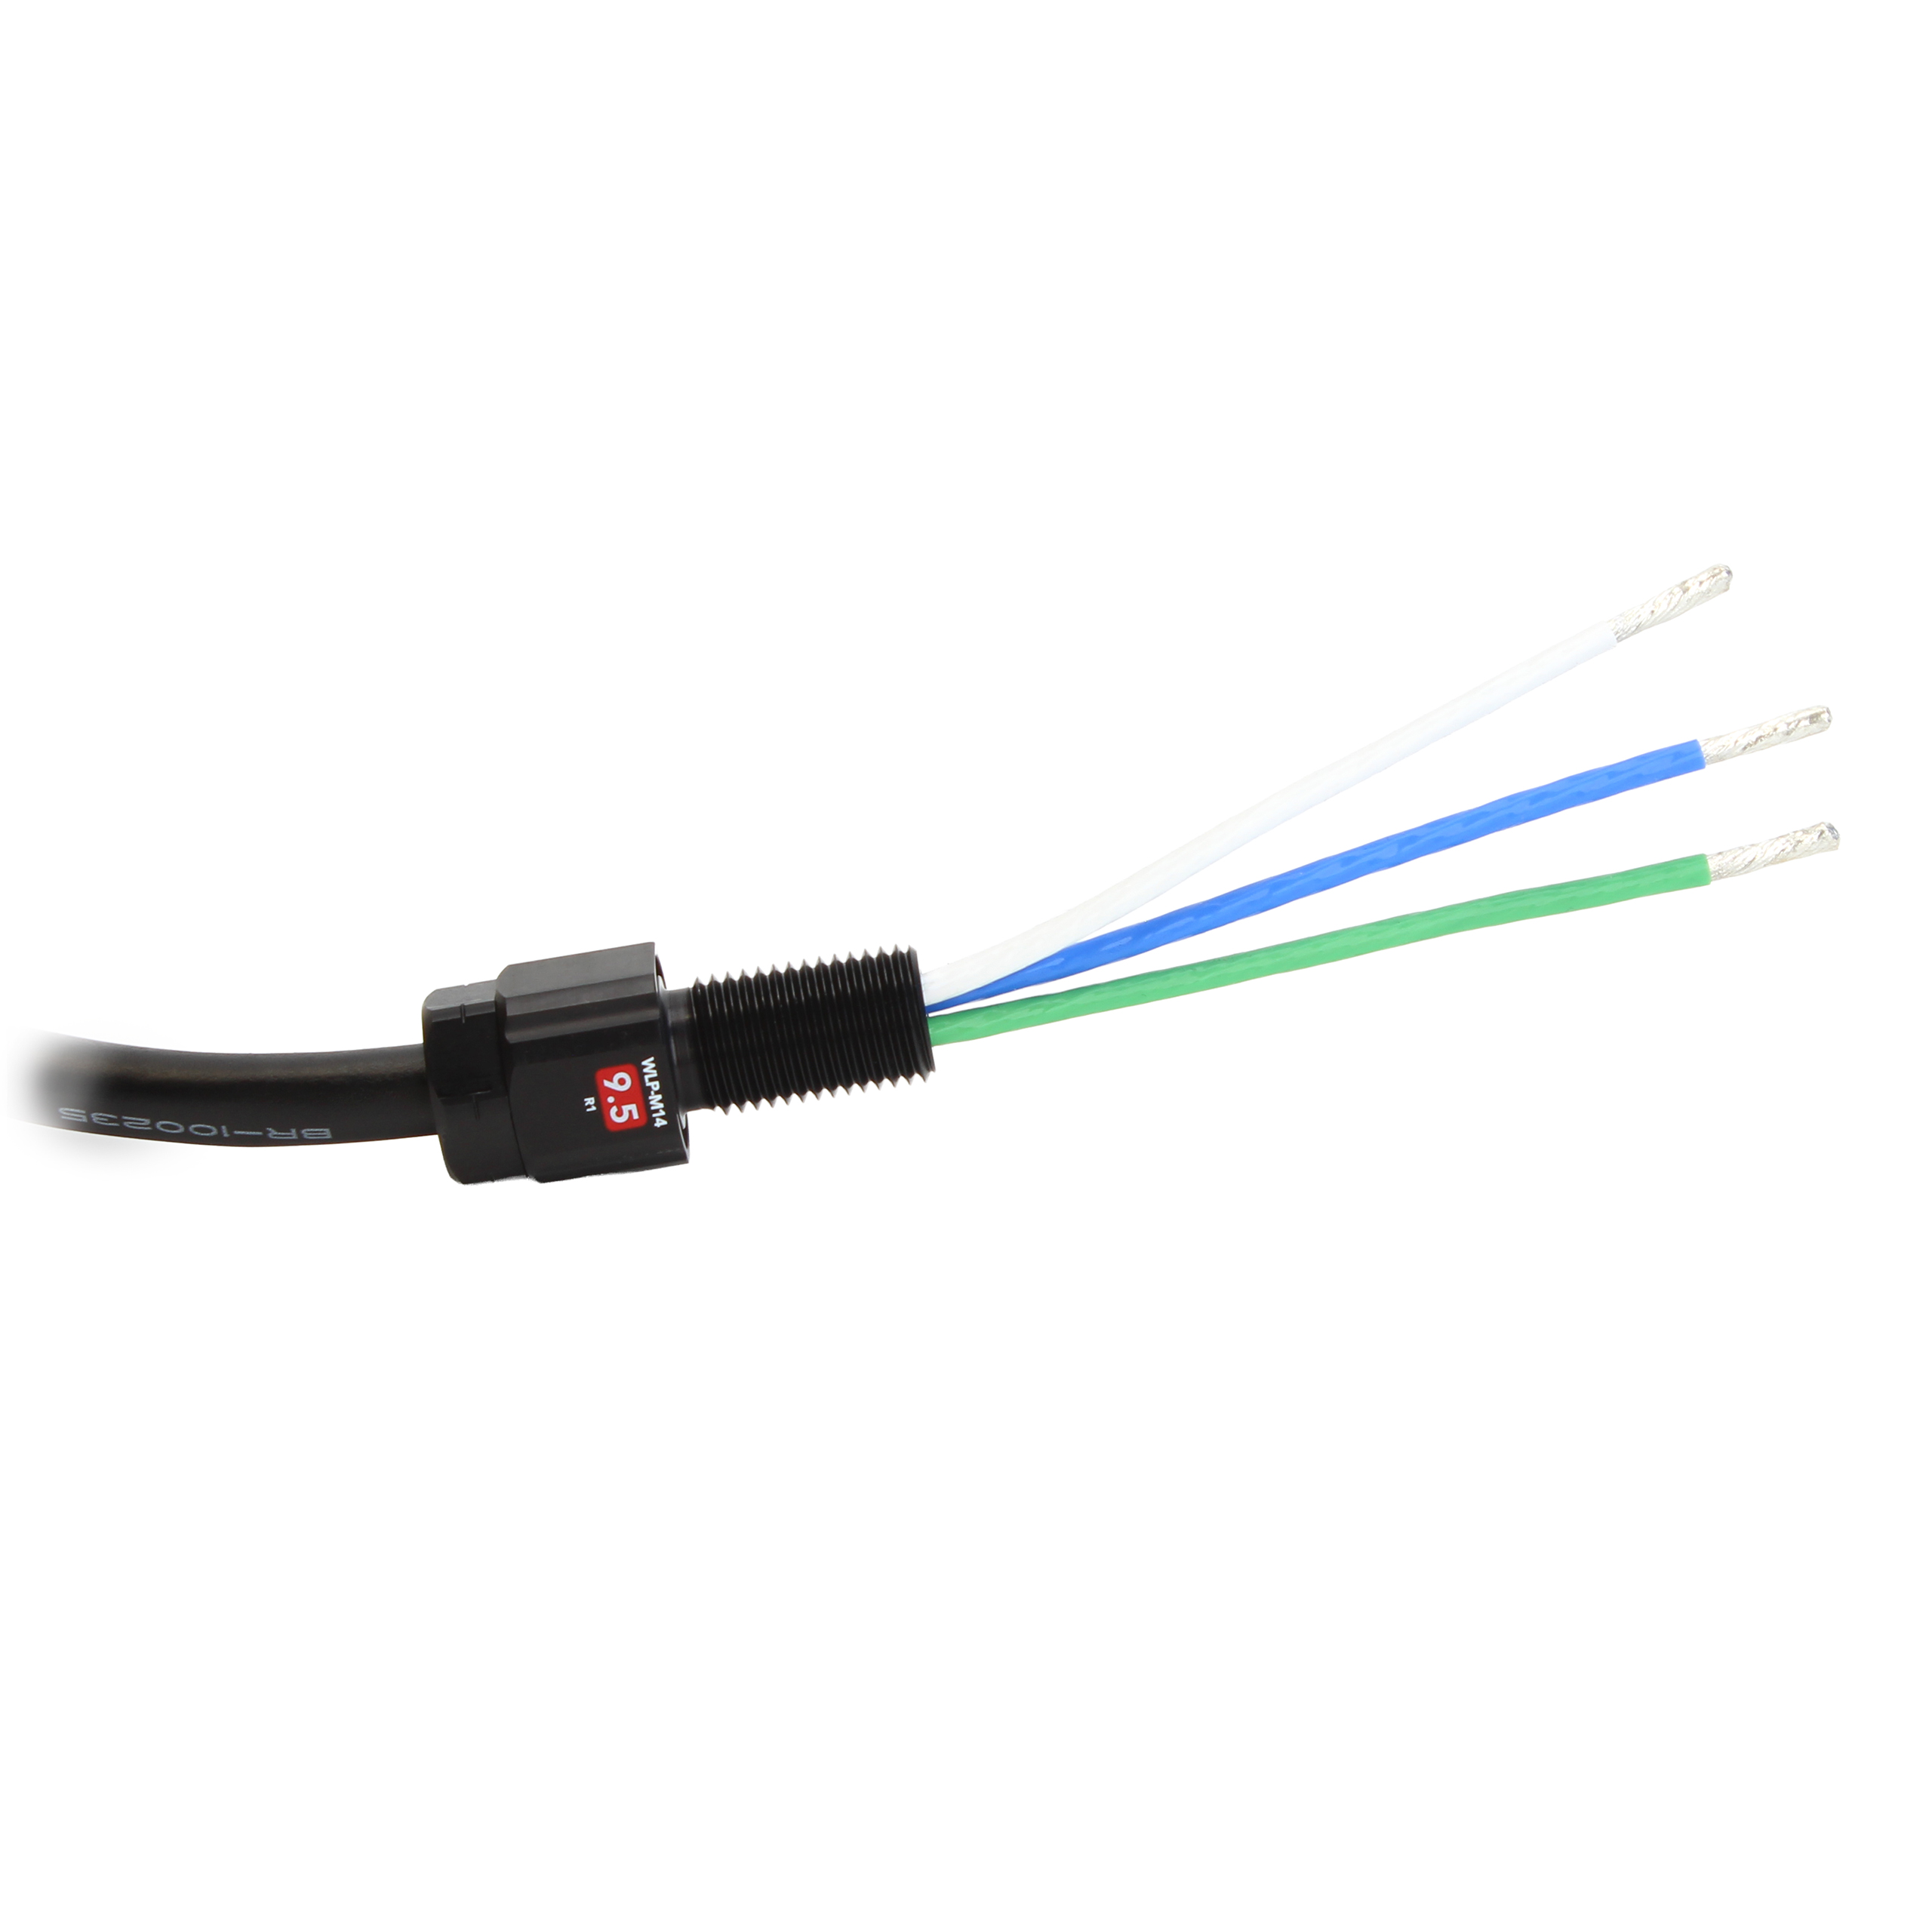
Le moteur M500 est un moteur sous-marin haute puissance conçu pour les applications exigeant davantage de puissance et d’efficacité. Tout comme le M200, il s’appuie sur notre technologie de propulseur, mais sans hélice ni tuyère, ce qui le rend idéal pour un large éventail d’applications telles que la propulsion de véhicules, les actionneurs, l’outillage sous-marin, et bien plus encore. Il est livré avec un pénétrateur WetLink préinstallé pour faciliter son intégration dans votre système.
Le M500 nécessite un variateur de vitesse électronique (ESC) pour fonctionner. Nous vous recommandons l’ESC Basic 500, conçu pour répondre aux exigences de puissance élevée du M500 à 24 V. Pour une utilisation à puissance réduite, l’ESC Basic peut être utilisé tant que le courant ne dépasse pas son maximum de 30 A.
Description
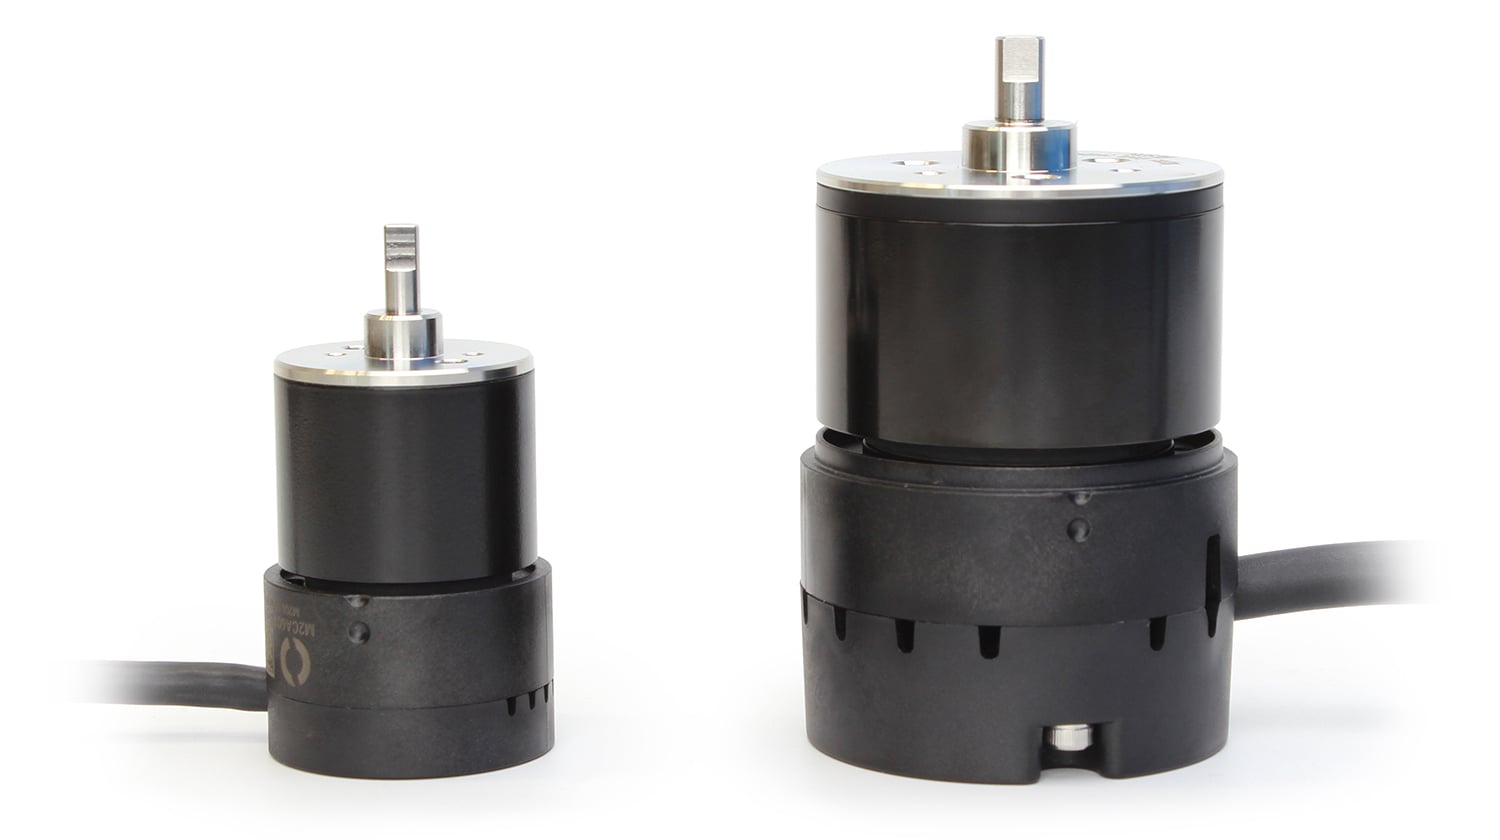
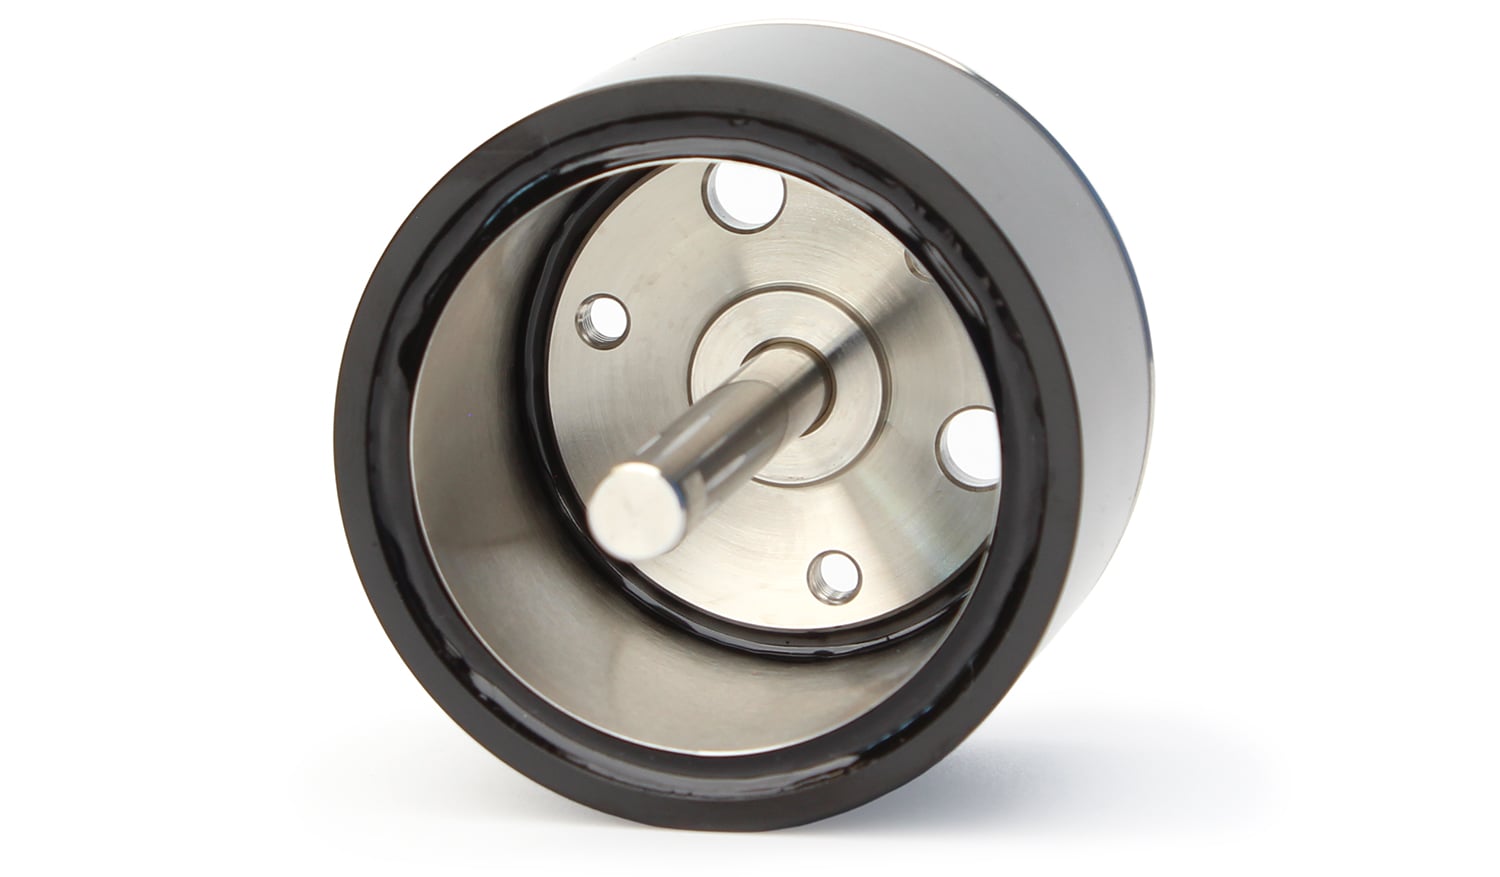
Le moteur M500 est pour l’essentiel le propulseur T500, mais il est conçu pour un éventail d’applications plus large. Dépourvu d’hélice ou de tuyère, il constitue un élément modulaire polyvalent pouvant servir, par exemple, à la propulsion de véhicules de surface sans équipage (USV) et de véhicules sous-marins sans équipage (UUV), à des outils sous-marins, à des trains d’engrenages, à des actionneurs ou à tout autre application que vous pouvez imaginer.
Il a été soigneusement conçu pour être plus robuste, plus puissant et plus efficace que le moteur M200.
Conception et détails
À l’instar de nos propulseurs, le M500 est un moteur triphasé sans balais qui exploite notre conception de moteur « immergée » brevetée. L’eau circule à travers l’ensemble des composants, ce qui lui confère un refroidissement et une lubrification par l’eau, ainsi qu’une résistance intrinsèque à la pression.
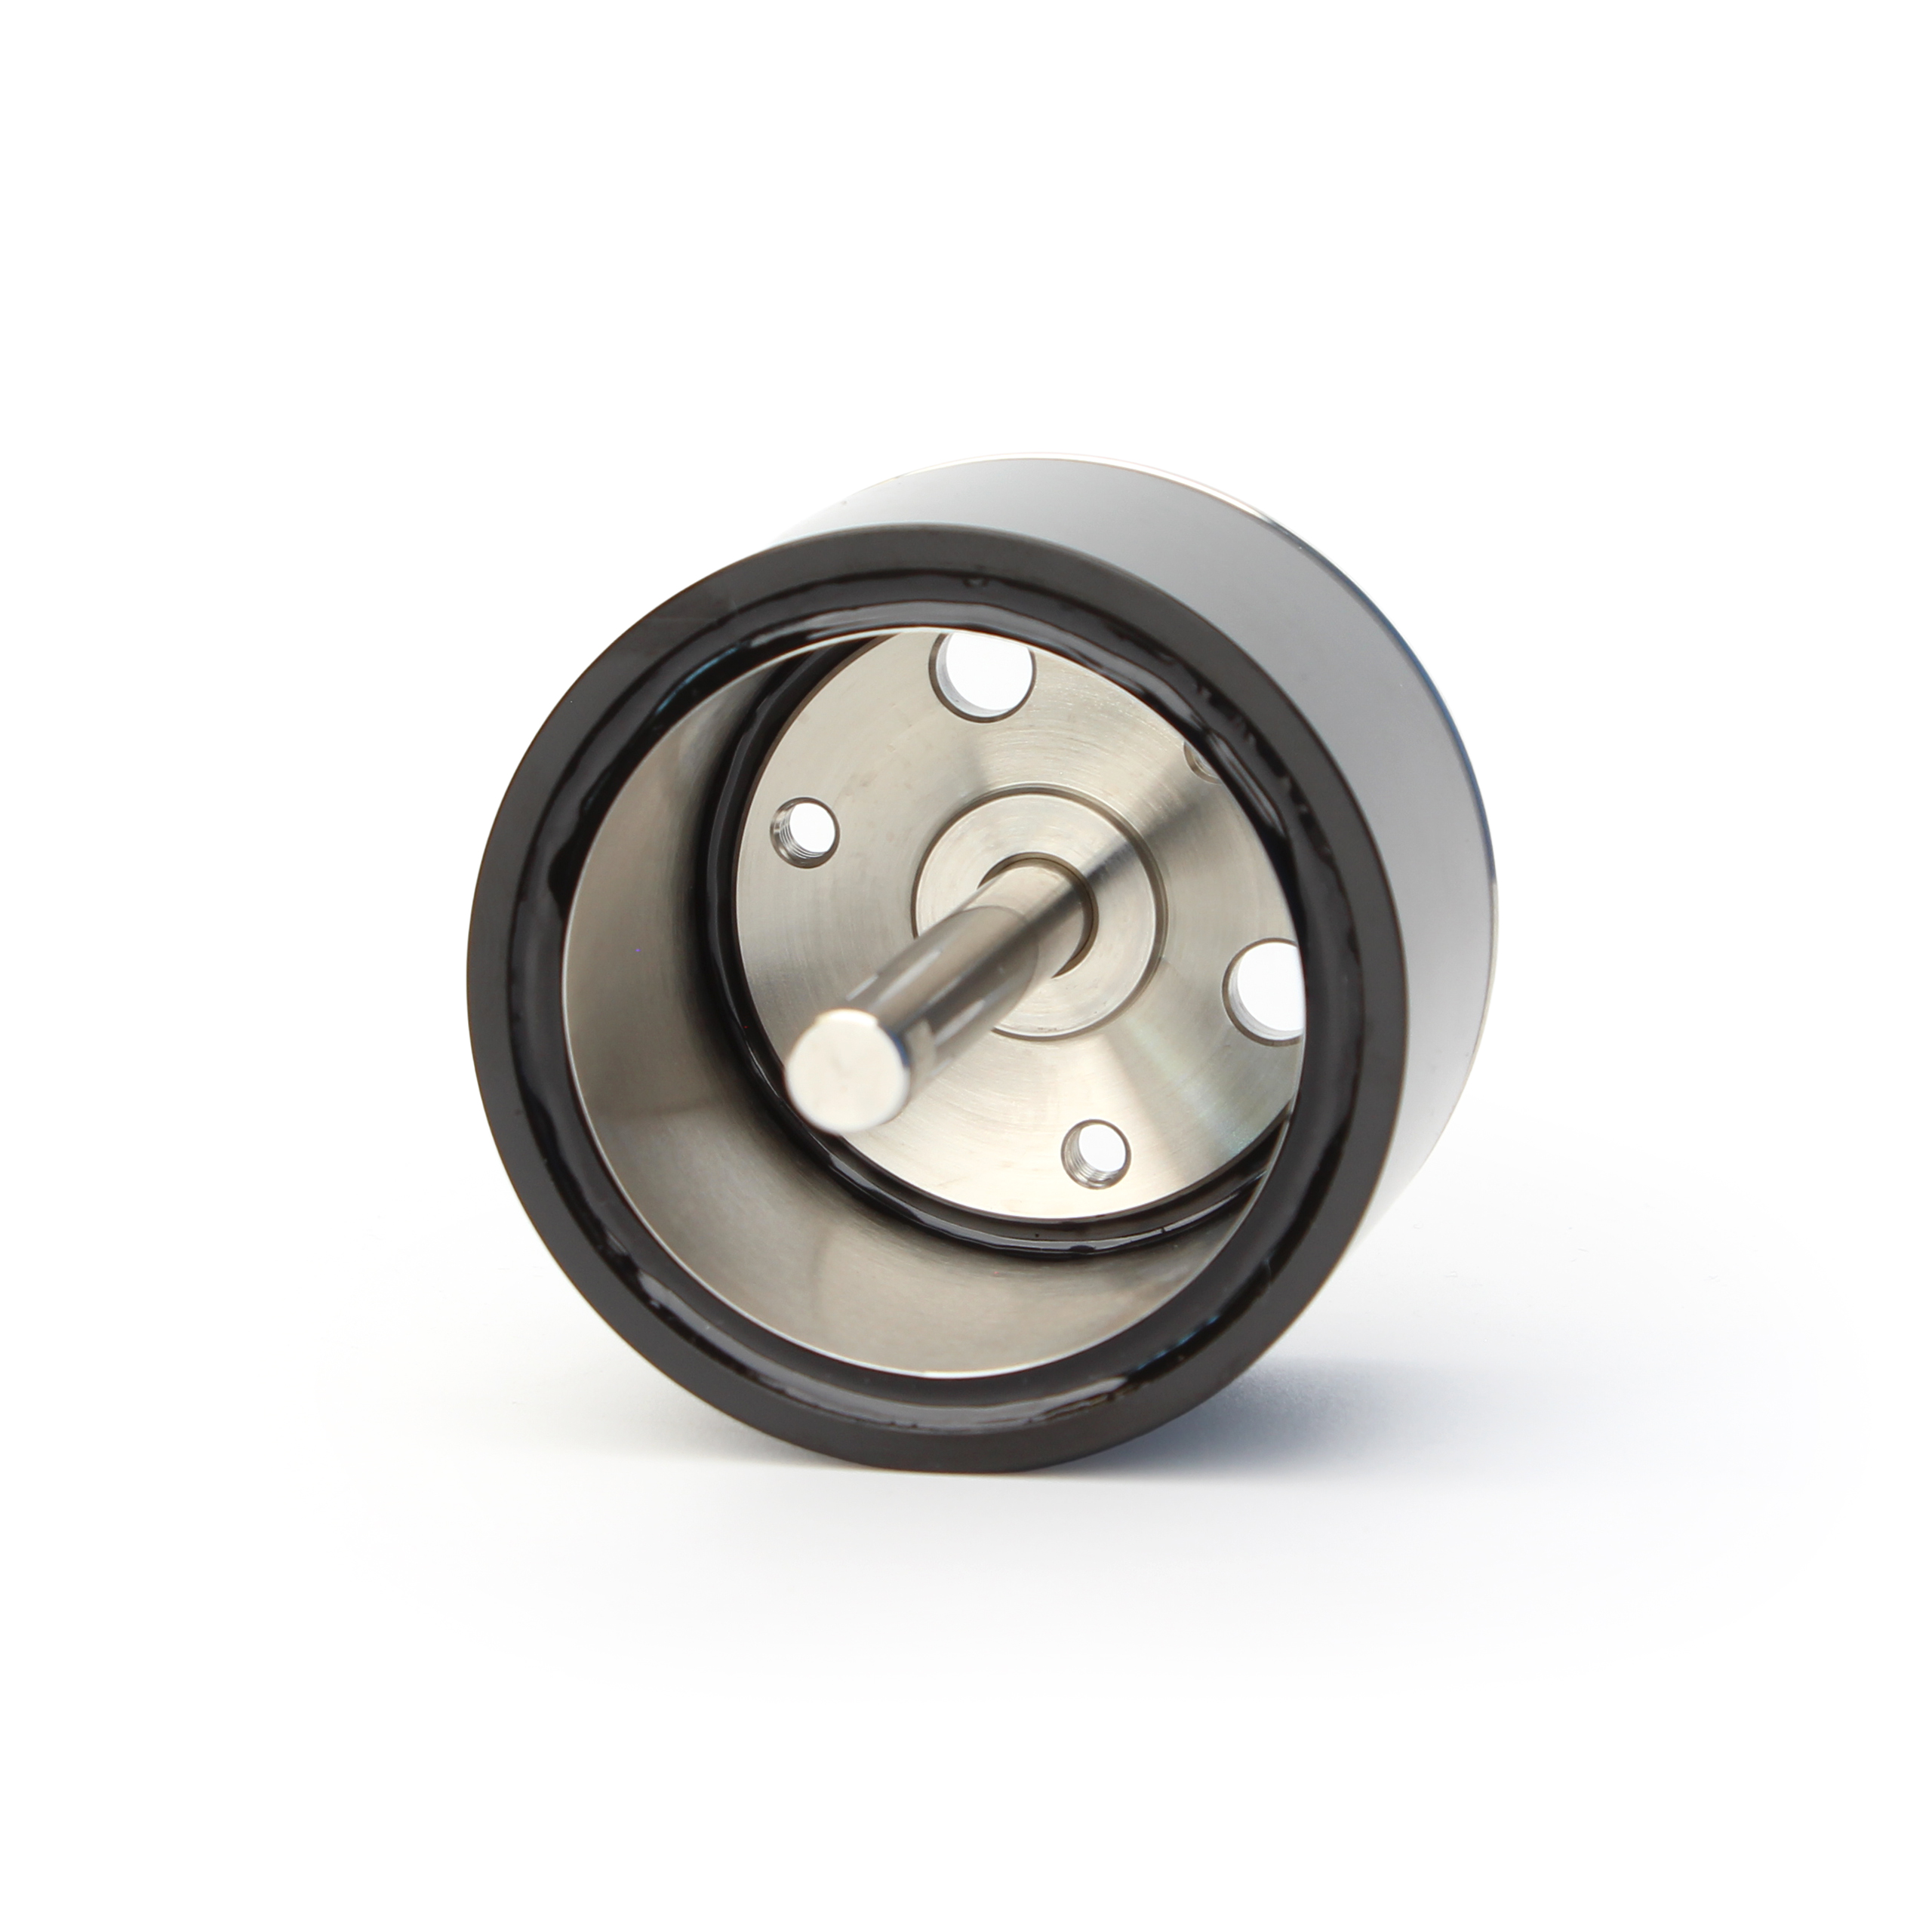
Le stator est entièrement encapsulé et isolé électriquement de l’eau. Le rotor présente une construction robuste avec des aimants en néodyme N52 haute performance protégés par un bouclier anti-abrasion en acier inoxydable, ce qui empêche tout dommage causé par des débris ou du sable. Des roulements en plastique haute performance lubrifiés à l’eau assurent un fonctionnement fluide, et le corps est fabriqué en polycarbonate renforcé de fibre de verre résistant aux chocs.
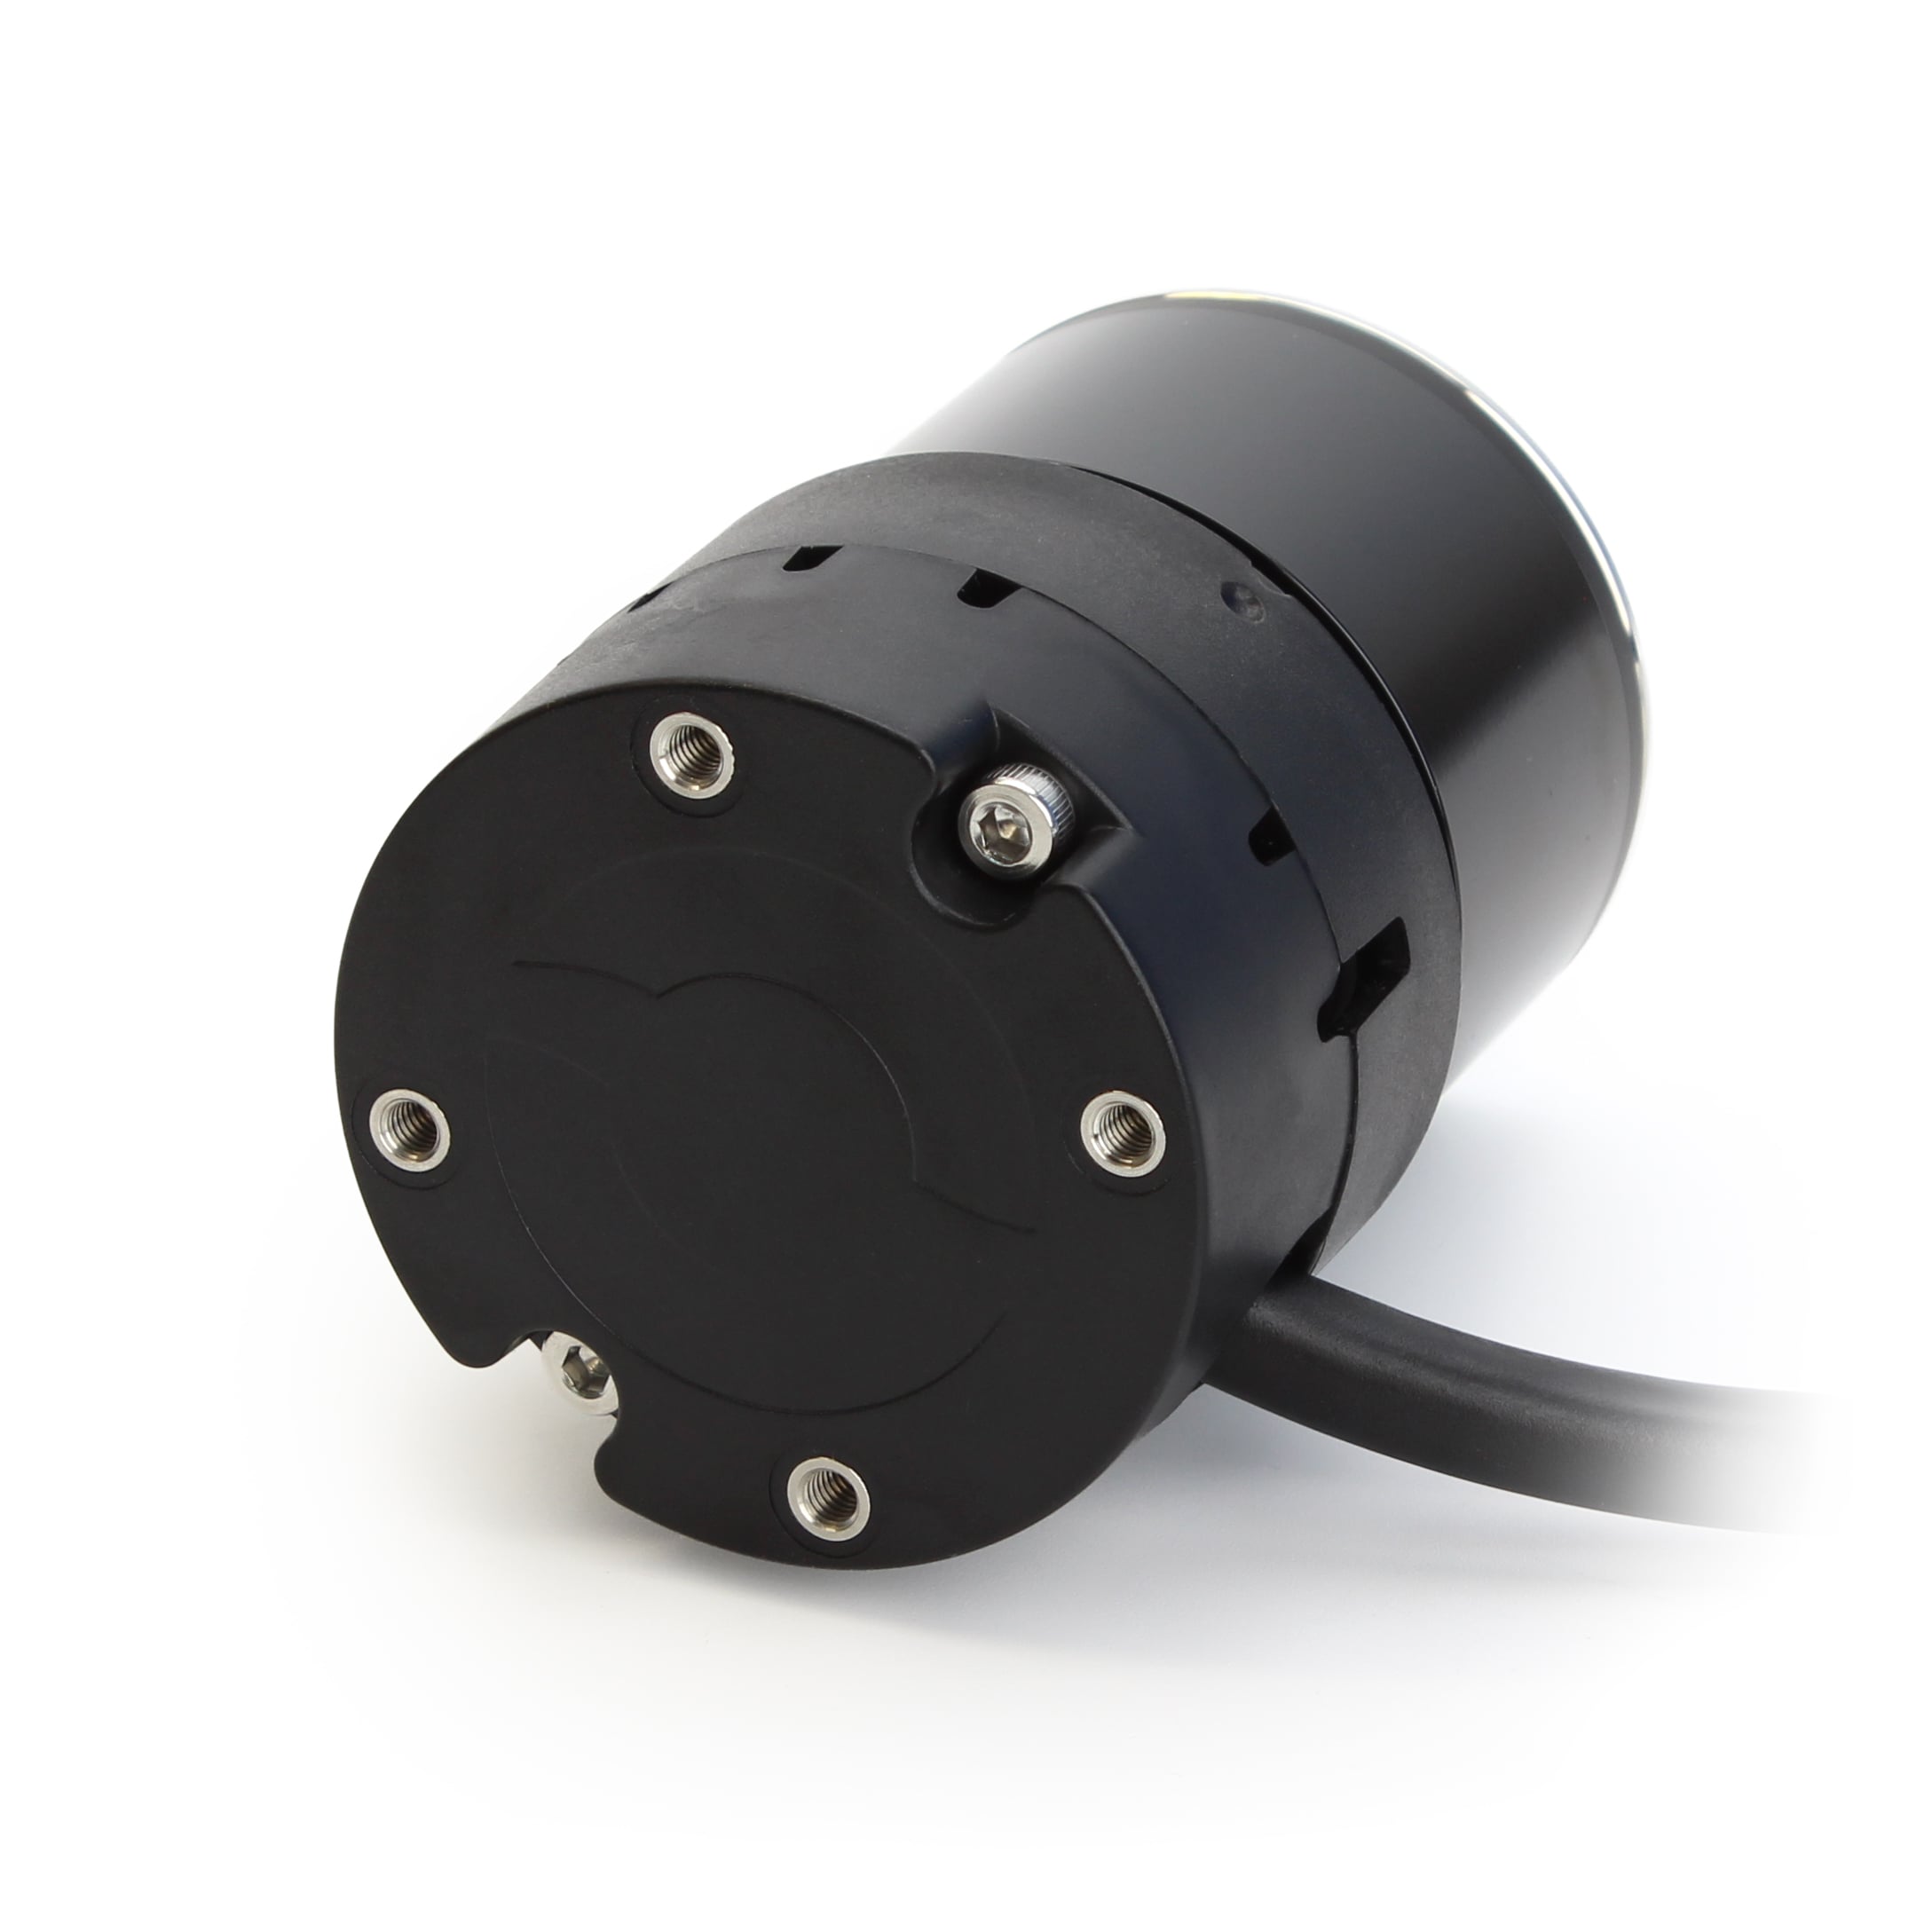
La base du M500 comprend quatre trous de fixation M4, ce qui facilite son montage sur des châssis, des coques ou pratiquement tout ce que vous pouvez imaginer.
Il est livré avec un câble de 1,5 m équipé d’un passe-câble WetLink préinstallé pour une connexion aisée à un boîtier étanche ou à tout autre logement.
Mise en route
Le M500 nécessite un variateur de vitesse électronique (ESC) pour fonctionner. Nous vous recommandons le Basic ESC 500, conçu pour répondre aux besoins en puissance élevés du M500 à 24 V. Le Basic ESC peut également être utilisé dans des applications à moindre puissance, à condition que le courant ne dépasse pas son maximum de 30 A.
Vous aurez également besoin d’une source d’alimentation, telle que nos batteries lithium-ion, et d’une source de signal, comme le Thruster Commander, un récepteur radio RC, un contrôleur de vol tel que le Navigator, ou un microcontrôleur tel qu’un Arduino ou un Raspberry Pi.
Consultez la section « Détails techniques » pour connaître les caractéristiques complètes du moteur, ainsi que notre guide d’utilisation du moteur pour vous aider à vous familiariser avec son fonctionnement.
Contenu
- 1 x moteur M500 avec pénétrateur WetLink préinstallé
- 1 x joint torique de passe-cloison M14
- 1 x écrou de passe-cloison M14
Mise en route rapide
1. Connectez les fils du moteur aux fils de phase de l’ESC.
2. Connectez l’ESC à une source d’alimentation.
3. Connectez le fil de signal de l’ESC à une source de signal.
4. Envoyez un signal PWM de 1500 µs pour initialiser le moteur, puis utilisez le signal PWM pour contrôler sa vitesse :
- 1500 µs pour initialiser et arrêter le moteur
- >1525 µs à 1900 µs pour la marche avant
- <1475 µs à 1100 µs pour la marche arrière

Guides
Catégories de forum pertinentes
Blue Robotics Forums – Thrusters And Motors
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Performances | ||
| Profondeur nominale | 300 m | 984 ft |
| Durée de vie de conception ¹ | 3 years or 300 cycles to rated depth | |
| Couple de blocage (calculé) | 2.04 N·m | 1.5 lb⋅ft |
| Température de l’eau en fonctionnement (pleine puissance à 24 V) | 2–27°C | |
| Électrique ² | ||
| Tension de fonctionnement ³ | 7–24 V | |
| Kv du moteur (à vide) | 202 RPM/V | |
| Configuration du moteur | 12 slot, 14 pole | |
| Courant maximal (puissance) à 24 V (à vide) | 3.3 A (79 W) | |
| Régime maximal à 24 V (à vide) | 4700 RPM | |
| Caractéristiques physiques | ||
| Longueur | 98.45 mm | 3.875 in |
| Diamètre | 61 mm | 2.4 in |
| Matériaux en contact avec l’eau | Stainless steel 316 Polycarbonate 10% glass-filled Epoxy POM Polyurethane Aluminum 7075-T6 FKM Buna-N |
|
| Poids dans l’air | 895 g | 1.97 lb |
| Poids dans l’eau | 641 g | 1.41 lb |
| Filetages des trous de fixation | M4 x 0.7 | |
| Entraxe des trous de fixation | 35 mm | |
| Câble | ||
| Type de câble | T500 Cable (BR-100235) | |
| Longueur du câble | 1372±40 mm | 54±1.57 in |
| Longueur du conducteur | 80 mm +20/-10 | 3.14 in +0.79/-0.39 |
| Section des conducteurs | 12 AWG | |
| Pénétrateur WetLink | M14-9.5MM-HC | |
| Filetage de traversée | M14 x 1.5 | |
| Joint torique de traversée | M14 (1.5×15 mm Buna-N 70A) | |
| ¹ La durée de vie de conception a servi à définir les conditions d’essais accélérés et ne correspond pas à une période de garantie. ² Les valeurs électriques sont typiques ; les unités réelles peuvent varier de ±5 %. Mesures effectuées avec le Basic ESC 500. ³ Le propulseur M500 a une tension de fonctionnement maximale de 24 V, équivalente à une batterie LiPo ou Li-ion 6S complètement chargée. Le fonctionnement continu à plein régime sous 24 V doit être limité à 1 minute ou moins afin d’éviter une surchauffe. | ||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 1,22 kg |
|---|---|
| Capteur - Pression/Profondeur - Résolution | Bar3XT – 3 bar / 30 m – 0.9 mm, Bar10XT – 10 bar / 100 m – 3 mm, Bar30XT – 30 bar / 300 m – 9 mm, Bar100XT – 100 bar / 1000 m – 30 mm |
Produits similaires
-
Hélice anti-algues pour moteur M200
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Jeu d'hélices
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Propulseur T200 avec pénétrateur (pièce de rechange BlueROV2)
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit