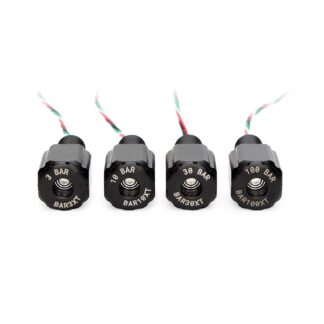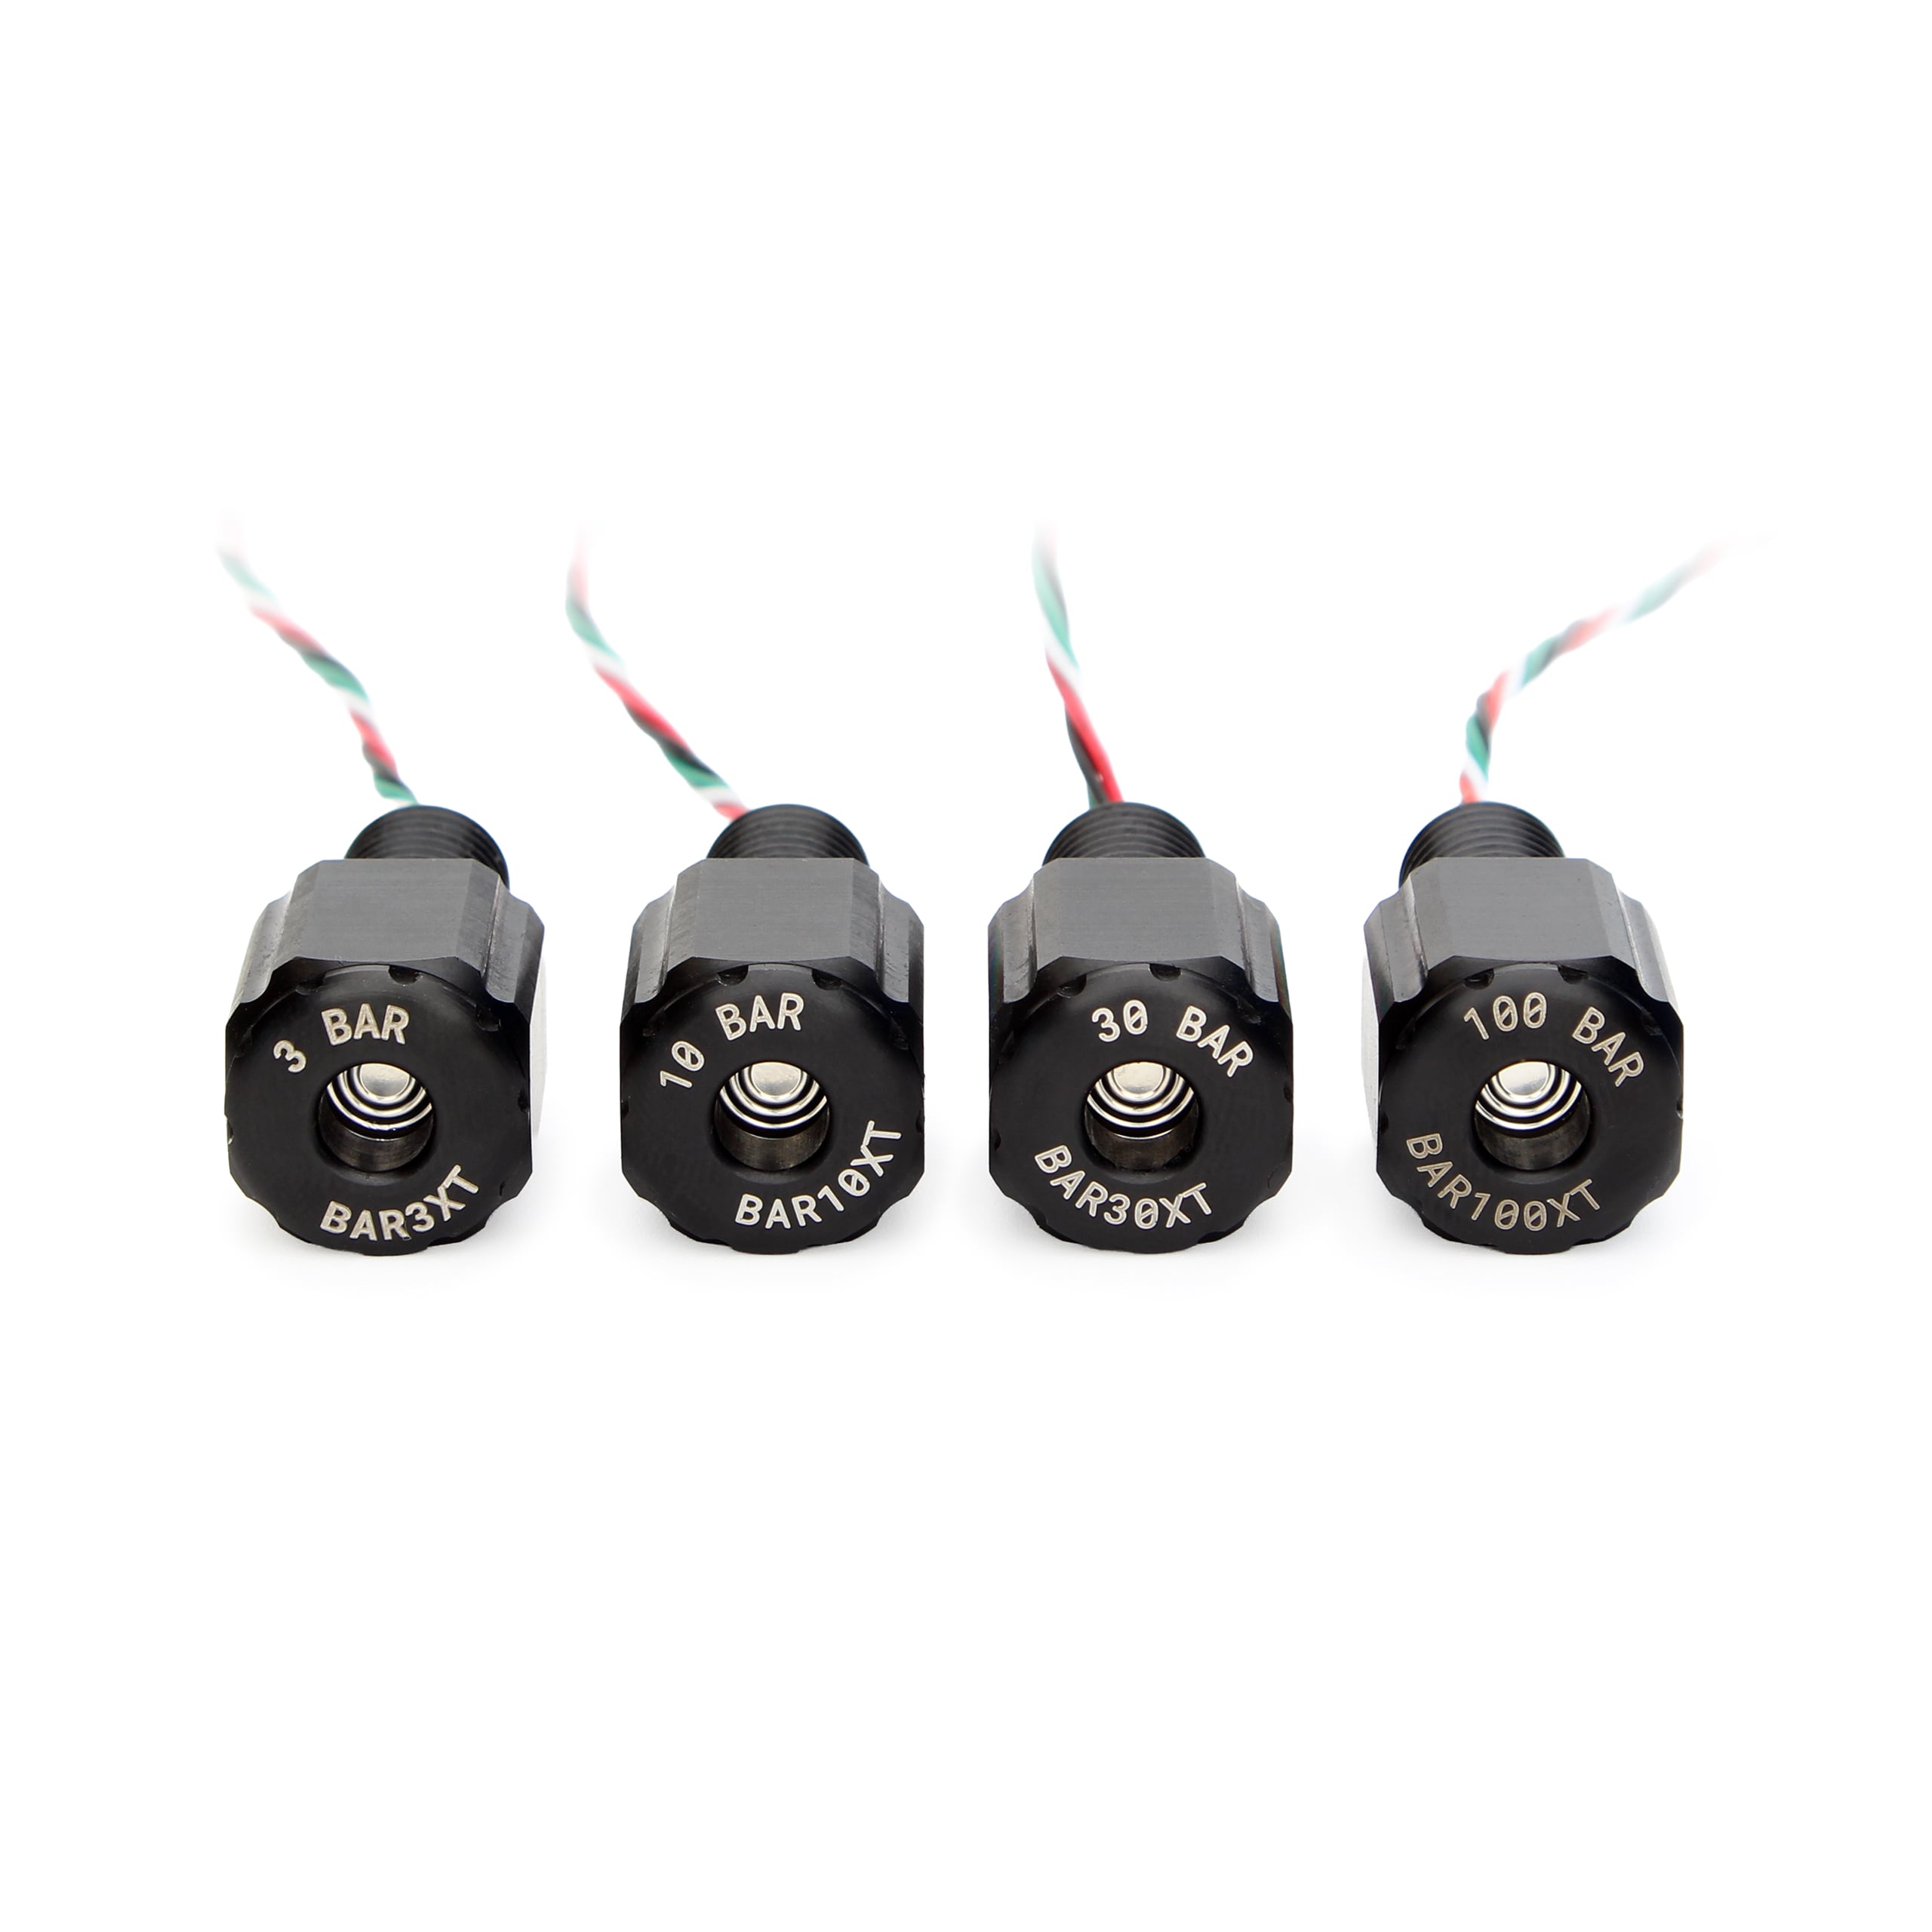
Capteurs de pression série BarXT
Connectez-vous pour accéder aux prix professionnels
La série BarXT offre une mesure précise de la profondeur et de la pression sous-marines pour les applications nécessitant une immersion continue. Ces capteurs peuvent rester immergés indéfiniment sans nécessiter d’entretien. Disponibles en quatre modèles pour des profondeurs de fonctionnement comprises entre 20 et 1 000 mètres.
Pour une option plus économique nécessitant toutefois un entretien régulier, découvrez la gamme de capteurs Bar !
Description
La gamme de capteurs de pression BarXT est conçue pour les applications sous-marines dans lesquelles les capteurs doivent rester immergés pendant de longues périodes sans nécessiter d’entretien. Ils sont parfaits pour les ROV, les AUV et autres instruments sous-marins utilisés dans le cadre de déploiements à long terme où la fiabilité est primordiale.
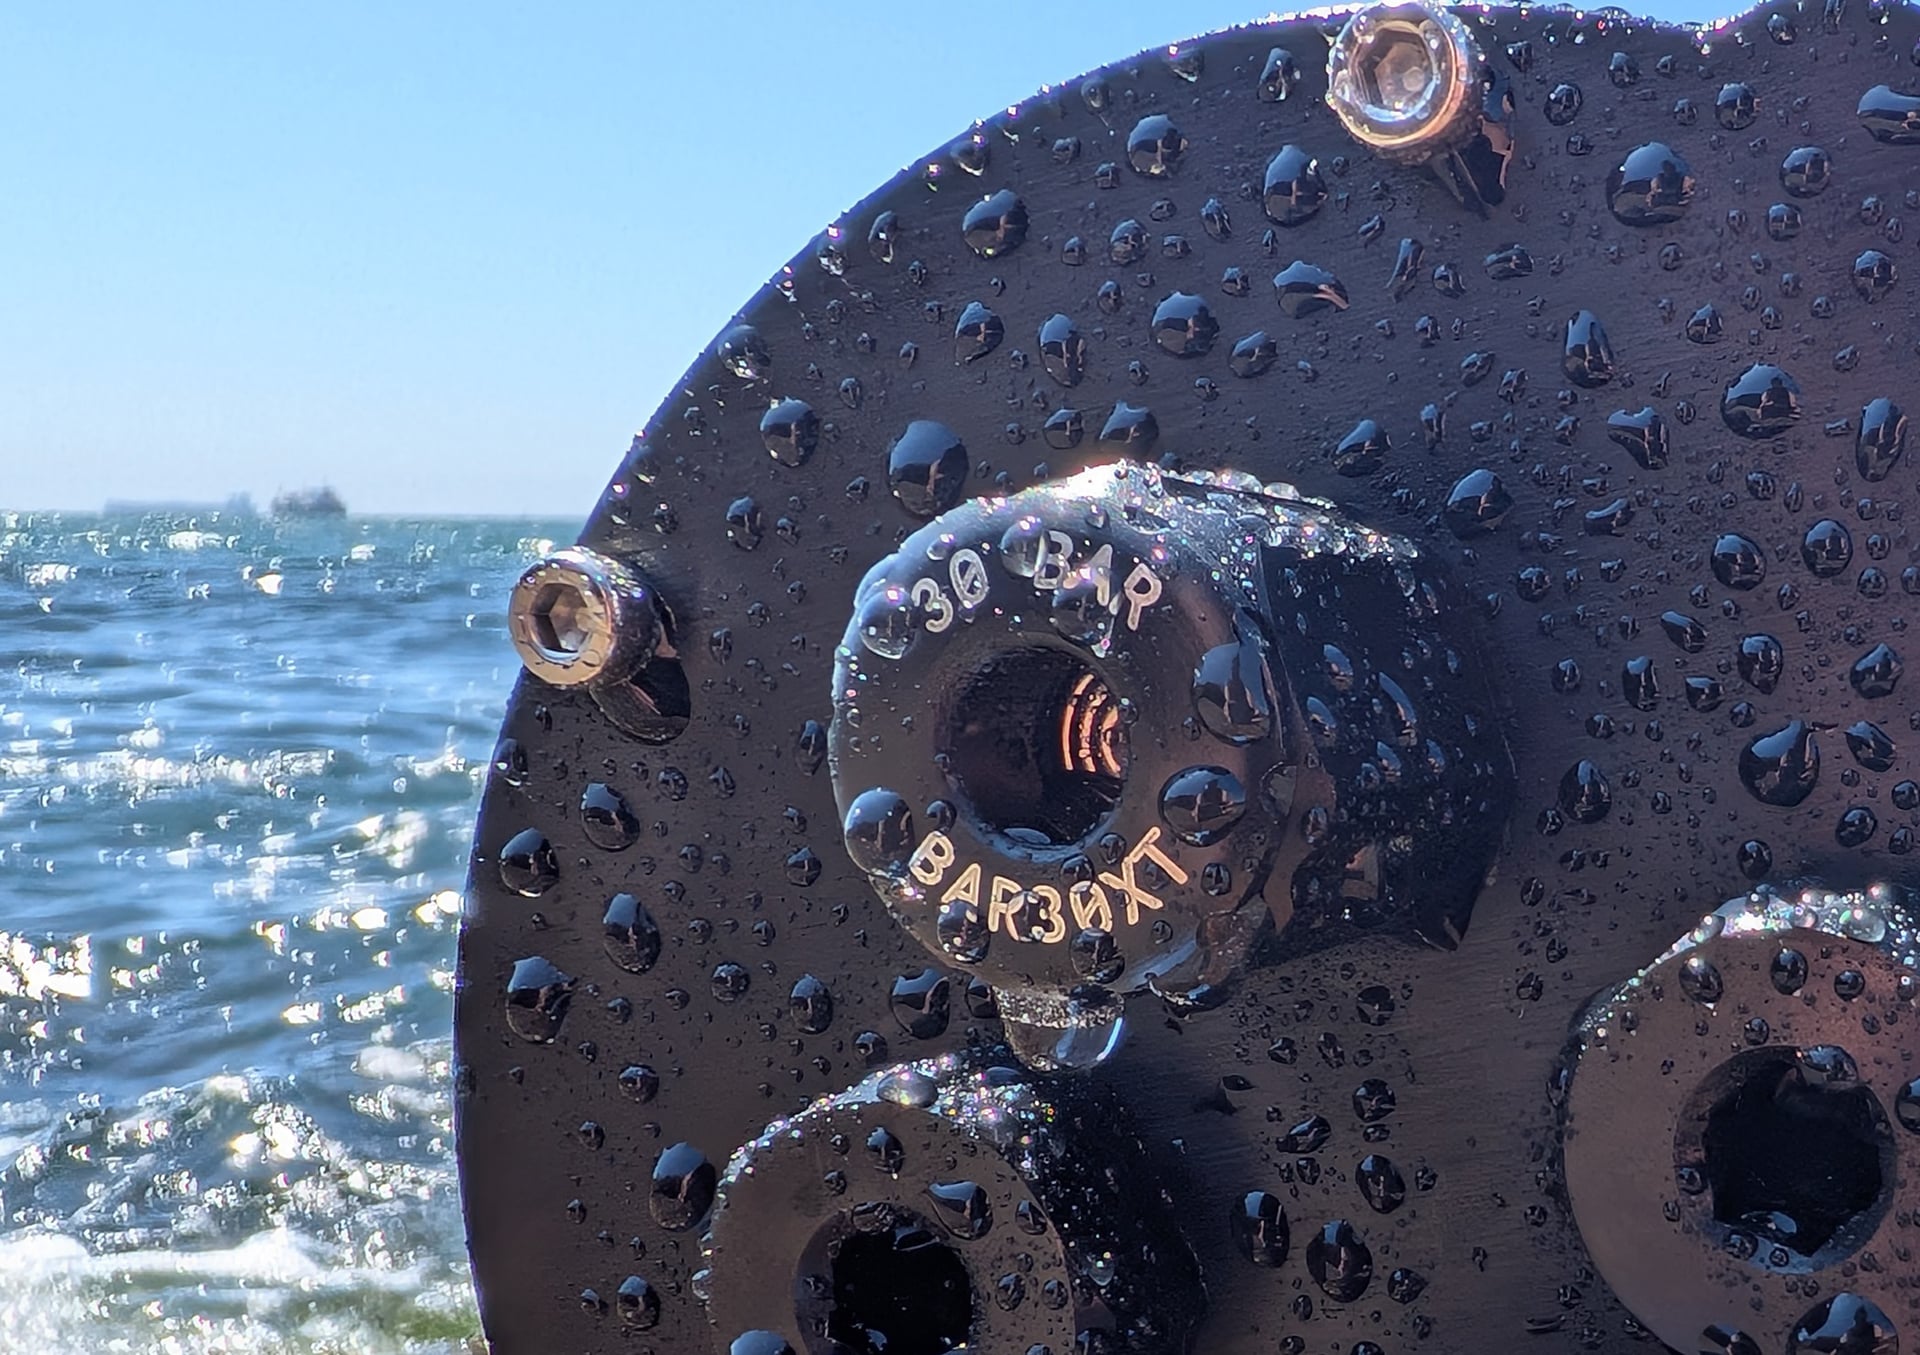
Les capteurs BarXT adoptent le format de pénétrateurs M10, usiné dans de l’acier inoxydable 316, recouvert d’un revêtement d’oxyde noir afin de réduire la corrosion galvanique, et sont dotés d’un capot avant qui protège l’élément de mesure contre les dommages physiques. La gamme BarXT est conçue pour résister aux environnements marins difficiles et aux missions de longue durée.
La gamme BarXT utilise le capteur étanche de pression et de température de la série 4LD de Keller et comprend quatre modèles couvrant une large plage de profondeurs et de résolutions :
[table id=441 /]
Performances sous pression
Tous les modèles BarXT mesurent également la température, avec une précision de ±2 °C. Ils communiquent via I²C, fonctionnent sur une logique de 3,3 V (avec une alimentation maximale de 5,5 V) et sont équipés d’un connecteur JST GH compatible avec la plupart des contrôleurs de vol, tels que le contrôleur de vol Navigator et le pilote automatique Pixhawk.
Ils sont entièrement pris en charge par ArduSub, et nous fournissons des bibliothèques Arduino et Python pour une intégration aisée dans vos projets. Le schéma électrique et le plan de la carte sont également fournis, ce qui vous permet d’adapter la conception à vos propres projets.
Si vous recherchez une option plus économique, les capteurs de la série Bar fournissent des mesures précises de profondeur et de pression pour les applications de submersion intermittente. Et si vous avez besoin d’un capteur de température offrant encore plus de précision, essayez le capteur de température Celsius.
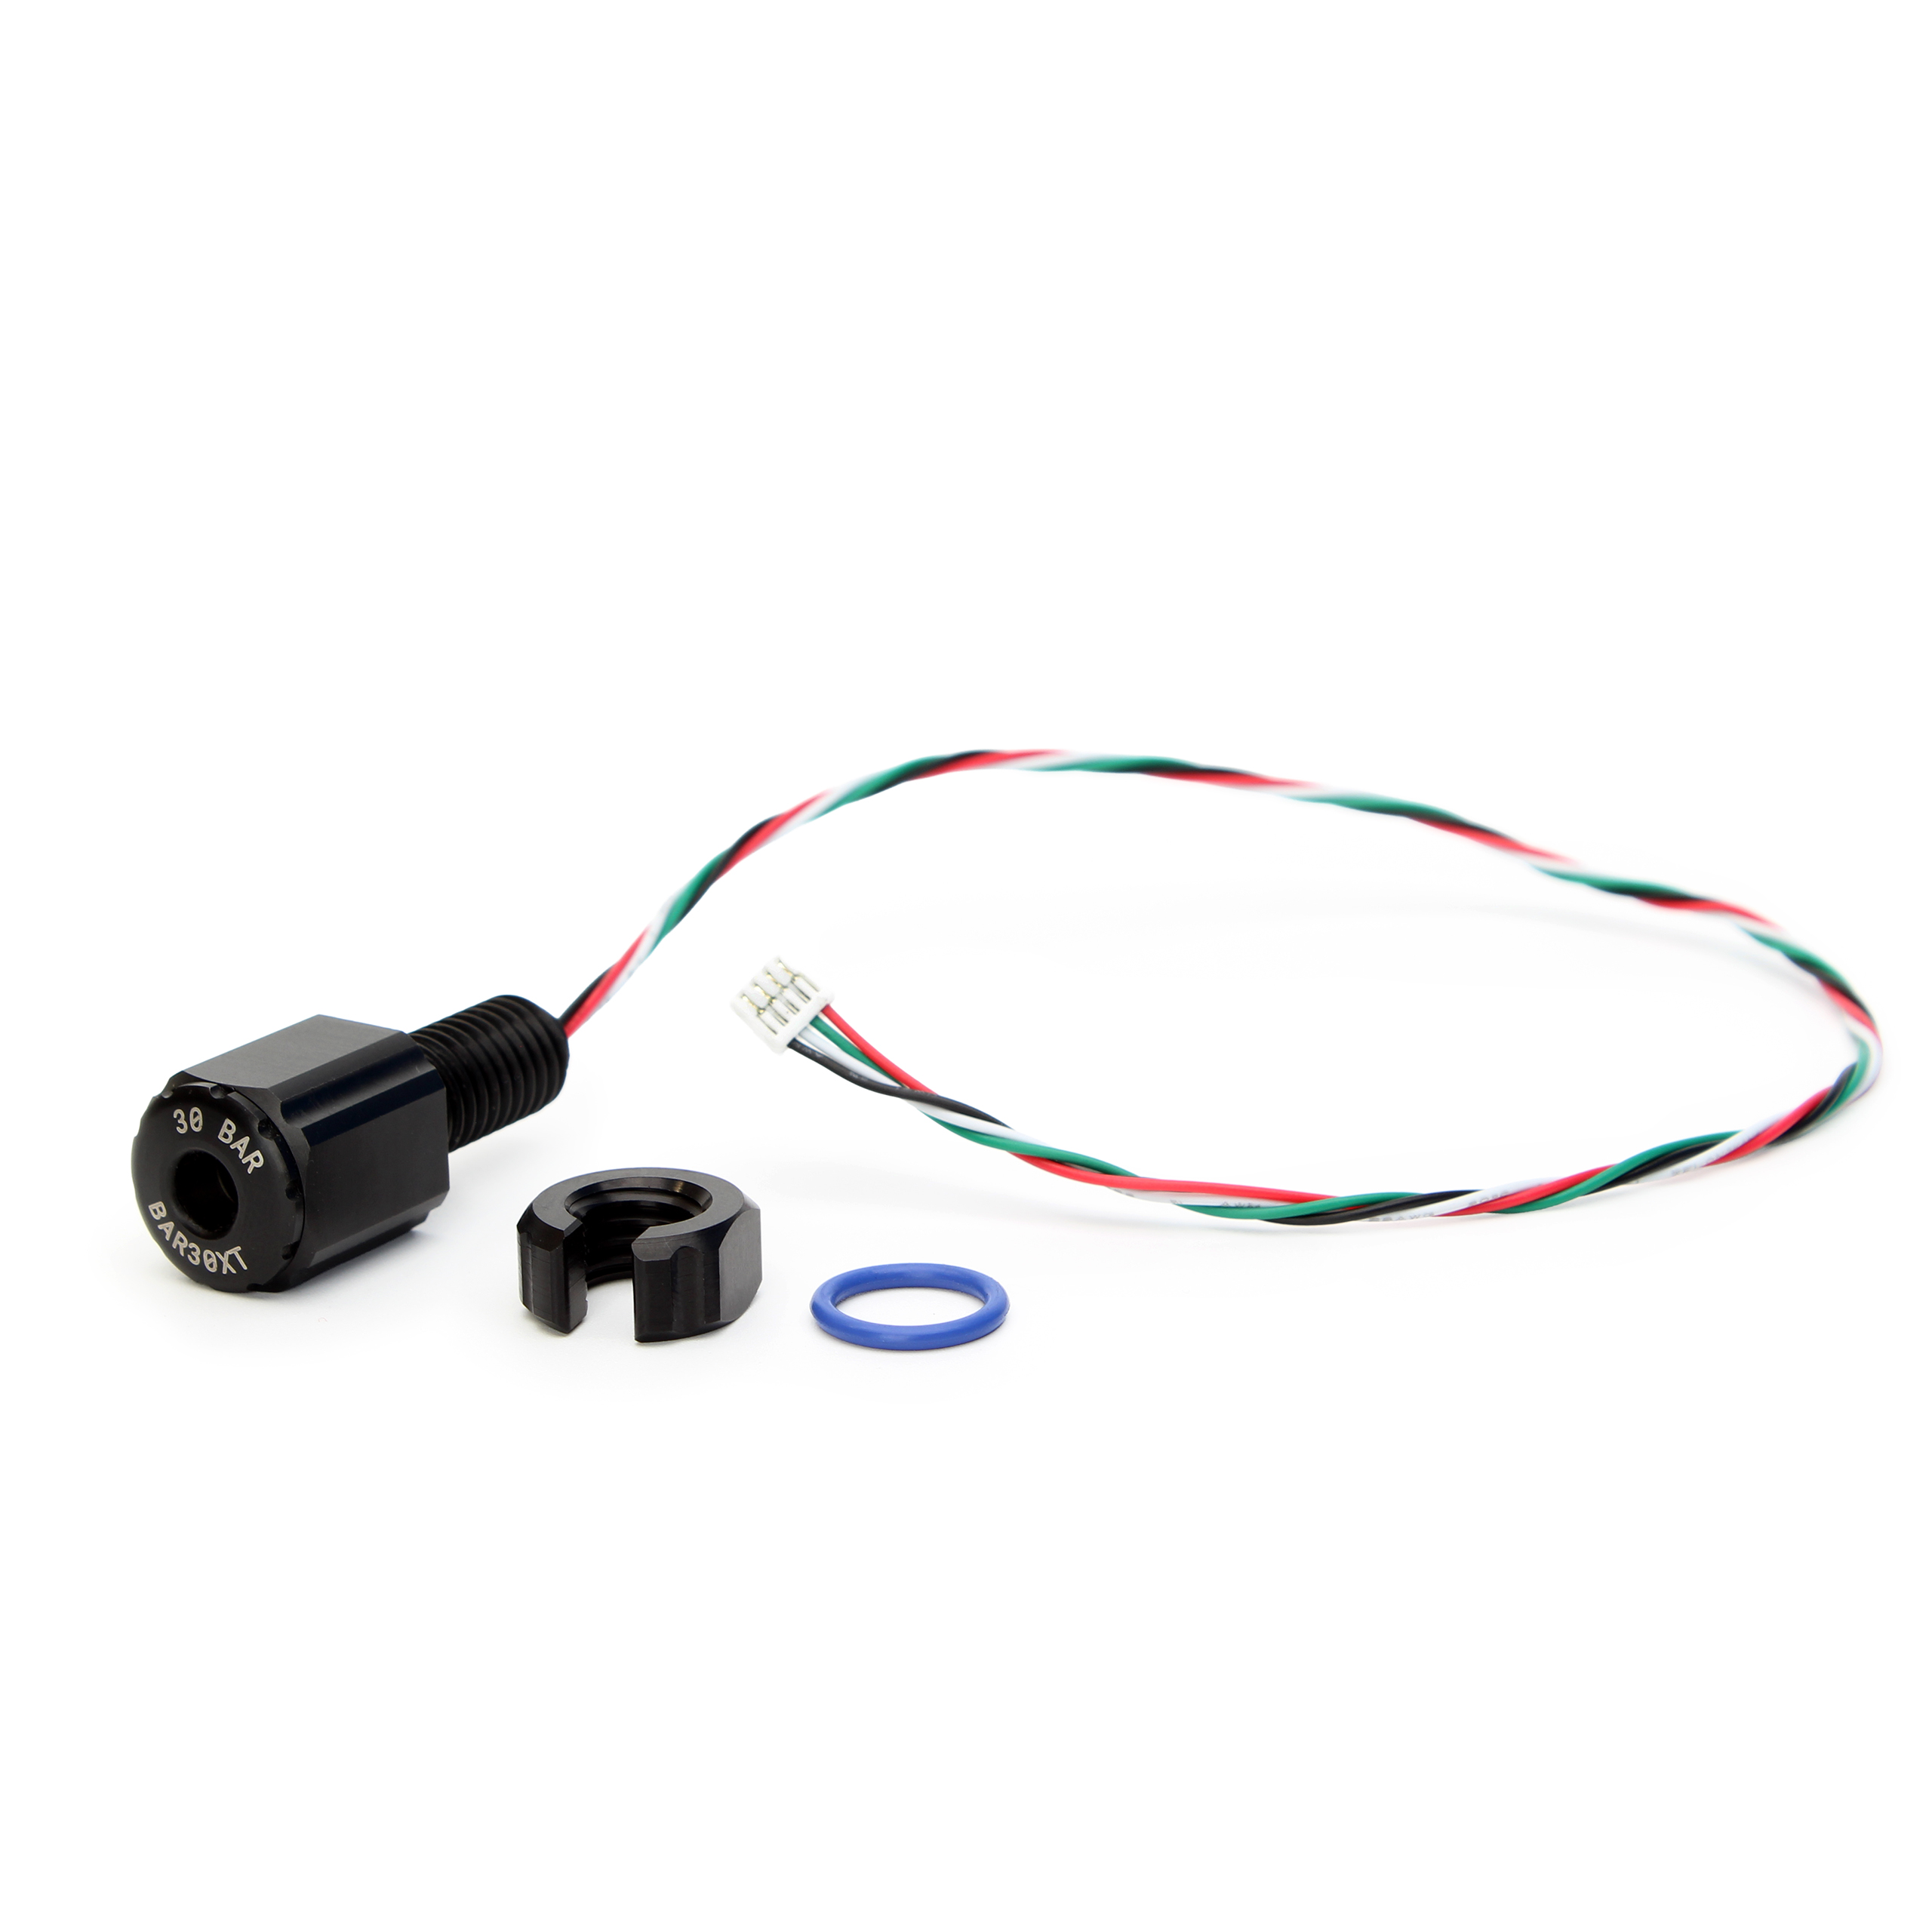
Contenu
- 1 x capteur de pression BarXT selon la sélection
- 1 x joint torique de pénétrateur M10
- 1 x écrou de passe-cloison
Mise en route rapide
⚠️ Remarque : le capteur BarXT n’est pas entièrement étanche. La face avant est étanchéifiée et peut être exposée à l’eau, mais la face arrière (d’où sortent les fils) ne l’est pas : l’eau y pénétrera en cas d’immersion. Une étanchéité correcte n’est obtenue que lorsque le passe-cloison du BarXT est installé à travers un boîtier ou un autre dispositif. Consultez le guide des capteurs BarXT pour plus de détails.
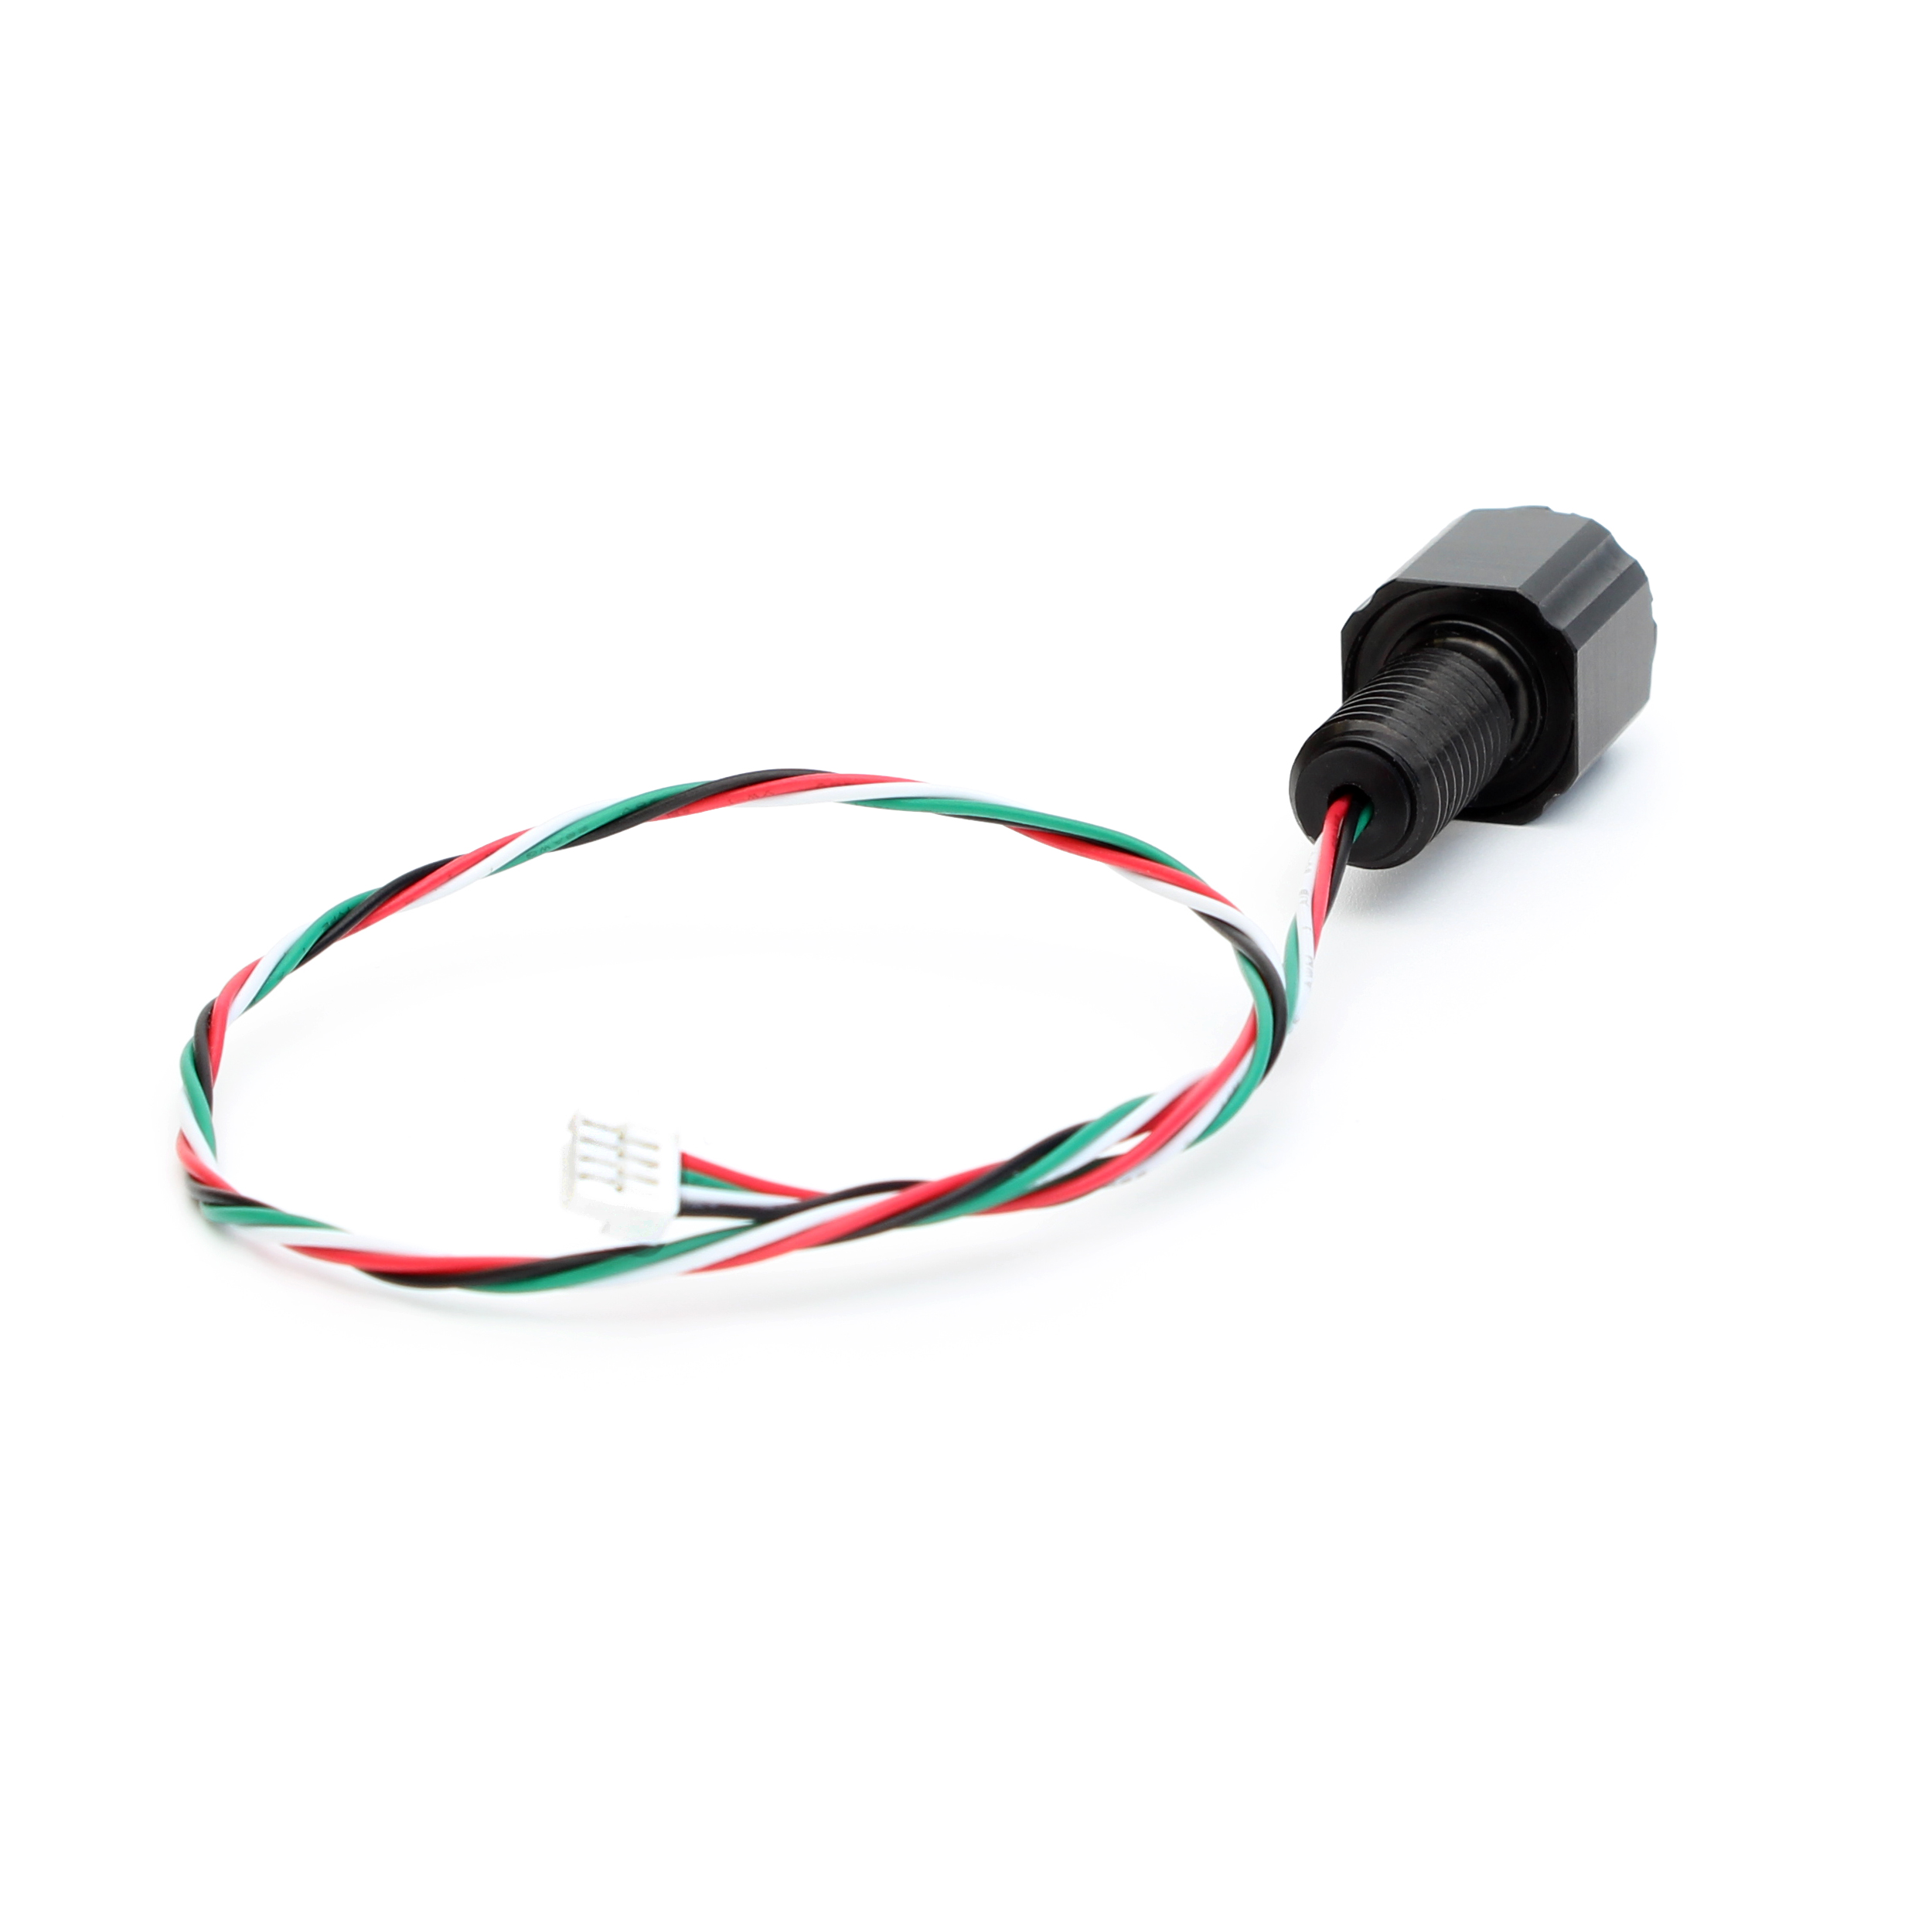
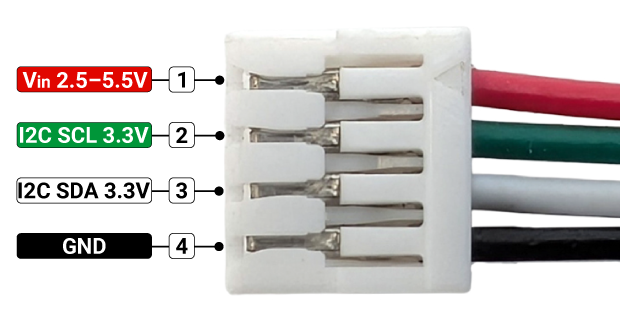
1. Connectez le connecteur JST GH ou les fils dénudés aux broches appropriées du microcontrôleur, en utilisant un convertisseur de niveau logique si votre carte utilise une logique 5 V :
- Rouge : 2,5–5,5 V
- Vert : SCL (logique 3,3 V)
- Blanc : SDA (logique 3,3 V)
- Noir : masse
2. Suivez les exemples de code pour communiquer avec le capteur :
Catégories de forum pertinentes
Blue Robotics Forums – Sensors
Caractéristiques techniques
| Modèle | Plage de fonctionnement | Profondeur approximative | Résolution |
|---|---|---|---|
| Bar3XT | 0–3 bar | 20 m | 0.091 mbar (0.9 mm) |
| Bar10XT | 0–10 bar | 100 m | 0.31 mbar (3.12 mm) |
| Bar30XT | 0–30 bar | 300 m | 0.92 mbar (9.36 mm) |
| Bar100XT | 0–100 bar | 1000 m | 3 mbar (31 mm) |
| Modèle | Bar3XT | Bar10XT | Bar30XT | Bar100XT |
|---|---|---|---|---|
| Électrique | ||||
| Tension d’alimentation (Vin) | 2.5–5.5 V | |||
| Tension logique I²C (SDA et SCL) | 1.8–3.6 V | |||
| Courant typique | 1.5 mA | |||
| Courant au repos | 100 nA | |||
| Performances | ||||
| Température de fonctionnement | -10 to 80°C | |||
| Pression mécanique maximale ¹ | 12 bar | 40 bar | 120 bar | 400 bar |
| Pression de fonctionnement | 0–3 bar | 0–10 bar | 0–30 bar | 0–100 bar |
| Profondeur de fonctionnement ² | 0–20 m | 0–92 m | 0–296 m | 0–1009 m |
| Précision (0,15 % pleine échelle) | ± 4.5 mbar (±0.046 m in freshwater) | ± 15 mbar (±0.153 m in freshwater) | ± 45 mbar (±0.46 m in freshwater) | ± 150 mbar (±1.54 m in freshwater) |
| Bande d’erreur totale (0–50 °C) (0,7 % pleine échelle) ³ | ± 21 mbar (±0.21 m in freshwater) | ± 70 mbar (±0.72 m in freshwater) | ± 210 mbar (±2.15 m in freshwater) | ± 700 mbar (±7.16 m in freshwater) |
| Résolution | 0.091 mbar (0.9 mm in freshwater) | 0.31 mbar (3.12 mm in freshwater) | 0.92 mbar (9.36 mm in freshwater) | 3 mbar (31 mm in freshwater) |
| Stabilité à long terme (typ.) | ± 3 mbar | ± 10 mbar | ± 30 mbar | ± 100 mbar |
| Type de pression | PA: Sealed pressure, 1 bar absolute reference pressure | |||
| Précision de température (typ.) | ± 2°C | |||
| Résolution en température | 0.0031°C | |||
| Caractéristiques physiques | ||||
| Poids dans l’air (sans écrou) | 32 g | |||
| Poids dans l’eau (sans écrou) | 27 g | |||
| Dimension du joint torique de traversée | AS568-013 Buna-N 70A | |||
| Filetage de traversée | M10 x 1.5 | |||
| Dimension du trou d’installation (orifice) | ||||
| Trou de passage | 10.0–10.2 mm | |||
| Taraudé | M10 x 1.5 | |||
| Matériau de la traversée/fiche | Stainless steel 316L, black oxide coated | |||
| Matériaux en contact avec l’eau | Stainless steel 316L, black oxide coated Buna N Viton Molykote 111 |
|||
| Interfaces | ||||
| Compatible ArduSub | Yes | |||
| Bibliothèques de développement | KellerLD-Arduino KellerLD-Python KellerLD-ArduPilot |
|||
| Adresse I²C | 0x40 | |||
| Connecteur | 4-position JST GH | |||
| Connecteur correspondant | 4-pos JST GH available on Digi-Key | |||
| Brochage du connecteur | 1 – Red – Vin 2 – Green – SCL 3 – White – SDA 4 – Black – GND |
|||
| ¹ La pression mécanique maximale est la pression la plus élevée que le capteur peut supporter sans subir de dommages permanents. ² Les profondeurs supposent une pression atmosphérique de 1 bar et une masse volumique de l’eau douce de 1000 kg/m³ ; les valeurs réelles varient selon la masse volumique du fluide. ³ TEB (bande d’erreur totale) : écart maximal dans la plage de pression spécifiée et la plage de température compensée (c’est-à-dire l’erreur maximale à prévoir en utilisation). | ||||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,04 kg |
|---|---|
| Capteur - Plage de pression | Bar3XT – 0–3 bar (~20 m), Bar10XT – 0–10 bar (~100 m), Bar30XT – 0–30 bar (~300 m), Bar100XT – 0–100 bar (~1000 m) |
Produits similaires
-
Convertisseur de niveau I2C
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Circuit imprimé pour capteur de température Celsius à réponse rapide, ±0,1 °C
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Capteur de température à réponse rapide, précision de ±0,1 °C (I2C)
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte