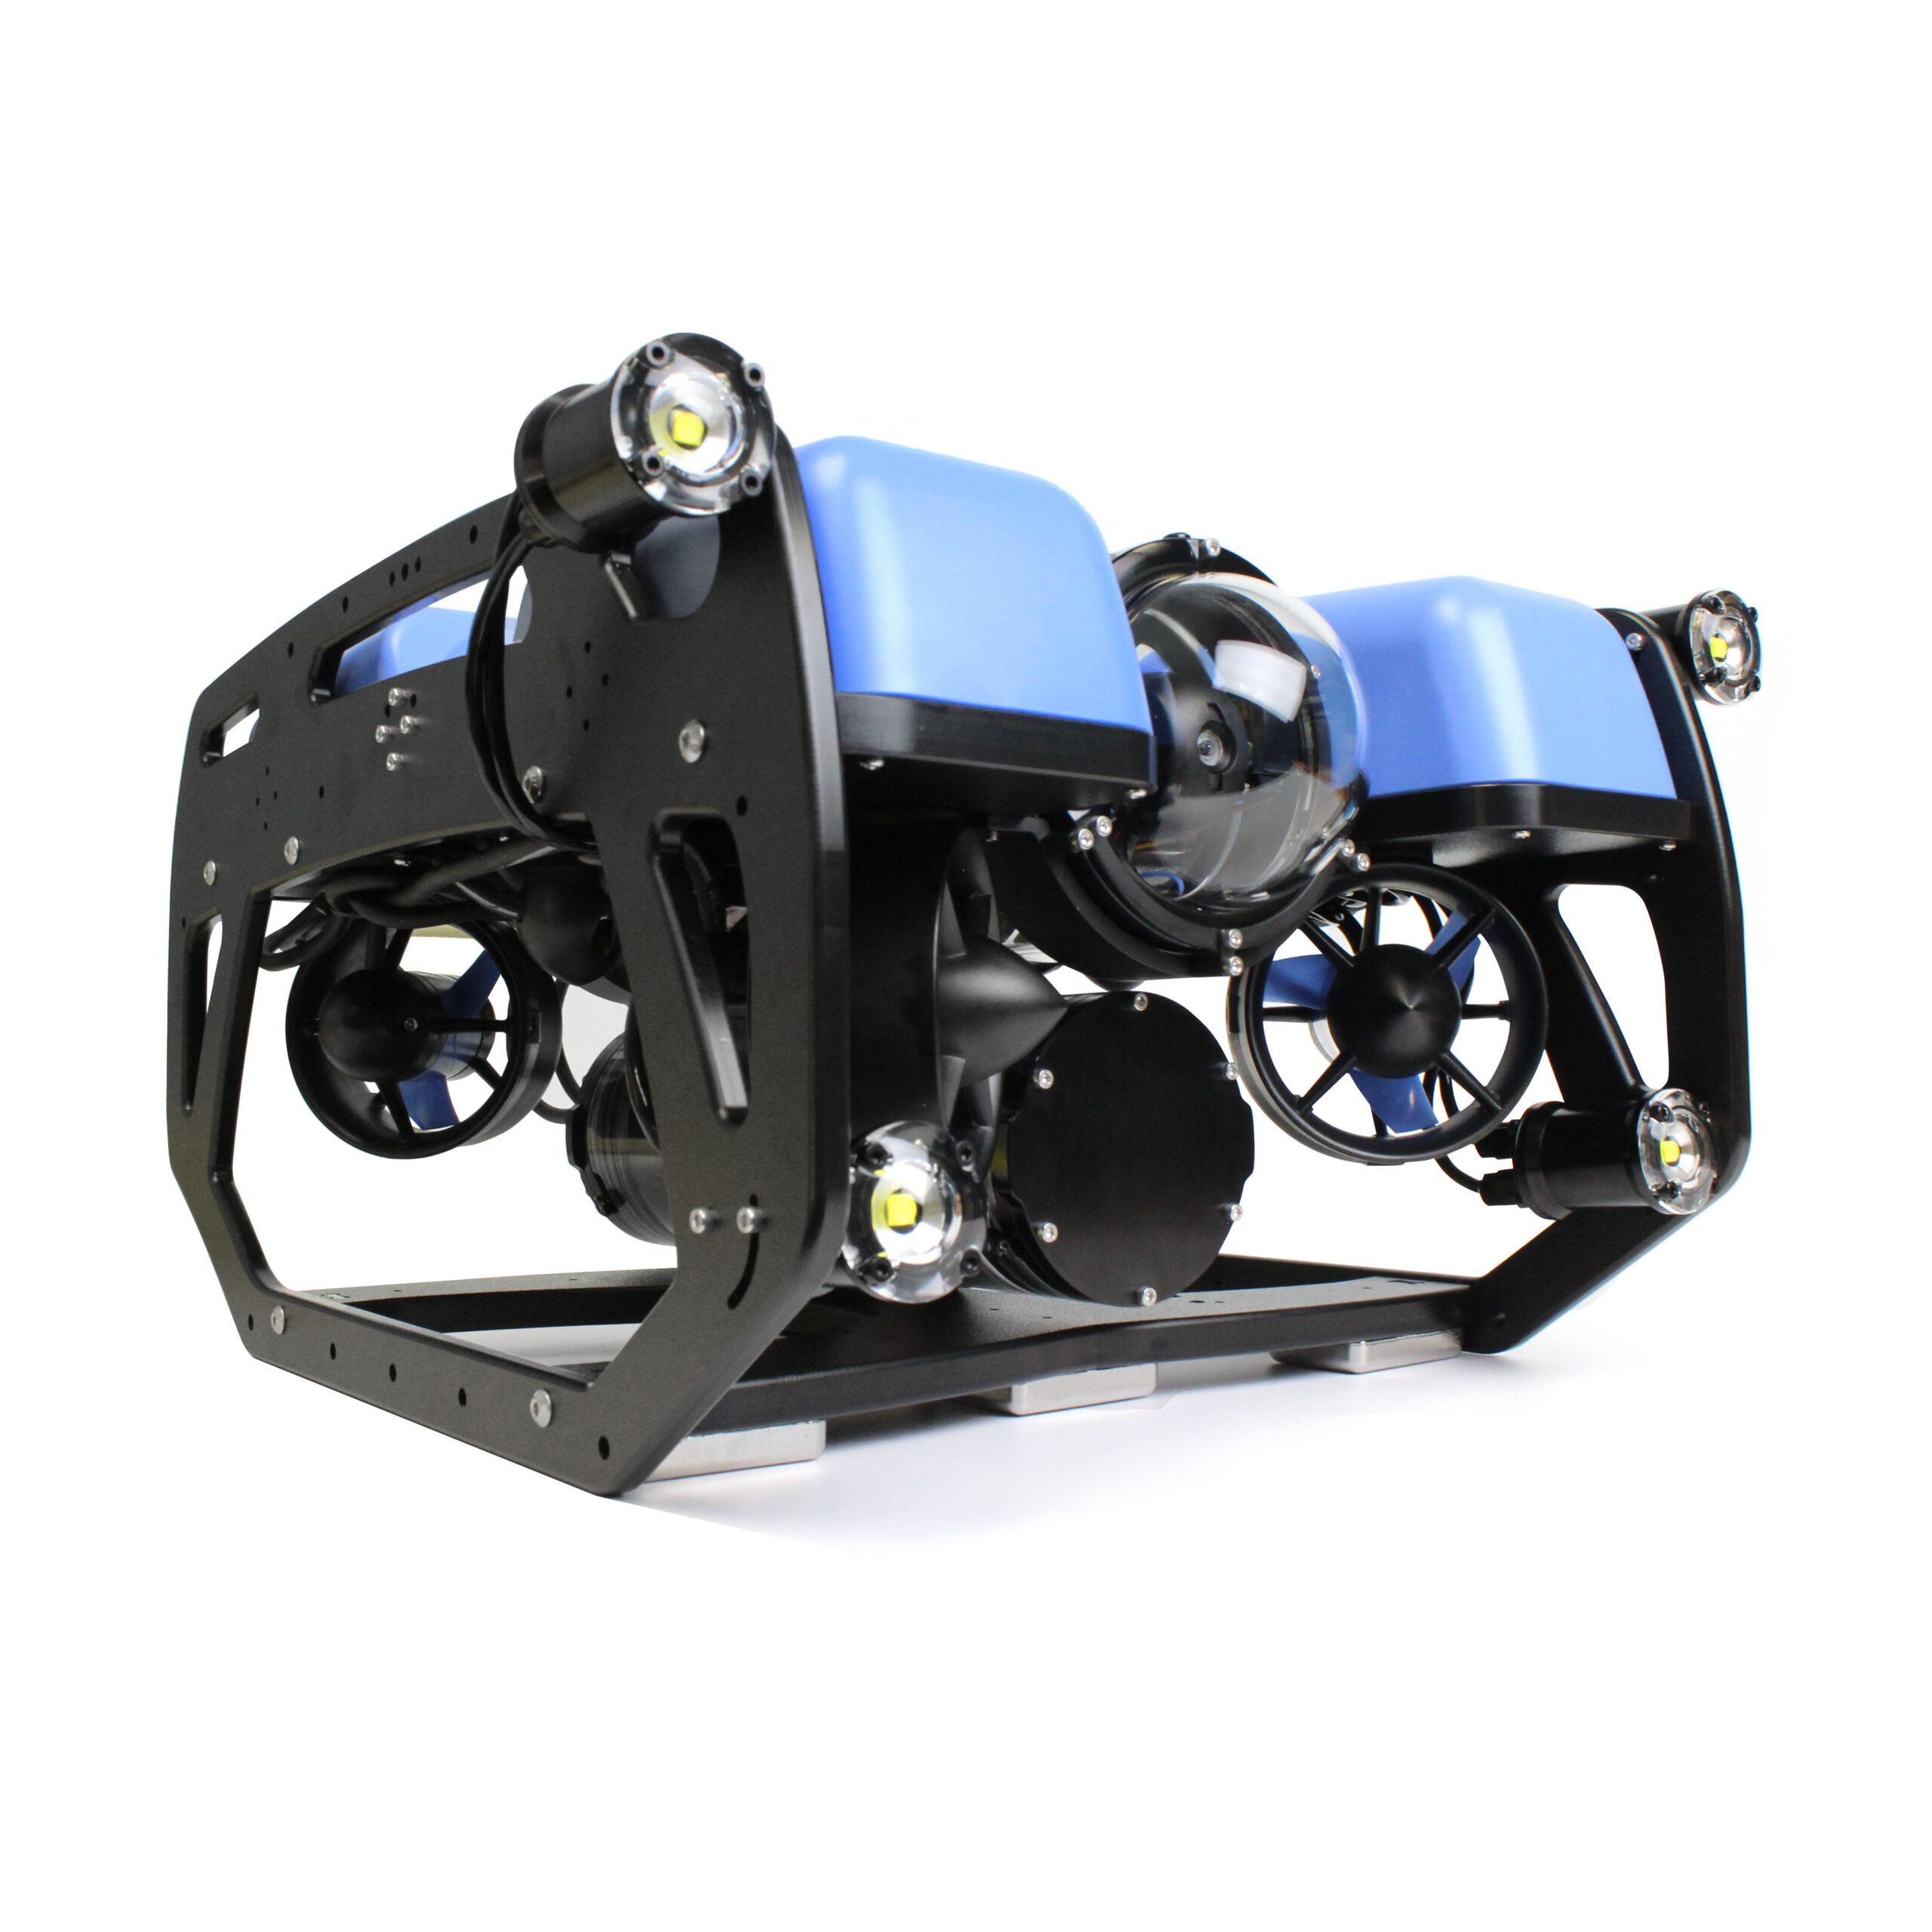
Kit de base BlueROV2
Connectez-vous pour accéder aux prix professionnels
Le pack de base BlueROV2 comprend le véhicule de base, disponible avec un boîtier en plastique acrylique ou en aluminium.
Description
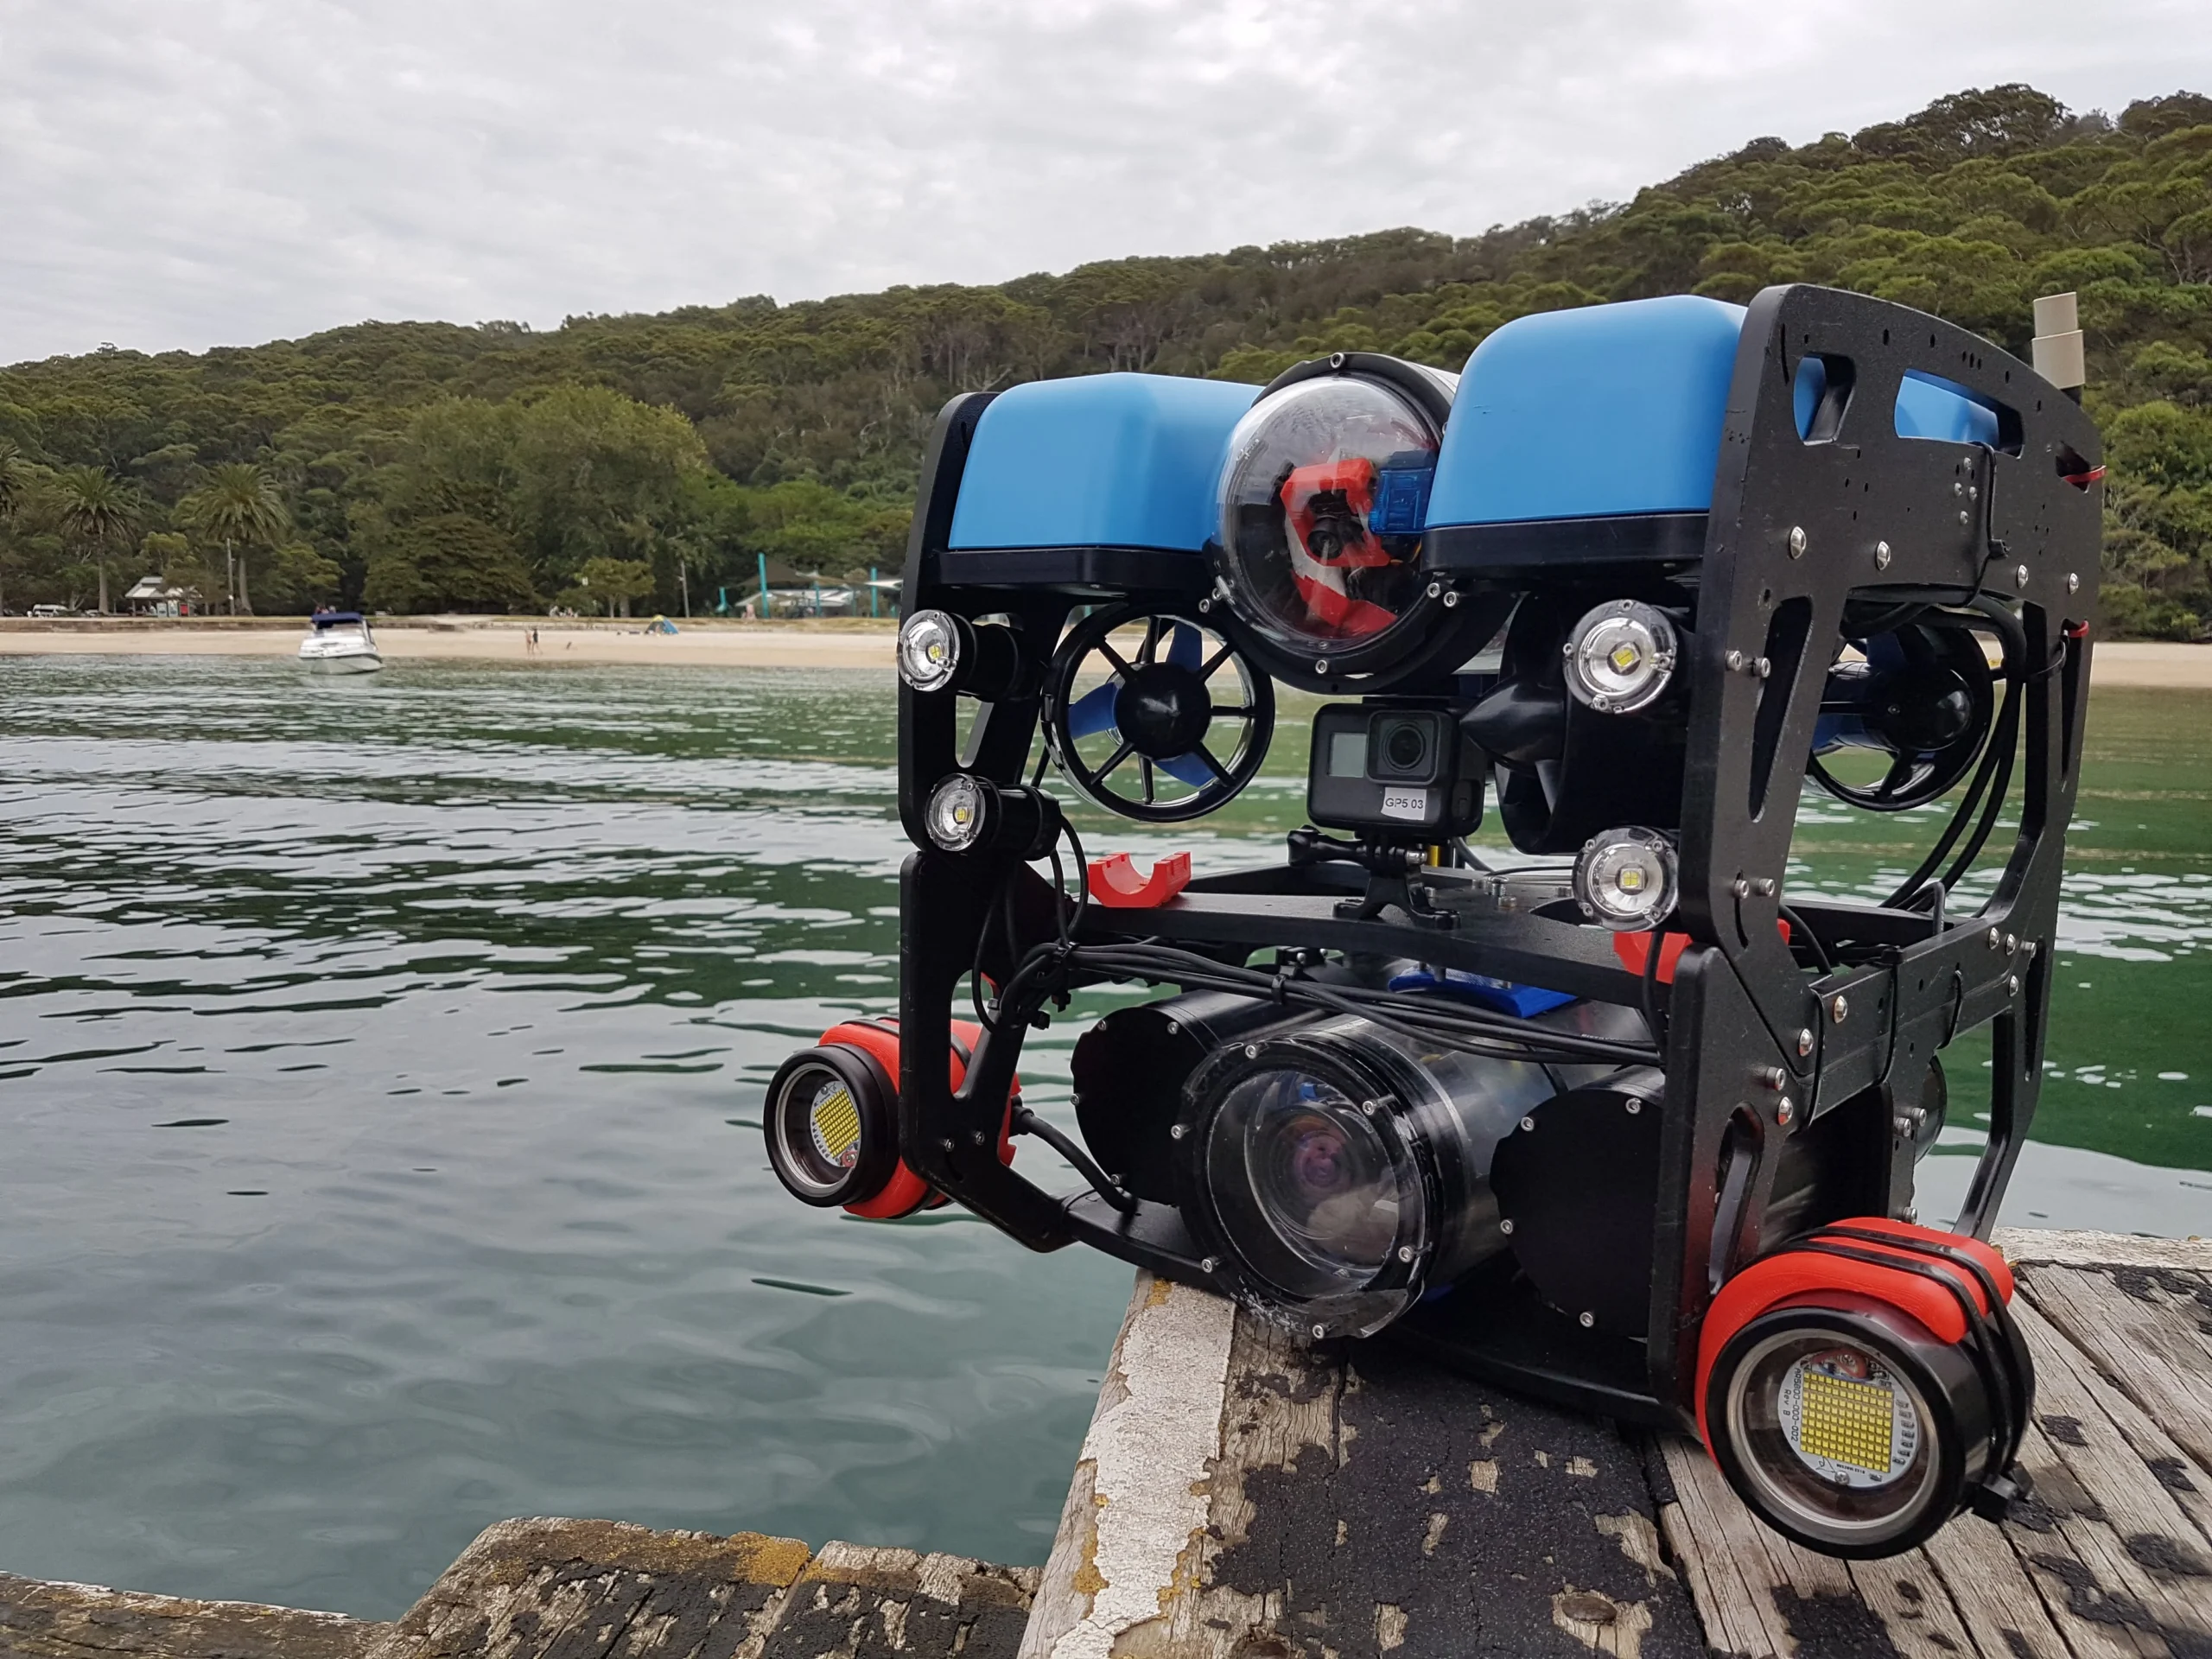
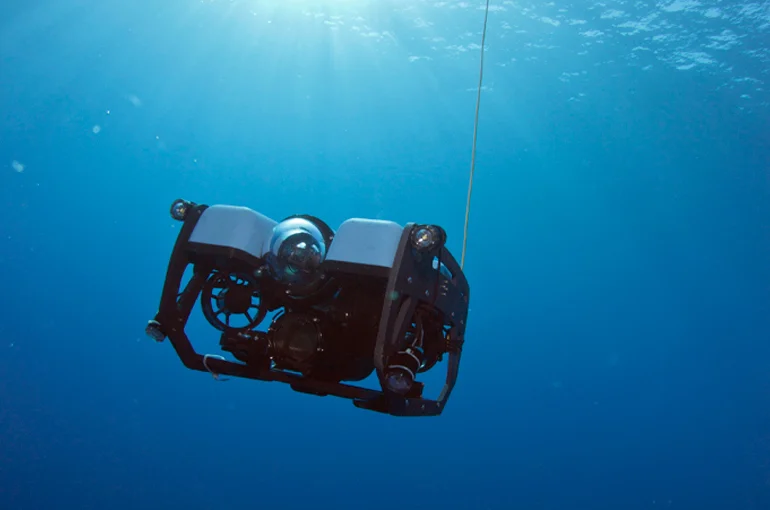
Le BlueROV2 est un ROV sous-marin hautement performant et personnalisable, offrant un niveau de flexibilité et d’évolutivité sans précédent. Disponible en configurations à six ou huit propulseurs, il est équipé d’un logiciel open source et dispose d’une gamme d’accessoires permettant d’étendre ses fonctionnalités. Avec des milliers d’unités en service, le BlueROV2 est l’un des drones sous-marins les plus populaires, capable de s’adapter aussi bien à des missions simples que complexes.
Le BlueROV2 est livré partiellement assemblé et nécessite 6 à 8 heures de montage. Ce processus pratique vous permet de mieux comprendre le système, ce qui facilite la mise à niveau ou la modification de votre ROV à mesure que vos besoins évoluent.
Caméra pour faible luminosité et éclairage puissant
Une caméra haute définition (1080p, 30 images par seconde) orientée vers l’avant est logée à l’intérieur du boîtier électronique du ROV. Cette caméra grand angle, adaptée à la faible luminosité, est montée sur un mécanisme d’inclinaison, ce qui permet au pilote de l’orienter vers le haut ou vers le bas indépendamment du ROV.
Le ROV peut être équipé de deux ou quatre phares Lumen à intensité réglable, fournissant jusqu’à 6 000 lumens pour éclairer les profondeurs.
Configuration des propulseurs vectoriels et le kit « Heavy »
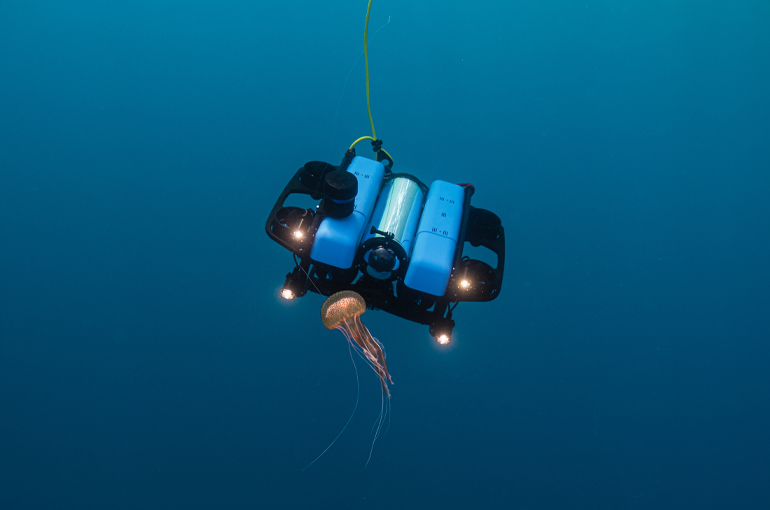
Configuration des propulseurs vectoriels et le kit « Heavy »
Le ROV utilise les propulseurs brevetés T200 dans une configuration vectorielle, offrant un rapport poussée/poids élevé et la capacité de se déplacer avec précision dans toutes les directions. Le ROV est équipé de six propulseurs, mais peut être porté à huit grâce au kit de mise à niveau vers la configuration « heavy », offrant ainsi un contrôle complet à six degrés de liberté et une stabilité améliorée.
Les réglages de gain ajustables du ROV vous permettent d’affiner la réactivité en fonction de la tâche à accomplir, vous offrant ainsi un contrôle précis à très faible vitesse ainsi que la puissance nécessaire pour surmonter les courants ou transporter des charges lourdes.
Profondeur nominale jusqu'à 300 mètres
Le BlueROV2 peut être configuré avec des boîtiers en plastique acrylique ou en aluminium anodisé. Les boîtiers en acrylique sont certifiés pour une profondeur de 100 mètres (330 pieds), tandis que les boîtiers en aluminium sont certifiés pour une profondeur de 300 mètres (985 pieds). Le ROV est fabriqué à partir de composants de haute qualité, tels que nos boîtiers étanches à verrouillage et nos passe-cloisons WetLink, et est livré avec une pompe d’essai sous vide afin de garantir l’étanchéité effective de vos boîtiers étanches.
Construisez le ROV dont vous avez besoin
Construisez le ROV dont vous avez besoin
Conçu à l’instar d’un ROV de classe « travail » ou « recherche », le BlueROV2 dispose d’un châssis ouvert qui accueille les composants standard du ROV. Cette conception simple est à la fois robuste et évolutive, ce qui facilite la fixation d’accessoires supplémentaires, tels qu’une pince ou un sonar à balayage. Nous proposons également un châssis de charge utile qui prolonge le châssis, offrant ainsi davantage d’espace pour des charges utiles plus volumineuses, comme des boîtiers de batterie supplémentaires.
Le BlueROV2 est conçu pour être modifié et amélioré. Il peut être adapté à pratiquement toutes les tâches sous-marines que vous pouvez imaginer ! Voici quelques exemples d’utilisations du BlueROV2 par nos clients :
- Recherche et récupération
- Aquaculture
- Recherche environnementale
- Inspections
- Photogrammétrie
- Éradication des espèces envahissantes
- Sensibilisation et éducation
- Écotourisme
- Plateforme de développement et de test
- Vision par ordinateur
Propulsé par le Navigator et le BlueOS
Propulsé par le Navigator et le BlueOS
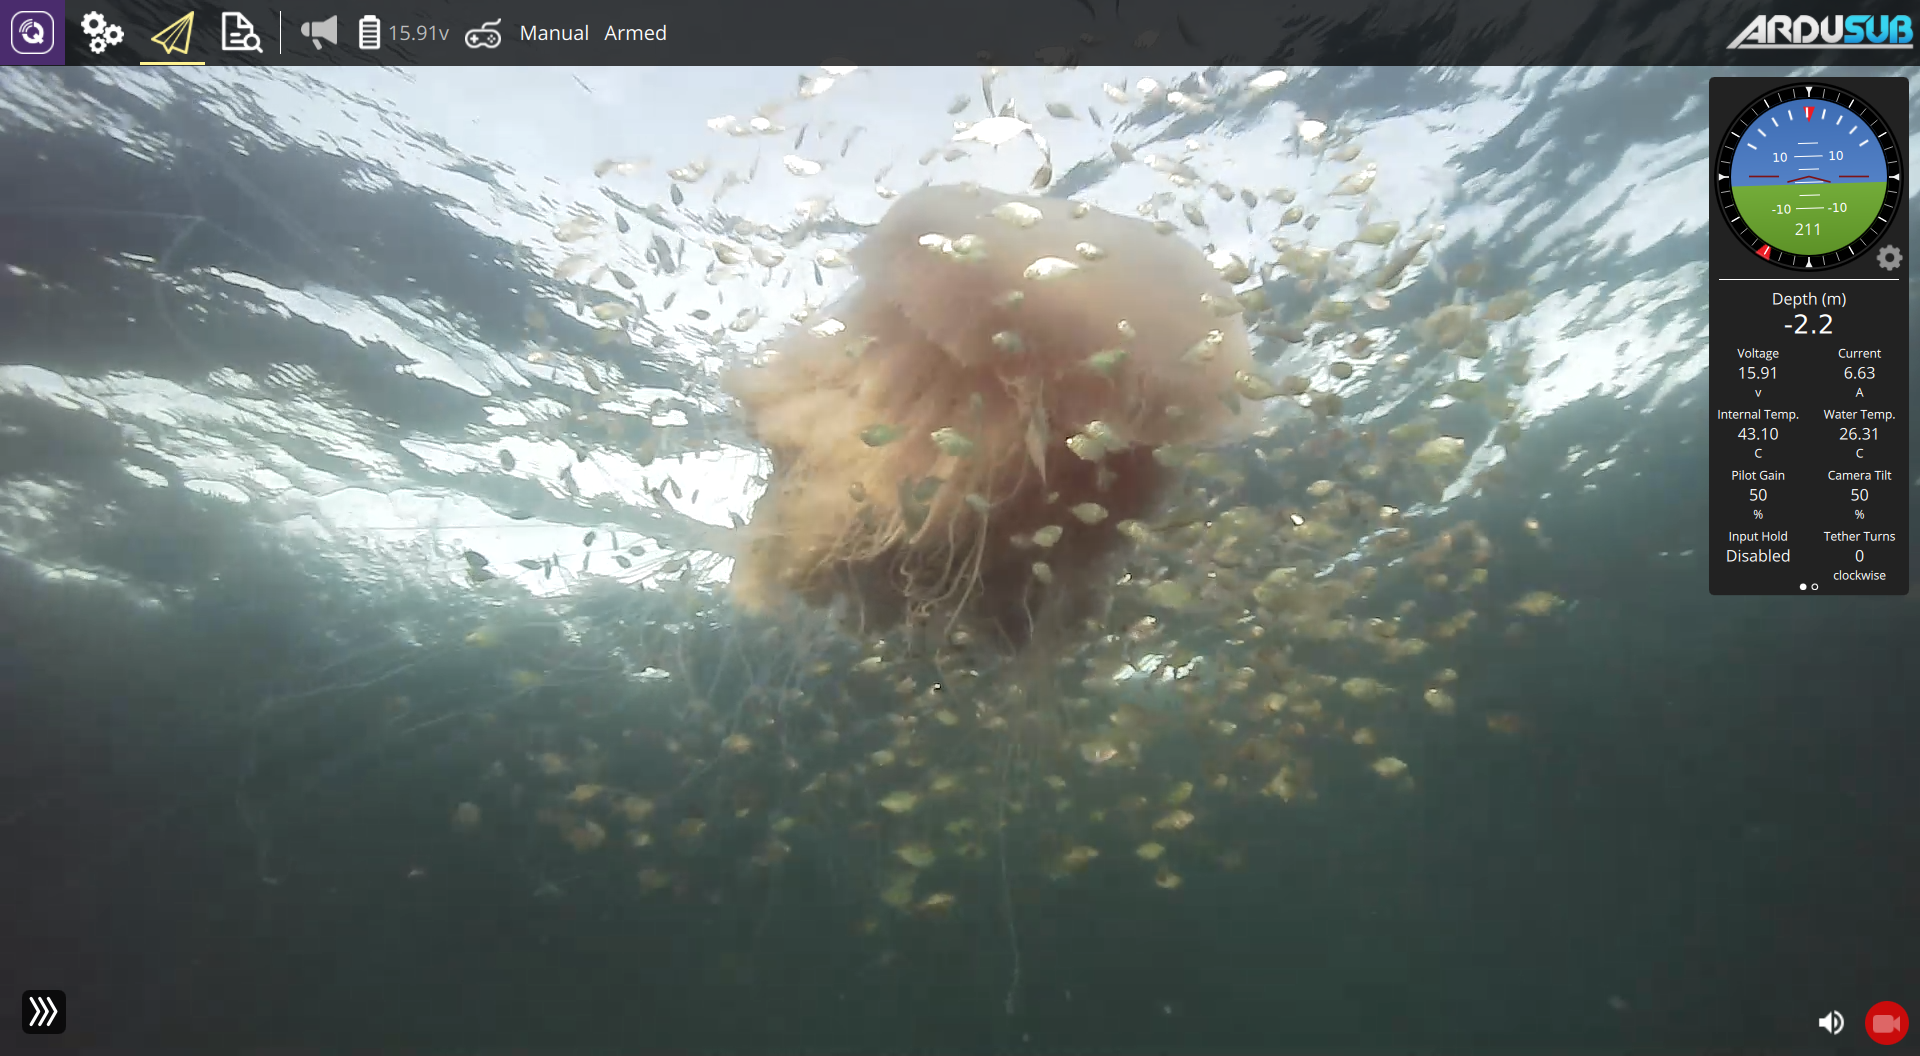
Le BlueROV2 est contrôlé par le contrôleur de vol Navigator et le BlueOS. Le Navigator est conçu et fabriqué pour les ROV et d’autres applications robotiques. Il intègre des capteurs, notamment une unité de mesure inertielle (IMU) pour mesurer l’orientation, un magnétomètre pour déterminer le cap et un capteur de fuite pour vous alerter en cas d’infiltration d’eau. Il dispose de 16 sorties pouvant être connectées à des propulseurs, des éclairages, des pinces et d’autres accessoires, ainsi que de nombreux ports série et I2C permettant de communiquer avec des capteurs et des sonars. Il offre ainsi de nombreuses possibilités d’extension !
Le Navigator est couplé à un ordinateur Raspberry Pi 4 , qui prend en charge l’ensemble des besoins en matière de traitement et de calcul au sein du ROV. Il exécute notre logiciel open source BlueOS, qui fournit les outils et les fonctionnalités nécessaires au fonctionnement et à l’extension du véhicule. BlueOS exécute le logiciel de contrôle du véhicule ArduSub, gère la caméra et la connexion par câble, et facilite l’installation d’extensions permettant d’ajouter de nouvelles fonctionnalités. BlueOS est en constante amélioration, et de nouvelles fonctionnalités continueront d’être déployées sur tous les BlueROV2.
En surface, le pilote commande le ROV à l’aide d’une manette de jeu et d’un ordinateur portable équipé de Cockpit, notre station de contrôle au sol open source. Cockpit est une interface utilisateur hautement personnalisable permettant de contrôler le véhicule, de visionner la vidéo en direct et de consulter les données des capteurs.
Configuration de votre kit
Configurez votre kit
Le BlueROV2 est conçu pour répondre aux besoins de tous, des débutants aux professionnels chevronnés. Vous pouvez configurer votre kit avec les outils et les fonctionnalités les mieux adaptés à votre mission. Voici le détail de chaque option :
- Configuration de l’enceinte étanche : choisissez entre l’aluminium, pour une profondeur nominale de 300 m, et l’acrylique, pour une profondeur nominale de 100 m.
- Mise à niveau vers la configuration « Heavy » : ajoute deux propulseurs et une flottabilité accrue pour une stabilité et une capacité de charge utiles supplémentaires.
- Ombilical – Disponible en versions standard et fin ( 4 paires et une paire ), avec des longueurs allant de 25 à 300 mètres. La longueur que vous choisissez dépend de la profondeur et de la distance que vous souhaitez atteindre. Pour les longueurs supérieures à 50 mètres, nous vous recommandons l’enrouleur « Fathom » afin de faciliter la manipulation.
- Éclairage — Disponible en configurations à 2 ou 4 phares. Si vous prévoyez de travailler fréquemment dans des conditions de faible luminosité ou de nuit, nous vous recommandons la configuration à 4 phares ( vous pouvez choisir 1x 4 phares ou deux paires de phares ).
- Enrouleur de câble – Facilite le transport et l’utilisation de l’ombilical. L’enrouleur de taille standard peut contenir jusqu’à 150 m d’ombilical standard ou 200 m d’ombilical fin. Optez pour la grande taille pour les ombilicaux standard de plus de 150m.
- Manette de jeu – Nous apprécions particulièrement la manette sans fil Xbox, mais de nombreuses autres manettes fonctionnent également.
- Sondeurs – Ils peuvent faciliter la navigation et la localisation d’objets sous-marins. Pour en savoir plus, consultez notre guide « Smooth Operator » consacré aux sondeurs sous-marins et aux dispositifs acoustiques.
N’hésitez pas à explorer la catégorie « BlueROV2 » pour découvrir tous les accessoires et modules complémentaires !
Avant de plonger
Avant de plonger
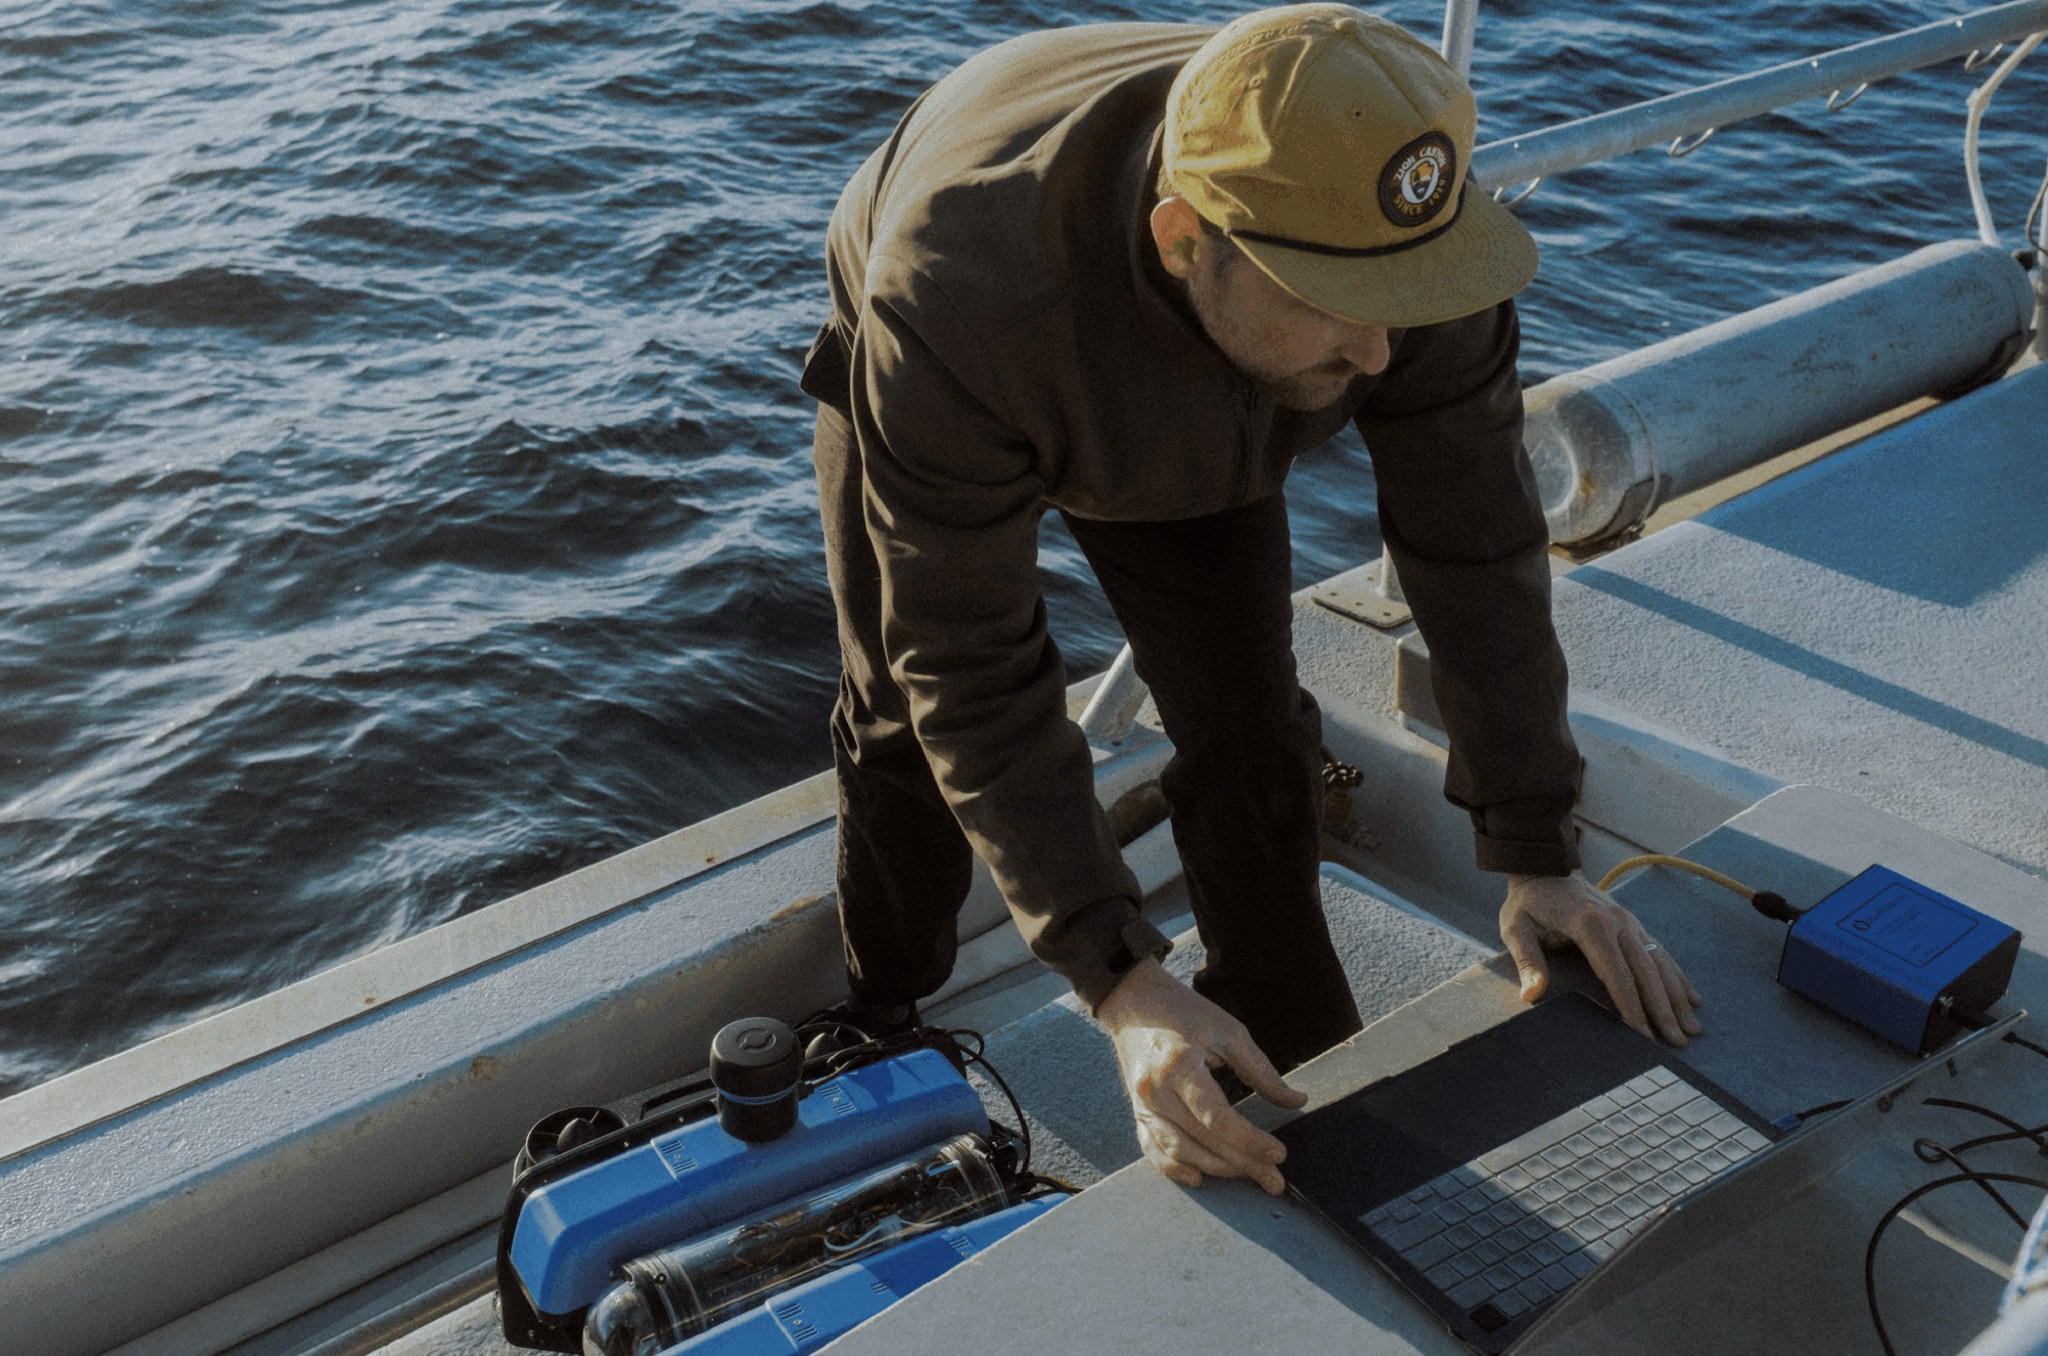
Bien que le kit BlueROV2 vous fournisse le véhicule, vous devrez vous procurer également quelques éléments indispensables. Des éléments tels qu’un ordinateur portable, une batterie et un chargeur ne sont pas inclus dans le kit, mais sont indispensables au fonctionnement de votre ROV. Voici nos recommandations pour vous aider à choisir la configuration adaptée :
- Ordinateur portable – Nous vous recommandons un modèle de milieu ou haut de gamme équipé du système d’exploitation Windows 11, Mac ou Linux. Veuillez consulter la configuration requise dans la section « Détails techniques » ci-dessous. Les systèmes d’exploitation iOS et Android ne sont pas officiellement pris en charge pour le moment.
- Batterie – Nous vous recommandons notre batterie lithium-ion de 14,8 V et 18 Ah pour une autonomie optimale, mais nous ne pouvons pas l’expédier partout ! Il existe toutefois plusieurs autres batteries compatibles que vous pouvez également utiliser. Nous vous conseillons d’en acheter plusieurs pour prolonger l’autonomie.
- Chargeur de batterie – Nous vous recommandons également un chargeur spécifique, mais tout chargeur de batterie lithium-ion adapté à votre batterie fera l’affaire !
Mais attendez, ce n'est pas tout !
Si vous souhaitez approfondir vos connaissances et découvrir toutes les autres possibilités offertes par le BlueROV2, nous vous recommandons les ressources suivantes :
- BlueOS – Consultez la documentation et le guide du développeur de BlueOS, le logiciel qui contrôle le ROV.
- ArduSub – Découvrez le micrologiciel de contrôle du véhicule dans la documentation ArduPilot.
- Forums – Nos forums regorgent de discussions entre de nombreux utilisateurs ayant apporté des modifications importantes et qui peuvent vous fournir des conseils et des idées.
- Guides – Consultez tous nos guides consacrés à la BlueROV2.
Contenu
Le BlueROV2 est livré partiellement assemblé, les composants électroniques ayant été testés. L’assemblage peut être réalisé en 6 à 8 heures environ à l’aide d’outils à main. Vous trouverez ci-dessous la liste des sous-ensembles et autres composants inclus dans le pack de base du BlueROV2.
Châssis
- 1 x châssis BlueROV2 avec quincaillerie
- 9 x lest (200 g, 7 oz) et vis de fixation
Enceinte électronique
- 1 x Enceinte BlueROV2 (acrylique ou aluminium)
Enceinte batterie
- 1 x jeu de colliers de fixation pour boîtier de la série 3”
- 1 x tube de la série 3″ – 9,5″, 240 mm(acrylique ou aluminium)
- 1 x Tape en aluminium non percée de la série 3«
- 1 x Tape en aluminium à 4 trous de la série 3″
- 2 x brides à joint torique de la série 3«
- Matériel de fixation, joints toriques et cordons de verrouillage nécessaires
Propulseurs
- 3 propulseurs T200 équipés d’une hélice tournant dans le sens horaire
- 3 propulseurs T200 équipés d’une hélice tournant dans le sens antihoraire
- 16 vis à tête creuse M3x16 (acier inoxydable 316)
- 8 vis à tête cylindrique à six pans creux M3x12 (acier inoxydable 316)
Capots
- 4 x Capot de flottabilité BlueROV2
- 4 x blocs de mousse de flottabilité sous-marine usinés
- 16 x vis autotaraudeuses à tête cylindrique n° 4, d’une longueur de 3/4” (acier inoxydable 316)
Boitier interface FXTI
- 1 x boitier interface Fathom-X (FXTI)
- 1 x câble USB-A vers USB-B de 1 m
Autres composants
- 1 x capteur de profondeur/pression Bar30
- 2 x soupapes de surpression (PRV)
- 1 x jeu de câbles d’alimentation batterie avec adaptateur de type « bullet » 5,5 vers XT90
- 1 x manchon de câble d’attache avec 5 colliers autobloquants
- 1 x sachets de gel de silice déshydratant avec indicateur d’humidité
Outillage
- 1 x pompe à vide manuelle avec raccords pour tester 2 boîtiers
- 1 x clé pour pénétrateur M10
- 1 x tournevis hexagonal de 2,5 mm
- 1 x jeu de clés hexagonales (1,5 mm, 2,0 mm, 2,5 mm, 3,0 mm)
- 1 x tournevis cruciforme n° 2
- 2 x graisse silicone – sachet de 6 g
- 1 x outil à joint torique
- 1 x adaptateur MicroSD vers SD
- Colliers autobloquants
Autres
- Pénétrateurs bouchon, écrous de pénétration et joints toriques de rechange
- Embouts de sonde pour capteur de fuite
- 1 x Testeur de capteur de fuite
- Autocollant
Ce qui n’est pas inclus
Bien que le kit BlueROV2 vous fournisse le véhicule, vous devrez vous procurer également quelques éléments indispensables. Des éléments tels qu’un ordinateur portable, une batterie et un chargeur ne sont pas inclus dans le kit, mais sont indispensables au fonctionnement de votre ROV. Voici nos recommandations pour vous aider à choisir la configuration adaptée :
- Ordinateur portable – Nous vous recommandons un modèle de milieu ou haut de gamme équipé du système d’exploitation Windows 11, Mac ou Linux. Veuillez consulter la configuration requise dans la section « Détails techniques » ci-dessous. Les systèmes d’exploitation iOS et Android ne sont pas officiellement pris en charge pour le moment.
- Batterie – Nous vous recommandons notre batterie lithium-ion de 14,8 V et 18 Ah pour une autonomie optimale, mais nous ne pouvons pas l’expédier partout ! Il existe toutefois plusieurs autres batteries compatibles que vous pouvez également utiliser. Nous vous conseillons d’en acheter plusieurs pour prolonger l’autonomie.
- Chargeur de batterie – Nous vous recommandons également un chargeur spécifique, mais tout chargeur de batterie lithium-ion adapté à votre batterie fera l’affaire !
Les bases
- Guide de montage (traduit en français)
- Guide de configuration logicielle (traduit en français)
- Guide d’utilisation (traduit en français)
- Guide d’utilisation des batteries (traduit en français)
Catégories de forum pertinentes
Blue Robotics Forums – Blue Robotics Vehicles
Blue Robotics Forums – Ardusub
Blue Robotics Forums – Blue Os
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Caractéristiques physiques | ||
| Longueur | 457 mm | 18 in |
| Largeur | 338 mm | 13.3 in |
| Hauteur | 254 mm | 10 in |
| Poids dans l’air (avec lest standard et batterie lithium-ion Blue Robotics) | 11–12 kg | 24–27 lb |
| Poids dans l’air (sans lest ni batterie) | 9–10 kg | 20–22 lb |
| Trous pour pénétrateurs de câble | 18x M10 total, 6x available for expansion | |
| Matériaux en contact avec l’eau | Anodized aluminum 6061-T6, 7075-T6 Stainless steel 316, 18-8 HDPE Polycarbonate Polycarbonate 30% glass-filled Nylon Acrylic PTFE Plastic FKM Buna-N Rubber R-3318 polyurethane foam Polyurethane foam Polyurethane Epoxy Molykote 111 compound |
|
| Boîtier électronique | Blue Robotics 4″ series WTE | |
| Boîtier de batterie | Blue Robotics 3″ series WTE | |
| Mousse de flottabilité | R-3318 polyurethane foam | |
| Poids du lest | 9 x 200 g stainless steel weights | |
| Performances | ||
| Profondeur nominale maximale | 100 m (w/ acrylic tubes) 300 m (w/ aluminum tubes) |
330 ft (w/ acrylic tubes) 985 ft (w/ aluminum tubes) |
| Plage de température | 0–30°C | 32–86°F |
| Capacité de charge utile¹ (selon la configuration) | 1.2 kg (4x Lumens) to 1.4 kg (no Lumens) | 2.6 to 3.1 lbs |
| Vitesse maximale en marche avant | 1.5 m/s | 3 knots |
| Poussée statique avant (45°) | 9 kgf | 19.8 lbf |
| Poussée statique verticale | 7 kgf | 15.4 lbf |
| Poussée statique latérale (45°) | 9 kgf | 19.8 lbf |
| Propulseurs | Blue Robotics T200 | |
| ESC | Blue Robotics Basic 30A ESC | |
| Configuration des propulseurs | 6 thrusters (4 vectored, 2 vertical) |
|
| Batterie | ||
| Autonomie (avec batterie Blue Robotics 15,6 Ah) | ~2 hours (normal use) ~4 hours (light use) Batteries can be swapped in about 30 seconds |
|
| Connecteur de batterie | XT90 | |
| Éclairages | ||
| Luminosité | 1500 lumens each with dimming control | |
| Angle du faisceau lumineux | 135 degrees, with adjustable tilt | |
| Câble ombilical | ||
| Diamètre | Standard: 7.6 mm Slim: 4.0 mm |
0.30 in 0.16 in |
| Longueur | Standard: 25–300 m Slim: 50–200 m |
80–980 ft 164–656 ft |
| Charge de travail | 35 kgf | 77 lbf |
| Charge de rupture | 155 kgf | 342 lbf |
| Élément de renfort | Kevlar with waterblock | |
| Flottabilité en eau douce | Neutral | |
| Flottabilité en eau salée | Slightly positive | |
| Conducteurs | 4 or 1 twisted pairs, 26 AWG | |
| Capteurs | ||
| IMU | 6-DOF IMU (on Navigator) | |
| Compas | Dual 3-DOF magnetometers (on Navigator) | |
| Pression interne | Internal barometer (on Navigator) | |
| Capteur de pression/profondeur et de température (externe) | Blue Robotics Bar30 | |
| Mesure du courant et de la tension | Blue Robotics Power Sense Module | |
| Capteur de fuite | Integrated leak sensor (on Navigator) | |
| Inclinaison de la caméra | ||
| Plage d’inclinaison | +/- 90 degree camera tilt (180 total range) | |
| Servomoteur d’inclinaison | Hitec HS-5055MG | |
| Caméra | ||
| Modèle de caméra | Low-Light HD USB Camera | |
| Résolution | 1080p | |
| Champ de vision (sous l’eau) | 110 degrees (horizontal) | |
| Sensibilité à la lumière | 0.01 lux | |
| Système de contrôle | ||
| Ordinateur embarqué | Raspberry Pi 4 (2GB) w/ BlueOS | |
| Pilote automatique | Blue Robotics Navigator | |
| Logiciel du pilote automatique | ArduSub | |
| Carte d’interface du câble ombilical | Fathom-X Tether Interface Board | |
| ¹ Certaines configurations de charge utile nécessitent une flottabilité supplémentaire. | ||
| Paramètre | Valeur |
|---|---|
| Système d’exploitation | |
| Windows | Windows 10 64bit or later |
| macOS | 10.20 or later |
| Ubuntu | Latest LTS (20.04) or later |
| Matériel recommandé ¹ | |
| Processeur | i5 processor equivalent or better |
| Processeur graphique ² | Discrete Nvidia or AMD graphics card |
| RAM | 8GB or more |
| Stockage | Solid-state drive (SSD) |
| ¹ Les performances du logiciel de station de contrôle au sol dépendent de l’environnement système, des applications tierces et des ressources système disponibles. Un matériel plus performant offrira une meilleure expérience. ² Le processeur graphique intégré convient dans la plupart des cas ; une carte graphique dédiée est recommandée pour une expérience optimale. | |
| Composant | Profondeur nominale |
|---|---|
| Tube du boîtier électronique (série 4″) | 100 m (acrylic) 1000 m (aluminum) |
| Bouchon d’extrémité 18 trous série 4″ | 1000 m |
| Dôme série 4″ | 500 m |
| Tube du boîtier de batterie (série 3″) | 150 m (acrylic) 1000 m (aluminum) |
| Bouchon d’extrémité aveugle en aluminium série 3″ | 1000 m |
| Bouchon d’extrémité 4 trous série 3″ | 1000 m |
| Capteur de profondeur/pression Bar30 | 300 m |
| Soupape de décharge (PRV) | 1000 m |
| Pénétrateurs WetLink et bouchons aveugles | 1000 m |
| Mousse de flottabilité | 300 m |
| Câble ombilical Fathom ROV Ready | 1000 m |
| Éclairages Lumen | 500 m |
| Propulseurs T200 | 300 m |
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 15 kg |
|---|
Vous aimerez peut-être aussi…
-
Éclairage sous-marin Lumen (ensembles pré-raccordés)
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Câble ombilical pour ROV
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Chargeur de batterie au lithium H6 PRO
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
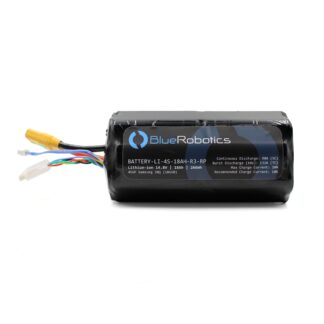
Batterie lithium-ion (14,8 V, 18 Ah)
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
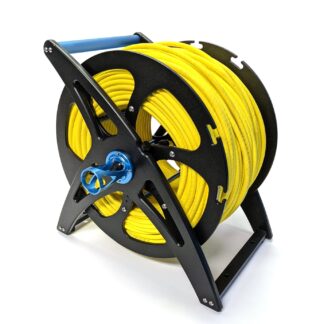
Enrouleur pour ombilical Fathom Spool
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit
Produits similaires
-
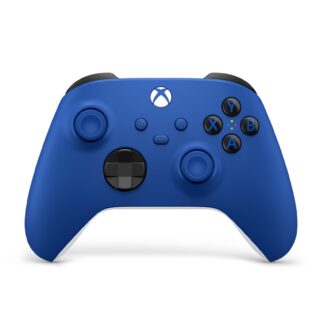
Manette sans fil Xbox
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
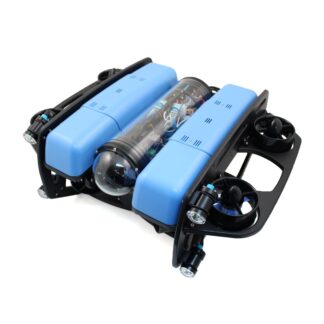
BlueROV2 kit « Heavy »
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte