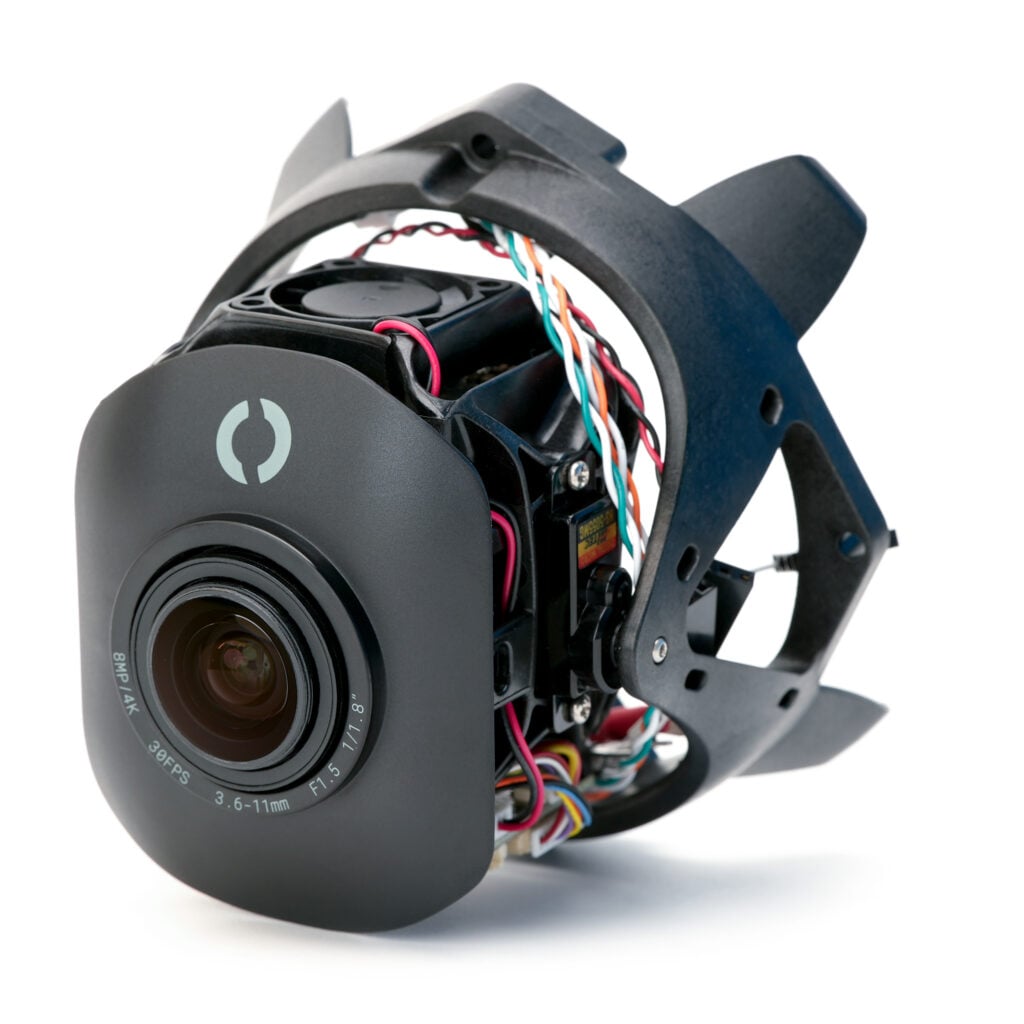
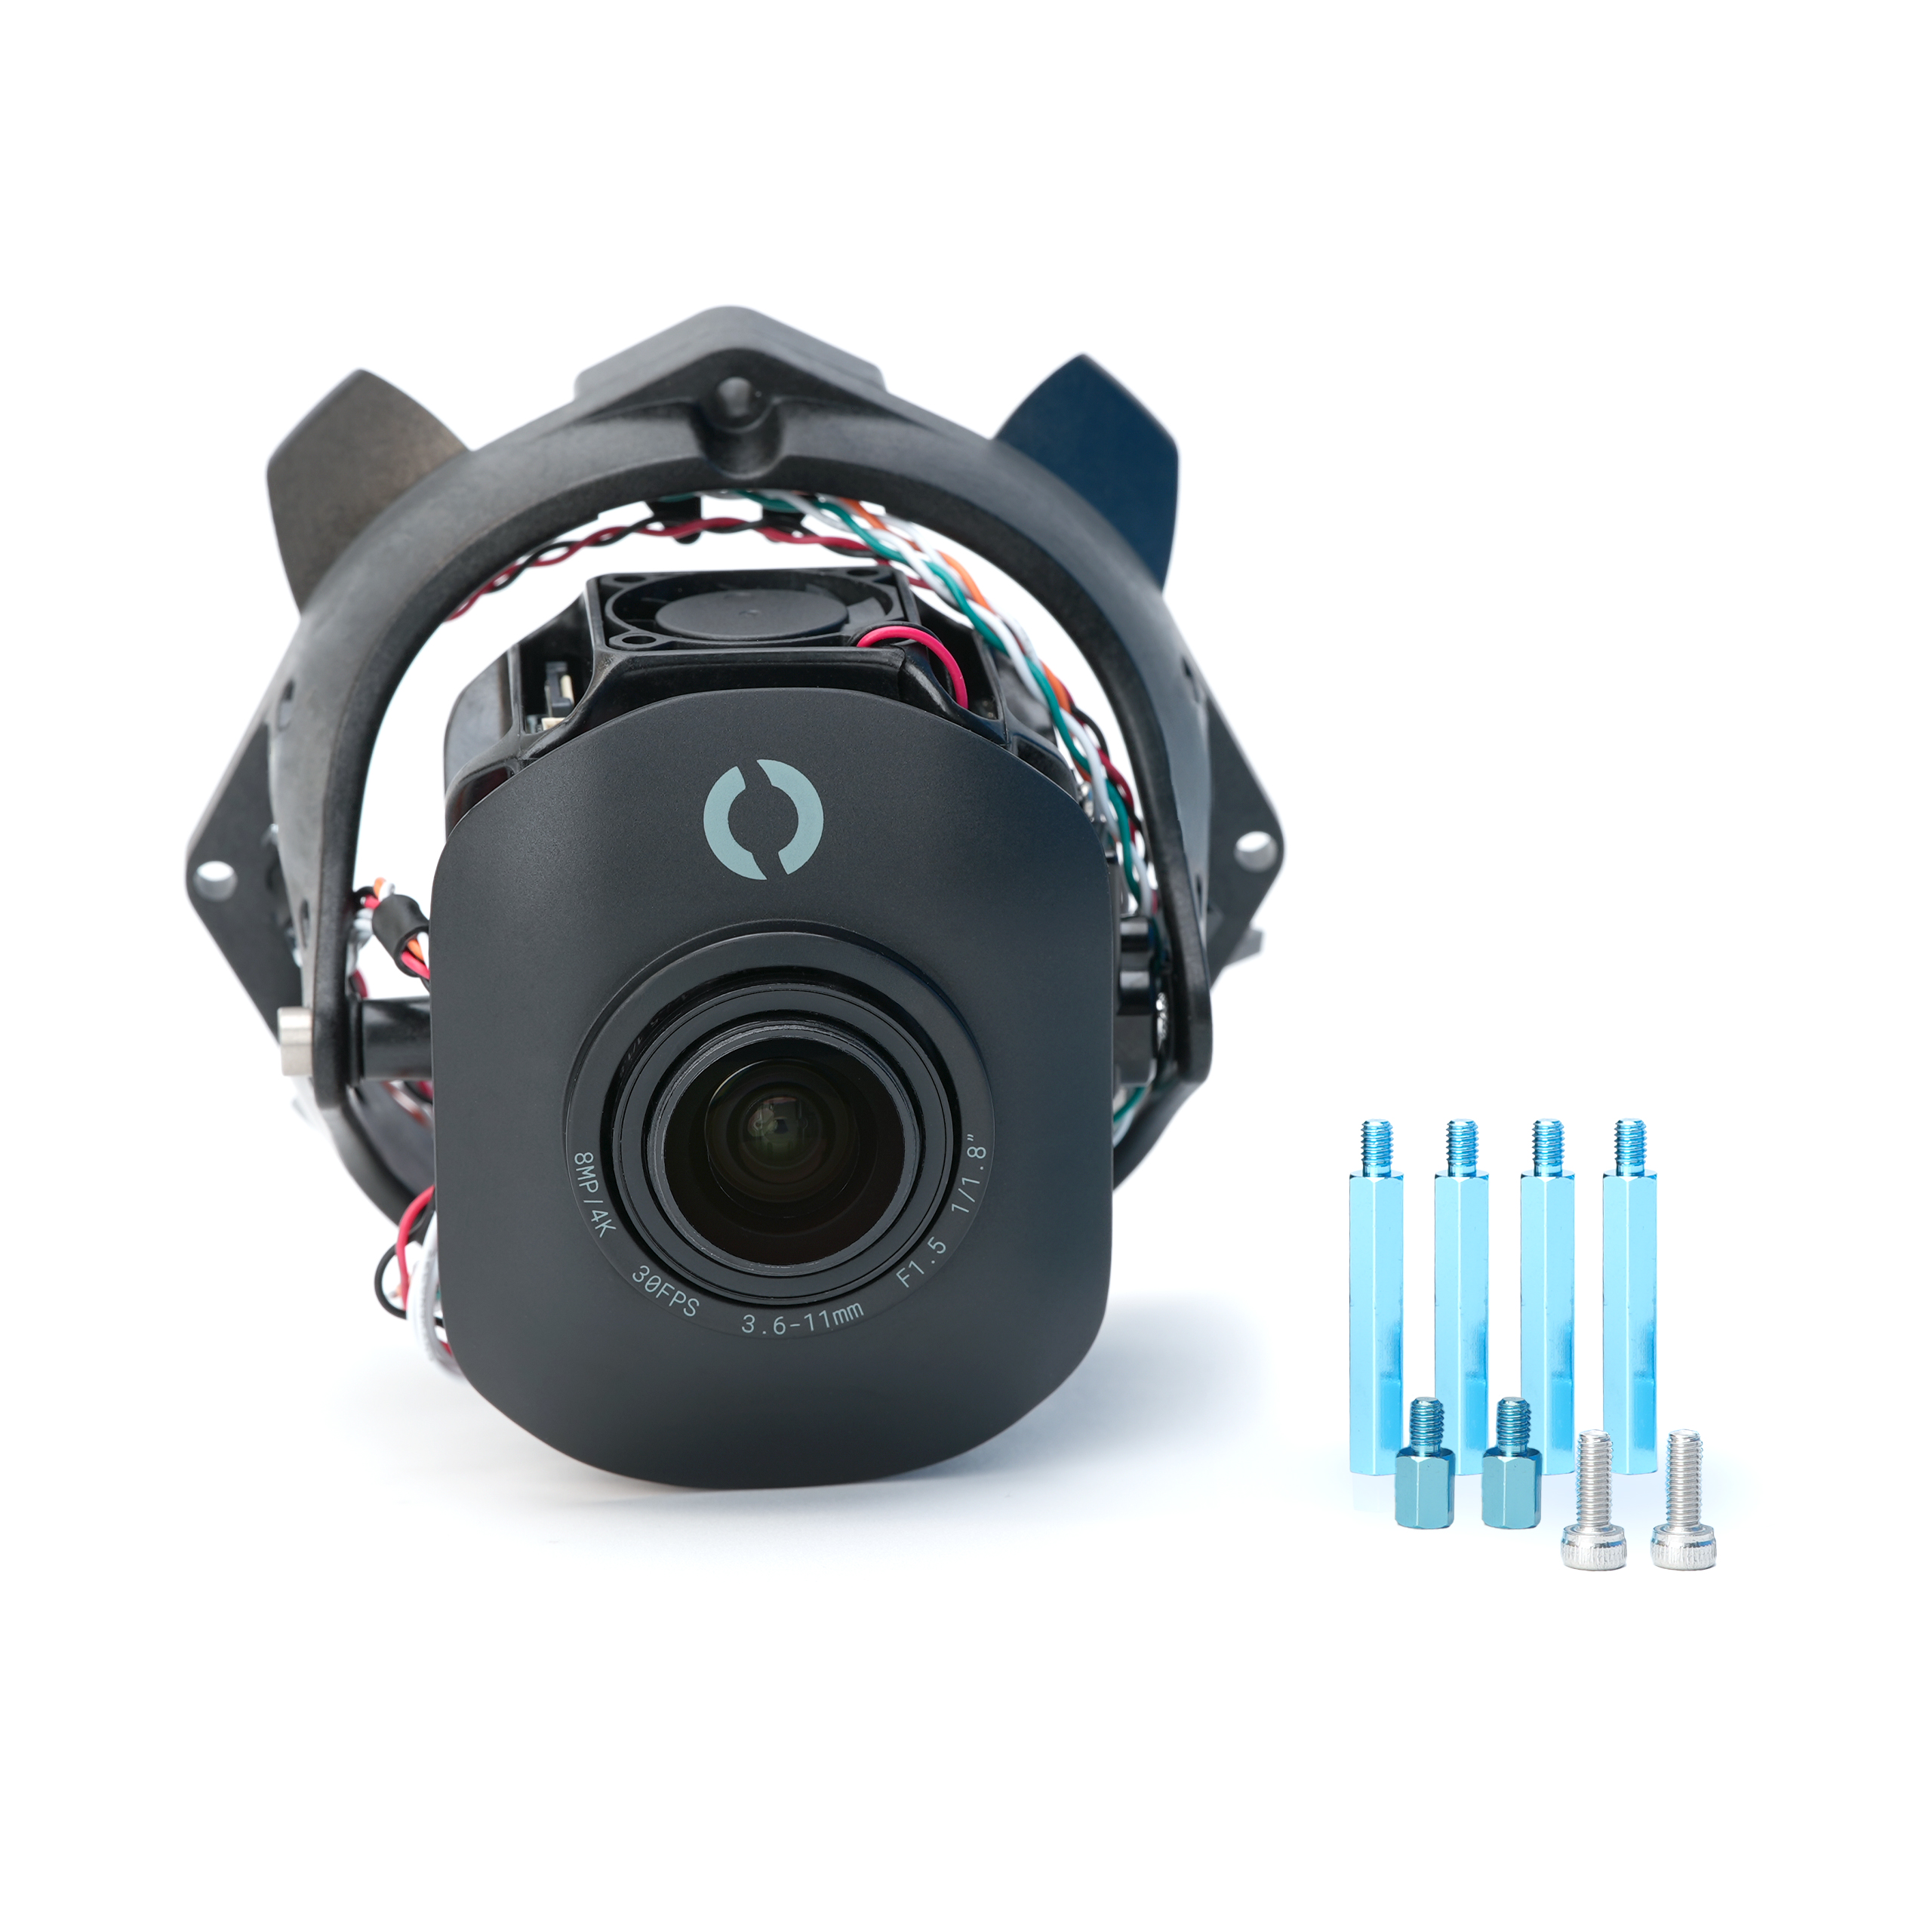
Caméra ROV 4K pour faible luminosité
Connectez-vous pour accéder aux prix professionnels
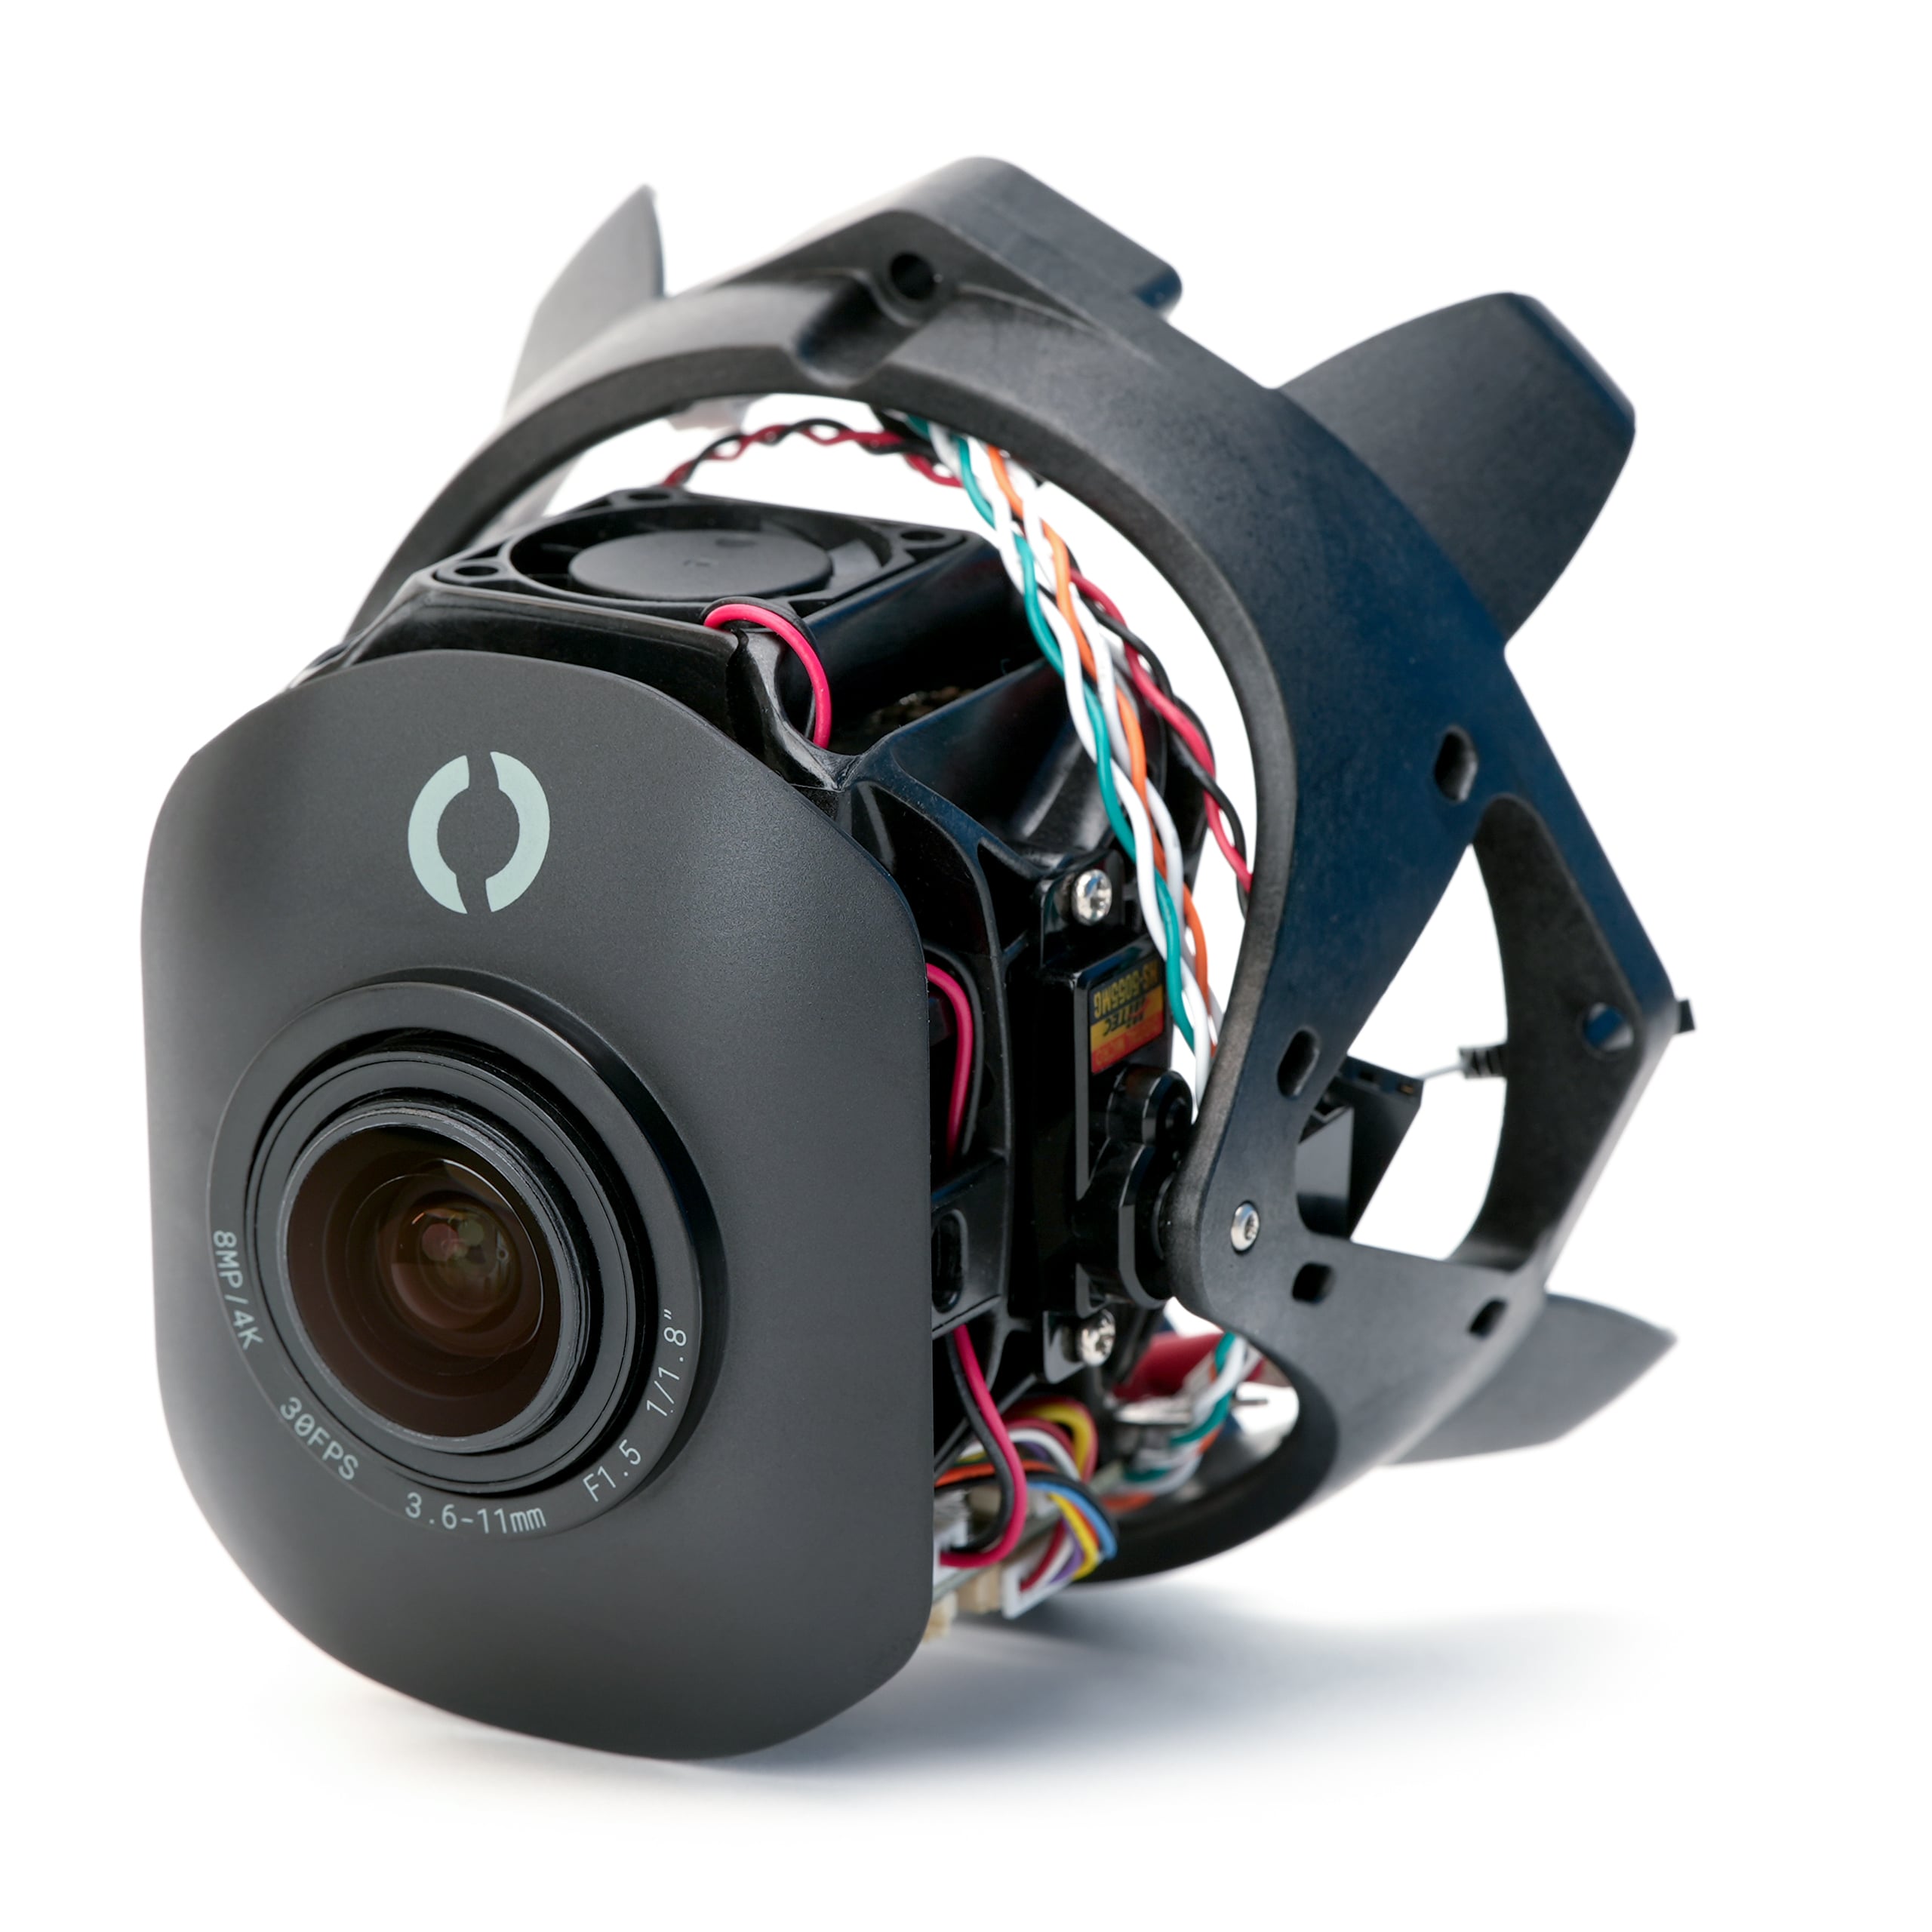
La 4K Cam est une caméra IP spécialement conçue pour les ROV, optimisée pour offrir une faible latence et une grande fidélité des couleurs en milieu sous-marin. Elle propose une résolution 4K ou 1080p, d’excellentes performances en basse lumière, un objectif avec zoom et mise au point motorisés (avec zoom optique jusqu’à 2x) ainsi qu’un servomoteur d’inclinaison intégré pour ajuster l’angle de vue. Ses modes de balance des blancs sous-marine (automatique ou à déclenchement manuel), incluant des préréglages pour les eaux bleues et vertes, garantissent une restitution fidèle des couleurs quelles que soient les conditions.
Elle est conçue pour être facilement installée sur le BlueROV2. La configuration et le contrôle de la caméra s’effectuent via une extension BlueOS et un widget Cockpit. Un commutateur Ethernet embarqué est nécessaire pour son intégration.
Description
Après trois années de développement, d’optimisation du micrologiciel, d’ajustements matériels et d’essais sur le terrain, la caméra que vous attendiez est enfin arrivée. La caméra 4K pour le BlueROV2 privilégie les aspects essentiels en milieu sous-marin : une faible latence, d’excellentes performances en basse lumière et une grande fidélité des couleurs.
Qu’il s’agisse d’inspecter des infrastructures, d’observer la vie marine, de surveiller un site aquacole ou d’explorer des zones inédites, cette caméra 4K vous offre une vision plus nette de ce qui se passe sous la surface.
Conçue autour du capteur Sony IMX678, la caméra 4K produit des images d’une netteté exceptionnelle et offre des performances remarquables en basse lumière. Elle est dotée d’un objectif à zoom et mise au point motorisés (avec zoom optique jusqu’à 2x) ainsi que d’un servomoteur d’inclinaison intégré pour ajuster l’angle de vue. Le capteur est associé à un processeur d’image prenant en charge les formats de sortie H.264, H.265, H.265+ et MJPEG.
LIVE! Depuis les profondeurs
De nombreuses caméras permettent de capturer de superbes images. Bien moins nombreuses sont celles qui vous permettent de piloter un ROV en toute confiance.
Les caméras IP classiques sont conçues pour des applications où la latence n’est pas critique. Sous l’eau, un léger décalage peut faire toute la différence entre une manœuvre fluide et une collision accidentelle avec un pilier.
Nous avons optimisé le micrologiciel et retravaillé la chaîne de traitement vidéo pour obtenir la latence « de bout en bout » la plus faible possible. Vous pouvez vous attendre à :
225 millisecondes de latence en 4K
210 millisecondes de latence en 1080p
Le résultat est une caméra qui offre une réactivité optimale lors du pilotage.
Misez sur la couleur
La gestion des couleurs sous-marines peut s’avérer complexe pour les caméras. Des modes de balance des blancs soigneusement conçus garantissent la fidélité des couleurs dans des conditions variées.
La caméra 4K propose deux options de balance des blancs. Elle utilise par défaut la balance des blancs automatique, mais vous pouvez également activer manuellement la fonction « One-Push White Balance » pour recalibrer rapidement l’image et rétablir des couleurs plus fidèles.
L’extension BlueOS inclut également des préréglages adaptés aux environnements aquatiques à dominante bleue ou verte, facilitant ainsi l’ajustement de l’image aux conditions locales.
Zoom et mise au point
Parfois, vous avez besoin d’une vue d’ensemble de la scène. D’autres fois, vous devez examiner un détail.
L’objectif avec zoom et mise au point motorisés vous offre ces deux possibilités, grâce à :
- Un champ de vision horizontal allant jusqu’à 94 degrés
- Un zoom optique jusqu’à 2×
- Une commande de zoom à distance
- Une commande de mise au point à distance
Le zoom et la mise au point peuvent être réglés directement par le pilote du ROV, facilitant ainsi le passage d’une vue d’ensemble à une inspection en gros plan.
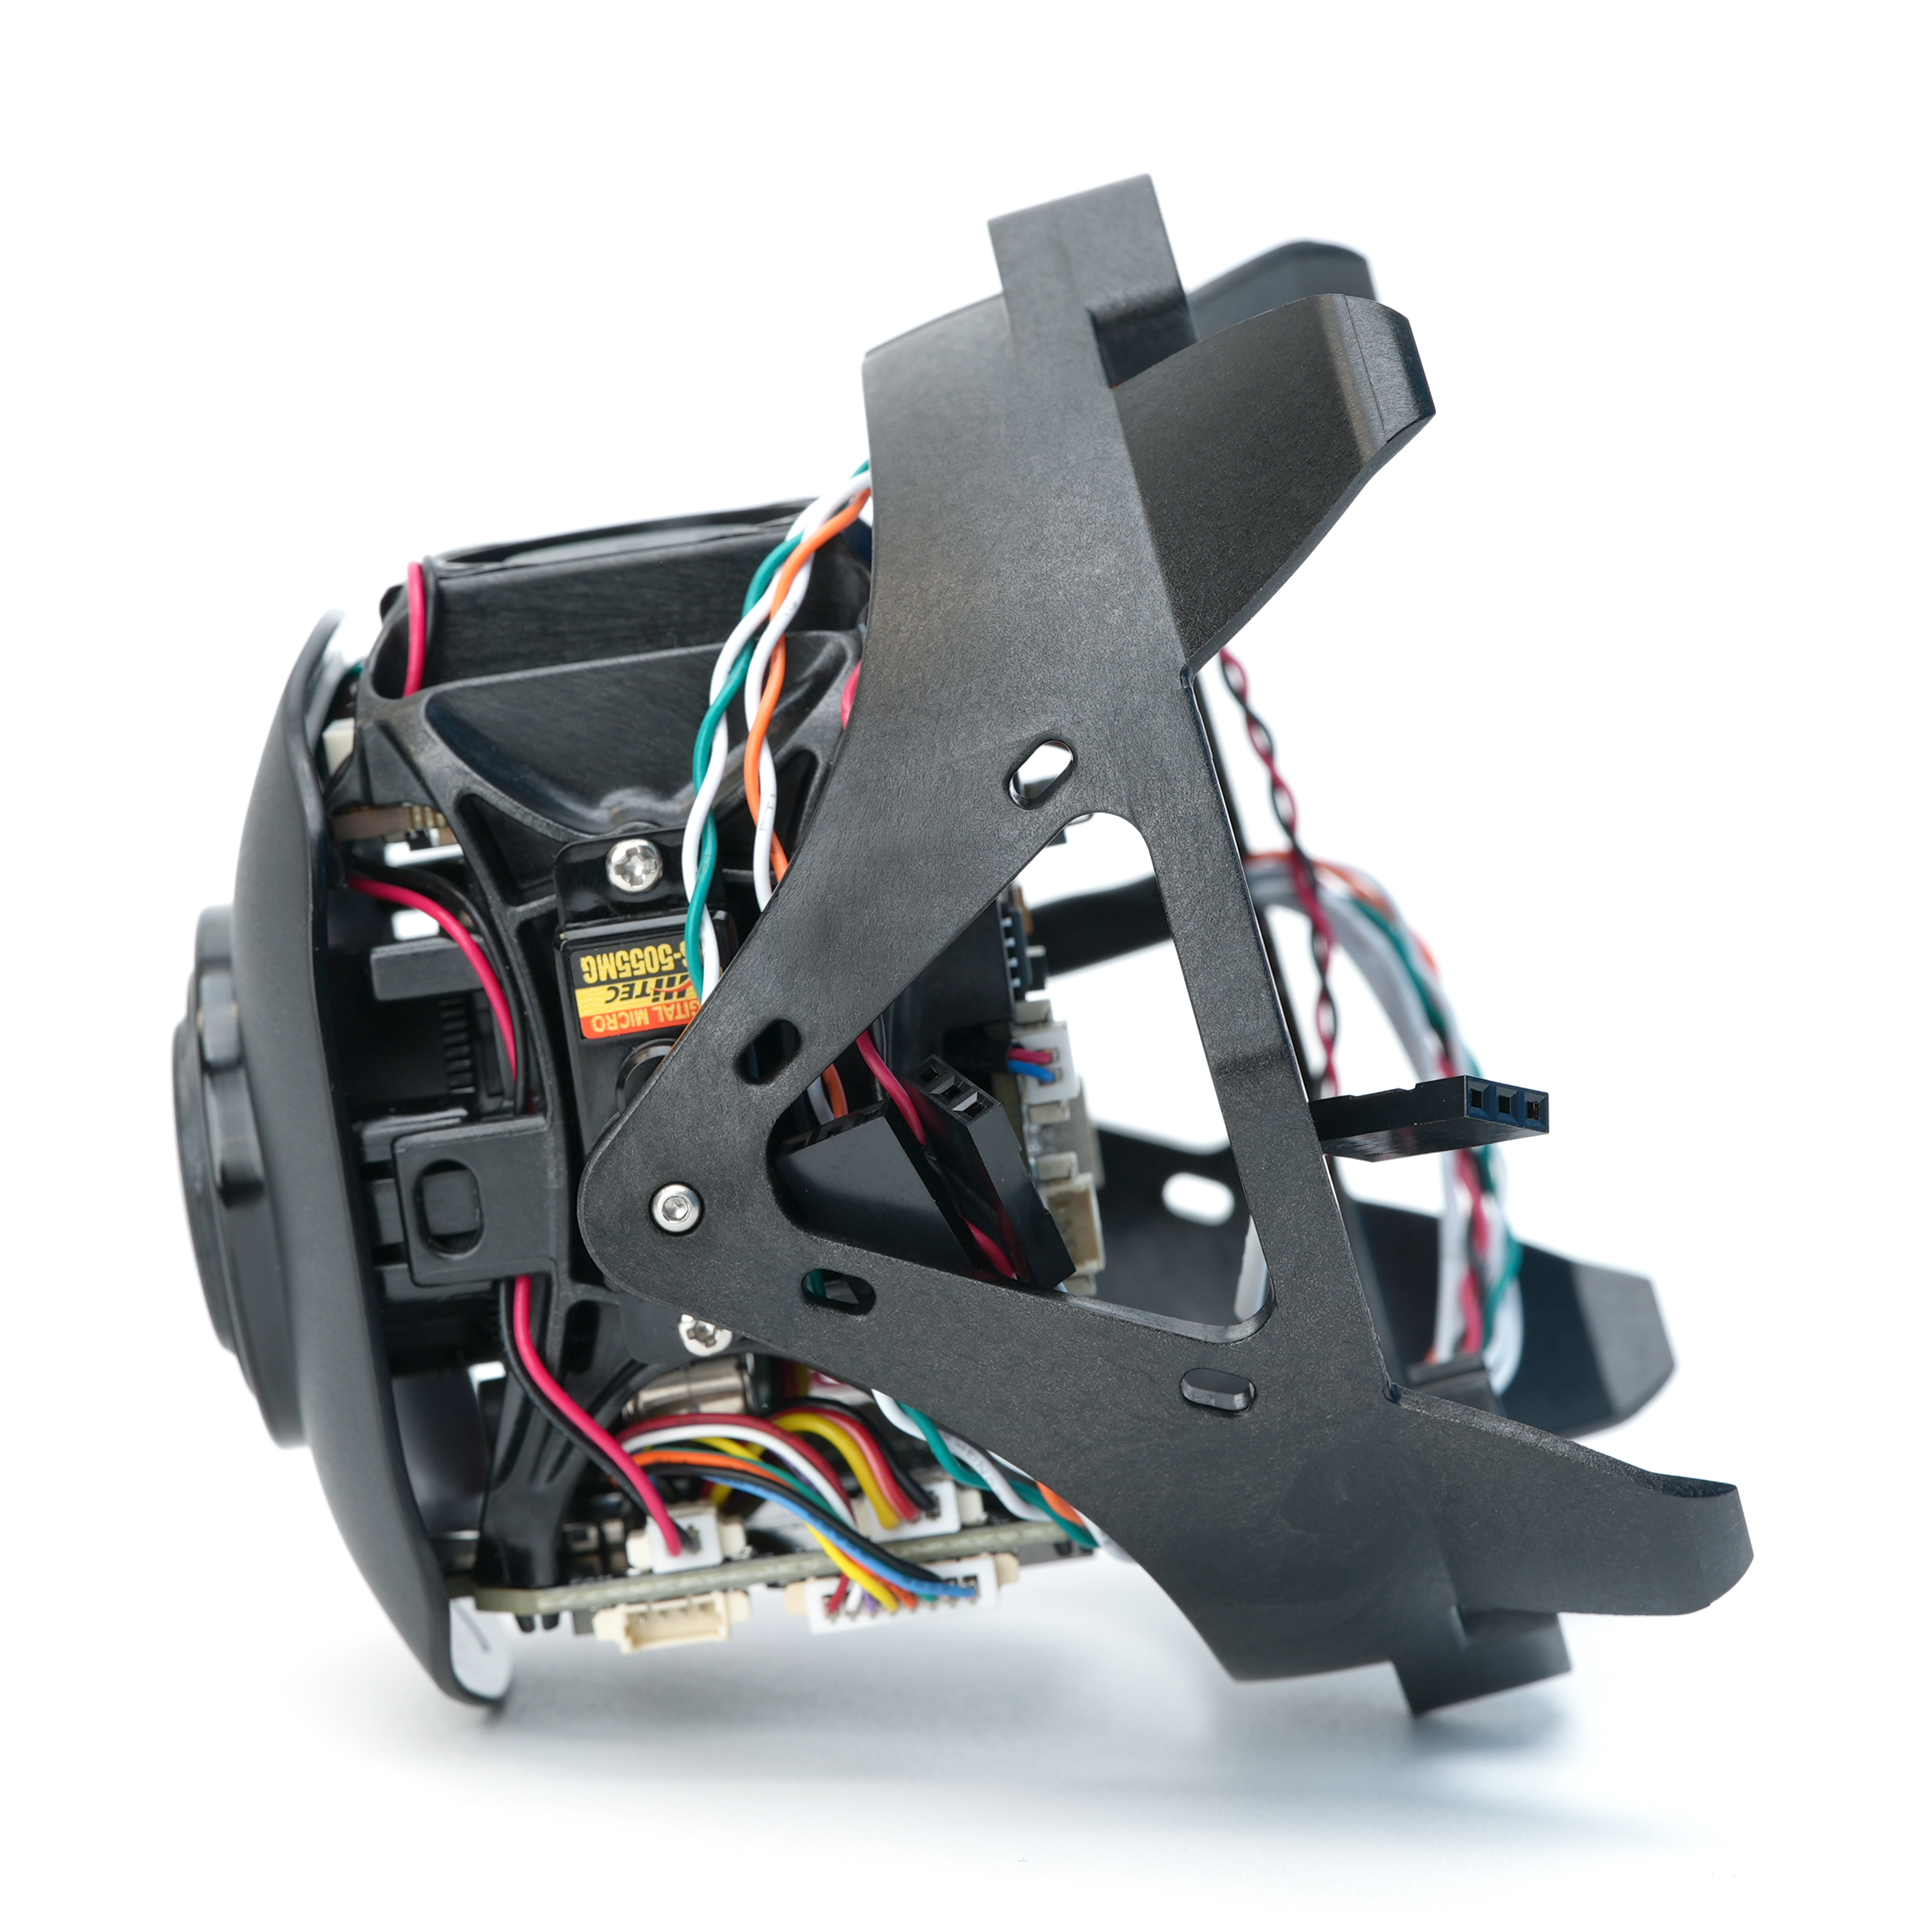
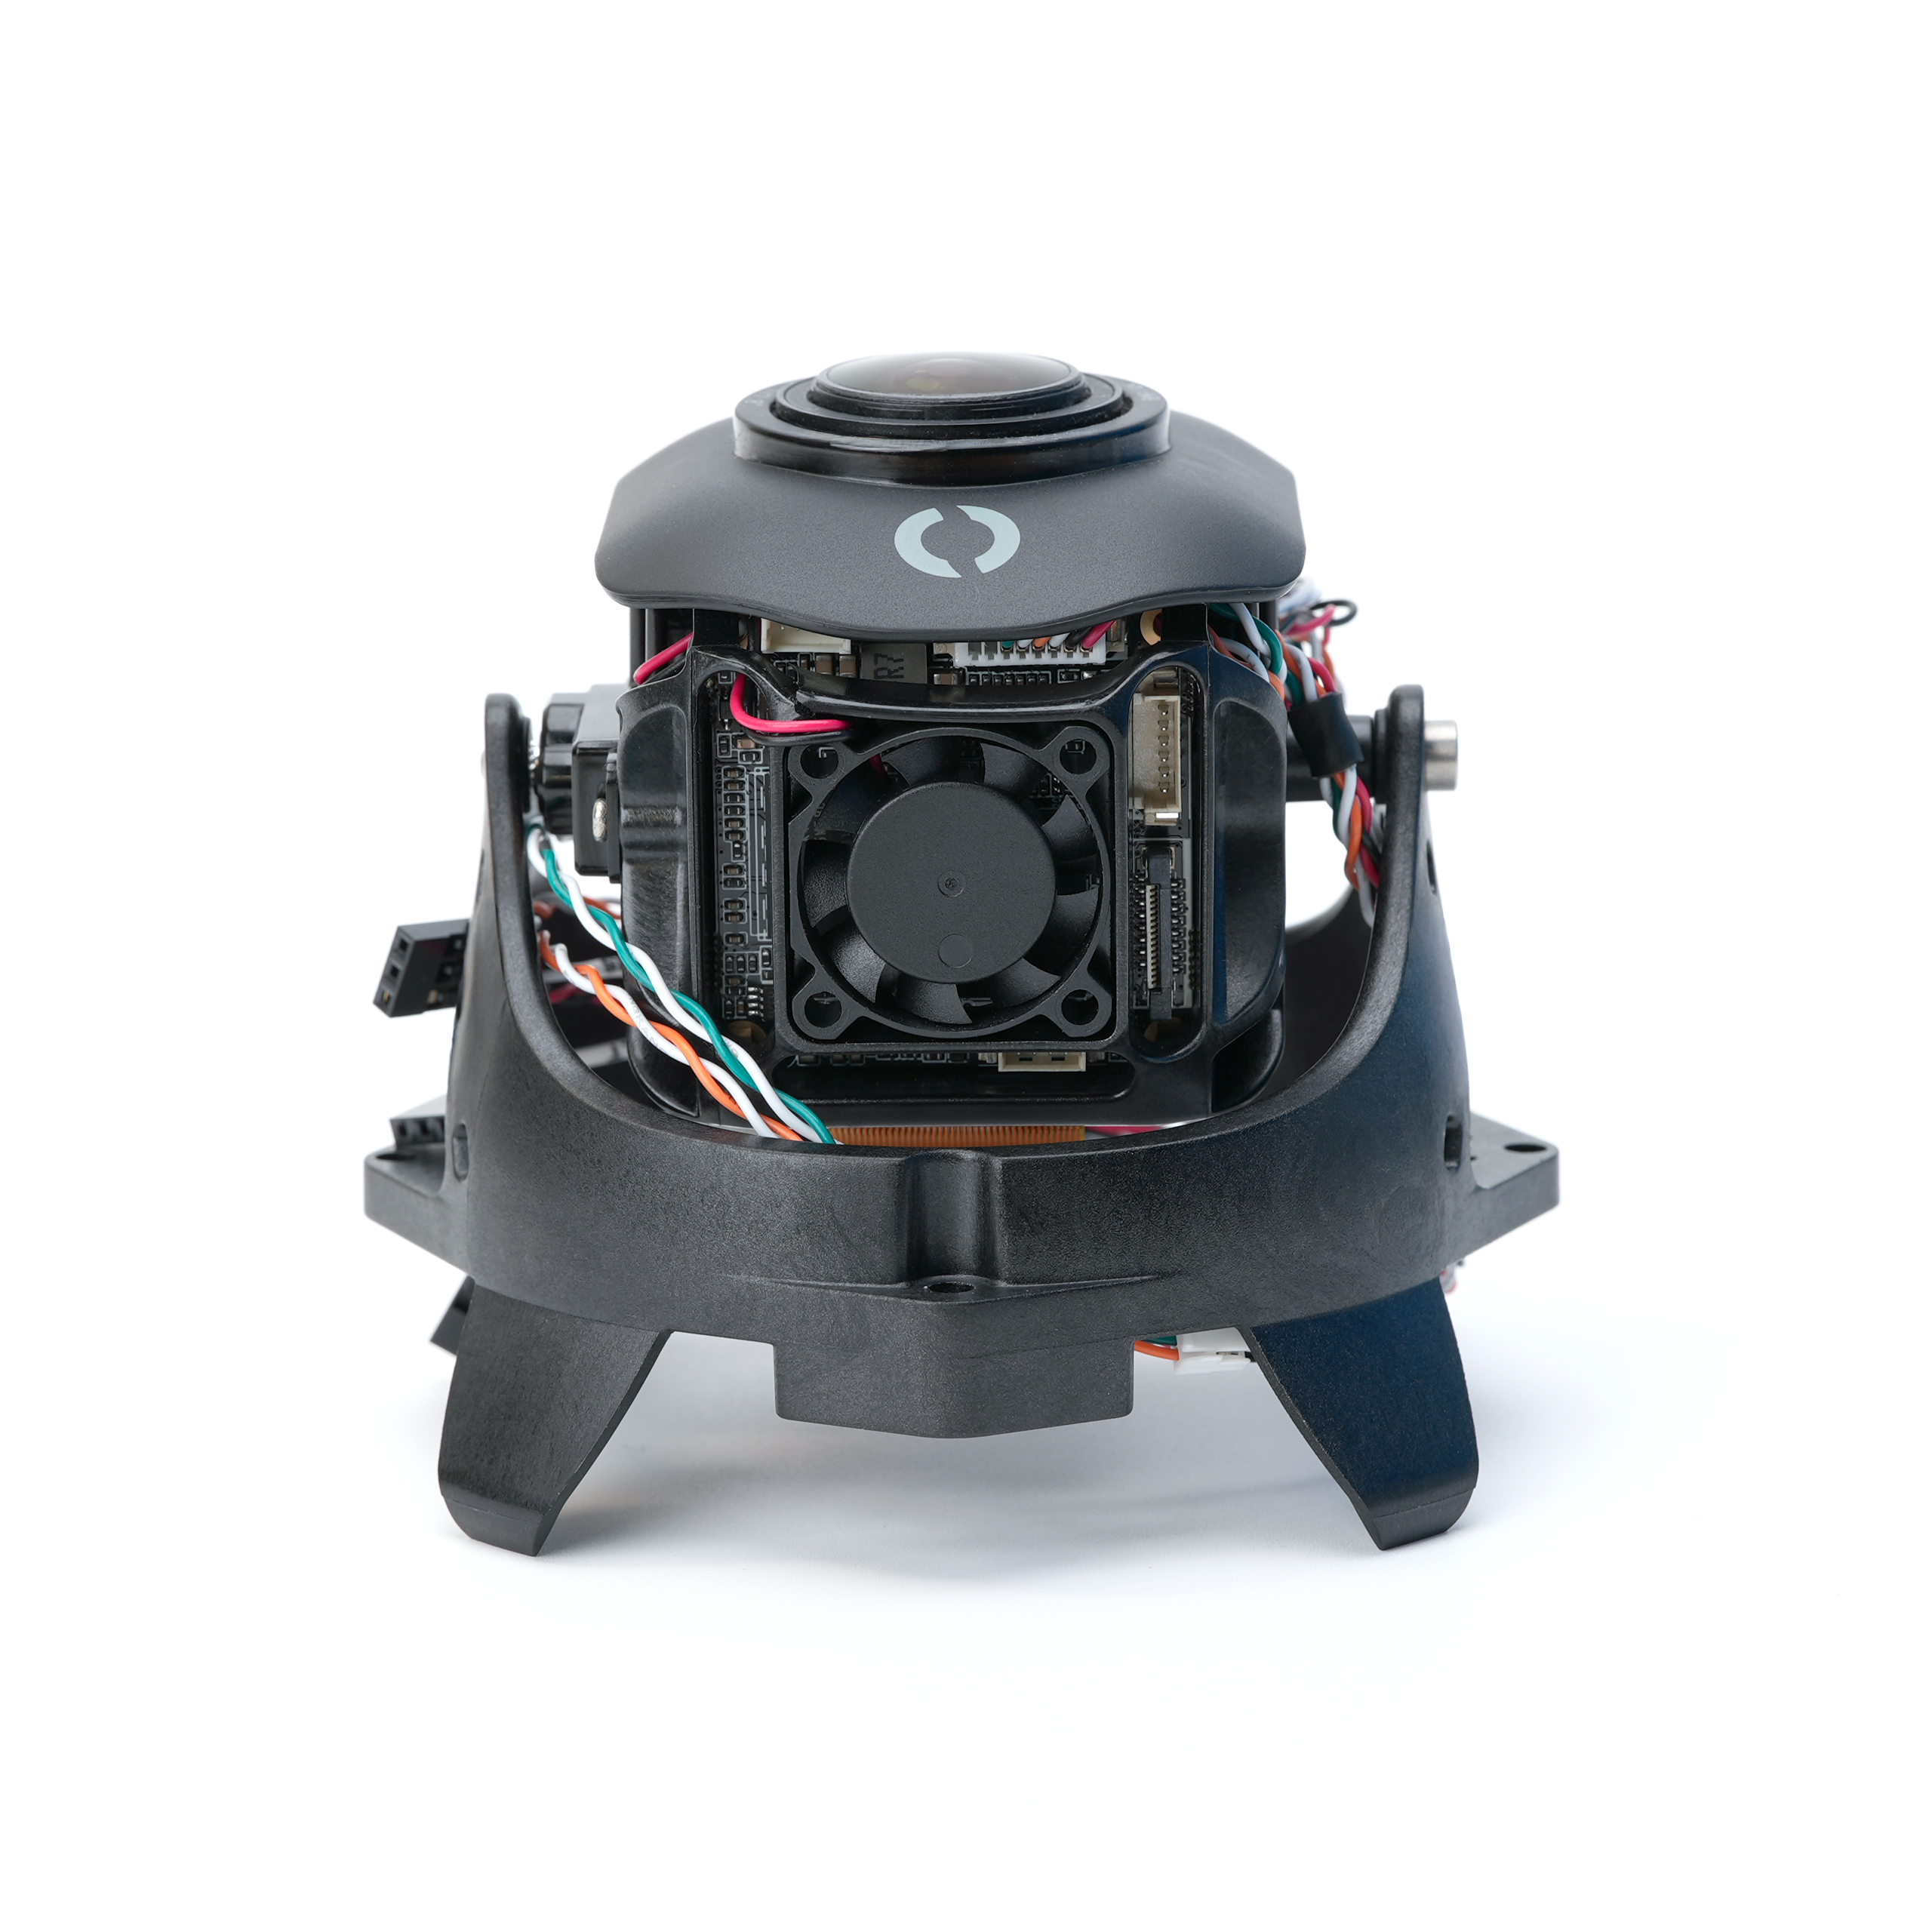
La caméra est montée sur un servomoteur d’inclinaison intégré, ce qui vous permet d’orienter la vue vers le haut ou vers le bas sans avoir à repositionner l’ensemble du véhicule. Un ventilateur interne aide à maintenir une température optimale lors des plongées longues et des opérations prolongées.
Votre ROV retrouve la vue
Voyez cela comme si vous offriez une nouvelle paire de lunettes à votre BlueROV2. L’ensemble de la caméra est conçu pour une installation facile en remplacement de l’ancien modèle (un guide est disponible à cet effet !).
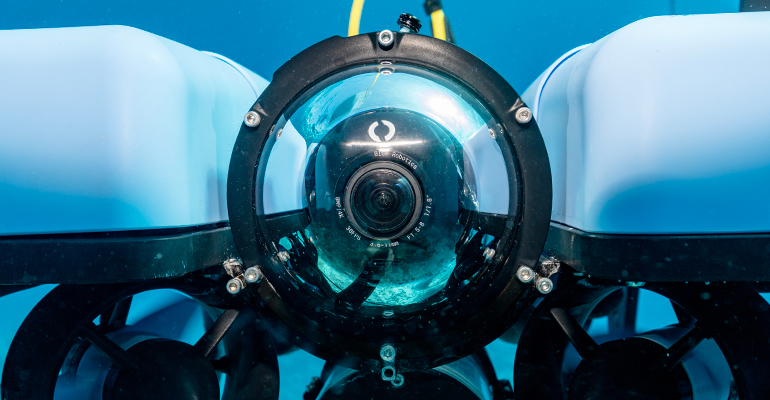
La caméra 4K s’intègre également dans nos caissons étanches de la série 4 pouces (ainsi que dans les modèles plus grands), ce qui en fait une excellente option pour les véhicules sous-marins personnalisés et les projets de robotique.
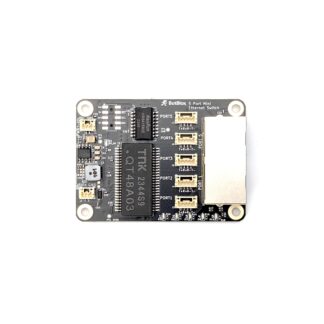
S’agissant d’une caméra IP Ethernet, votre système nécessitera un commutateur (switch) Ethernet.
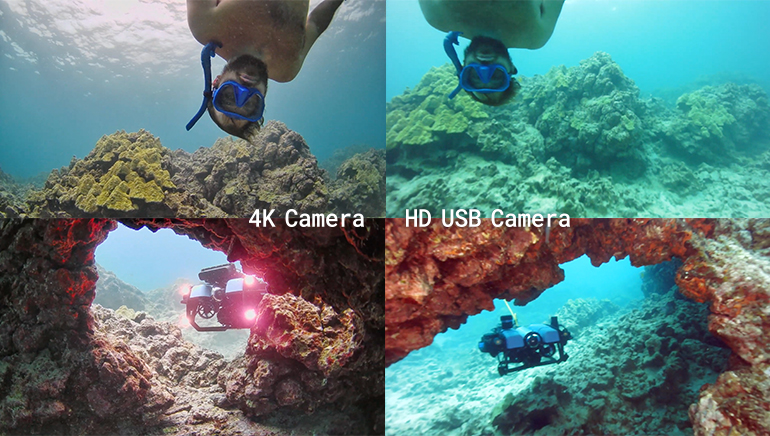
La vidéo 4K offre une grande richesse de détails et une netteté exceptionnelle, mais elle est aussi exigeante en ressources. Le décodage d’un flux 4K en pleine résolution demande plus de puissance de calcul qu’une vidéo HD standard ; nous recommandons donc d’utiliser un ordinateur portable performant pour une expérience optimale. Consultez les caractéristiques techniques ci-dessous pour en savoir plus !
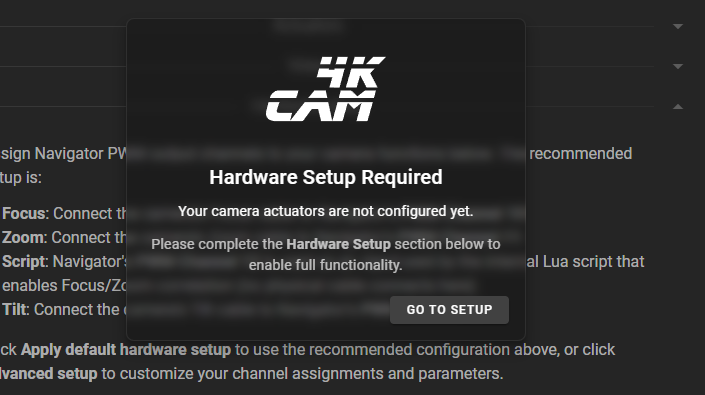
Configurez et utilisez
La caméra 4K remplace la caméra USB HD sur le BlueROV. Elle est fournie avec le matériel nécessaire à la mise à niveau, mais un commutateur Ethernet est requis. Nous proposons un guide pour vous accompagner dans les différentes étapes !
L’extension BlueOS dédiée à la caméra gère la configuration matérielle, le flux vidéo ainsi que les paramètres les plus couramment utilisés. Depuis cette extension, vous pouvez ajuster des réglages tels que la résolution, le débit binaire, les contrôles de l’image, les préréglages de colorimétrie sous-marine et la configuration du flux vidéo.
Une fois l’installation terminée, la caméra est entièrement prise en charge par Cockpit, notre logiciel de pilotage de nouvelle génération, entièrement personnalisable. Cockpit vous permet d’assigner les commandes de zoom à votre manette, d’ajuster la mise au point en cours de pilotage, d’activer la balance des blancs automatique (One-Push), d’accéder aux paramètres de la caméra directement depuis l’interface et d’adapter la disposition de l’écran aux besoins de votre mission.
Contenu
- 1 x 4K Cam
- 4 x entretoises 25 mm M3 (BR-102595)
- 2 x entretoises 6 mm M3 (BR-103539)
- 2 x vis M3x8 (BR-100989)
Spécifications
| Paramètre | Valeur |
|---|---|
| Capteur | |
| modèle | Sony IMX678 CMOS |
| Format | 1/1.8″ |
| Pixels effectifs | 3840 x 2160 (~8.29 MP) |
| taille Pixel | 2 µm x 2 µm |
| Minimum Illumination | 0.001 Lux @ F1.2 |
| Video | |
| Compression Formats | H.264 H.265 H.265+ MJPEG |
| Résolutions | |
| Flux principal | 3840×2160 2880×1620 2560×1440 1920×1080 |
| Flux secondaire | 1280×720 704×576 640×480 |
| Frame Rate | 1 – 30 fps (all resolutions) |
| Latence ¹ | 210 ms @ 1080p 30 fps 225 ms @ 4K 30 fps |
| Optique | |
| Plage de mise au point | 0.2 m to ∞ |
| champ de vision Horizontal | 94° |
| champ de vision Vertical | 62° |
| Focale | 3.6 – 11 mm ± 5% |
| Zoom | 2x |
| Iris | Automatic aperture, F1.5 |
| Type de monture | D14 |
| Communication | |
| Interface | 100Base-T Ethernet |
| IP Address | 192.168.2.10 |
| Bande passante minimum recommandée | 20 Mbps TX |
| Connecteur Ethernet | 4-position JST GH |
| Brochage connecteur Ethernet | 1 – White/orange – TX+ 2 – White/green – RX+ 3 – Green – RX- 4 – Orange – TX- |
| Signaux de contrôle | |
| Type | 3.3 – 5 V PWM |
| Frequence ² | 50 – 200 Hz |
| Tilt | 865 μs (up) – 1500 μs (center) – 2250 μs (down) |
| Zoom | 885 μs (out) – 2250 μs (in) |
| Focus | 885 μs (near) – 2250 μs (far) |
| PWM Connector | 3-position 0.1-inch female header housing |
| Electrique | |
| Tension d’alimentation | 5 – 55 V |
| Puissance maxi. | 5 W |
| Connecteurs d’alimentation | cosses à fourches #6 |
| Physique | |
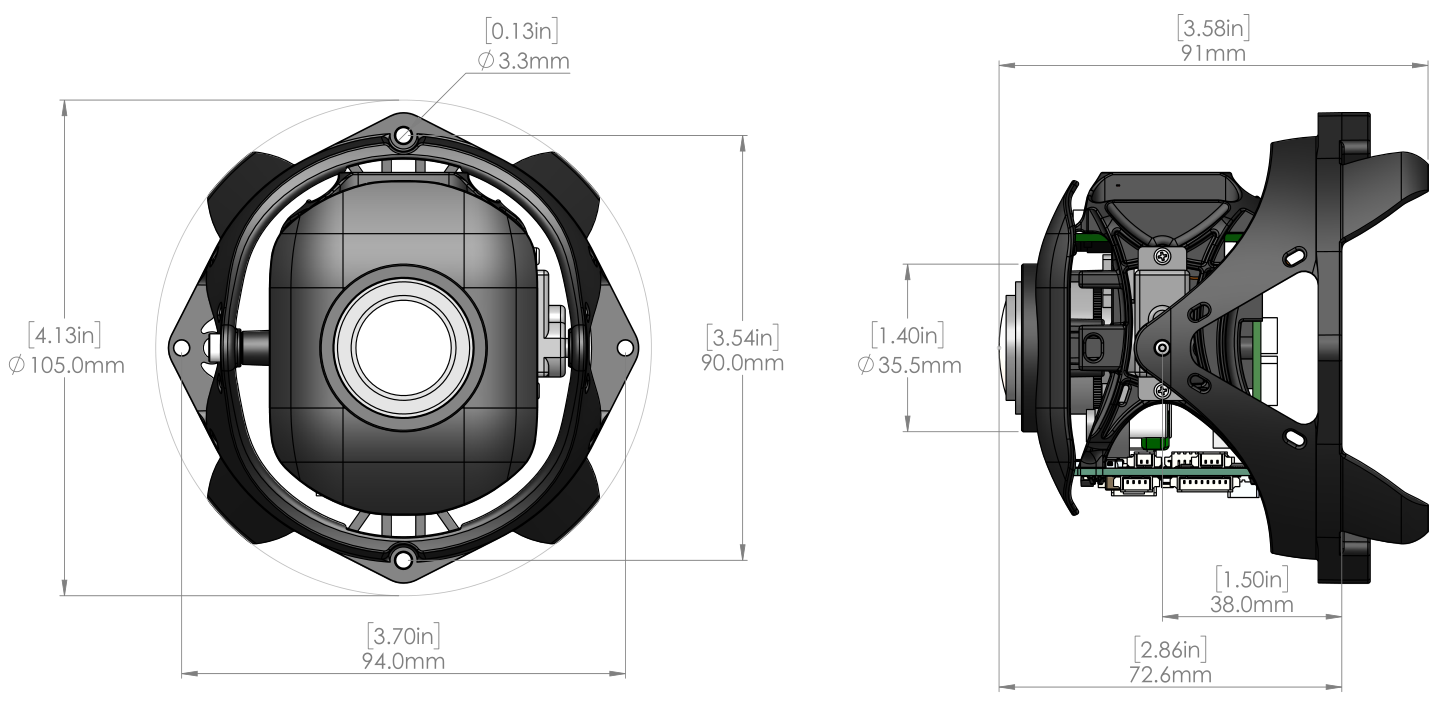
| Dimensions (DxL) | 105.5 x 91 mm |
| entraxe trous de montage | 94 mm (horizontal) 90 mm (vertical) |
| Diametre trous de montage | 3.3 mm |
| Poids | 156 g |
| Température d’utilisation | -20 to 60°C |
| Ventilateur intégré | Oui |
| Servo Tilt | Hitec HS-5055MG |
| Maximum Tilt Range | 126° |
| Pré-requis BlueROV2 | |
| BlueOS | 1.4.5 ou > |
| ArduSub | 4.5.7 ou > |
| Cockpit | 1.18.3 ou > |
| Autopilot Compatibility ³ | Navigator Flight Controller recommandé |
| ¹ Tests effectués sur un MacBook Air M3 (2024). ² Plage testée. Le fonctionnement en dehors de cette plage n’a pas été vérifié. ³ La corrélation zoom/mise au point nécessite un contrôleur de vol Navigator. Les anciens modèles de BlueROV2 équipés d’un Pixhawk 1 sont pris en charge, à l’exception de cette fonctionnalité. |
|
Configuration système recommandée
| Composant | Besoins |
|---|---|
| OS | |
| Windows | Windows 11 (64-bit) or newer |
| macOS | macOS 11 (Big Sur) or newer |
| Ubuntu | 20.04 LTS or newer |
| Hardware ¹ | |
| CPU | Équivalent d’un Core i5 des 5 dernières années ou mieux |
| carte graphique | GPU dédié Les systèmes modernes dotés de circuits graphiques intégrés performants conviennent également (Apple Silicon série M, Radeon série 7xxM, etc.) |
| Memoire | 8 GB RAM (16 GB ou plus si vous exécutez plusieurs applications) |
| ¹ Les performances du logiciel dépendront de l’environnement système et des ressources système disponibles. Un matériel plus performant offrira une meilleure expérience.. | |
2D Drawings
4K Cam
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,2 kg |
|---|
Vous aimerez peut-être aussi…
Produits similaires
-
Support pour caméra USB
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Enrouleur pour ombilical Fathom Spool
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Caméra HD USB faible luminosité
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte