Moteur M200
Connectez-vous pour accéder aux prix professionnels
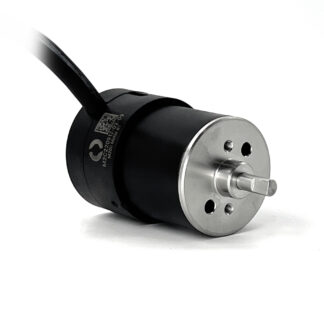
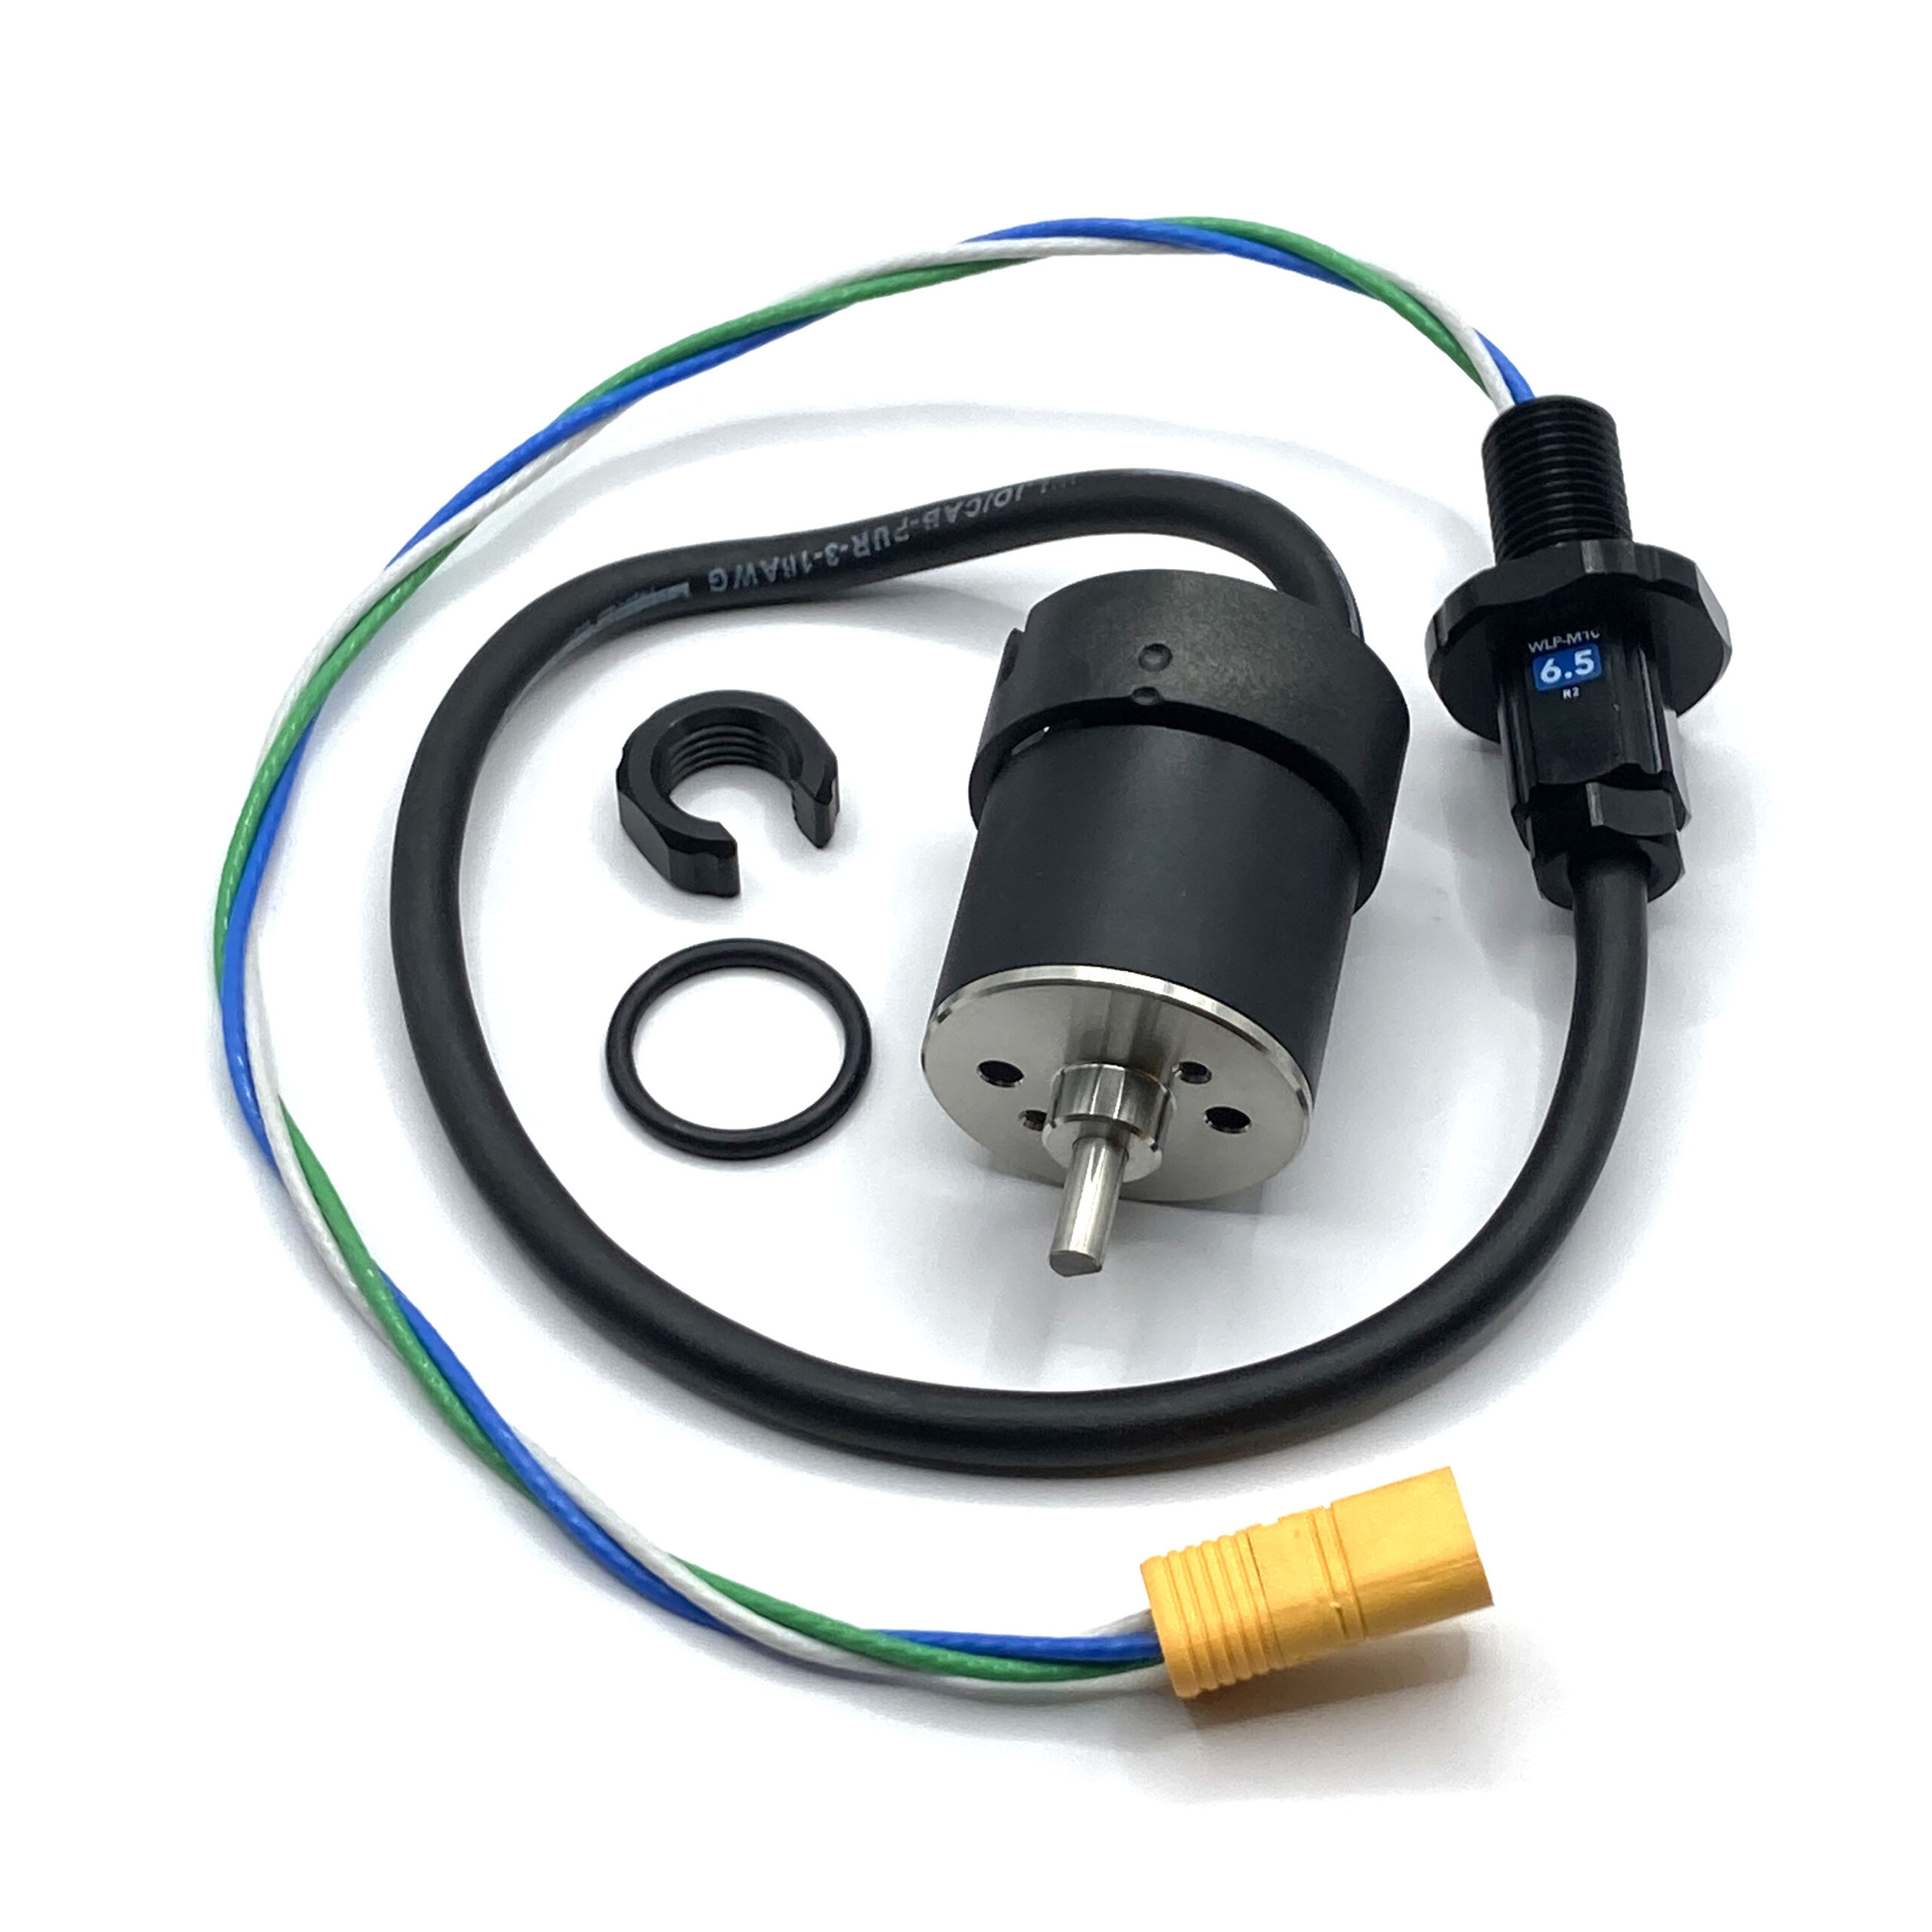
Le moteur M200 est un moteur sous-marin conçu pour fonctionner dans des conditions océaniques difficiles. Il offre les mêmes performances que le propulseur T200, mais sans tuyère, ce qui le rend idéal pour une utilisation sur des USV (tels que le BlueBoat), des AUV, ainsi que dans des projets sur mesure tels que des actionneurs et des outils sous-marins. Son fonctionnement nécessite un variateur de vitesse.
Description
Le moteur M200 est pour l’essentiel le propulseur T200, mais il a été conçu pour être utilisé dans des applications plus générales. Équipé d’une hélice, c’est un excellent propulseur pour les navires de surface sans pilote (USV) et les véhicules sous-marins sans pilote (UUV), mais il peut également servir à construire des outils sous-marins, à entraîner un train d’engrenages ou à tout ce que vous pouvez imaginer !
Découvrez cette brosse de nettoyage rotative sous-marine que nous avons construite à titre d’exemple d’application !
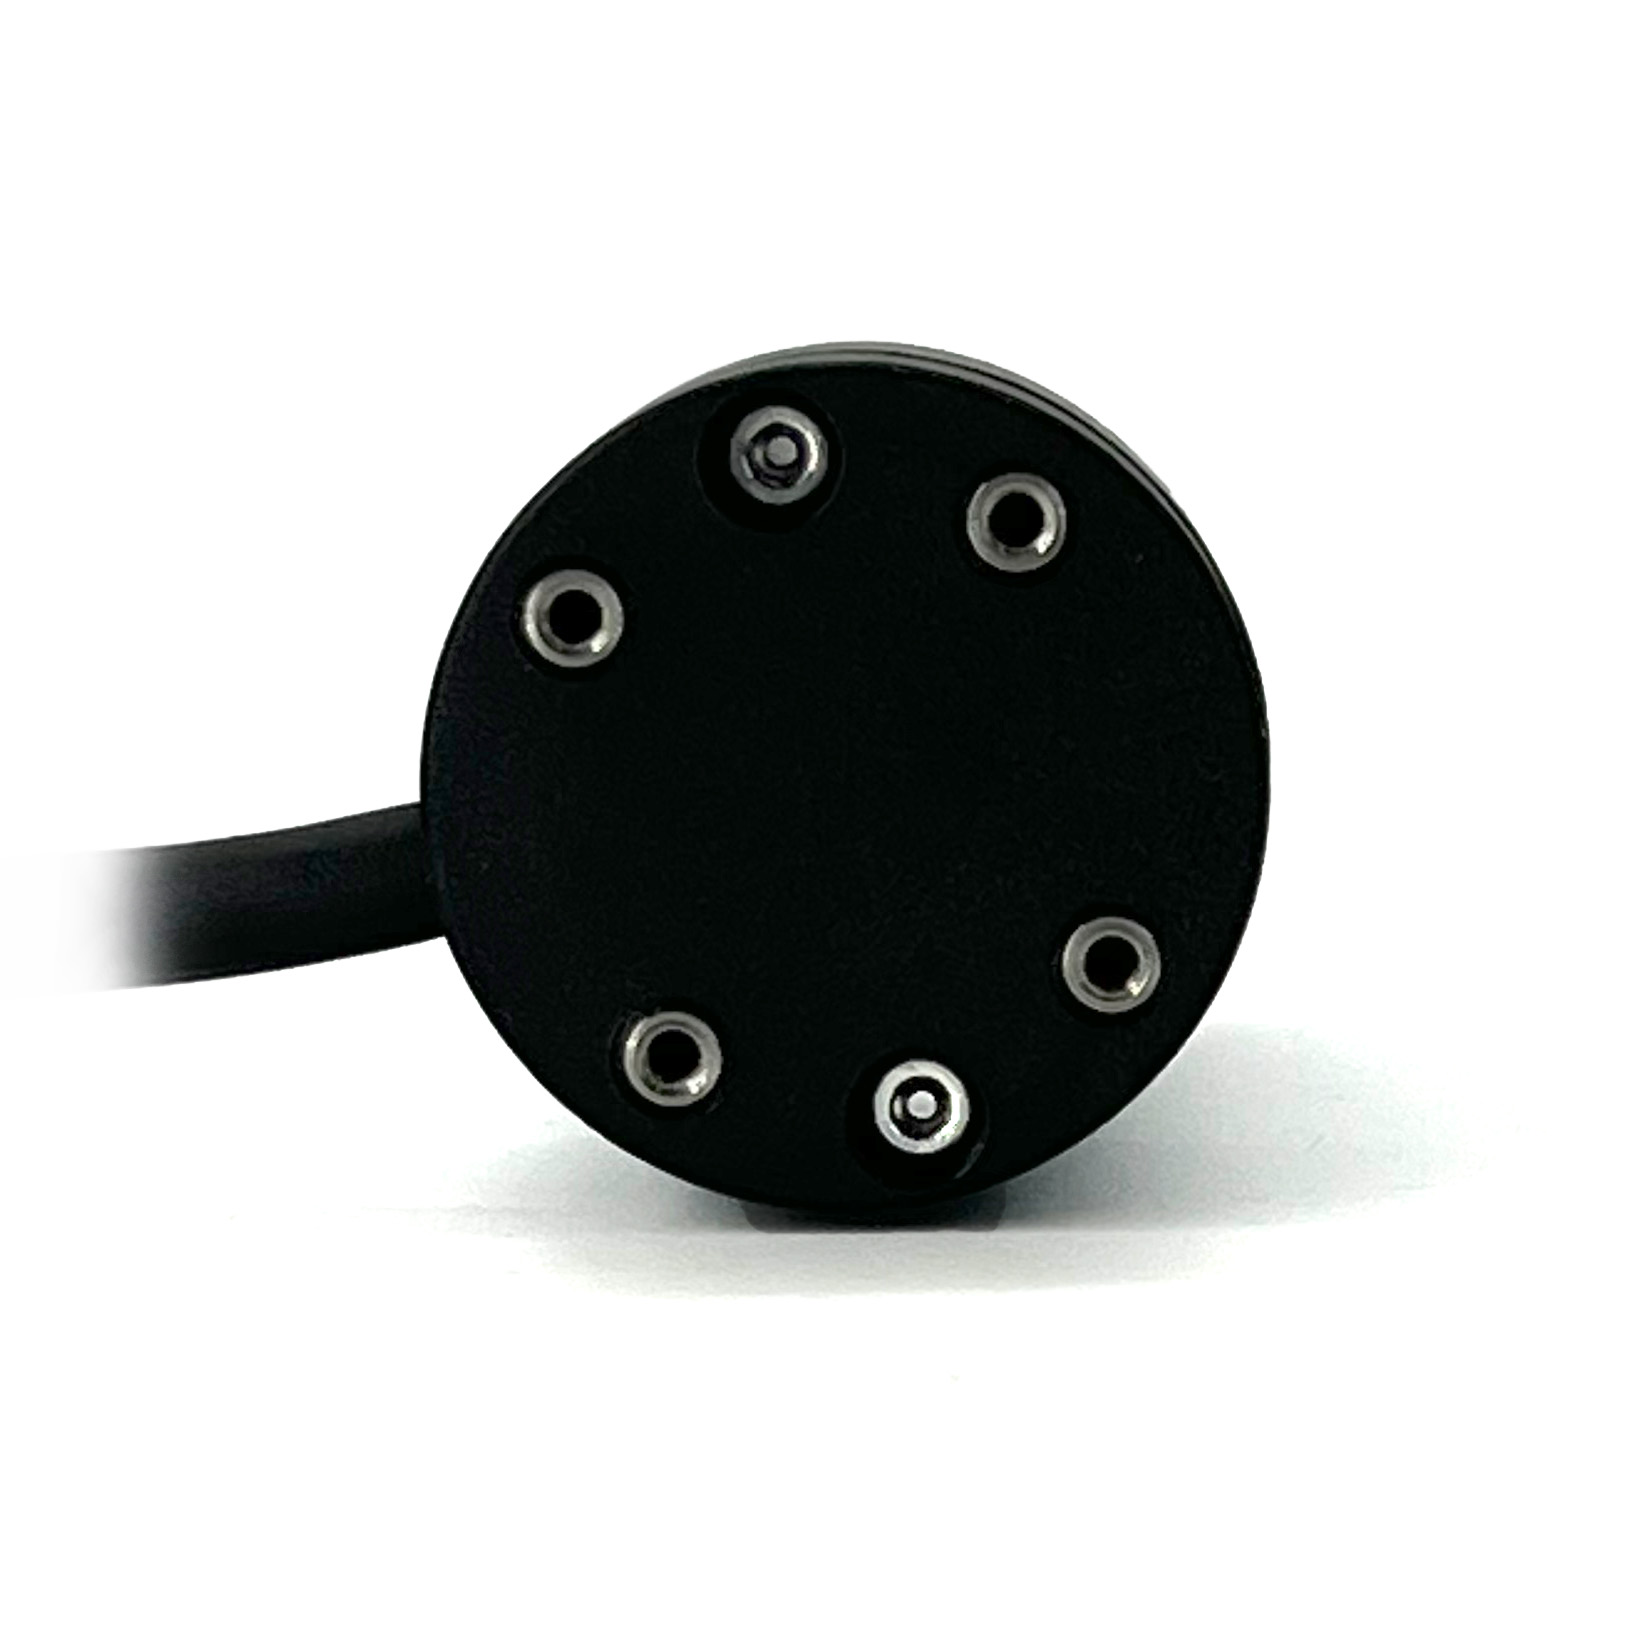
À l’instar de nos propulseurs, le moteur M200 est un moteur triphasé sans balais immergé. Le stator du moteur est encapsulé et isolé électriquement de l’eau, tandis que le rotor magnétique est revêtu et fabriqué en acier inoxydable afin de le rendre résistant à la corrosion due à l’eau de mer. Le moteur utilise des bagues en plastique lubrifiées à l’eau haute performance et est refroidi par circulation d’eau à l’intérieur du moteur.
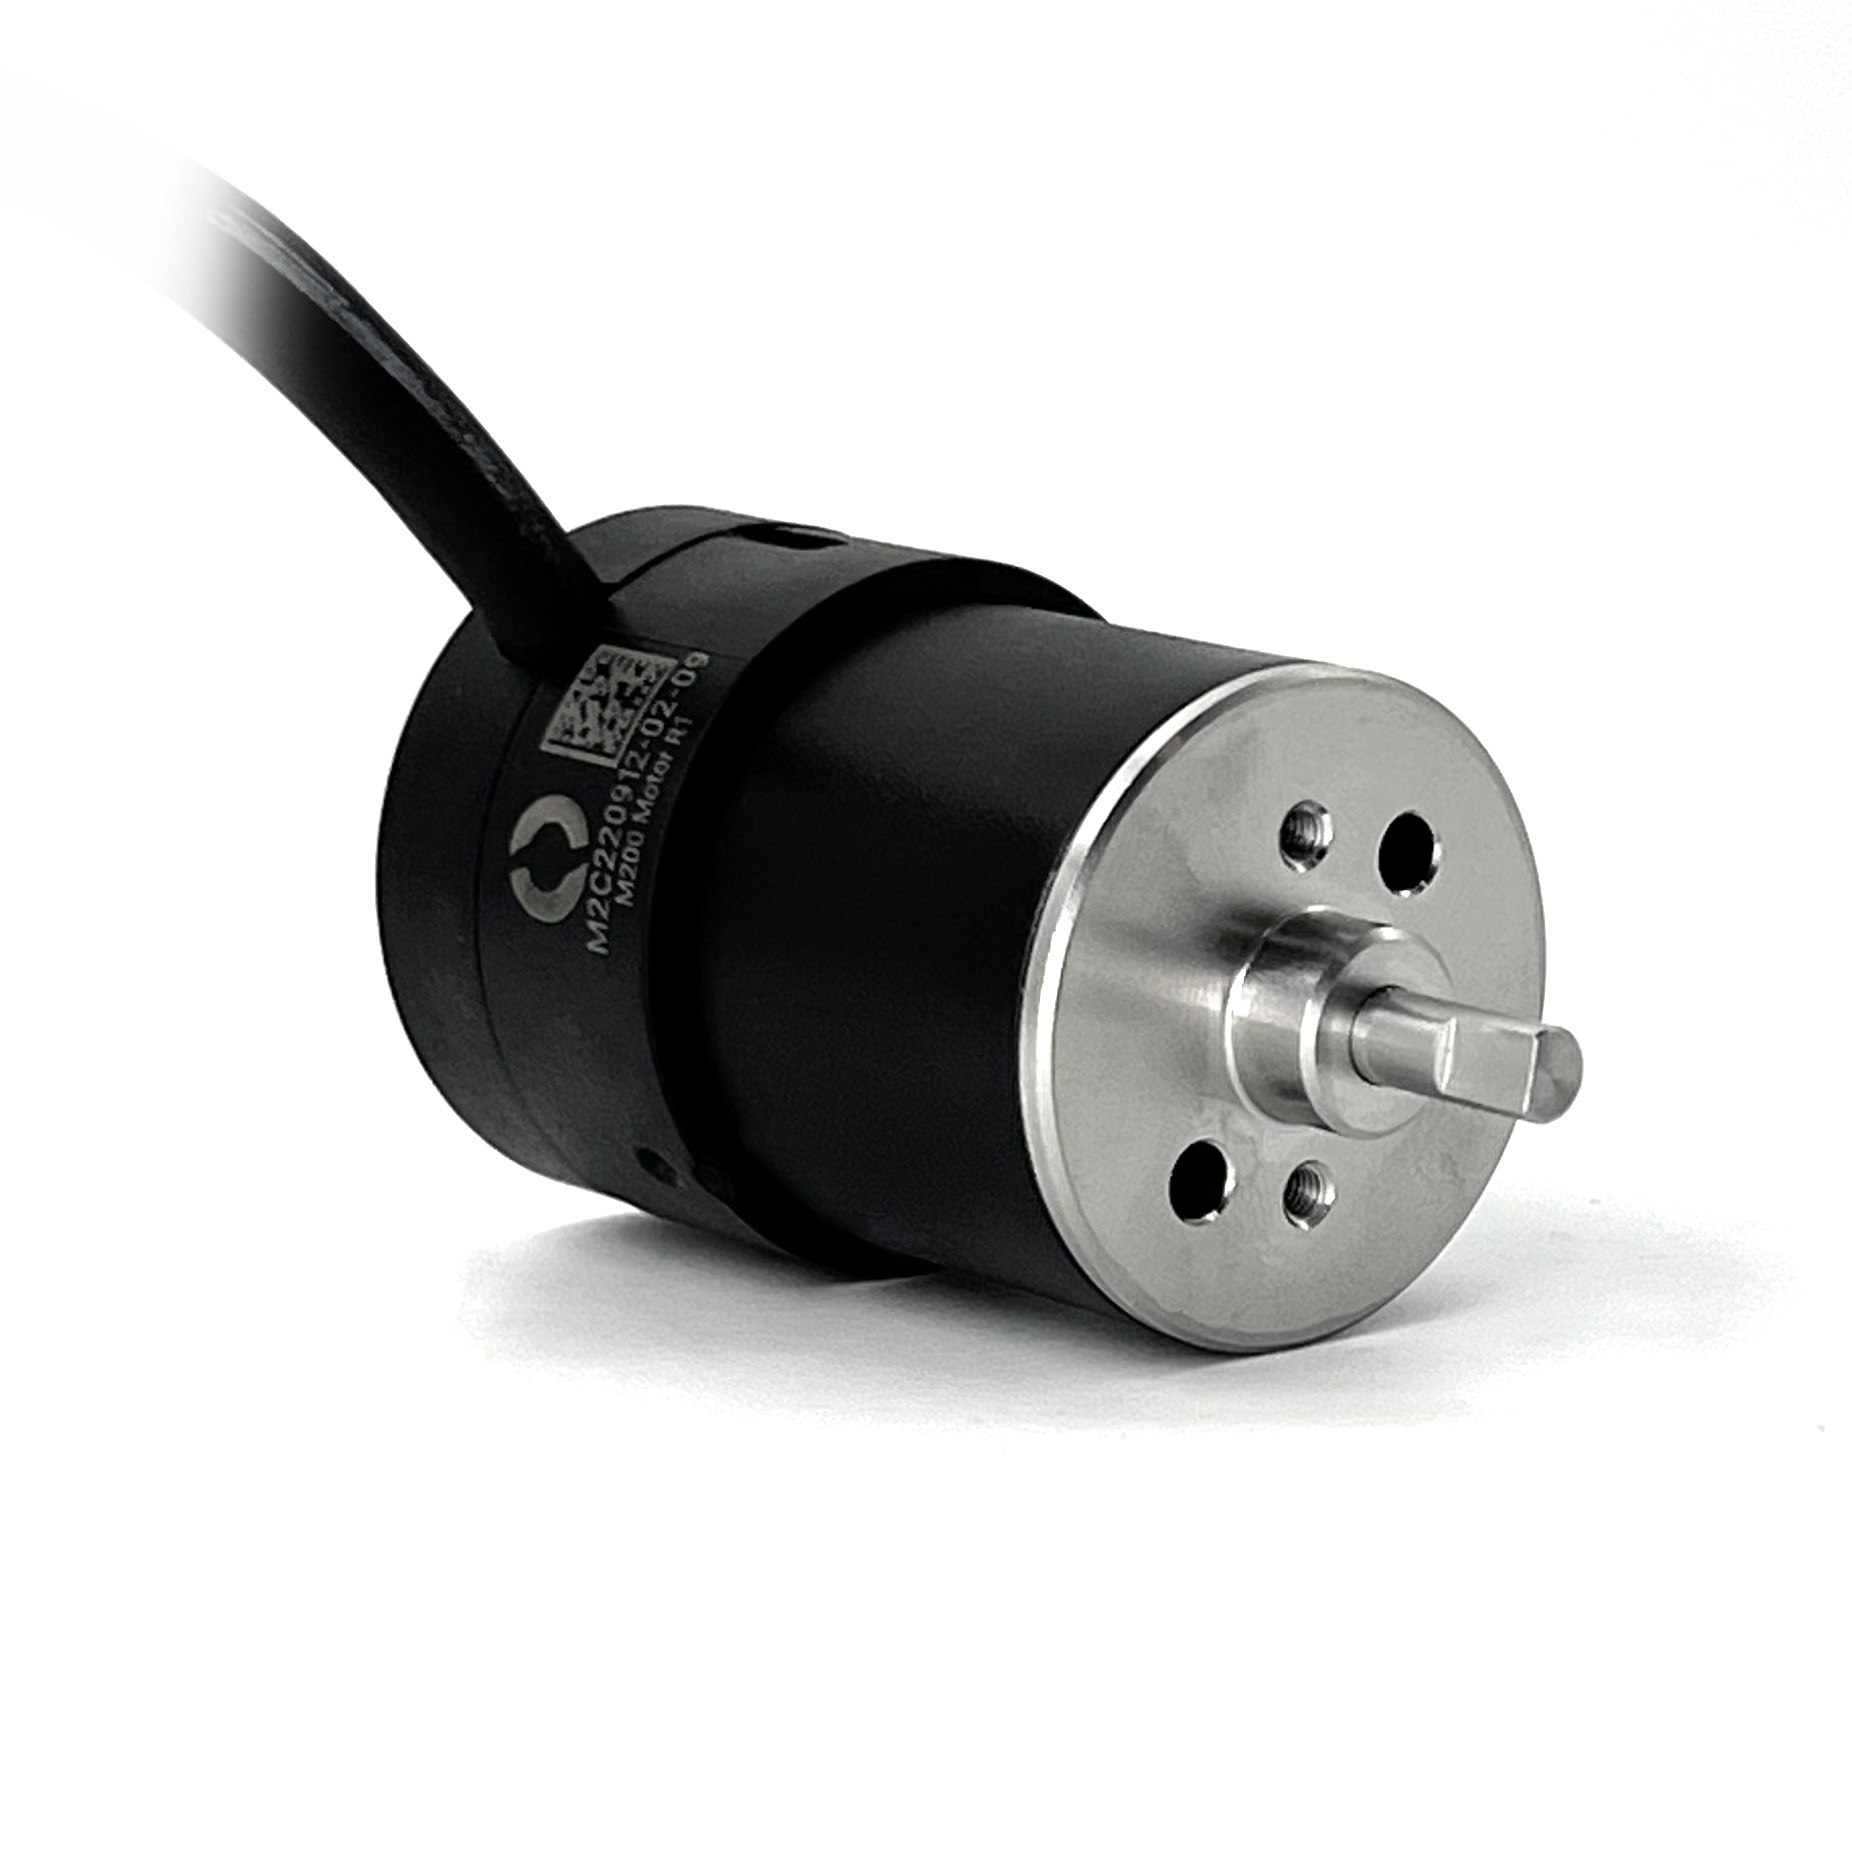
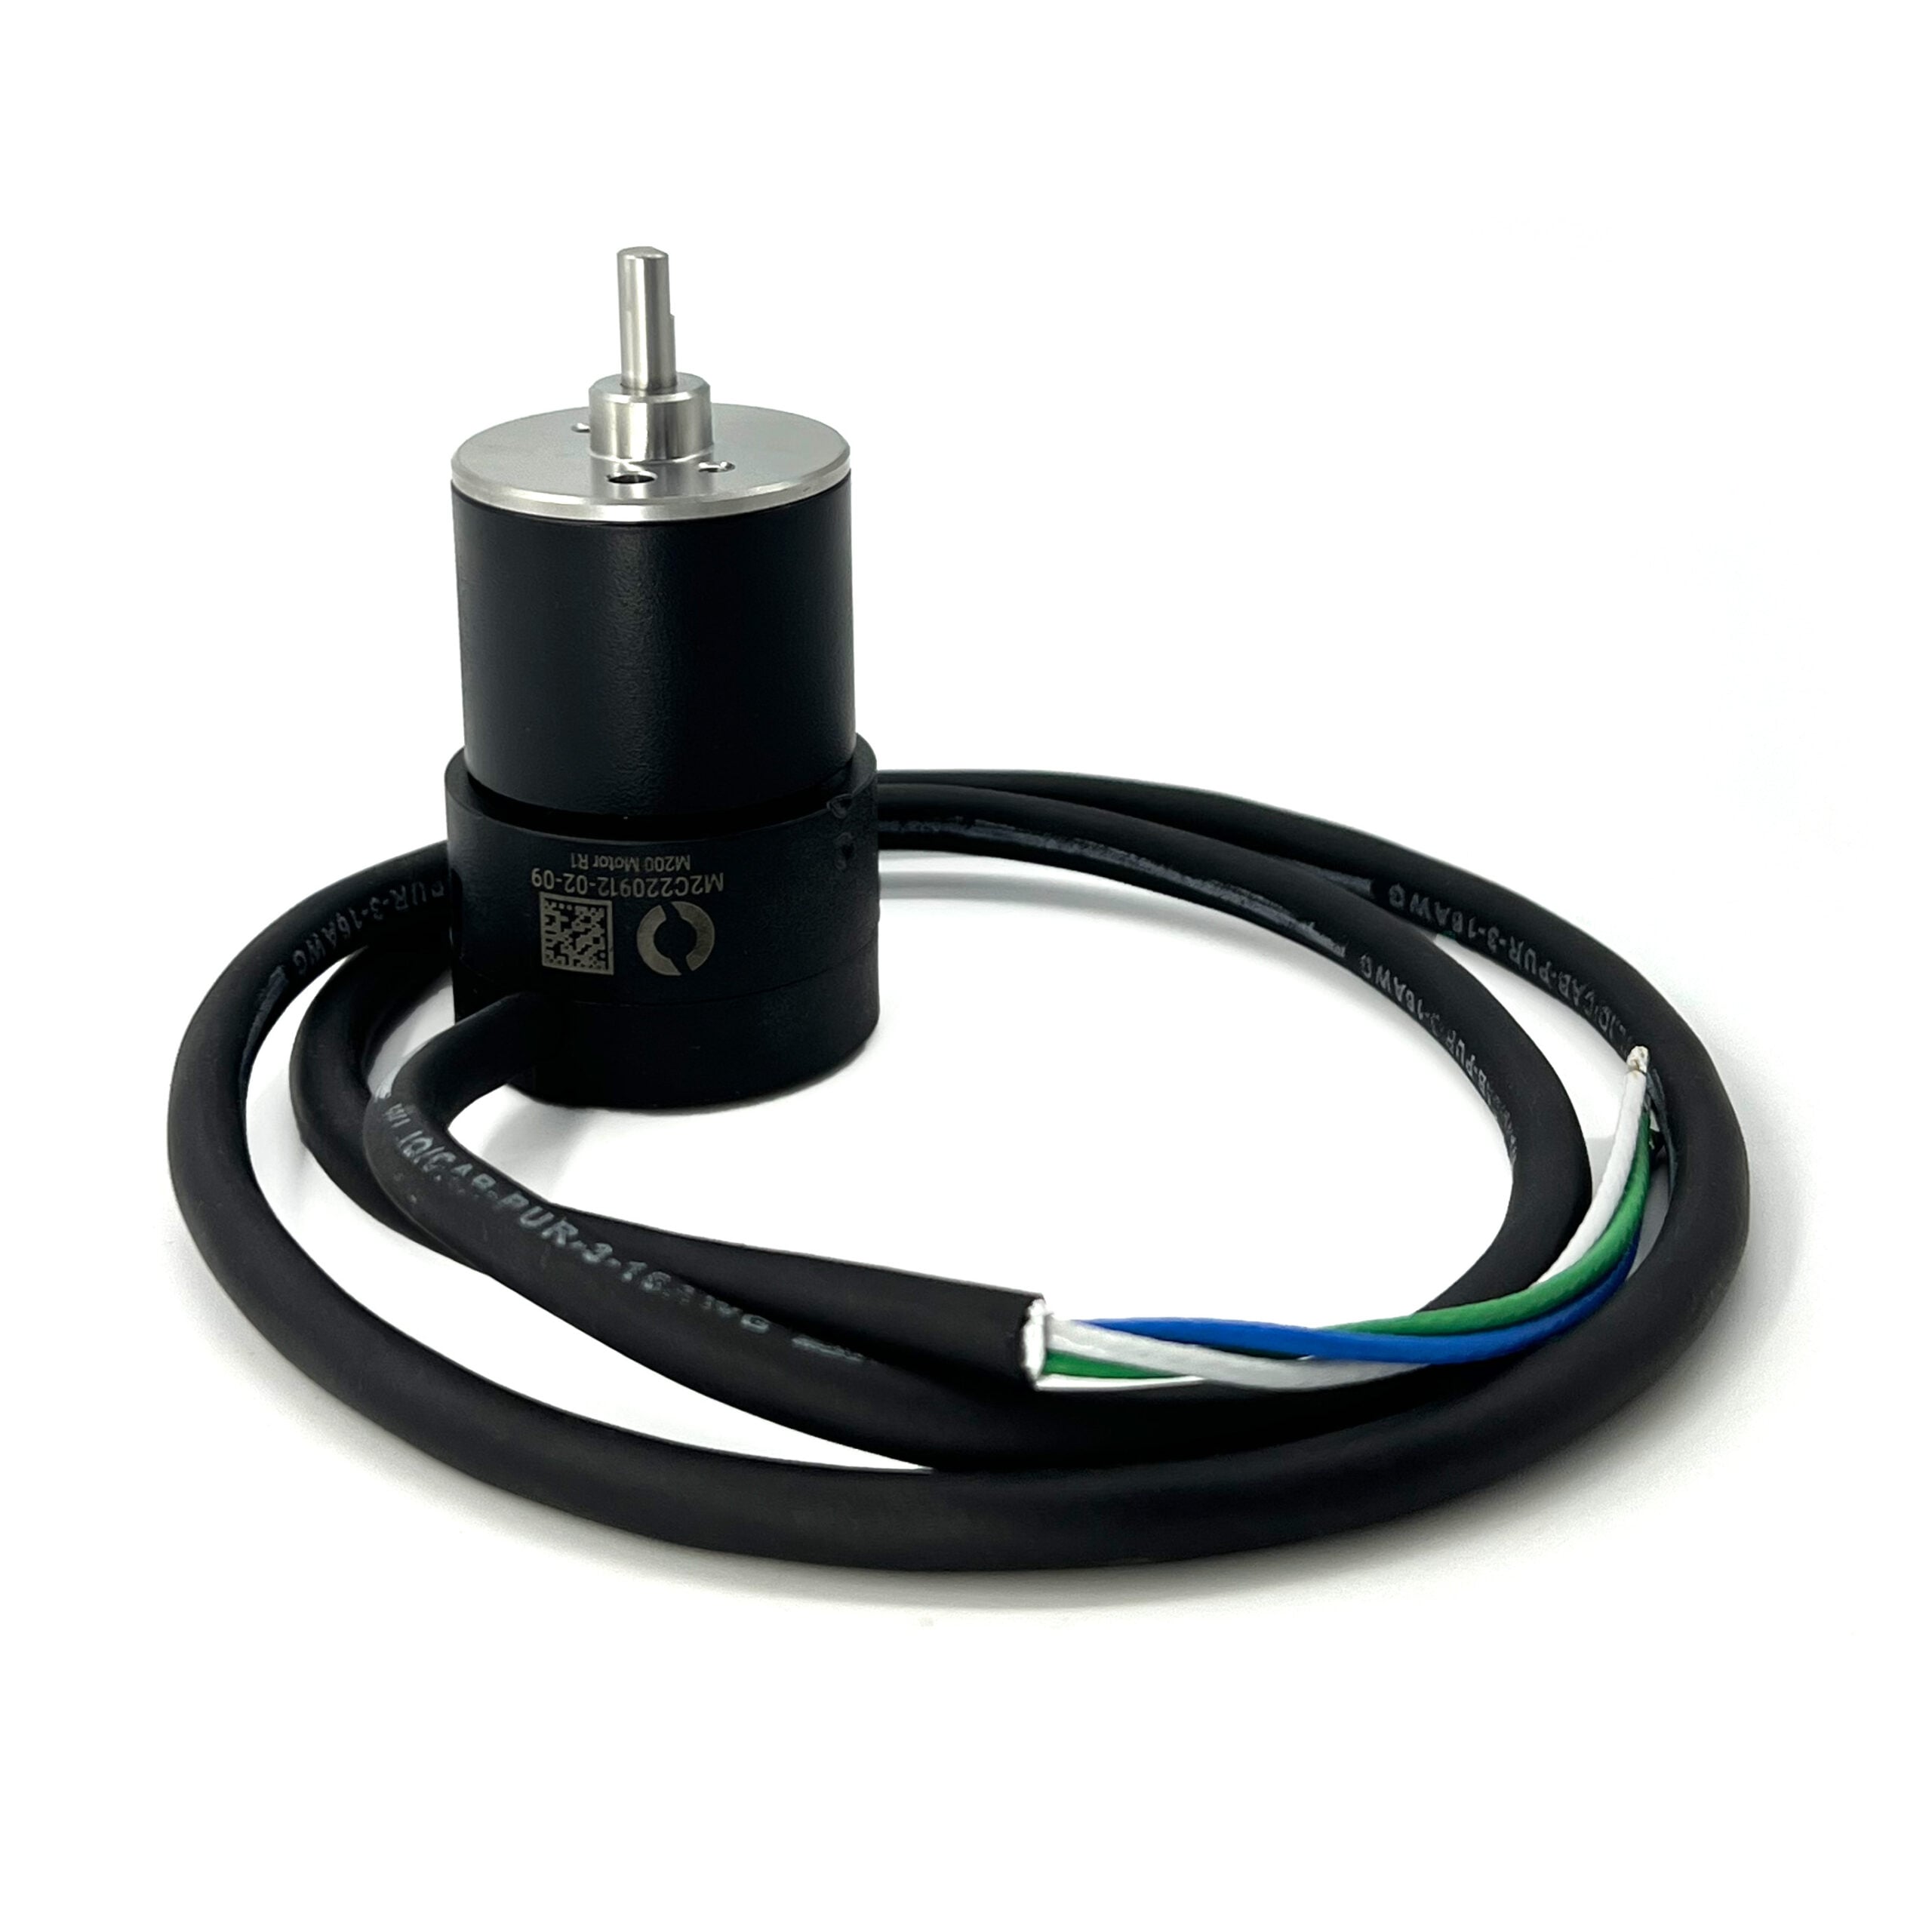
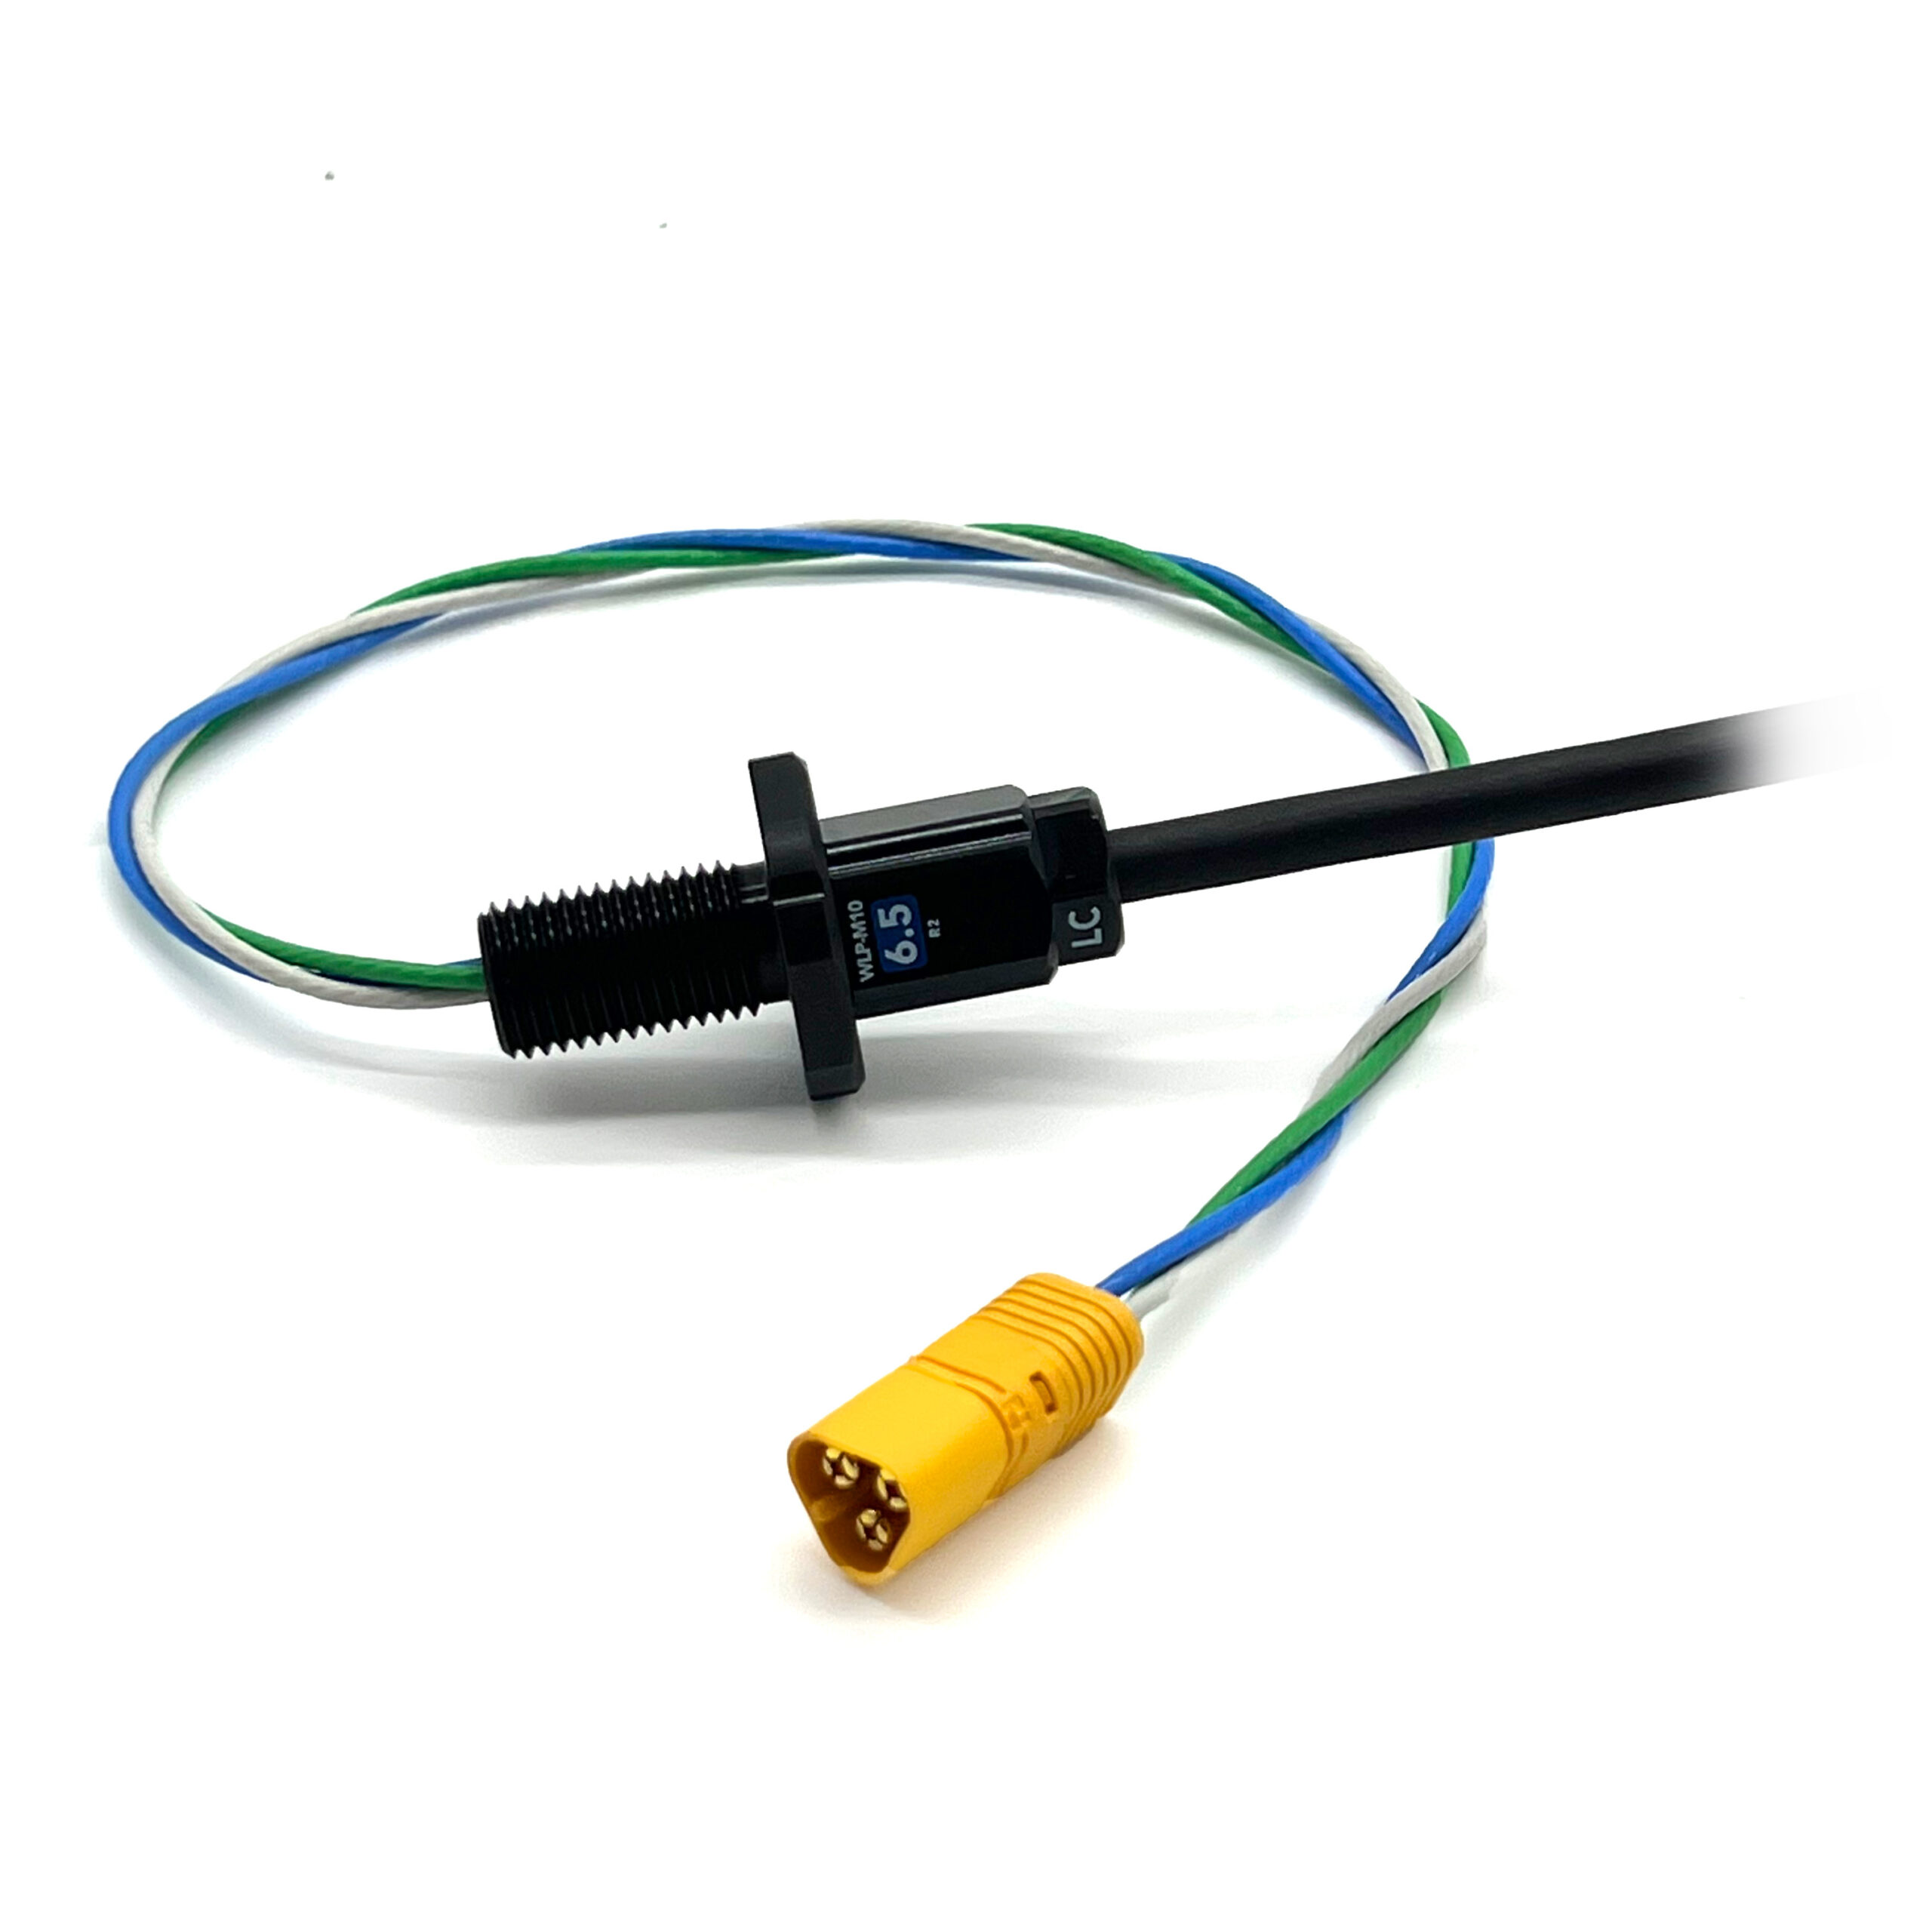
Le moteur M200 est doté d’une base comportant quatre trous de fixation M3 permettant de le fixer dans un large éventail d’applications. La version standard est livrée avec un câble de 1 mètre de long, tandis que la version BlueBoat est équipée d’un câble plus court, doté d’un passe-câble préinstallé et d’un connecteur MT60 prêt à être monté sur le BlueBoat !
Un variateur de vitesse électronique (ESC) sans capteur et sans balais, tel que notre ESC Basic, est nécessaire pour faire fonctionner le moteur dans toutes les situations. Il est optimisé pour fonctionner à une tension de 16 V (comme un pack de batteries lithium-ion 4S), mais peut fonctionner à différentes tensions. Consultez le guide d’utilisation du moteur pour plus d’informations et les instructions d’utilisation !
Contenu
Standard
- 1 x moteur M200 avec câble non terminé
BlueBoat
- 1 x moteur M200 avec pénétrateur passe-cloison M14 surdimensionné et connecteur de câble préinstallés
- 1 x joint torique de passe-cloison
- 1 x écrou M14
- Cette version n’inclut pas la plaque de montage de base
Mise en route rapide
1. Connectez les fils du moteur aux fils de phase de l’ESC.
2. Connectez l’ESC à une source d’alimentation.
3. Connectez le fil de signal de l’ESC à une source de signal.
4. Envoyez un signal PWM de 1500 μs pour l’initialisation, puis envoyez un signal PWM pour contrôler la vitesse :
- 1500 µs pour initialiser et arrêter le moteur
- >1525 µs à 1900 µs pour la marche avant
- <1475 µs à 1100 µs pour la marche arrière

Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Performances | ||
| Profondeur maximale testée (eau de mer) | 300 m / 984 ft | |
| Durée de vie de conception ¹ | 3 years or 300 cycles to rated depth | |
| Électrique | ||
| Tension de fonctionnement ² | 7–20 volts | |
| Courant maximal (puissance) à 12 V | 17 Amps (205 Watts) | |
| Courant maximal (puissance) à la tension nominale (16 V) | 24 Amps (390 Watts) | |
| Courant maximal (puissance) à la tension maximale (20 V) | 32 Amps (645 Watts) | |
| Kv du moteur | 470 RPM/V | |
| Couple de blocage (théorique) | 0.5 Nm | 4.4 in lbs |
| Caractéristiques physiques | ||
| Longueur | 73.6 mm | 2.90 in |
| Diamètre | 40 mm | 1.57 in |
| Matériaux en contact avec l’eau | Polycarbonate 10% glass-filled Epoxy Stainless steel Plastic Polyurethane |
|
| Poids dans l’air (avec câble de 1 m) | 282 g | 0.62 lb |
| Poids dans l’eau (avec câble de 1 m) | 217 g | 0.48 lb |
| Filetages des trous de fixation | M3 x 0.5 | |
| Câble | ||
| Câble utilisé | BR-100997 | |
| Longueur du câble | ||
| Variante standard | 1.0 m | 39 in |
| Variante BlueBoat | 0.71 m | 28 in |
| Section des conducteurs | 16 AWG | |
| Pénétrateur WetLink compatible | M10-6.5mm-LC | |
| Joint torique de traversée (variante BlueBoat uniquement) | AS568-117 Buna-N 70A | |
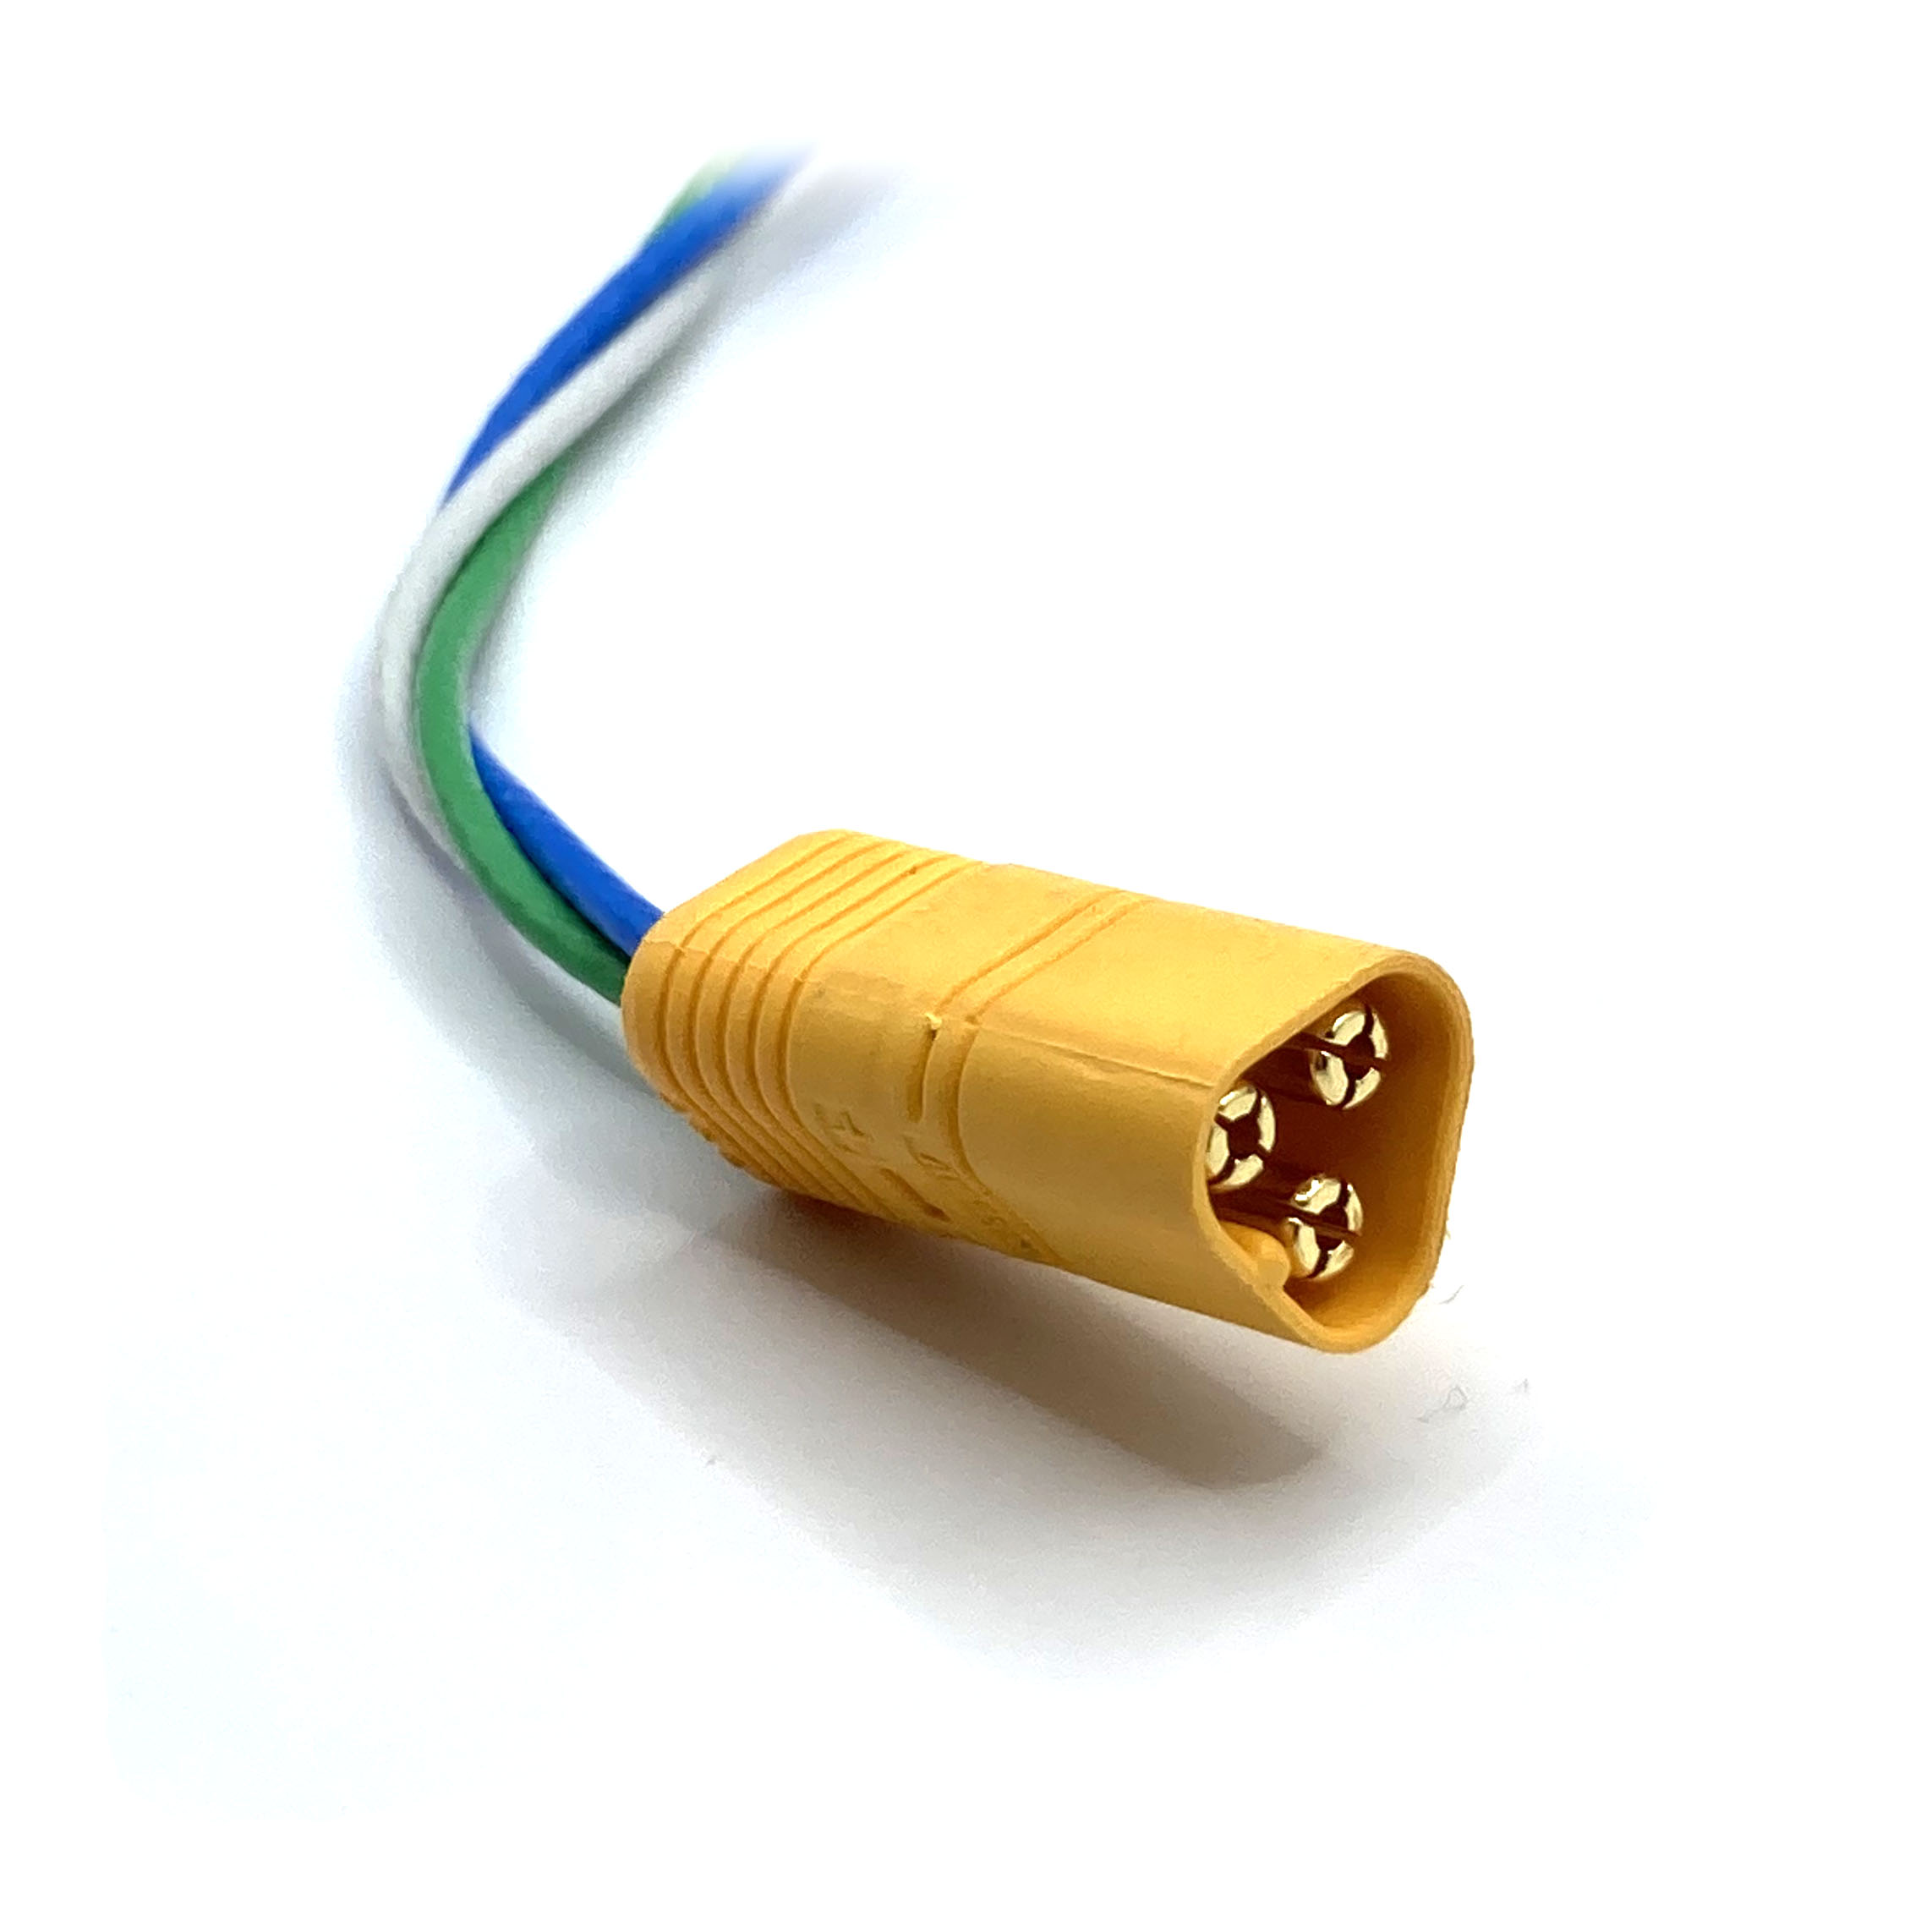
| Connecteur de fil (variante BlueBoat uniquement) | MT60-M | |
| Brochage du connecteur (variante BlueBoat uniquement) | Pin 1 (+): Phase 1 (blue) Pin 2 (-): Phase 2 (green) Pin 3 (GND): Phase 3 (white) |
|
| ¹ La durée de vie de conception a servi à définir les essais en environnement accéléré et ne correspond pas à la période de garantie. ² Pour obtenir le meilleur compromis entre puissance et rendement, un fonctionnement nominal entre 12 et 16 V est recommandé, bien qu’un fonctionnement jusqu’à 20 V soit autorisé. Une tension supérieure à 20 V est hors spécifications et déconseillée. | ||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,23 kg |
|---|
Produits similaires
-
BlueBoat Socle et loquets de trappe
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
BlueBoat Carénages de coque
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Câbles de dérivation pour batterie BlueBoat
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit