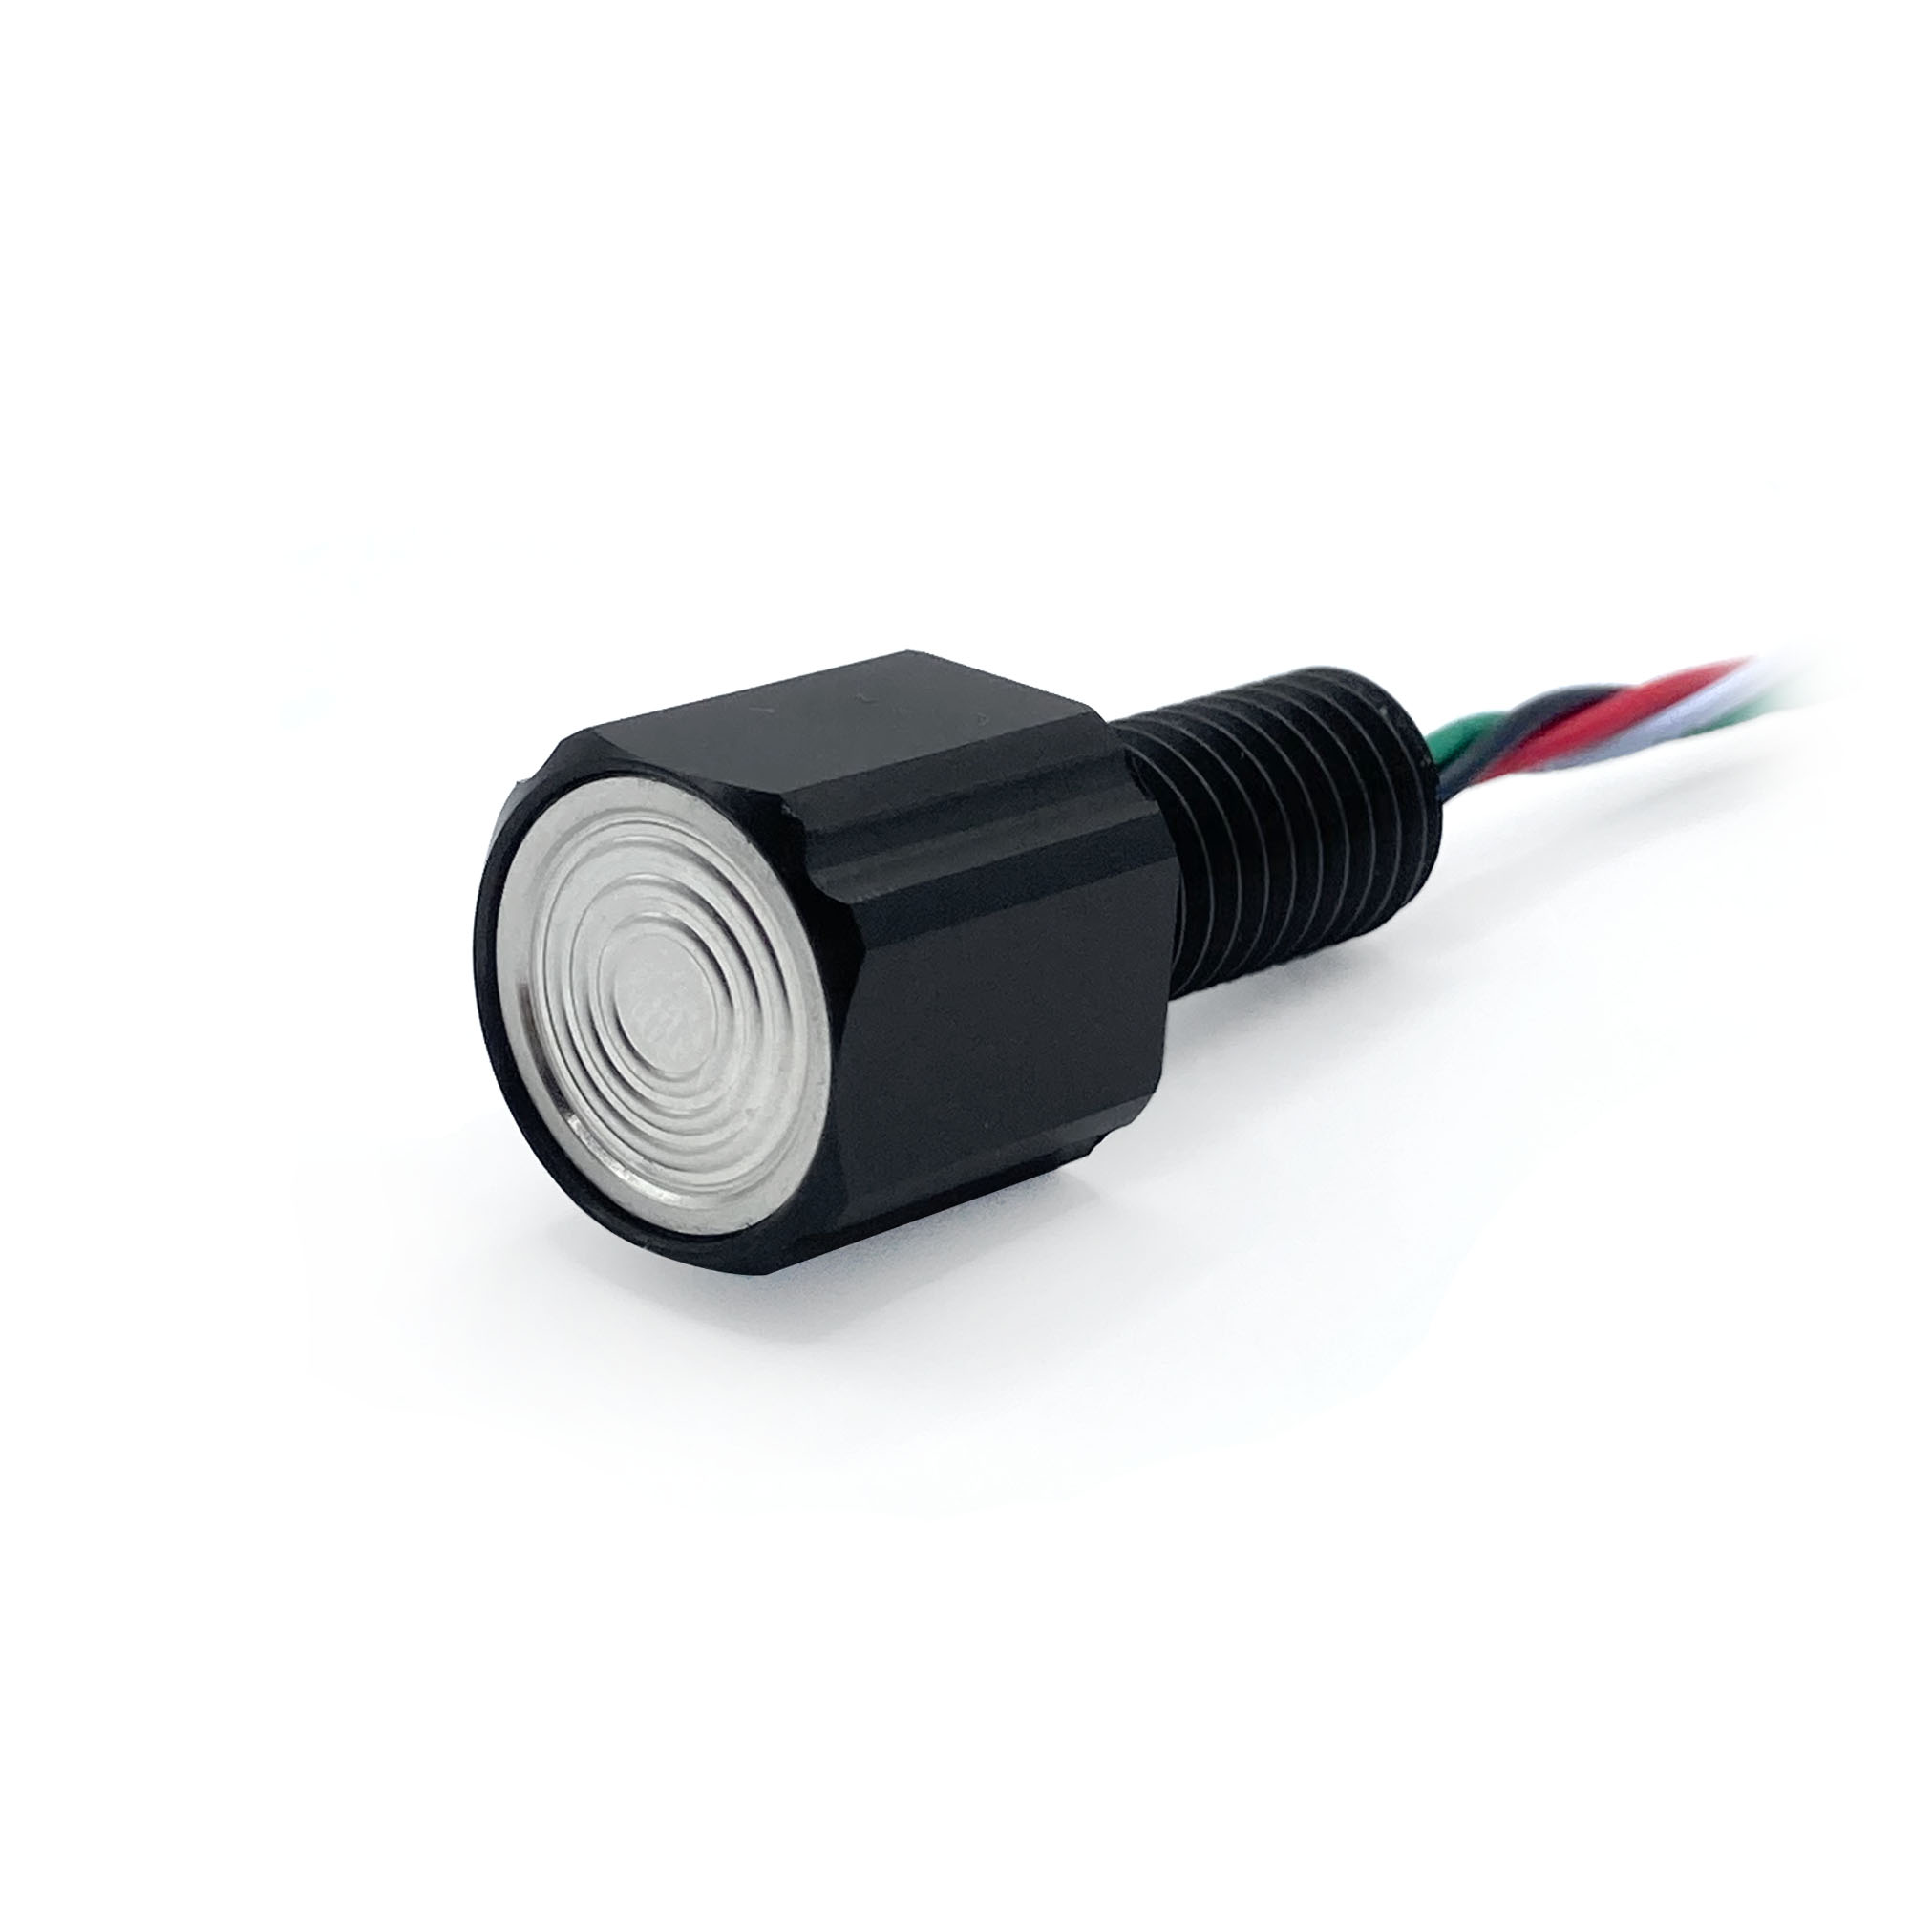
Capteur de profondeur et de pression Bar100 haute résolution (1 000 m)
Connectez-vous pour accéder aux prix professionnels
Ce capteur de pression peut mesurer jusqu’à 100 bars (1 000 m de profondeur d’eau) avec une résolution de profondeur de 3 cm. Cette version améliorée est dotée d’un boîtier en acier inoxydable et d’un revêtement en oxyde noir afin de minimiser la corrosion galvanique.
Nota: La membrane métallique du Bar100 est très fine et peut facilement être endommagée en cas de charge inégale ou au contact d’un objet dur ou pointu. Testez son fonctionnement uniquement dans l’eau ; n’appuyez pas avec un doigt ou un petit objet.
Description
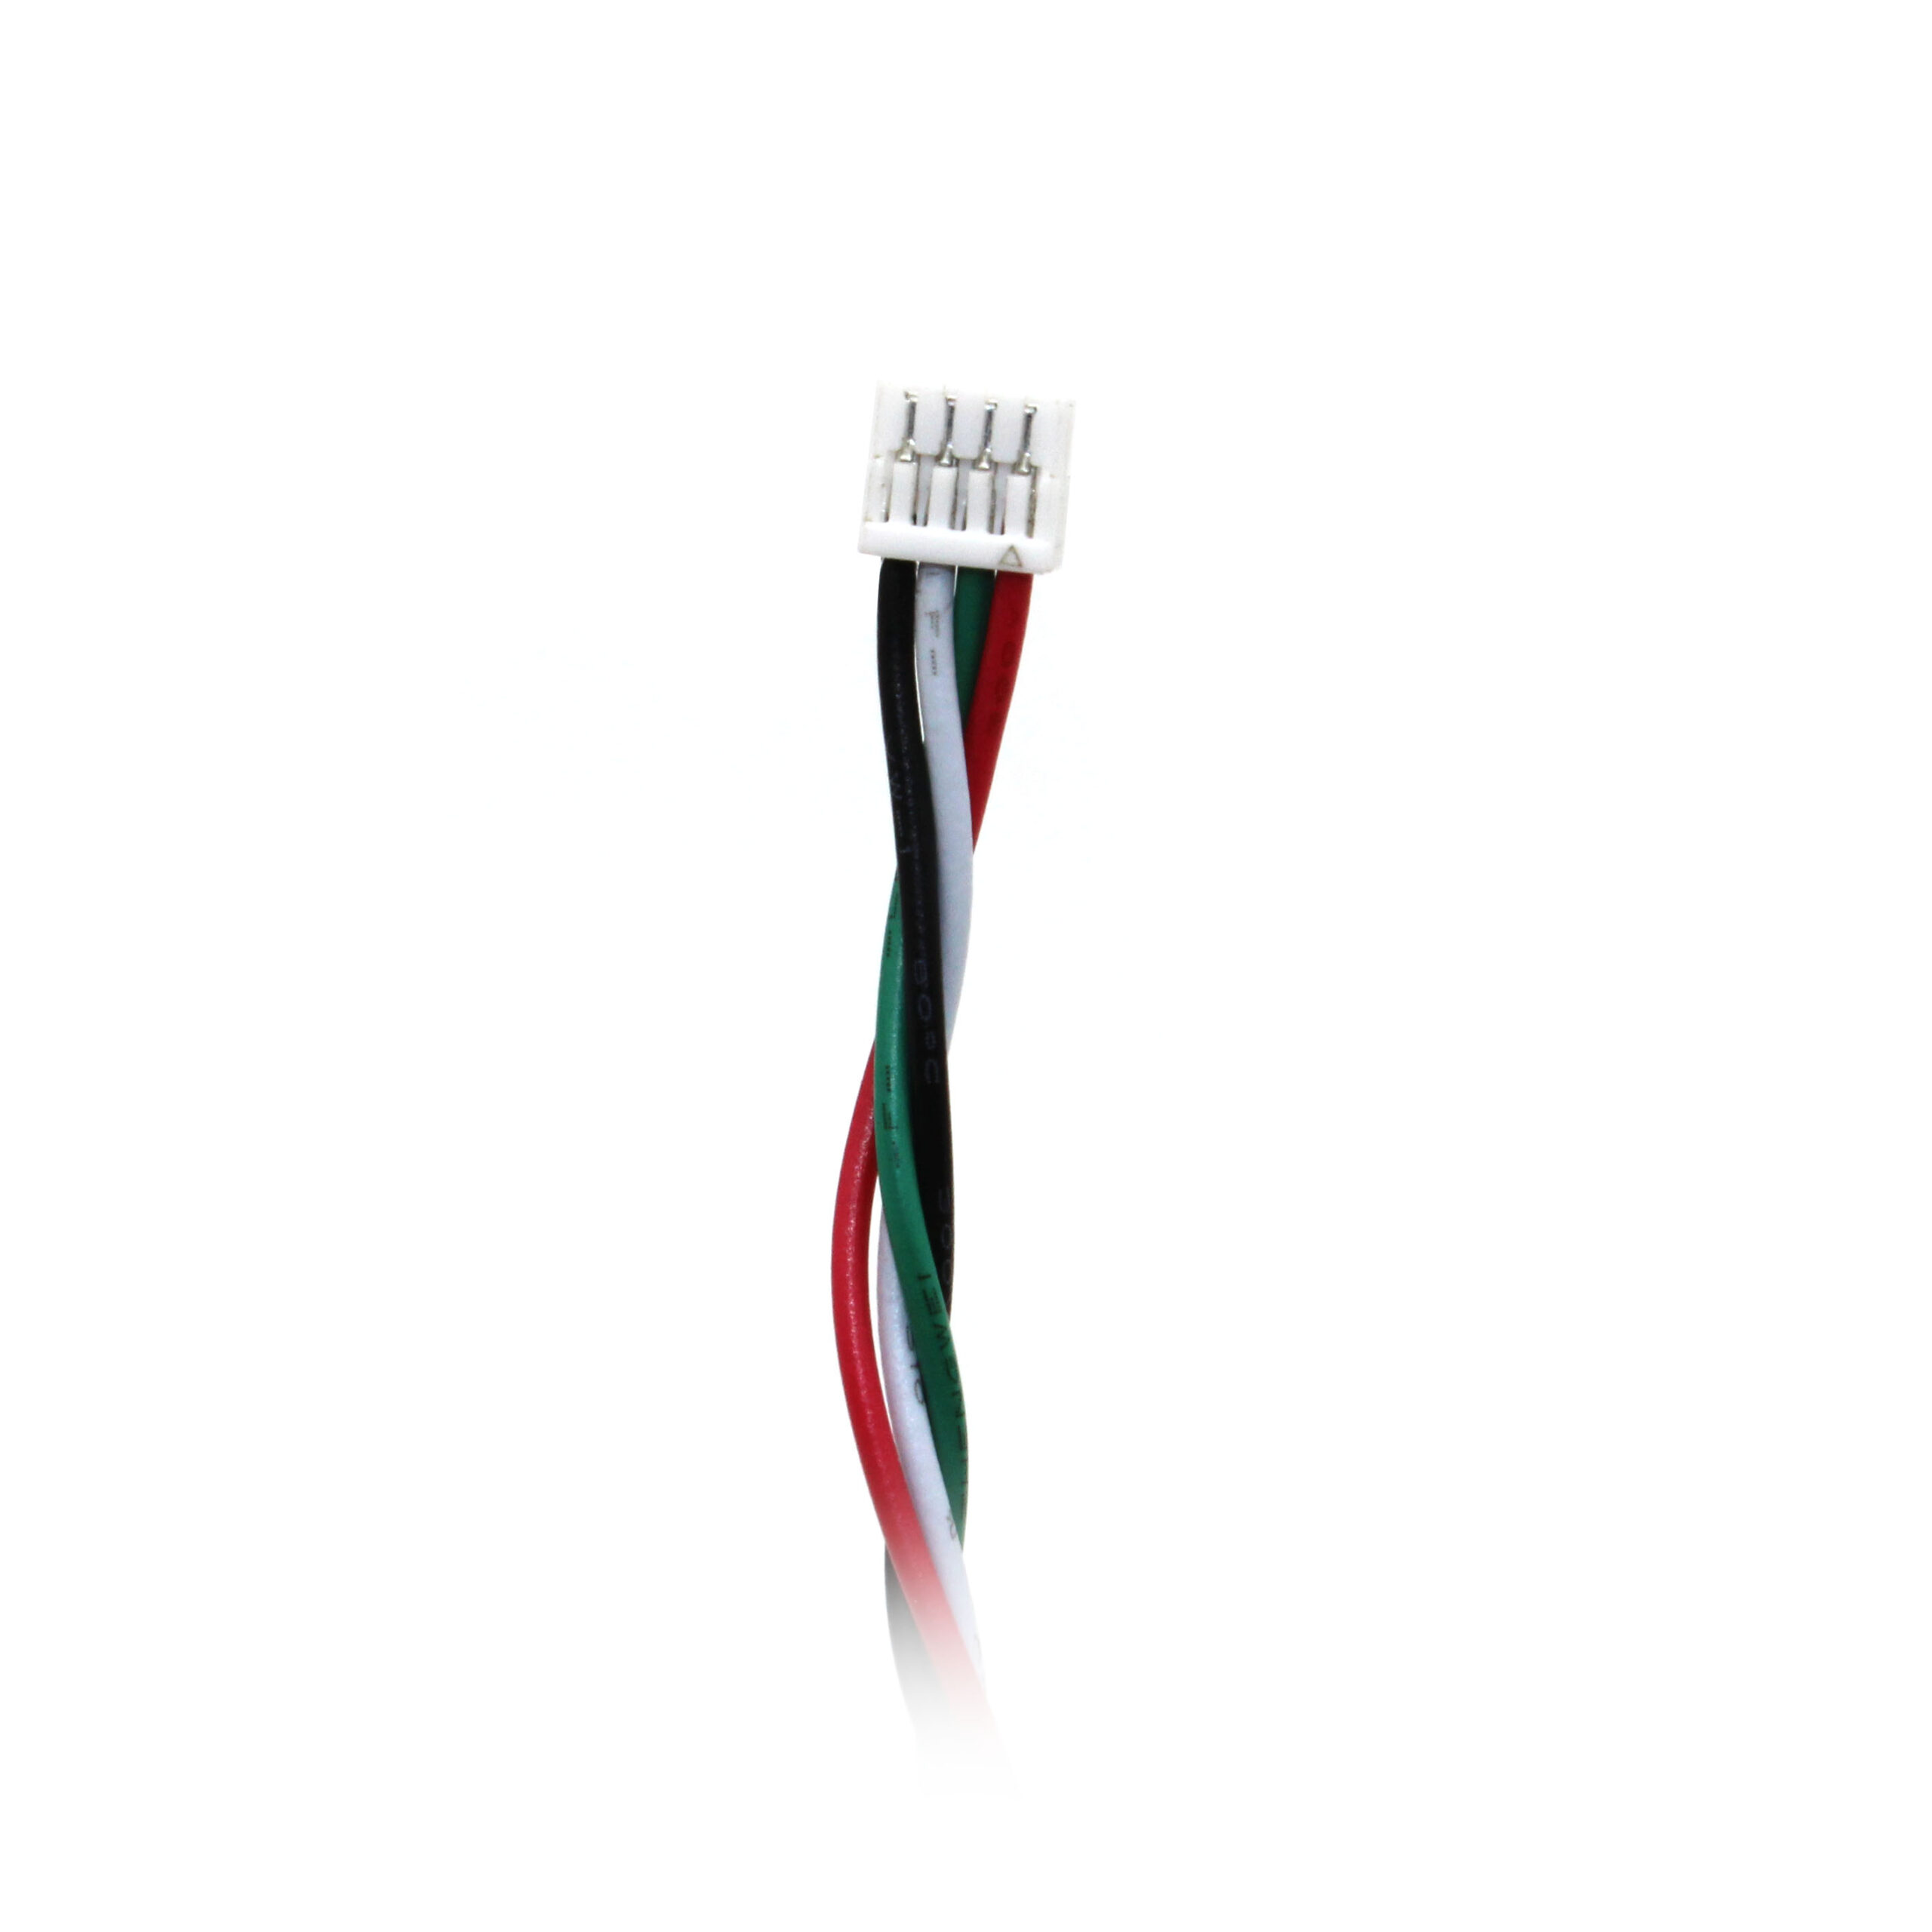
Le capteur de pression Bar100 est un capteur de pression sous-marin haute pression qui est étanche à l’eau lorsqu’il est installé dans un boîtier étanche destiné à votre ROV, AUV ou tout autre projet. Ce capteur peut mesurer des profondeurs allant jusqu’à 1 000 mètres, ce qui vous permet d’aller plus profond que jamais ! Il s’agit du capteur de pression et de température étanche de la série LD de Keller, doté d’une communication I2C. Il offre une résolution de pression de 3 mbar, ce qui permet une résolution de mesure de profondeur de 3 cm dans la colonne d’eau ! Il fonctionne sur une tension I2C de 3,3 V mais peut accepter une tension d’alimentation allant jusqu’à 5,5 V, tout comme le Bar30. Il est livré de série avec un connecteur JST GH compatible avec la plupart des pilotes automatiques, notamment le PixHawk et d’autres modèles.
Ce capteur intègre un capteur de température d’une précision de ±2 °C, dont les données sont également accessibles via I2C. Si vous avez besoin d’un capteur offrant une plus grande précision en matière de température, veuillez consulter le capteur de température Celsius.
Ce capteur est entièrement pris en charge par ArduSub et fonctionne sur le BlueROV2. Nous mettons également à votre disposition ci-dessous des bibliothèques Arduino et Python afin de faciliter au maximum l’utilisation de ce capteur ! Veuillez vous assurer, si vous l’utilisez avec une carte 5 V, telle que l’Arduino, d’utiliser un convertisseur de niveau.
Contenu
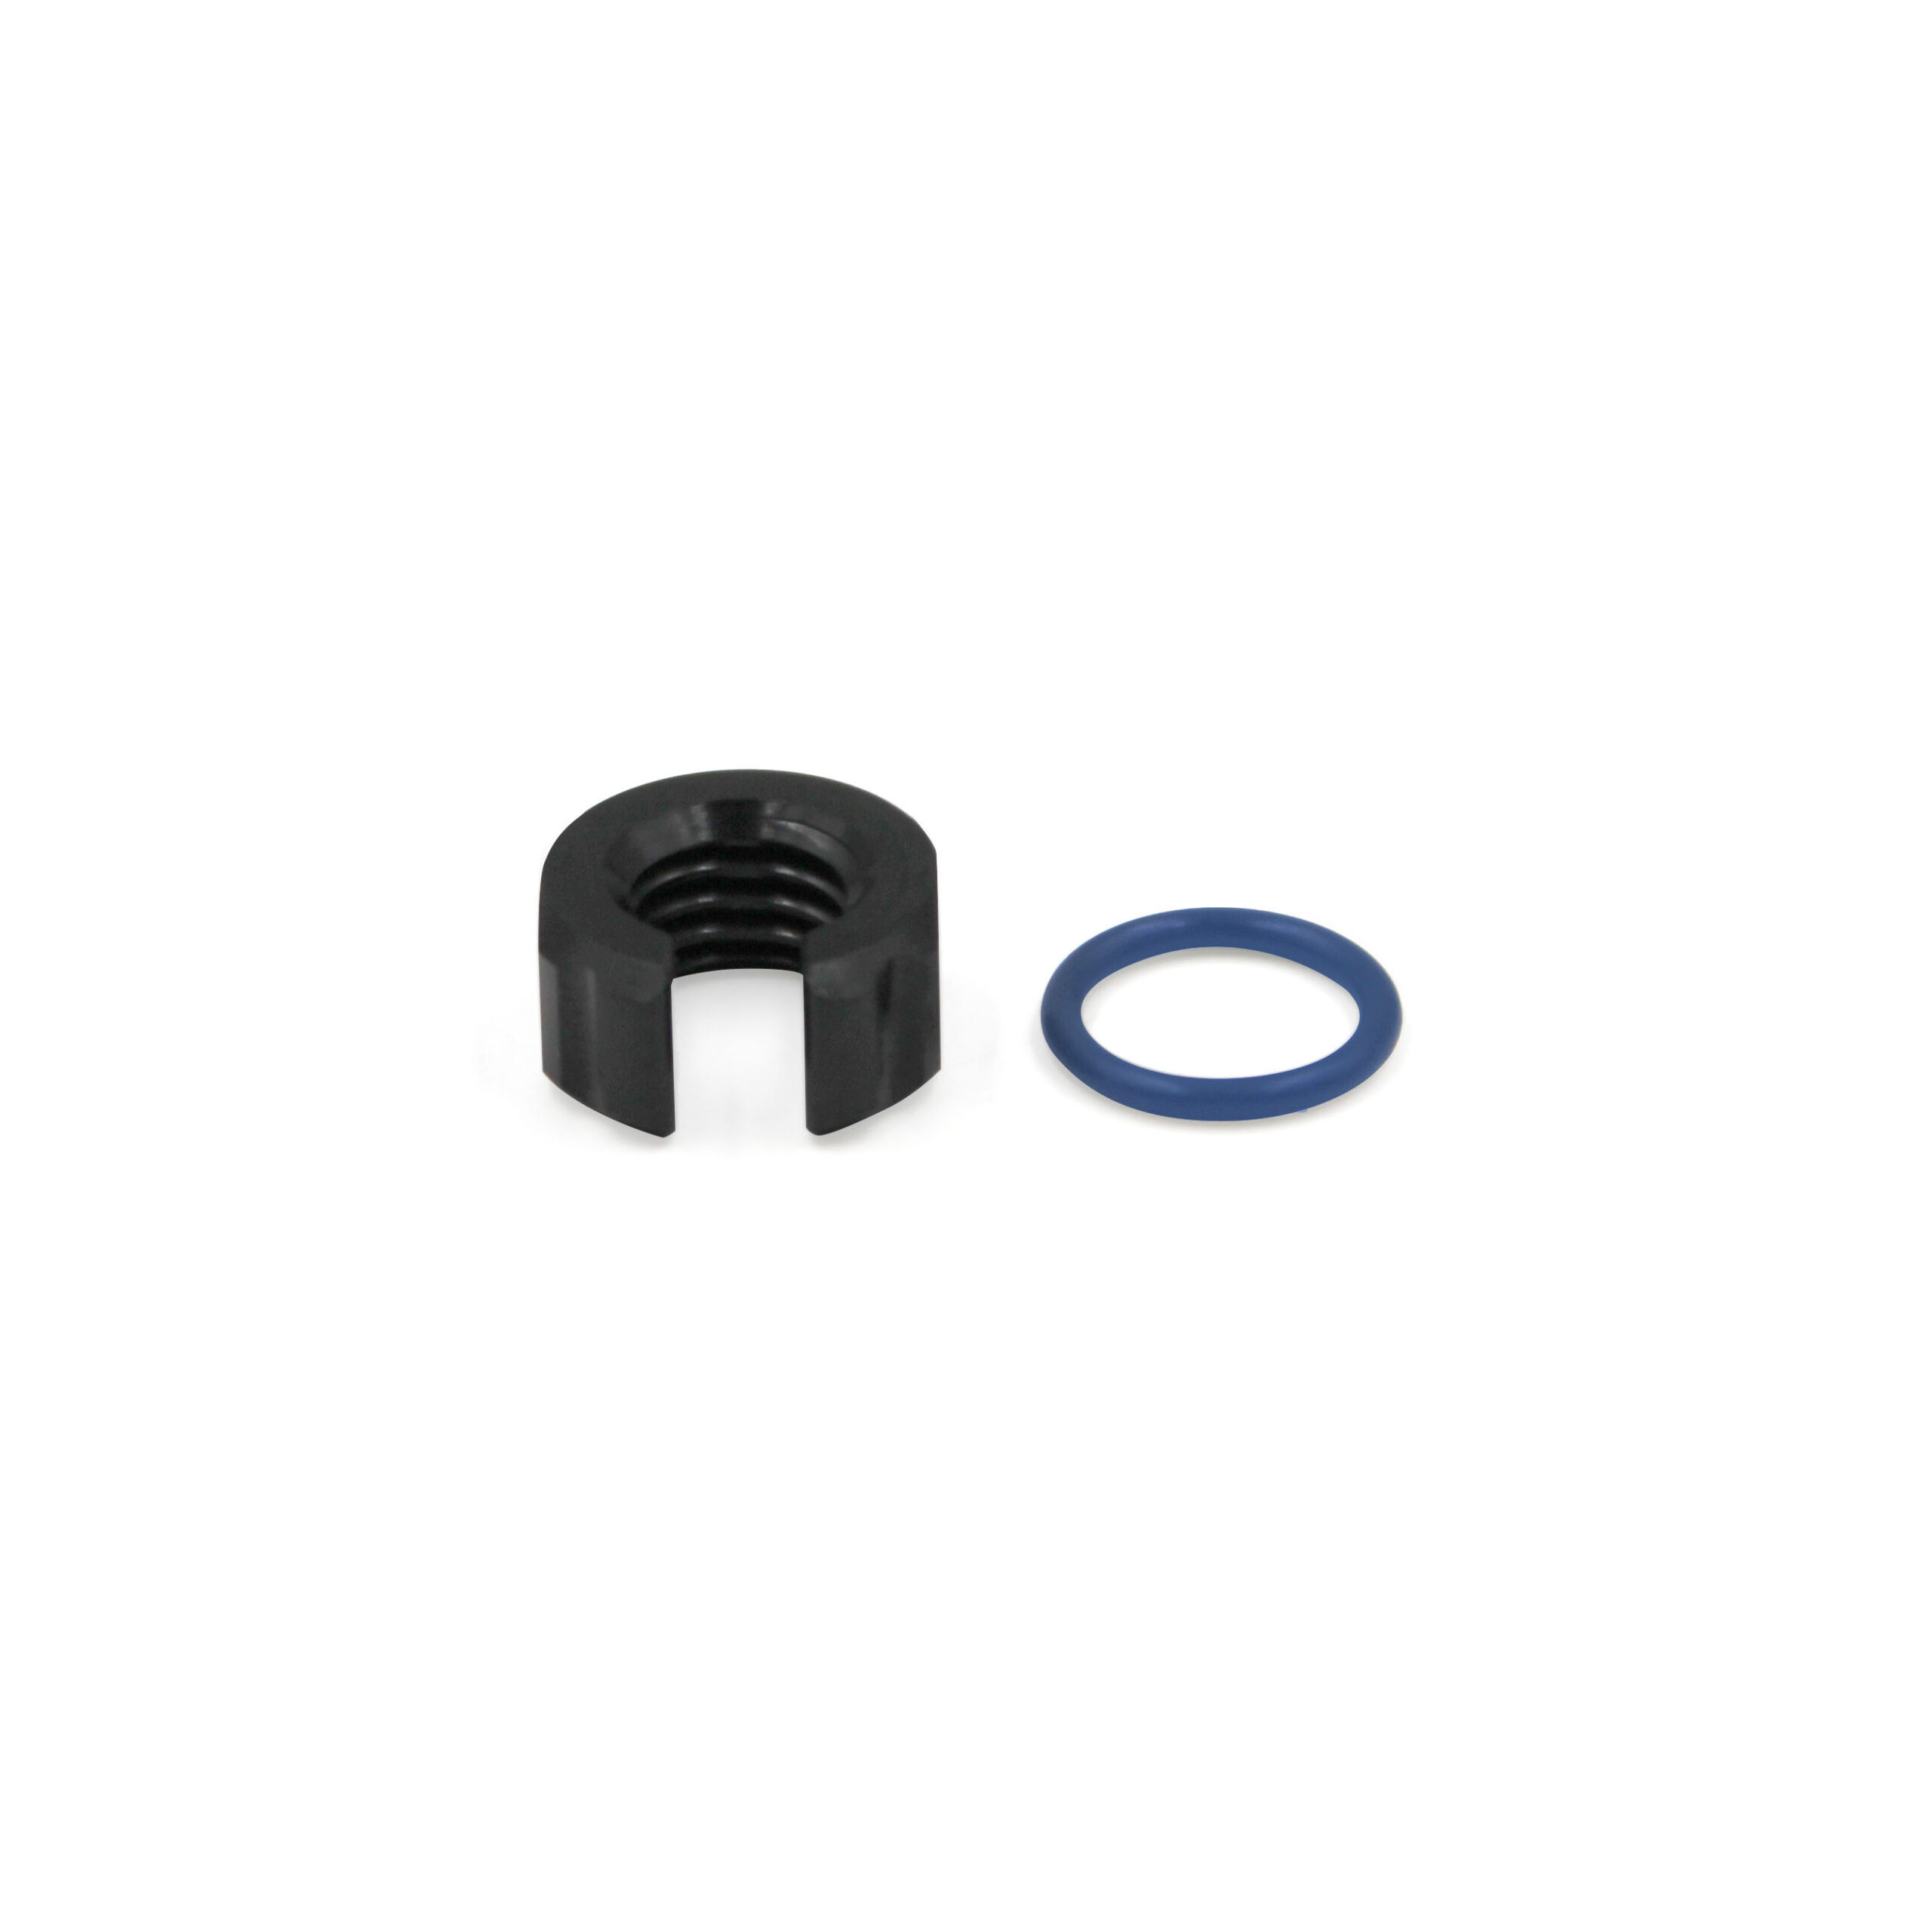
- 1 capteur de pression Bar100
- 1 x joint torique
- 1 x écrou
La membrane métallique du Bar100 est très fine et peut facilement être endommagée en cas de charge inégale ou au contact d’un objet dur ou pointu. Vérifiez son bon fonctionnement uniquement dans l’eau ; ne l’actionnez pas avec un doigt ou un petit objet.
Mise en route rapide
Ce capteur est équipé d’un connecteur JST GH préinstallé à la place d’un connecteur DF13. Notre adaptateur JST GH vers DF13 peut être utilisé pour le raccordement à du matériel équipé de connecteurs DF13.
1. Téléchargez la bibliothèque Arduino KellerLD.
2. Installez le logiciel, tel que le code d’exemple, sur votre microcontrôleur.
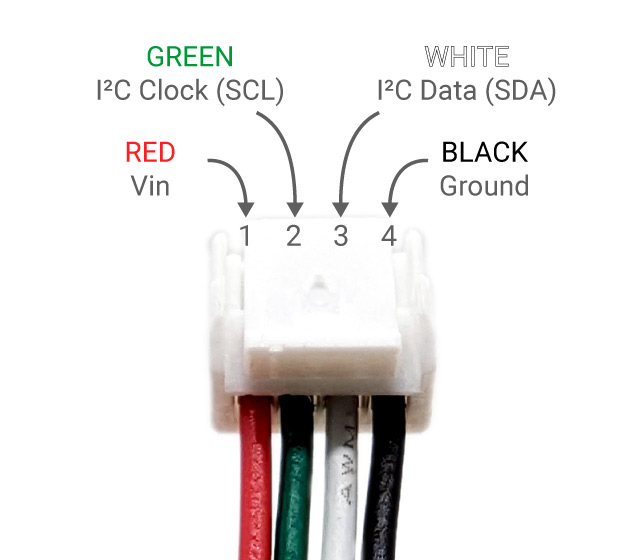
3. Connectez le connecteur JST GH ou les fils dénudés aux broches appropriées du microcontrôleur, en utilisant un convertisseur de niveau logique si votre carte fonctionne en logique 5 V :
- Vert : SCL (logique 3,3 V)
- Blanc : SDA (logique 3,3 V)
- Rouge : 2,5–5,5 V
- Noir : masse
Exemple de code
Caractéristiques techniques
| Modèle | Plage de fonctionnement | Profondeur approximative | Résolution |
|---|---|---|---|
| Bar3XT | 0–3 bar | 20 m | 0.091 mbar (0.9 mm) |
| Bar10XT | 0–10 bar | 100 m | 0.31 mbar (3.12 mm) |
| Bar30XT | 0–30 bar | 300 m | 0.92 mbar (9.36 mm) |
| Bar100XT | 0–100 bar | 1000 m | 3 mbar (31 mm) |
| Modèle | Bar3XT | Bar10XT | Bar30XT | Bar100XT |
|---|---|---|---|---|
| Électrique | ||||
| Tension d’alimentation (Vin) | 2.5–5.5 V | |||
| Tension logique I²C (SDA et SCL) | 1.8–3.6 V | |||
| Courant typique | 1.5 mA | |||
| Courant au repos | 100 nA | |||
| Performances | ||||
| Température de fonctionnement | -10 to 80°C | |||
| Pression mécanique maximale ¹ | 12 bar | 40 bar | 120 bar | 400 bar |
| Pression de fonctionnement | 0–3 bar | 0–10 bar | 0–30 bar | 0–100 bar |
| Profondeur de fonctionnement ² | 0–20 m | 0–92 m | 0–296 m | 0–1009 m |
| Précision (0,15 % pleine échelle) | ± 4.5 mbar (±0.046 m in freshwater) | ± 15 mbar (±0.153 m in freshwater) | ± 45 mbar (±0.46 m in freshwater) | ± 150 mbar (±1.54 m in freshwater) |
| Bande d’erreur totale (0–50 °C) (0,7 % pleine échelle) ³ | ± 21 mbar (±0.21 m in freshwater) | ± 70 mbar (±0.72 m in freshwater) | ± 210 mbar (±2.15 m in freshwater) | ± 700 mbar (±7.16 m in freshwater) |
| Résolution | 0.091 mbar (0.9 mm in freshwater) | 0.31 mbar (3.12 mm in freshwater) | 0.92 mbar (9.36 mm in freshwater) | 3 mbar (31 mm in freshwater) |
| Stabilité à long terme (typ.) | ± 3 mbar | ± 10 mbar | ± 30 mbar | ± 100 mbar |
| Type de pression | PA: Sealed pressure, 1 bar absolute reference pressure | |||
| Précision de température (typ.) | ± 2°C | |||
| Résolution en température | 0.0031°C | |||
| Caractéristiques physiques | ||||
| Poids dans l’air (sans écrou) | 32 g | |||
| Poids dans l’eau (sans écrou) | 27 g | |||
| Dimension du joint torique de traversée | AS568-013 Buna-N 70A | |||
| Filetage de traversée | M10 x 1.5 | |||
| Dimension du trou d’installation (orifice) | ||||
| Trou de passage | 10.0–10.2 mm | |||
| Taraudé | M10 x 1.5 | |||
| Matériau de la traversée/fiche | Stainless steel 316L, black oxide coated | |||
| Matériaux en contact avec l’eau | Stainless steel 316L, black oxide coated Buna N Viton Molykote 111 |
|||
| Interfaces | ||||
| Compatible ArduSub | Yes | |||
| Bibliothèques de développement | KellerLD-Arduino KellerLD-Python KellerLD-ArduPilot |
|||
| Adresse I²C | 0x40 | |||
| Connecteur | 4-position JST GH | |||
| Connecteur correspondant | 4-pos JST GH available on Digi-Key | |||
| Brochage du connecteur | 1 – Red – Vin 2 – Green – SCL 3 – White – SDA 4 – Black – GND |
|||
| ¹ La pression mécanique maximale est la pression la plus élevée que le capteur peut supporter sans subir de dommages permanents. ² Les profondeurs supposent une pression atmosphérique de 1 bar et une masse volumique de l’eau douce de 1000 kg/m³ ; les valeurs réelles varient selon la masse volumique du fluide. ³ TEB (bande d’erreur totale) : écart maximal dans la plage de pression spécifiée et la plage de température compensée (c’est-à-dire l’erreur maximale à prévoir en utilisation). | ||||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,09 kg |
|---|
Produits similaires
-
Circuit imprimé de capteurs de pression
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Convertisseur de niveau I2C
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Capteurs de pression haute résolution Série « Bar »
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit