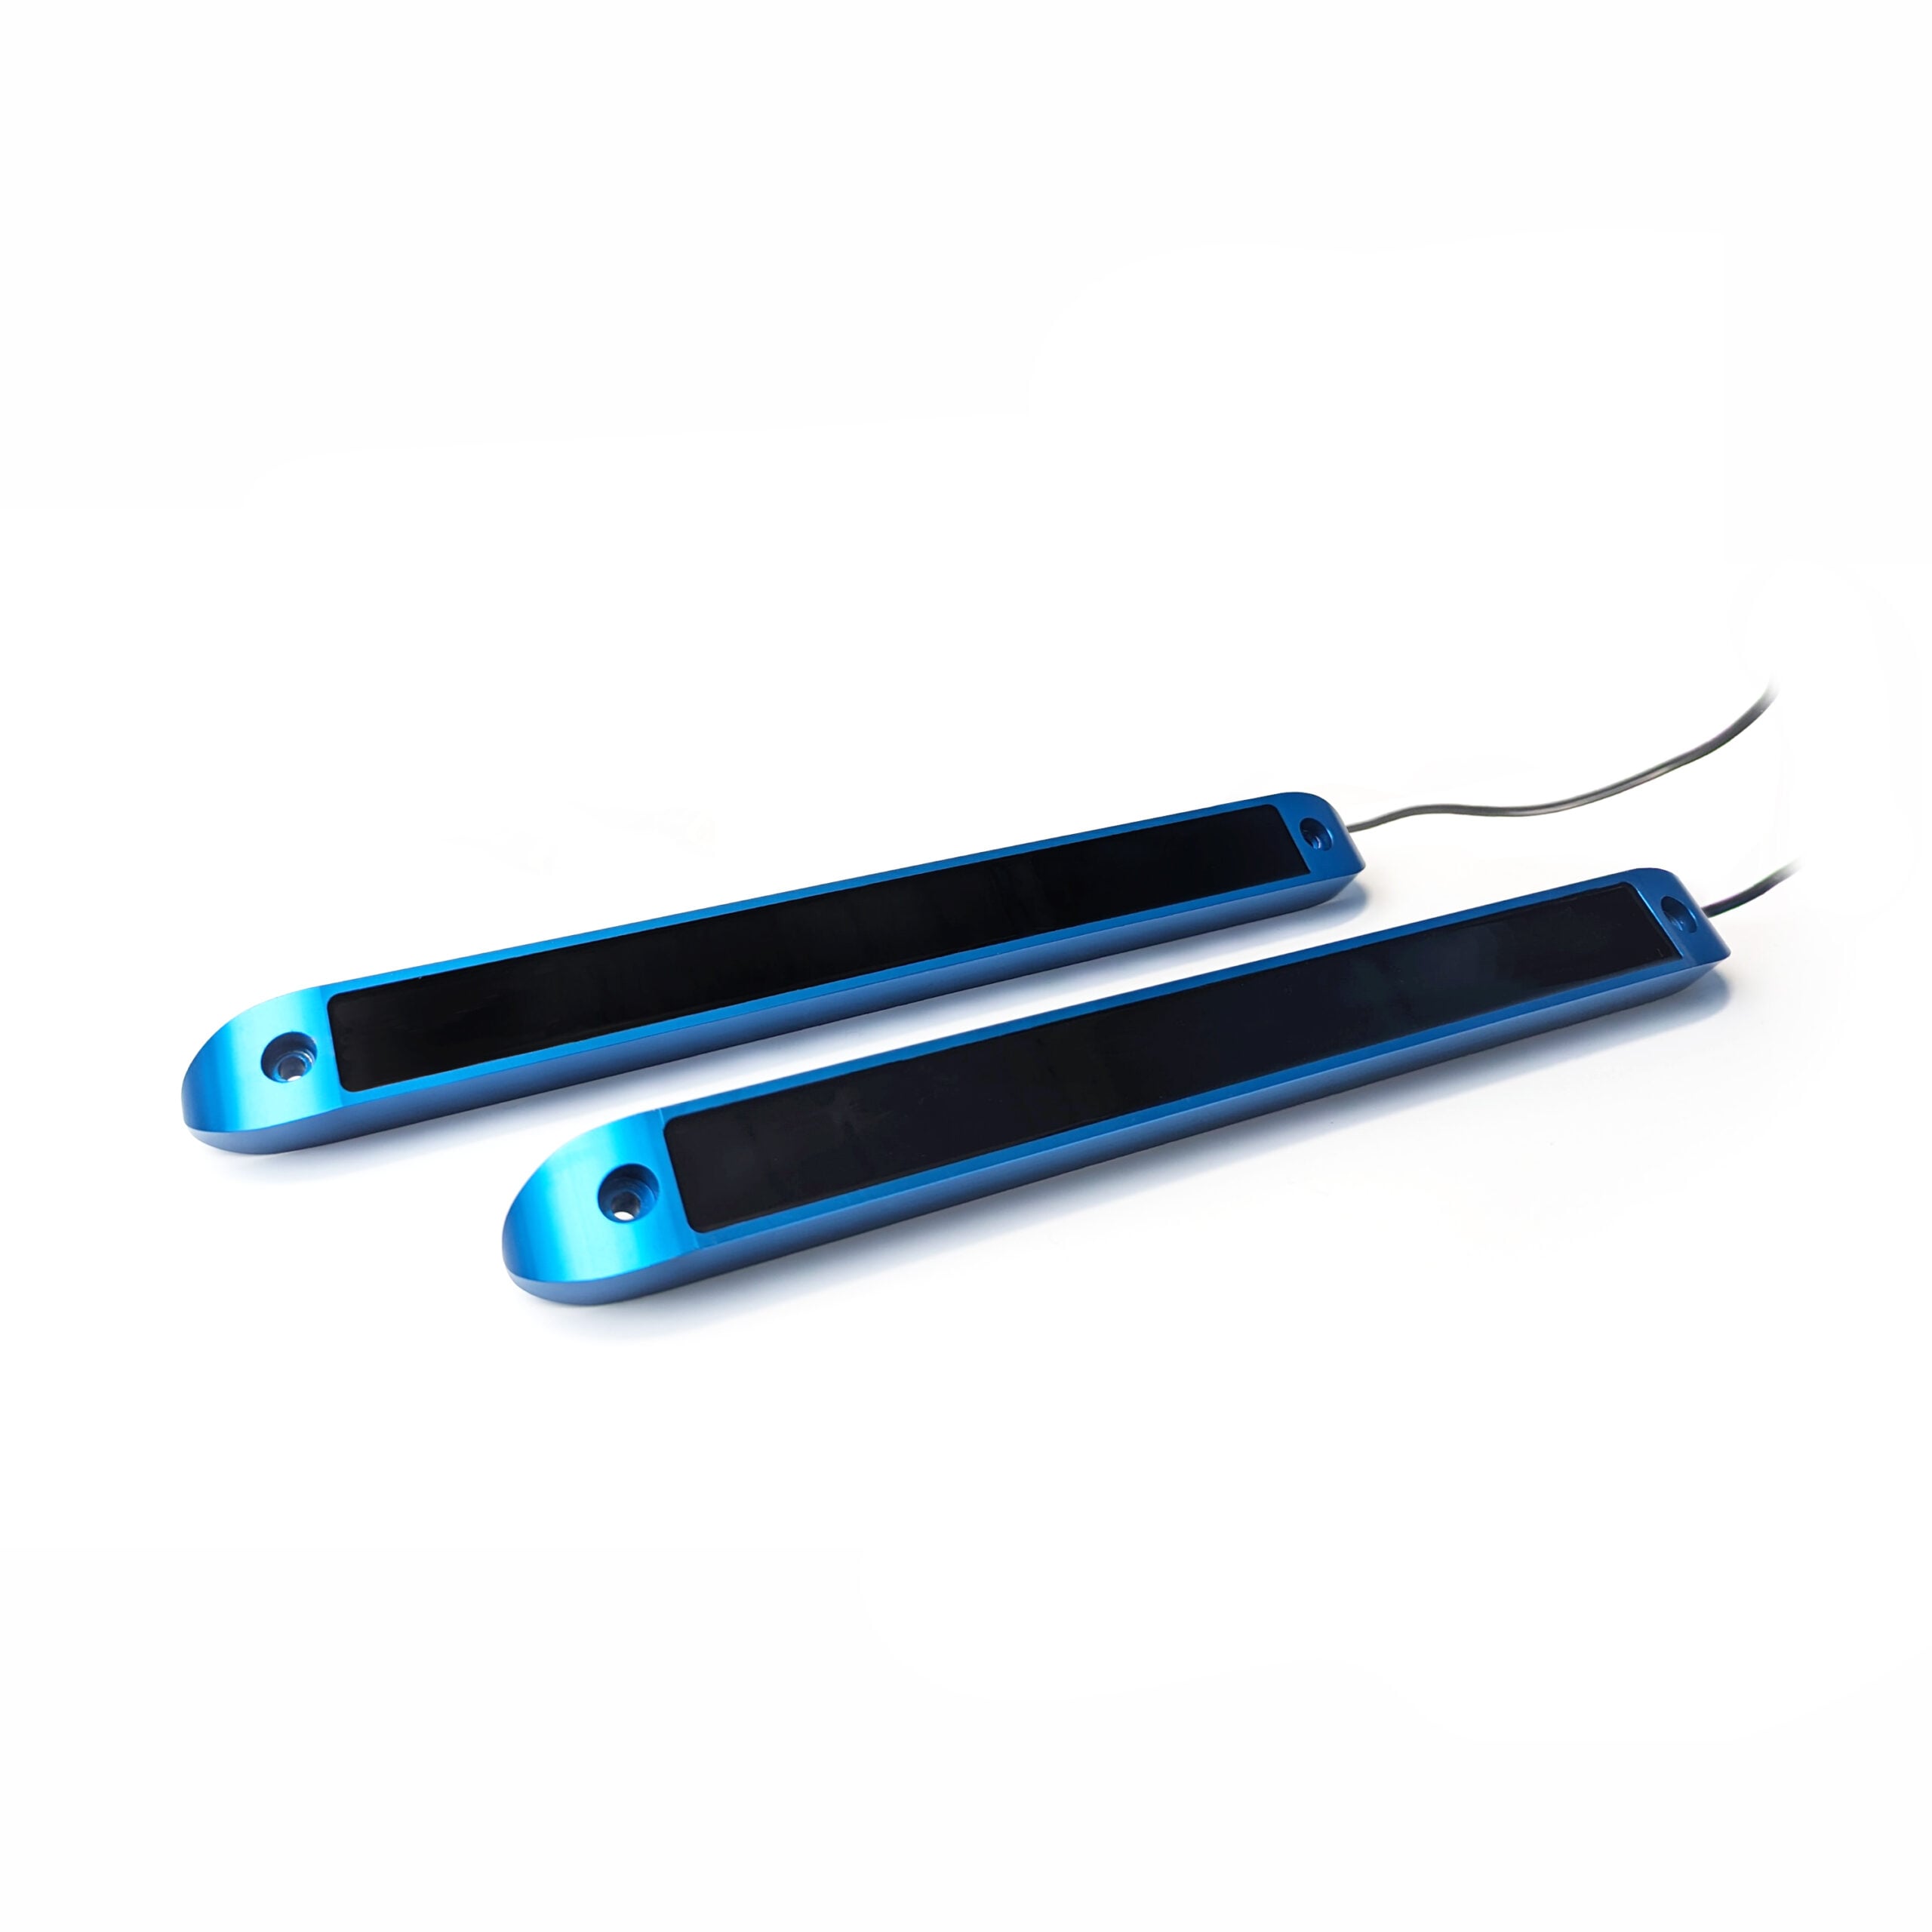
Sondeur à balayage latéral Omniscan 450 Cerulean
Connectez-vous pour accéder aux prix professionnels
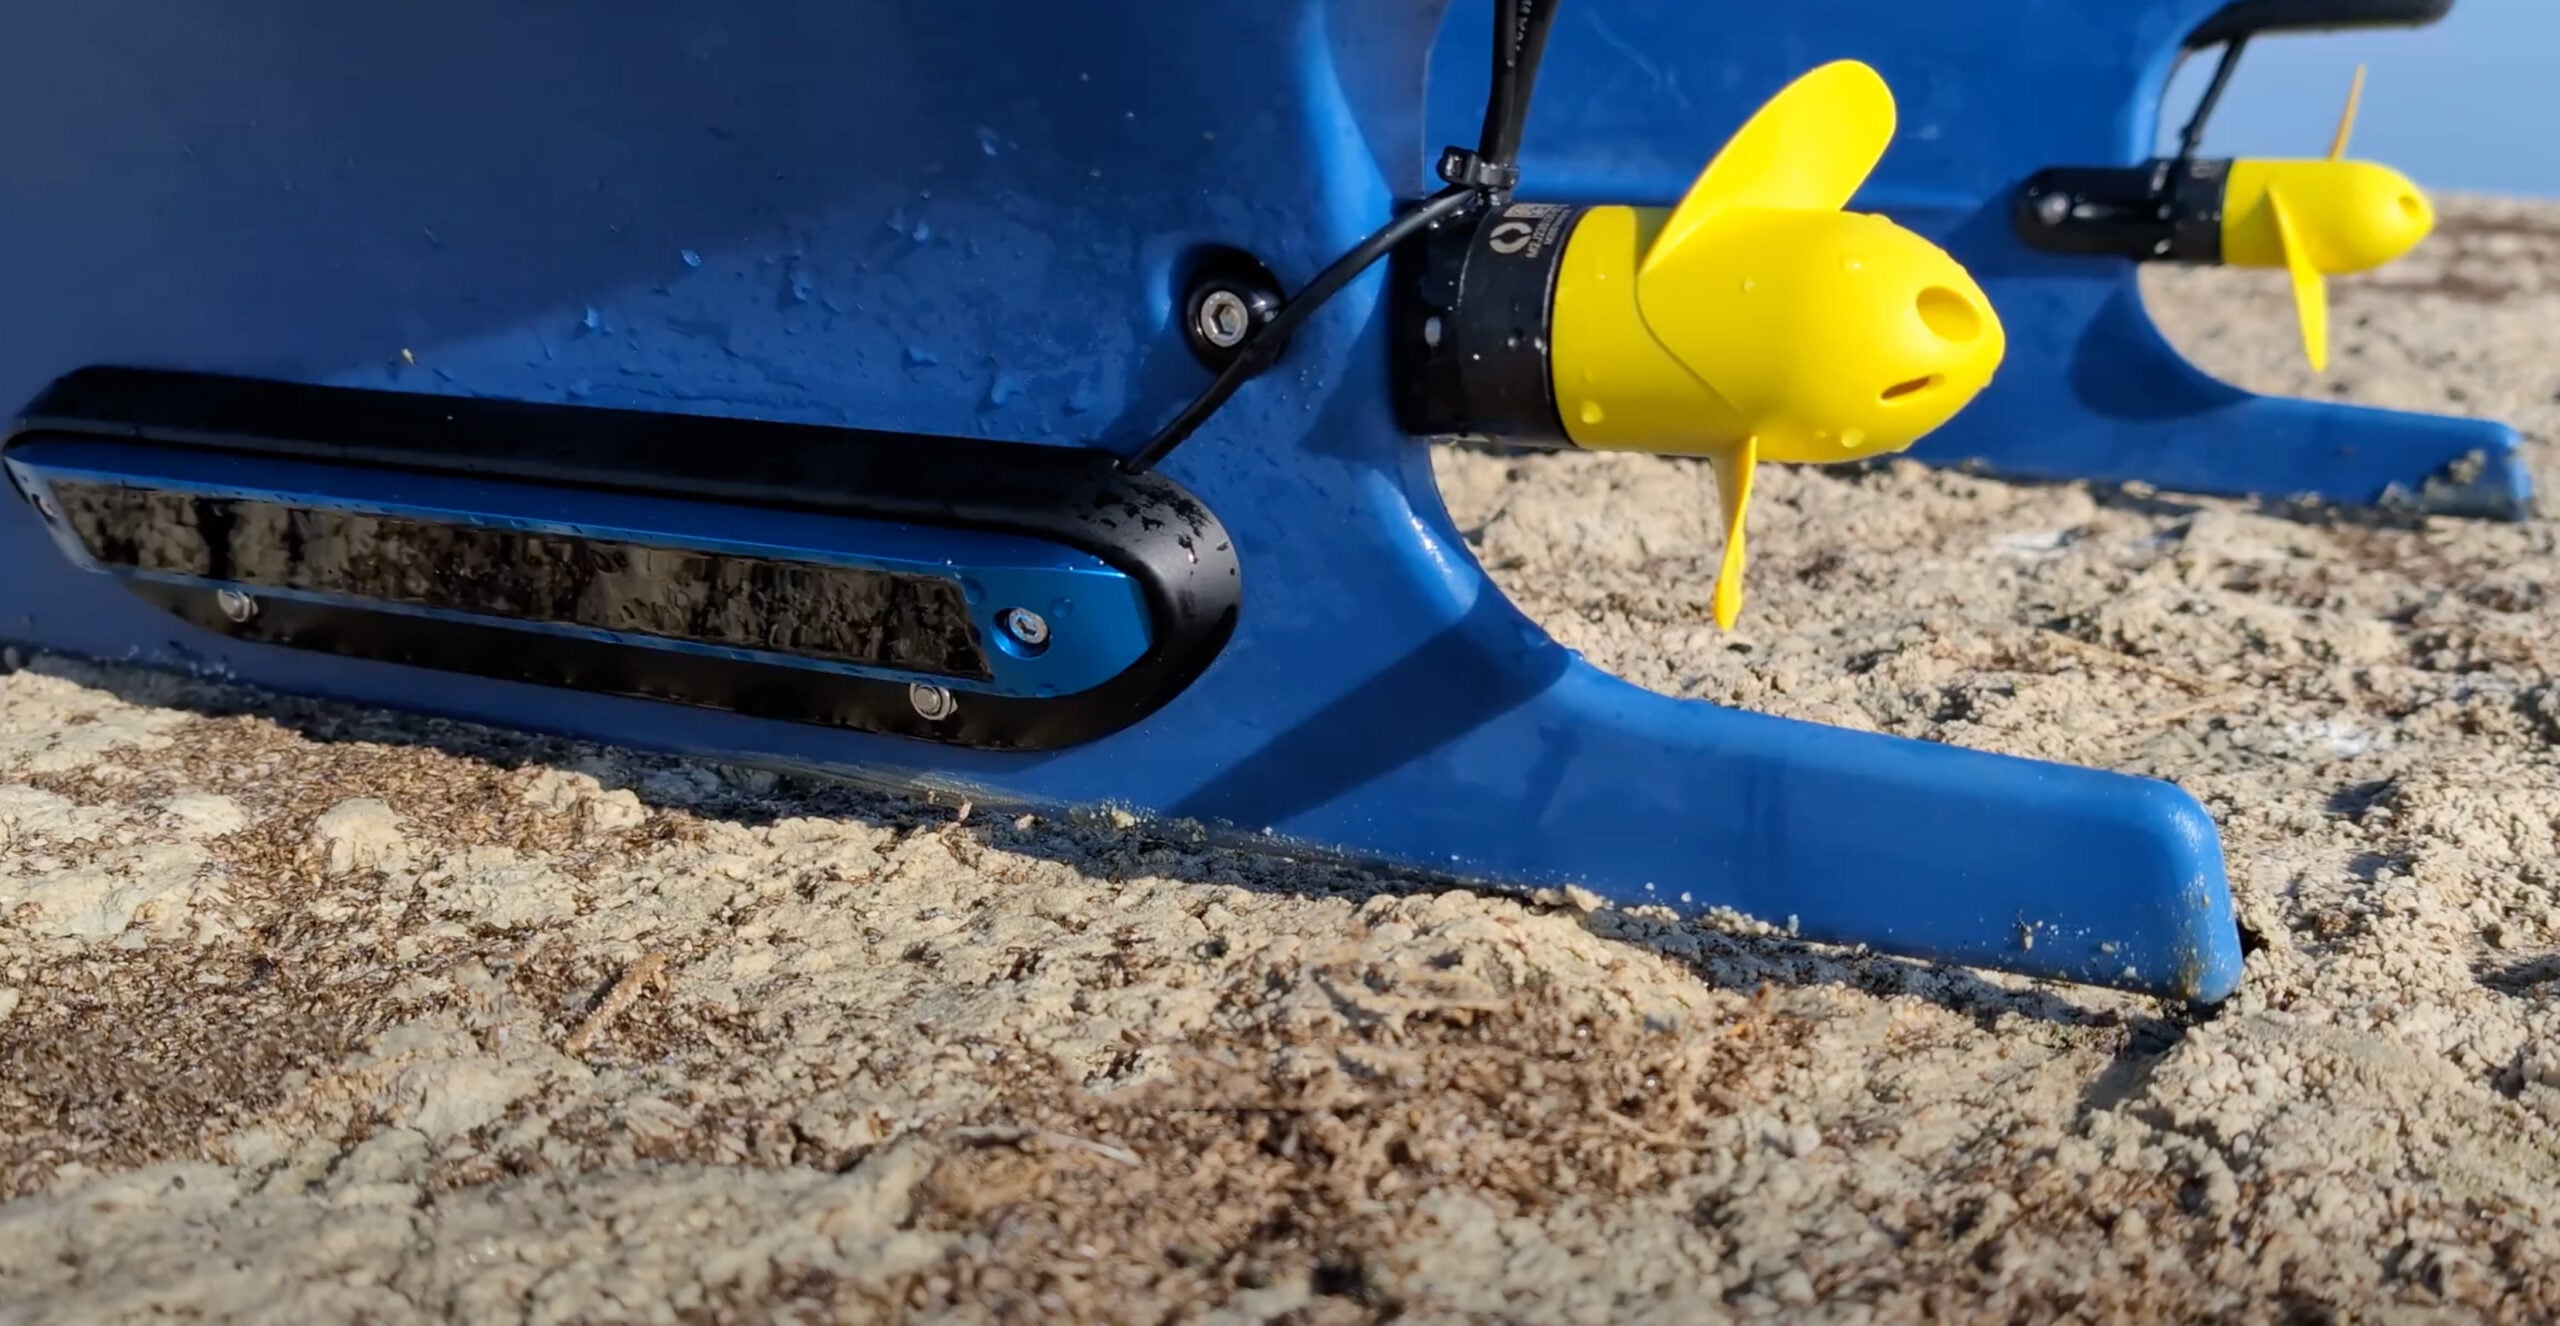
Ce sonar s’intègre parfaitement au BlueBoat pour fournir des images par sonar à balayage latéral qui vous aident à localiser et à identifier des objets sous-marins, ainsi qu’à cartographier les fonds marins. Il est livré prêt à l’emploi sur le BlueBoat et utilise l’application SonarView Cerulean sous BlueOS pour la visualisation des données en temps réel.
Nécessite un commutateur Ethernet pour fonctionner sur le BlueBoat.
Description
L’Omniscan 450 SS Cerulean est un sonar à balayage latéral prêt à être intégré au BlueBoat pour l’imagerie en temps réel des fonds marins. C’est l’outil idéal pour la recherche d’épaves, l’archéologie marine, la cartographie des écosystèmes, ainsi que les opérations de recherche et de récupération.
Qu'est-ce qu'un sonar à balayage latéral ?
Un sonar à balayage latéral est un type de sonar d’imagerie qui vous permet de collecter rapidement des images des fonds marins afin de cartographier de vastes zones. Les transducteurs à balayage latéral ont un faisceau étroit et haut, de sorte que, lorsqu’ils sont montés de chaque côté du bateau, ils offrent une vue complète à 180 degrés sous le bateau.
Lors du balayage, les transducteurs émettent une impulsion acoustique, puis enregistrent la réponse sous forme d’échos renvoyés par les fonds marins. Cela permet de créer une tranche d’image qui se complète au fur et à mesure que le bateau avance.
Ce sonar à balayage latéral utilise des transducteurs de 450 kHz, qui offrent une portée de 150 mètres avec une résolution détaillée.
Le logiciel : SonarView
Grâce à l’application SonarView de Cerulean, disponible sous forme d’extension BlueOS, vous pouvez visualiser les données du sonar à balayage latéral en temps réel. Contrairement à la plupart des sonars à balayage latéral, qui nécessitent un post-traitement pour géoréférencer les données et créer une carte, SonarView traite les données en temps réel afin de dresser une image complète d’une zone du fond marin.
SonarView intègre une fonction de détection et de suppression du fond marin permettant d’éliminer l’espace « vide » au centre de l’image de balayage latéral, et est capable d’afficher la position du véhicule en 3D. Il permet également de contrôler les paramètres du sonar et d’enregistrer les données afin de les rejouer ultérieurement.
En tant qu’extension BlueOS, vous pouvez installer SonarView en un seul clic et rester à jour avec la dernière version et les nouvelles fonctionnalités. Découvrez la démo de SonarView pour relire un fichier journal et vous faire une idée de l’expérience utilisateur.
Conçu pour BlueBoat
L’Omniscan 450 SS a été conçu en pensant au BlueBoat et une grande partie des essais sur prototype a été réalisée avec un BlueBoat. Il est livré avec tout le nécessaire pour une intégration parfaite, notamment des pénétrateurs WetLink préinstallés, des supports de fixation pour transducteurs, des câbles et le matériel de fixation. Le seul élément supplémentaire dont vous aurez besoin est un commutateur Ethernet pour assurer la connectivité des composants électroniques du sonar.
Notre guide d’intégration explique comment installer le sonar et présente son utilisation de base à travers quelques exemples d’applications. Si vous avez d’autres questions ou souhaitez partager vos propres résultats, consultez nos forums communautaires.
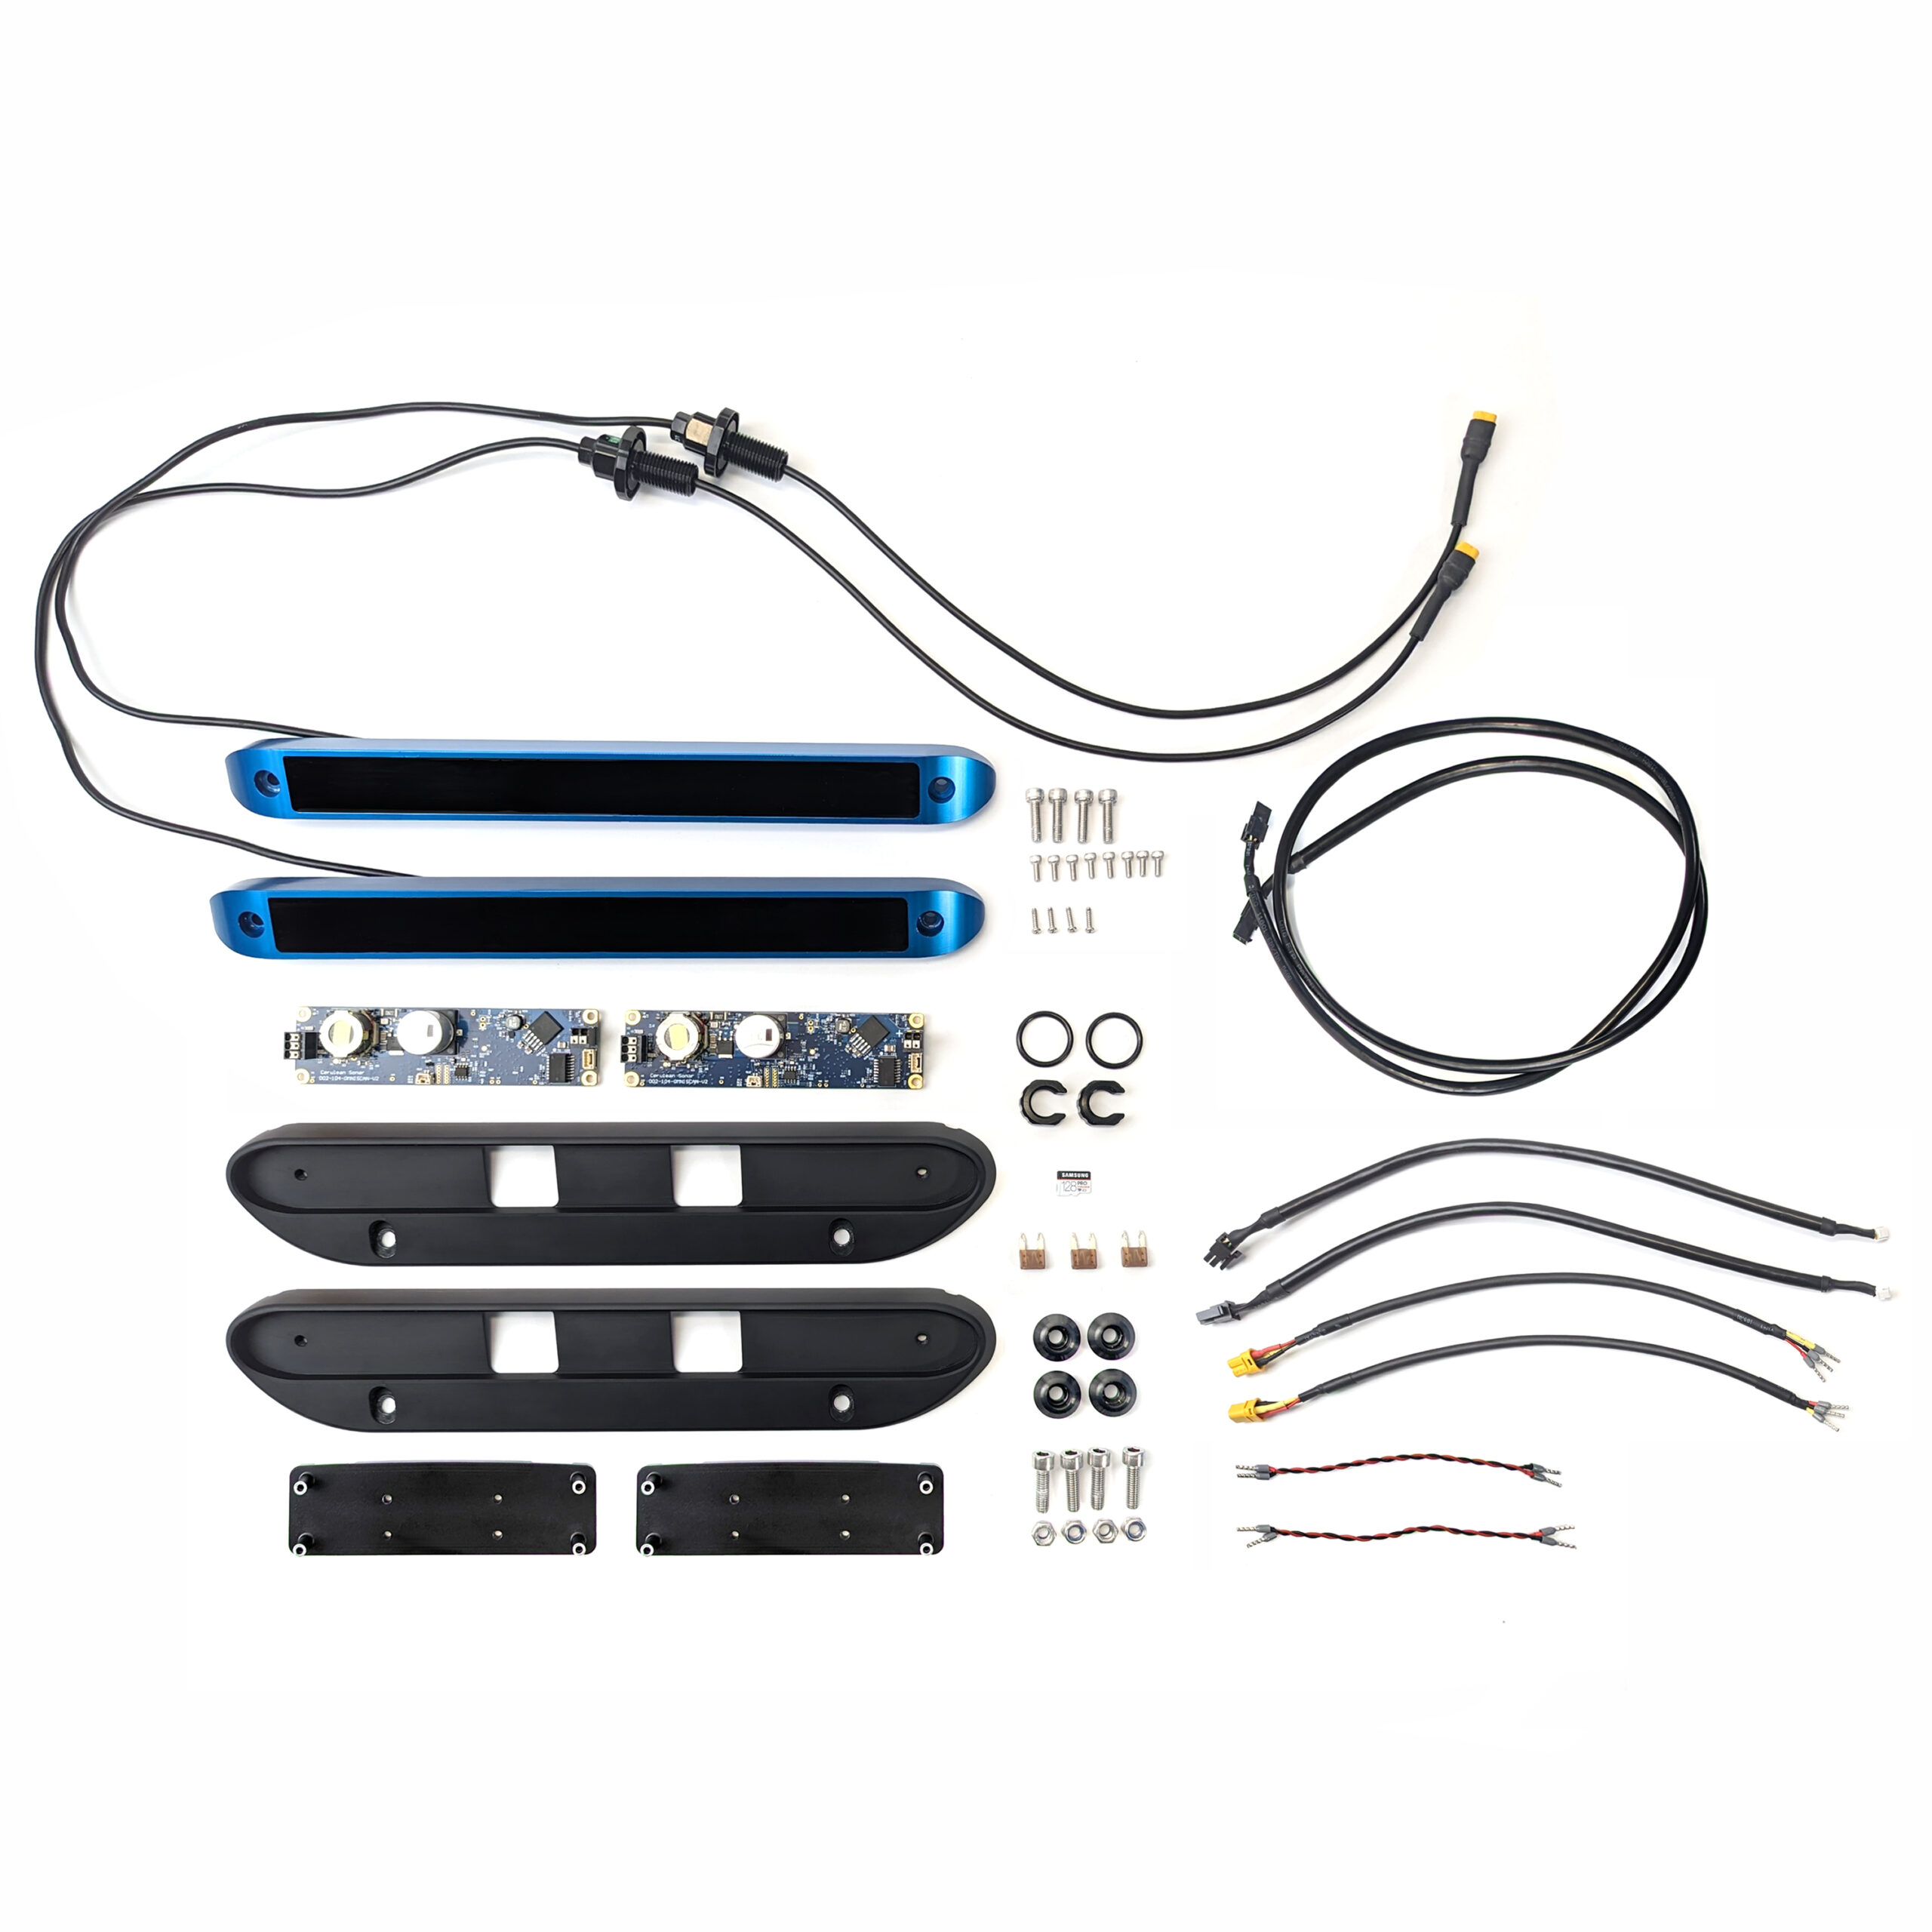
Contenu
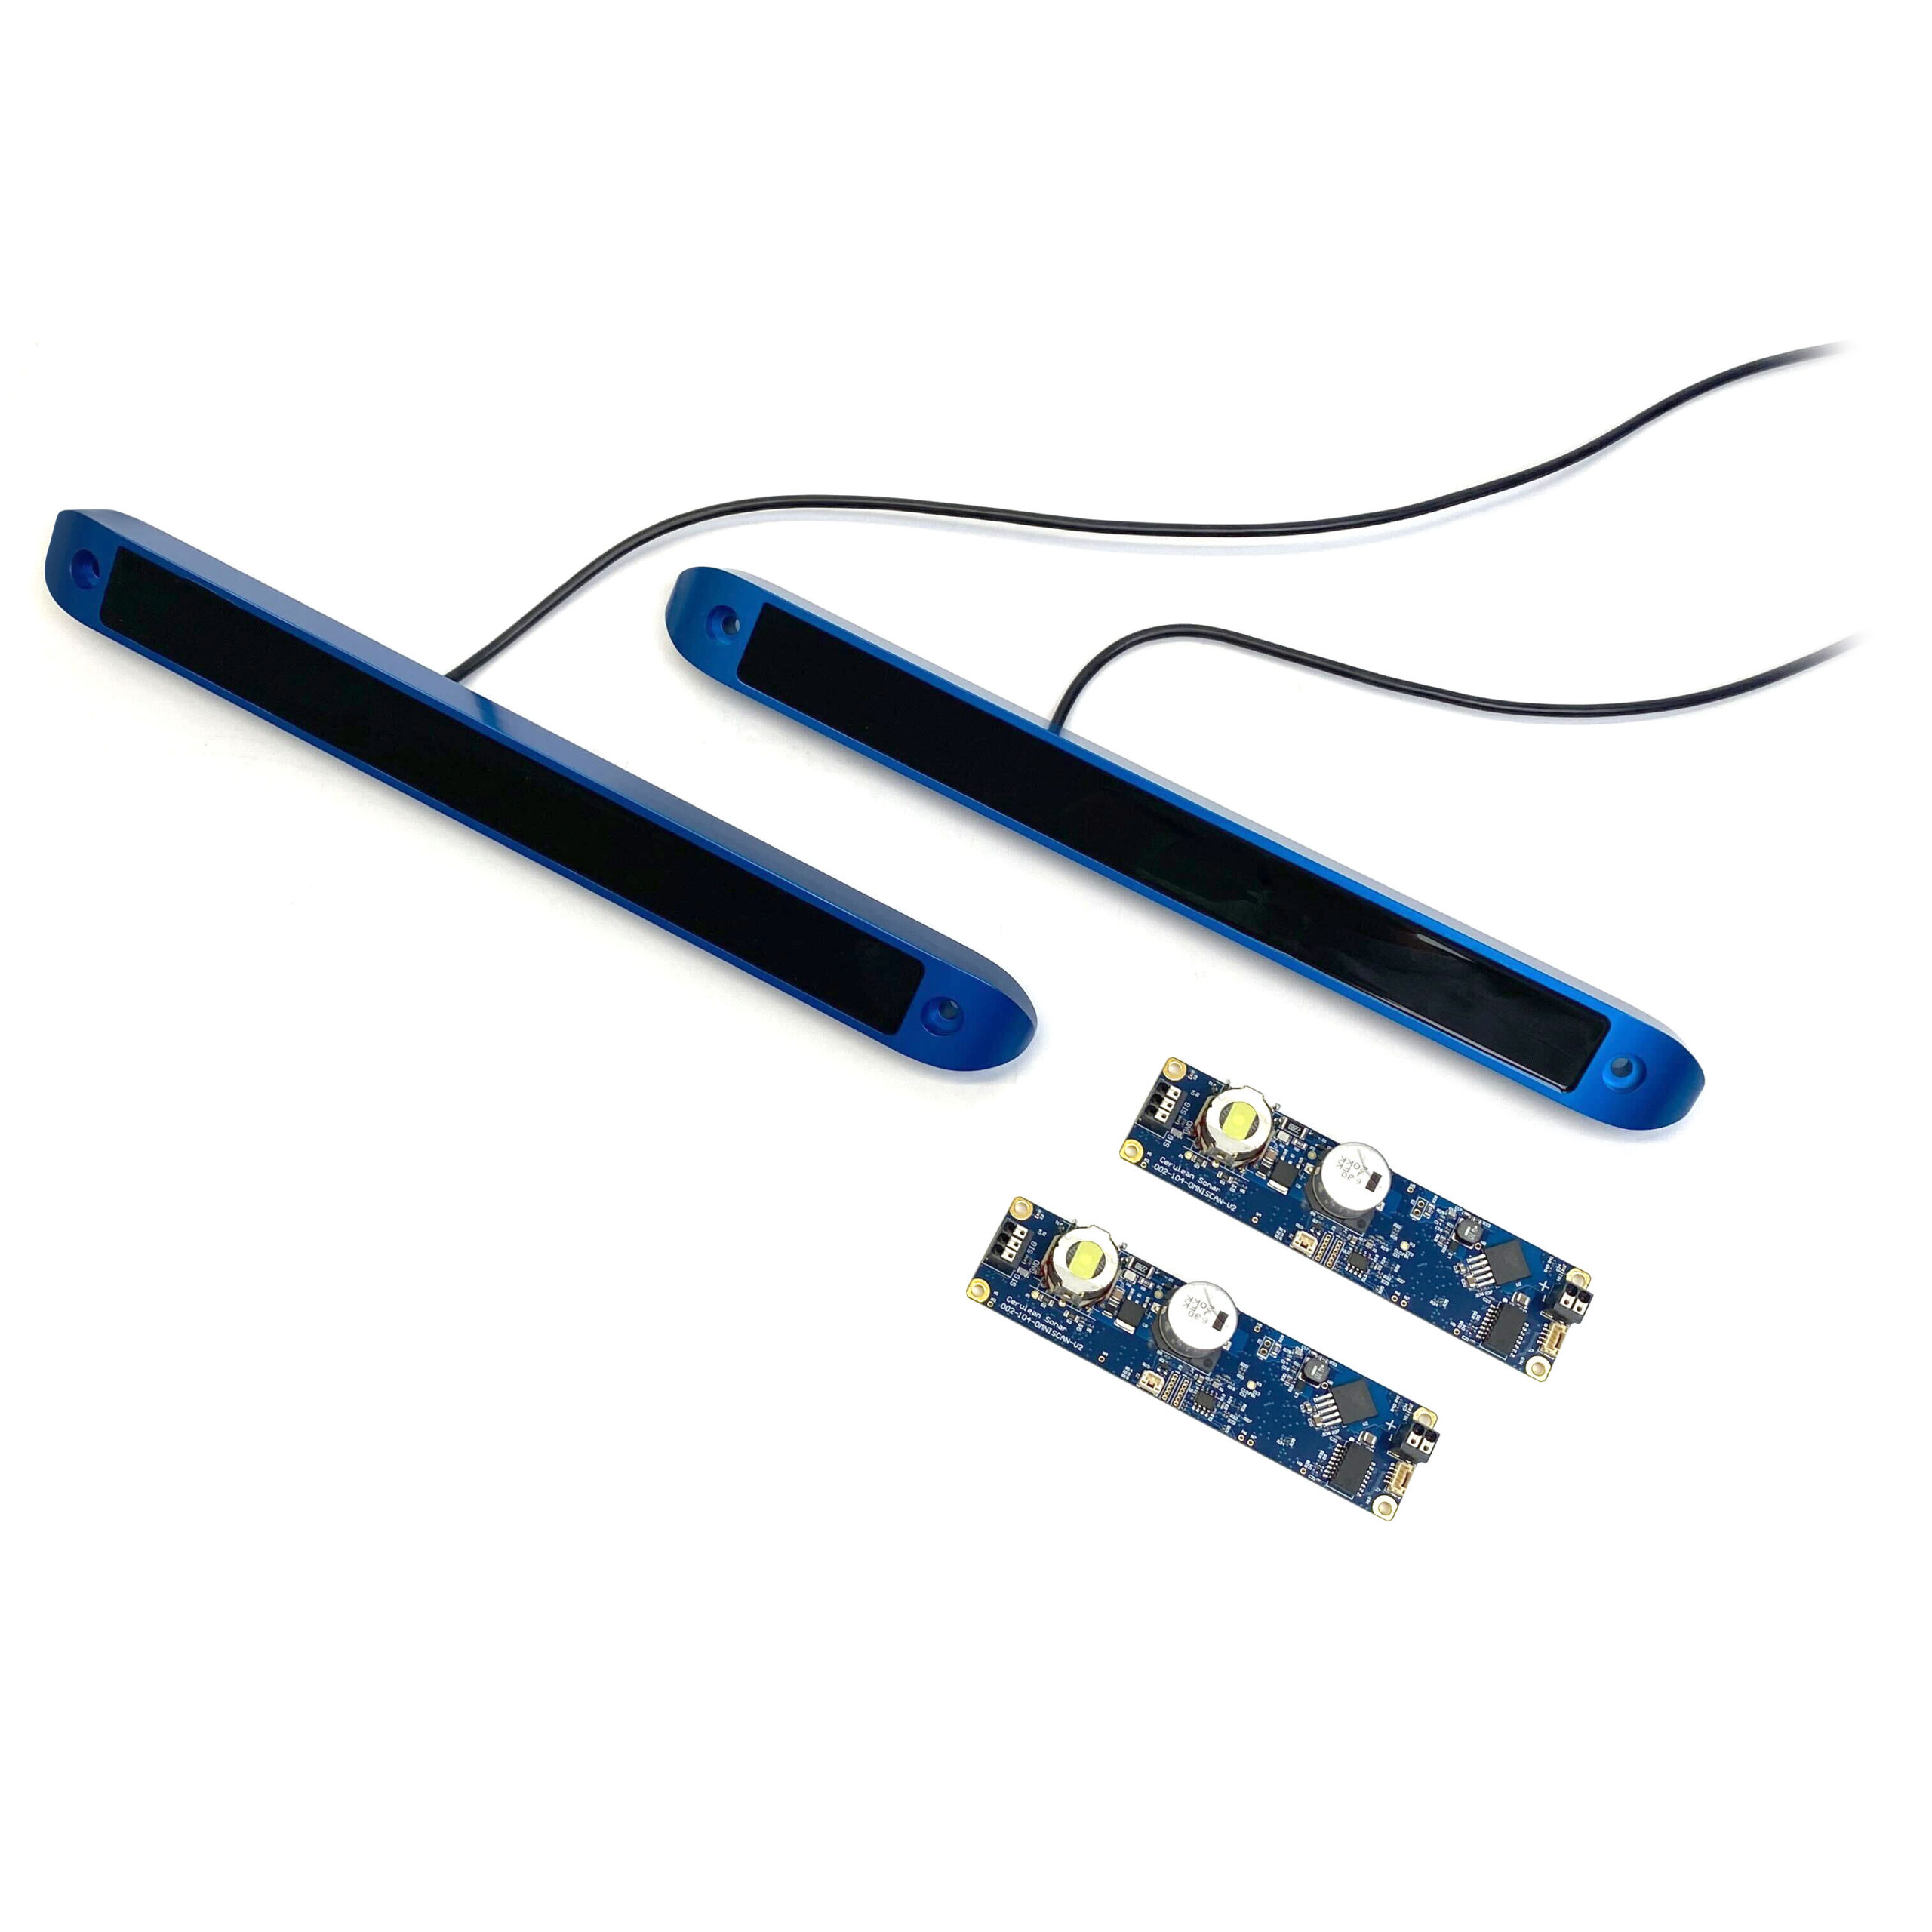
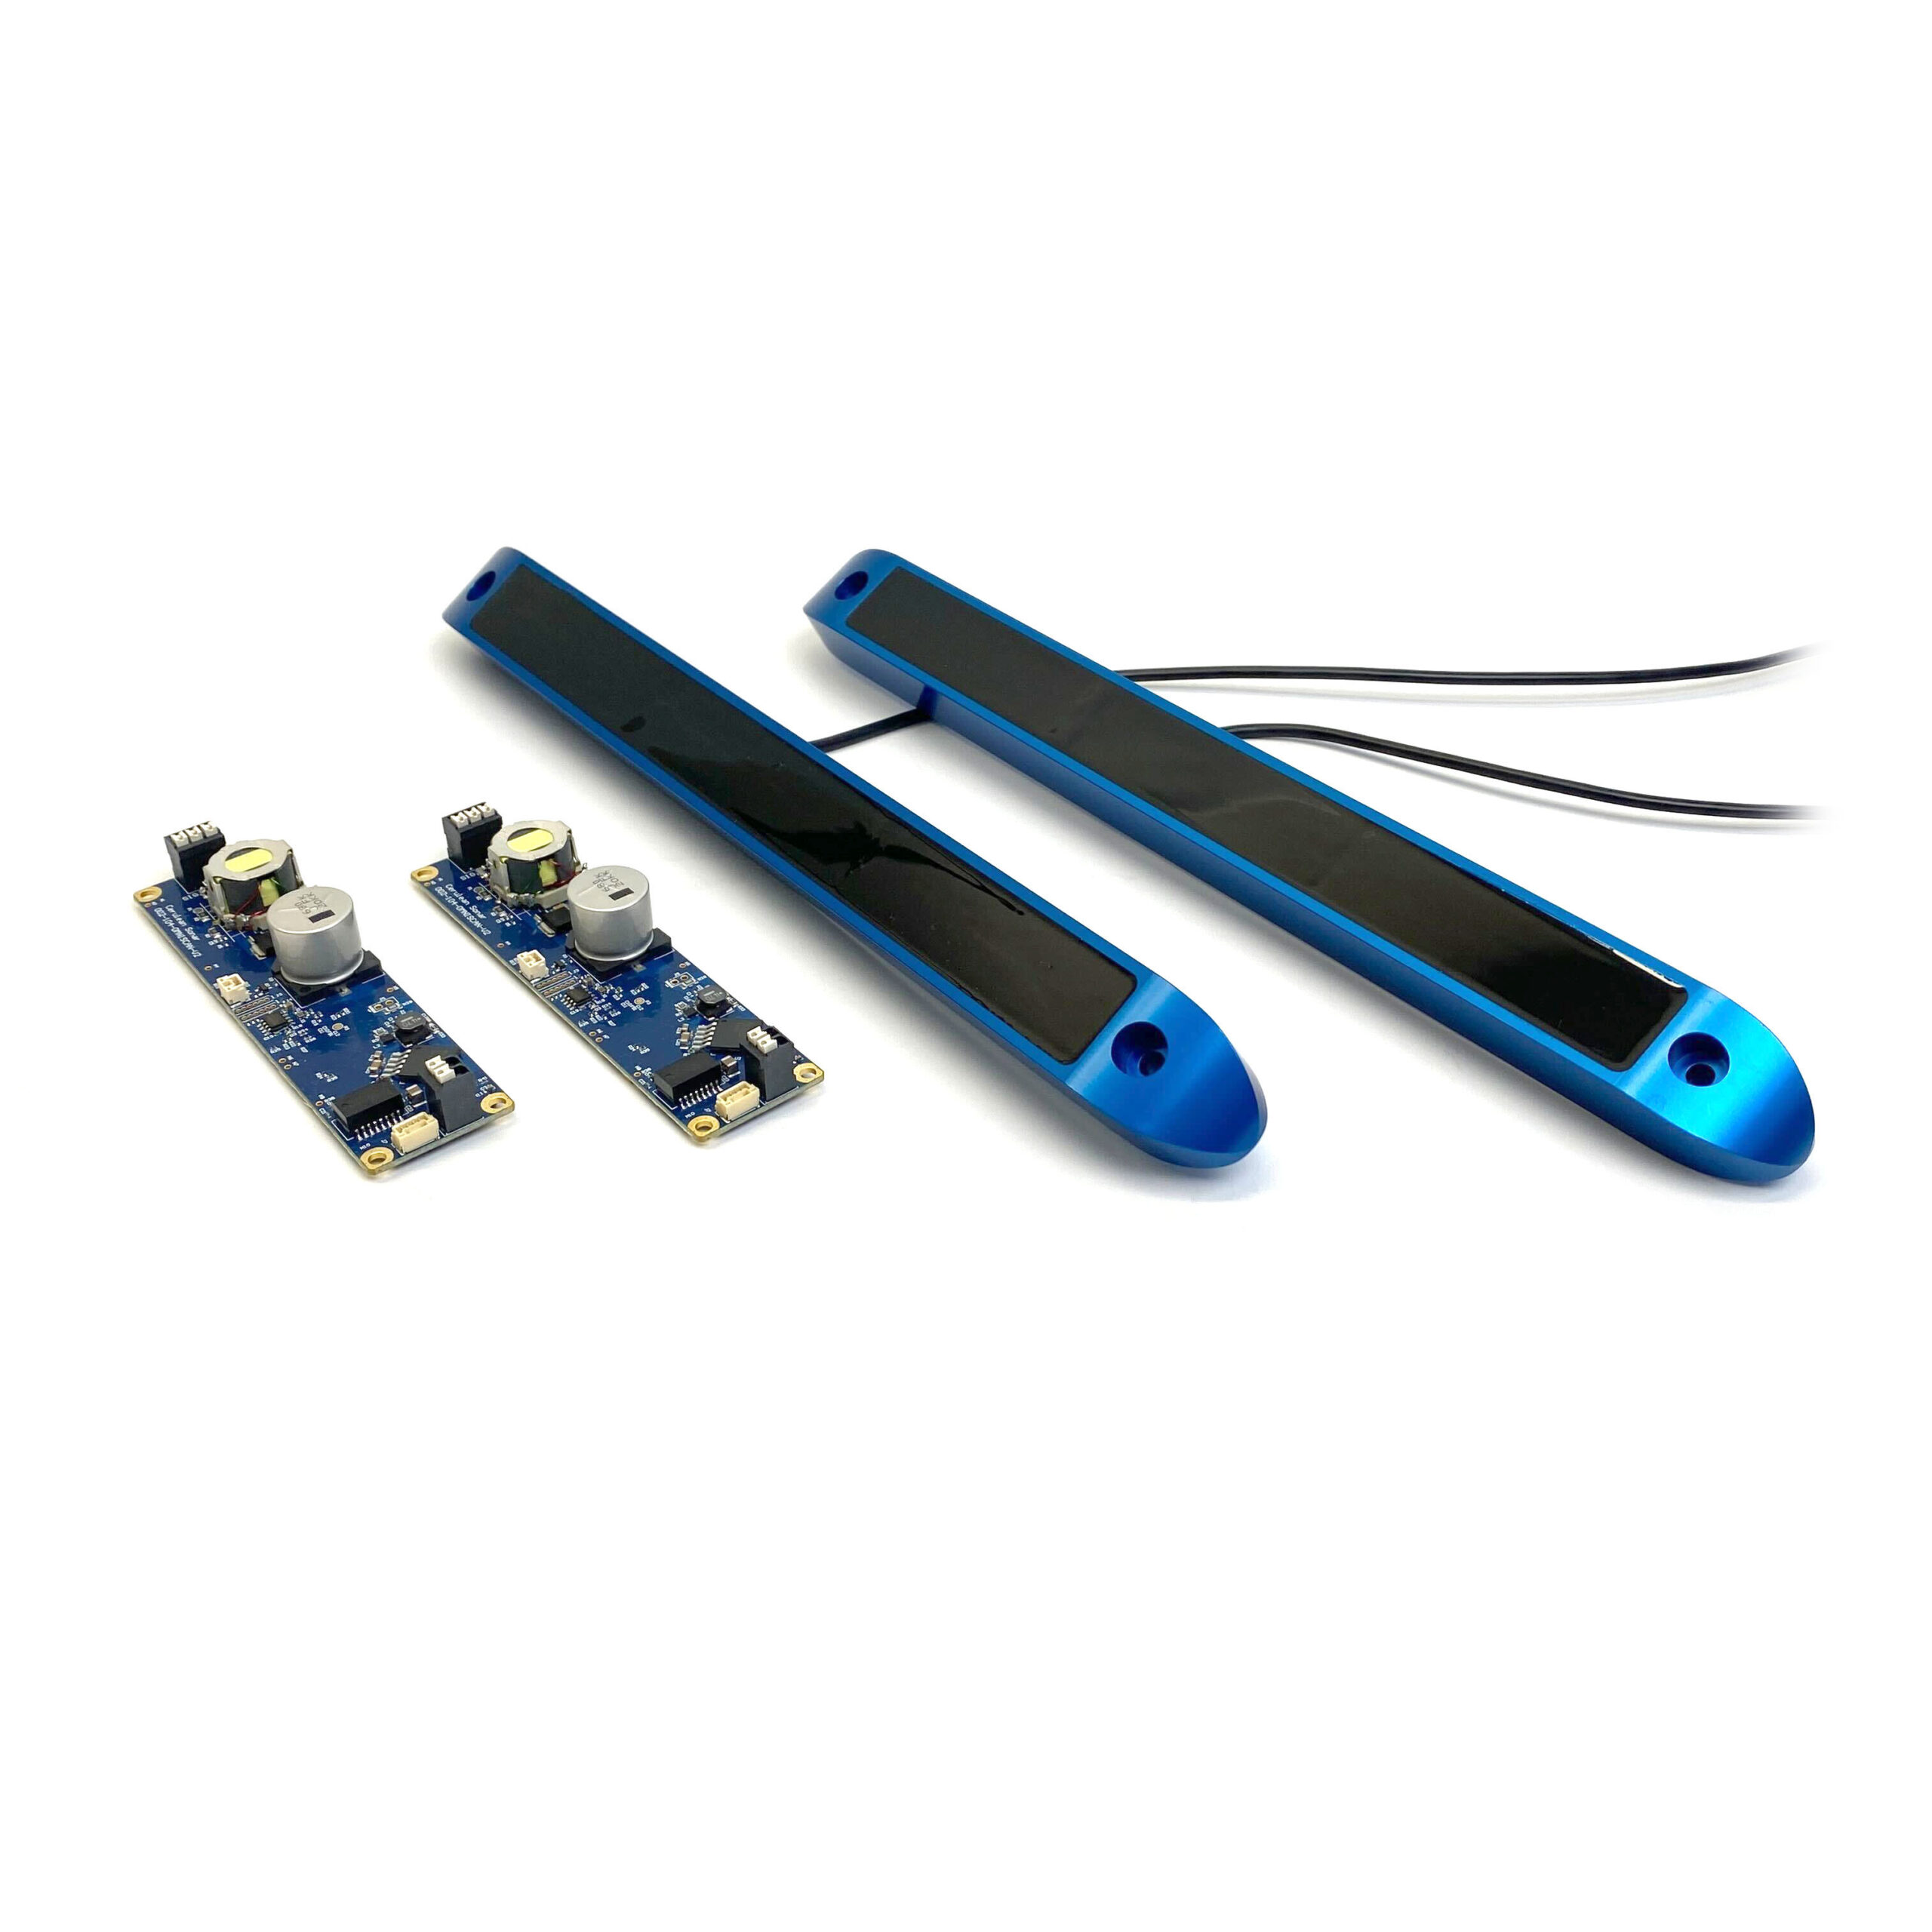
- 2 x transducteurs Cerulean Omniscan 450 SS
- 2 x circuits imprimés Cerulean Omniscan 450 SS
- 2 x supports de transducteur Cerulean Omniscan 450 SS (BR-102204)
- 2 x entretoises de circuit imprimé en aluminium (BR-102498)
- 1 x carte SD BlueOS 128 Go pour BlueBoat (BR-102293-002)
- 1 x câble Ethernet Micro-Fit, 1,1 m (BR-102172)
- 2 x câbles Micro-Fit vers JST GH, 0,32 m (BR-102122)
- 2 x câbles de transducteur E-Tray (BR-102212)
- 2 x câbles d’alimentation 2 positions, embouts à embouts, 150 mm (BR-102196)
- 3 x fusibles MINI à lame 5 A (BR-101401-005)
- 4 x vis CHC M5x18 (BR-101191)
- 4 x vis autotaraudeuses à tête bombée #3×3/8″ (BR-101031)
- 8 x vis CHC M3x8 (BR-100989)
- 8 x colliers de serrage de 8,5″ (BR-102154)
- 4 x bagues de fixation de coque BlueBoat
- 4 x vis CHC M6x20 (BR-102241)
- 4 x écrous-freins M6 à insert nylon (BR-101258)
- 2 x joints toriques de passe-cloison -117 (BR-100635-117)
- 2 x écrous de passe-cloison M14 (BR-100845)
Guide
Catégorie de forum pertinente
Third party products/sonar and acoustics
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Électrique | ||
| Tension d’alimentation | 10–30 V | |
| Consommation électrique maximale au repos | 5 W | |
| Consommation électrique maximale | 10 W | |
| Acoustique | ||
| Fréquence du transducteur | 450 kHz | |
| Résolution en distance | Up to 1/1200 of range setting | |
| Fréquence maximale des impulsions | 20 pps (up to 30 m range) 1 | |
| Portée oblique maximale | 150 m | |
| Champ lointain 2 | 15 m | |
| Largeur du faisceau 3 | 0.5° | |
| Hauteur du faisceau | 50° | |
| Communication | ||
| Interfaces | Ethernet | |
| Protocole | Programming API | |
| Outils | ||
| Clé de traversée compatible | BR-100977-014 | |
| Couple d’installation recommandé | 3.5 Nm | |
| Caractéristiques physiques | ||
| Filetages de fixation | M5x0.8 | |
| Diamètre recommandé de la fixation pour trou traversant | M6 | |
| Diamètre de trou traversant recommandé | 14.2 mm | |
| Filetage de l’adaptateur | M14x1.5 | |
| Longueur du filetage de l’adaptateur | 25 mm | |
| Méplats pour clé de la traversée/de l’écrou | 16 mm | |
| Méplats pour clé de l’adaptateur | 28 mm | |
| Dimension du joint torique de l’adaptateur de traversée M14 | AS568-117 Buna-N 70A | |
| Dimension du joint torique de traversée M10 | AS568-013 Buna-N 70A | |
| Dimension du pénétrateur WetLink | M10-4.5MM-HC | |
| Adaptateur de traversée | Oversized M10 to M14 | |
| Profondeur nominale | 50 m (with M14 adapter) 300 m (without M14 adapter) |
|
| Matériaux en contact avec l’eau | Buna-N Rubber Molykote 111 Compound 7075-T6 Anodized Aluminum Urethane Potting Compound |
|
| 1 Au-delà, la limite dépend de la portée et de la vitesse du son. Exemples : 10 impulsions/s à 50 m, 5 impulsions/s avec un réglage de portée de 140 m. 2 La distance de champ lointain est la portée au-delà de laquelle la spécification de largeur du faisceau est valide. À plus courte distance, la largeur effective du faisceau augmente et les lobes secondaires deviennent plus importants. 3 Il s’agit de la largeur de faisceau nominale théorique à 3 dB, aller-retour (émission et réception). Toutes les caractéristiques sont disponibles sur le site Cerulean Sonar. | ||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 2,4 kg |
|---|
Vous aimerez peut-être aussi…
Produits similaires
-
Ping360 Sonar à balayage
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Caisson d’alimentation pour ROV système OTPS
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Manette sans fil Xbox
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit