Ping360 Sonar à balayage
Connectez-vous pour accéder aux prix professionnels
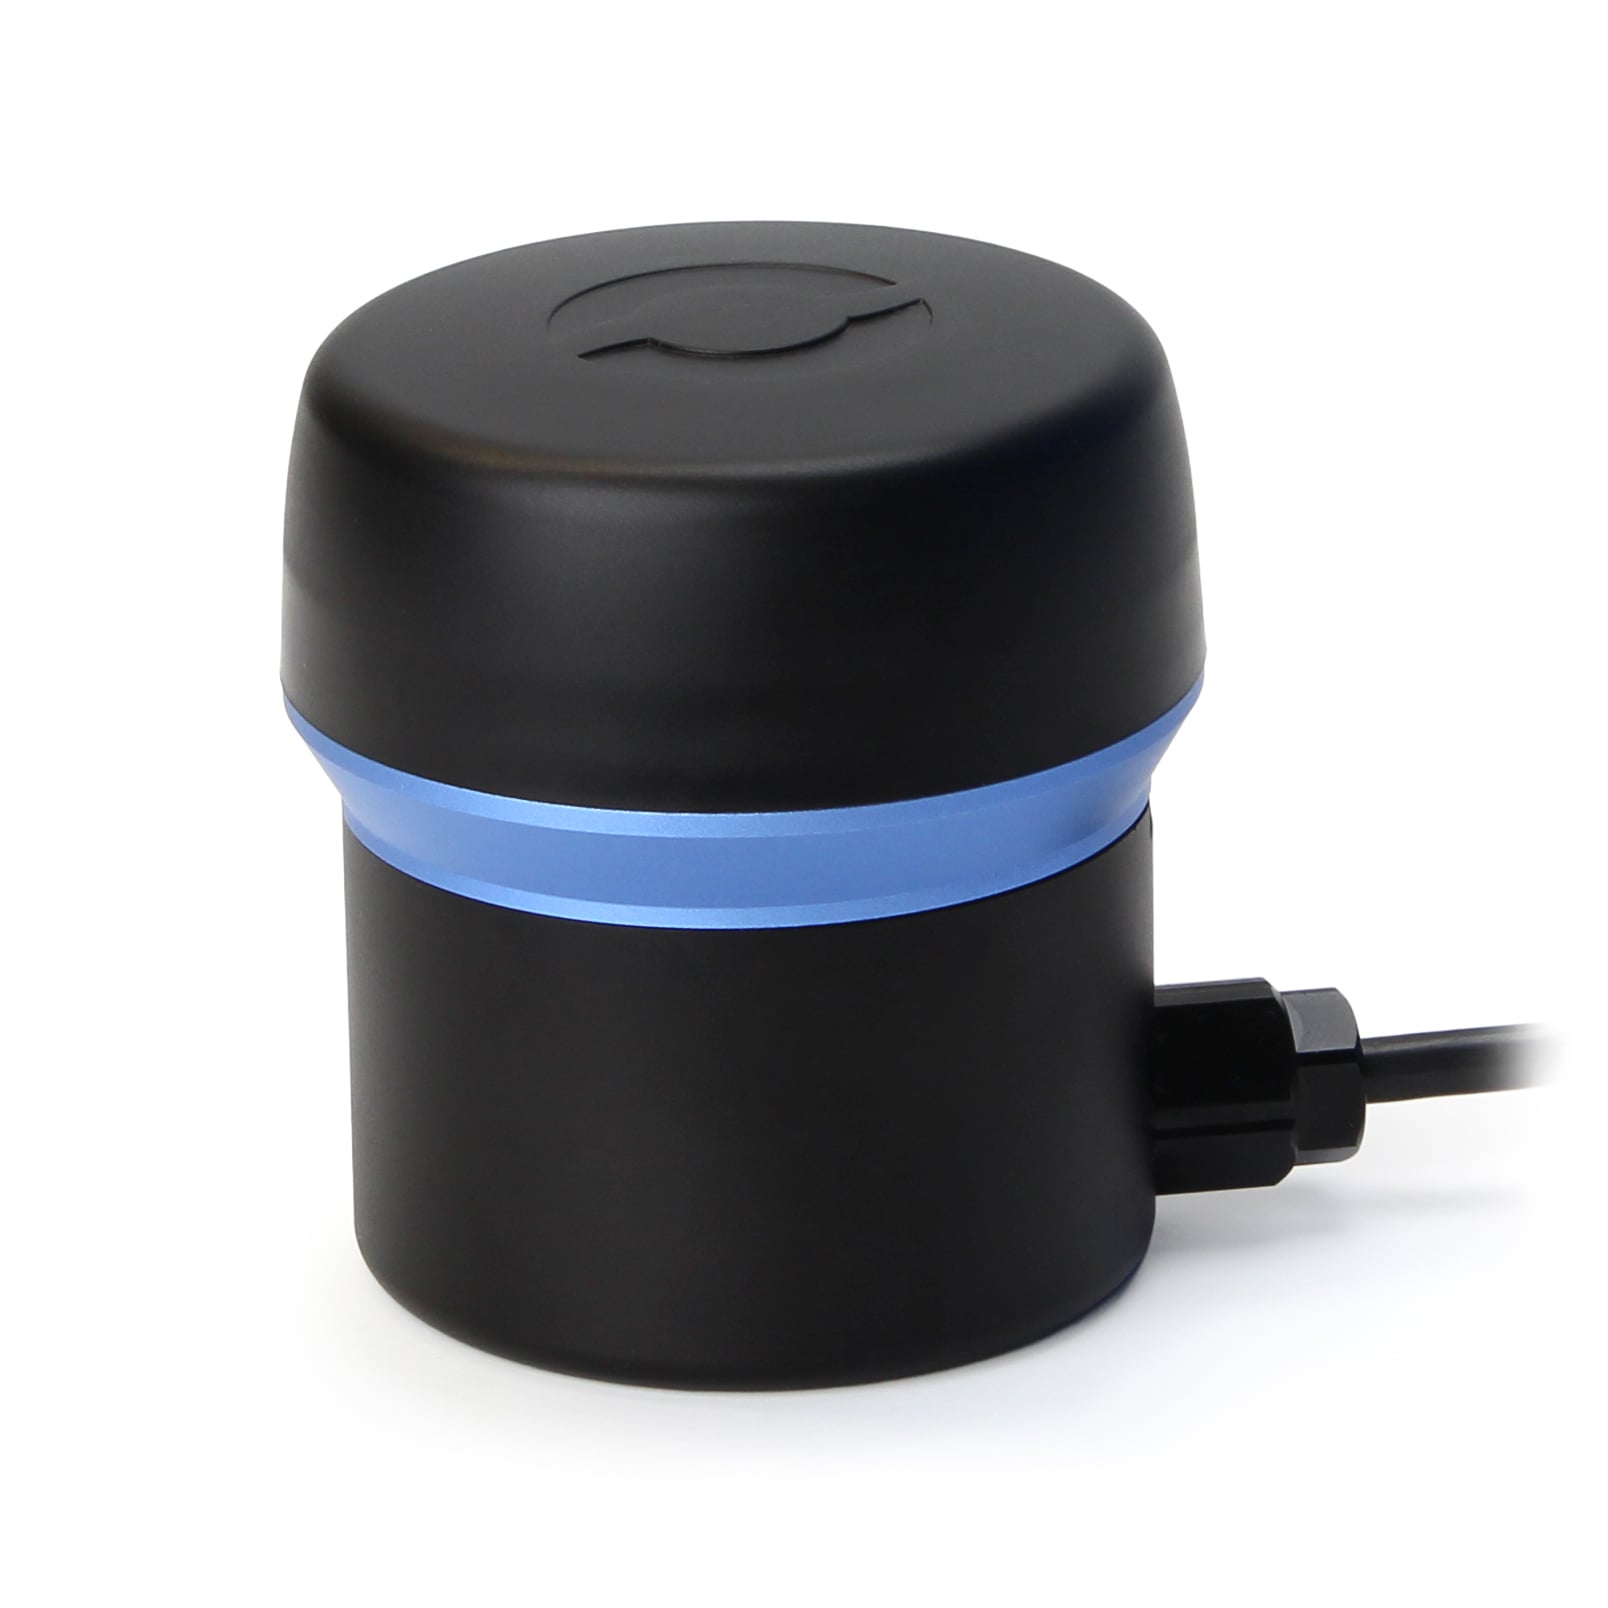
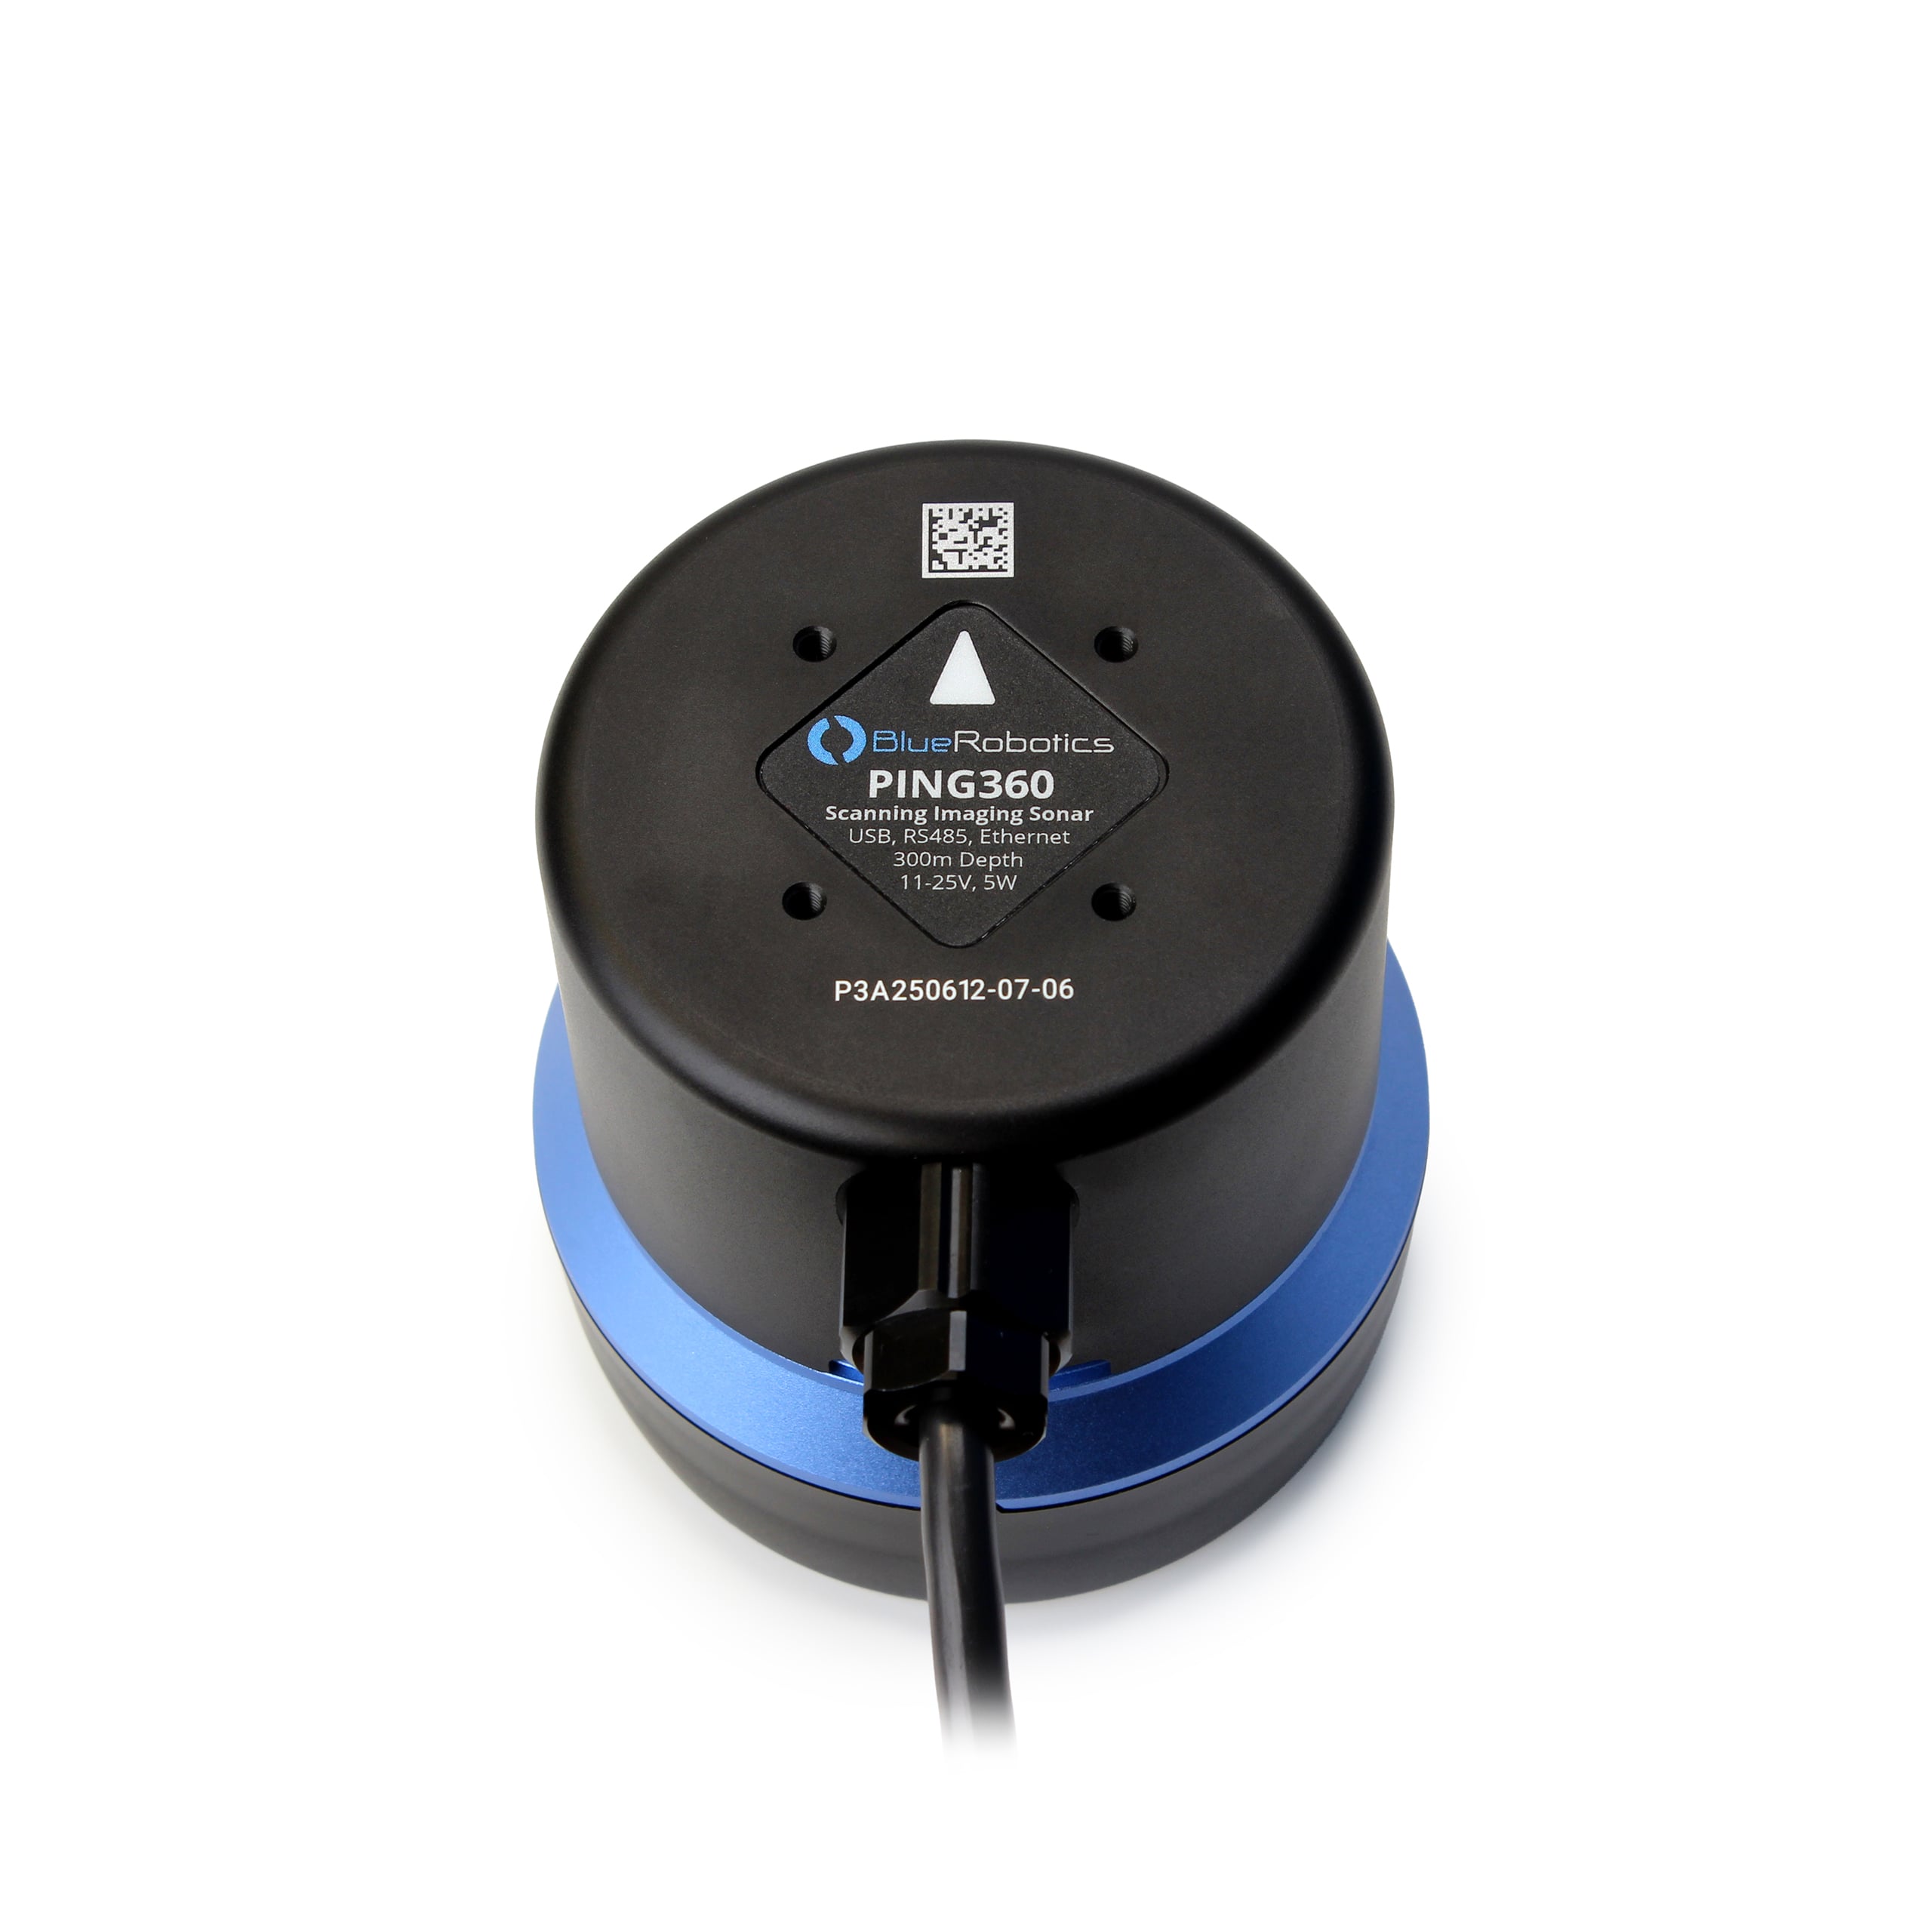
Le Blue Robotics Ping360 est un sonar à balayage mécanique destiné à la navigation et à l’imagerie. Il dispose d’une portée de 50 mètres, d’une profondeur nominale de 300 mètres et d’une interface logicielle open source qui en fait un outil performant pour la navigation des ROV et l’imagerie acoustique sous-marine.
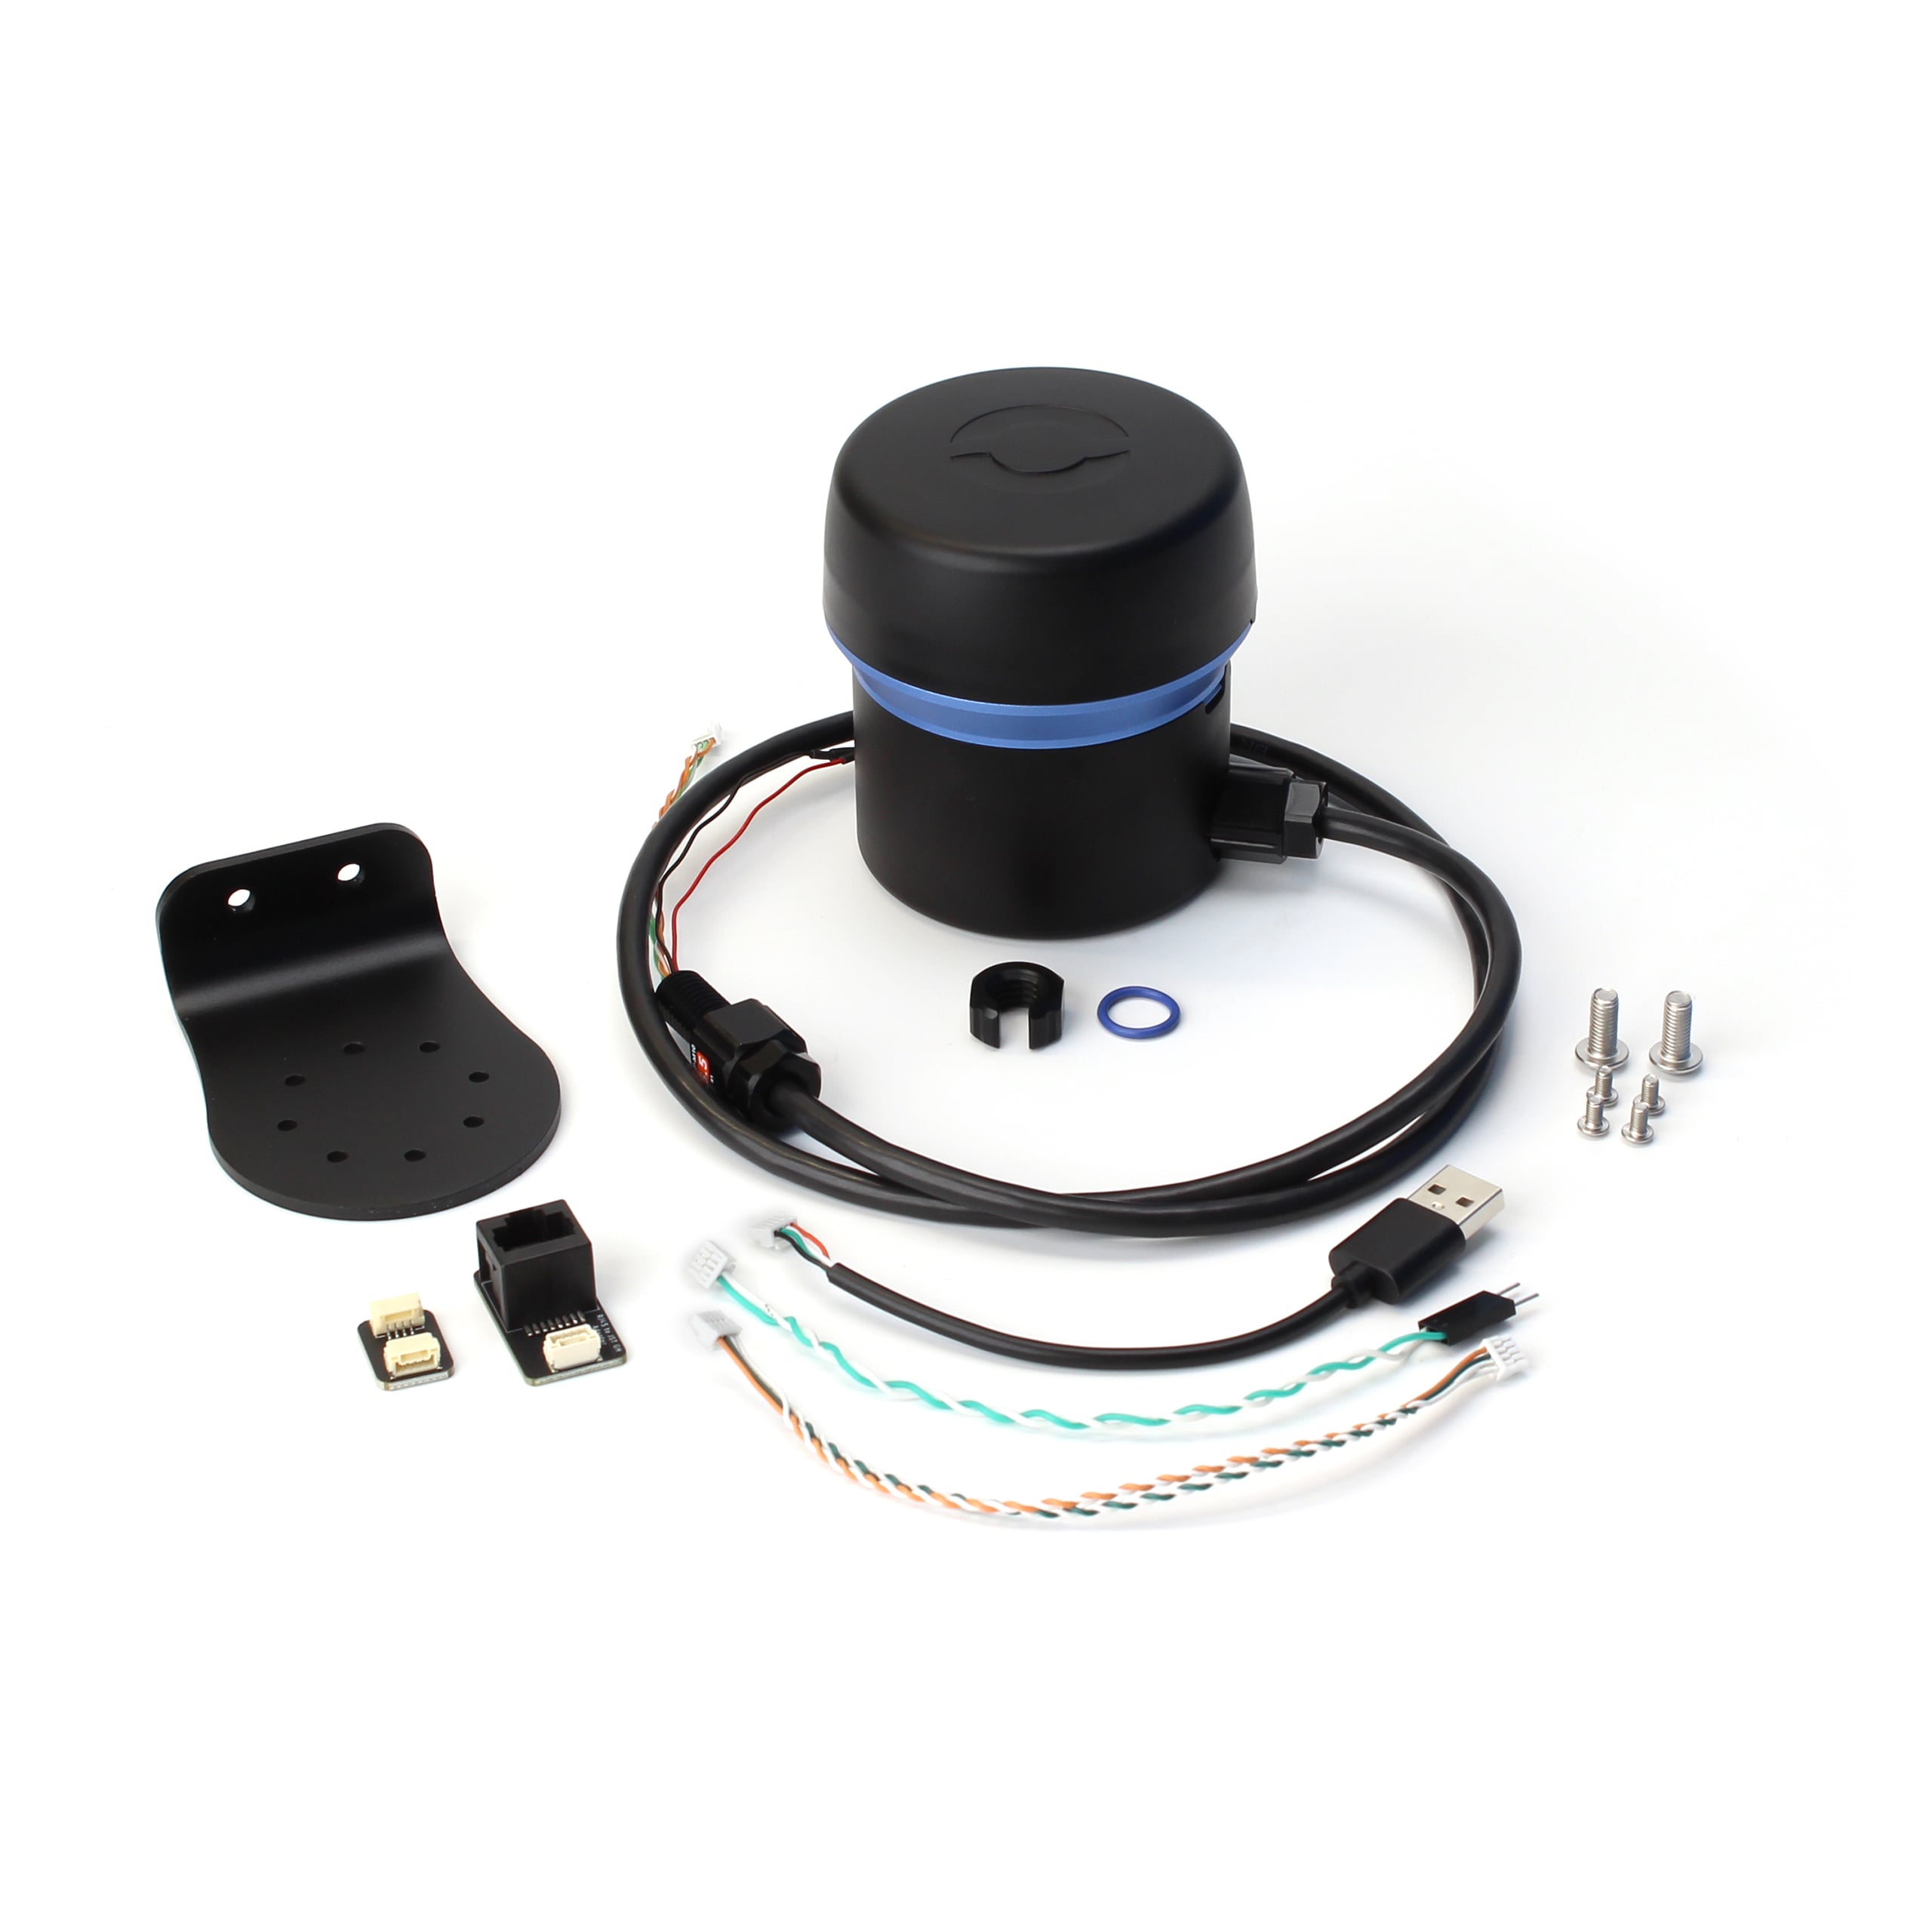
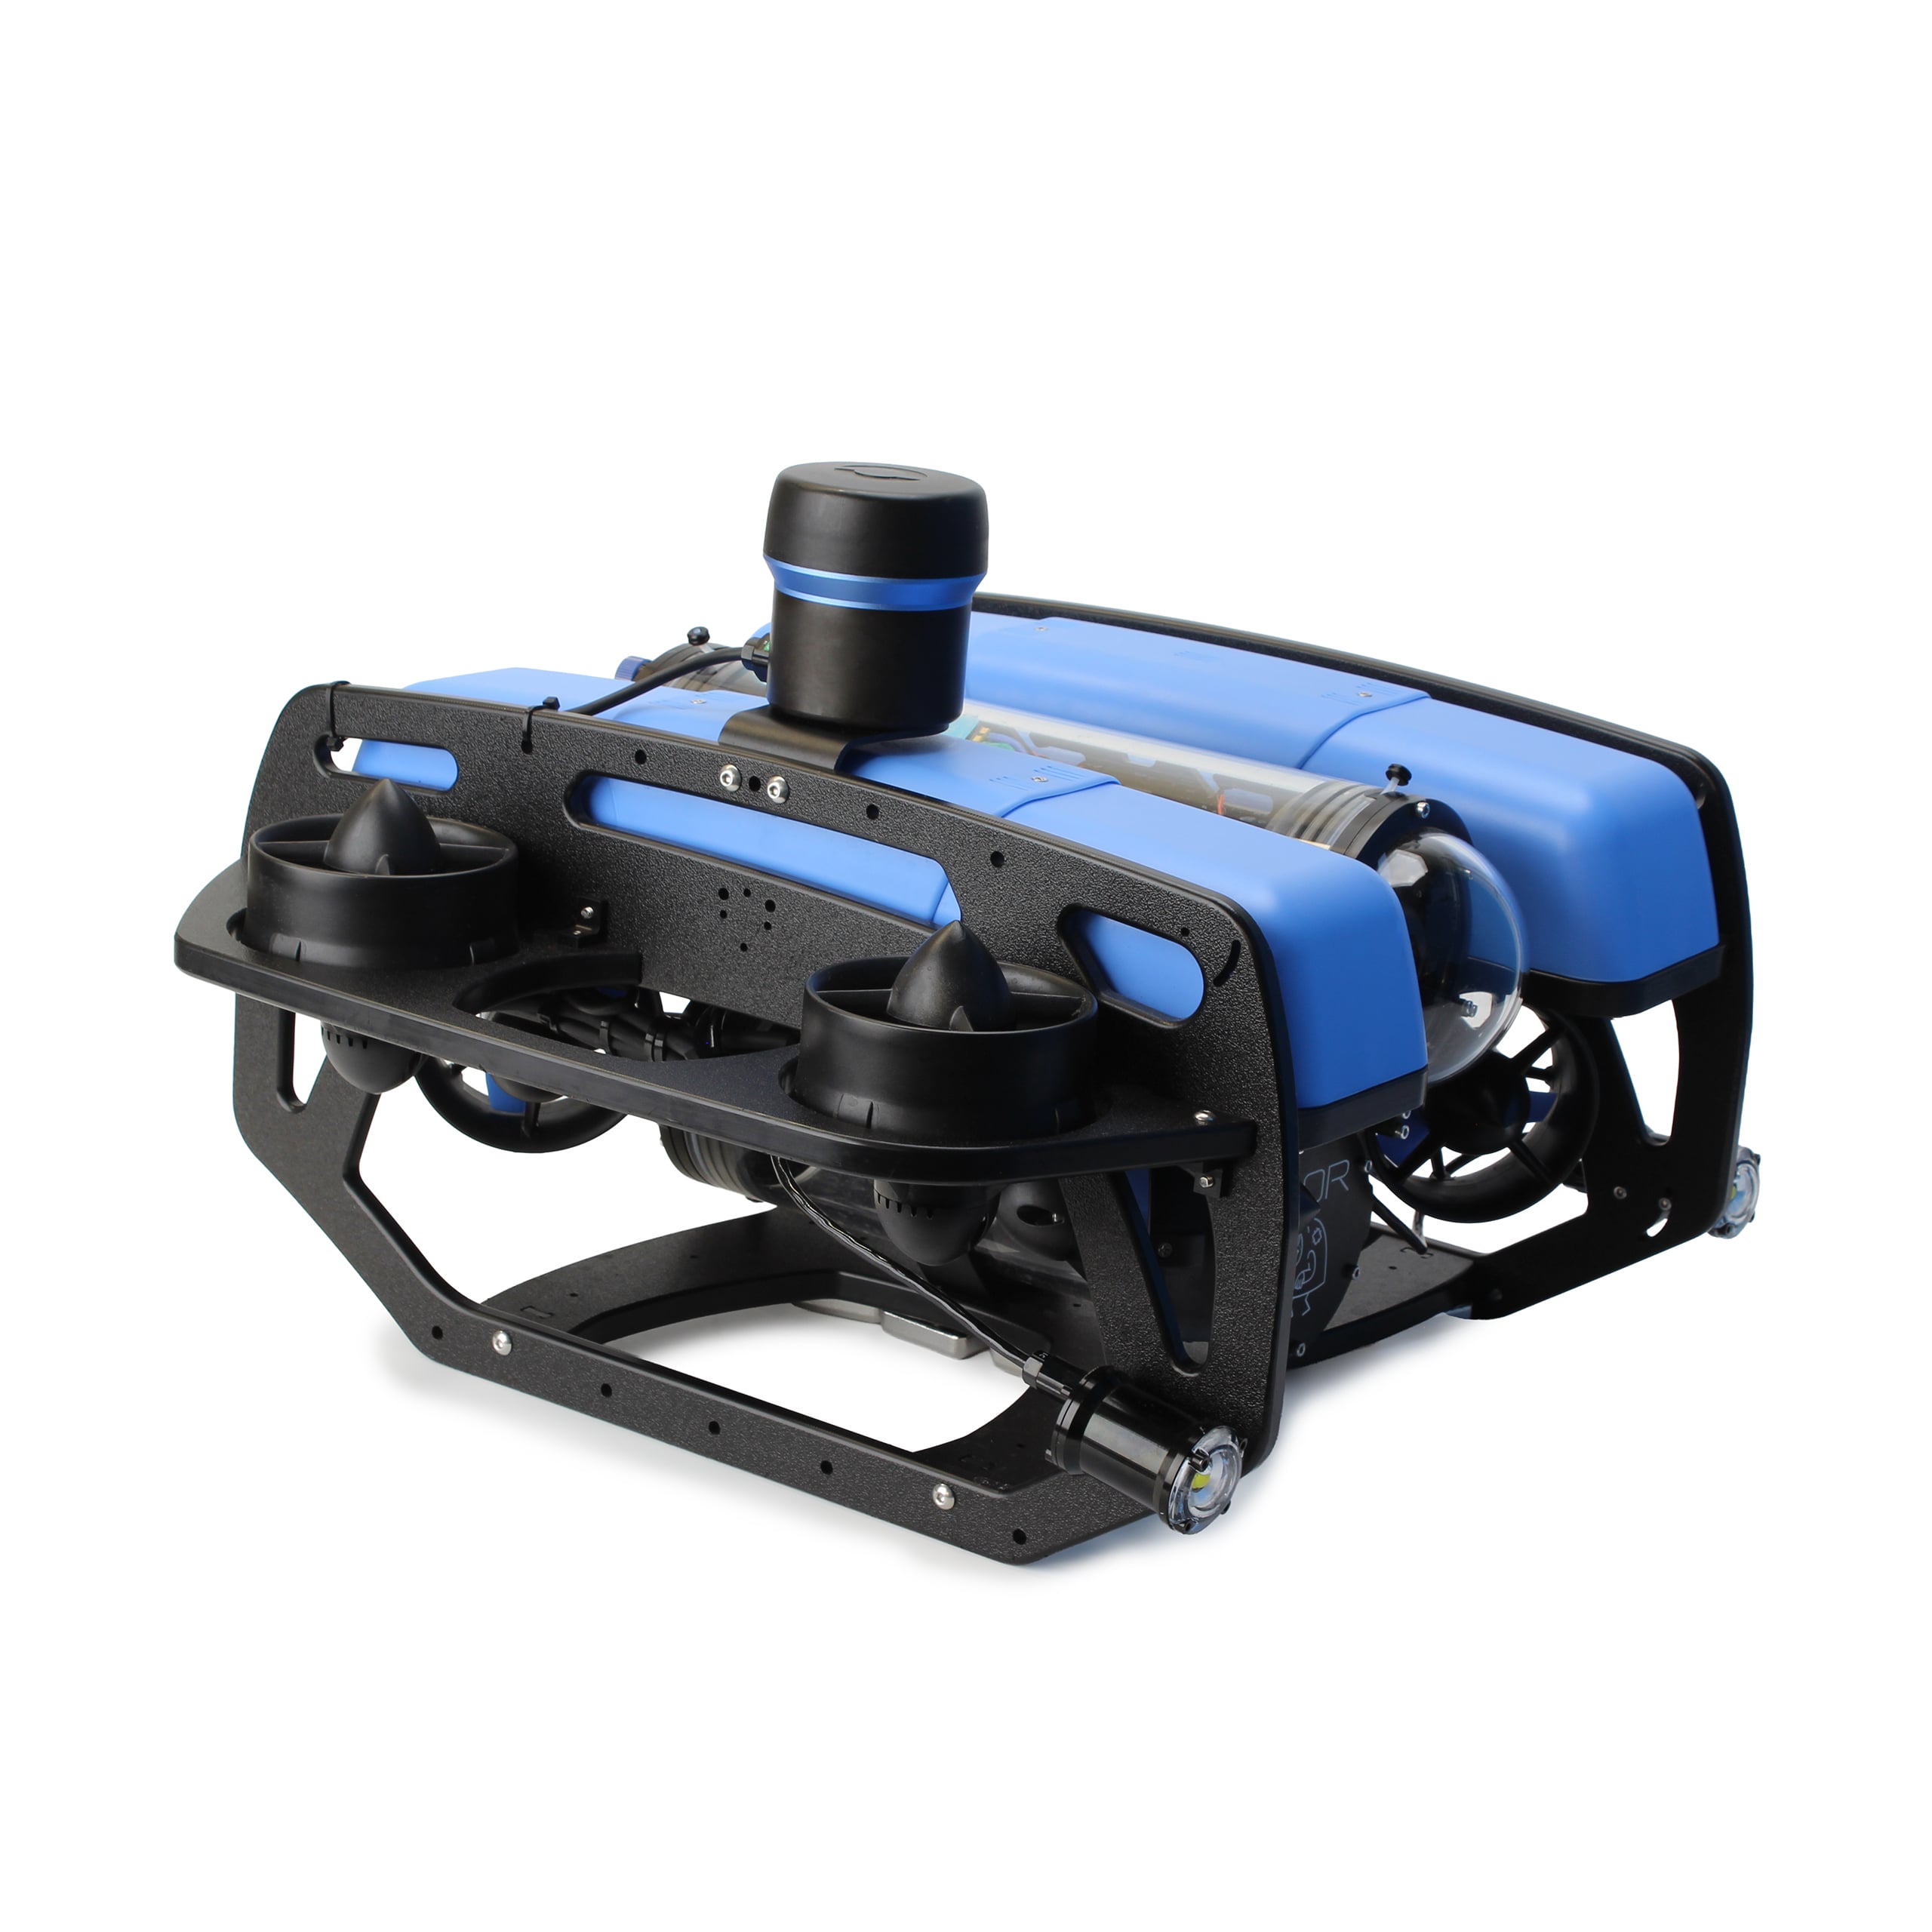
Le Ping360 est livré avec tout le nécessaire pour une utilisation sur le BlueROV2
Description
Le sonar à balayage Ping360 de Blue Robotics est un sonar à balayage mécanique. Il est principalement conçu pour être utilisé sur le BlueROV2 et d’autres ROV afin d’assurer la navigation dans des eaux à faible visibilité, mais il convient également à des applications telles que l’inspection, l’évitement d’obstacles, la localisation et le suivi de cibles, le développement de systèmes autonomes, et bien plus encore !
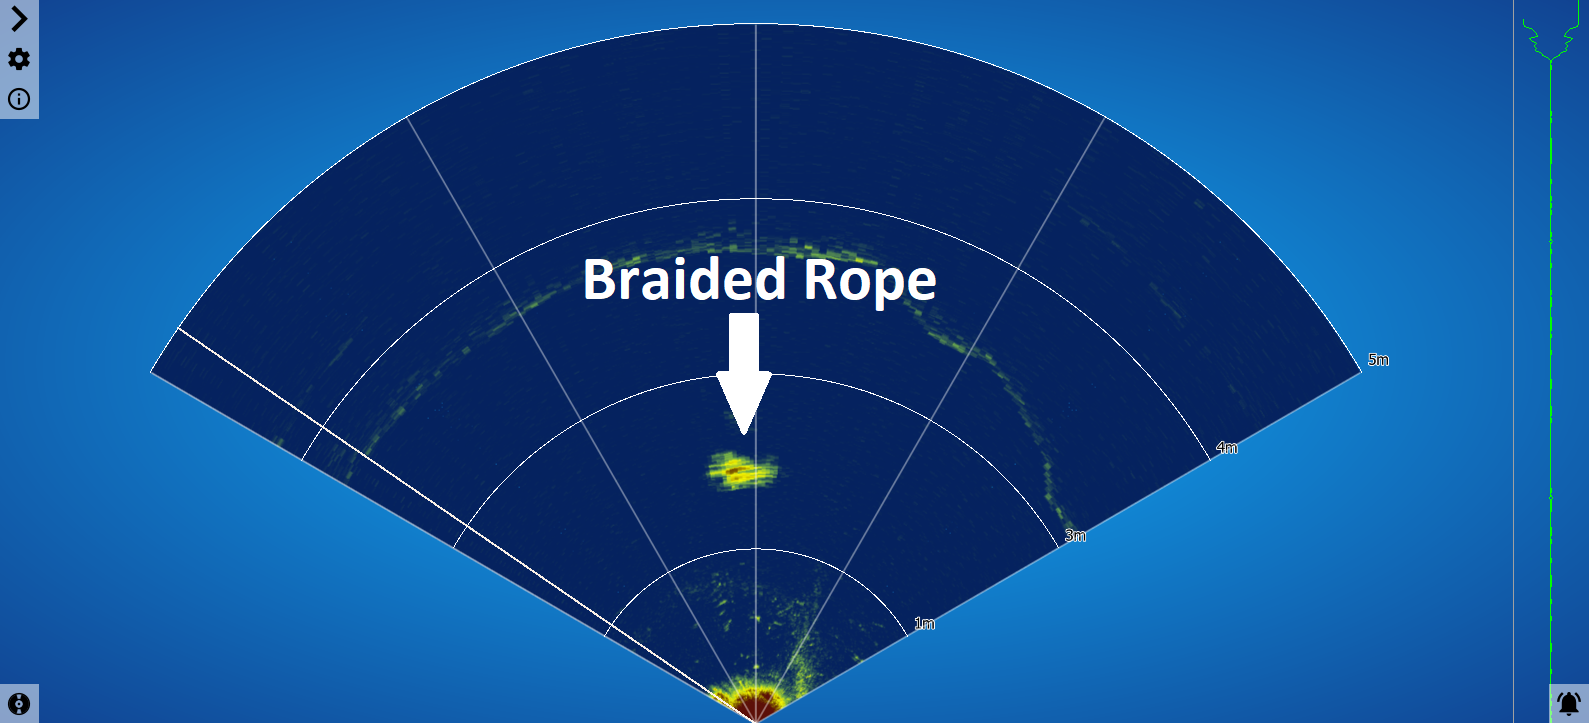
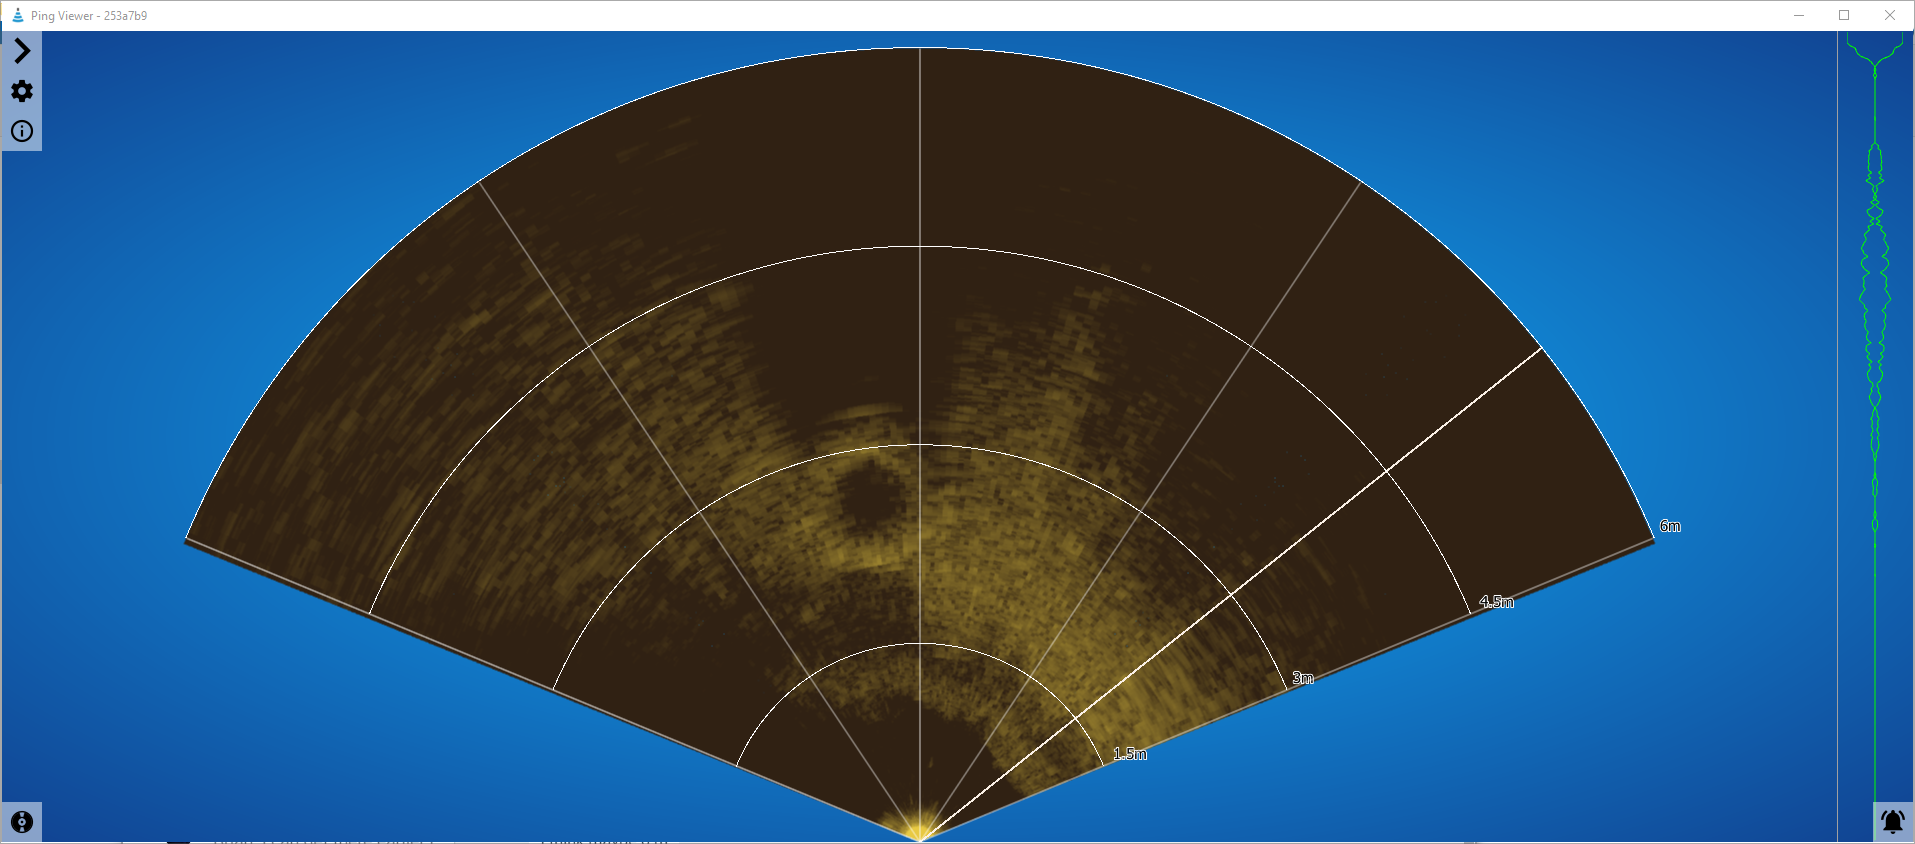
Lorsqu’il est monté sur un ROV, le sonar à balayage vous offre une vue plongeante sur l’environnement du ROV. Vous pouvez voir les échos provenant d’objets tels que des cordages, des murs, des pieux de quai, des rochers, des épaves, des bateaux, des poissons et toute autre structure ou objet réfléchissant les ondes sonores. Vous disposez ainsi de points de repère pour vous orienter, quelle que soit la visibilité sous l’eau, et vous pouvez localiser rapidement les éléments importants présents dans l’eau. Voici un exemple de balayage sur un secteur de 120 degrés montrant une corde située devant le sonar :
Qu’est-ce qu’un sonar à balayage ?
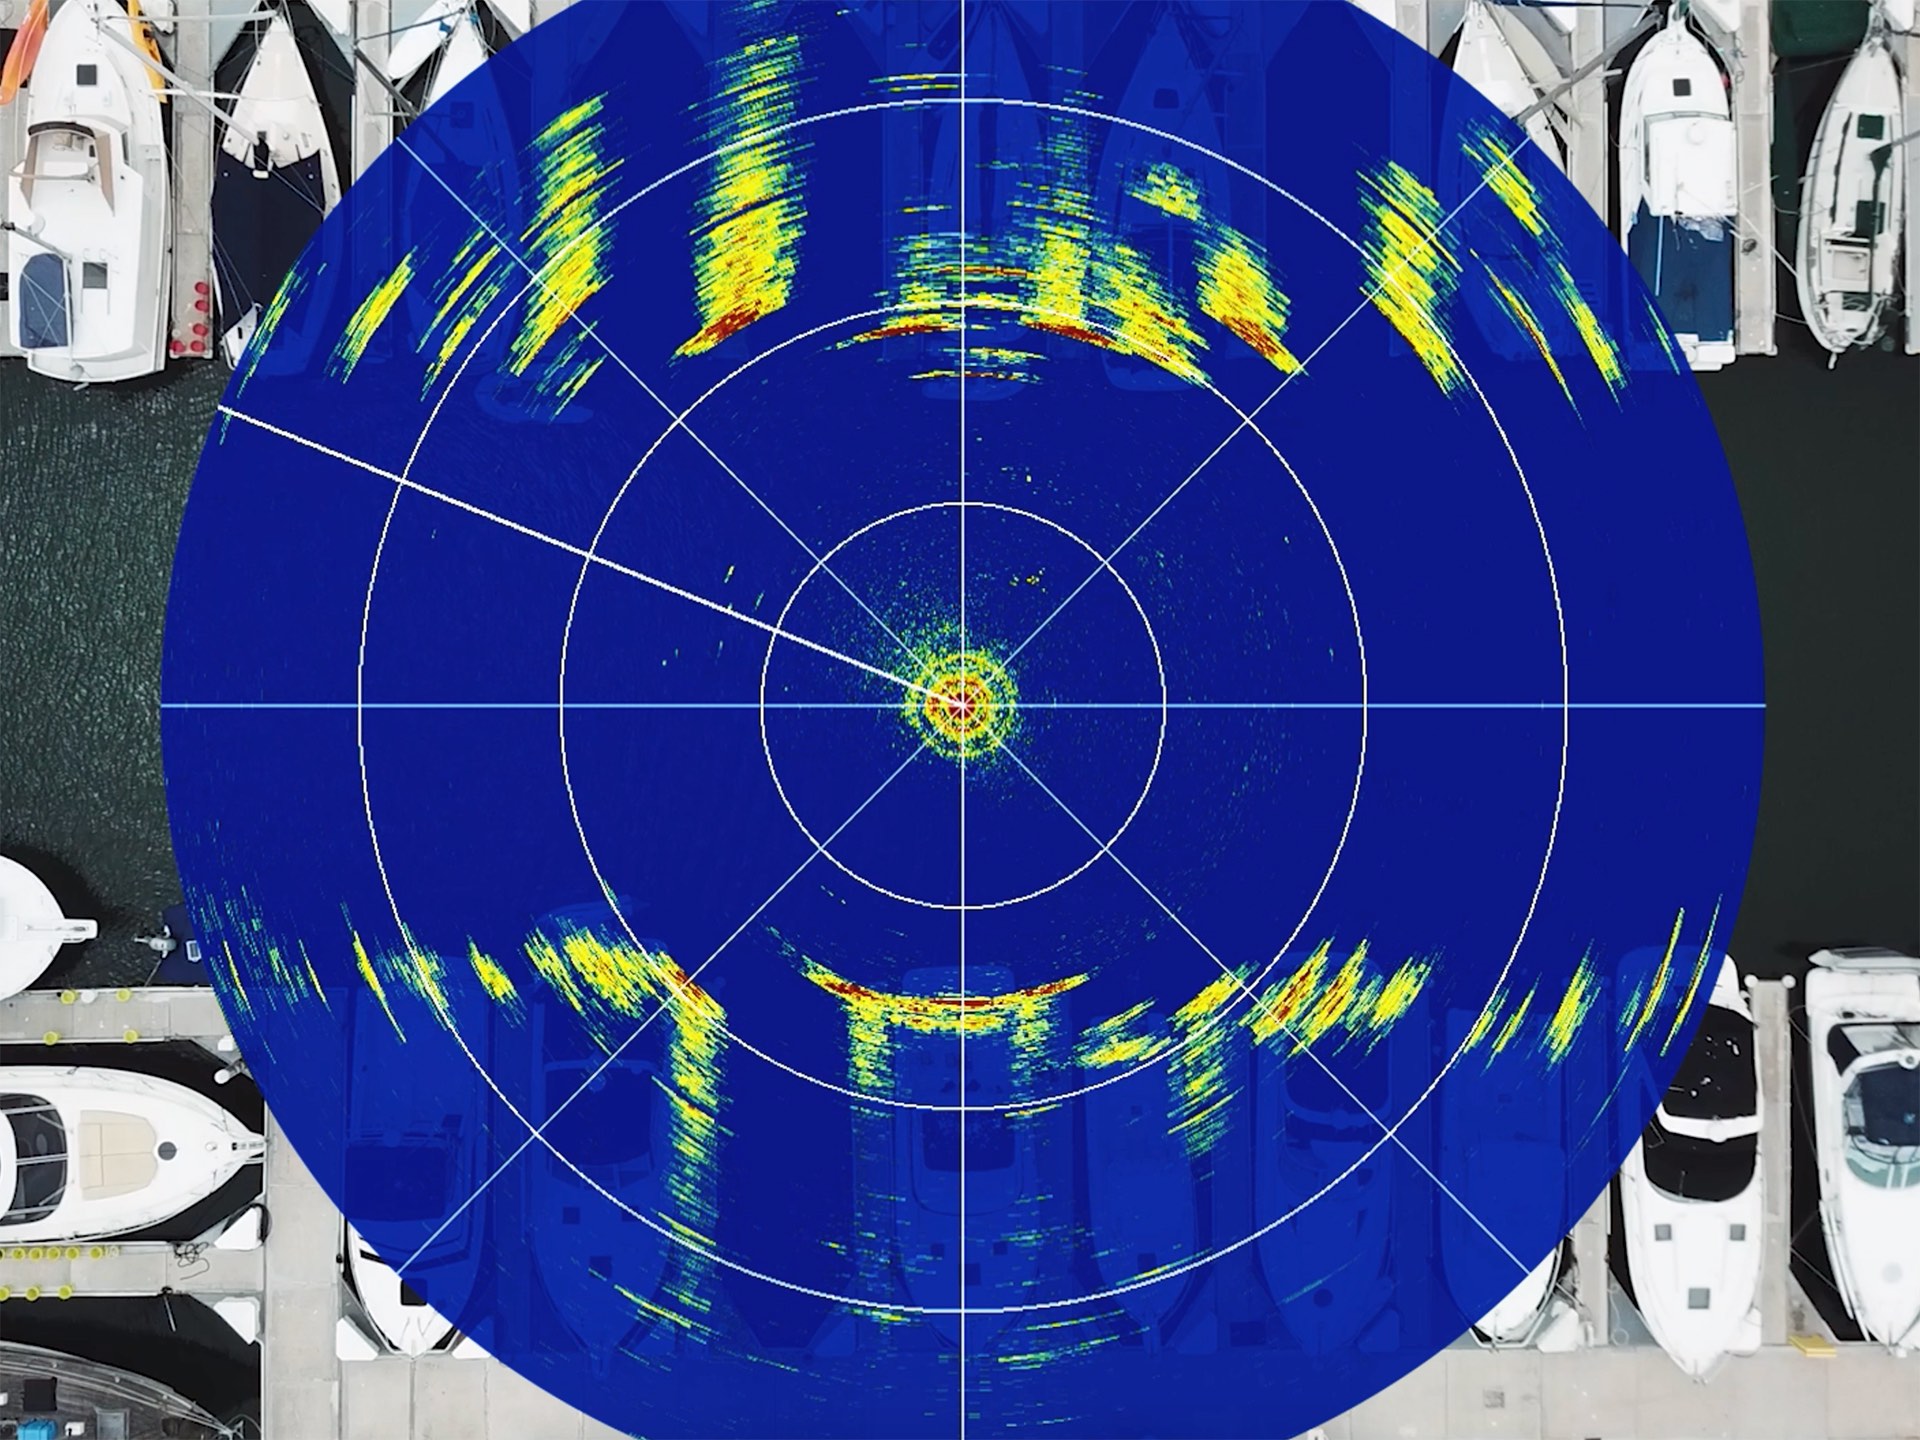
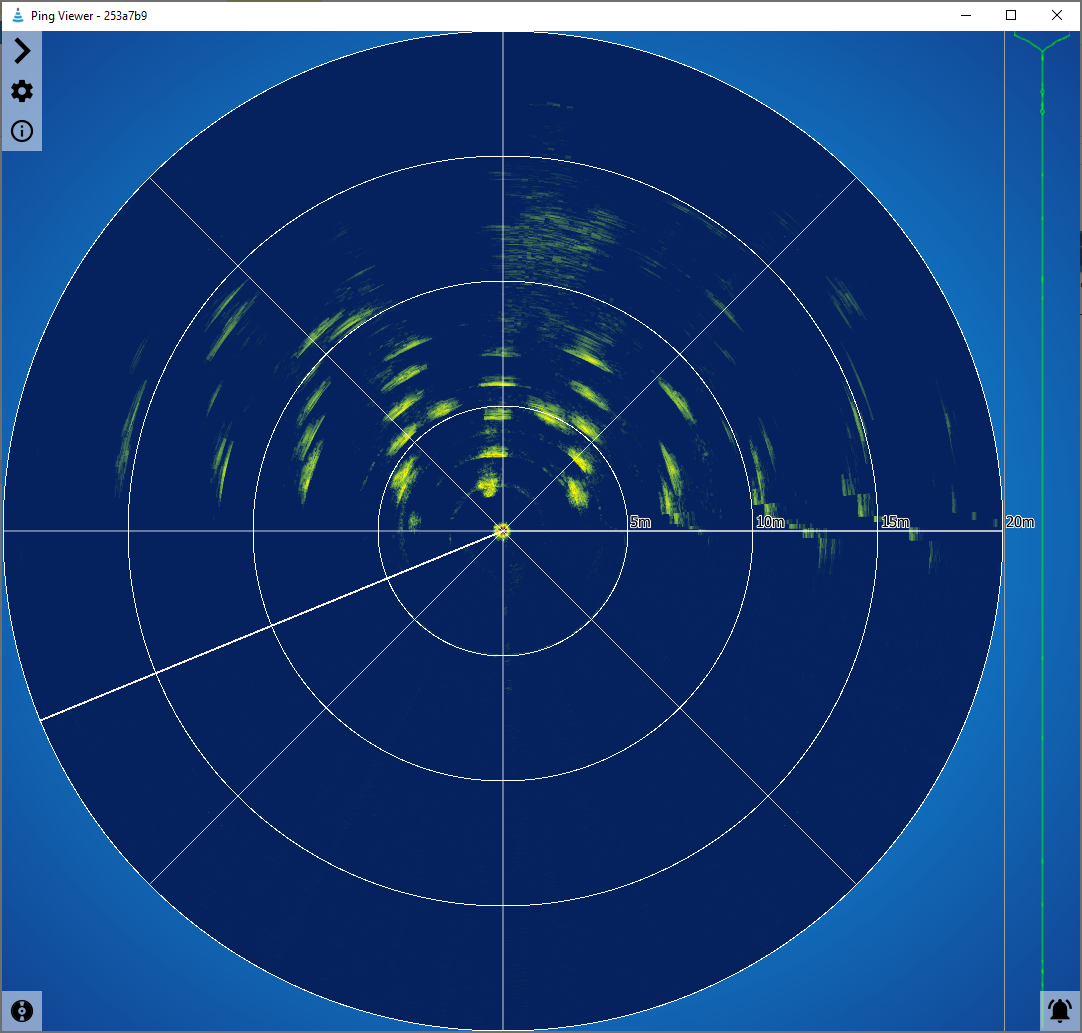
Si vous découvrez les sonars à balayage, voici comment ils fonctionnent : à l’intérieur du Ping360 se trouve un transducteur acoustique qui envoie un faisceau étroit d’énergie acoustique dans l’eau, puis capte les échos renvoyés. Ce transducteur est fixé à un moteur qui le fait pivoter par incréments d’un degré ; ce mouvement permet de générer une image circulaire de l’environnement du sonar, avec une portée maximale de 50 mètres. Le résultat est similaire à ce que vous pourriez voir sur un radar météorologique aux informations locales ou sur un scanner laser monté sur un robot autonome. Voici un exemple de balayage des pilotis du quai situés directement devant le BlueROV2 :
Interface utilisateur
Le Ping360 se connecte à l’application open source Ping-Viewer pour le contrôle et l’affichage des données. Ping-Viewer fonctionne sous Windows, Mac et Linux et peut se connecter au Ping360 via une connexion directe à l’ordinateur ou via l’ordinateur embarqué du BlueROV2.
Pour ceux qui souhaitent intégrer le sonar à balayage Ping360 à d’autres systèmes et accéder directement aux données, celui-ci communique via un format de message binaire appelé Ping-Protocol. Nous mettons à votre disposition des bibliothèques C++, Arduino et Python pour le protocole Ping, afin que vous puissiez être opérationnel presque immédiatement.
Consultez les onglets « Détails techniques » et « En savoir plus » ci-dessus pour plus d’informations !
Contenu
- 1 x sonar à balayage Ping360
- 1 x support de fixation Ping360 (BR-100745)
- 1 câble JST GH à 4 broches vers USB-A (BR-100028)
- 1 x carte de couplage JST GH 4 broches vers JST GH 4 broches (BR-100509)
- 1 x adaptateur et câble RJ45 vers JST GH
- 1 x câble JST GH 4 broches vers connecteur mâle (BR-100933)
- 1 x écrou passe-cloison M10
- 1 x joint torique pour pénétrateur M10
- 4 vis à tête bombée M3x5 (BR-100689)
- 2 vis à tête bombée M5x12 (BR-100074)
Mise en route rapide
1. Téléchargez Ping-Viewer pour votre système d’exploitation.
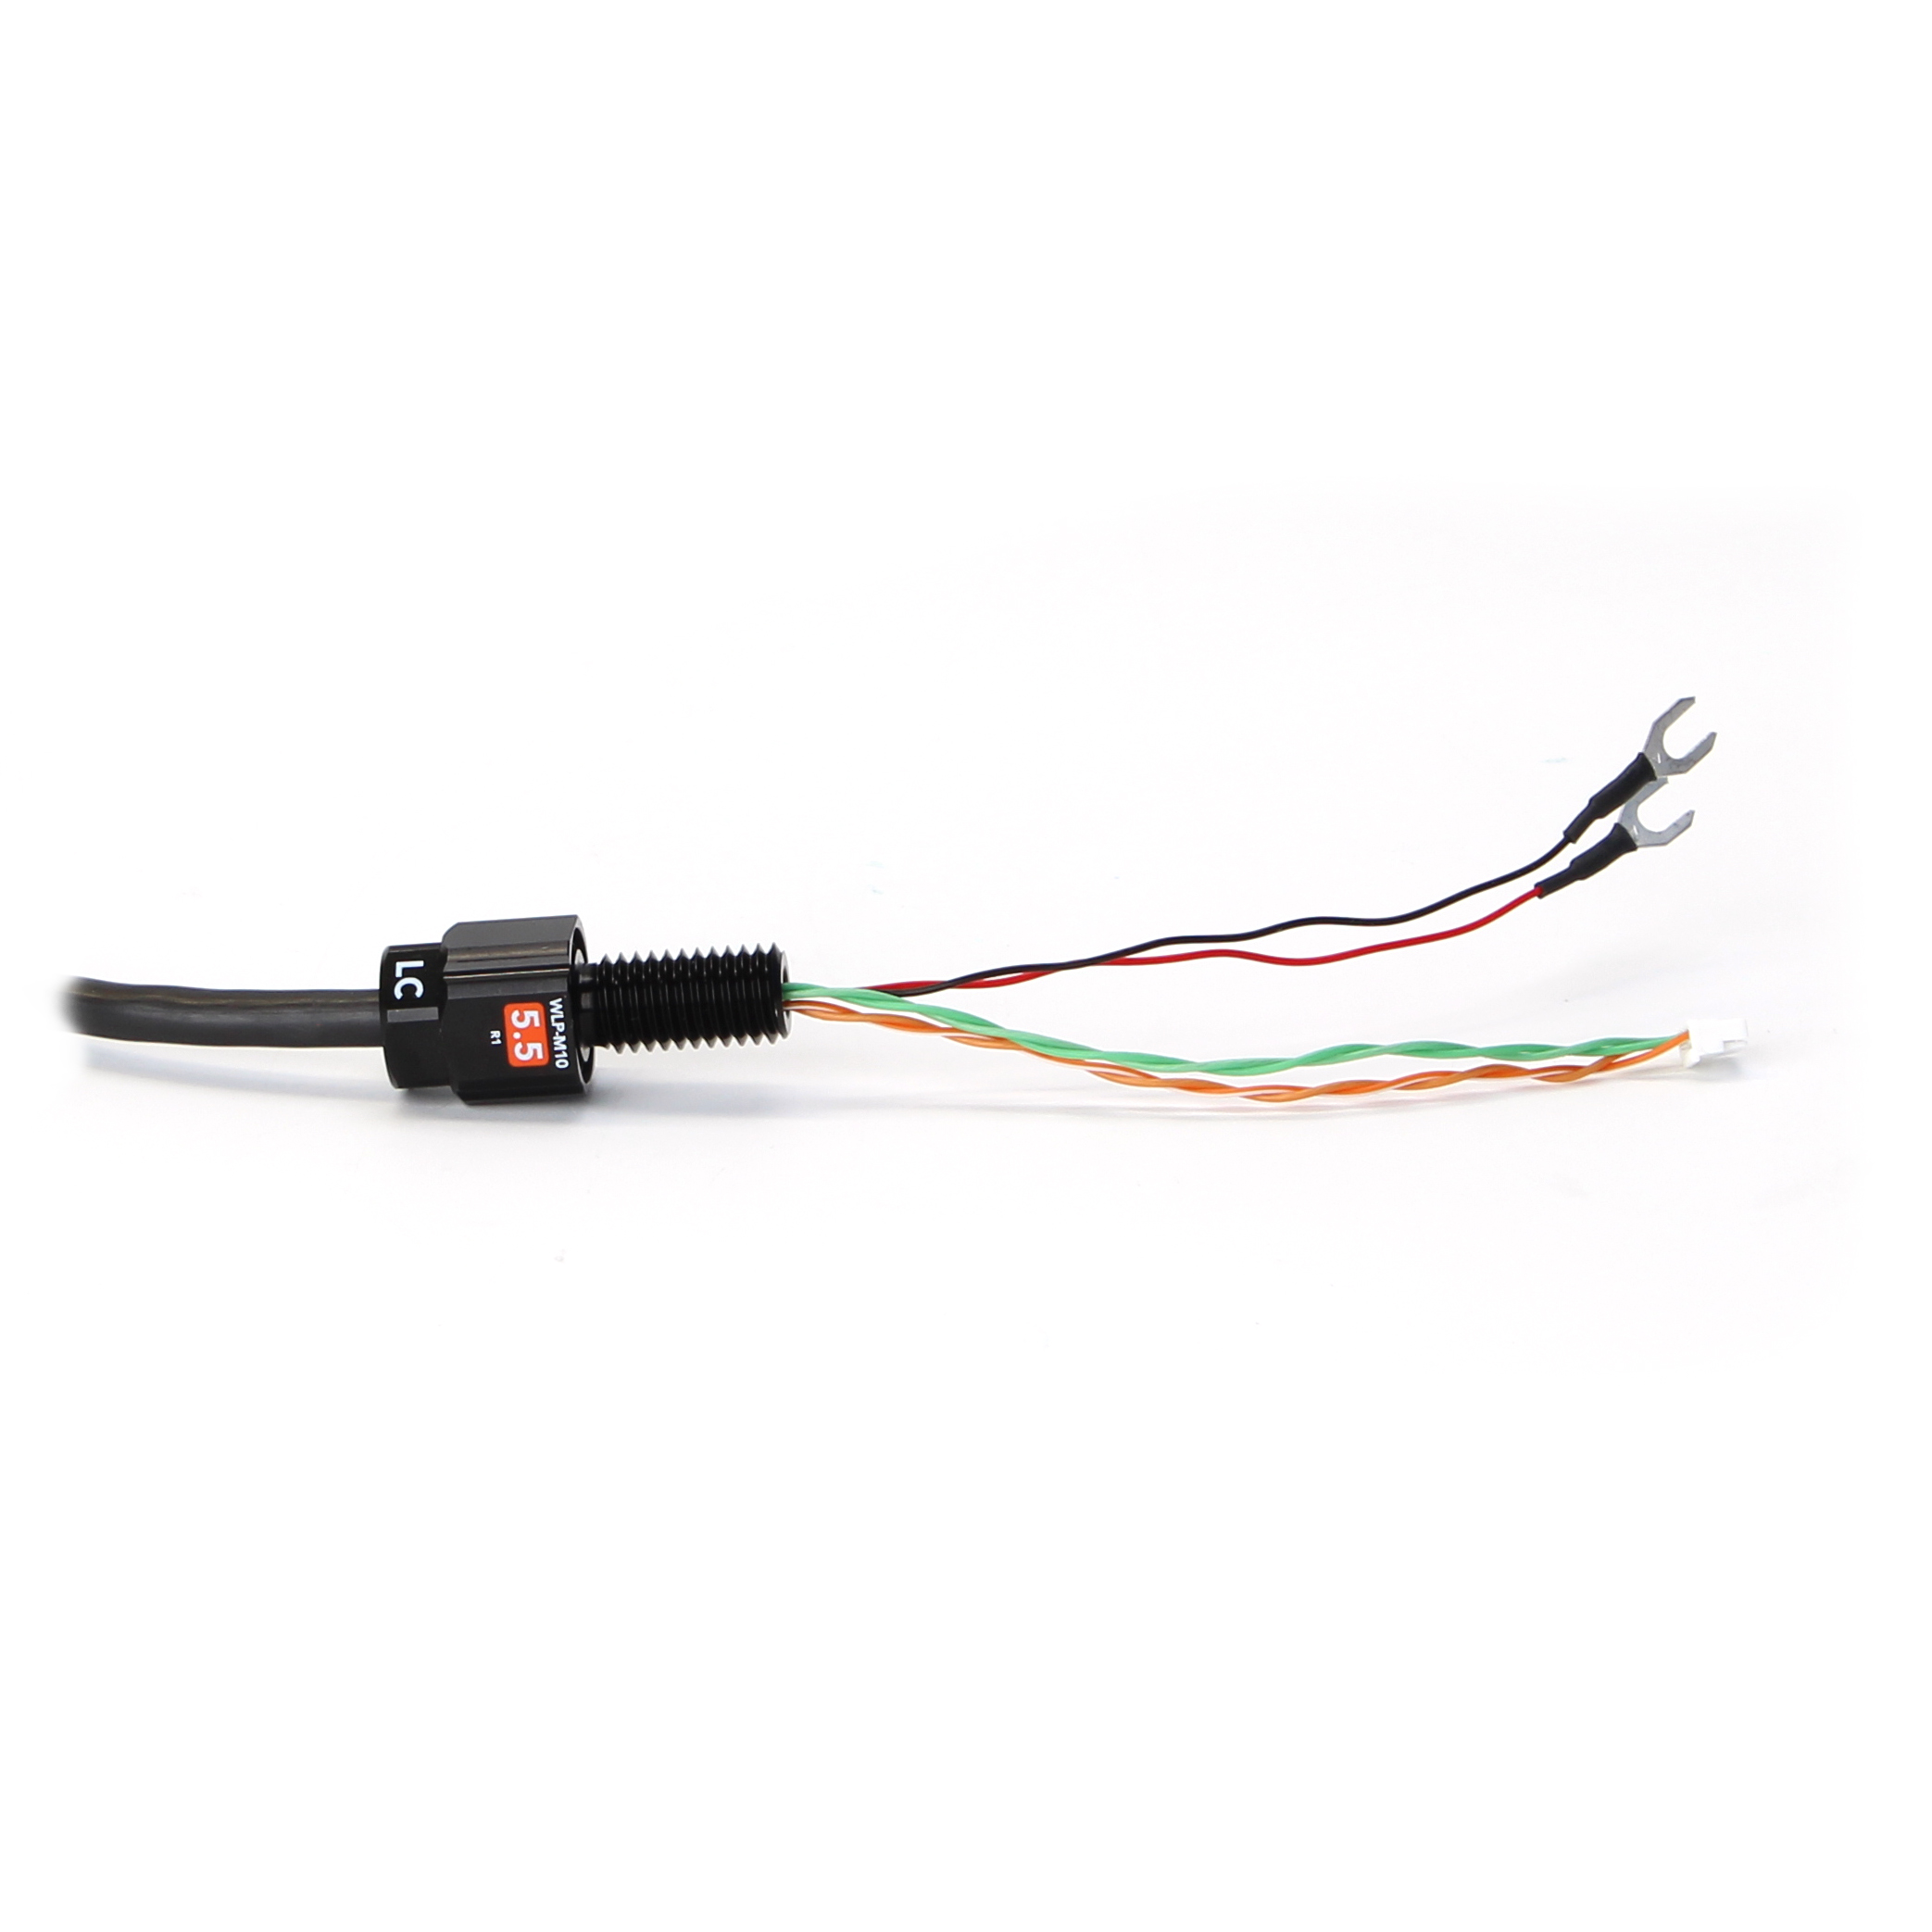
2. Branchez les fils d’alimentation : le fil rouge à une source de 11 à 18 VCC et le fil noir à la masse.
ATTENTION: Assurez-vous que les fils d’alimentation sont correctement branchés (positif et négatif) avant de mettre l’appareil sous tension. Le Ping360 ne dispose d’aucune protection contre l’inversion de polarité et la carte processeur sera endommagée en cas d’alimentation incorrecte.
3. Branchez la carte de connexion en ligne JST-GH vers JST-GH sur le connecteur JST-GH provenant du Ping360.
4. Branchez le câble JST-GH vers USB-A à l’autre extrémité de la carte de connexion en ligne JST-GH vers JST-GH.
5. Branchez le câble JST-GH vers USB (côté USB) sur un ordinateur.

6. Lancez Ping-Viewer, sélectionnez le Ping360 dans la liste du Gestionnaire de périphériques ; l’affichage du sonar et le balayage devraient alors démarrer automatiquement.
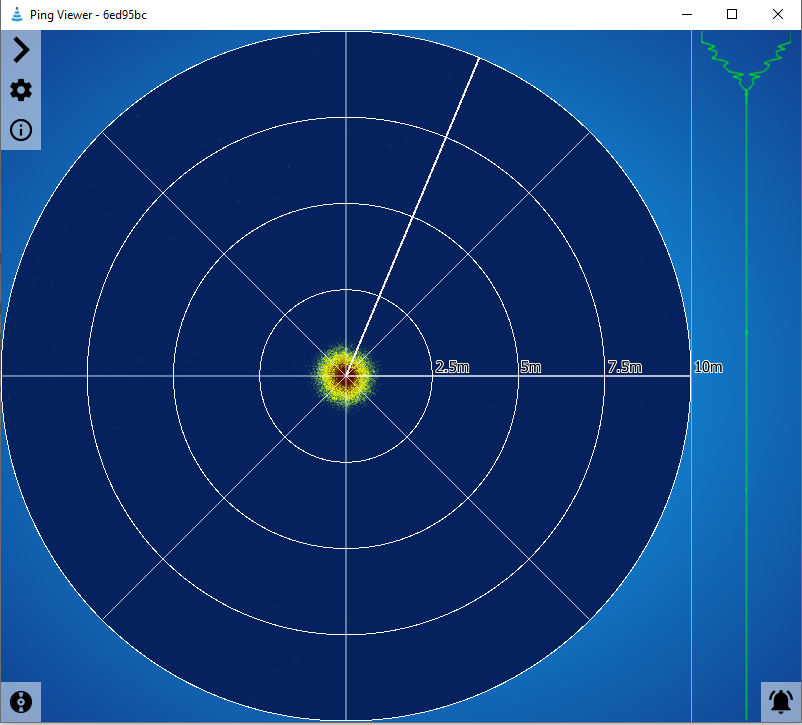
En cas de problème pour établir la connexion, veuillez consulter nos étapes de dépannage pour Ping Viewer.
Guides
- Ping Viewer Wiki (traduit en français)
- Installation du Ping360 sur le BlueROV2 (traduit en français)
- Changer l’interface de communication du Ping360 (traduit en français)
- Comprendre et utiliser les sonars à balayage (traduit en français)
Format du protocole
Exemple de données
Catégories de forum pertinentes
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Électrique | ||
| Tension d’alimentation | 11–25 V | |
| Consommation électrique maximale | 5 W | |
| Communication | ||
| Protocoles de signal | USB, Ethernet (UDP), RS485 | |
| Protocole des messages | Ping Protocol | |
| Sous-ensembles de messages | common, ping360 | |
| Implémentations des bibliothèques de code | Python, C++, Arduino | |
| Câble | ||
| Câble utilisé | BR-101529 | |
| Longueur du câble | 756±20 mm (external) 110±20 mm (internal) |
|
| Section des conducteurs | 26 AWG | |
| Brochage | ||
| Fils d’alimentation | Black | Ground |
| Red | Vin | |
| Configuration USB | Orange-White | Vsense |
| Green-White | D- | |
| Green | D+ | |
| Orange | GND | |
| Configuration Ethernet | Orange-White | TX+ |
| Green-White | RX+ | |
| Green | RX- | |
| Orange | TX- | |
| Configuration RS485 | Orange-White | Not Used |
| Green-White | D- | |
| Green | D+ | |
| Orange | GND | |
| Pénétrateurs installés | ||
| Côté appareil | M10-5.5MM-LC | |
| Extrémité du câble | M10-5.5MM-LC | |
| Acoustique | ||
| Fréquence | 750 kHz | |
| Largeur du faisceau – horizontale | 2° | |
| Largeur du faisceau – verticale | 25° | |
| Portée minimale | 0.75 m | 2.5 ft |
| Portée maximale | 50 m | 165 ft |
| Résolution en distance | 0.08% of range | |
| Résolution en distance à 50 m | 4.1 cm | 1.61 in |
| Résolution en distance à 2 m | 1.6 mm | 0.06 in |
| Résolution mécanique | 0.9° | |
| Secteur balayé | Variable up to 360° | |
| Vitesse de balayage USB | ||
| à 1 m | 4.17 sec / 360° | |
| à 50 m | 33 sec / 360° | |
| Vitesse de balayage Ethernet | ||
| à 1 m | 3.42 sec / 360° | |
| à 50 m | 33 sec / 360° | |
| Vitesse de balayage RS-485 | ||
| à 1 m | 4.26 sec / 360° | |
| à 50 m | 33 sec / 360° | |
| Balayage continu à 360° ? | Yes | |
| Décalage de l’angle de montage ? | Yes | |
| Caractéristiques physiques | ||
| Pression nominale | 300 m | 984 ft |
| Plage de température | 0-30°C | 32-86°F |
| Poids dans l’air (avec câble) | 510 g | 18 oz |
| Poids dans l’eau (avec câble) | 175 g | 6.17 oz |
| Dimension des vis de fixation du sonar | M3x0.5 x 5 mm | |
| Dimension des vis du support de fixation | M5x0.8 x 12 mm | |
| Composants internes | ||
| Joint torique de la chambre à air | AS568-142, Buna-N, 70A | |
| LED D1 du circuit imprimé (rouge) | 10 Hz flashing – bootloader 1 Hz flashing – on and active Fast inconsistent flashing – communicating |
|
| LED D2 du circuit imprimé (jaune) | Ethernet connection detected | |
| LED D3 du circuit imprimé (verte) | Ethernet activity | |
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,91 kg |
|---|
Produits similaires
-
Support de fixation Omniscan 450 FS Cerulean
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
DVL WATERLINKED
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Kit d’intégration Omniscan 450 SS Cerulean
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte