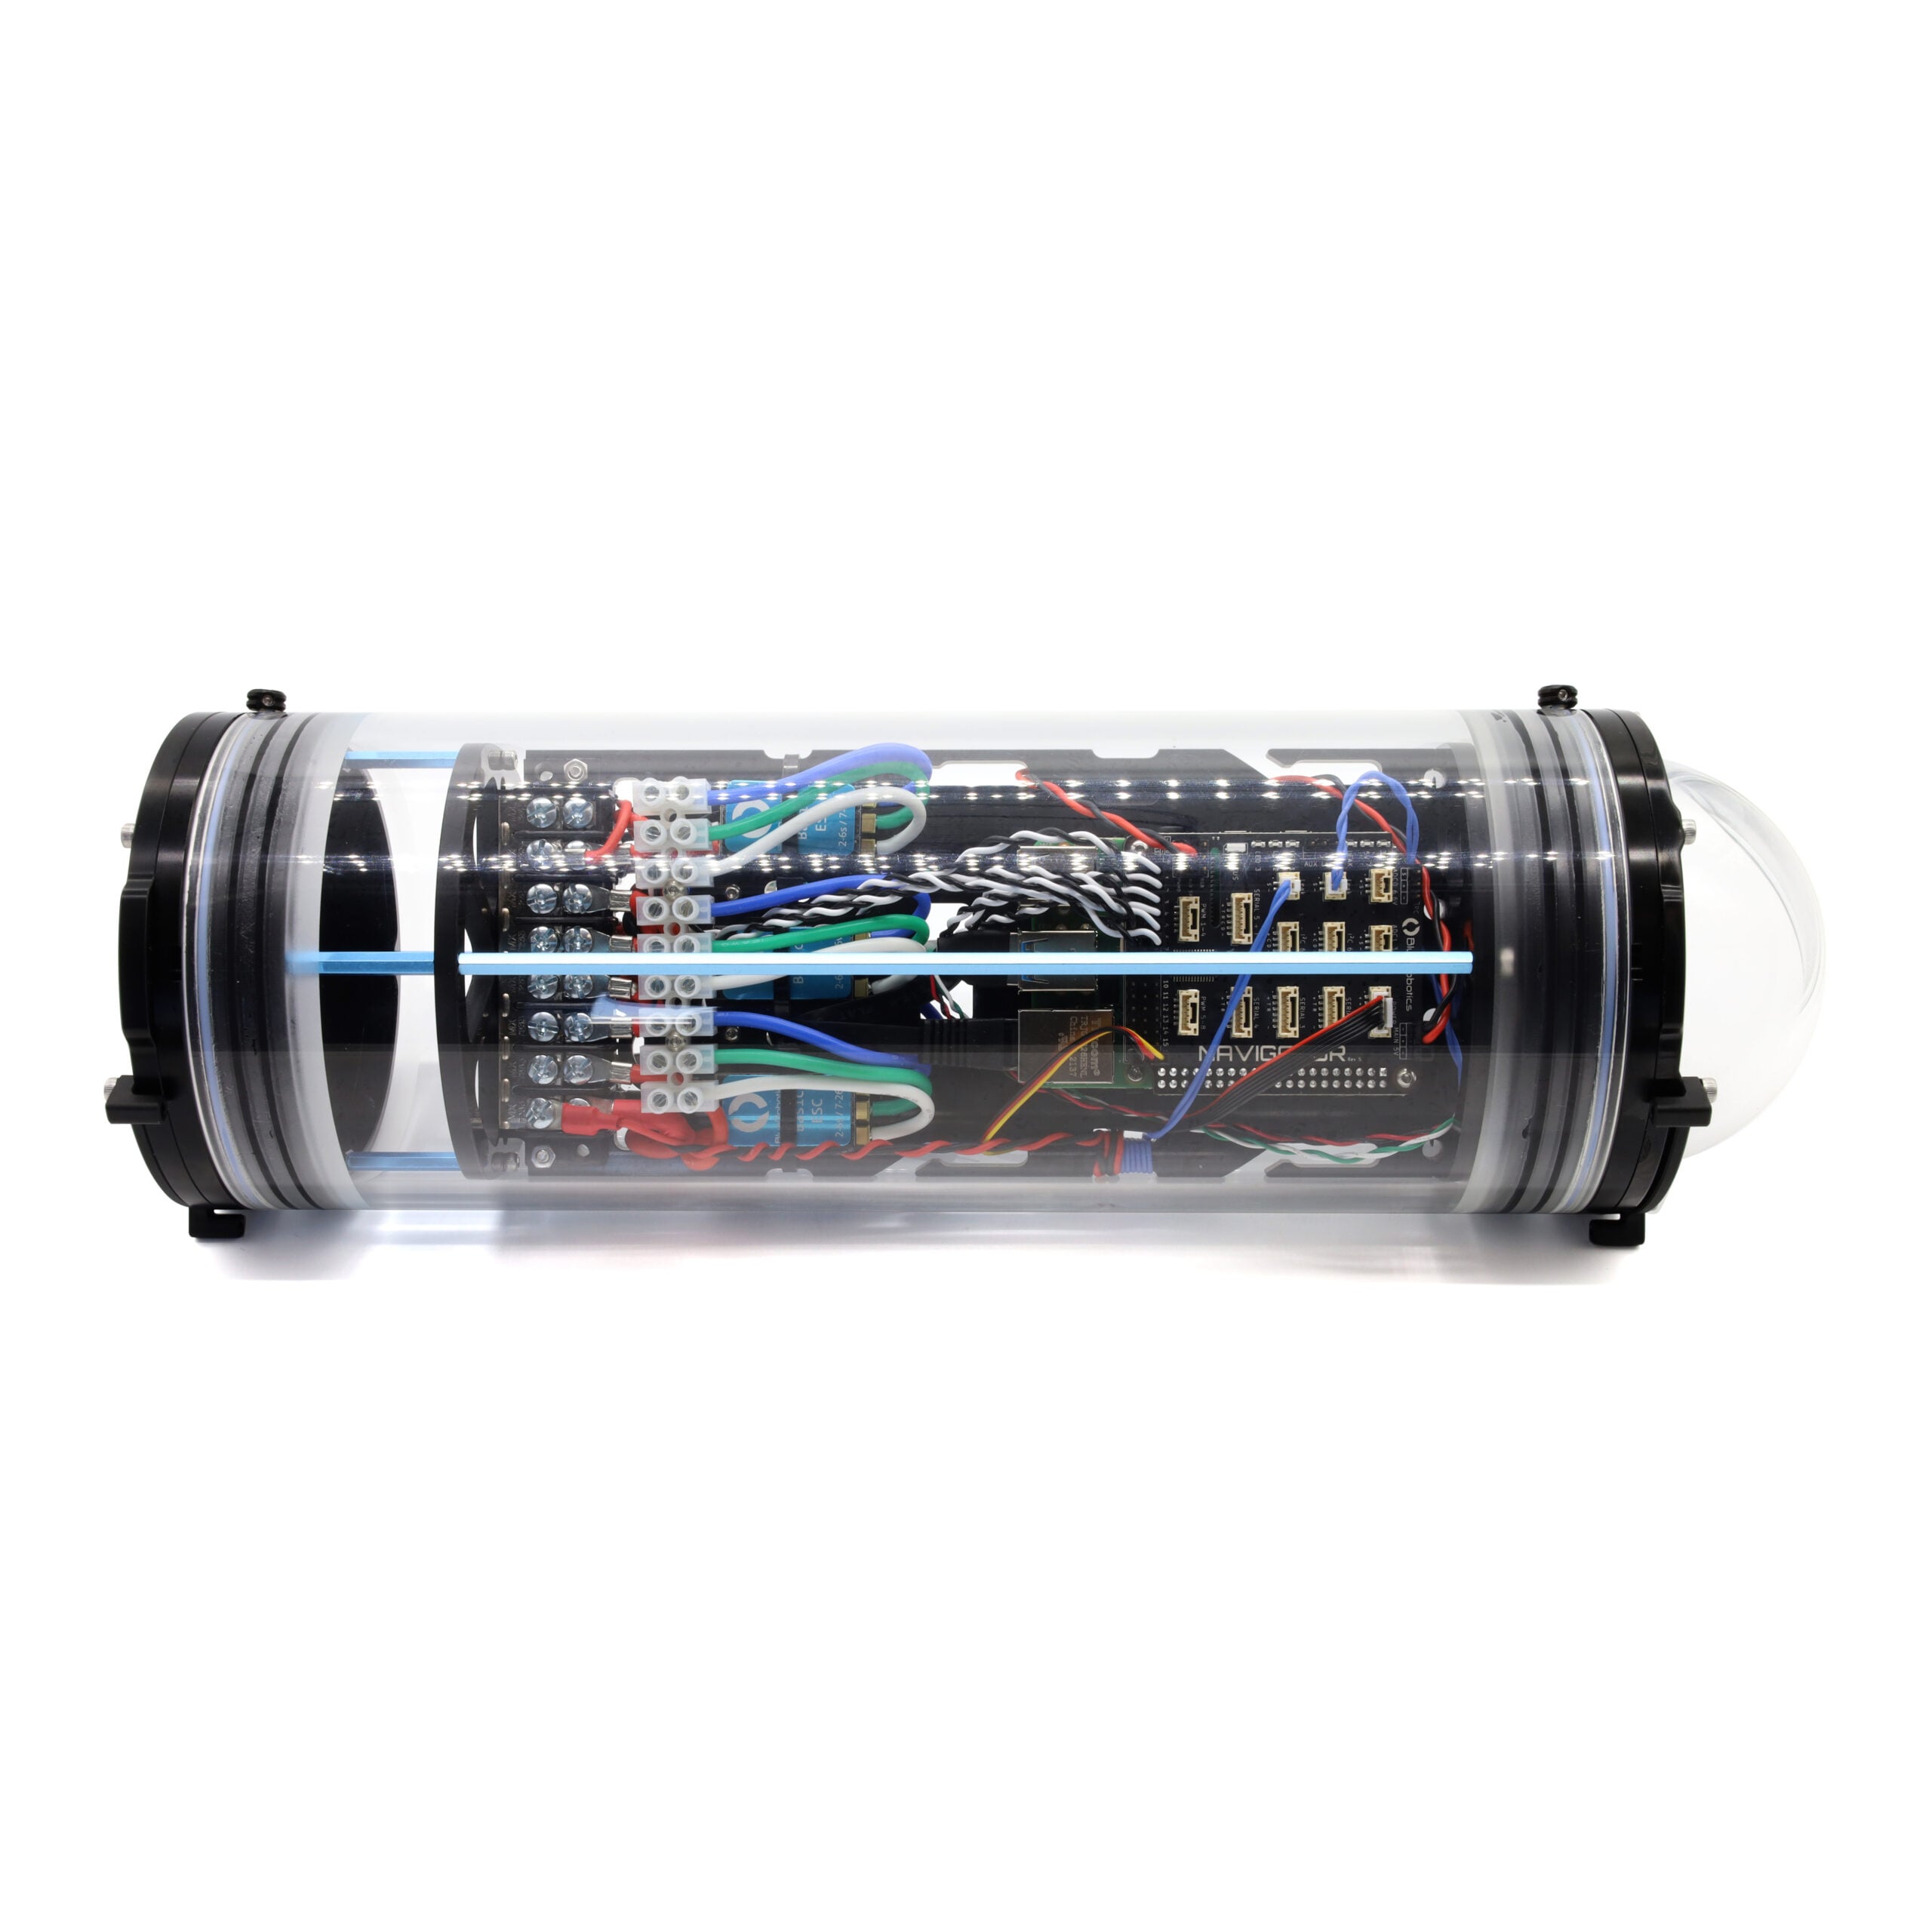
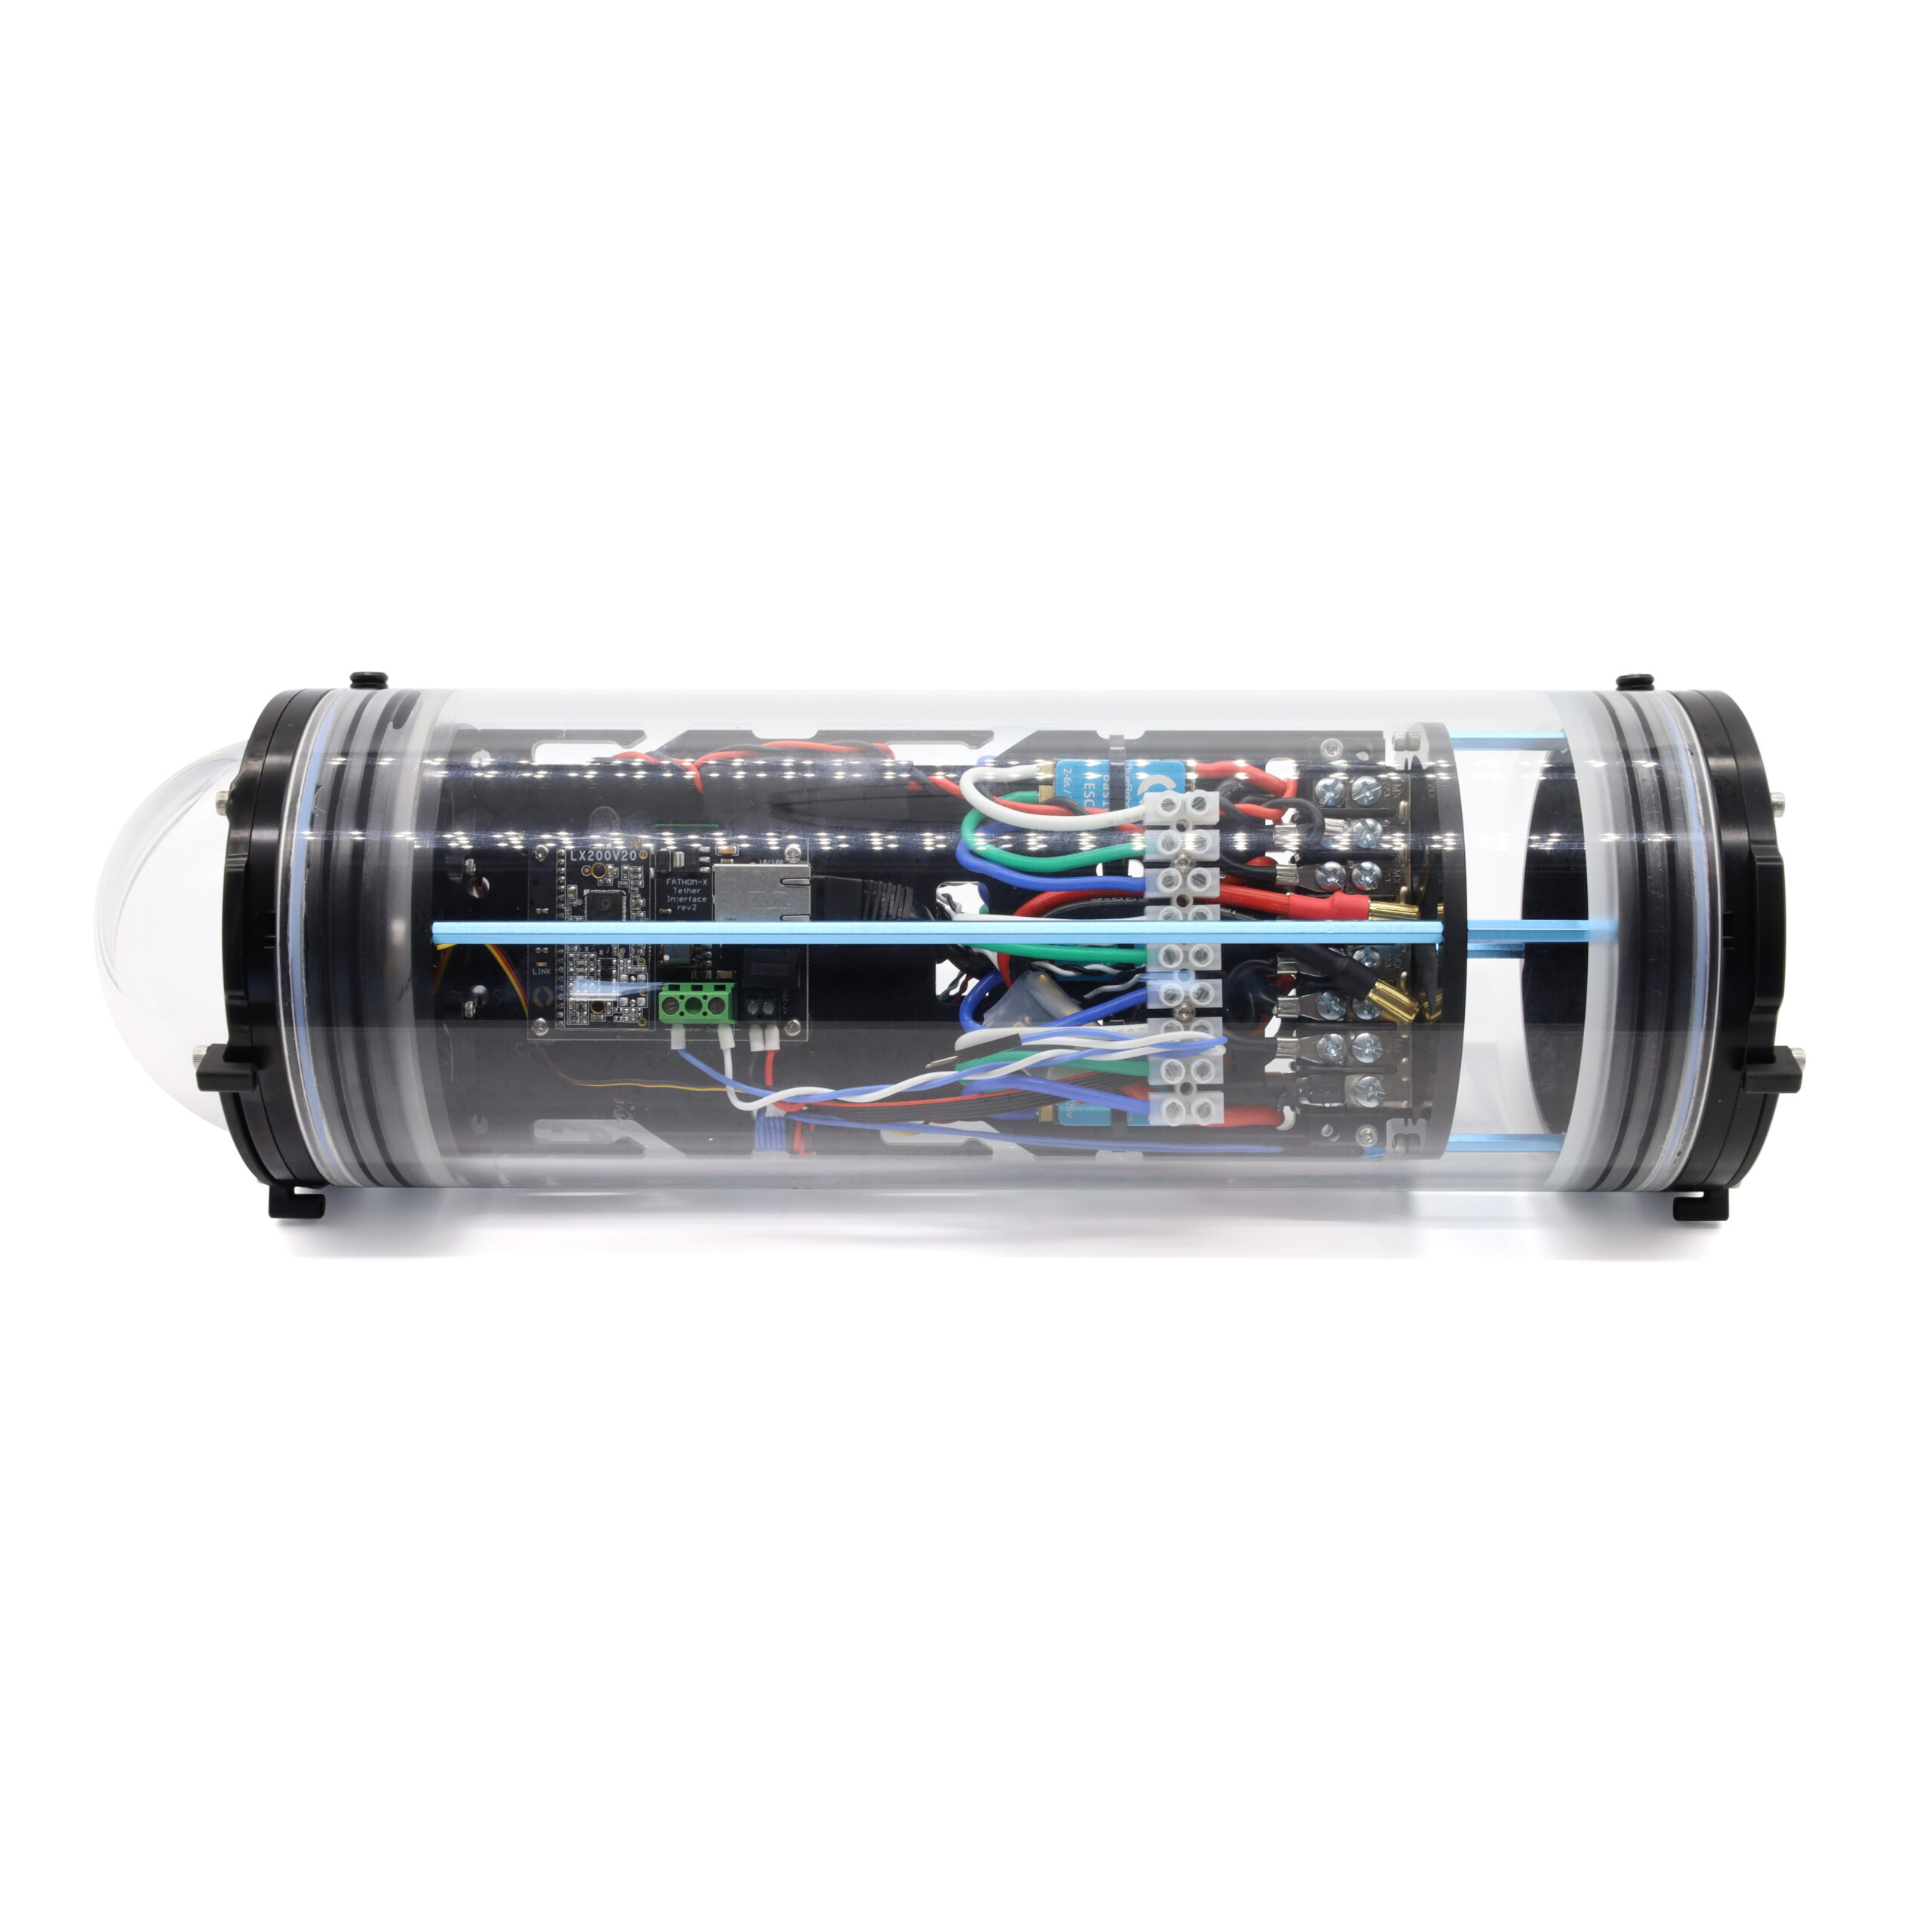
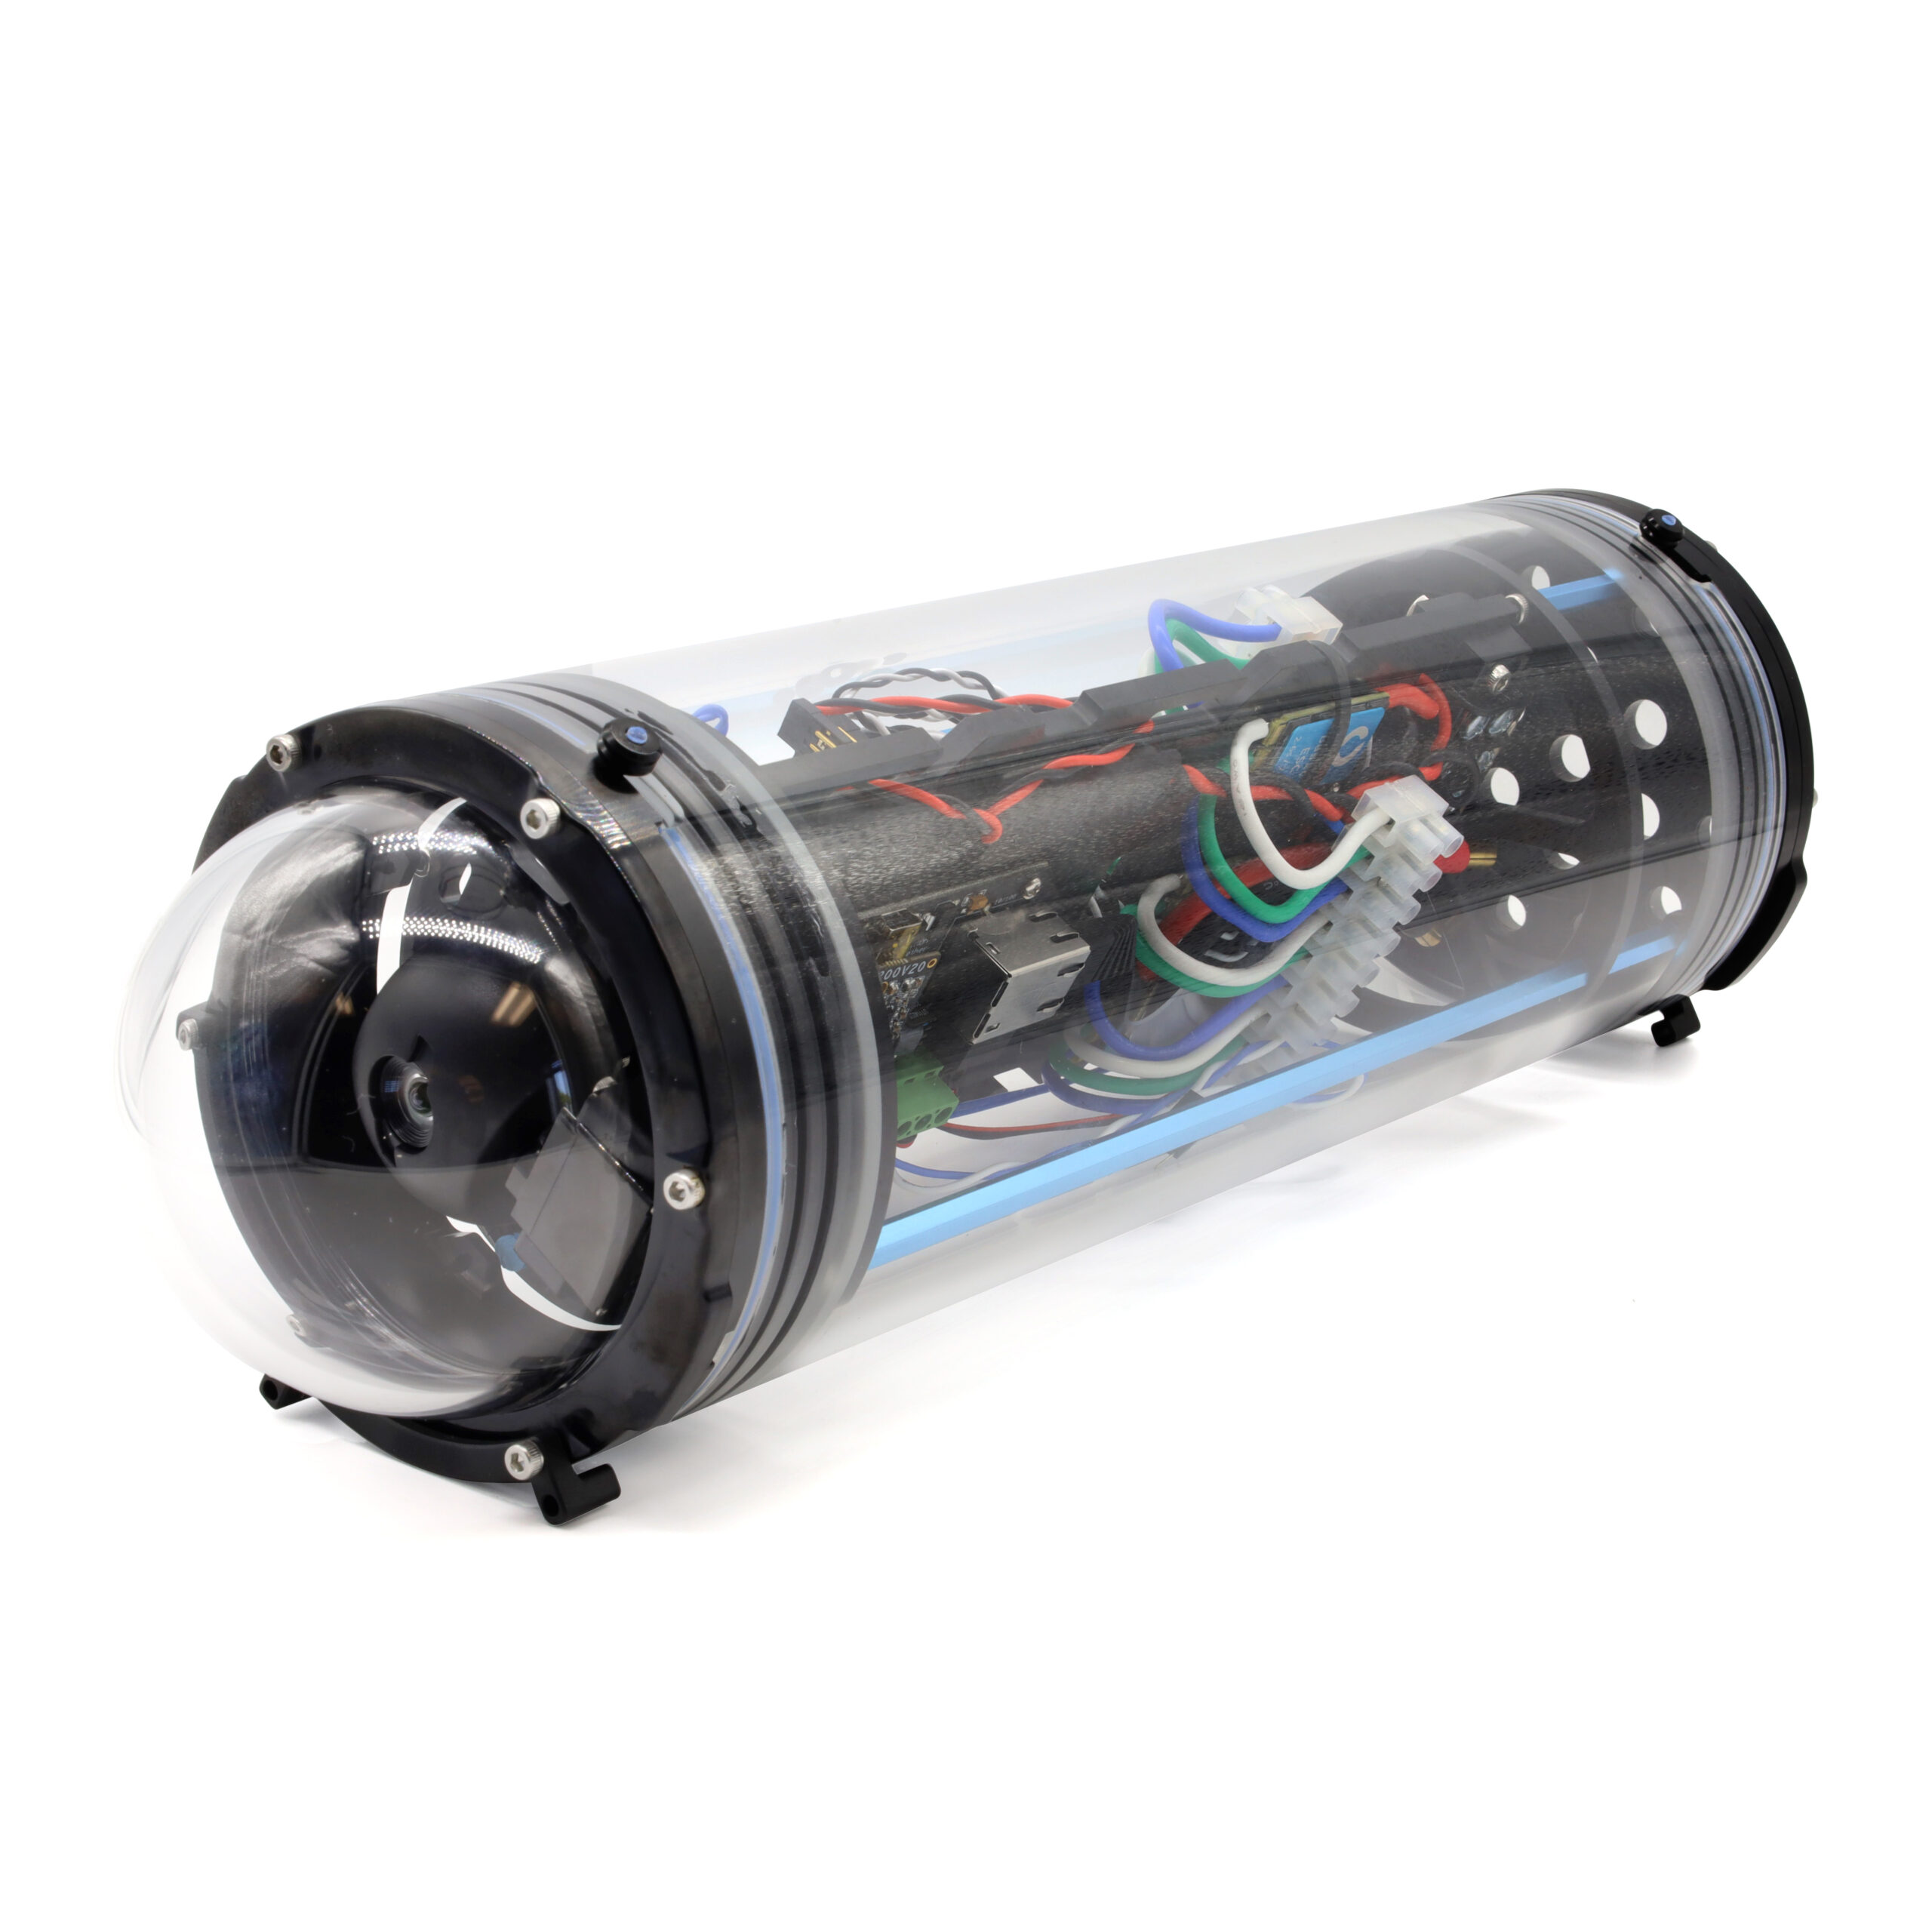
Enceinte électronique BlueROV2
Connectez-vous pour accéder aux prix professionnels
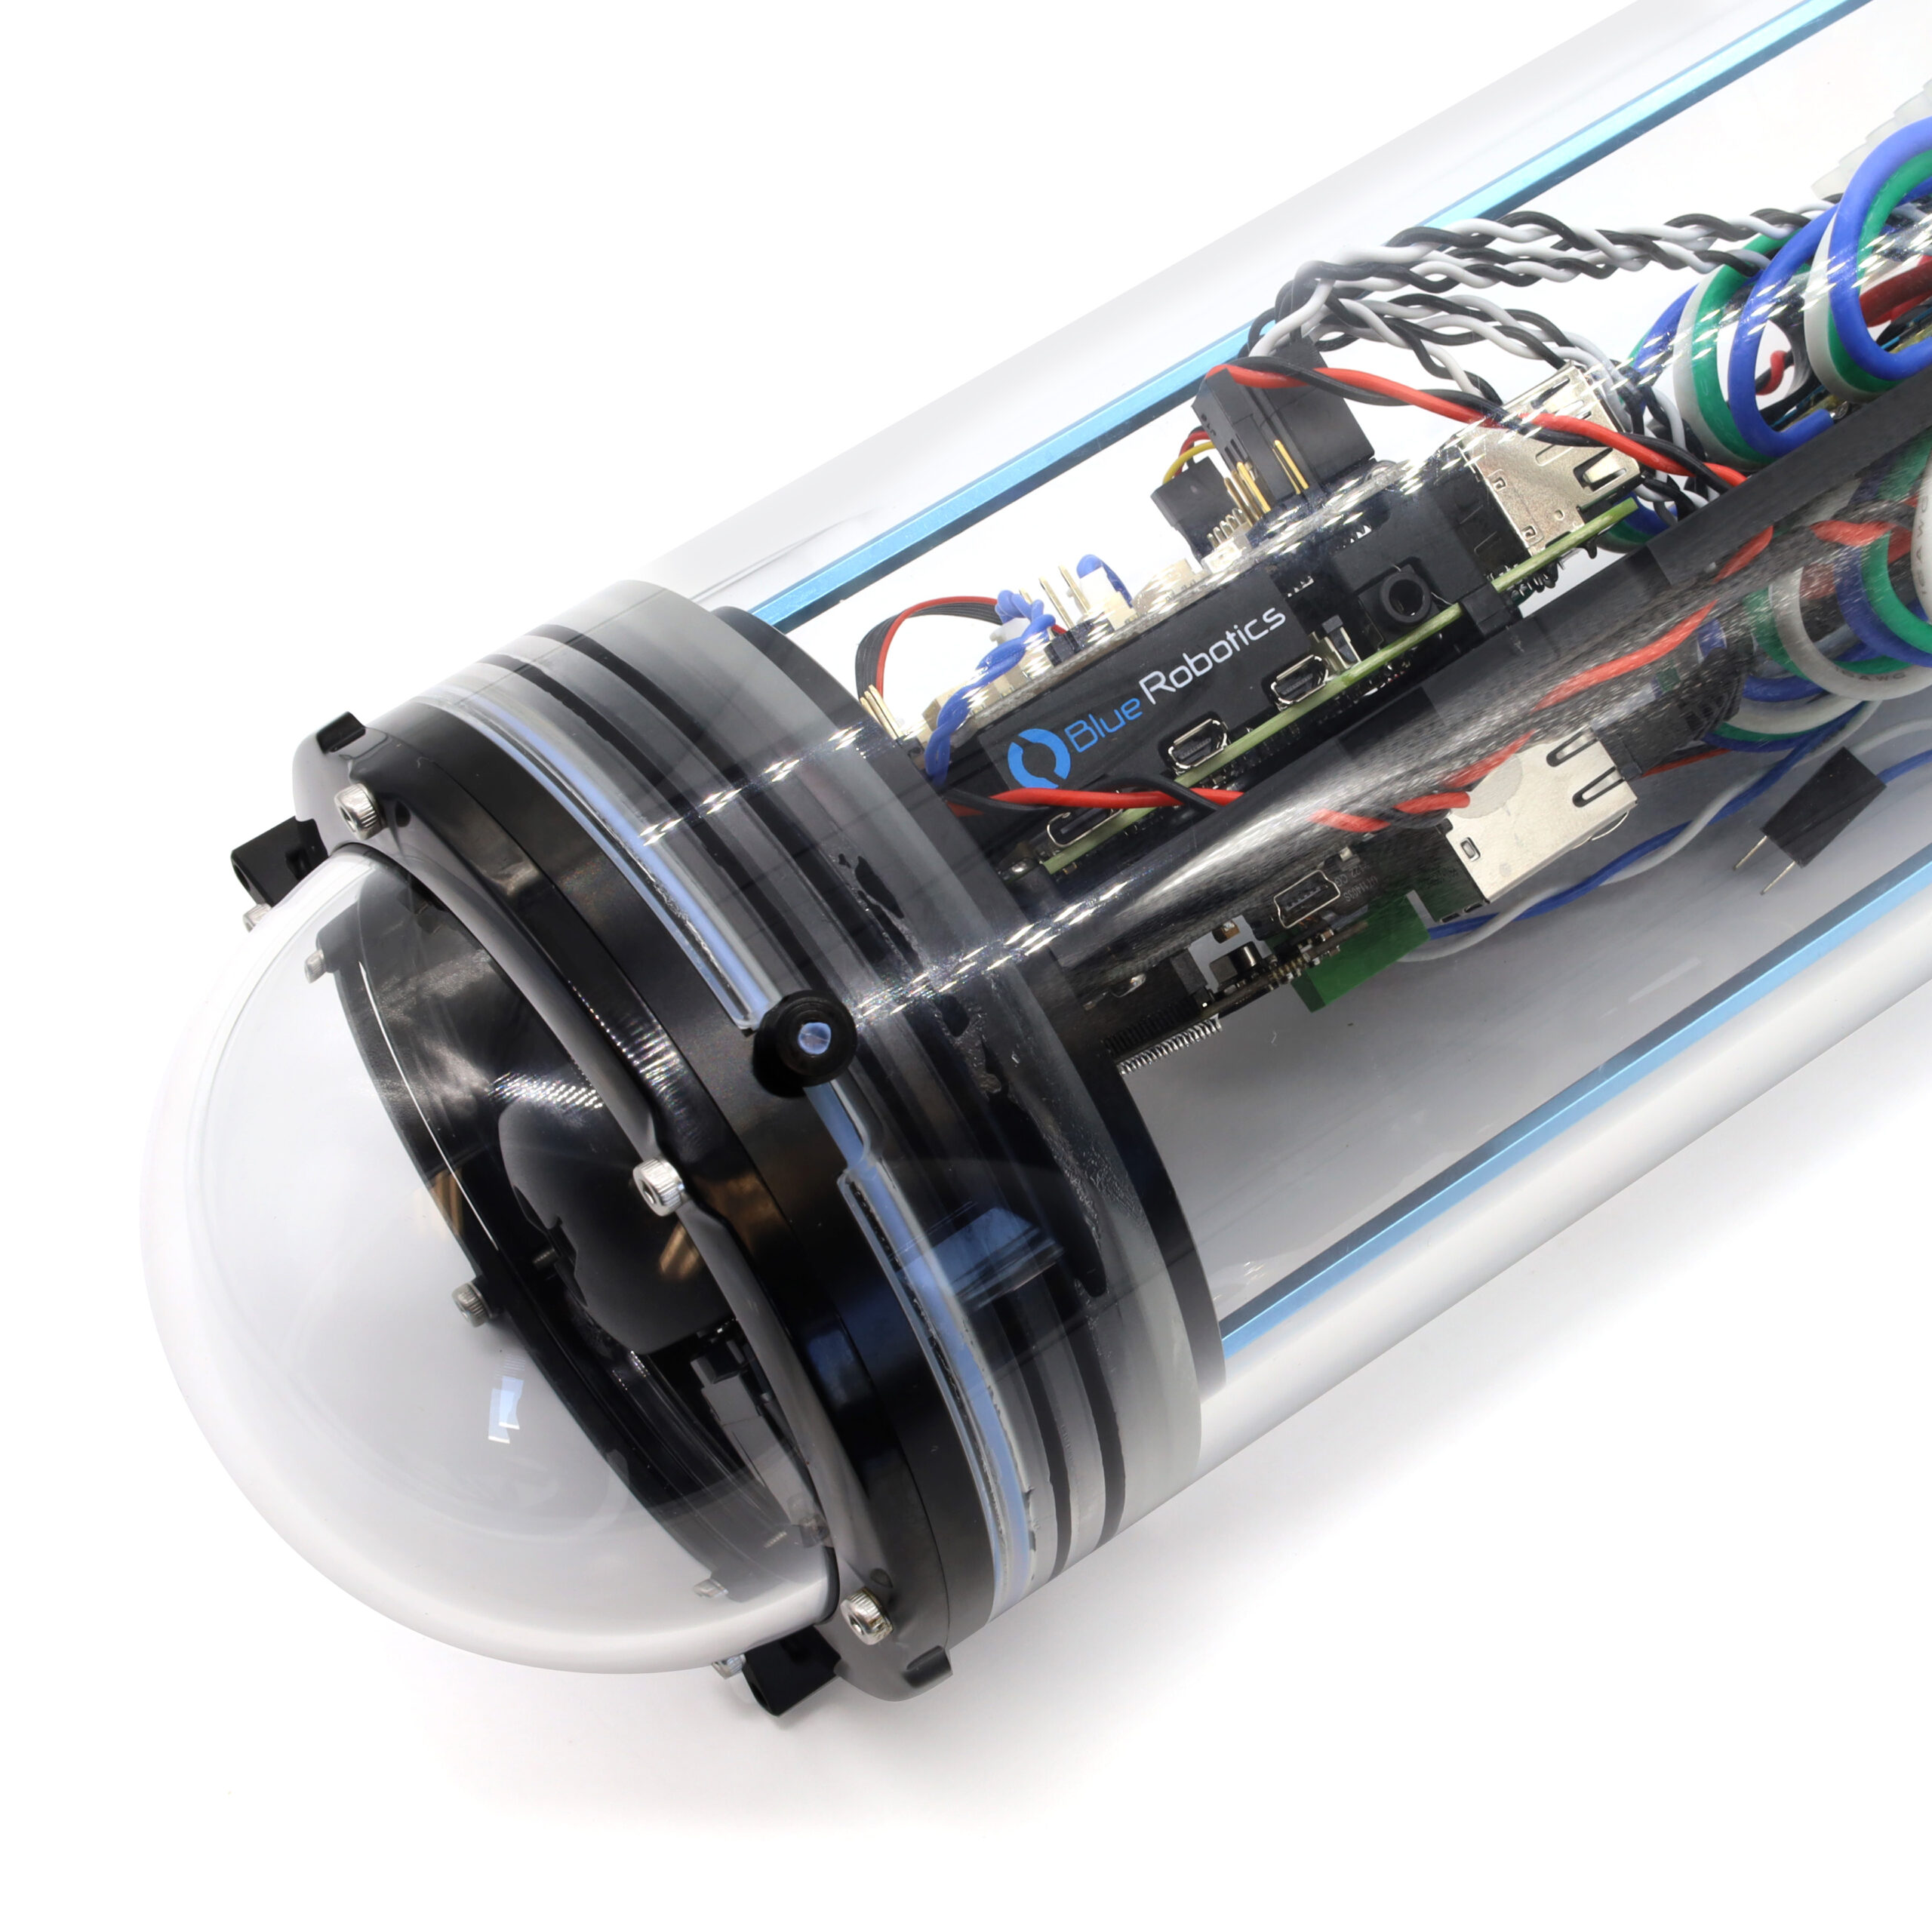
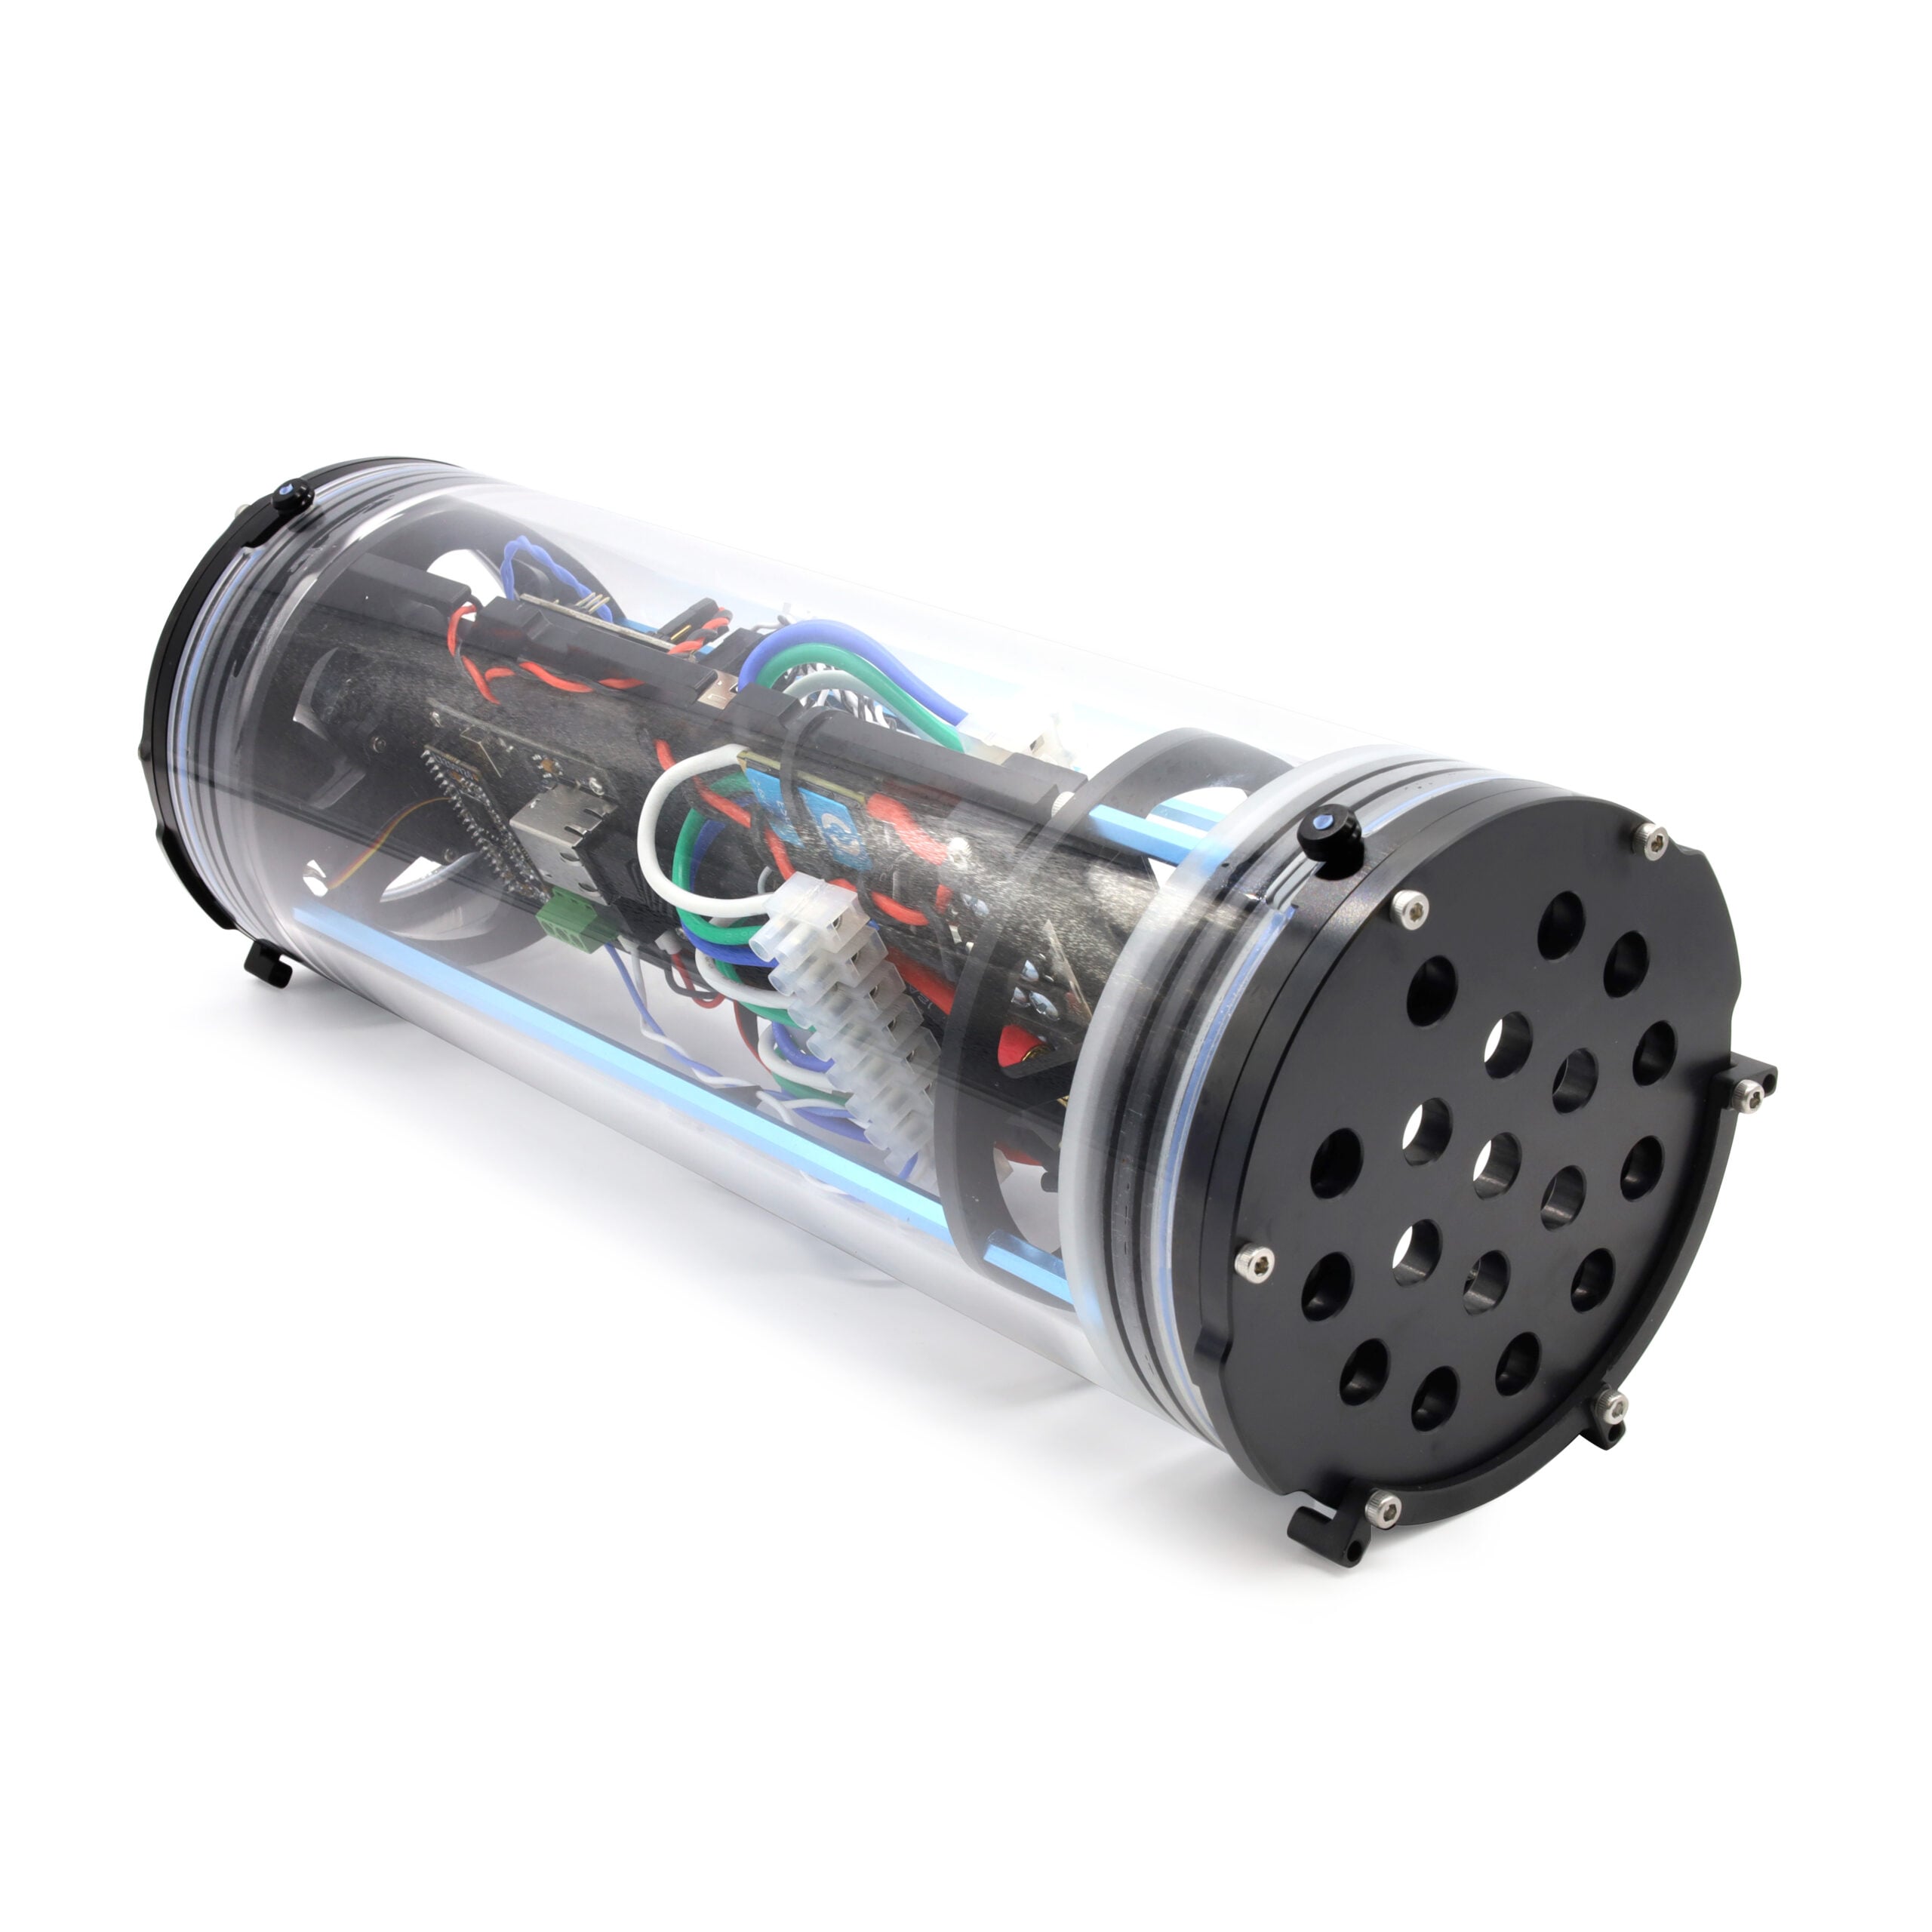
Pré-assemblé et testé avec l’électronique BlueROV2, ce boîtier est prêt à être intégré à votre châssis de ROV sur mesure ou à toute autre application. Il comprend la tape 18 trous, sans aucun pénétrateur installé. Nous vous recommandons d’y intégrer au minimum une soupape de surpression, un capteur de pression tel que le capteur de pression/profondeur Bar30, ainsi que le jeu de câbles d’alimentation permettant la connexion à un boîtier de batterie.
Description
Ce produit comprend le boîtier et les composants électroniques du BlueROV2, pré-câblés et prêts à l’emploi ! Il s’agit d’une excellente option si vous construisez un châssis de ROV sur mesure et que vous avez besoin d’une solution électronique et de commande prête à l’emploi !
Contenu
Enceinte de la série 4″
- 1 tube de la série 4″ – 300 mm ( matière selon la configuration)
- 2 x brides à joint torique de la série 4″
- 1 x dôme de la série 4″
- 1 x tape en aluminium à 18 trous de la série 4″
Composants électroniques avancés
- 1 x ordinateur Raspberry Pi 4 modèle B
- 1 x contrôleur de vol Navigator
- 1 x caméra USB HD faible luminosité
- 1 x carte d’interface de liaison unique Fathom-X
- 1 carte microSD BlueOS (128 Go)
- 1 x bloc d’alimentation 5 V 6 A
- 1 x module de détection de puissance Blue Robotics
- 6 x contrôleurs de vitesse de base
Platine électronique
- 1 x plateau électronique de la série 4″ (avec borniers et matériel de fixation)
- 1 x système d’inclinaison de caméra (avec support pour caméra USB)
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Caractéristiques physiques | ||
| Longueur | 380 mm | 15 in |
| Largeur | 114 mm | 4.5 in |
| Hauteur | 114 mm | 4.5 in |
| Poids dans l’air | 2.25 kg | 5 lb |
| Trous pour pénétrateurs de câble | 18x M10 | |
| Tube principal (boîtier électronique) | Blue Robotics 4″ series WTE | |
| Performances | ||
| Profondeur nominale maximale | Depth rating depends on attached components. Please see component depth ratings table below. | |
| Plage de température | 0–30°C | 32–86°F |
| ESC | 6x Blue Robotics Basic 30A ESC | |
| Capteurs | ||
| IMU | 6-DOF IMU (on Navigator) | |
| Compas | Dual 3-DOF magnetometers (on Navigator) | |
| Pression interne | Internal barometer (on Navigator) | |
| Mesure du courant et de la tension | Blue Robotics Power Sense Module | |
| Inclinaison de la caméra | ||
| Plage d’inclinaison | +/- 90 degree camera tilt (180 total range) | |
| Servomoteur d’inclinaison | Hitec HS-5055MG | |
| Caméra | ||
| Champ de vision (sous l’eau) | 110 degrees (horizontal) | |
| Sensibilité à la lumière | 0.01 lux | |
| Résolution | 1080p | |
| Système de contrôle | ||
| Carte d’interface du câble ombilical | Fathom-X Tether Interface Board | |
| Pilote automatique | Blue Robotics Navigator | |
| Logiciel de contrôle | ArduSub + BlueOS | |
| Composant | Profondeur nominale |
|---|---|
| Tube du boîtier électronique (série 4″) | 100 m (acrylic) 1000 m (aluminum) |
| Bouchon d’extrémité 18 trous série 4″ | 1000 m |
| Dôme série 4″ | 500 m |
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | ND |
|---|
Produits similaires
-
Protections pour propulseurs kit Heavy BlueROV2
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Capot pour BlueROV2 heavy
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Supports pour enceinte électronique BlueROV2
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte