Propulseur T200
Connectez-vous pour accéder aux prix professionnels
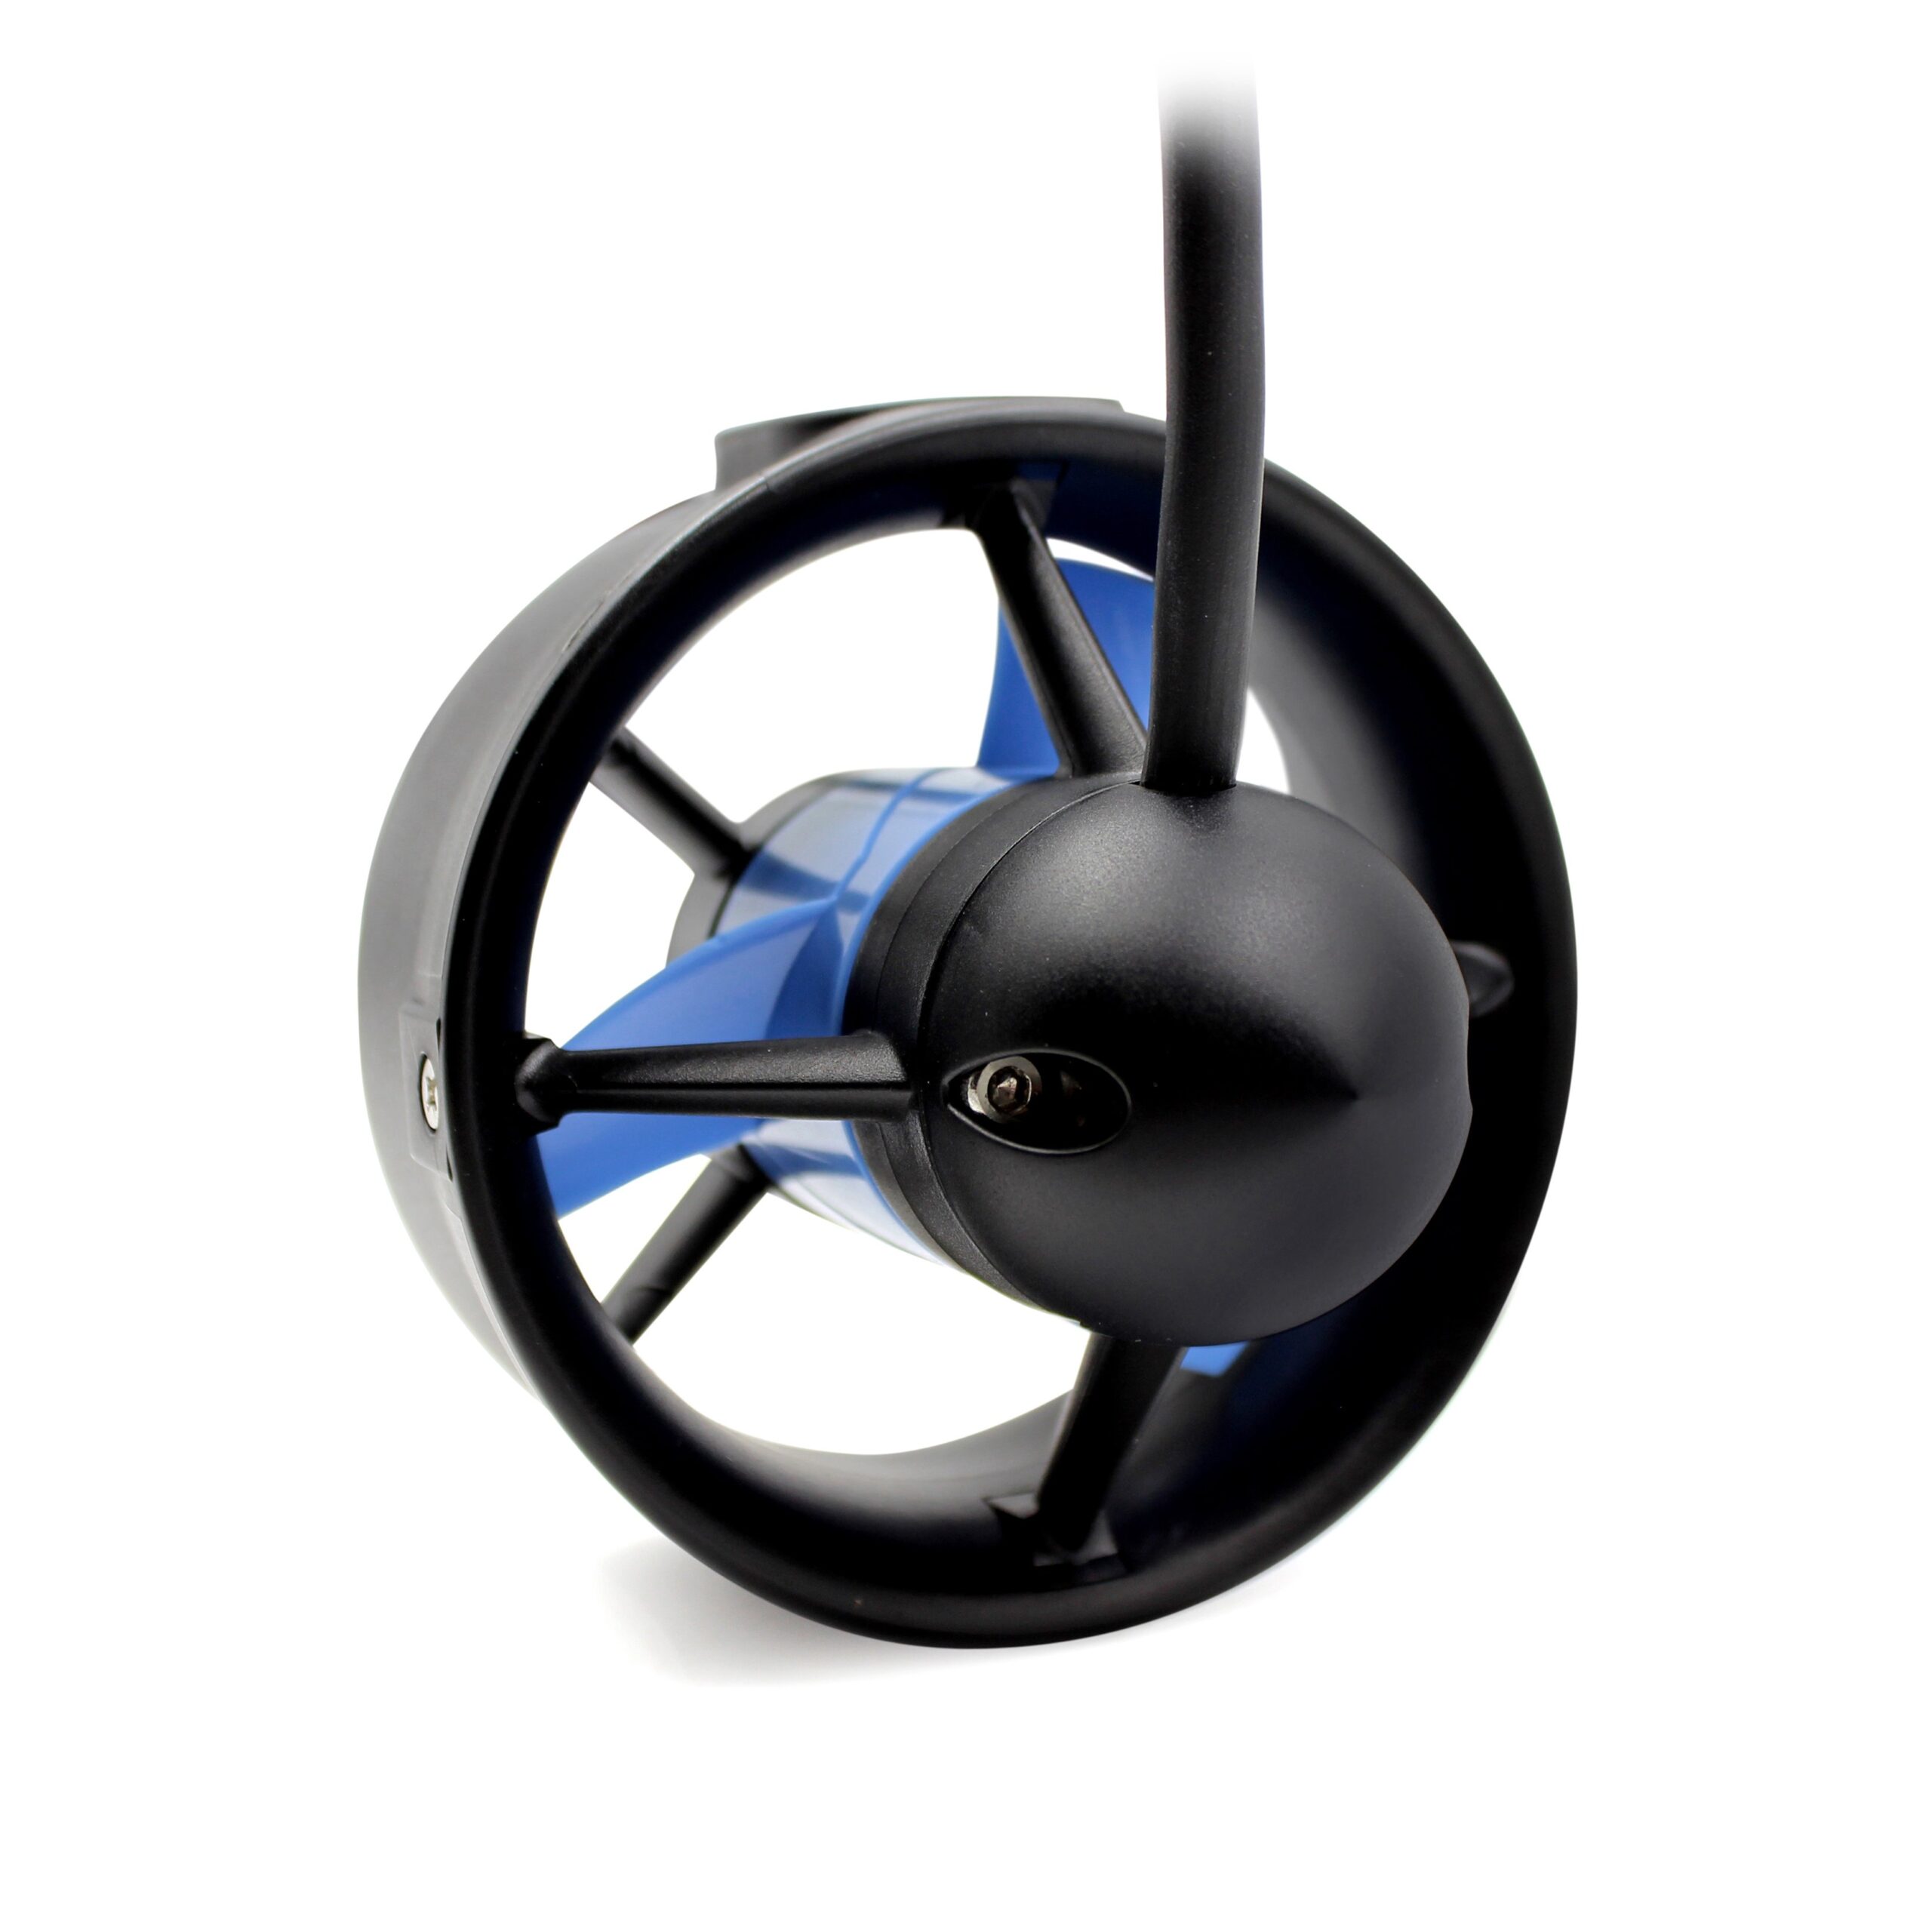
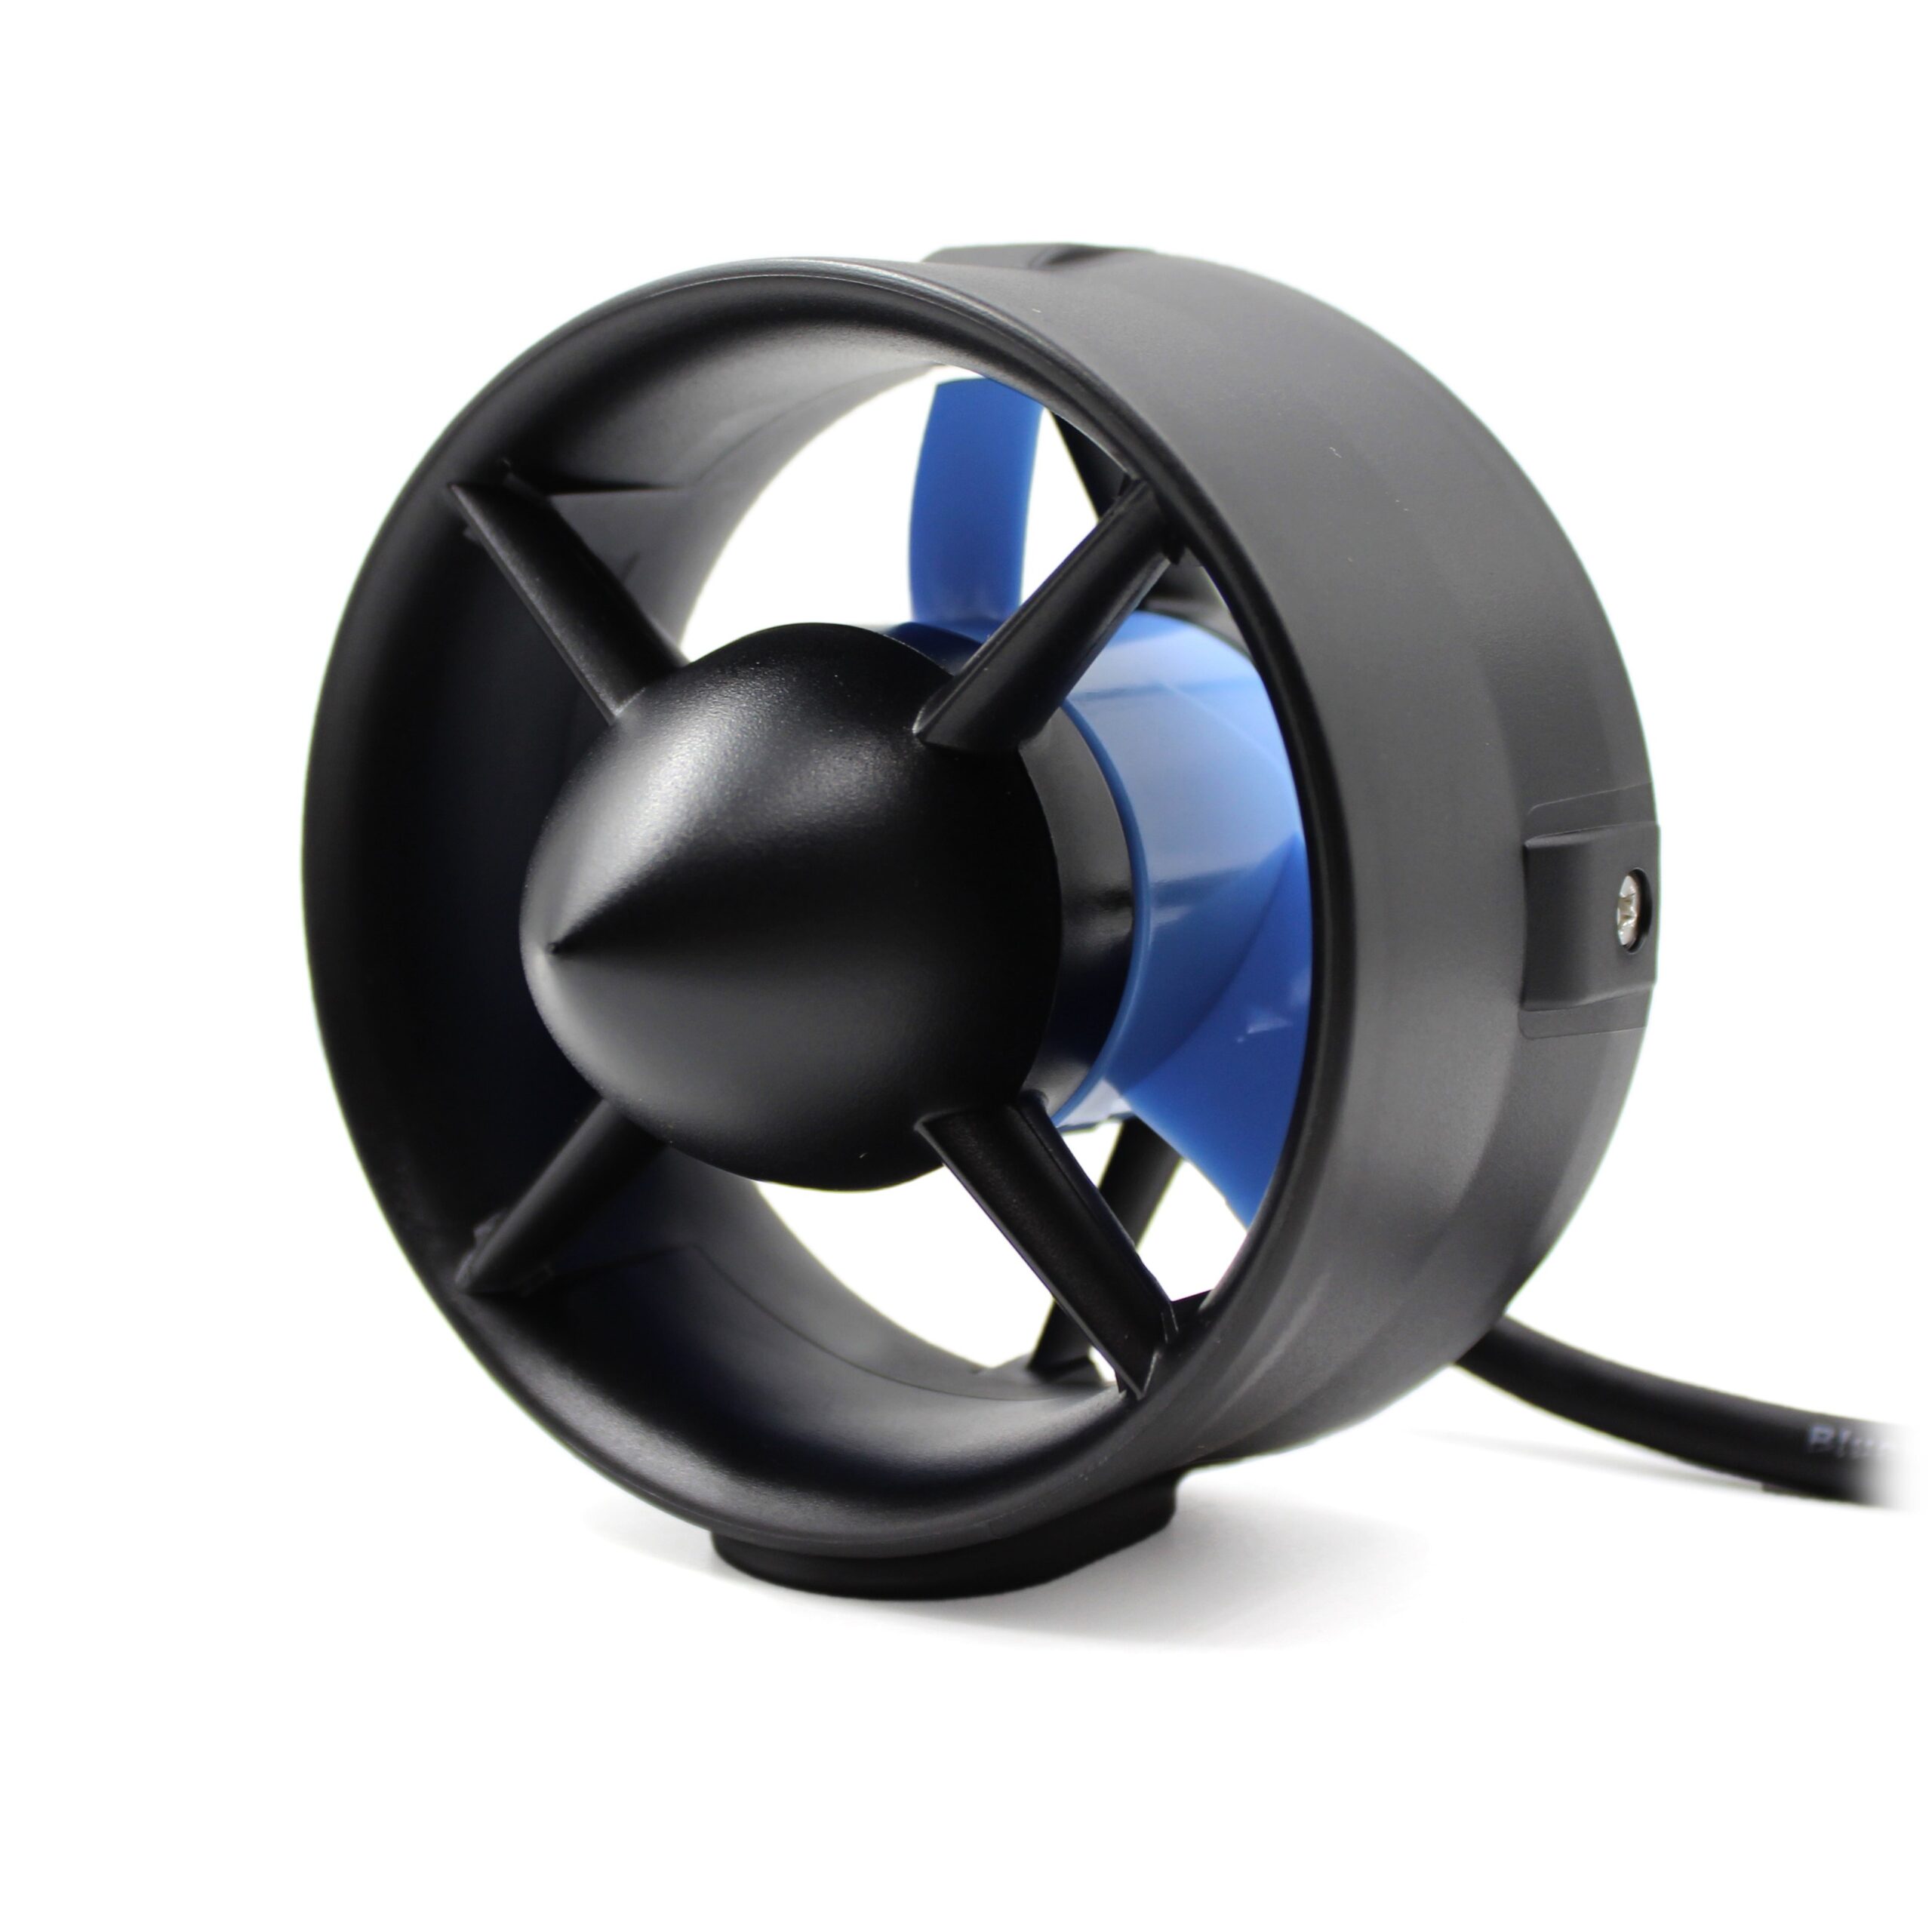
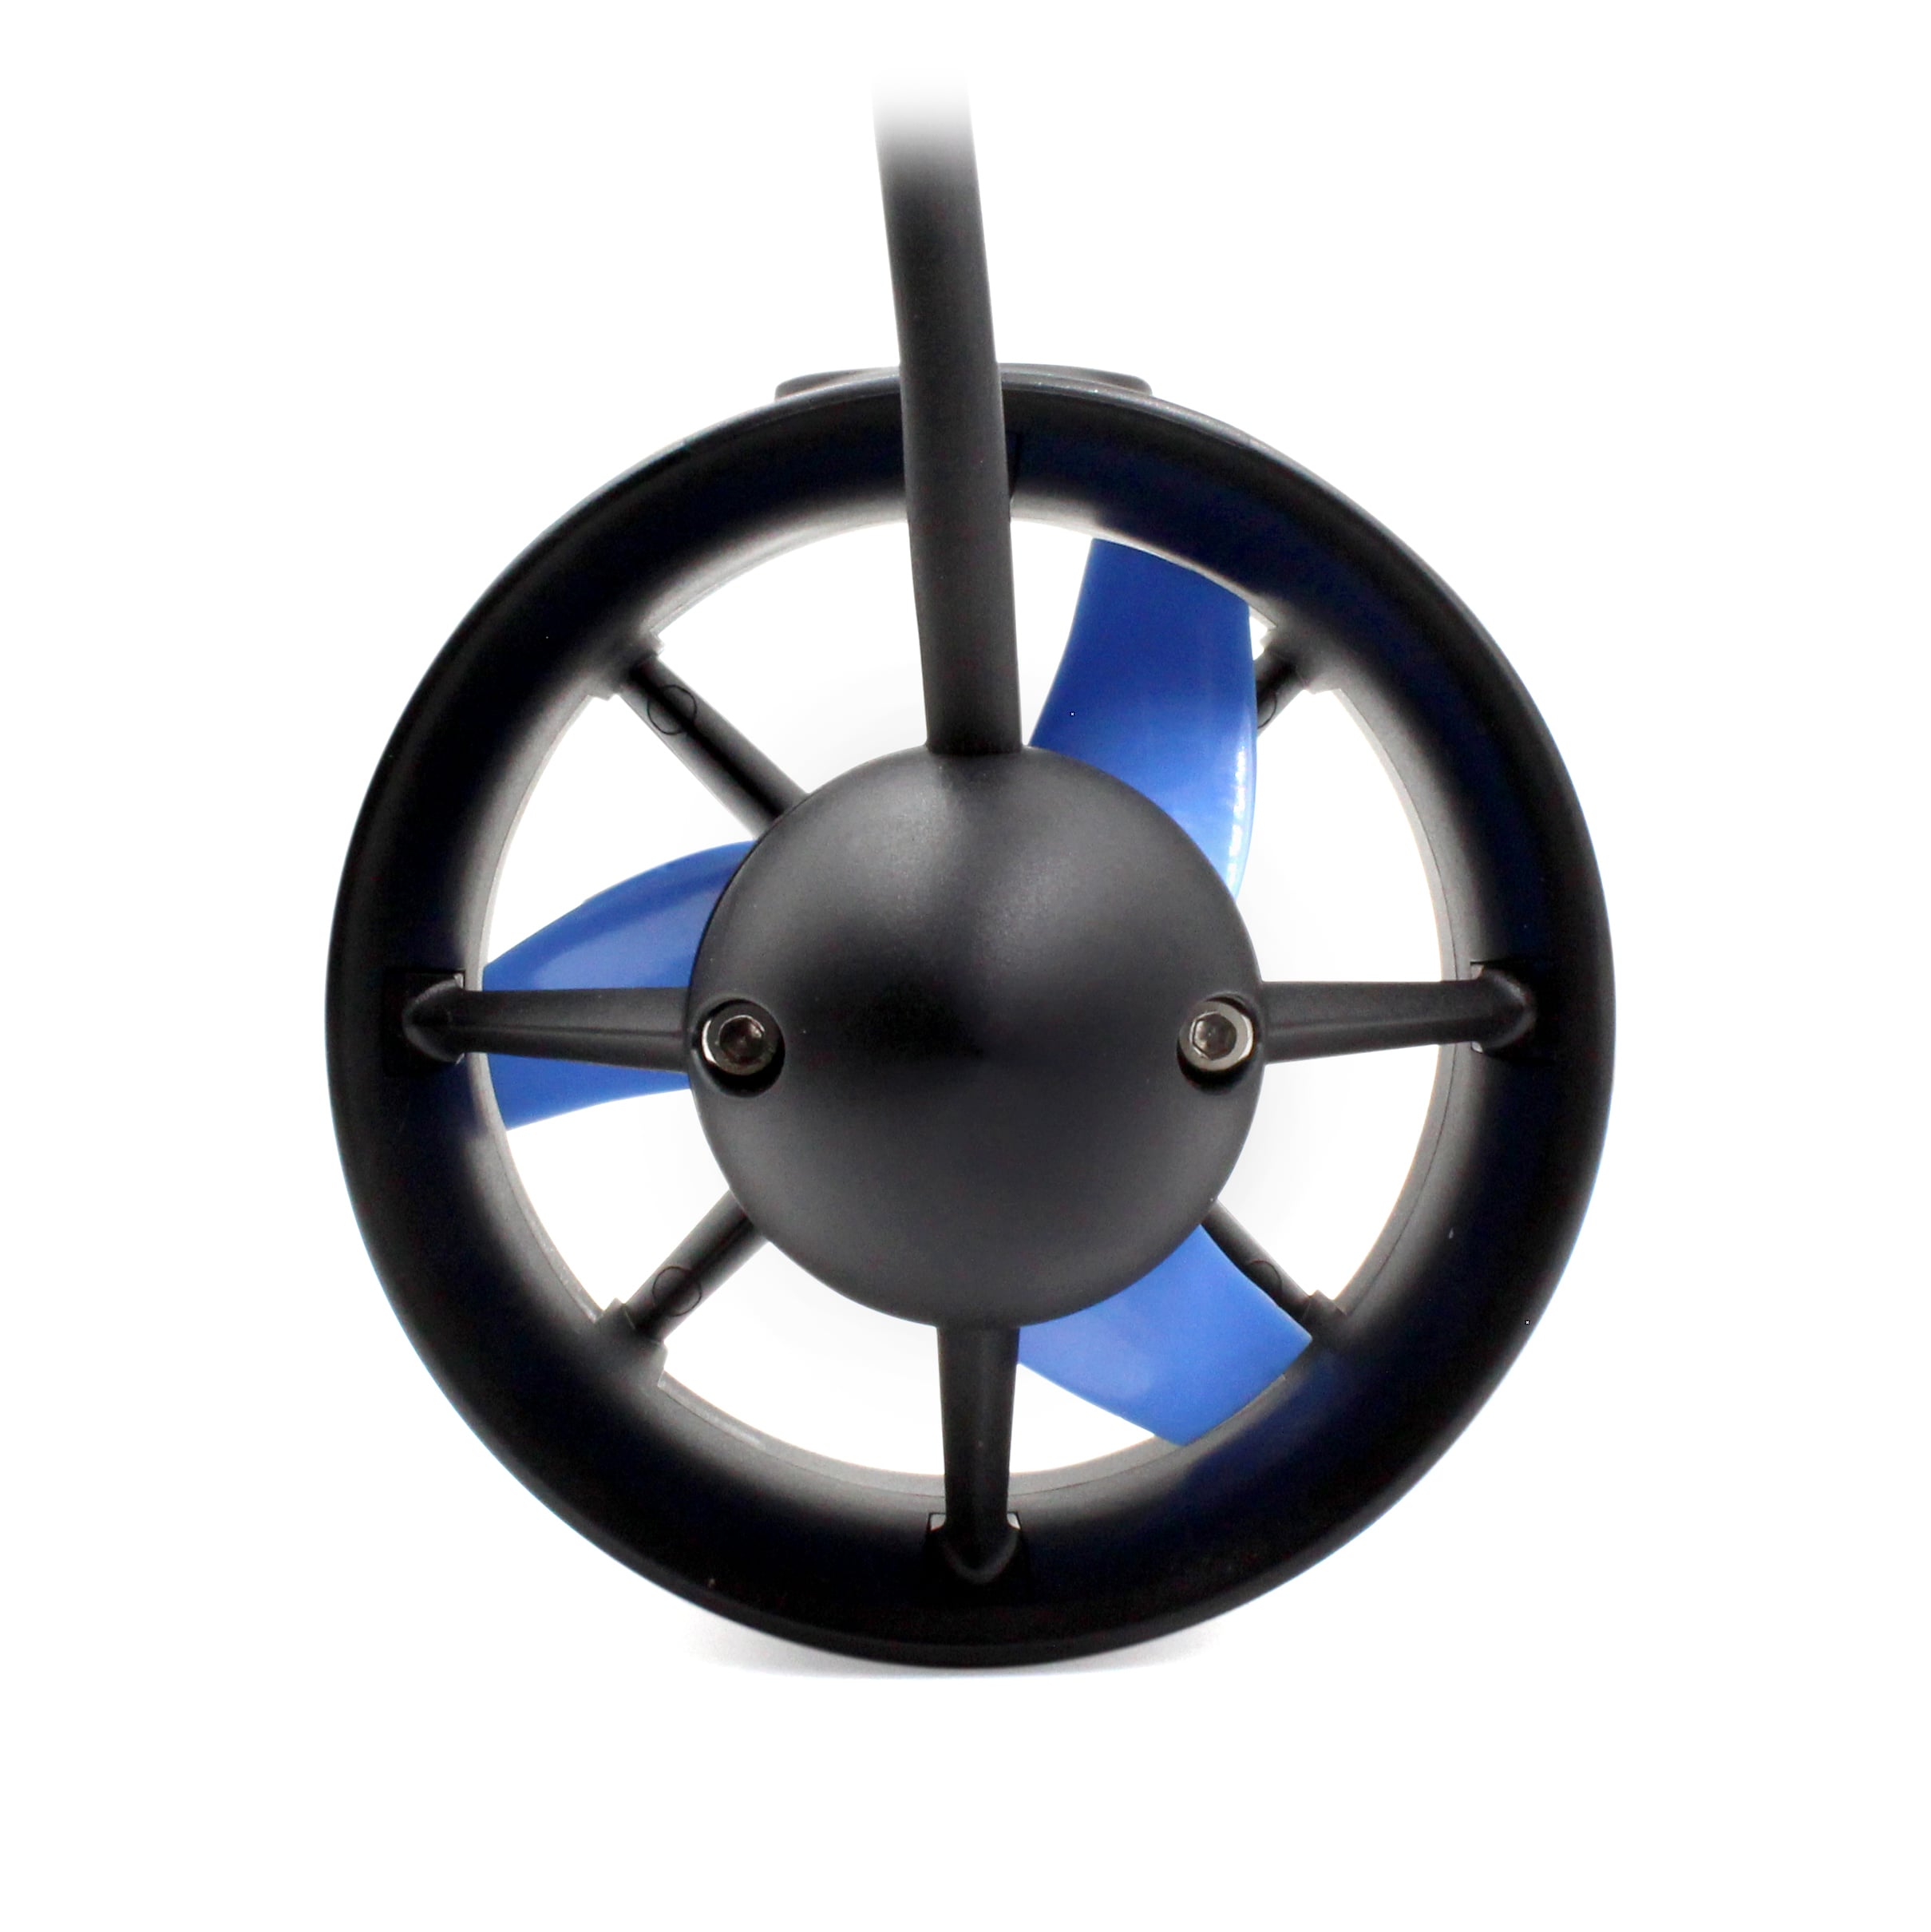
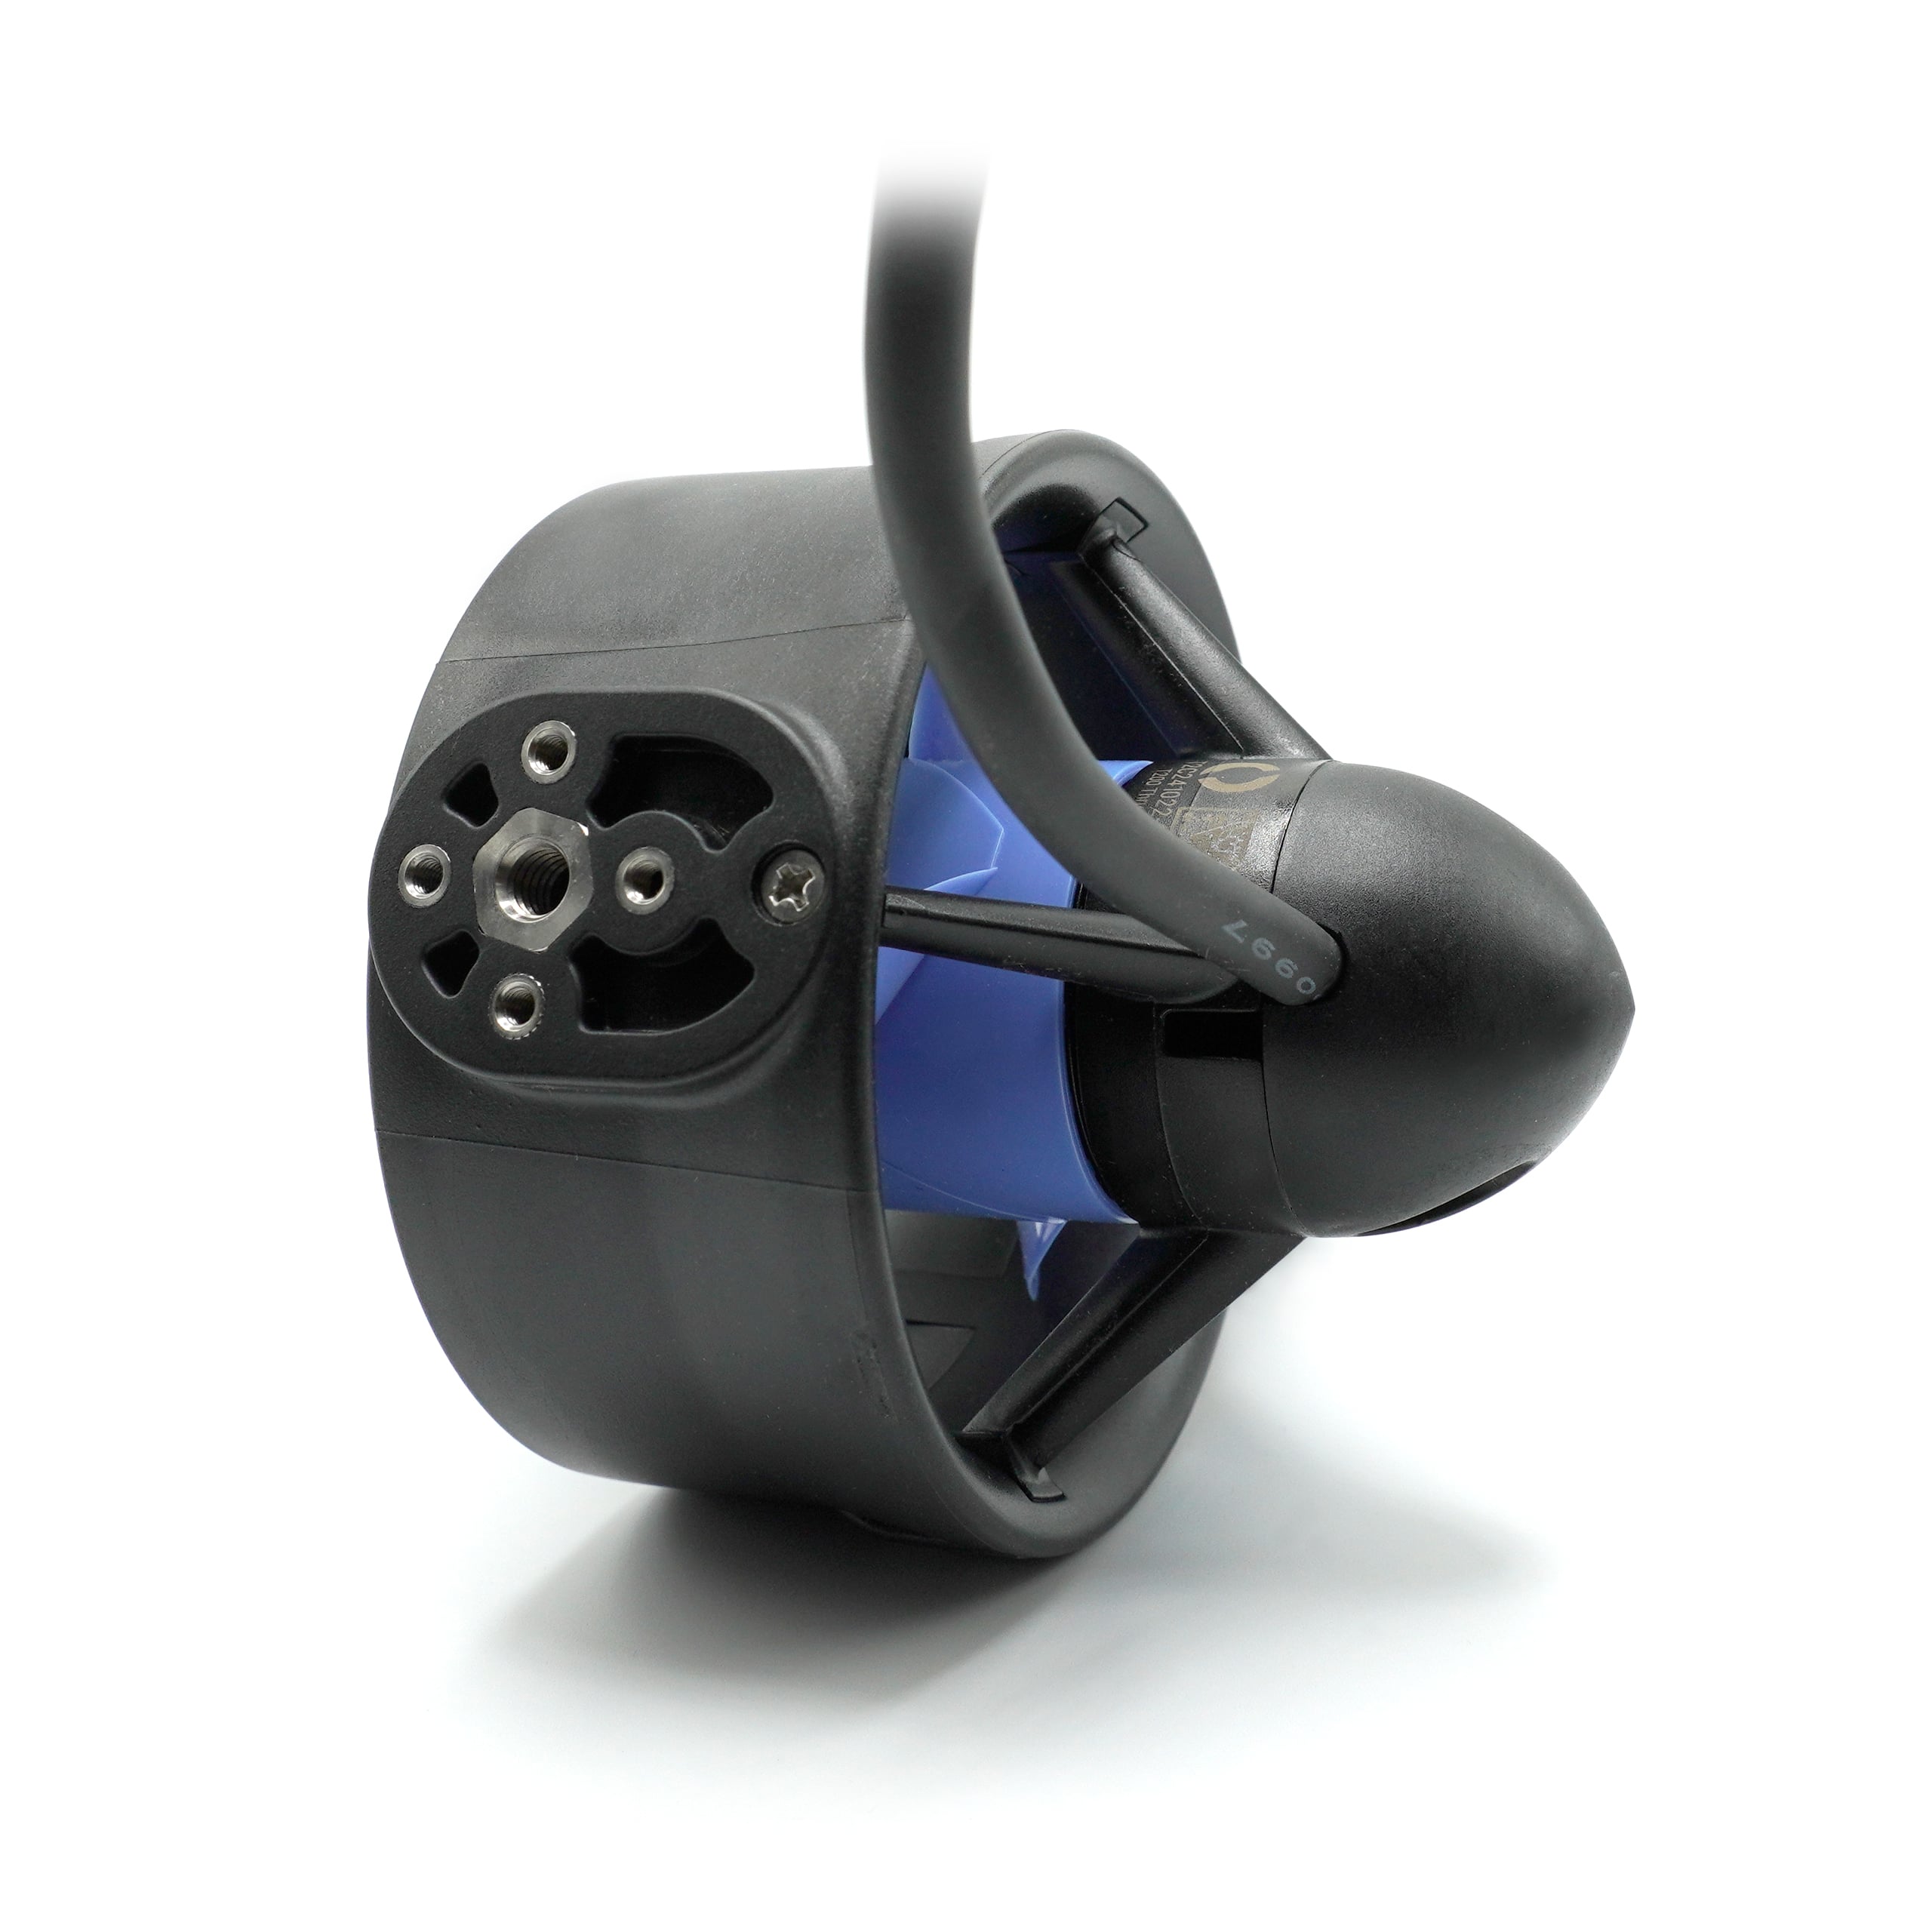
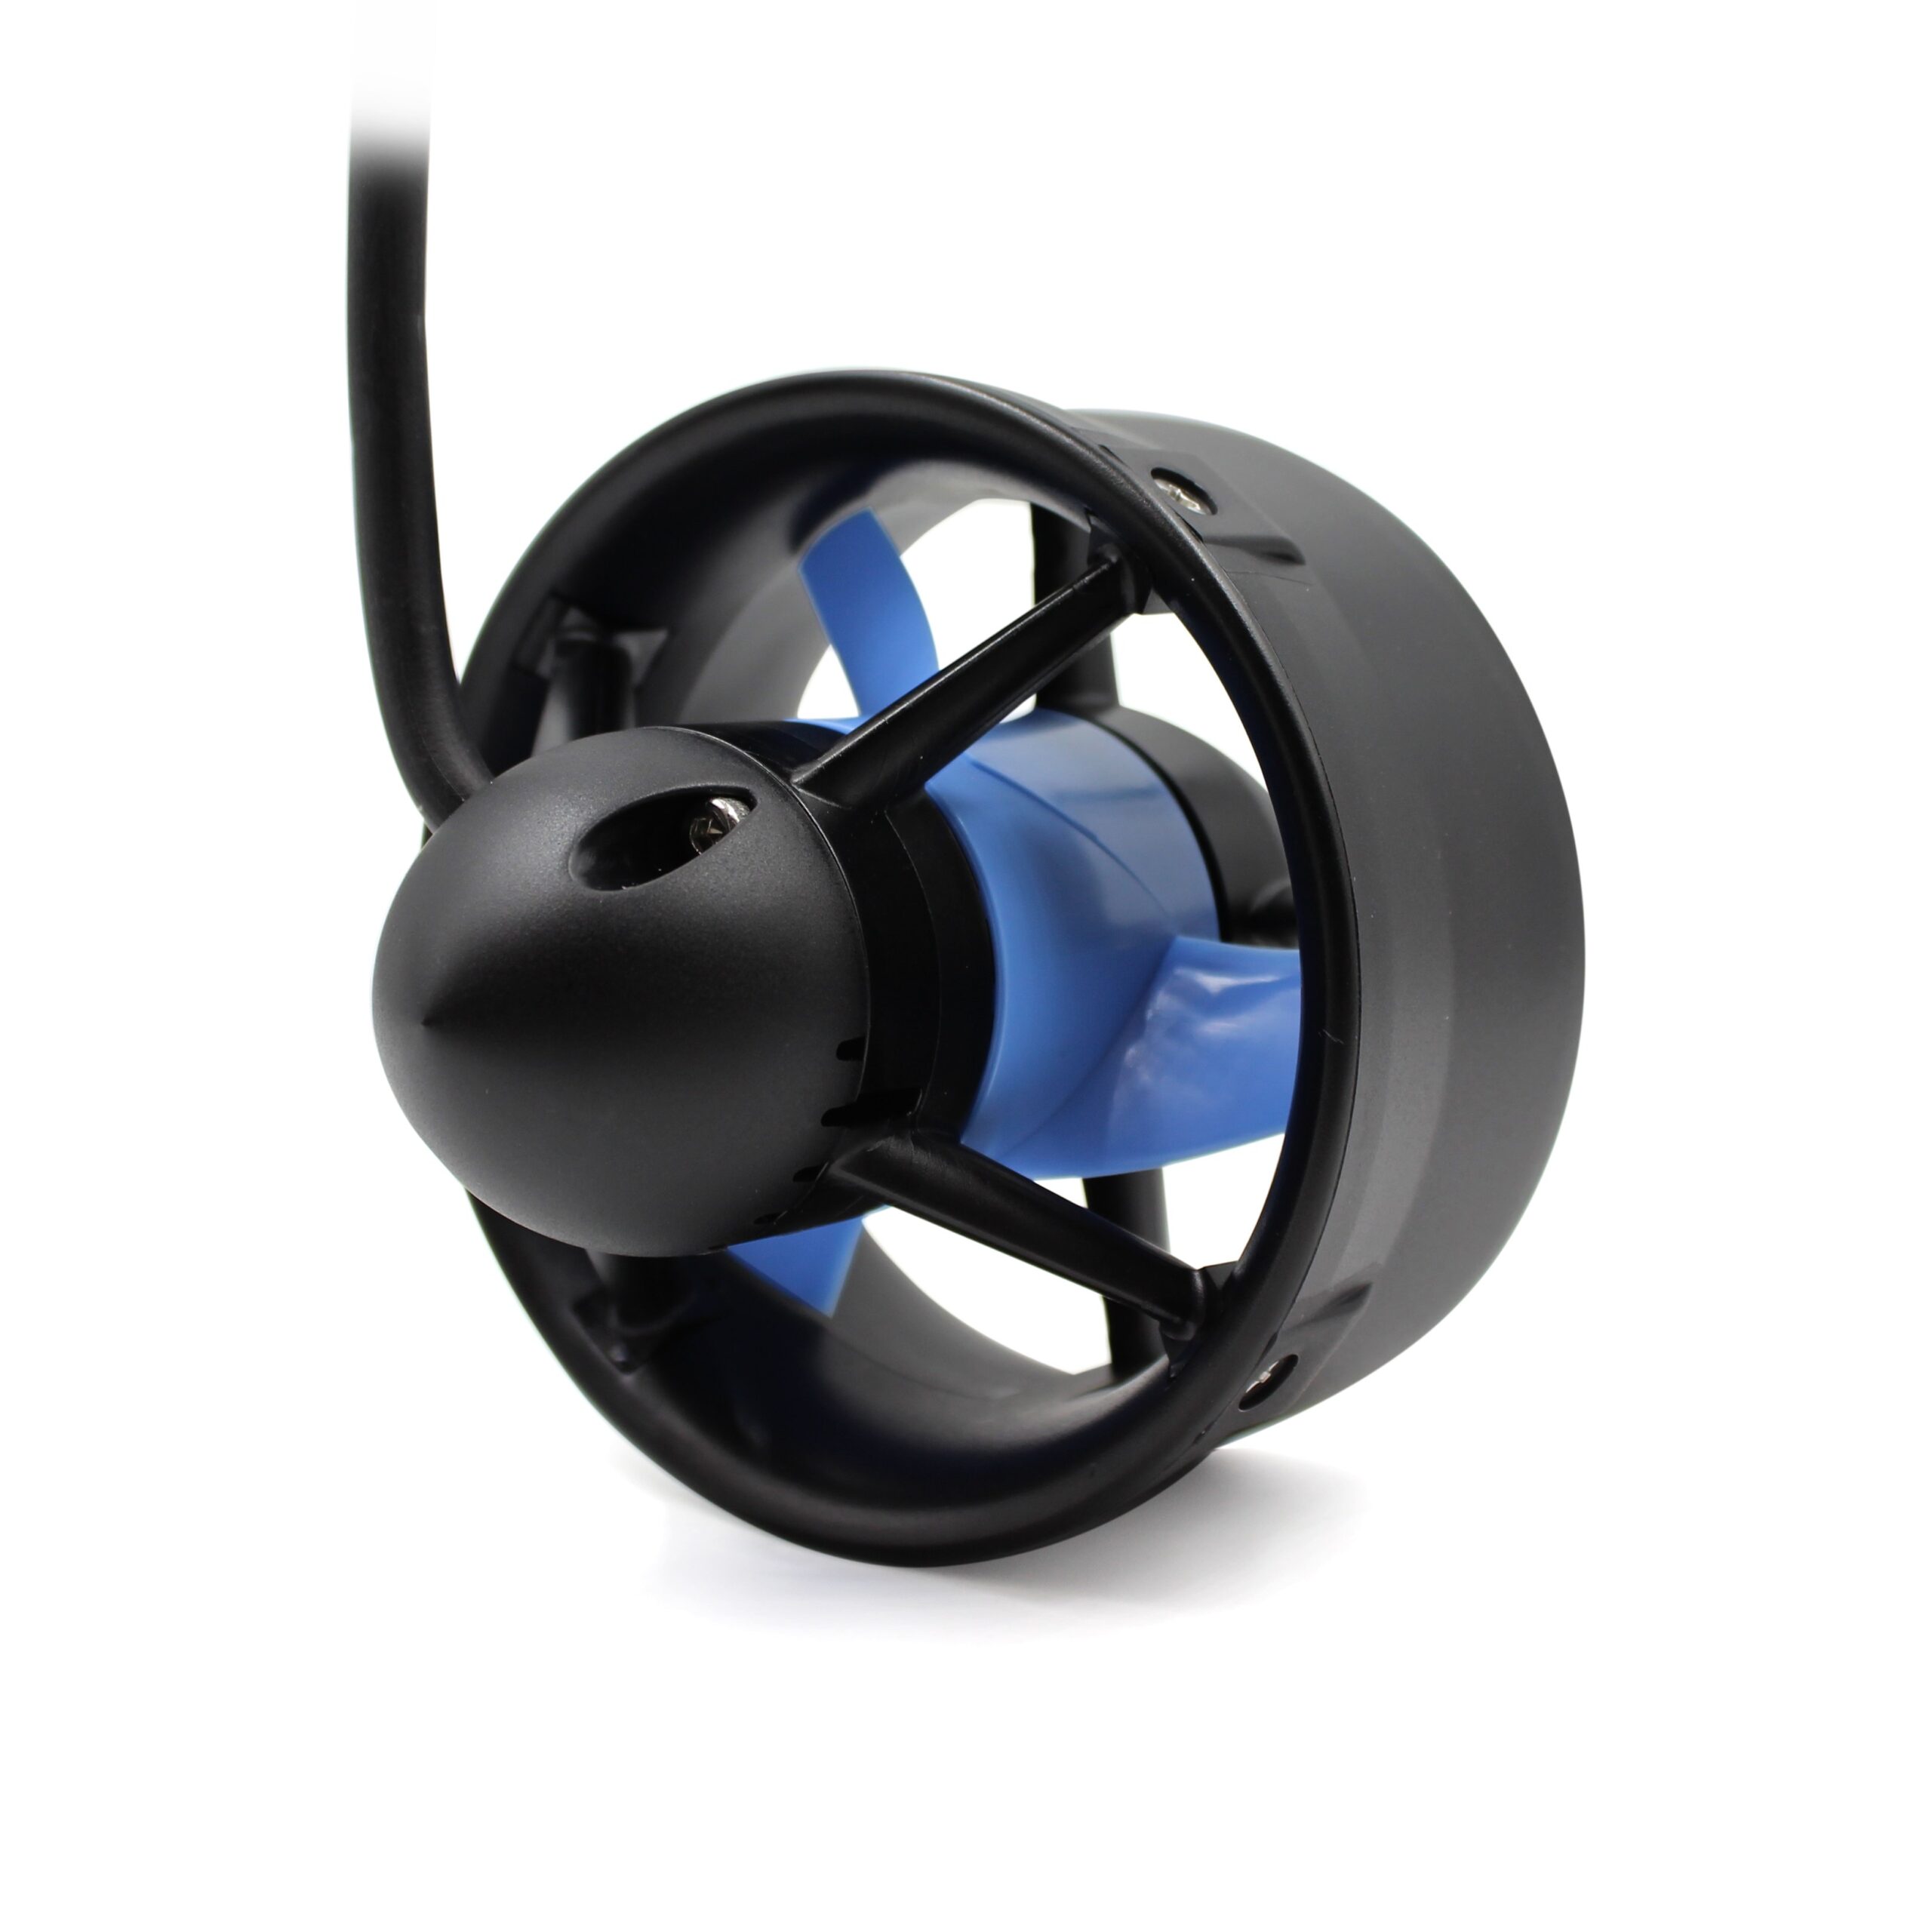
Le propulseur T200 de Blue Robotics est le propulseur sous-marin le plus populaire au monde pour les ROV, les AUV, les navires de surface et bien d’autres applications encore ! Sa conception brevetée à moteur immergé le rend puissant, efficace, compact et abordable. Le T200 équipe des milliers de véhicules robotiques marins à travers le monde, notamment le BlueROV2.
Si vous recherchez des pièces de rechange pour le BlueROV2, découvrez le T200 avec Penetrator.
Description
Notre propulseur T200 a été présenté pour la première fois lors de notre campagne Kickstarter de 2014 ! Depuis lors, il est devenu le propulseur sous-marin le plus populaire au monde et des milliers d’entre eux équipent toutes sortes de ROV marins, d’AUV, de bateaux et même de véhicules transportant des personnes !
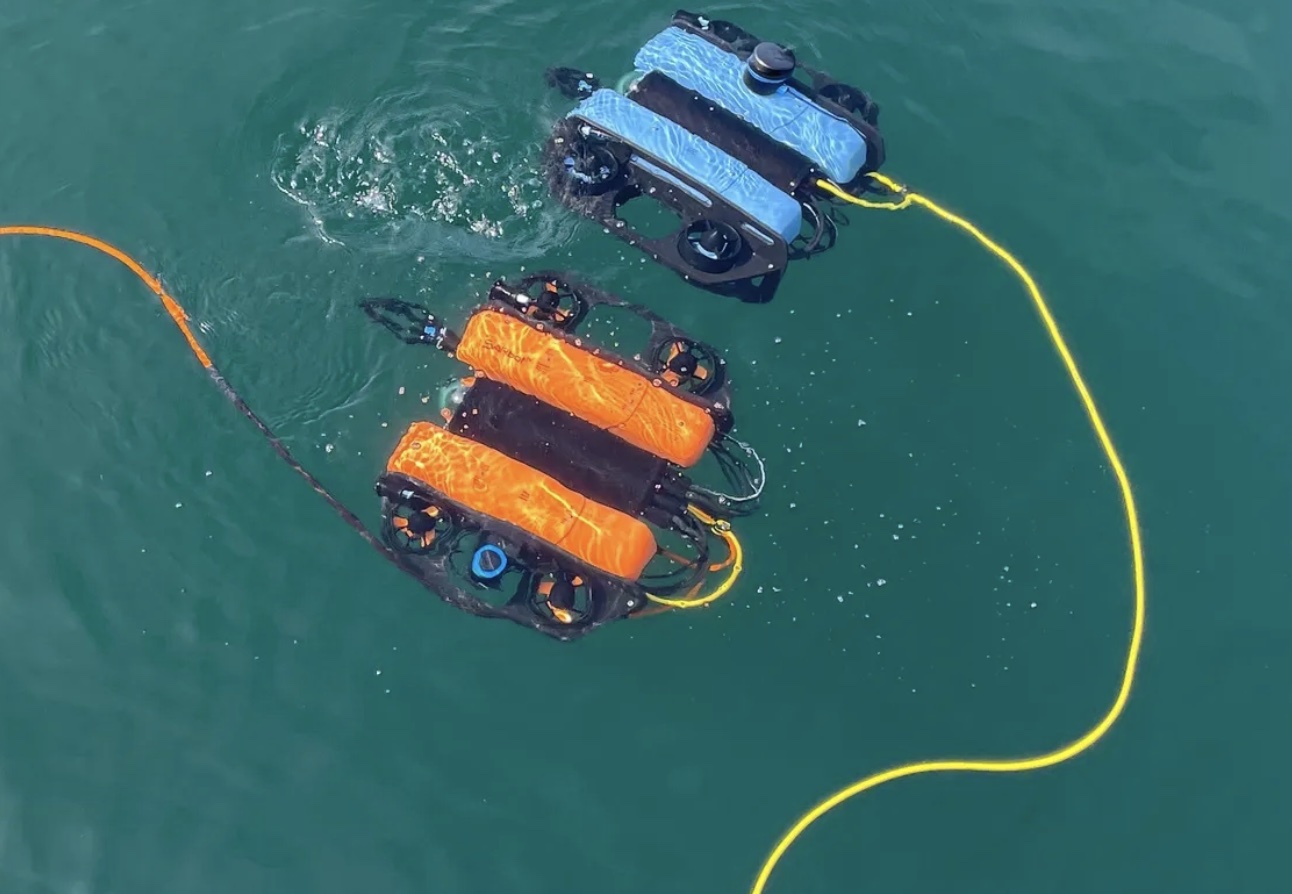
Nous proposons également des propulseurs sur mesure. Des différentes longueurs de câble aux différentes couleurs d’hélices, les options ne manquent PAS. Faites-nous part de vos rêves et nous verrons si c’est réalisable ! Découvrez ci-dessous le SARBot de BlueLink équipé d’hélices orange.
Technologie des propulseurs
Le propulseur T200 utilise notre conception brevetée de propulseur sous-marin, composée d’un moteur sans balais entièrement immergé, doté d’enroulements et d’un stator encapsulés, ainsi que d’aimants et d’un rotor revêtus. Le corps du propulseur et l’hélice sont fabriqués en polycarbonate résistant, et les seuls composants métalliques exposés sont en acier inoxydable 316 de qualité marine.
Cette conception entièrement immergée est unique par rapport aux propulseurs existants avant le T200. Elle permet au moteur d’être refroidi par l’eau et aux bagues en plastique d’être lubrifiées par l’eau. Elle élimine le besoin de joints d’étanchéité d’arbre, d’accouplements magnétiques et de compartiments remplis d’air ou d’huile, ce qui rend le propulseur naturellement résistant à la pression. Sa conception est compacte et comporte un nombre minimal de pièces, ce qui nous permet de le proposer à un prix abordable.
Le moteur est, à la base, un moteur sans balais triphasé à rotor externe, similaire à ceux que l’on trouve sur les drones et les avions radiocommandés, mais optimisé pour une utilisation sous-marine. Un variateur de vitesse électronique (ESC) sans capteur pour moteurs sans balais, tel que notre ESC Basic, est nécessaire pour faire fonctionner le propulseur dans toutes les situations. Il est optimisé pour fonctionner à une tension de 16 V (par exemple avec une batterie lithium-ion 4s), mais peut fonctionner à différentes tensions. Consultez les tableaux de performances détaillés dans l’onglet « Détails techniques » pour plus d’informations.
Applications du propulseur pour ROV, AUV et drones sous-marins
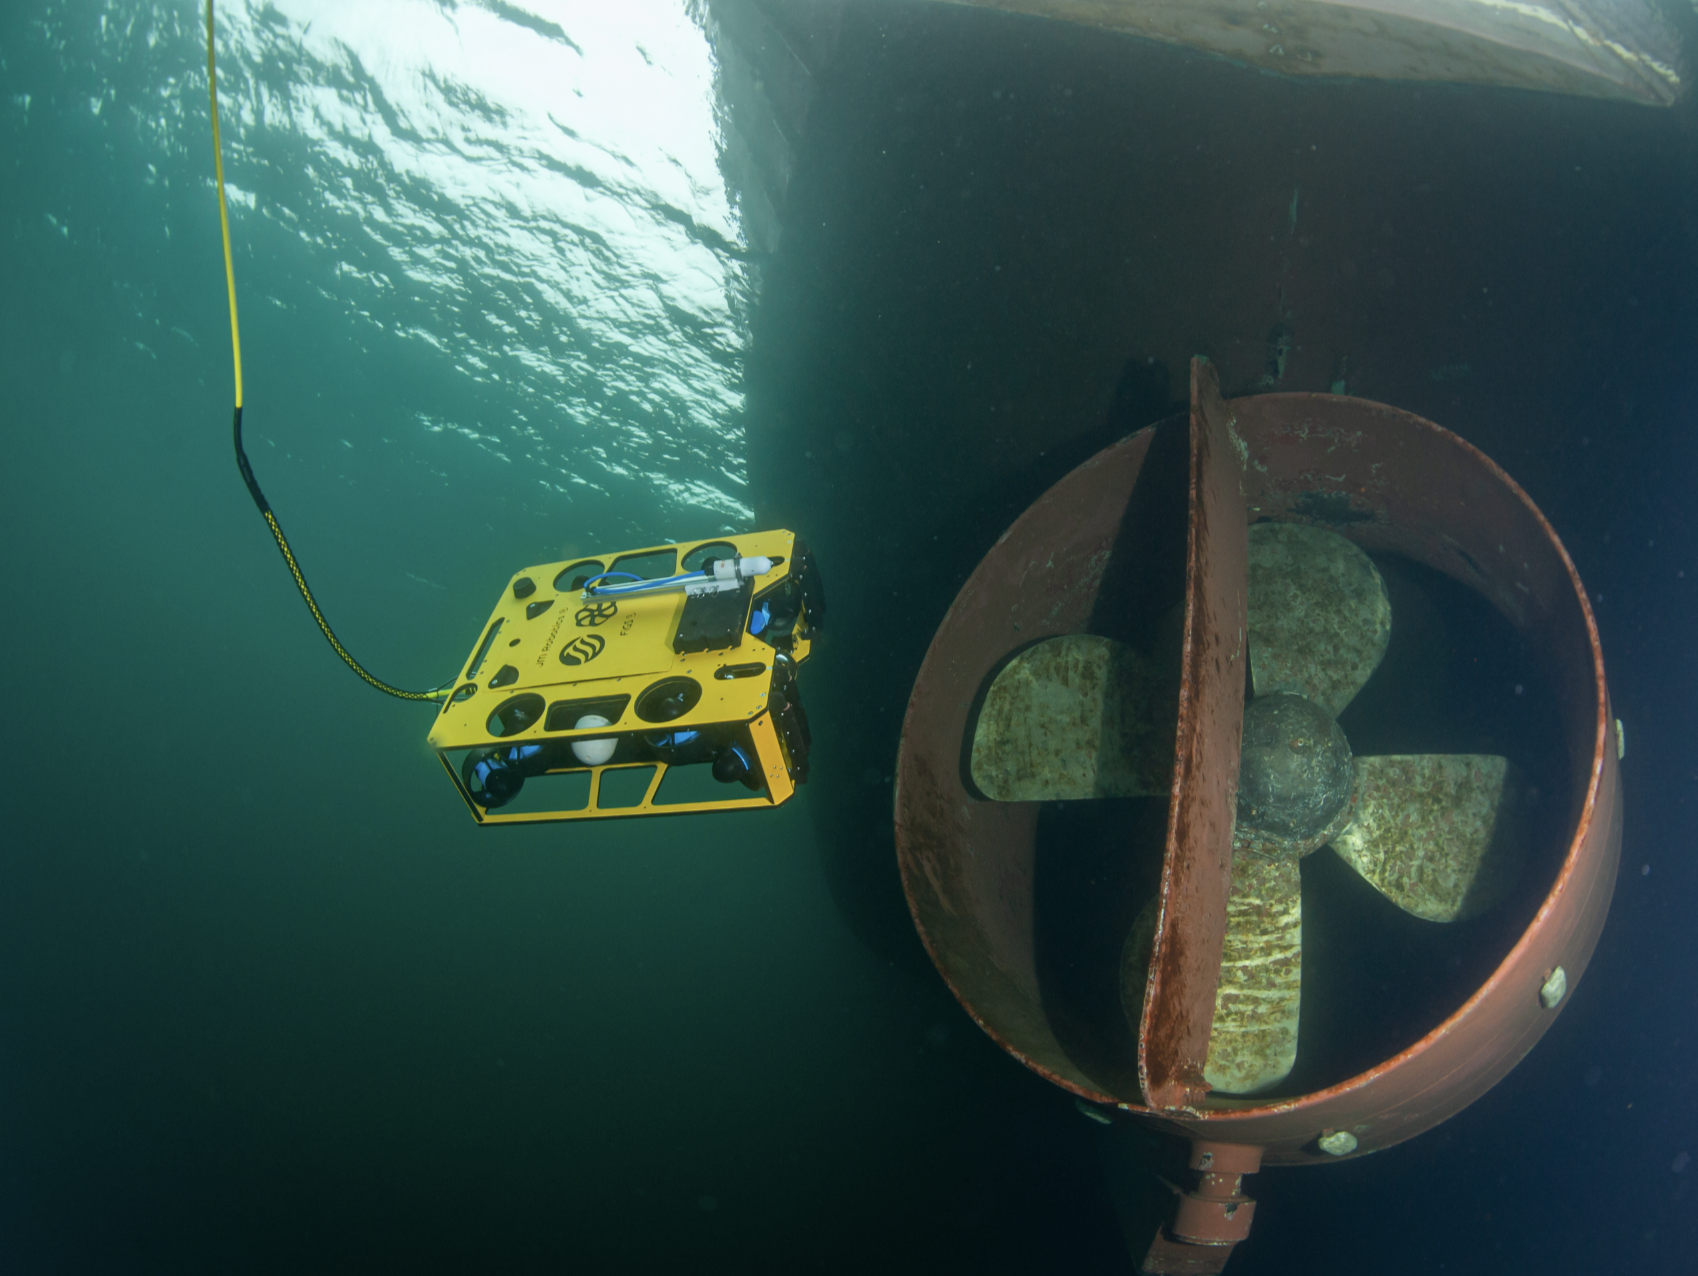
Le propulseur T200 est utilisé sur un certain nombre de ROV, d’AUV et de drones sous-marins, notamment sur notre ROV phare, le BlueROV2, ainsi que sur quantités de ROV du marché. Ces propulseurs offrent une propulsion sous-marine à la fois compacte et puissante au ROV.
Ces propulseurs sont également utilisés sur des plateformes AUV, rendant ainsi la robotique sous-marine autonome accessible aux chercheurs, aux scientifiques et aux entreprises.
Le propulseur T200 équipe de nombreux drones sous-marins conçus pour inspecter, explorer et filmer des infrastructures sous-marines, des navires, des cages d’aquaculture et des épaves.
Applications MATE, RoboSub et du concours de robotique
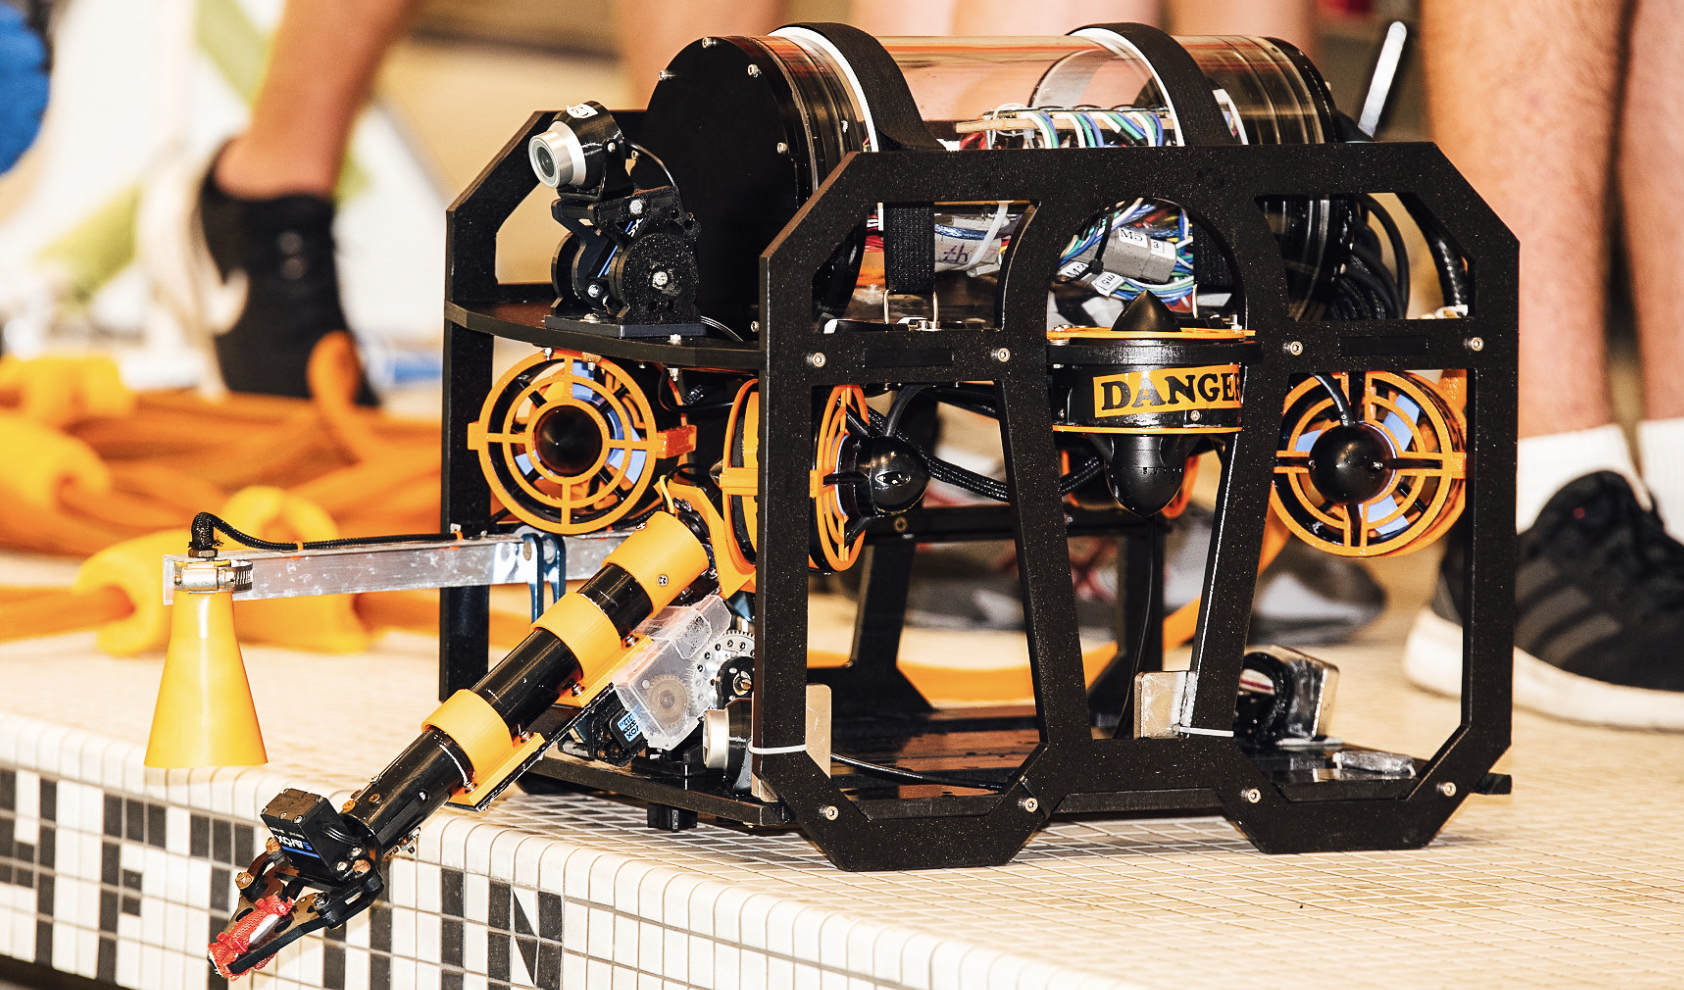
Outre ses applications commerciales et de recherche, le propulseur T200 est le propulseur de choix pour les compétitions MATE ROV, la compétition RoboSub AUV, ainsi que d’autres compétitions telles que RoboBoat, l’European Robotics League (ERL) et le Singapore AUV Challenge (SAUVC). Le T200 constitue une option de propulseur abordable et fiable pour remplacer les moteurs de pompe de cale et les propulseurs coûteux utilisés par le passé.
Applications des propulseurs sur les USV, les kayaks et les SUP
Le propulseur T200 permet de propulser des navires de surface sans pilote (USV) et, grâce à ses options de montage flexibles, il est facile de transformer pratiquement tout ce qui flotte en USV ! Nous l’avons vu utilisé sur toutes sortes de supports, du bodyboard au navire d’étude de classe commerciale.
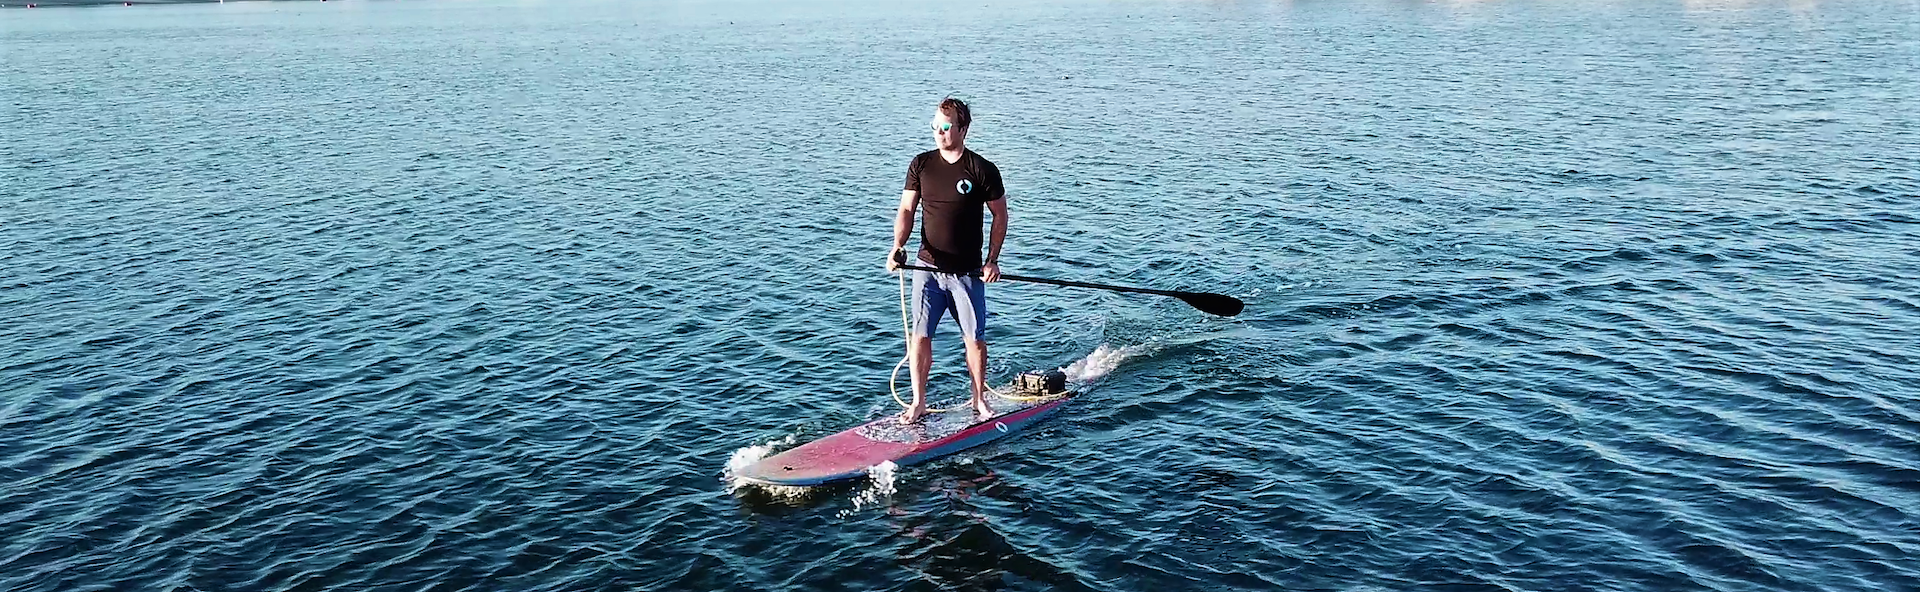
Associé à une batterie, à un variateur de vitesse (ESC) et au Thruster Commander, il s’utilise également très facilement sur un kayak ou une planche de stand-up paddle (SUP) ! Deux propulseurs T200 montés sur une planche de stand-up paddle lui permettent d’atteindre une vitesse supérieure à 3 nœuds !
Utilisation du propulseur T200
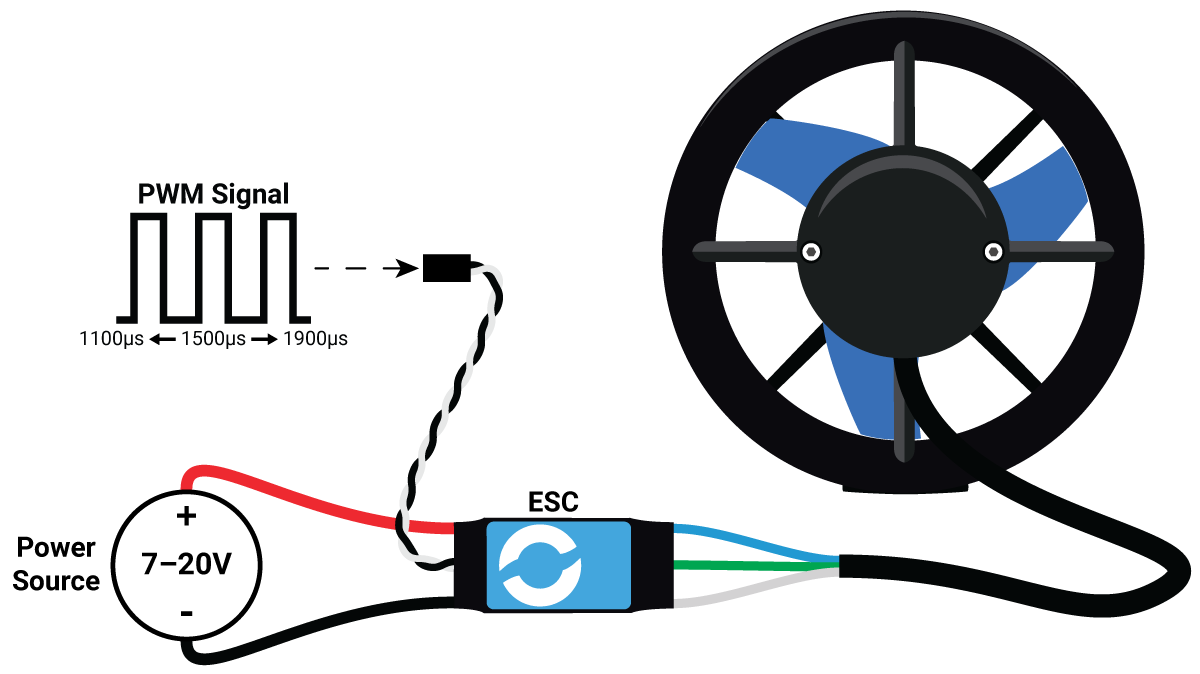
Le propulseur T200 est livré prêt à l’emploi et comprend des hélices tournant dans le sens horaire et antihoraire. En plus du propulseur, vous aurez besoin d’un variateur de vitesse tel que notre ESC Basic, d’une source d’alimentation telle que notre batterie, ainsi que d’une source de signal, comme notre Thruster Commander, un récepteur radio RC ou un microcontrôleur tel que l’Arduino ou le Raspberry Pi.
Vous trouverez une multitude d’informations techniques, de graphiques, d’exemples de code et de tutoriels dans les sections « Détails techniques » et « Apprendre » de cette page, ainsi qu’une assistance via notre communauté sur le forum en ligne. Vous y découvrirez des utilisateurs réalisant toutes sortes de projets passionnants, allant de la conception générative de ROV aux bottes à réaction pour la plongée en apnée, en passant par les robots chasseurs de poissons-lions !
Nous avons hâte de découvrir ce que VOUS en ferez !
Contenu
- 1 x propulseur T200
- 1 x hélice tournant dans le sens des aiguilles d’une montre (montée sur le propulseur)
- 1 x hélice tournant dans le sens inverse des aiguilles d’une montre
Mise en route rapide
1. Reliez les fils du propulseur aux fils de phase du moteur de l’ESC.
2. Connectez le variateur de vitesse (ESC) à une source d’alimentation.
3. Connectez le fil de signal du variateur à une source de signal.
4. Envoyez un signal et le propulseur commencera à tourner. C’est tout.
Remarques importantes
Faites toujours preuve de prudence lorsque vous manipulez de l’électricité dans l’eau.
Éloignez toute partie de votre corps de l’entrée et de la sortie du propulseur afin d’éviter toute blessure. Faites toujours preuve de prudence face aux pales en rotation de l’hélice.
Ne faites pas fonctionner le propulseur pendant plus de 10 secondes hors de l’eau (à sec). Les roulements ont besoin d’eau pour être lubrifiés et risquent d’être endommagés si le propulseur fonctionne pendant une période prolongée à sec.
Évitez que des algues ou d’autres objets ne soient aspirés dans le propulseur afin d’éviter tout dommage.
La plupart des freins-filets ne sont pas chimiquement compatibles avec le polycarbonate et endommageront les propulseurs s’ils sont utilisés sur l’une des vis. N’utilisez, si nécessaire, qu’un frein-filet chimiquement compatible avec le polycarbonate sur les vis de fixation.
Un cliquetis ou un bruit provenant du propulseur est normal, en particulier lorsqu’il fonctionne à sec. La plupart des bruits et des vibrations disparaissent dès que le propulseur fonctionne dans l’eau.
Guides
Catégories de forum concernées
Blue Robotics Forums – Thrusters And Motors
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Performances | ||
| Poussée AV/AR à plein régime à 12 V | 3.71 / 2.92 kg f | 8.2 / 6.4 lb f |
| Poussée AV/AR à plein régime à la tension nominale (16 V) | 5.25 / 4.1 kg f | 11.6 / 9.0 lb f |
| Poussée AV/AR à plein régime à la tension maximale (20 V) | 6.7 / 5.05 kg f | 14.8 / 11.1 lb f |
| Poussée minimale | 0.02 kg f* | 0.05 lb f* |
| Profondeur maximale testée (eau de mer) | 300 m | 984 ft |
| Électrique | ||
| Tension de fonctionnement | 7–20 volts | |
| Courant (puissance) à plein régime à 12 V | 17 Amps (205 Watts) | |
| Courant (puissance) à plein régime à la tension nominale (16 V) | 24 Amps (390 Watts) | |
| Courant (puissance) à plein régime à la tension maximale (20 V) | 32 Amps (645 Watts) | |
| Caractéristiques physiques | ||
| Longueur | 113 mm | 4.45 in |
| Diamètre | 100 mm | 3.9 in |
| Matériaux en contact avec l’eau | Polycarbonate Epoxy Stainless steel 316 Plastic Polyurethane Buna-N |
|
| Poids dans l’air | ||
| T200 standard (câble de 1 m) | 427 g | 0.941 lb |
| T200 de rechange BlueROV2 (câble de 0,71 m) | 414 g | 0.913 lb |
| Poids dans l’eau | ||
| T200 standard (câble de 1 m) | 239 g | .521 lb |
| T200 de rechange BlueROV2 (câble de 0,71 m) | 226 g | .493 lb |
| Diamètre de l’hélice | 76 mm | 3.0 in |
| Filetages des trous de fixation | 4x M3x0.5 1x M6x1.0 |
|
| Profondeur des trous de fixation | (M3) 6 mm (M6) 8 mm |
|
| Entraxe des trous de fixation (M3) | 19 mm | 0.75 in |
| Couple d’installation recommandé des fixations | 0.5–1.3 N·m (M3 fasteners) 3–5 N·m (M6 fastener) |
|
| Câble | ||
| Câble utilisé | BR-100997 | |
| Longueur du câble | *See drawing | |
| Section des conducteurs | 16 AWG | |
| Pénétrateur WetLink compatible | M10-6.5mm-LC | |
| *Valeurs limitées par l’ESC utilisé pour piloter le propulseur. | ||
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,54 kg |
|---|
Vous aimerez peut-être aussi…
Produits similaires
-
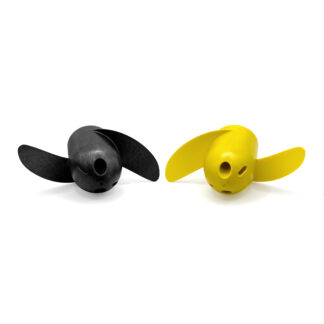
Hélice anti-algues pour moteur M200
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
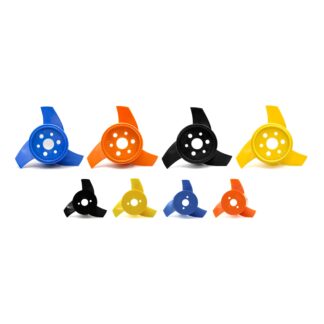
Jeu d'hélices
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
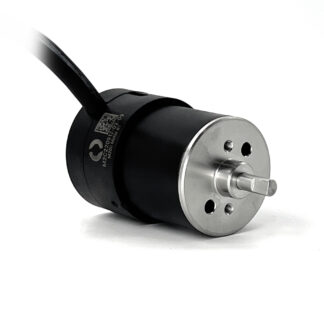
Moteur M200
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit