Contrôleur de vol Navigator
Connectez-vous pour accéder aux prix professionnels
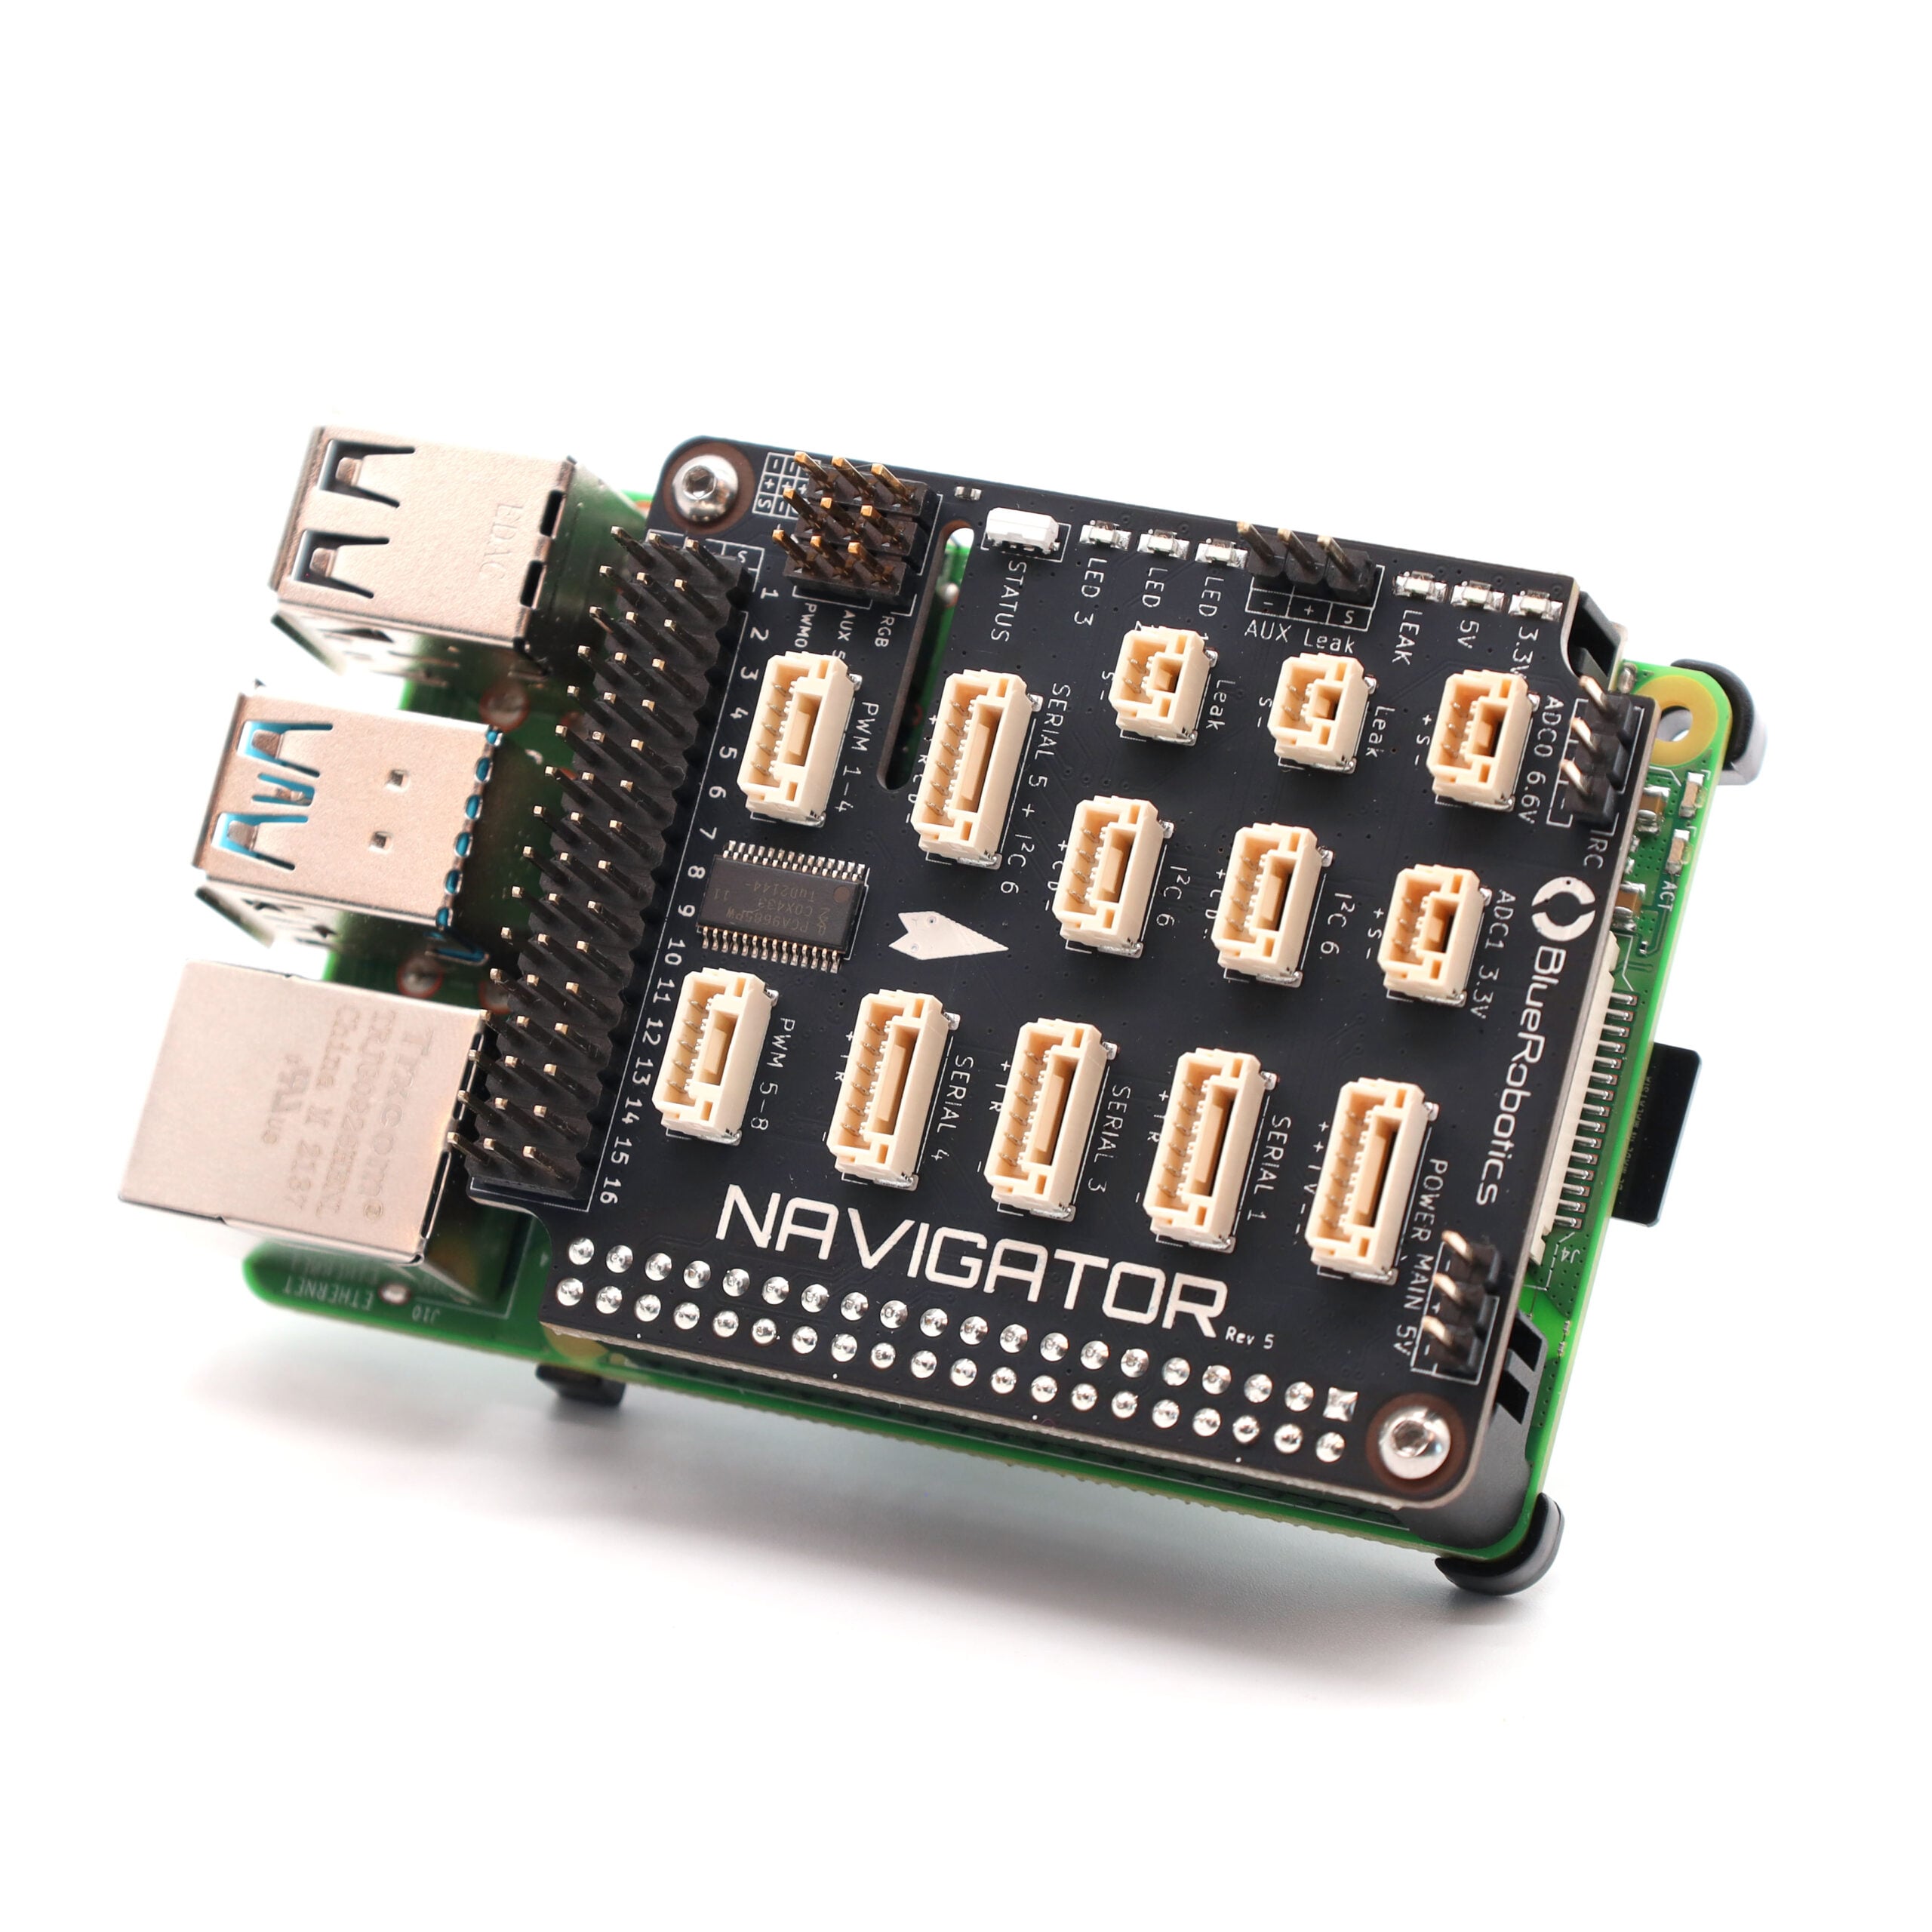
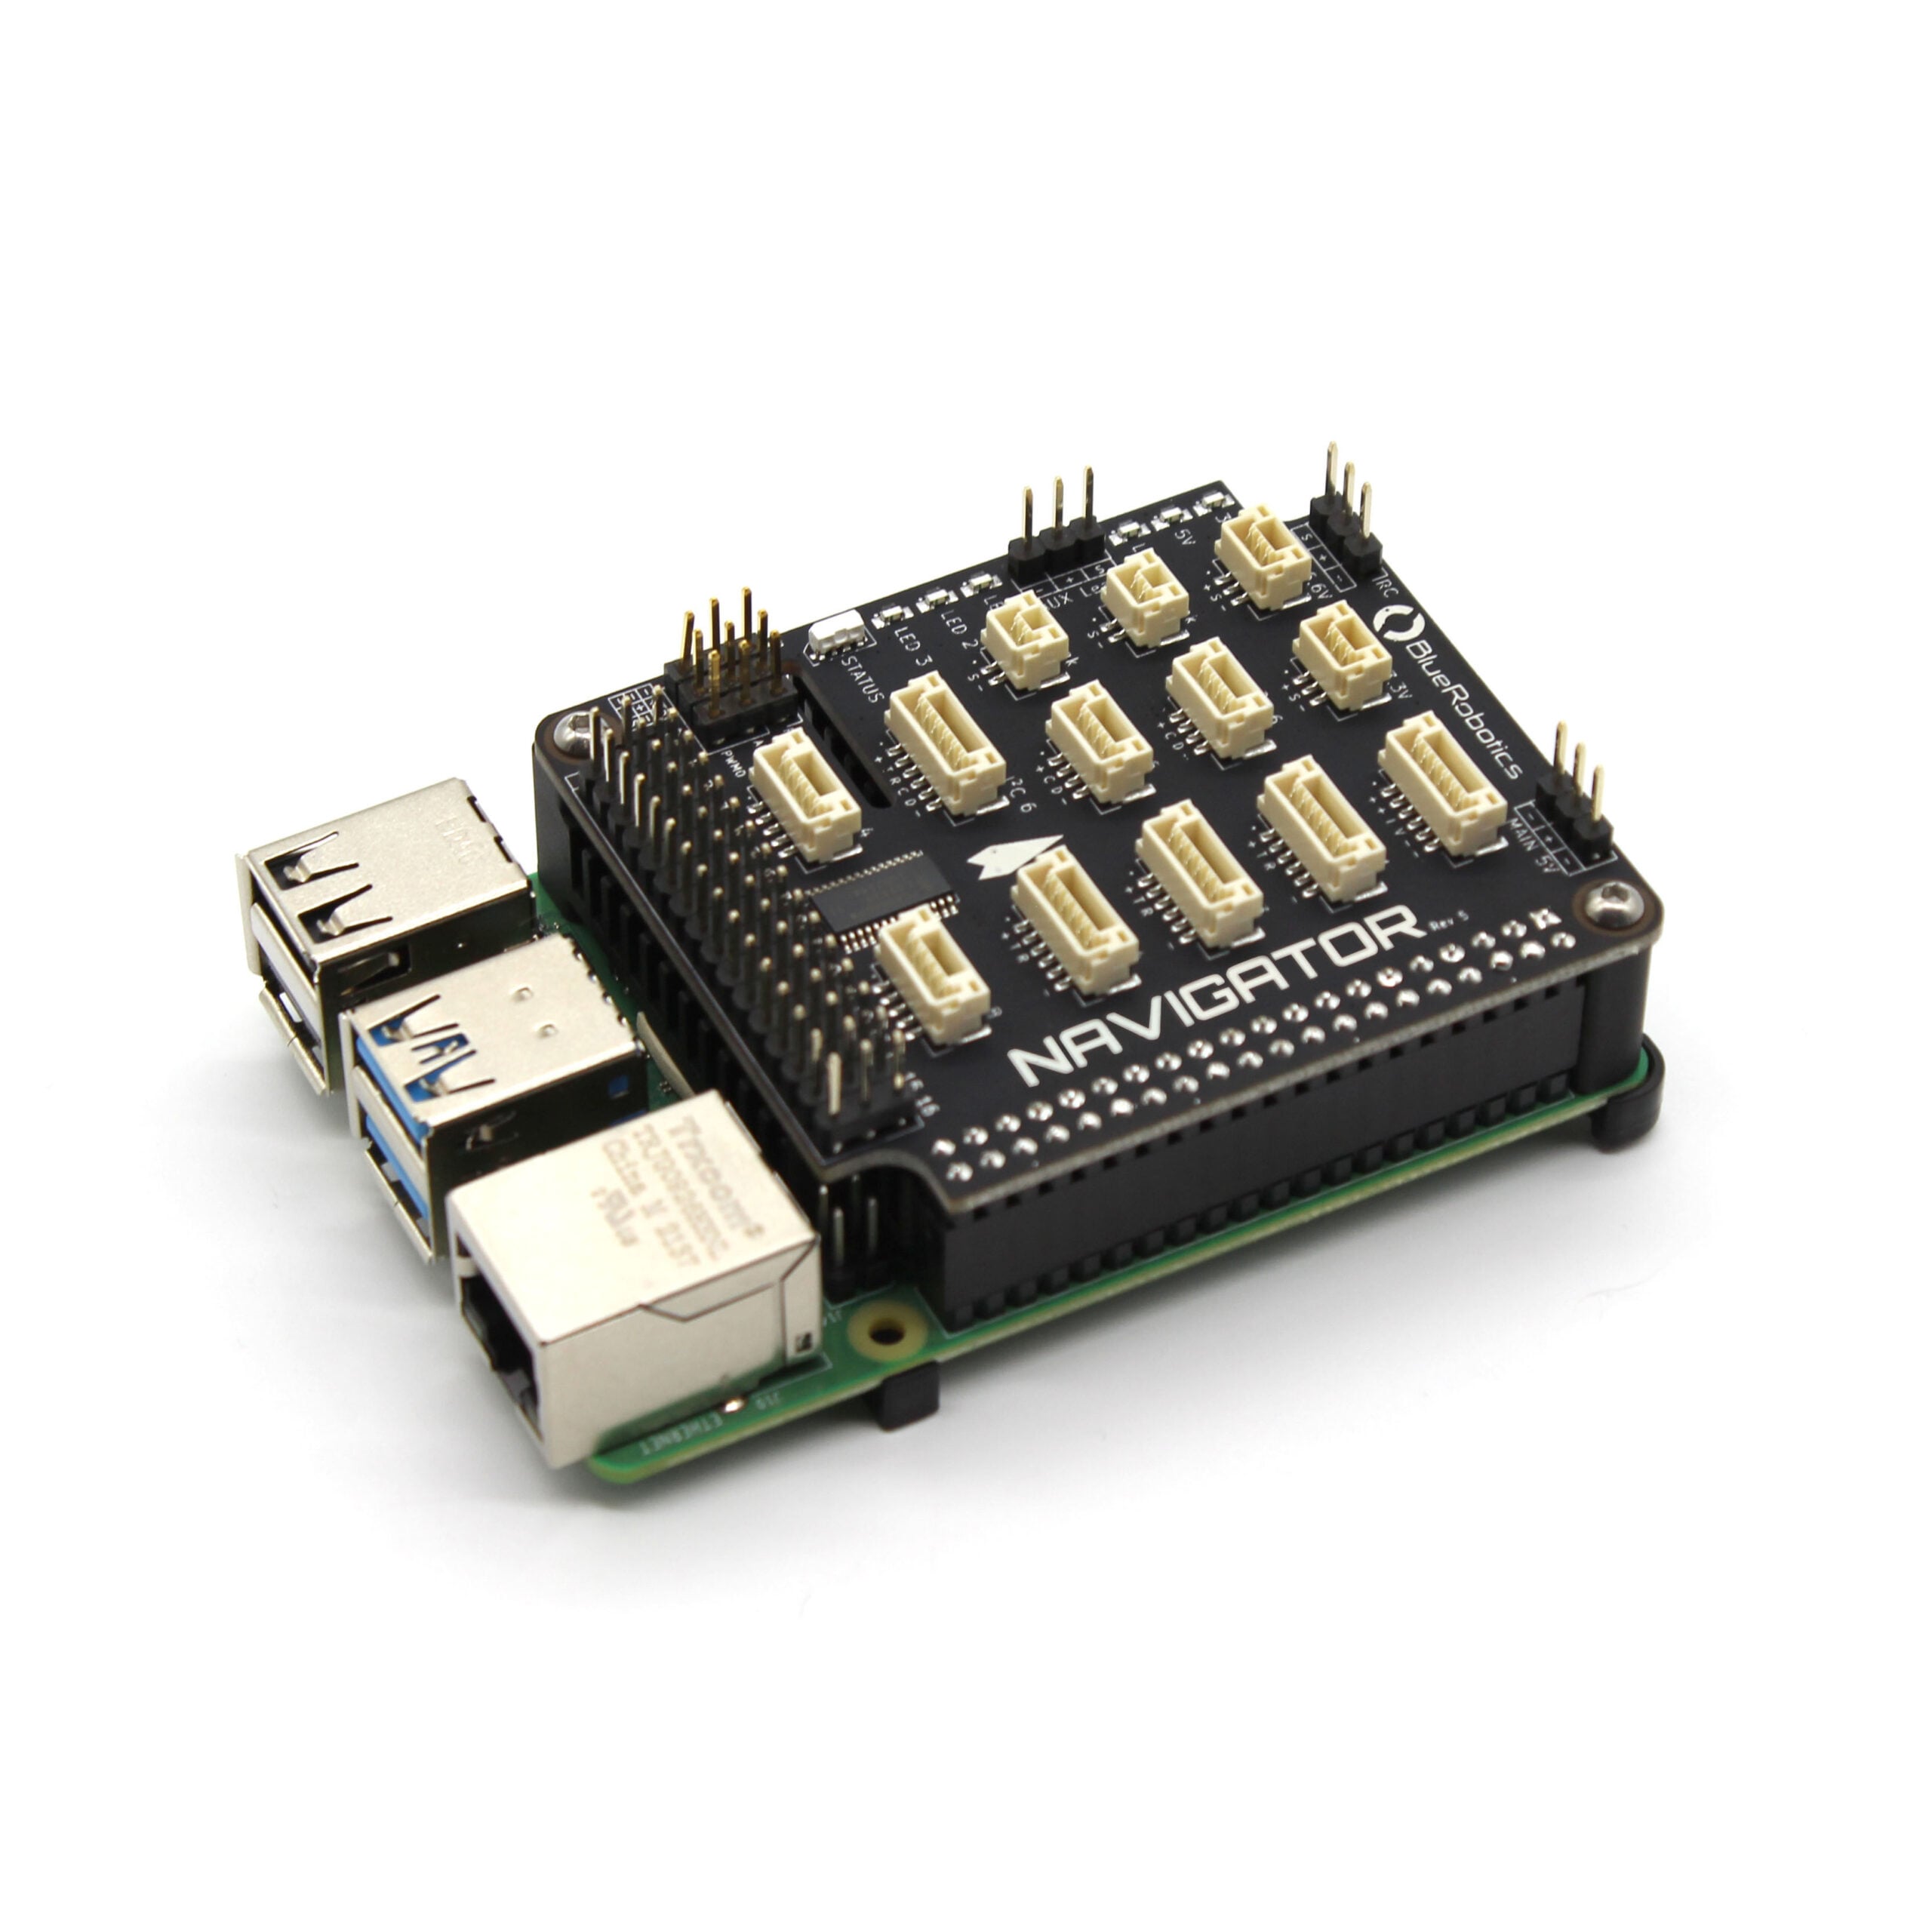
Le Navigator est un contrôleur de vol pour ROV et robotique destiné au Raspberry Pi 4. Il intègre une IMU, un compas, un baromètre et des capteurs ADC, ainsi que 16 sorties PWM et de nombreux ports d’extension série et I2C. Le Navigator est utilisé sur les modèles BlueROV2 et BlueBoat en association avec le logiciel BlueOS, mais peut également être utilisé pour un large éventail d’applications robotiques !
Description
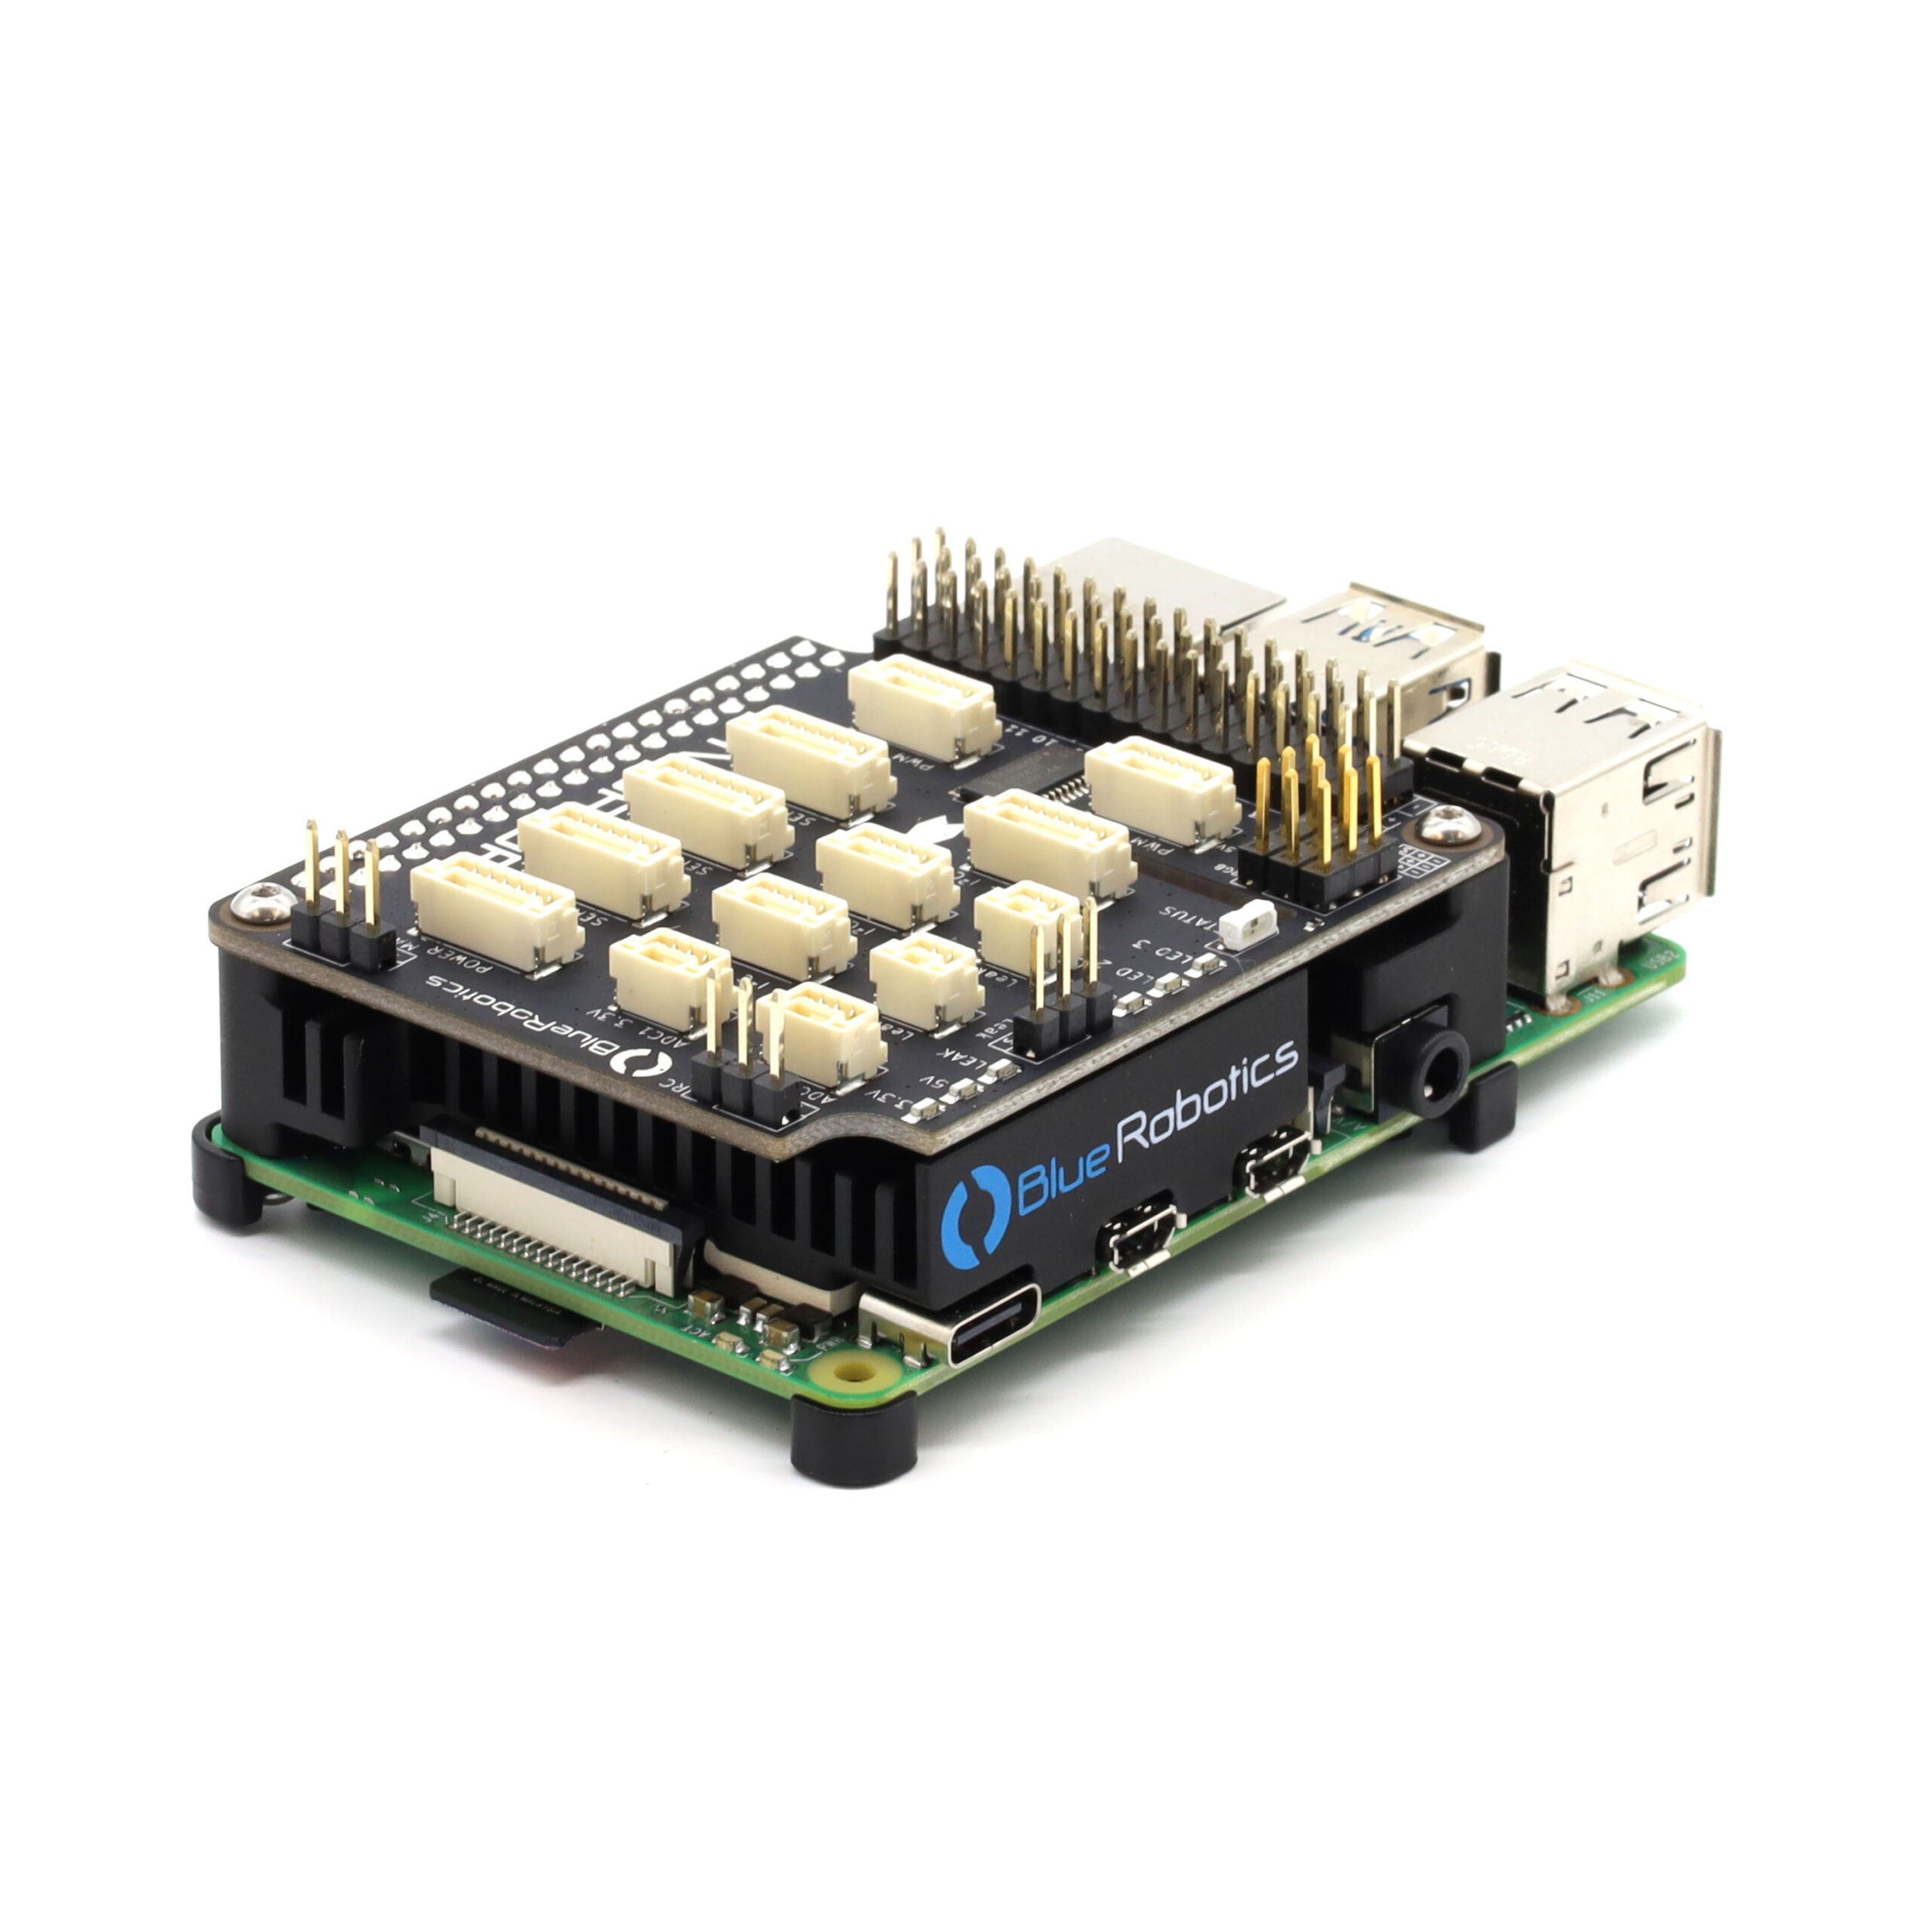
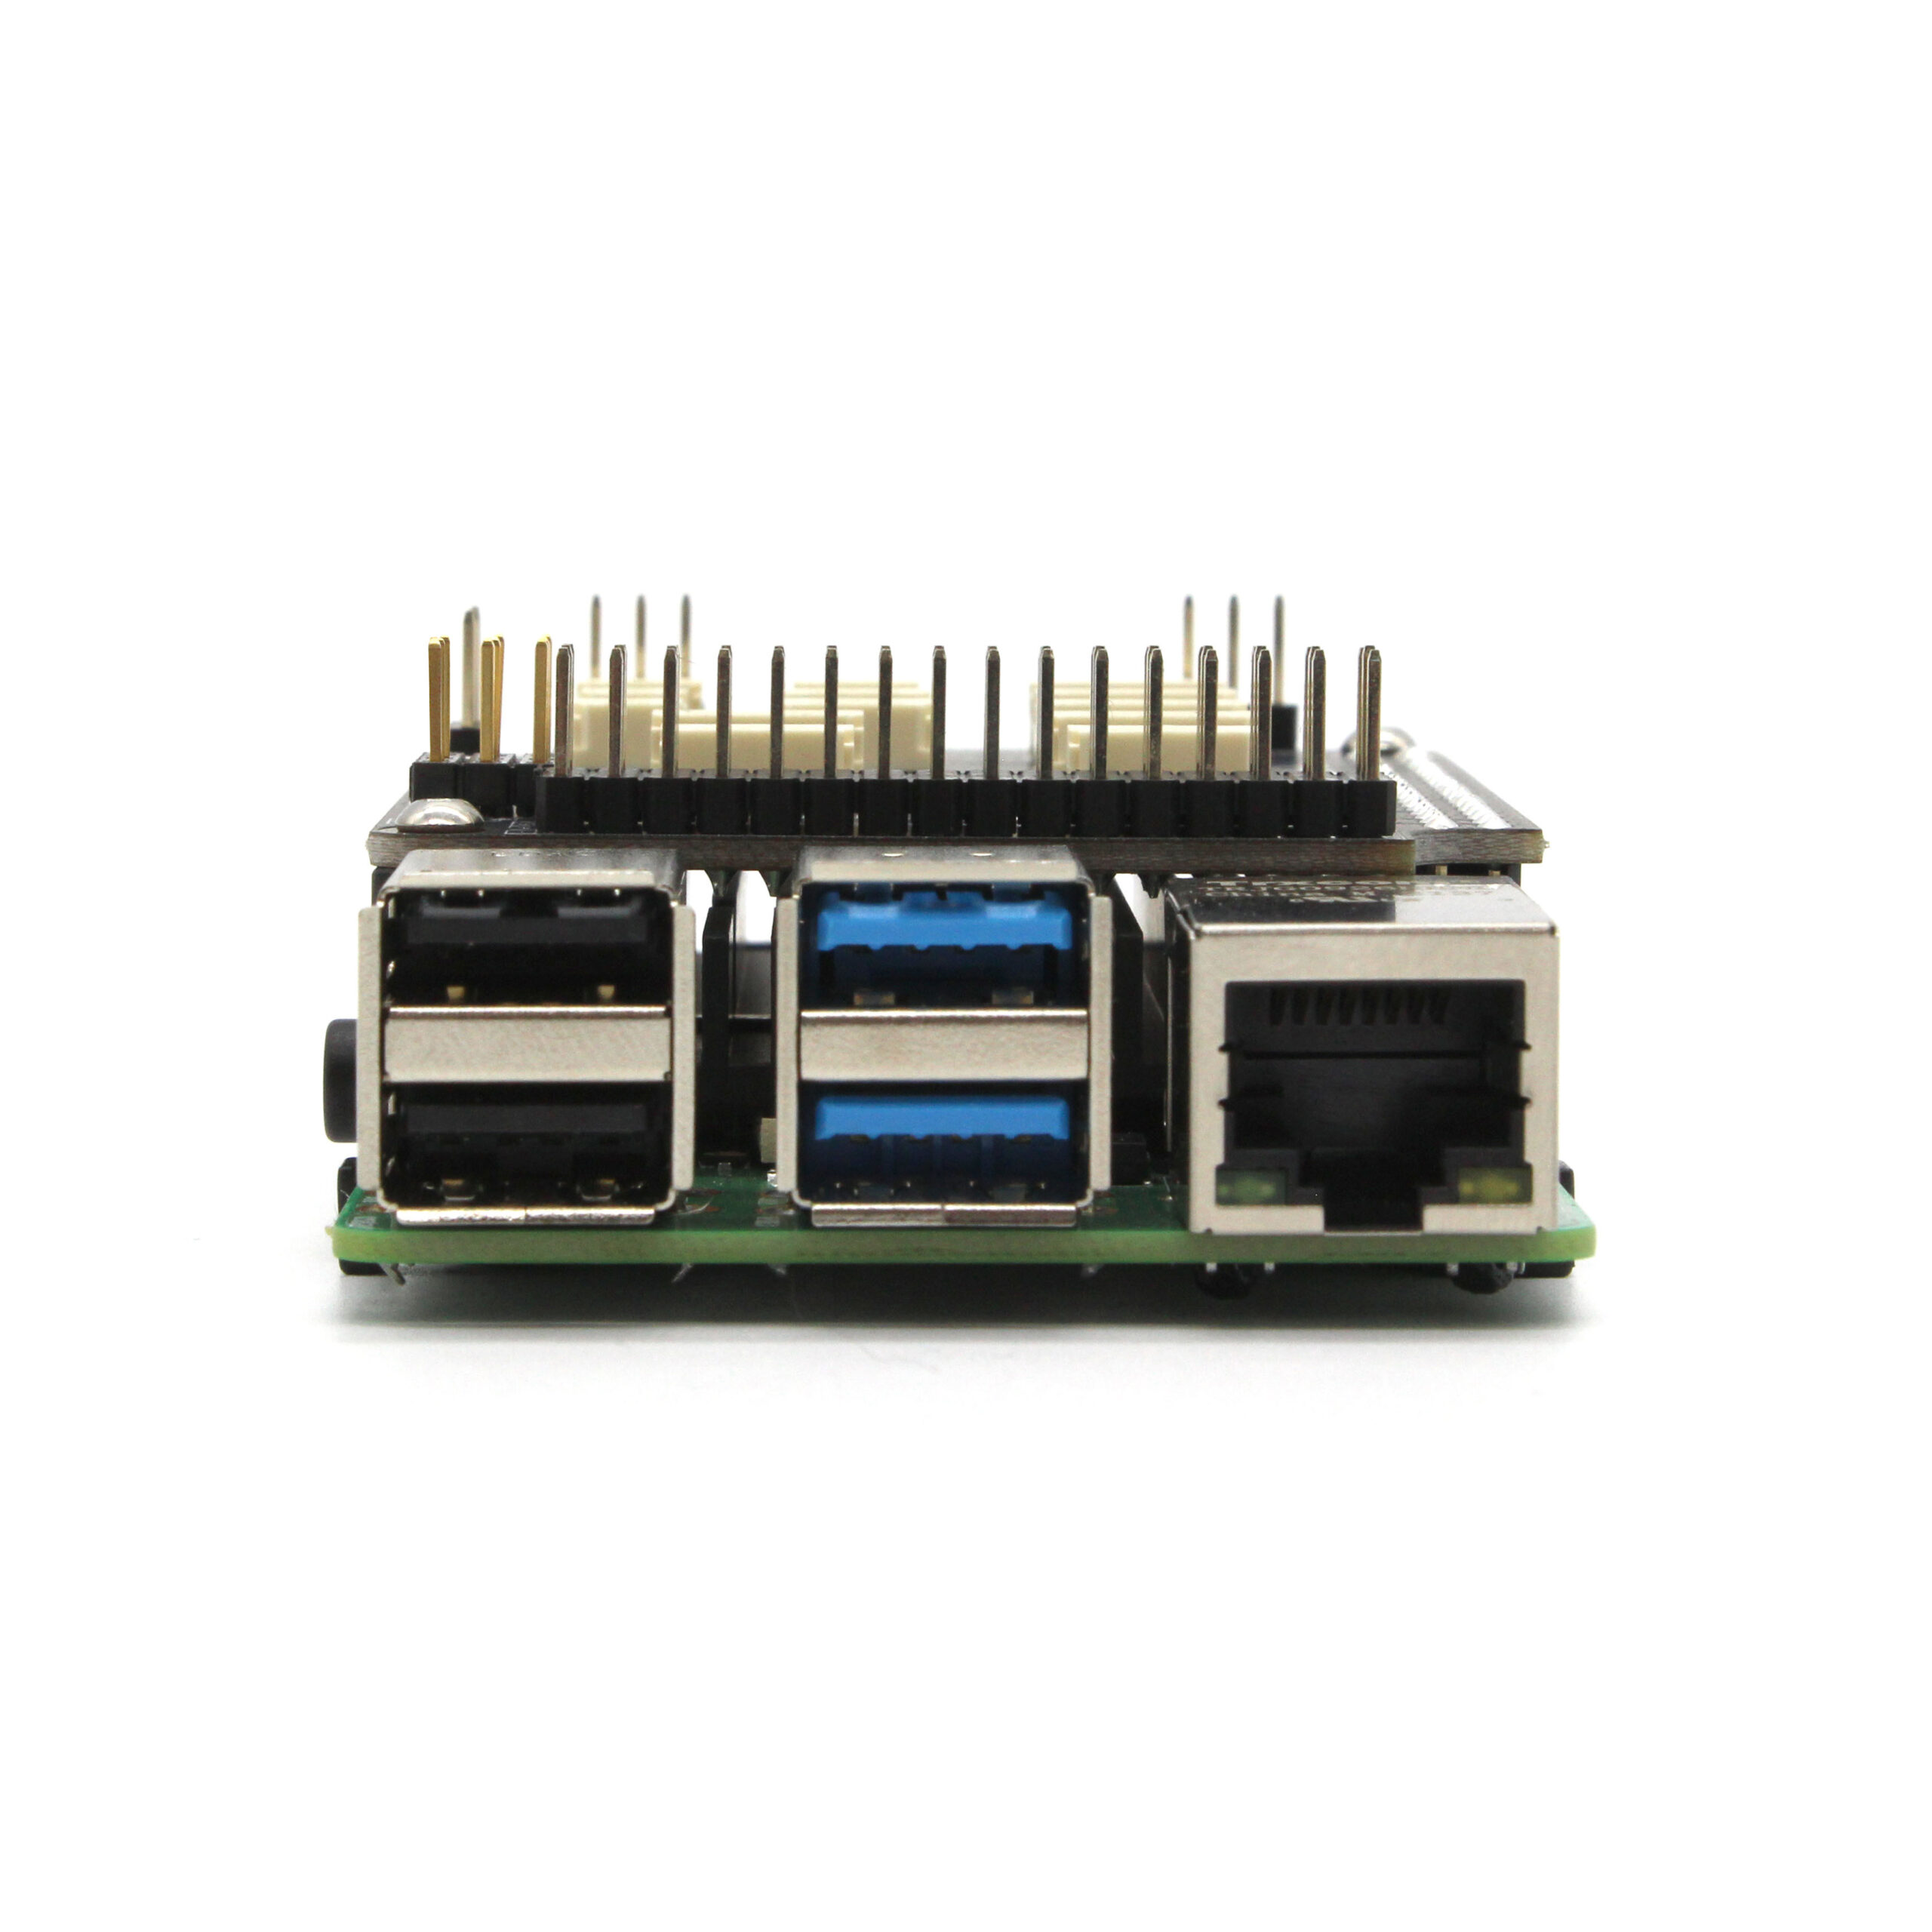
La carte Navigator est une carte d’extension qui se branche sur le Pi 4 Raspberry et le transforme en un contrôleur de vol complet, prêt à piloter des ROV, des USV, des drones, des véhicules terrestres et pratiquement tout ce qui se déplace !
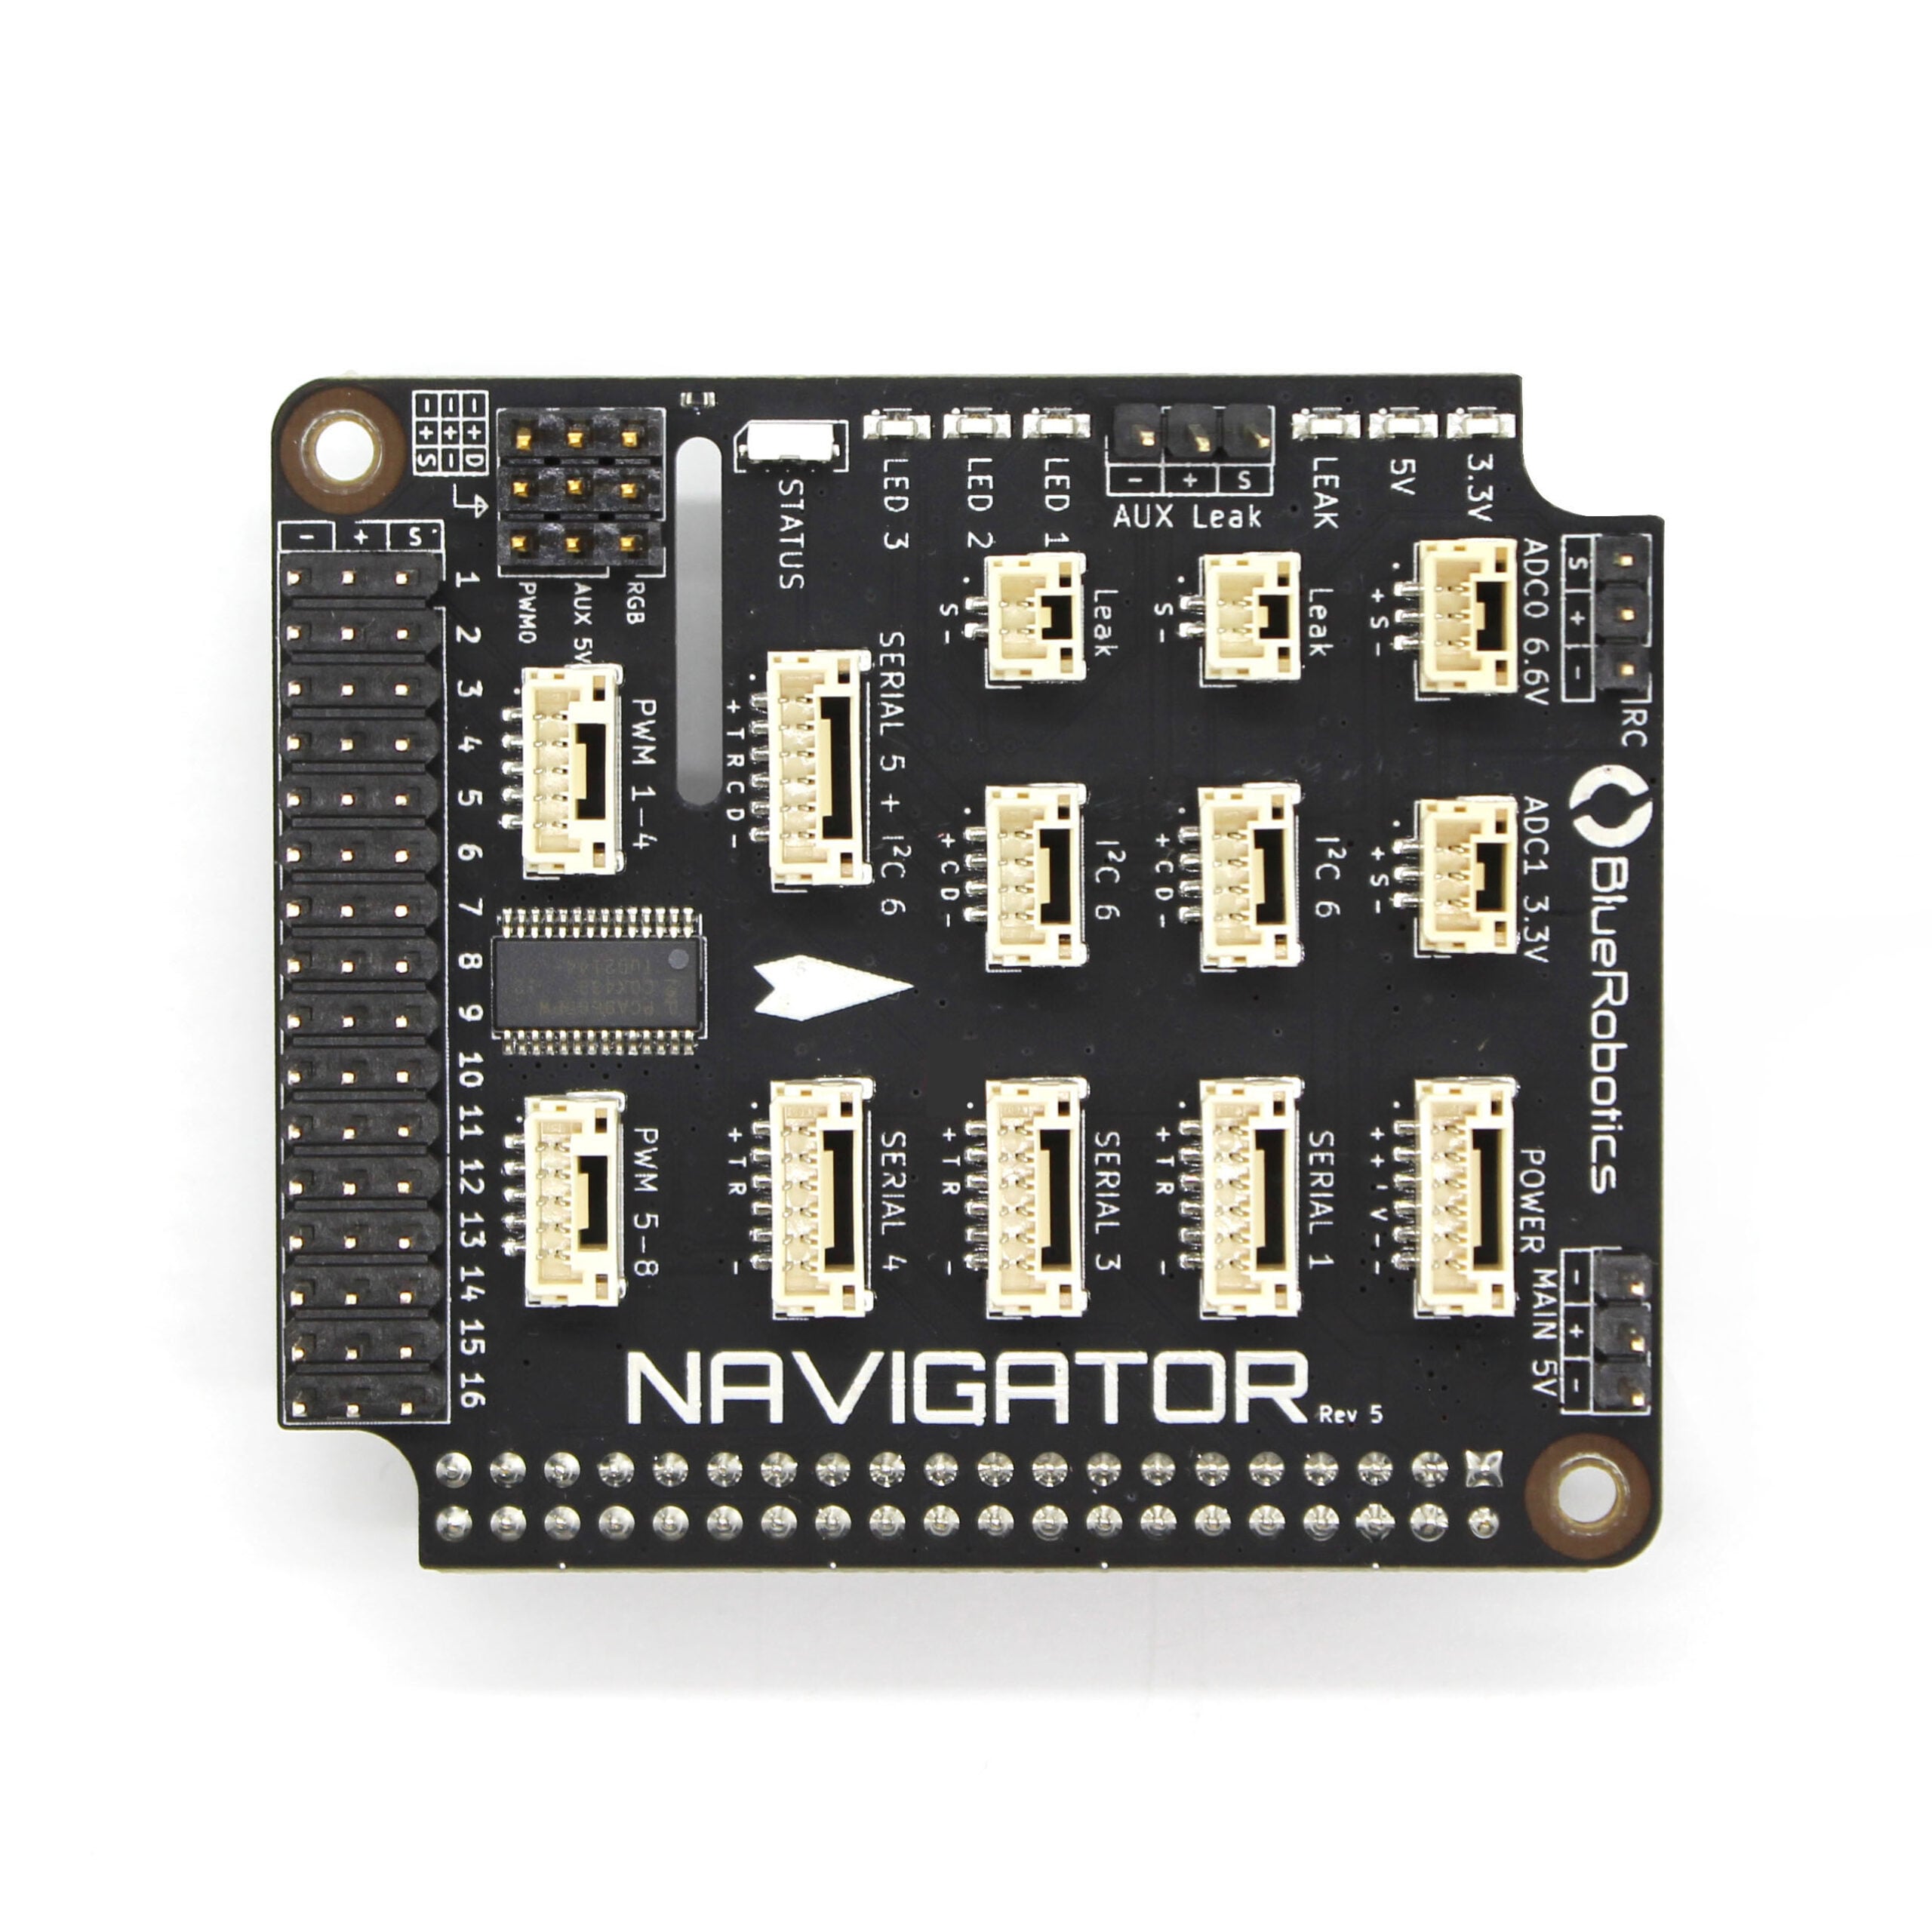
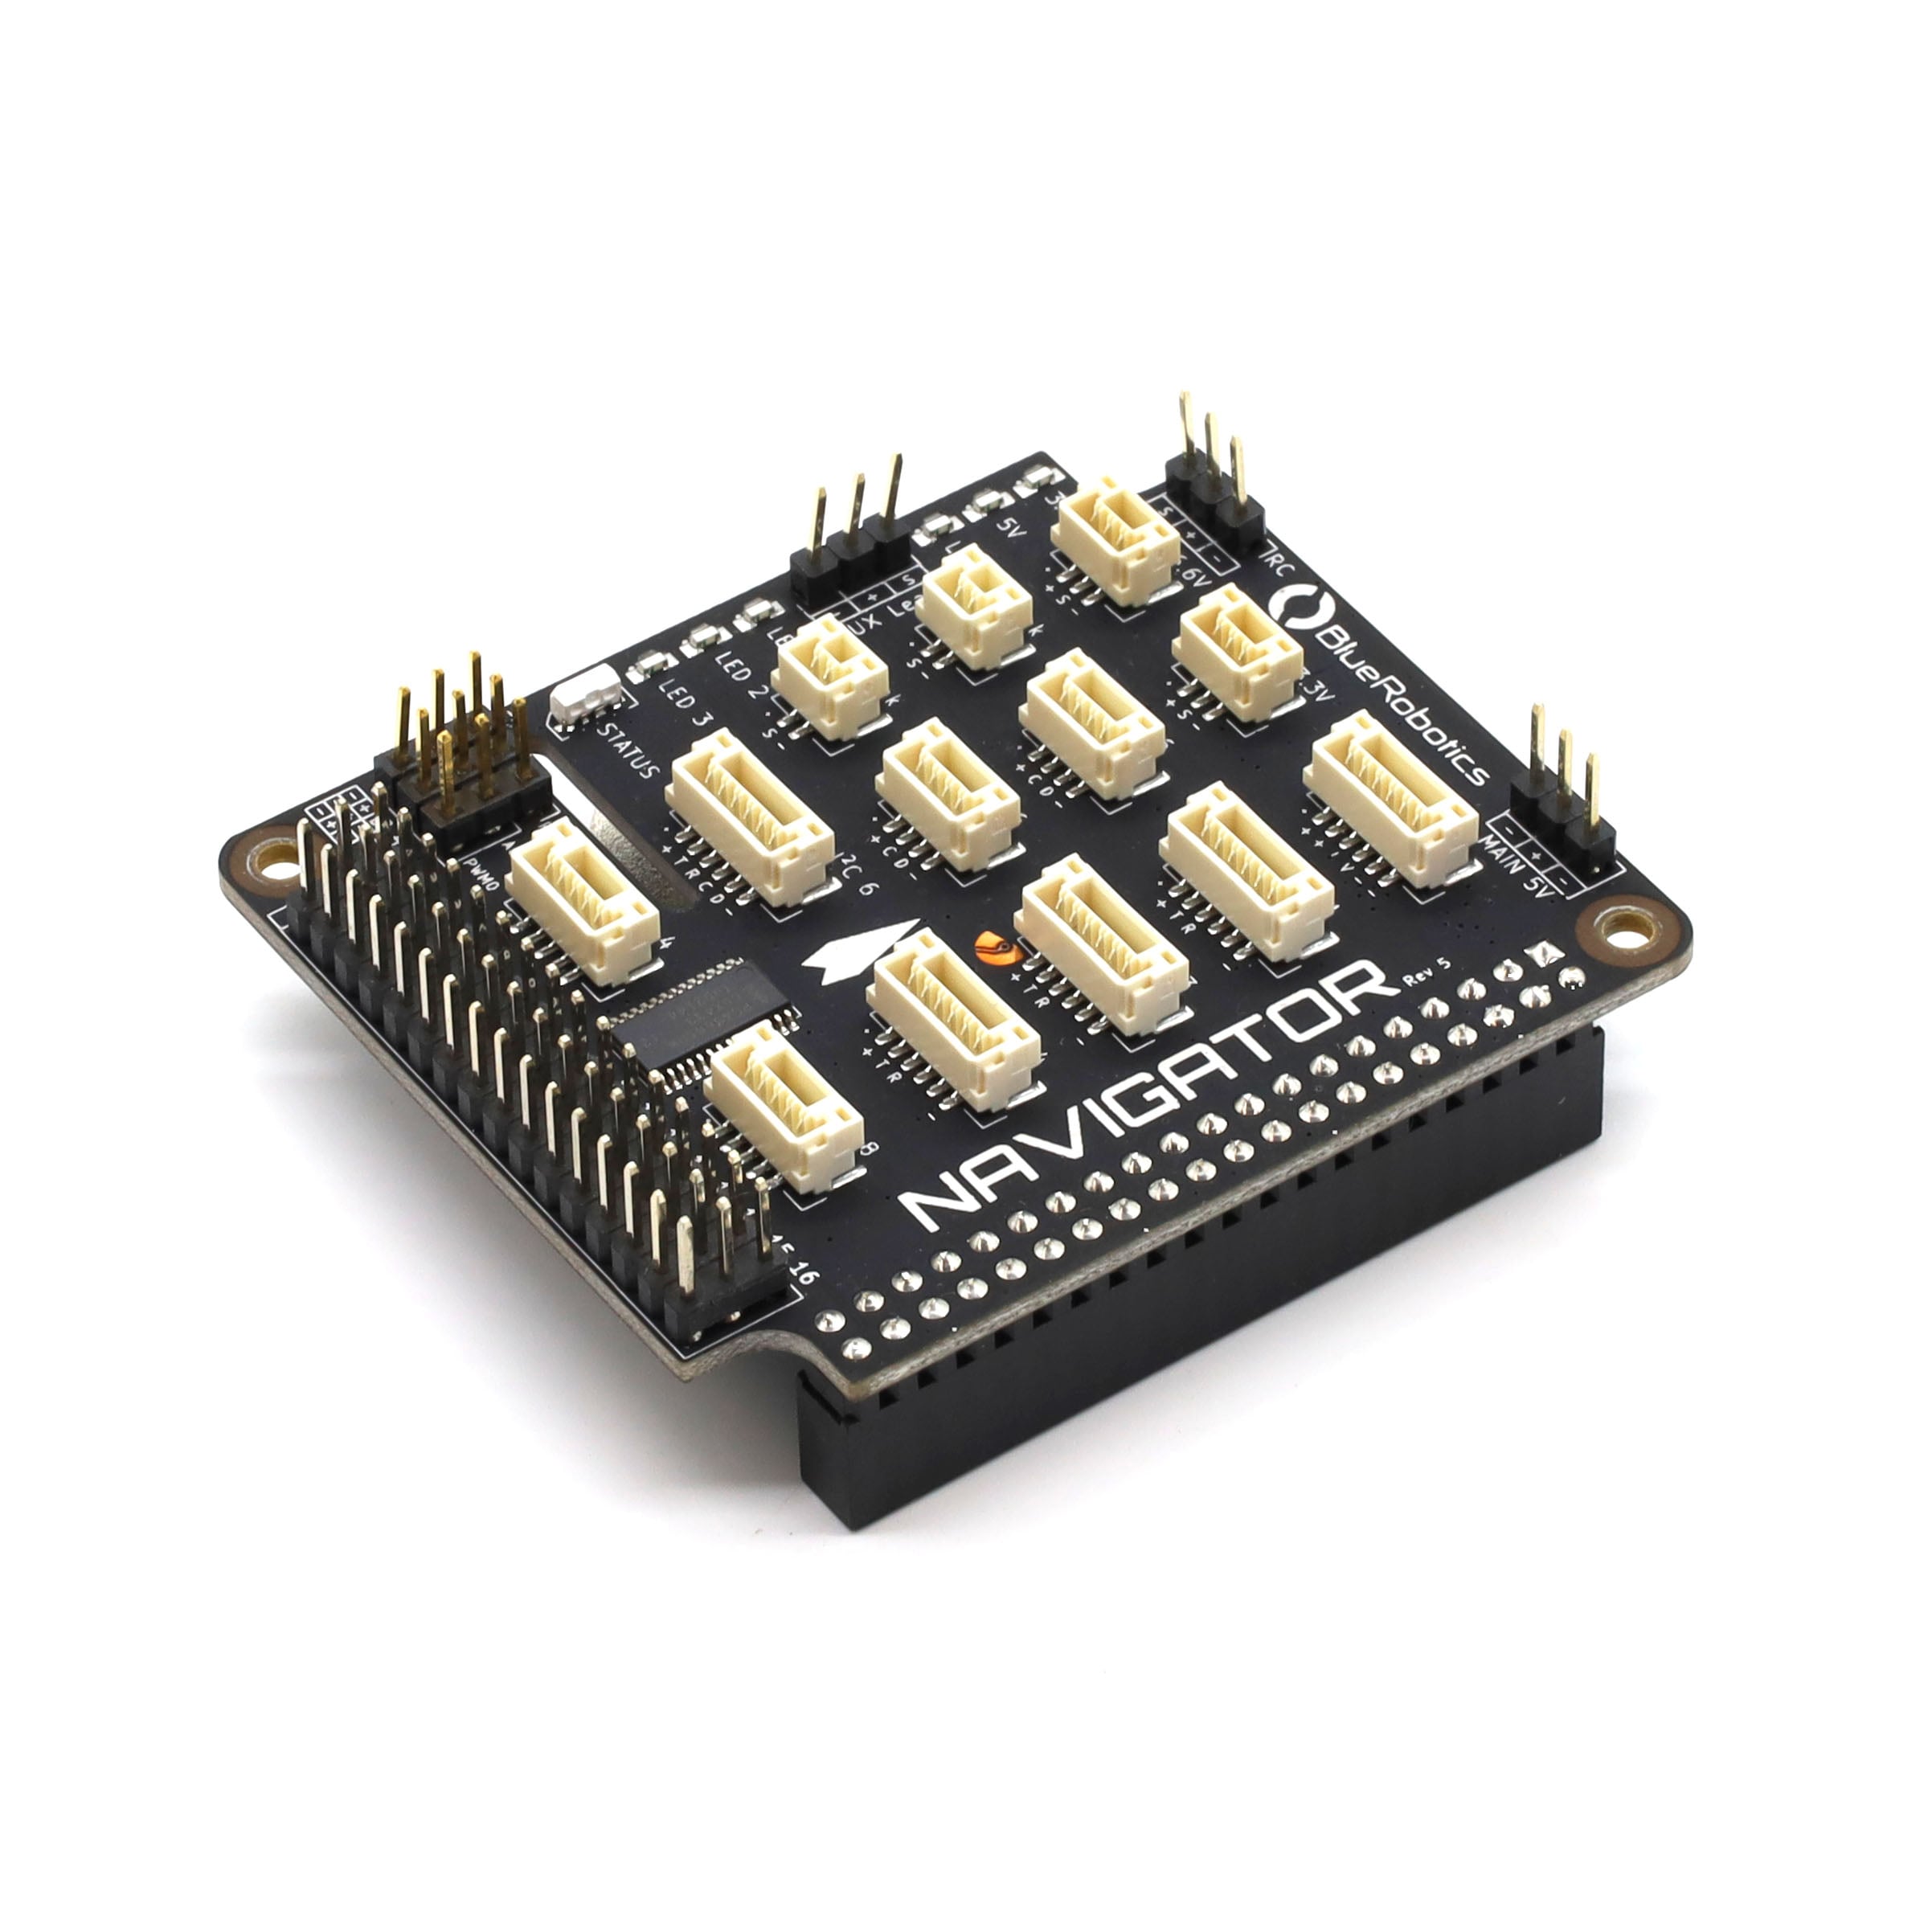
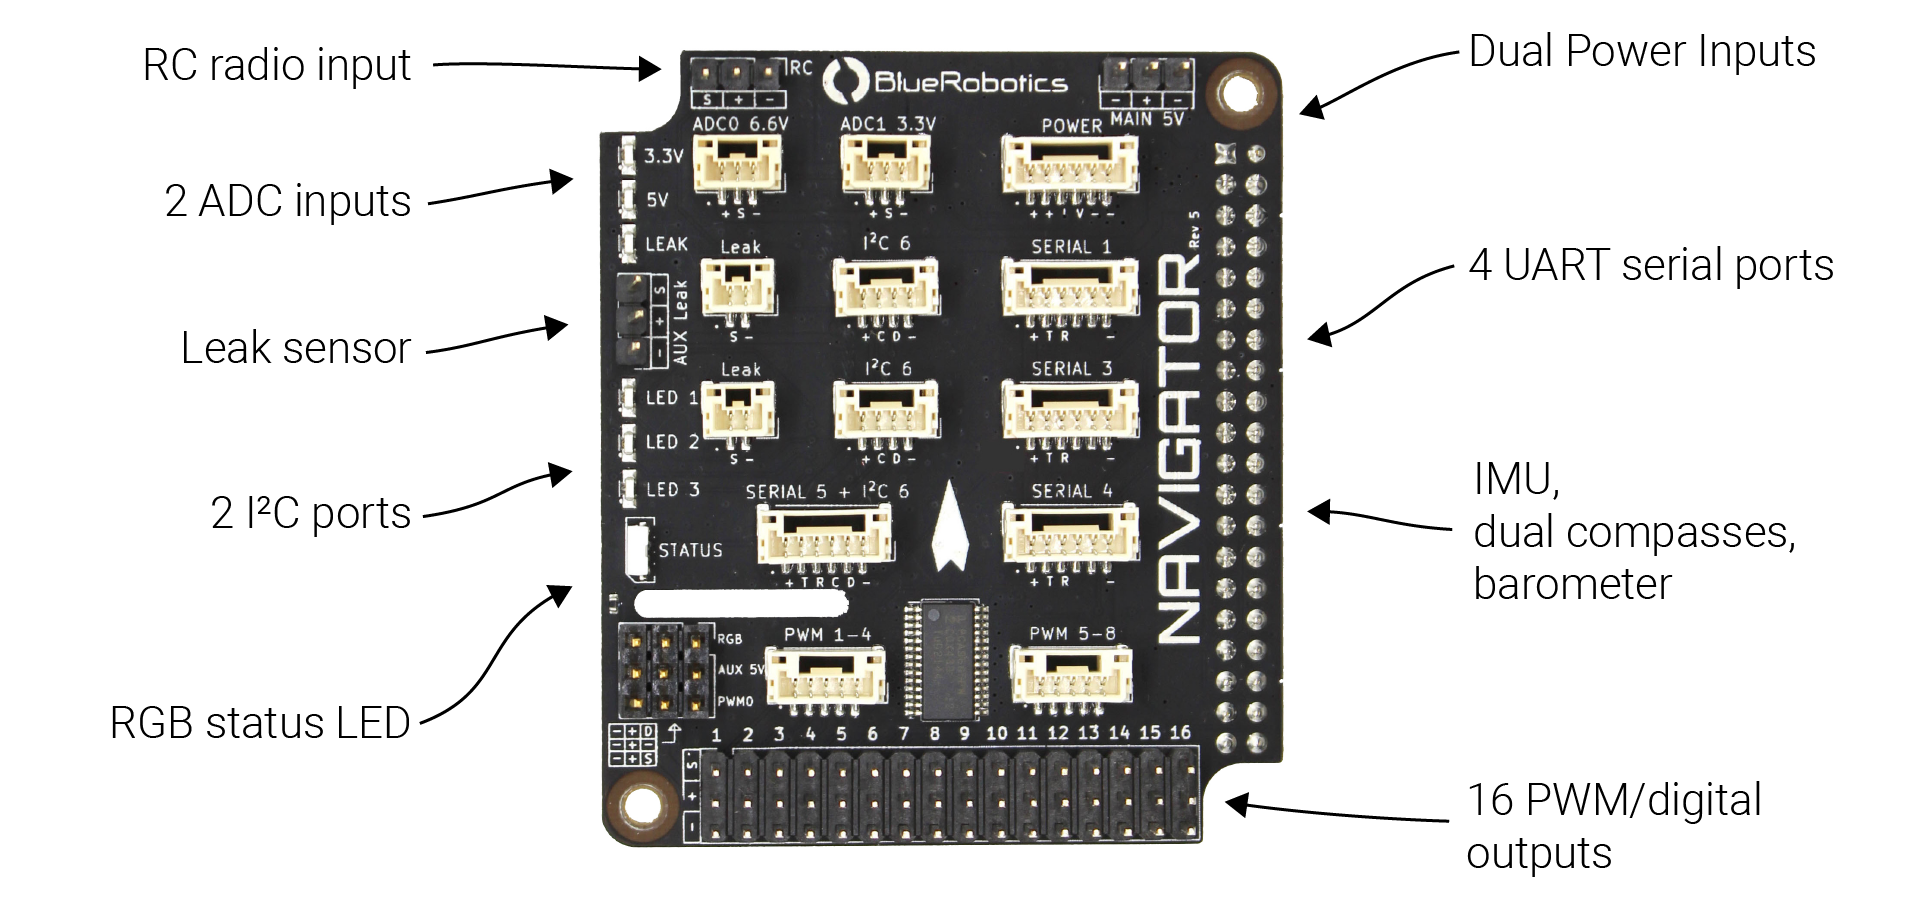
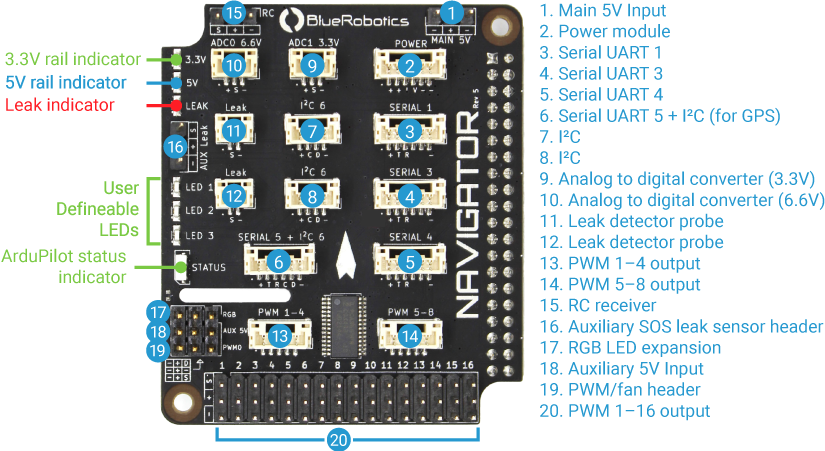
À la base, le Navigator est un ensemble d’entrées et de sorties. Il dispose d’entrées provenant de capteurs embarqués, de sorties vers des servomoteurs ou des variateurs de vitesse, ainsi que de ports d’extension permettant de connecter des appareils externes.
À bord, le Navigator dispose de :
- un IMU à 6 axes avec accéléromètres et gyroscopes pour l’orientation
- Deux magnétomètres à trois axes pour le cap magnétique
- Baromètre pour la mesure de l’altitude dans l’air
- 16 sorties de canaux PWM pour servomoteurs
- Entrées ADC de courant et de tension
- Détection de fuite intégrée pour 2 sondes
- Entrée récepteur RC (SBUS)
- LED d’état RVB
Le kit Navigator est livré avec une carte SD sur laquelle est installé BlueOS, notre nouveau logiciel d’exploitation central destiné aux ROV, aux USV et à d’autres systèmes robotiques. Basé sur Raspbian Linux, il offre une multitude de fonctionnalités, notamment la gestion du logiciel de pilotage automatique, la diffusion vidéo en continu, les mises à jour logicielles et les extensions définies par l’utilisateur. Il vous permet de vous lancer rapidement avec les micrologiciels Navigator et ArduPilot.
Le schéma de conception du Navigator est open source et mis à votre disposition pour vous aider à tirer le meilleur parti de votre Navigator.
De plus, le Navigator dispose de connecteurs d’extension, qui respectent tous la norme Blue Robotics Connector Standard et sont compatibles avec la plupart des accessoires de pilotage automatique du secteur. Il dispose des ports d’extension suivants :
- 4 ports série
- 2 ports I2C
- 2 ports de convertisseur analogique-numérique (CAN) 16 bits
- Port LED externe compatible avec les LED RVB Neopixel
De plus, le Navigator présente un certain nombre de fonctionnalités importantes qui méritent d’être soulignées :
- Deux entrées d’alimentation avec commutation automatique pour assurer la redondance
- Logique 3,3 V sur tous les ports
- Tolérance de 5 V sur les ports série
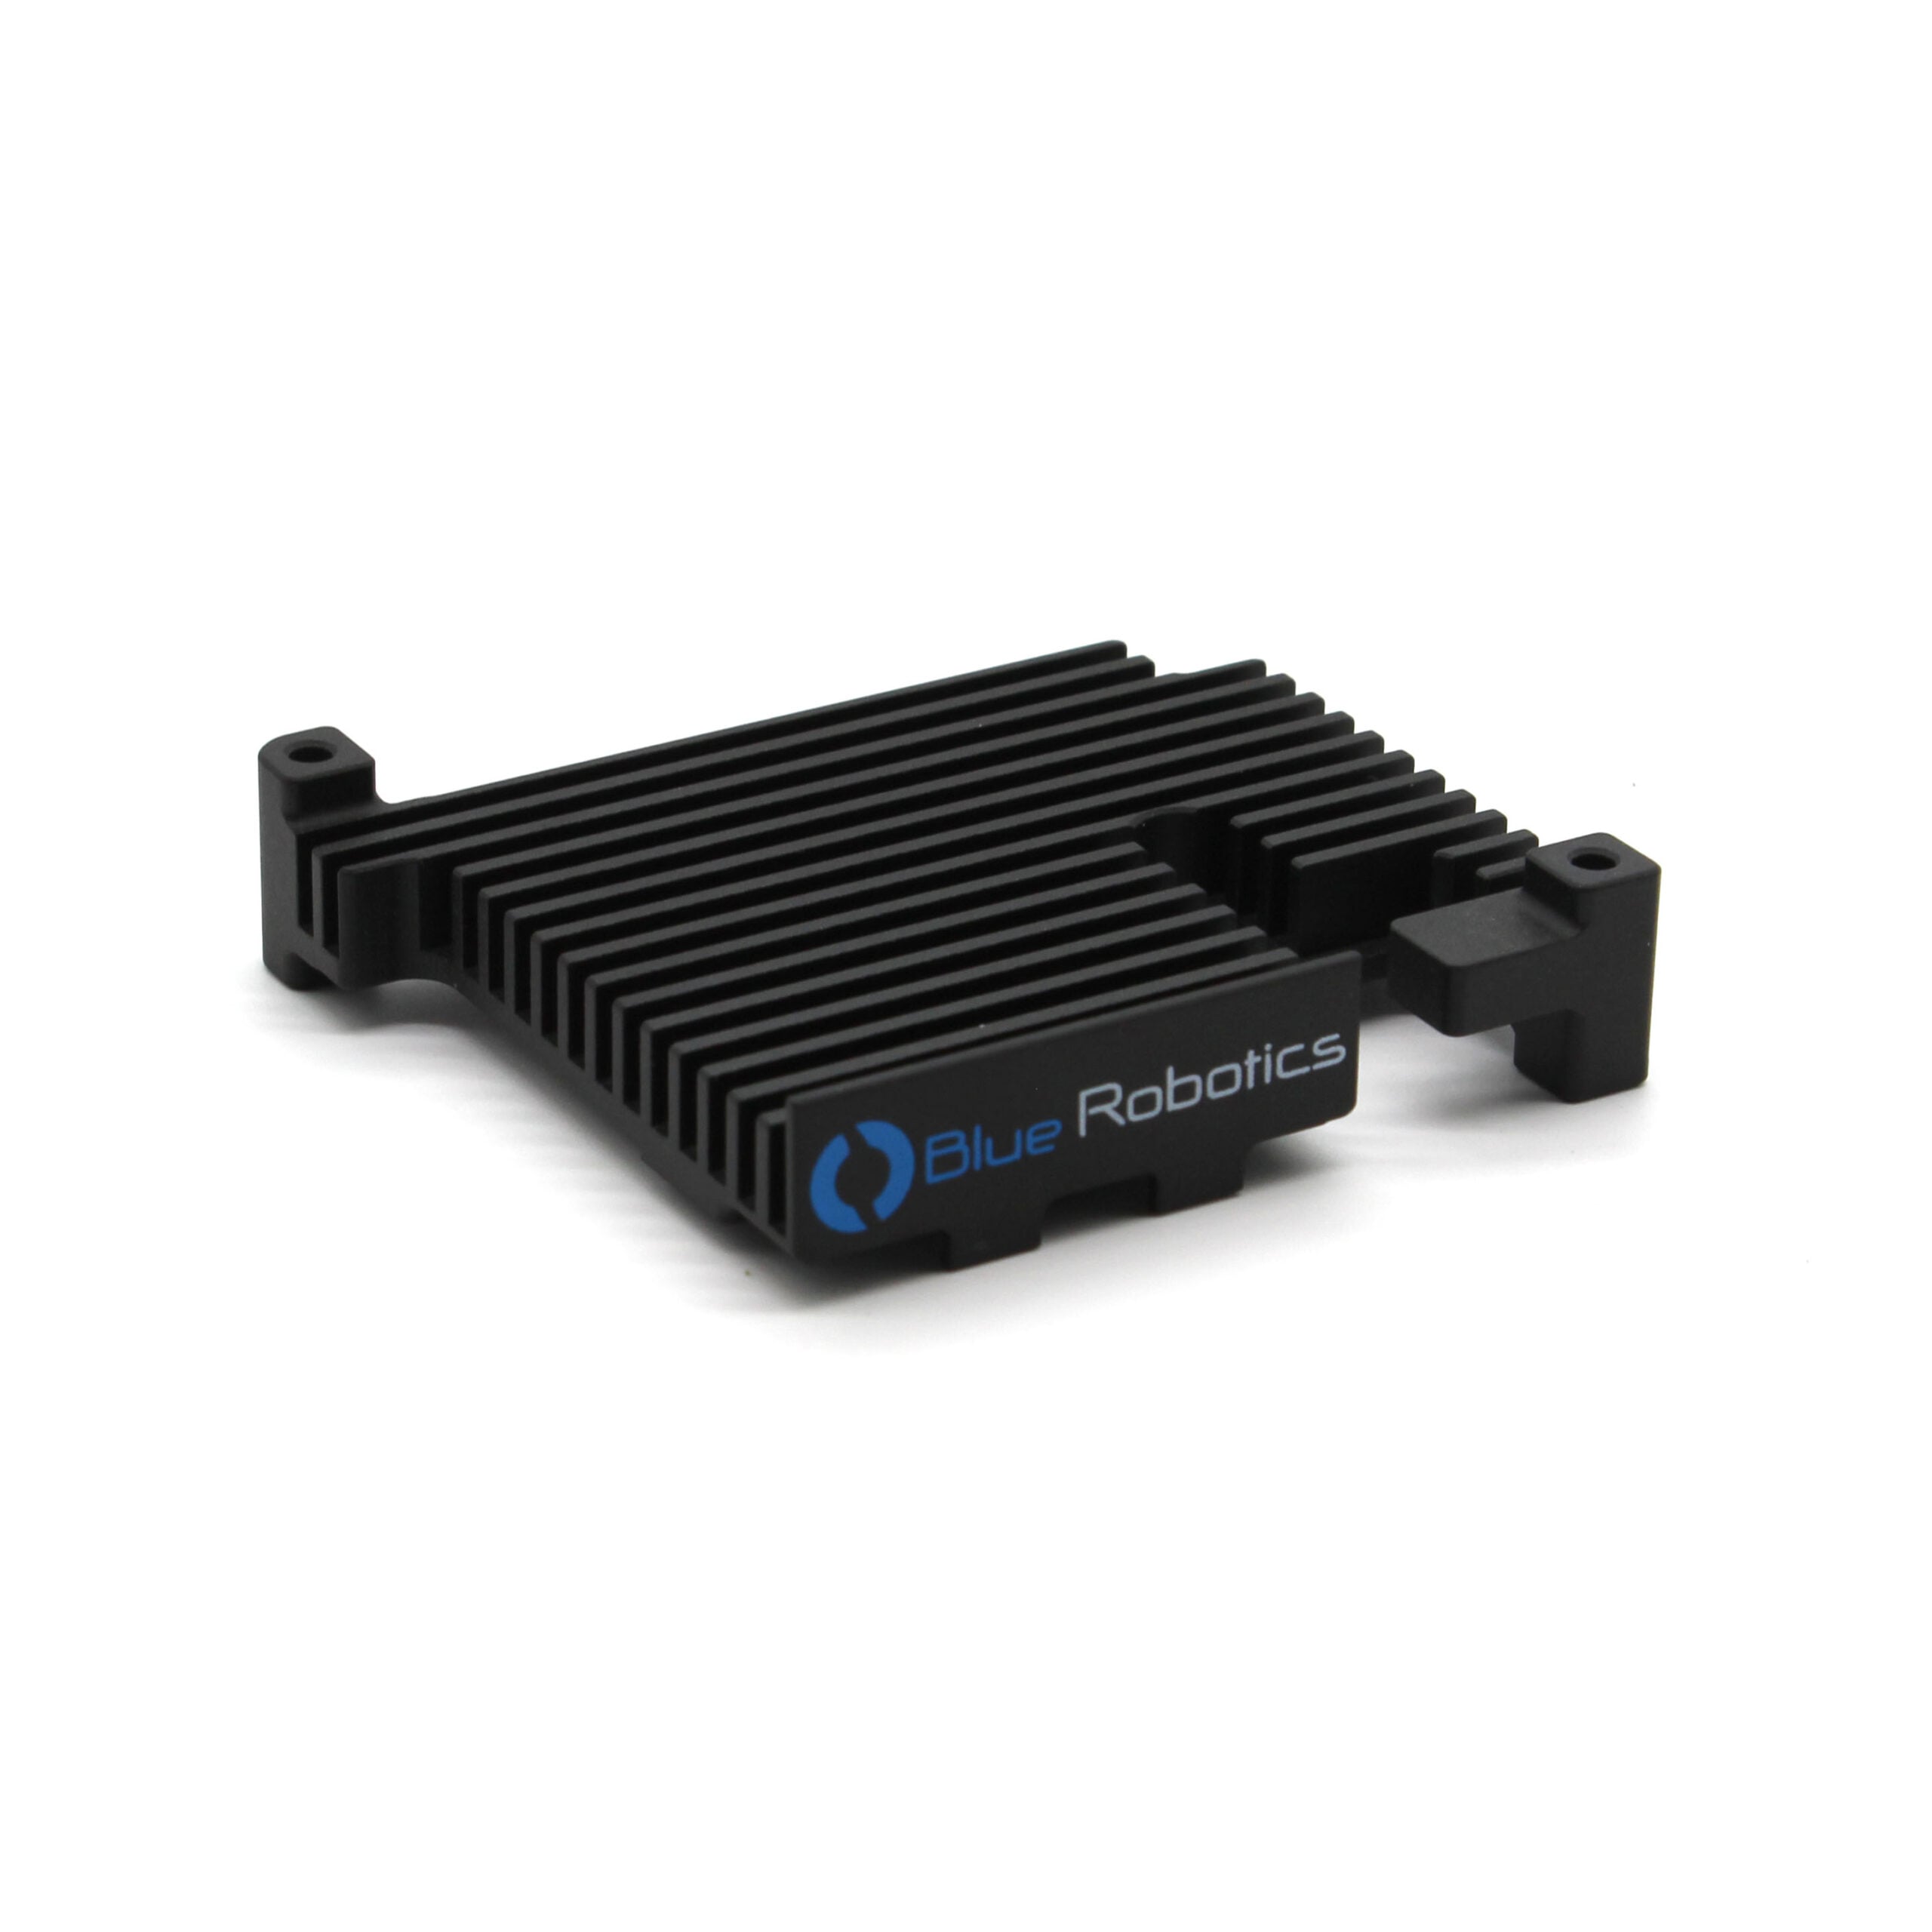
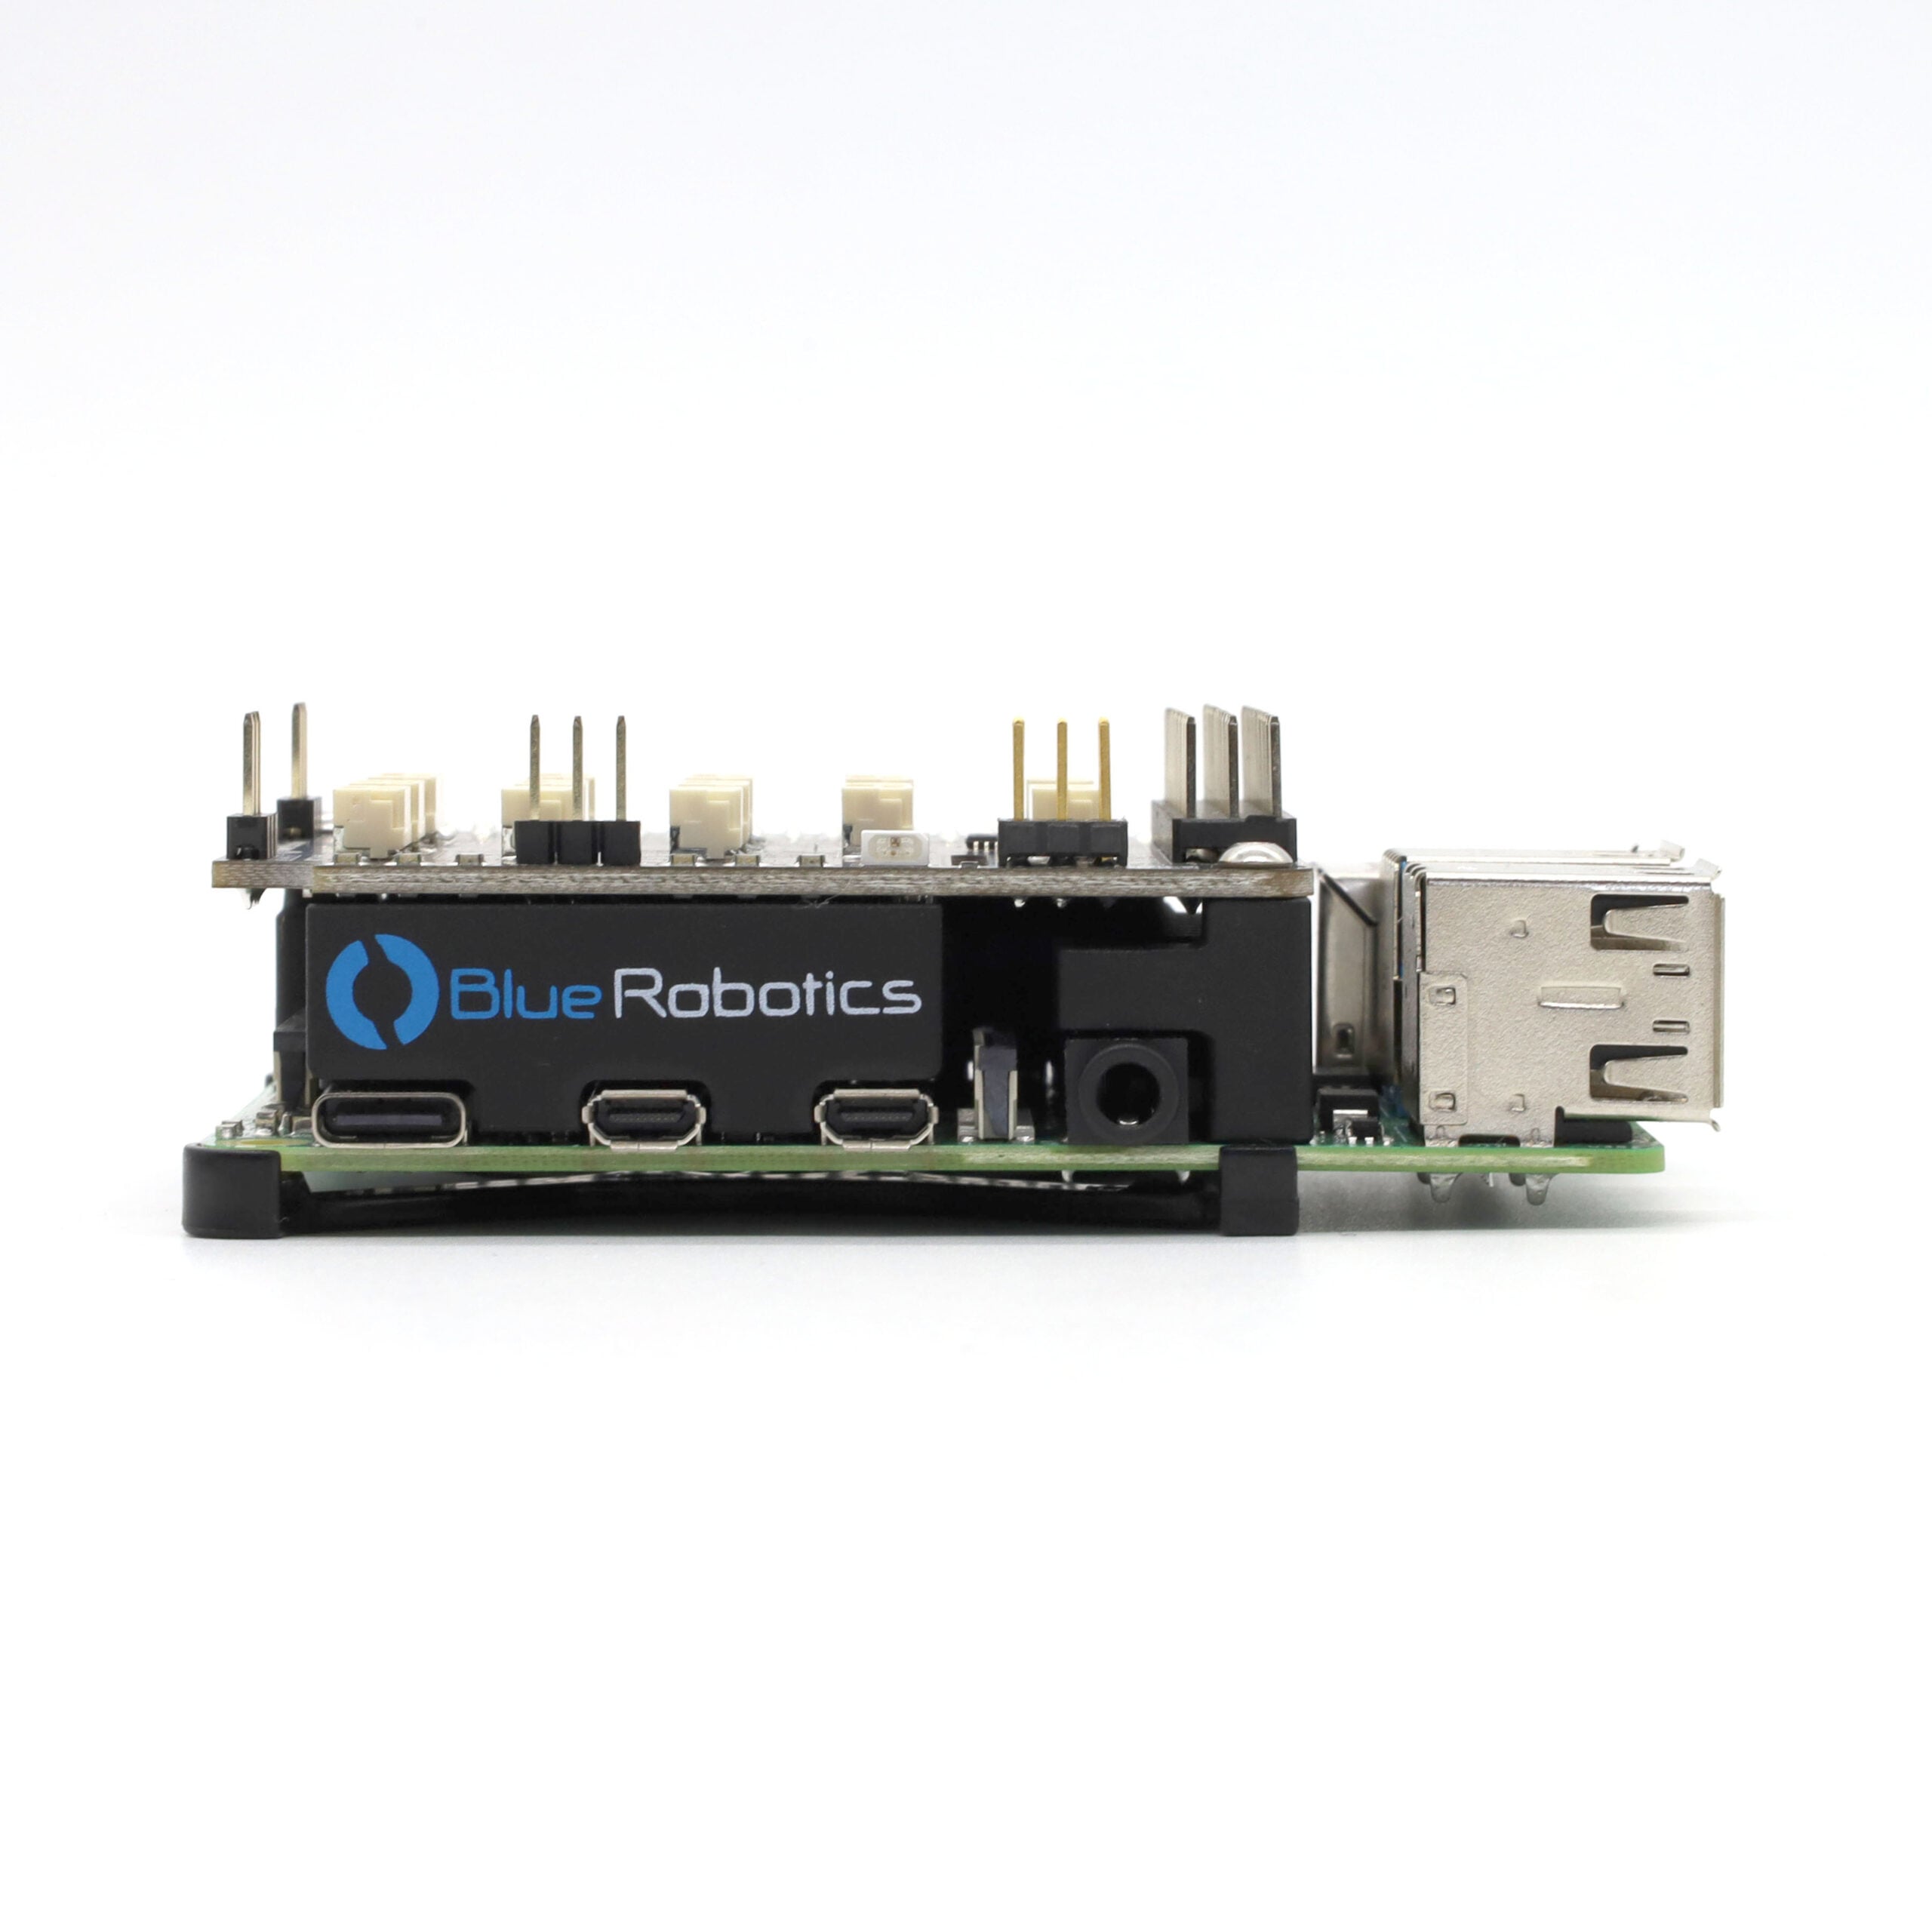
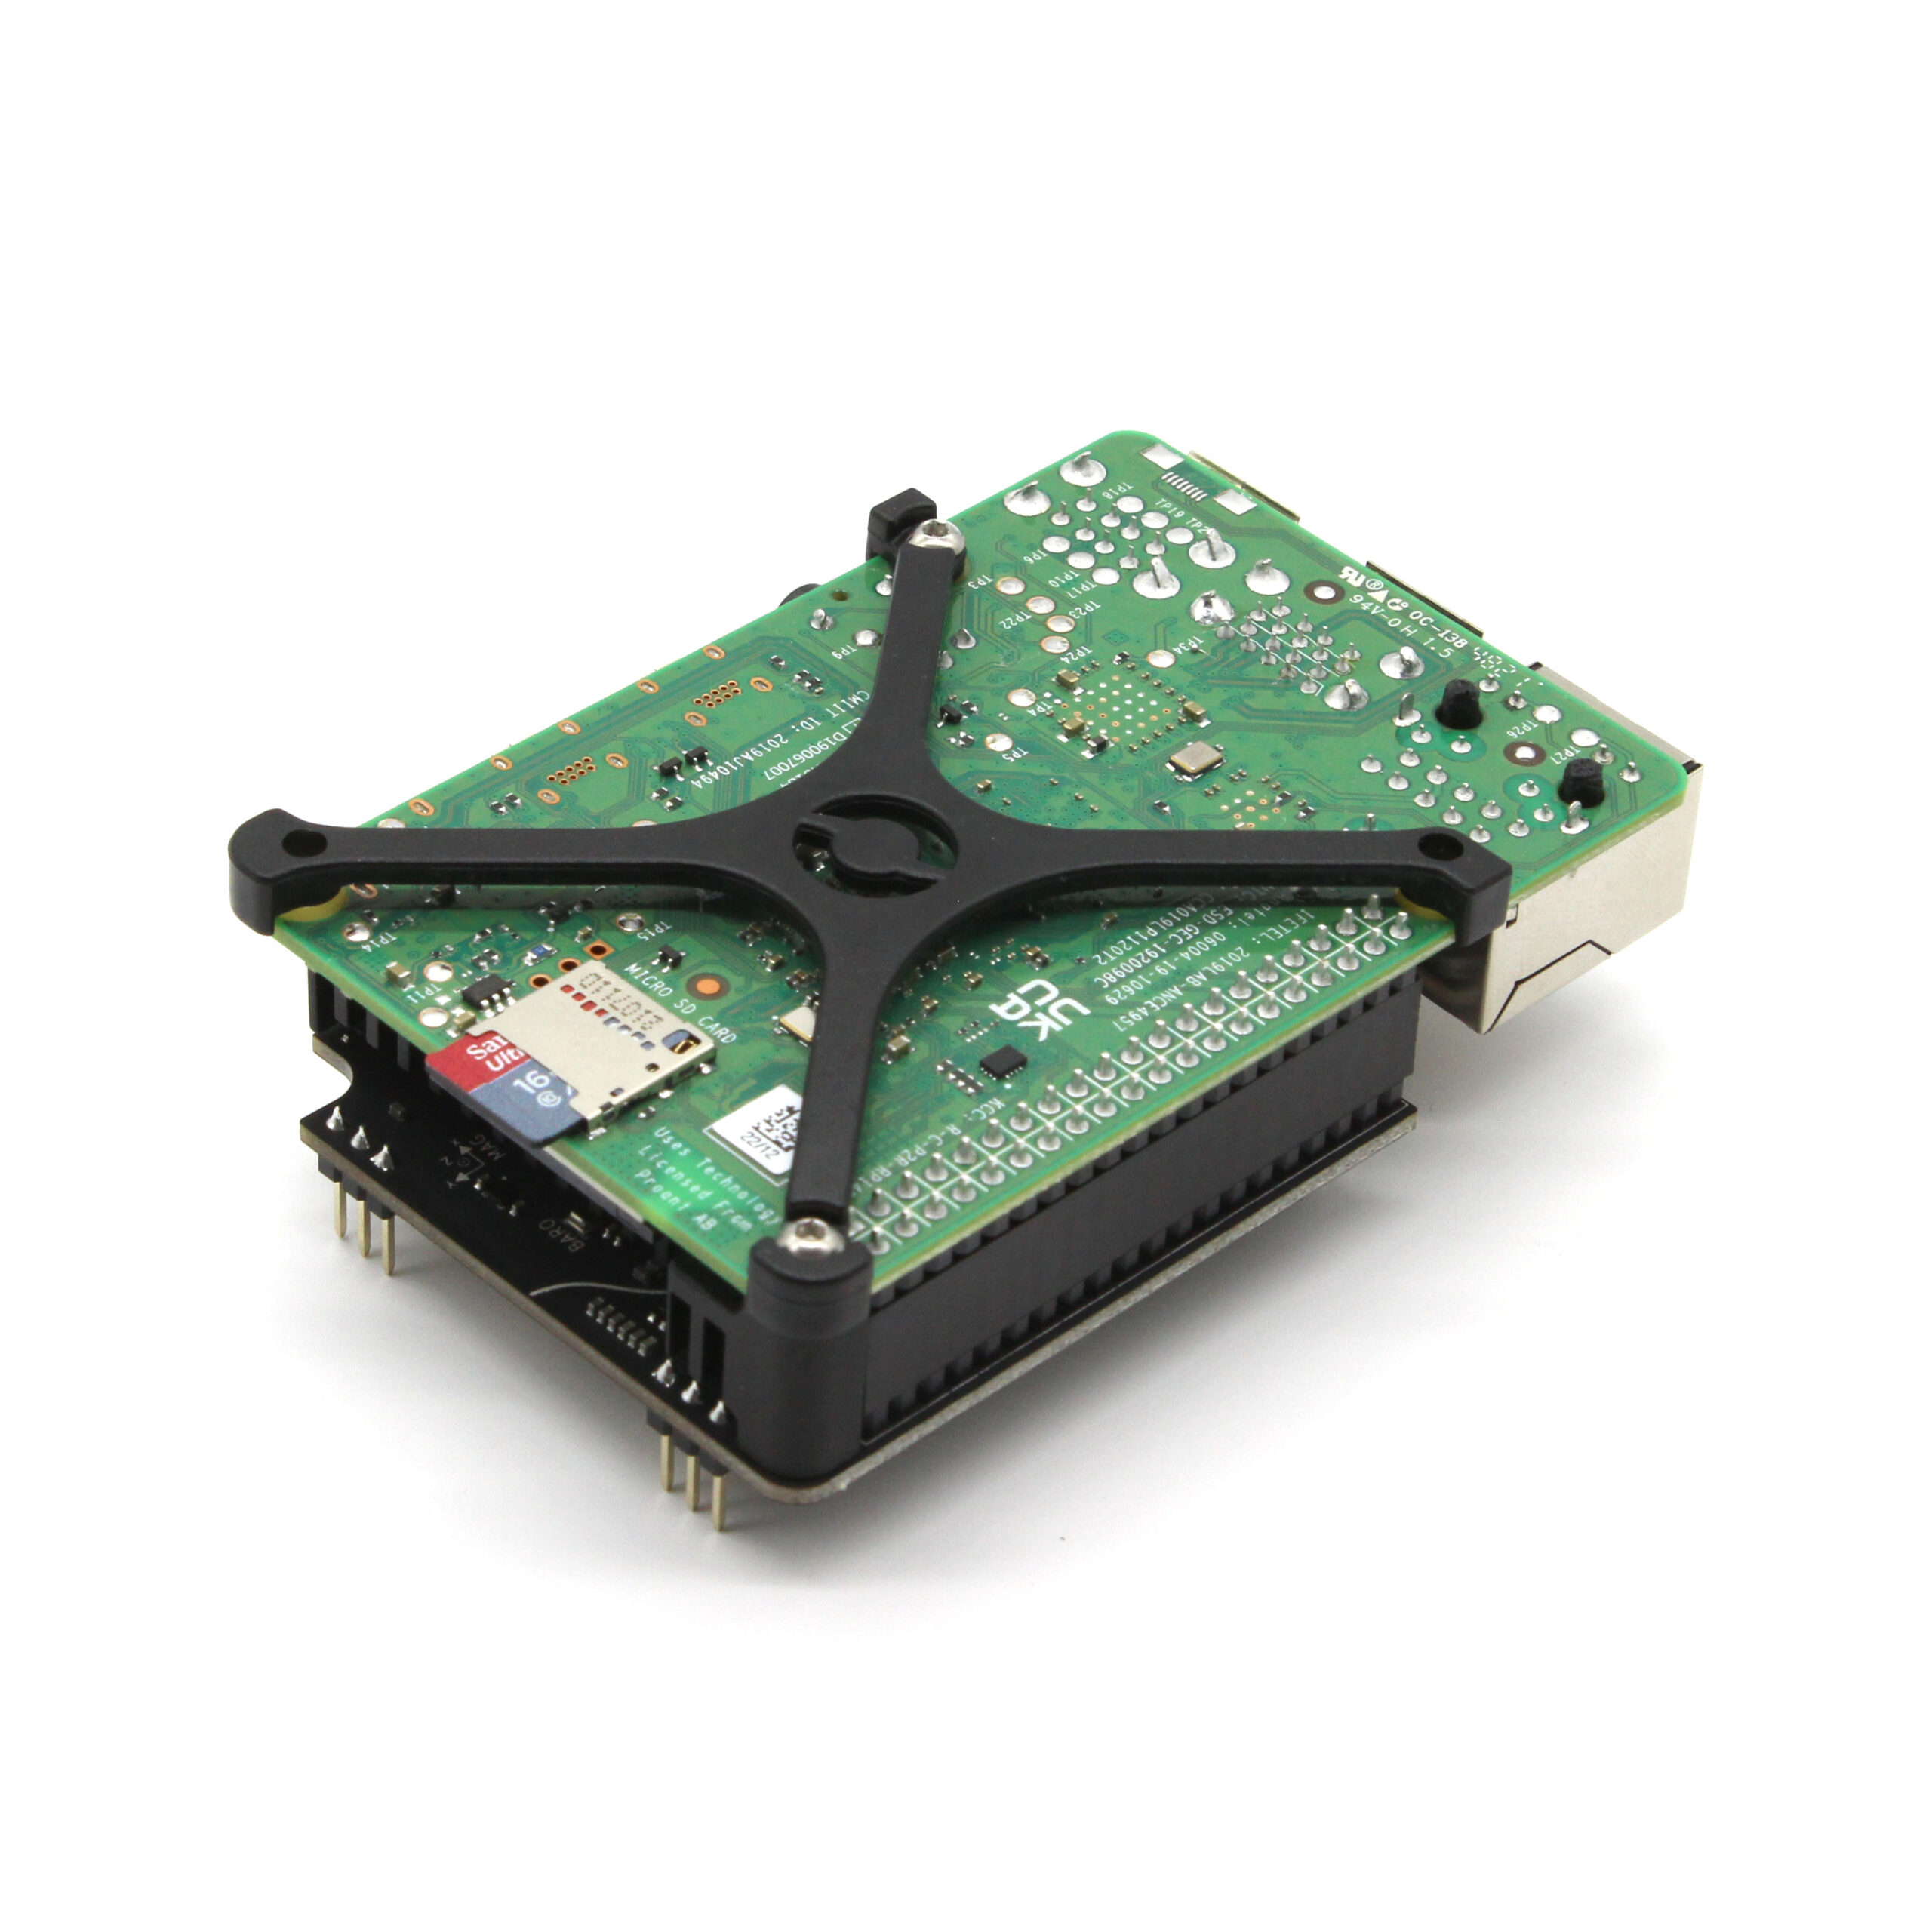
La carte Navigator est fournie avec un dissipateur thermique en aluminium spécialement conçu, qui s’installe entre la carte Navigator et le Pi Raspberry, et permet au Pi Raspberry de fonctionner à une charge CPU élevée dans des environnements mal ventilés, comme à l’intérieur d’un boîtier. La carte Navigator comporte un emplacement qui vous permet d’utiliser le connecteur de caméra CSI du Pi Raspberry.
Le kit Navigator est également fourni avec un jeu de câbles d’extension pour les ports série, I2C et ADC, afin de vous permettre de connecter votre matériel rapidement et facilement.
NOTA: Le Navigator n’est techniquement pas un « hat » Pi Raspberry, car il ne répond pas à toutes les exigences officielles ; toutefois, il fonctionne de manière très similaire à un hat Pi Raspberry.
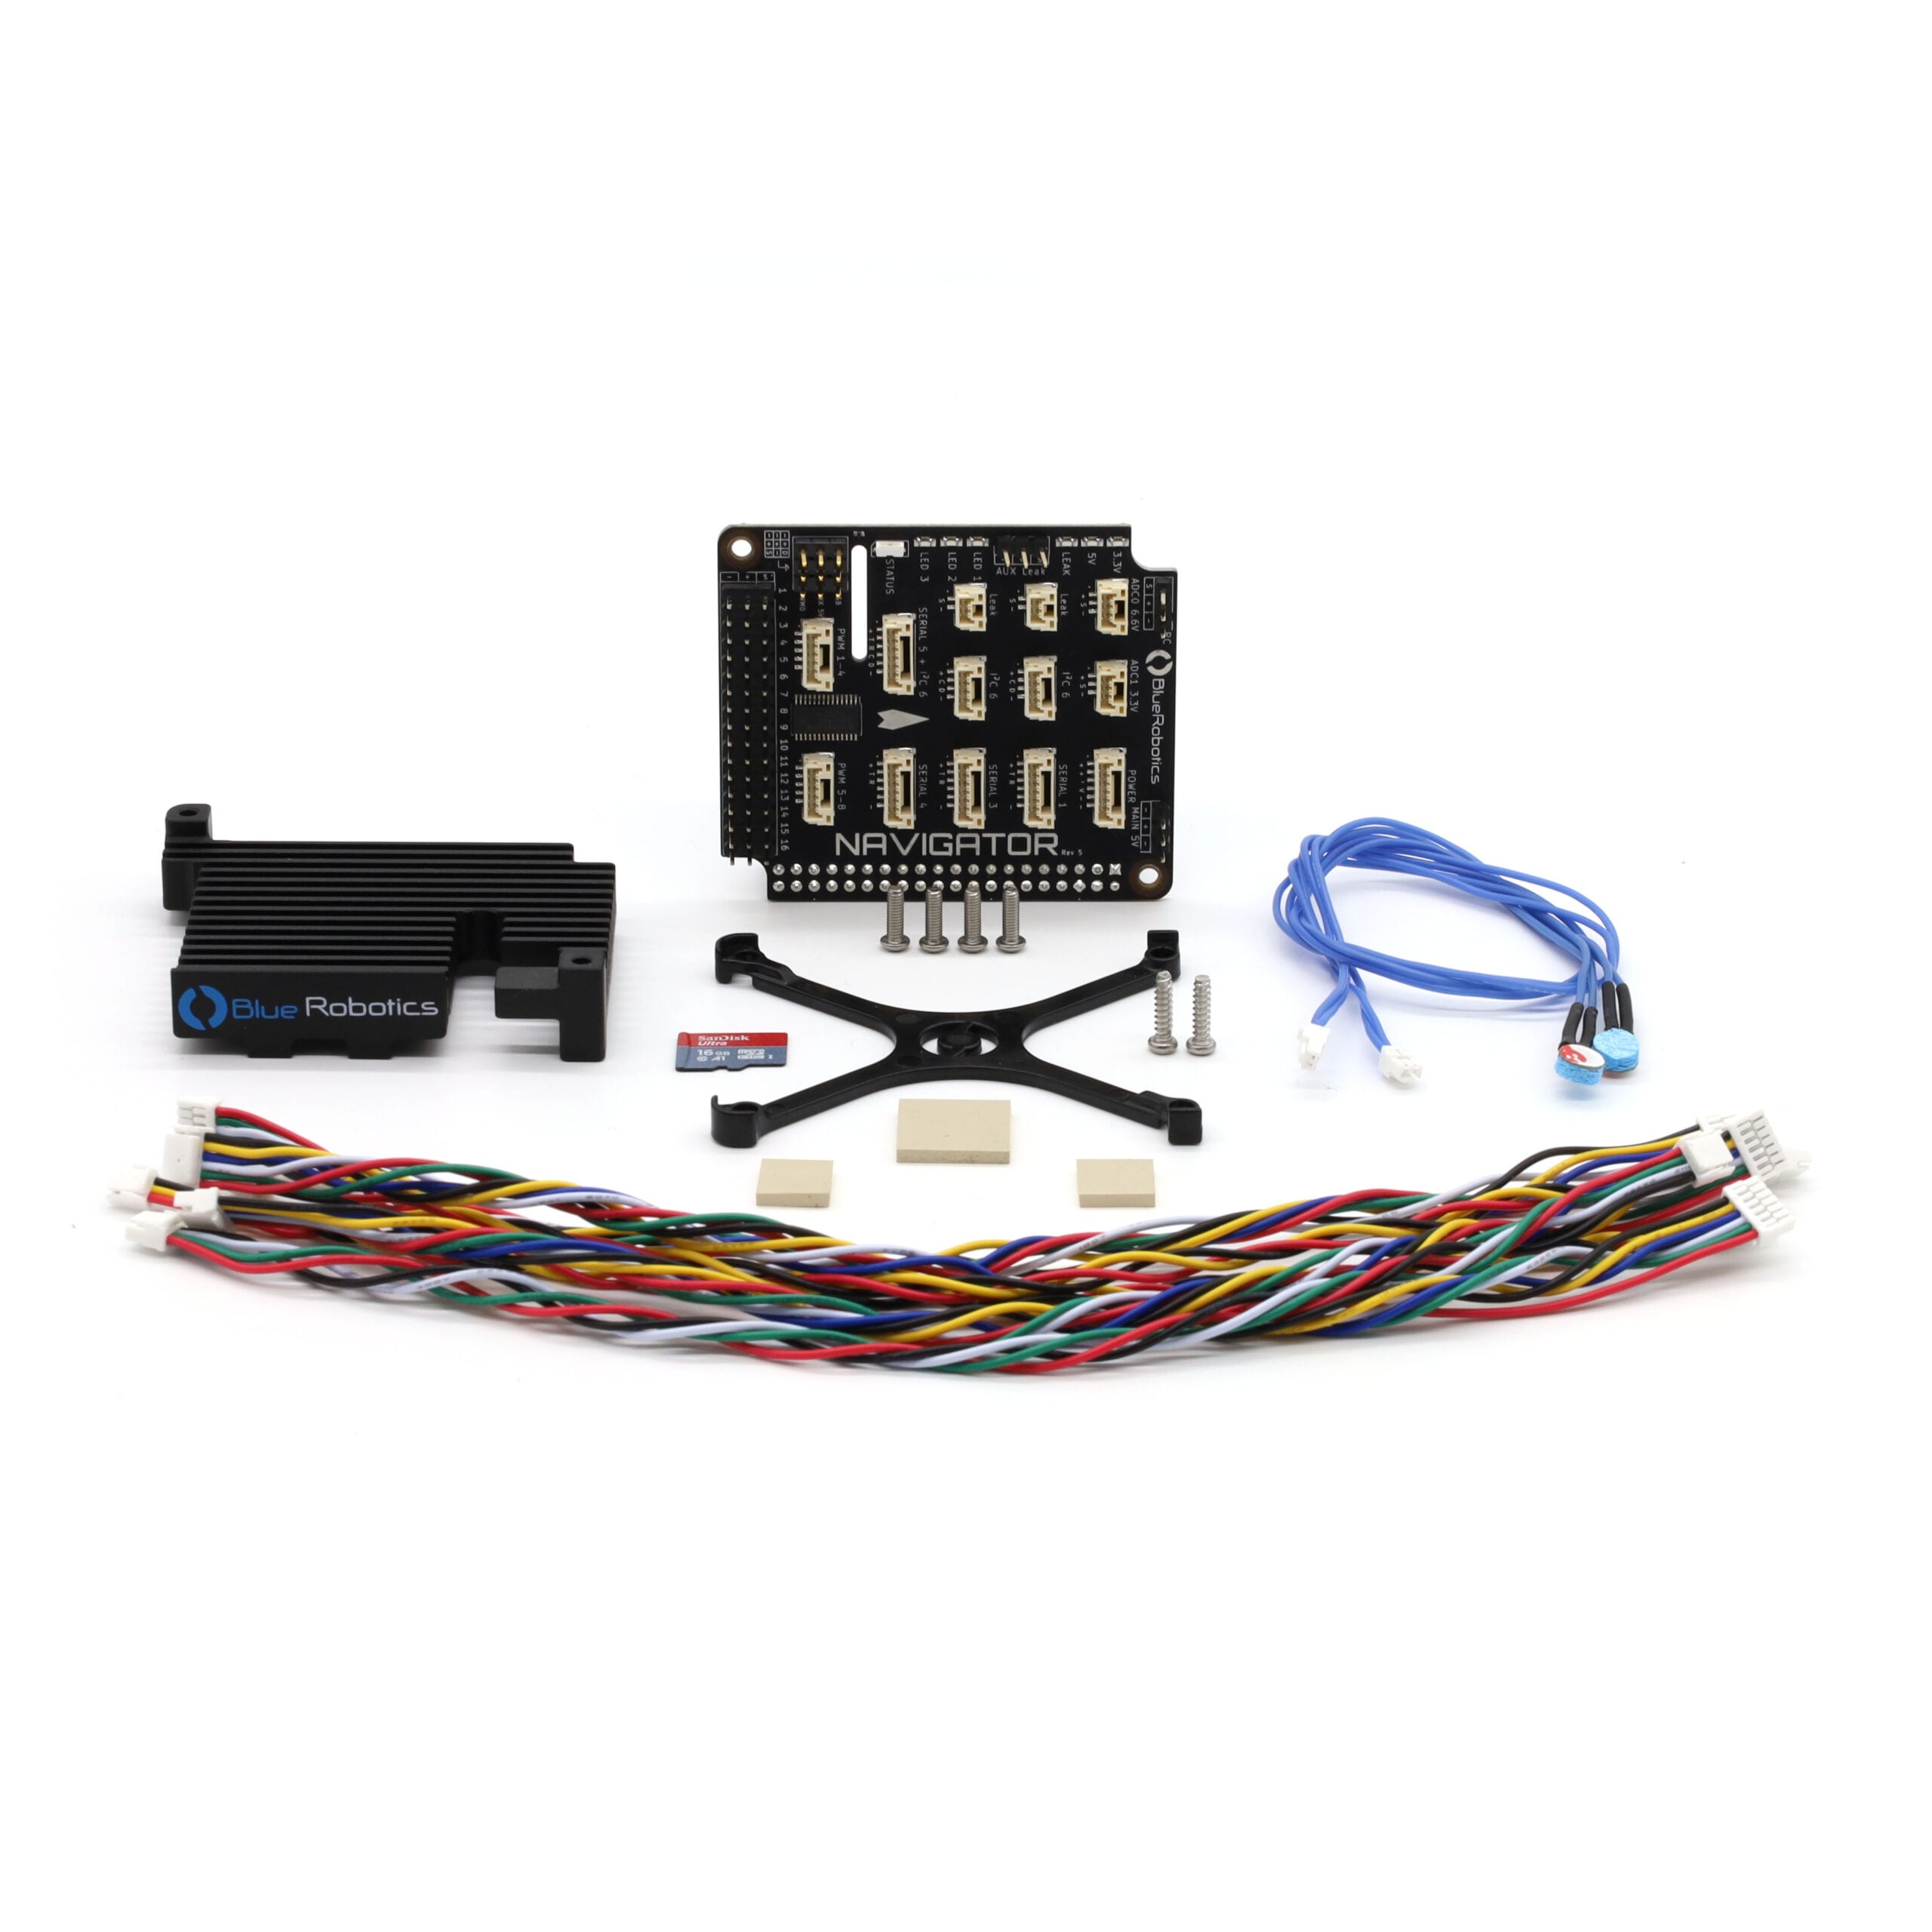
Contenu
- 1 x circuit imprimé Navigator
- 1 x dissipateur thermique Navigator
- 1 x entretoise de fixation pour Raspberry Pi
- 1 x carte microSD de 128 Go avec BlueOS
- 3 x pads thermiques
- 2 x câbles JST GH 3 broches pour accessoires/extension
- 1 x câble JST GH 4 broches pour accessoires/extension
- 3 x câbles JST GH 6 broches pour accessoires/extension
- 2 x sondes de détection de fuite SOS, longueur 12″
- 4 x vis à tête bombée M2,5×8
- 2 x vis de fixation #3-28×3/8
Mise en route rapide
Guides
- Guide de configuration matérielle Navigator (traduit en français)
- Guide de configuration logicielle Navigator (traduit en français)
- Guide retrofit Pixhawk vers Navigator (traduit en français)
- Comment connecter votre périphérique au Navigator et BlueOS (traduit en français)
Catégories de forum pertinentes
Blue Robotics Forums – Flight Controllers
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Électrique | ||
| Tension d’alimentation | 5–5.35 V (Main input) 5–5.35 V (Power module connector) 5–5.35 V (Aux input) |
|
| Courant consommé | 5 mA (Idle) 150 mA (Typical) 200 mA (Max) |
|
| Tension du niveau logique | 3.3 V (5 V input tolerant) | |
| Niveau de tension du signal PWM | 3.3 V | |
| Puissance maximale fournie au Raspberry Pi et aux périphériques | 4 A continuous, 4.5 A peak | |
| Performances | ||
| Compatibilité Raspberry Pi | Raspberry Pi 4 | |
| Plage de mesure du capteur de pression | 300–1100 mbar | -900–9000 m |
| Précision relative du capteur de pression | 0.12 mbar | 1 m |
| Précision absolue du capteur de pression | 1 mbar | 8 m |
| Résolution du capteur de pression | 0.0016 mbar | 1.5 cm |
| Précision PWM | ±0.5 µs (@ 50, 100, 200, 250, 400, 500 Hz) |
|
| Résolution PWM | 1 μs @ 250 Hz | |
| Résolution ADC | 16 bits (14.69 bits effective) |
|
| Capteurs embarqués | ||
| IMU 6 axes | ICM-20602 | |
| Magnétomètre numérique 3 axes | MMC5983 | |
| Compas électronique 3 axes | AK09915 | |
| Capteur de pression numérique (baromètre) | BMP280 / BMP390 | |
| Convertisseur analogique-numérique (ADC) | ADS1115 | |
| Circuits intégrés embarqués | ||
| Module PWM 16 canaux avec oscillateur externe | PCA9685 | |
| Convertisseur de niveau logique | TXS0102 | |
| Multiplexeur d’alimentation et diode idéale | TPS2121 | |
| Circuits intégrés supplémentaires | Serial inverter for RC receivers 3.3 V to 5 V translation for RGB neopixel LEDs 4KB EEPROM |
|
| Ports/interfaces ¹ | 3 x Serial UART (no flow control) 2 x I2C 1 x UART + I2C 1 x ADC (3.3 V) 1 x ADC (6.6 V) 1 x RC receiver 1 x Power module connector 16 Channel PWM out 2 x SOS leak probe connectors 1 x Auxiliary SOS board connector 1 x PWM out (fan) 1 x RGB LED header 3 x User definable LEDs |
|
| Compatibilité avec les récepteurs RC | SBUS, Crossfire, IBUS (inverted/non-inverted serial receivers) |
|
| Bibliothèques de développement logiciel | Navigator Python / C++ Navigator Rust |
|
| Conformité | RoHS (lead free) | |
| Caractéristiques physiques | ||
| Température de fonctionnement | -40°C to 60°C | -40°F to 140°F |
| Température de stockage | -40°C to 85°C | -40°F to 185°F |
| Poids | 26 g | |
| Dimensions | 65 x 56 mm | |
| Entraxe des trous de vis | 58 x 49 mm | |
| Diamètre des trous de vis | 2.75 mm | |
| Poids du dissipateur thermique | 30 g | |
| Dimensions du dissipateur thermique | 65 x 56 x 14 mm | |
| Matériau du dissipateur thermique | Anodized 6061-T6 Aluminum | |
| Trous de fixation du dissipateur thermique | M2.5×0.45 | |
| Matériau du pad thermique | Silicone | |
| Longueur du câble accessoire | 200 mm | |
| Type de fil du câble accessoire | UL1571 28AWG PVC Insulation | |
| ¹ Tous les connecteurs respectent le standard de connectique Blue Robotics. | ||
| MAIN 5V | ||
|---|---|---|
| Brochage du connecteur | 1 – GND 2 – Vin 3 – GND |
GND 5 V Supply GND |
| Type de connecteur | 3 position 0.1″ pitch male header pins | |
| Connecteur correspondant | 3 position 0.1″ pitch female header | |
| POWER | ||
|---|---|---|
| Brochage du connecteur | 1 – Vin 2 – Vin 3 – Current sense 4 – Voltage sense 5 – GND 6 – GND |
5 V Supply 5 V Supply 3.3 V 3.3 V GND GND |
| Type de connecteur JST GH | BM06B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-06V-S (housing) SSHL-002T-P0.2 (pin) |
|
| AUX 5V | ||
|---|---|---|
| Brochage du connecteur | 1 – GND 2 – Vin 3 – GND |
GND 5 V Auxiliary supply GND |
| Type de connecteur | 3 position 0.1″ pitch male header pins | |
| Connecteur correspondant | 3 position 0.1″ pitch female header | |
| SERIAL 1, SERIAL 3, SERIAL 4 | ||
|---|---|---|
| Référence du standard de connectique Blue Robotics | ||
| Brochage du connecteur | 1 – VCC 2 – TX (out) 3 – RX (in) 4 – Empty 5 – Empty 6 – GND |
5 V 3.3 V 3.3 VGND |
| Interface | UART | |
| Chemin Serial 1 | /dev/ttyS0 | |
| Chemin Serial 3 | /dev/ttyAMA1 | |
| Chemin Serial 4 | /dev/ttyAMA2 | |
| Débit en bauds Serial 1 | 1200 Bd–2 MBd | |
| Débit en bauds Serial 3, Serial 4 | 1200 Bd–3 MBd | |
| Puissance maximale | 1 A | |
| Type de connecteur JST GH | BM06B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-06V-S (housing) SSHL-002T-P0.2 (pin) |
|
| I²C 6 | ||
|---|---|---|
| Référence du standard de connectique Blue Robotics | ||
| Brochage du connecteur | 1 – VCC 2 – SCL 3 – SDA 4 – GND |
5 V 3.3 V 3.3 V GND |
| Interface | I2C | |
| Chemin | /dev/i2c-6 | |
| Débit en bauds | 10 kHz–1 MHz | |
| Puissance maximale | 1 A | |
| Type de connecteur JST GH | BM04B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-04V-S (housing) SSHL-002T-P0.2 (pin) |
|
| SERIAL 5 + I²C 6 | ||
|---|---|---|
| Brochage du connecteur | 1 – VCC 2 – TX (UART out) 3 – RX (UART in) 4 – SCL (I2C) 5 – SDA (I2C) 6 – GND |
5 V 3.3 V 3.3 V 3.3 V 3.3 V GND |
| Interface | UART + I2C | |
| Chemin UART | /dev/ttyAMA3 | |
| Chemin I²C | /dev/i2c-6 | |
| Débit en bauds UART | 1200 Bd–3 MBd | |
| Débit en bauds I²C | 10 kHz–1 MHz | |
| Puissance maximale | 1 A | |
| Type de connecteur JST GH | BM06B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-06V-S (housing) SSHL-002T-P0.2 (pin) |
|
| PWM 1–4 | ||
|---|---|---|
| Brochage du connecteur | 1 – PWM01 2 – PWM02 3 – PWM03 4 – PWM04 5 – GND |
3.3 V 3.3 V 3.3 V 3.3 V GND |
| Courant maximal consommé par le signal | 15 mA | |
| Type de connecteur JST GH | BM05B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-05V-S (housing) SSHL-002T-P0.2 (pin) |
|
| PWM 5–8 | ||
|---|---|---|
| Brochage du connecteur | 1 – PWM05 2 – PWM06 3 – PWM07 4 – PWM08 5 – GND |
3.3 V 3.3 V 3.3 V 3.3 V GND |
| Courant maximal consommé par le signal | 15 mA | |
| Type de connecteur JST GH | BM05B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-05V-S (housing) SSHL-002T-P0.2 (pin) |
|
| PWM 1–16 | ||
|---|---|---|
| Brochage du connecteur | 1 – PWM Signal 2 – V (Aux) 3 – GND |
3.3 V V (Aux) GND |
| Courant maximal consommé par le signal | 15 mA | |
| Type de connecteur | 3 position 0.1″ pitch male header pins | |
| Connecteur correspondant | 3 position 0.1″ pitch female header | |
| RC | ||
|---|---|---|
| Brochage du connecteur | 1 – Serial 2 – VCC 3 – GND |
3.3 V 5 V GND |
| Type de connecteur | 3 position 0.1″ pitch male header pins | |
| Connecteur correspondant | 3 position 0.1″ pitch female header | |
| ADC0 6,6 V | ||
|---|---|---|
| Brochage du connecteur | 1 – VCC 2 – Signal 3 – GND |
5 V 0–6.6 V Analog input GND |
| Type de connecteur JST GH | BM03B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-03V-S (housing) SSHL-002T-P0.2 (pin) |
|
| ADC1 3,3 V | ||
|---|---|---|
| Brochage du connecteur | 1 – VCC 2 – Signal 3 – GND |
5 V 0–3.3 V Analog input GND |
| Type de connecteur JST GH | BM03B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-03V-S (housing) SSHL-002T-P0.2 (pin) |
|
| Fuite | ||
|---|---|---|
| Brochage du connecteur | 1 – Signal 2 – GND |
5 V Pull-up GND |
| Type de connecteur JST GH | BM02B-GHS-TBT(LF)(SN)(N) | |
| Fiche JST GH correspondante et contacts à sertir | GHR-02V-S (housing) SSHL-002T-P0.2 (pin) |
|
| Fuite AUX | ||
|---|---|---|
| Brochage du connecteur | 1 – Signal 2 – VCC 3 – GND |
5 V 5 V GND |
| Type de connecteur | 3 position 0.1″ pitch male header pins | |
| Connecteur correspondant | 3 position 0.1″ pitch female header | |
| RGB | ||
|---|---|---|
| Brochage du connecteur | 1 – Data 2 – V (Aux) 3 – GND |
5 V V (Aux) GND |
| Type de connecteur | 3 position 0.1″ pitch male header pins | |
| Connecteur correspondant | 3 position 0.1″ pitch female header | |
| PWM0 | ||
|---|---|---|
| Brochage du connecteur | 1 – PWM0 2 – V (Aux) 3 – GND |
3.3 V V (Aux) GND |
| Type de connecteur | 3 position 0.1″ pitch male header pins | |
| Connecteur correspondant | 3 position 0.1″ pitch female header | |
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,09 kg |
|---|
Vous aimerez peut-être aussi…
Produits similaires
-
Module d’alimentation 5 V 6 A
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Convertisseur de niveau I2C
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Adaptateur RJ45 vers JST GH
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte