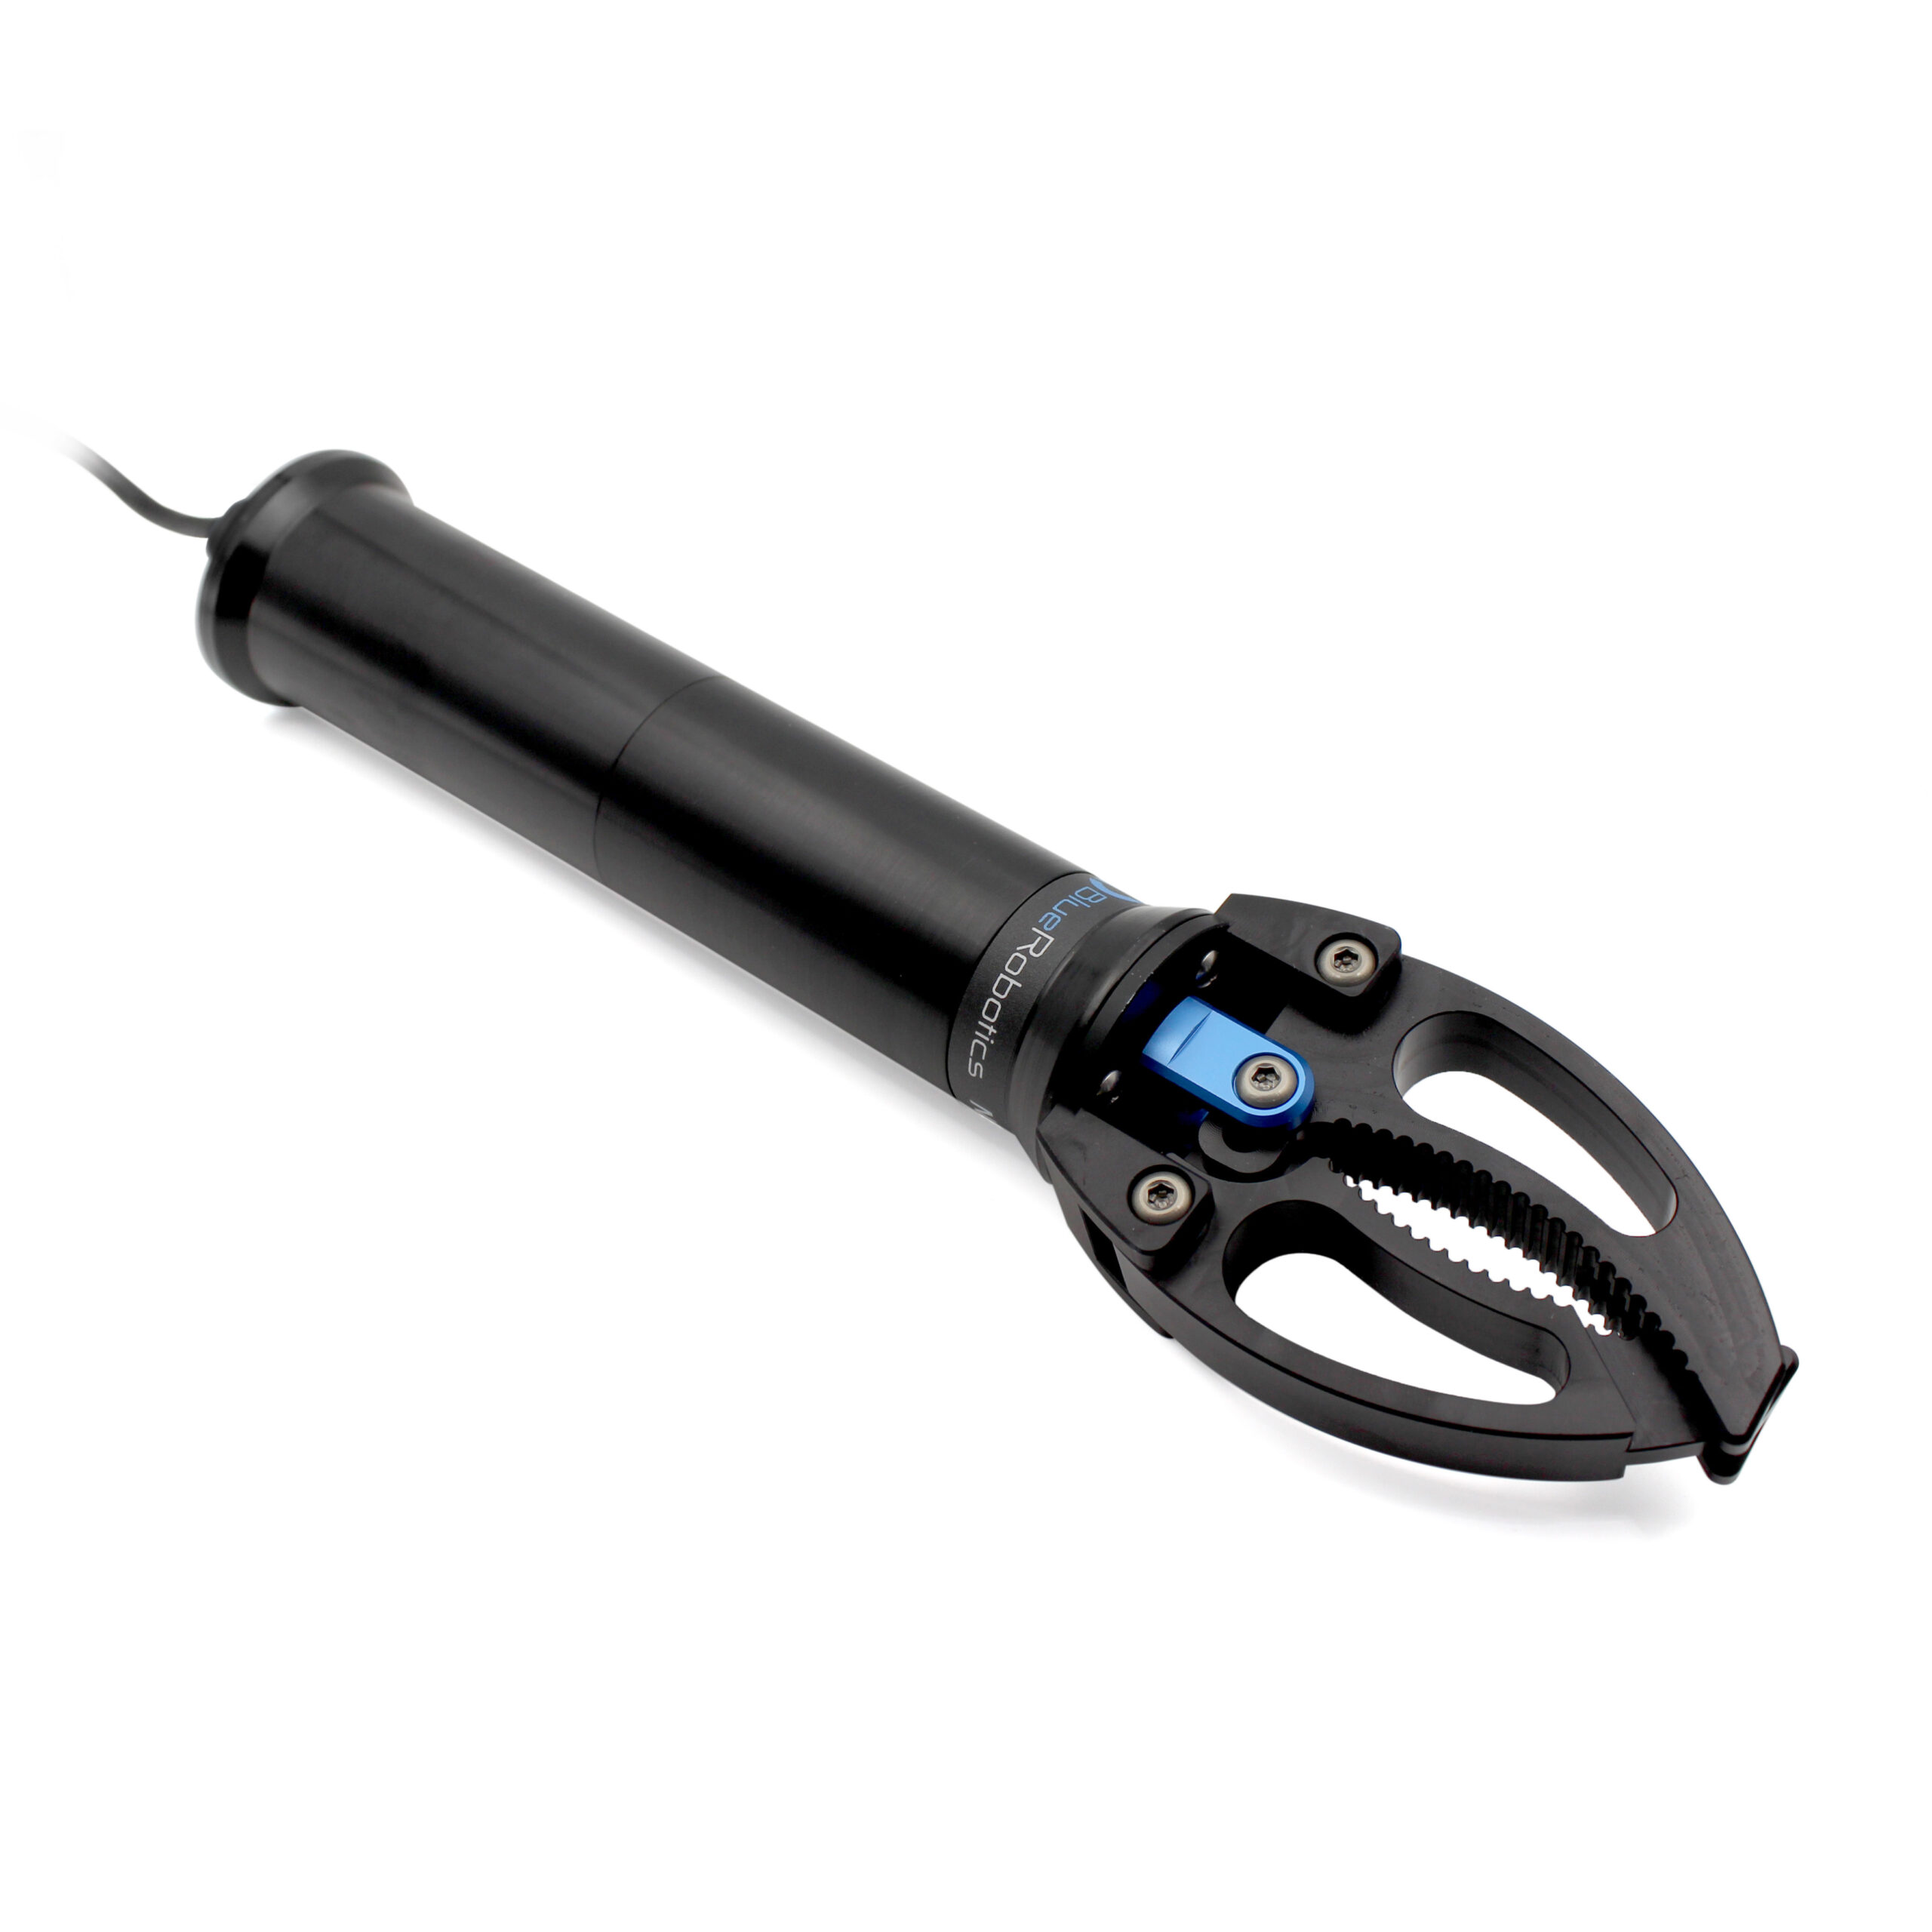
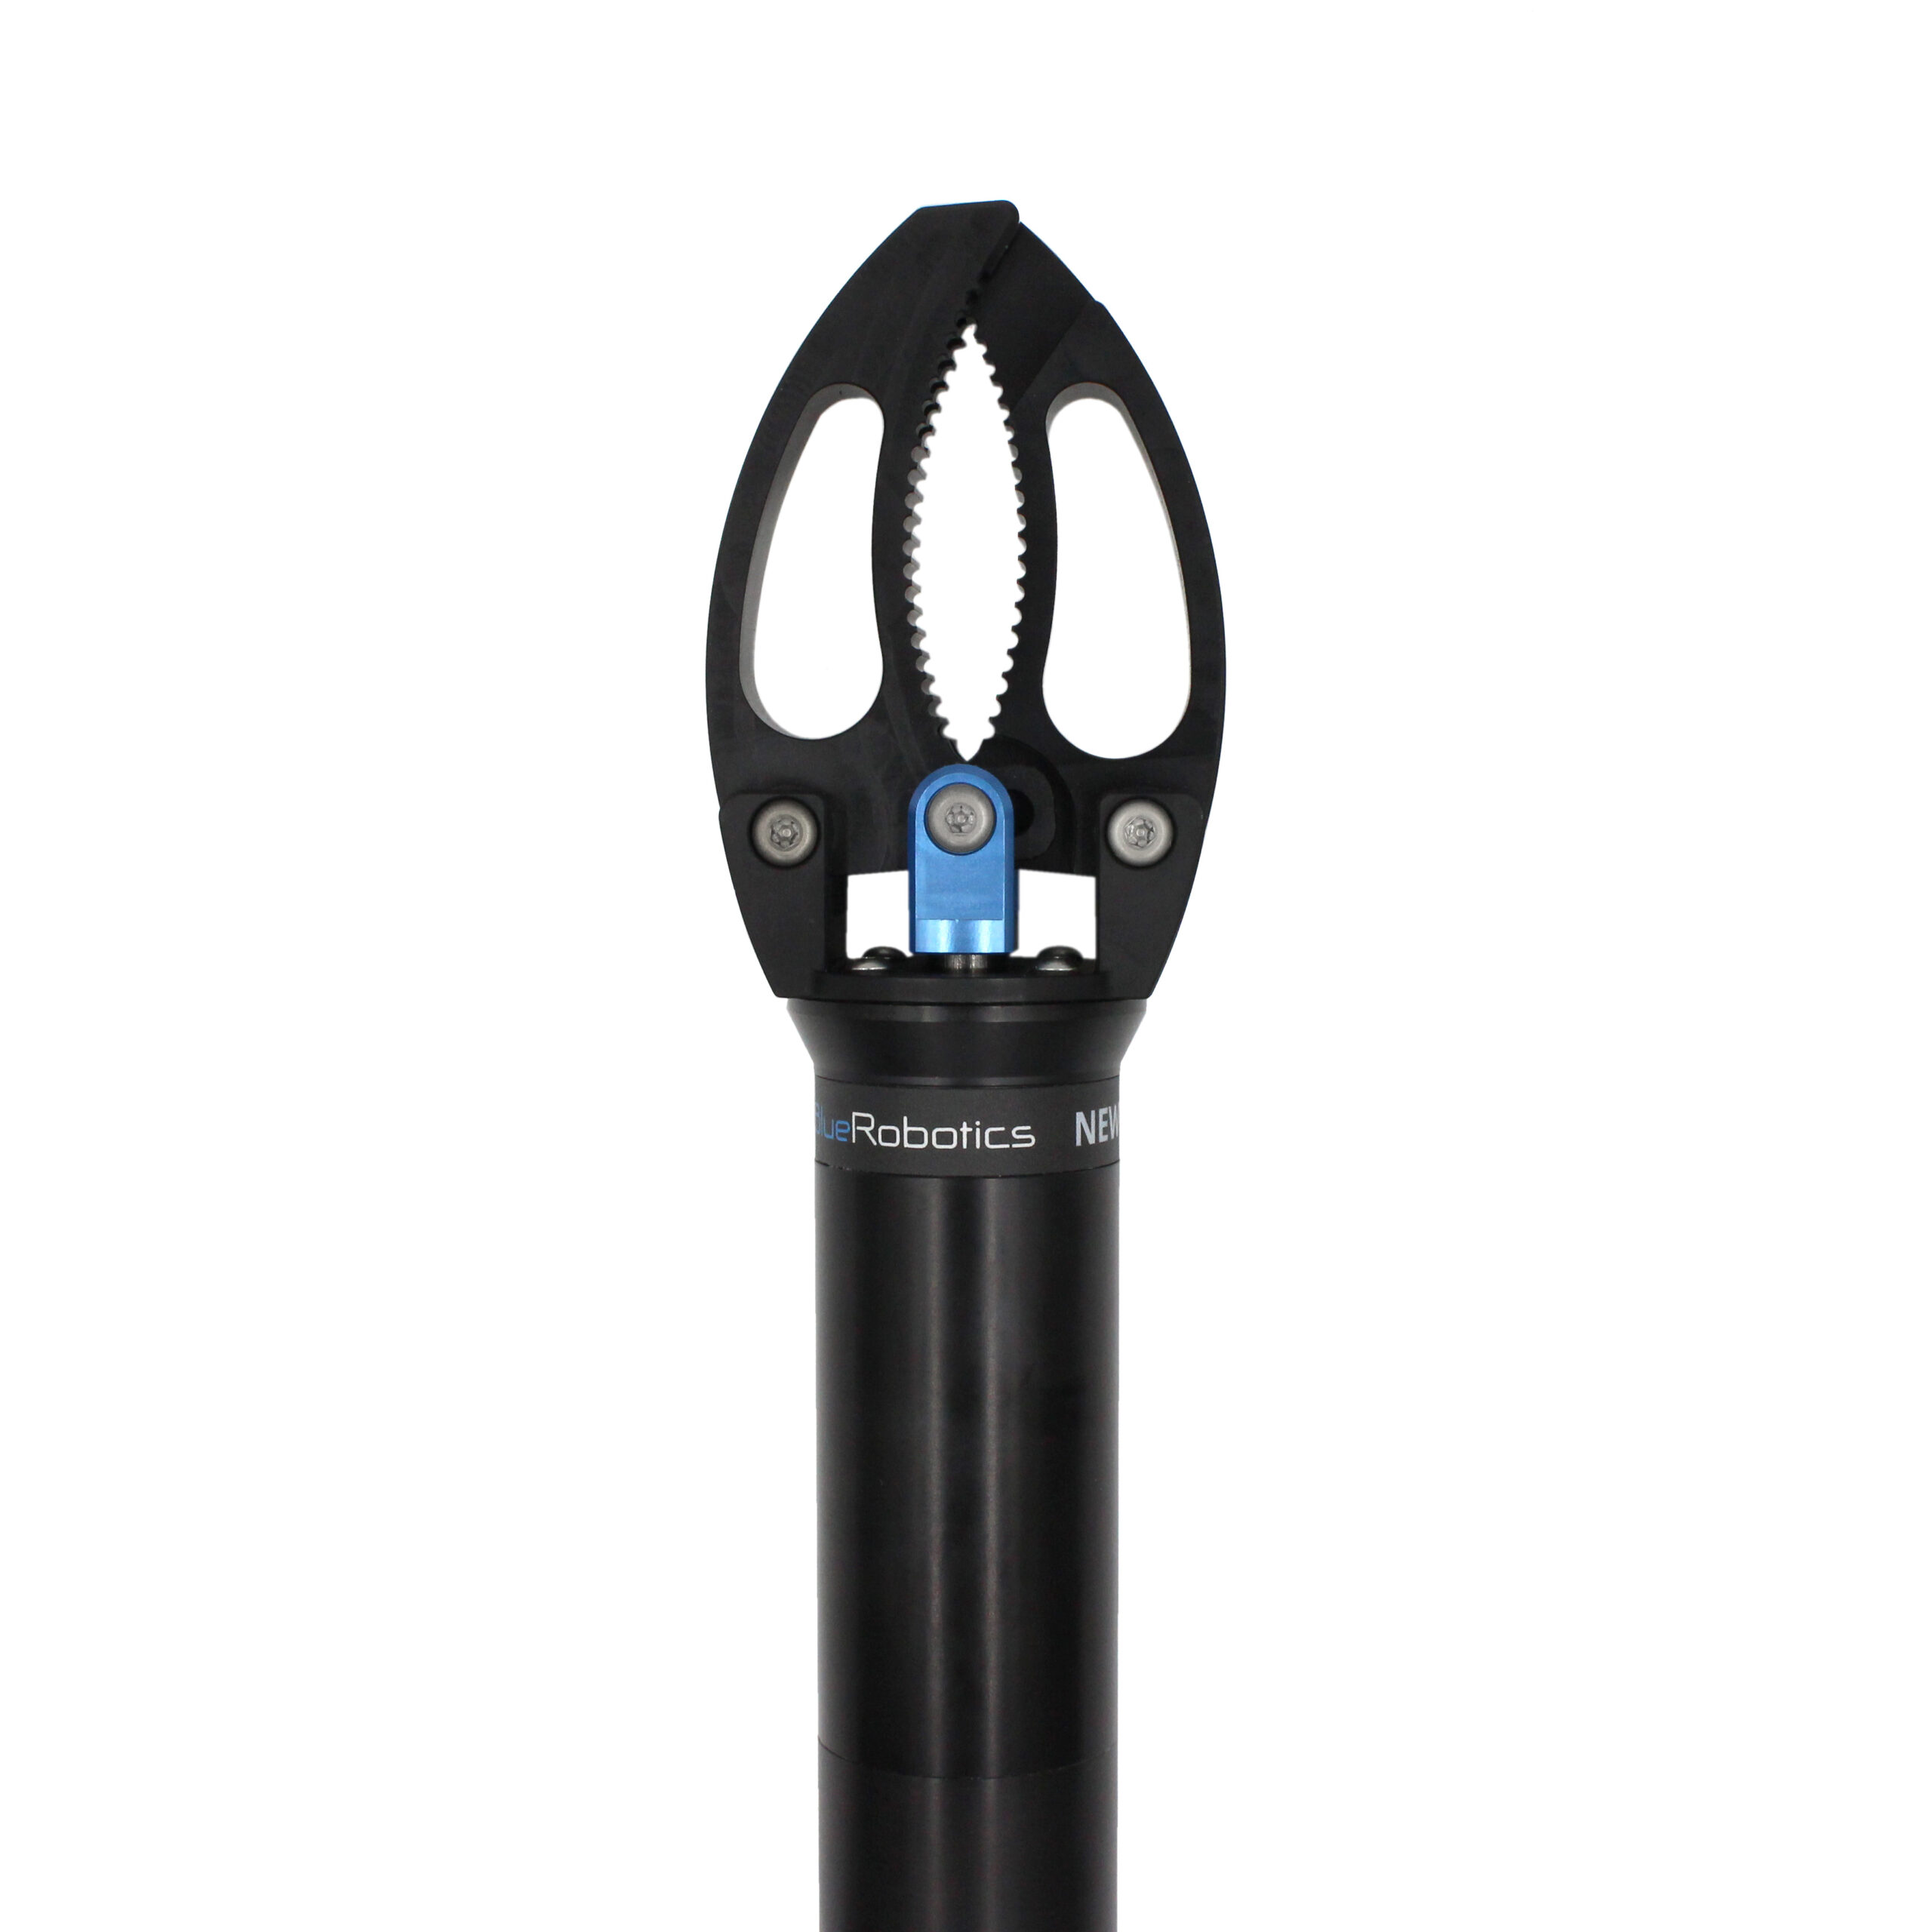
Pince sous-marine Newton
Connectez-vous pour accéder aux prix professionnels
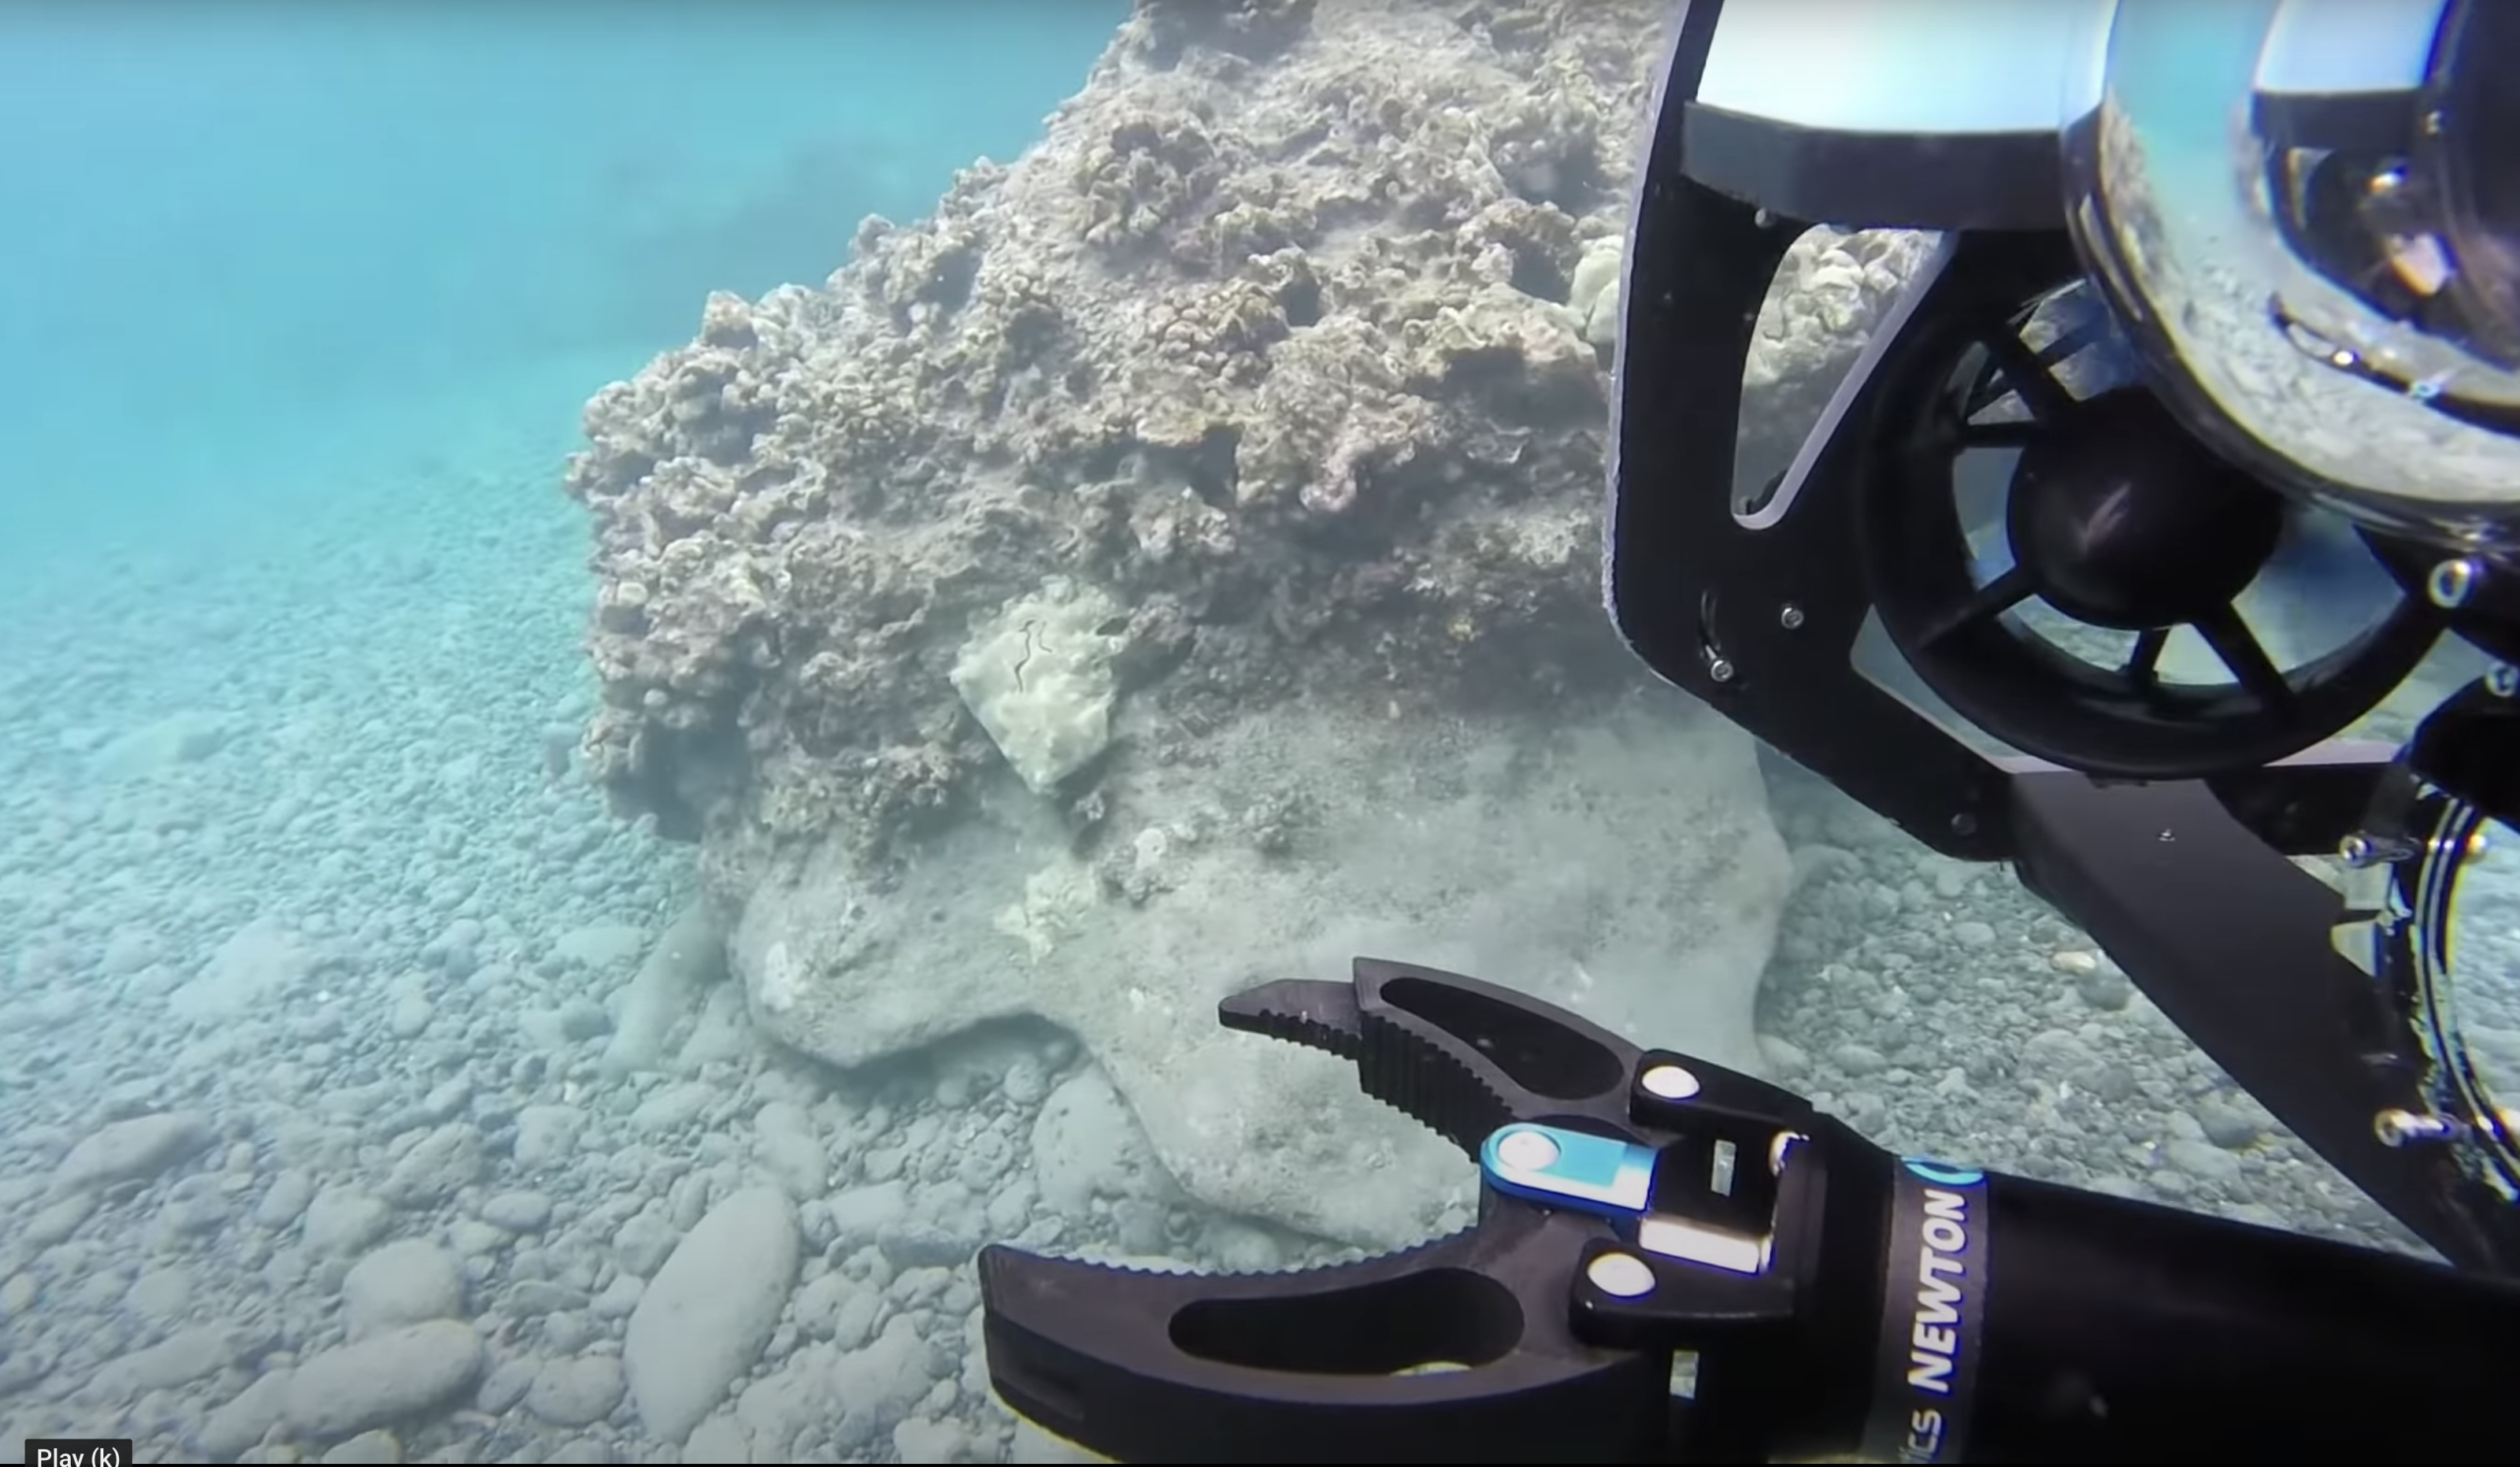
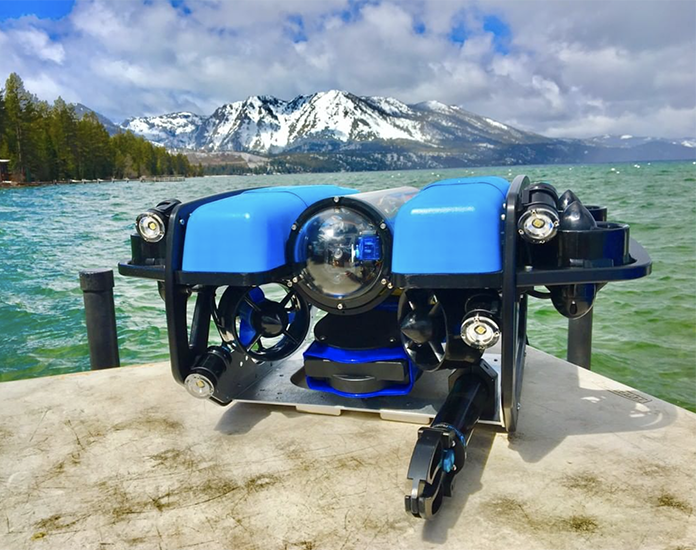
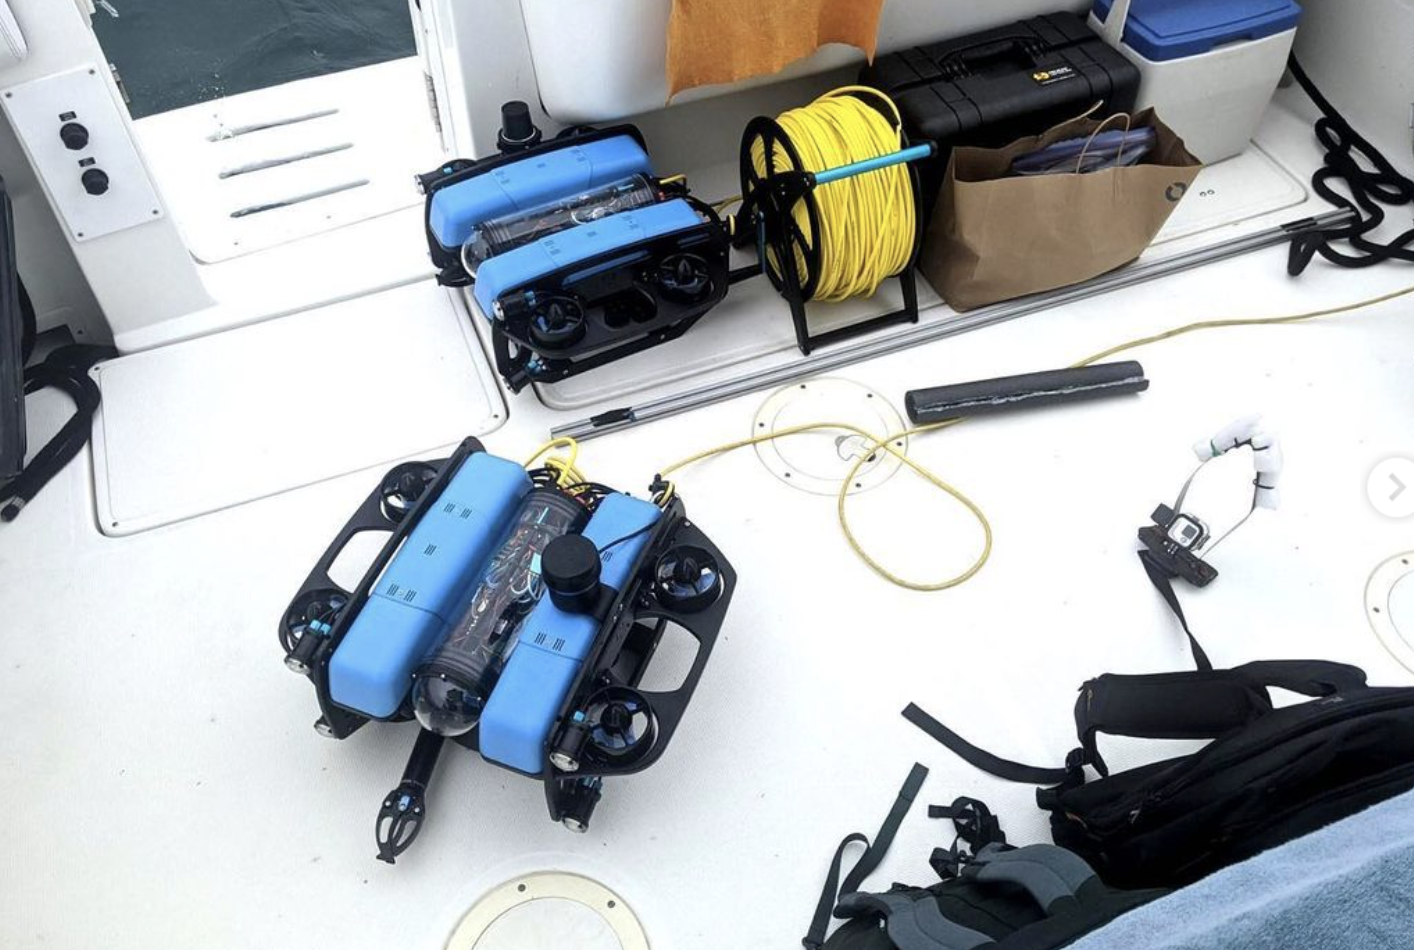
La pince Newton permet au BlueROV2 et à d’autres véhicules sous-marins d’interagir avec l’environnement sous-marin afin de récupérer des objets, d’attacher des câbles de récupération ou de dégager un câble accroché ! Comprend tout le nécessaire pour l’installation sur le BlueROV2.
Description
La pince sous-marine Newton est un manipulateur à un axe destiné au BlueROV2 et à d’autres véhicules sous-marins. Il est le fruit de plusieurs années de travail, qui ont débuté par un projet de fin d’études en 2016 et ont abouti à la conception actuelle après plusieurs itérations. Chaque élément a été soigneusement conçu et assemblé afin de créer un outil fiable.
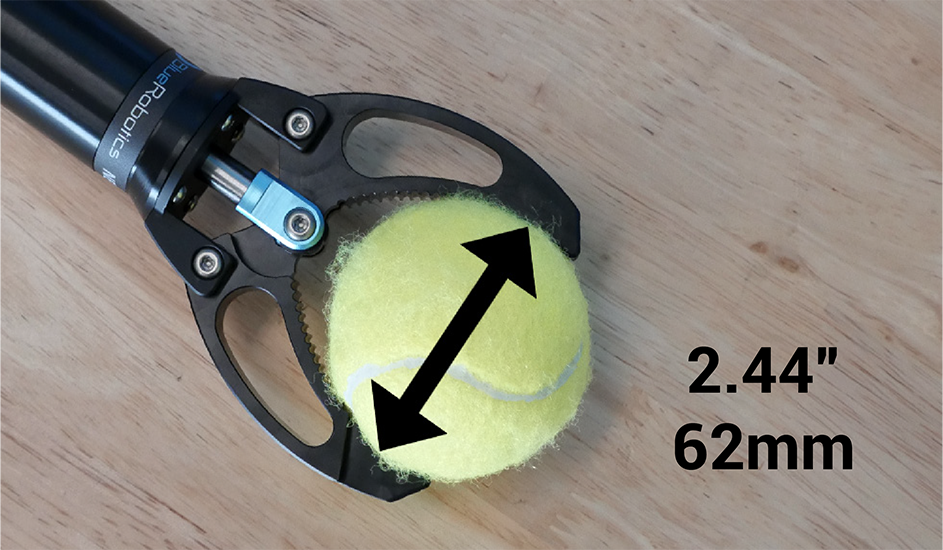
La pince est dotée de mâchoires qui s’ouvrent pour saisir des objets d’un diamètre maximal de 6,2 cm. Les mâchoires en plastique sont fixées à l’aide de vis en aluminium sur mesure afin de créer un mécanisme résistant à la corrosion qui ne nécessite aucune lubrification. Les mâchoires sont actionnées par un actionneur linéaire équipé d’un motoréducteur à balais et d’une vis sans fin. Le corps principal est étanchéifié à l’aide de joints toriques. Nous avons consacré beaucoup de temps à le tester sous pression et il est certifié pour une profondeur de 300 m avec une marge de sécurité importante.
Le moteur intégré est commandé par un contrôleur de motoréducteur spécialement conçu, qui accepte un signal PWM standard de type servo, ce qui permet de contrôler la pince de la même manière que nos propulseurs et nos éclairages. L’alimentation peut être fournie par la même batterie que celle qui alimente les propulseurs, car la pince est compatible avec une tension d’entrée de 9 à 18 V et consomme jusqu’à 6 A. Elle détecte automatiquement les conditions de blocage du moteur et arrête celui-ci, de sorte que la pince s’arrête toujours au bon moment. Regardez la vidéo de lancement pour la voir en action !
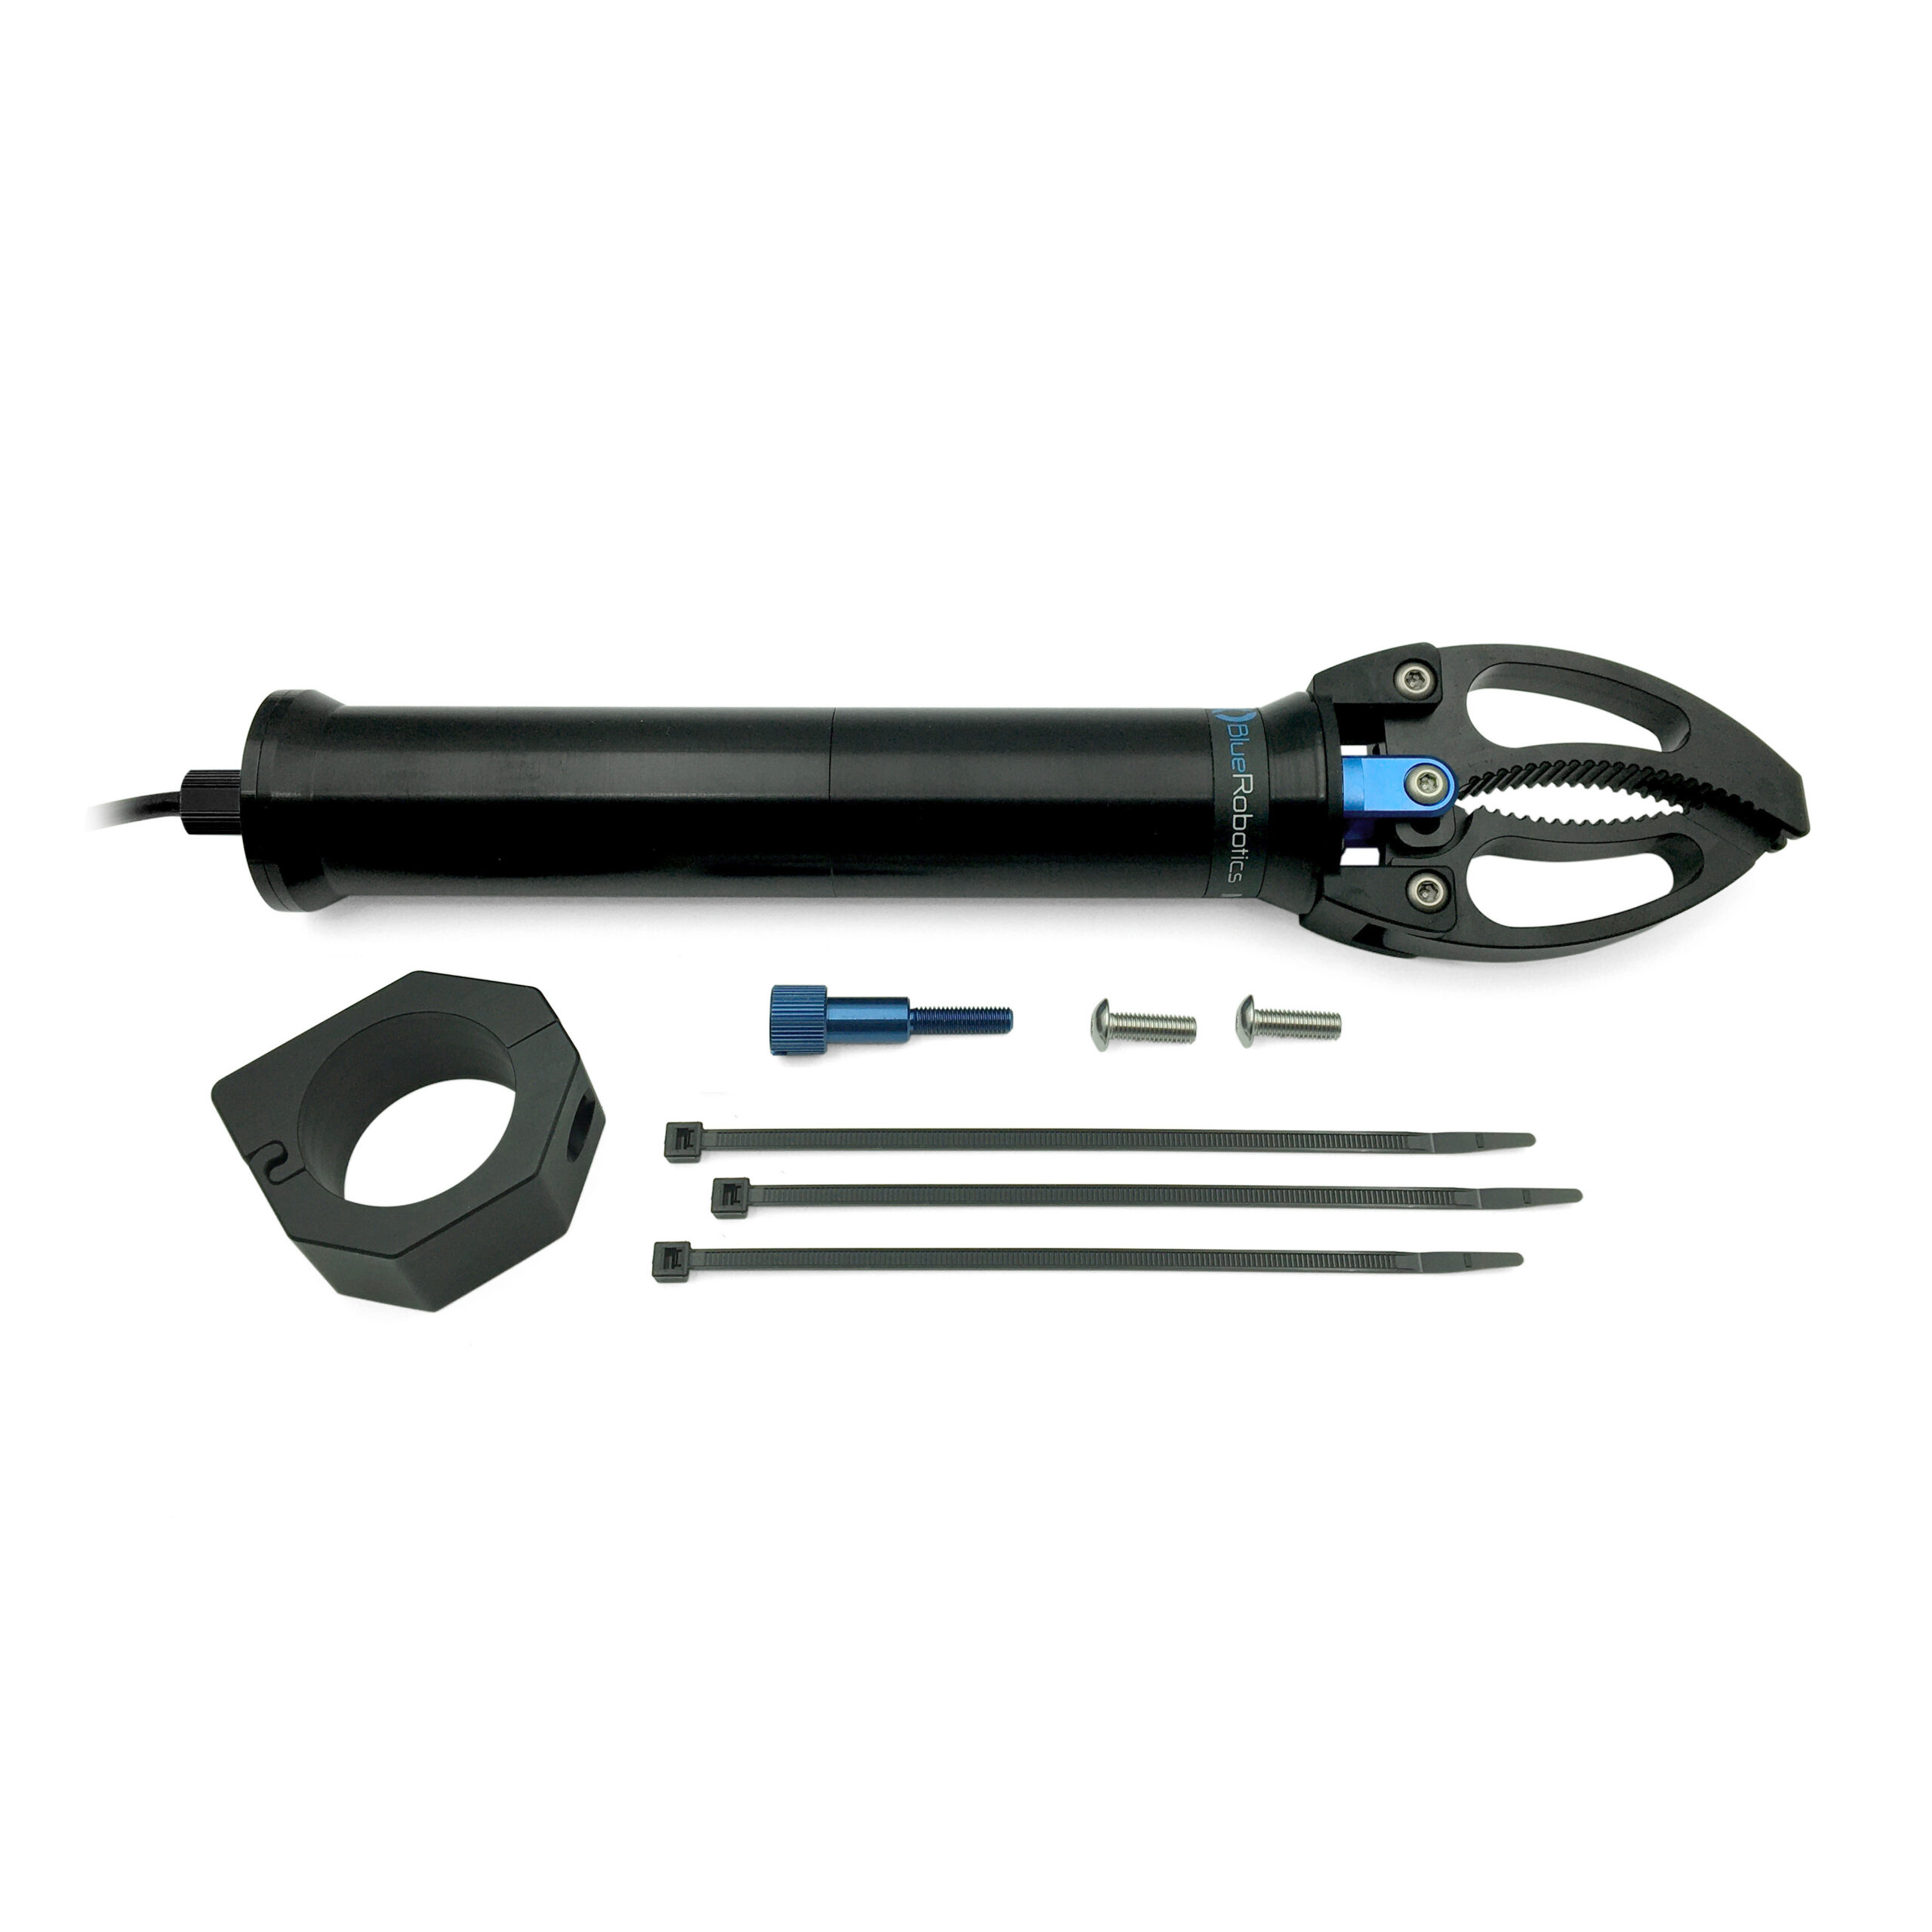
La pince est livrée avec tout le nécessaire pour l’utiliser sur le BlueROV2, y compris un support en aluminium anodisé muni d’une vis à molette permettant une rétraction et un réglage rapides sur le terrain. Le support se fixe à l’aide de deux vis M5 fournies.
Contenu
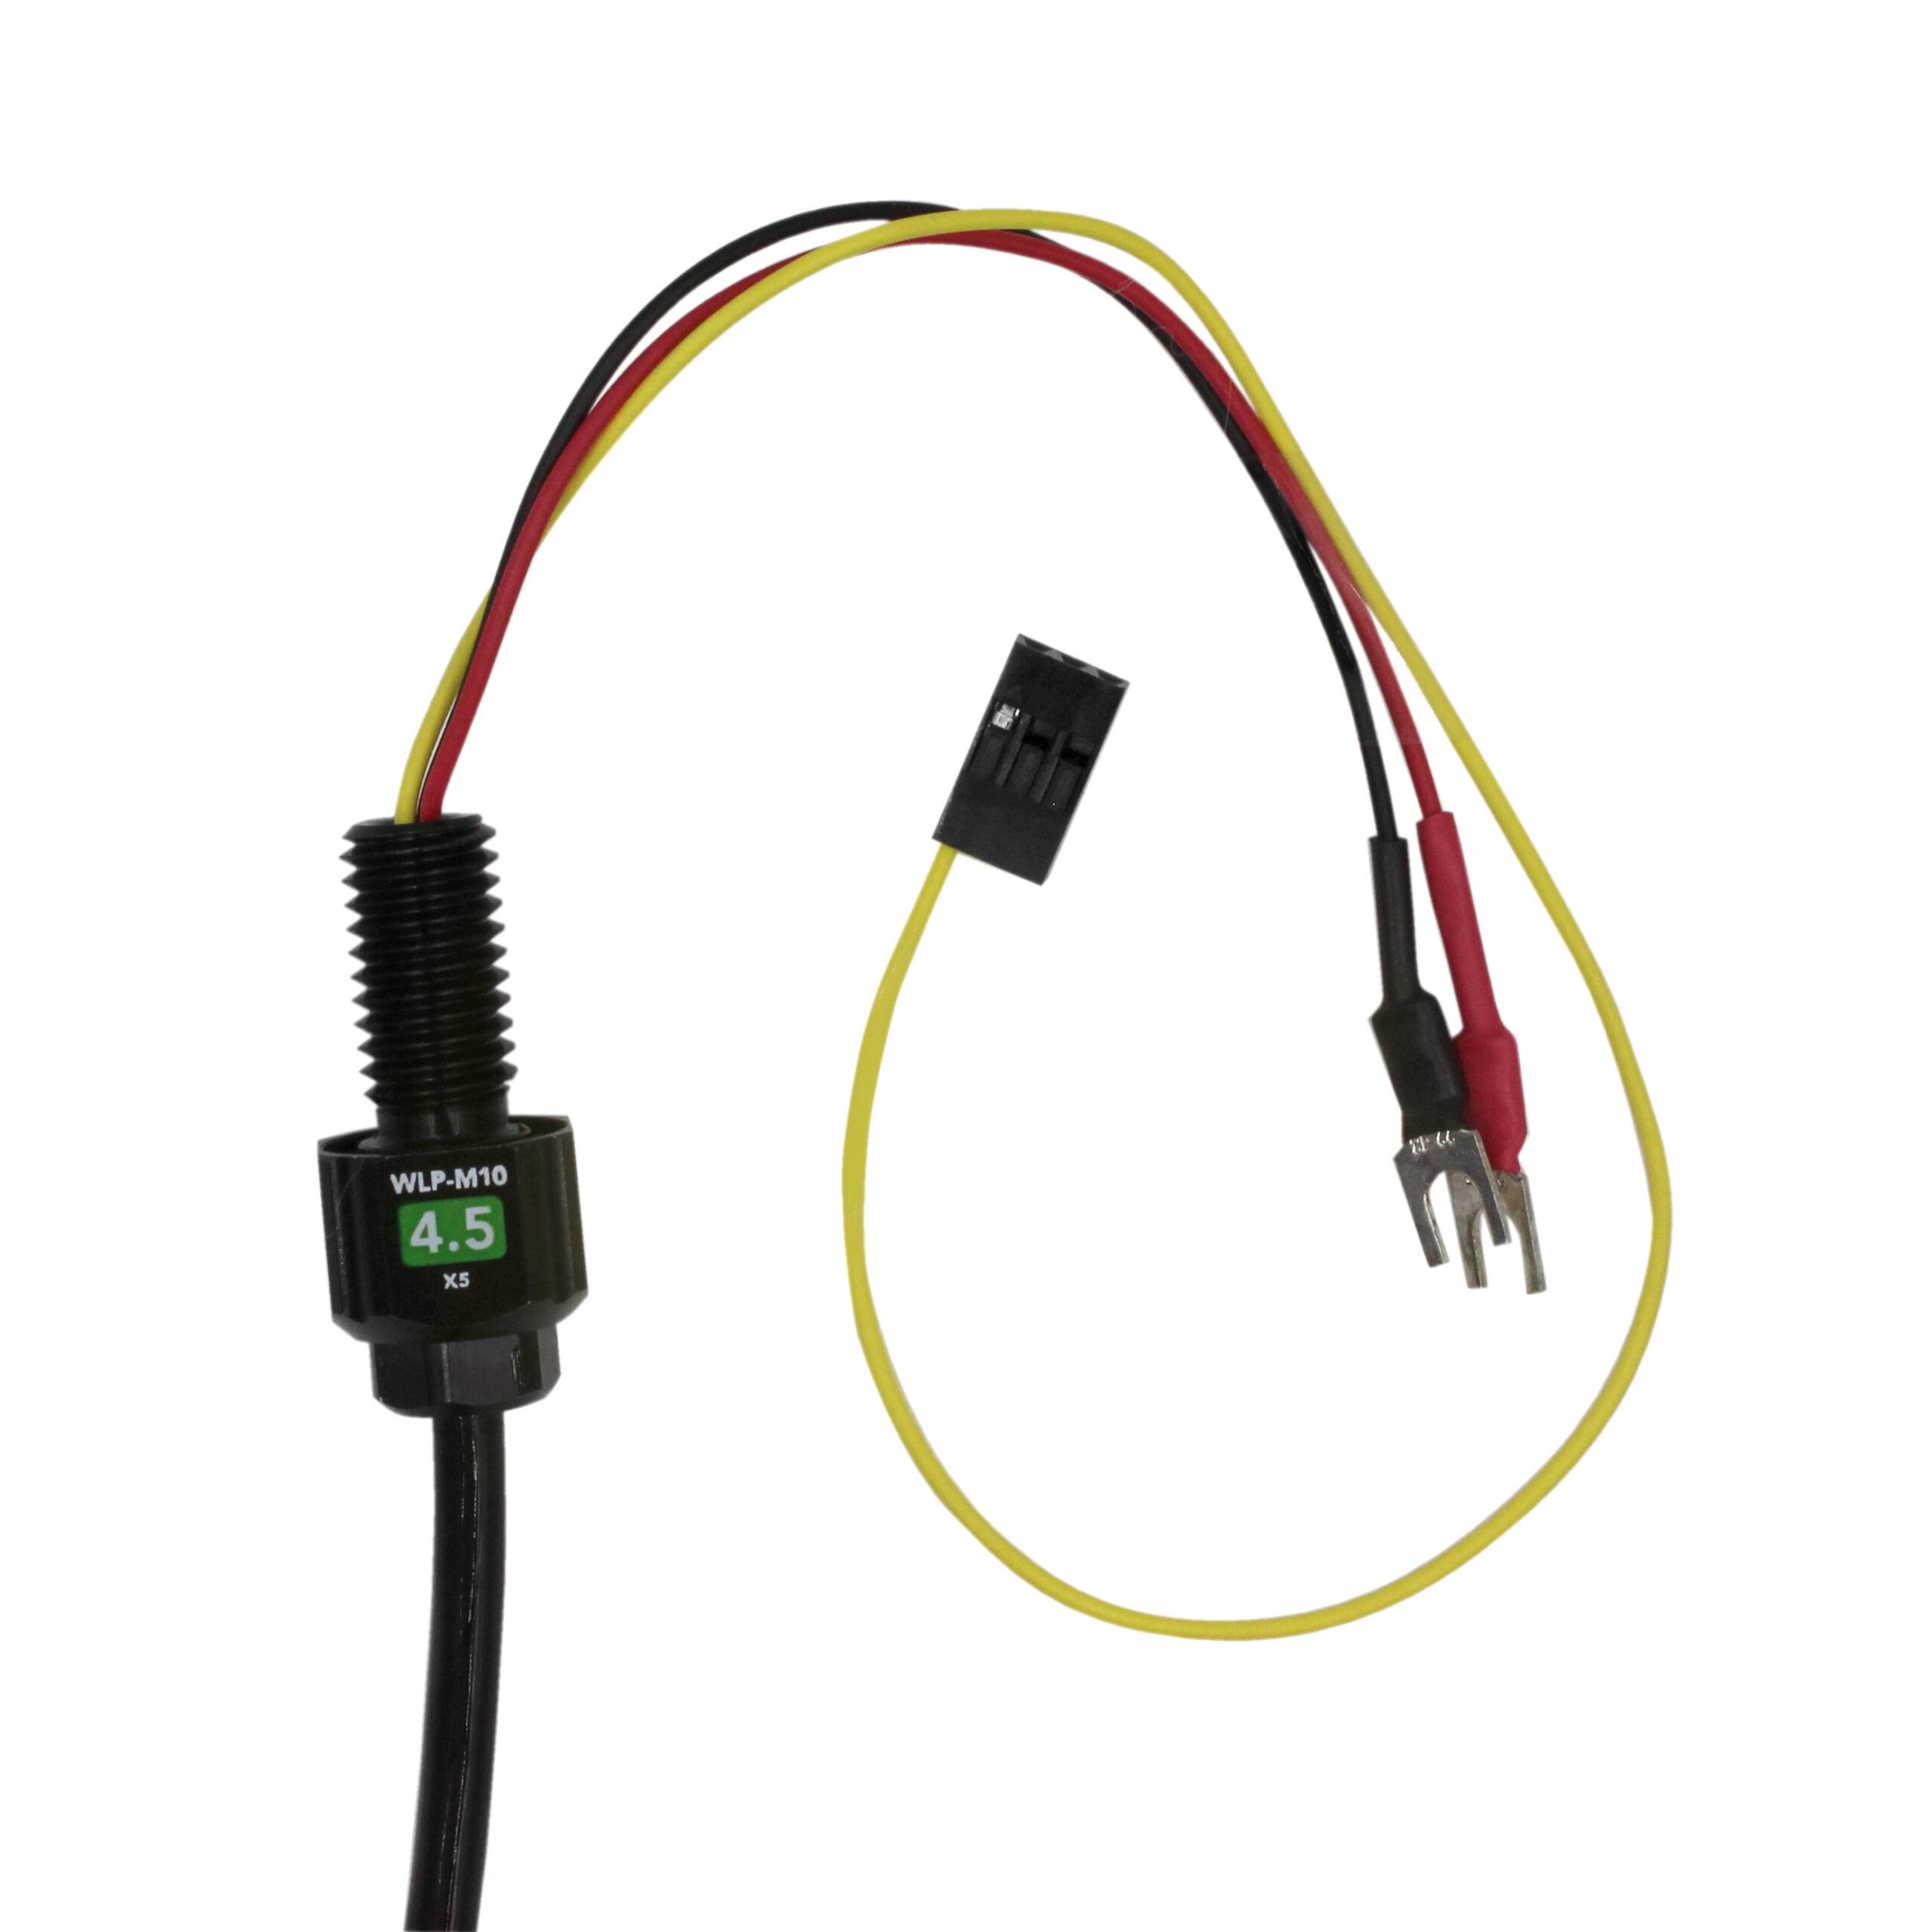
- 1 x pince Newton avec pénétrateur WetLink préinstallé
- 1 x écrou de pénétrateur
- 1 x joint torique de pénétrateur
- 1 x jeu de colliers de fixation et vis à molette pour la pince Newton
- 2 x vis à tête bombée M5x16
Attention :
- Tenez vos doigts et toute autre partie du corps à l’écart de la pince pendant son utilisation ! Elle est puissante et peut causer des dommages. Veillez à ce que les autres membres de l’équipe en fassent de même.
- Le moteur risque de surchauffer et de faire fondre le châssis du rotor si la pince est soumise à des cycles rapides et continus pendant plus d’une minute. Veuillez ne pas effectuer de cycles d’ouverture et de fermeture pendant plus d’une minute et prévoyez un temps de refroidissement suffisant entre chaque cycle rapide.
Mise en route rapide
La pince Newton est commandée à l’aide d’un signal PWM de type servomoteur. Suivez ces instructions pour commander la pince directement via PWM. Si vous installez la pince sur un BlueROV2, consultez le guide d’installation de la pince Newton.
1. Connectez le fil de signal jaune à une source de signal PWM de 3,3 V ou 5 V, telle qu’une carte de pilotage automatique ou un microcontrôleur.
2. Connectez les fils d’alimentation rouge et noir à une source d’alimentation de 9 à 18 V.
- Fil rouge : 9 à 18 V
- Fil noir : masse
3. Appliquez un signal PWM pour le faire fonctionner :
- 1 500 microsecondes (μs) pour la position neutre (aucun mouvement)
- Entre 1 530 μs et 1 900 μs pour l’ouverture
- Entre 1 470 μs et 1 100 μs pour la fermeture
Guides
Catégories de forum concernées
Caractéristiques techniques
| Paramètre | Valeur | |
|---|---|---|
| Électrique | ||
| Tension d’alimentation | 9–18 V | |
| Tension logique PWM | 3.3–5 V | |
| Signal PWM neutre | 1500 µs | |
| Signal PWM d’ouverture | >1530 µs–1900 µs | |
| Signal PWM de fermeture | <1470 µs–1100 µs | |
| Courant de crête | 6 amps | |
| Mécanique | ||
| Force de préhension (à l’extrémité) | 97N | 22lbf |
| Force de préhension (au milieu) | 124N | 28lbf |
| Charge axiale nominale de la tige de poussée | 3 kg | 6.6 lb |
| Course linéaire du piston | 13.5 mm | 0.53 in |
| Ouverture des mâchoires | 62 mm | 2.44 in |
| Temps d’ouverture/fermeture | 1.6 secs | |
| Câble | ||
| Câble utilisé | BR-101050 | |
| Longueur du câble | 635 mm | 25 in |
| Section des conducteurs | 22 AWG | |
| Fils | Black – Ground | |
| Red – Power | ||
| Yellow – Signal | ||
| Pénétrateurs installés | ||
| Côté appareil | M06-4.5mm-LC | |
| Extrémité du câble | M10-4.5mm-LC | |
| Composants internes | ||
| Joint du bouchon de bride arrière | (2x) AS568-021 O-ring Buna-N 70A | |
| Joint du boîtier | AS568-212 X-Ring Buna-N 70A | |
| Joint du piston avant | AS568-204 X-Ring Buna-N 70A | |
| Moteur | 34:1 Metal Gearmotor 25Dx52L mm HP 12V (Pololu) | |
| Outil d’insertion pour connecteur à déplacement d’isolant | Kyocera AVX – 067000773001000 – Hand Tool (Digi-Key) Kyocera AVX – 069176701602000 – Tool Bit (Digi-Key) |
|
| Caractéristiques physiques | ||
| Matériau du boîtier | Aluminum 6061-T6 | |
| Pression nominale | 300 m | 984 ft |
| Longueur totale (fermé) | 303.2 mm | 11.94 in |
| Longueur totale (ouvert) | 309.2 mm | 12.17 in |
| Diamètre principal du corps | 36 mm | 1.42 in |
| Entraxe des trous de fixation du support | 16 mm | 0.63 in |
| Dimension des vis du support | M5x0.8 | |
| Poids dans l’air (avec câble) | 524 g | 18.5 oz |
| Poids dans l’eau (avec câble) | 267 g | 9.4 oz |
| Fonctionnalité | ||
| Source du firmware | Newton Gripper | |
Lien vers la page BlueRobotics
Informations complémentaires
| Poids | 0,7 kg |
|---|
Produits similaires
-
Support de fixation Omniscan 450 FS Cerulean
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte -
Enrouleur pour ombilical Fathom Spool
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte Ce produit a plusieurs variations. Les options peuvent être choisies sur la page du produit -
Caméra ROV 4K pour faible luminosité
Connectez-vous pour accéder aux prix professionnels Se connecter ou créer un compte